







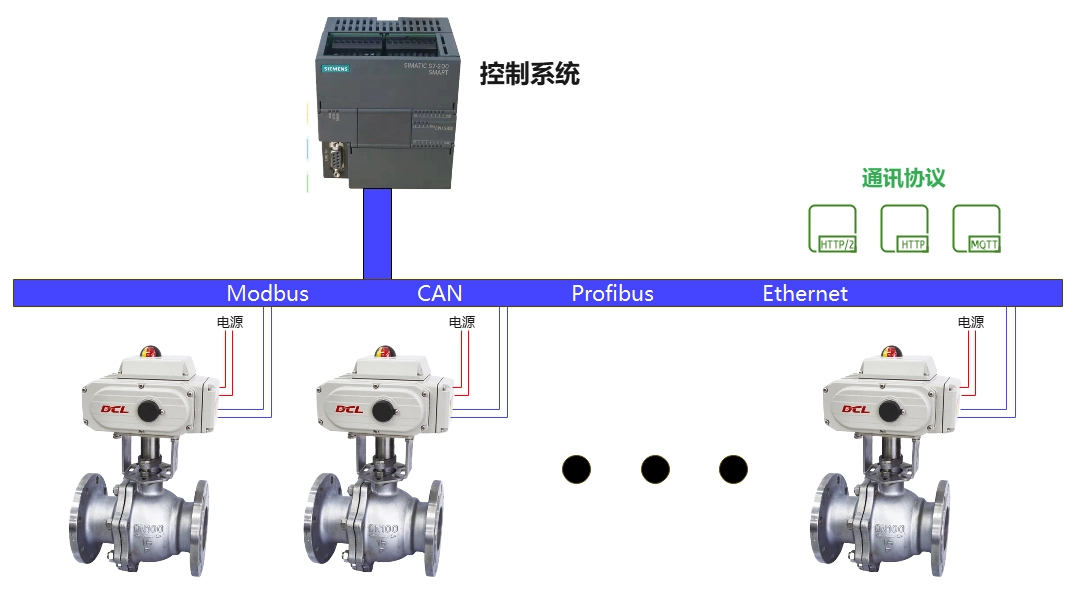
แอคทูเอเตอร์ซีรีส์ DCL รองรับโปรโตคอล Modbus-RTU คุณสามารถเชื่อมต่อแอคทูเอเตอร์ DCL กับ Modbus ได้โดยอ้างอิงจากคู่มือการใช้งานนี้
คำอธิบายแผงควบคุม
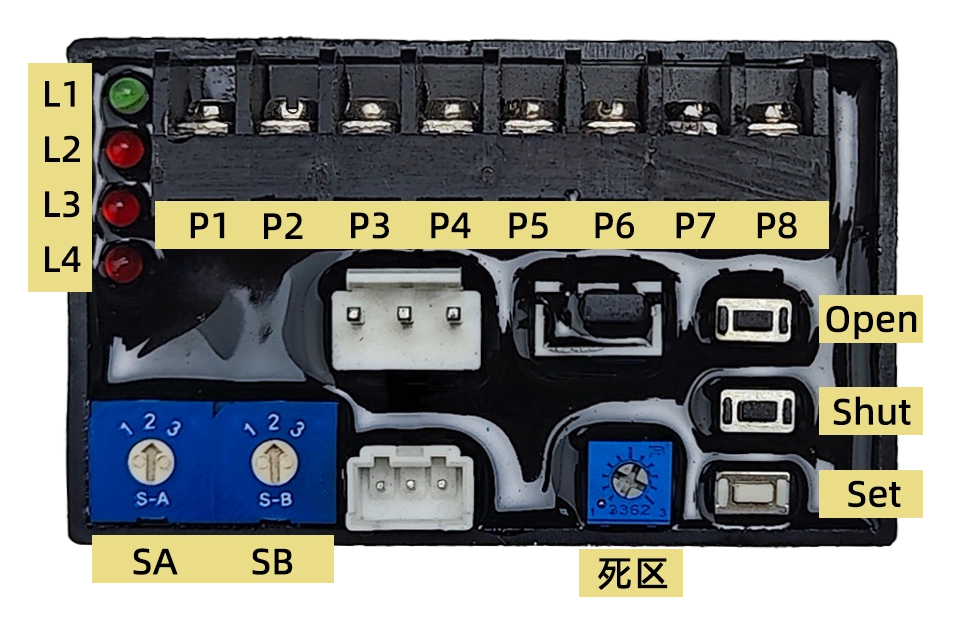
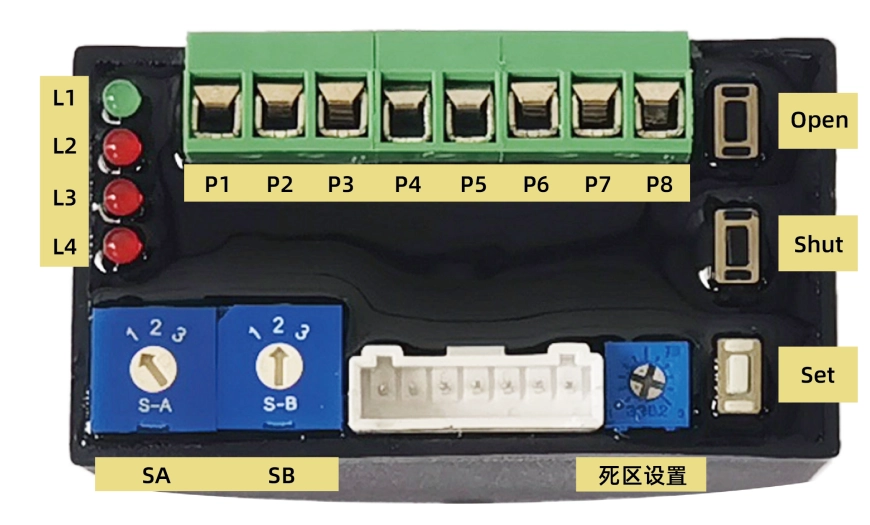
1. การกำหนดอินเทอร์เฟซ
หน้า 1: 220VAC ขั้วกลาง (N)
หน้า 2: 220VAC สายไฟ (L)
หน้า 3: อินพุต 4-20mA –
หน้า 4: อินพุต 4-20mA +
พี5: เอาต์พุต 4-20mA –
หน้า 6: เอาต์พุต 4-20mA +
หน้า 7: อาร์เอส485 เอ
หน้า 8: อาร์เอส485 บี
2. ปุ่ม
เปิด: ใน “โหมดตั้งค่า” (เมื่อสวิตช์ SA ชี้ไปที่ “2”) การกดปุ่มนี้จะเปิดตัวกระตุ้น และการปล่อยปุ่มจะหยุดมอเตอร์ การกดปุ่ม ตั้งค่า และ เปิด ใช้ในการสอบเทียบตำแหน่งเปิดเต็มที่พร้อมกัน
ปิด: ใน “โหมดตั้งค่า” การกดปุ่มนี้จะปิดตัวกระตุ้น และการปล่อยปุ่มจะหยุดมอเตอร์ การกดปุ่ม ตั้งค่า และ ปิด ในขณะเดียวกันก็ใช้สำหรับการปรับเทียบตำแหน่งปิดสนิทด้วย
เซ็ต: ใช้ร่วมกับ เปิด และ ปิด ใน “โหมดตั้งค่า” เพื่อดำเนินการฟังก์ชันเฉพาะต่างๆ
3. สวิตช์เลือก
SA: เลือกโหมดการทำงานแบบตรง/กลับทิศทาง และสถานะการตั้งค่าของสัญญาณอินพุต ต้องตั้งค่าขณะเปิดเครื่องจึงจะมีผล ค่าเริ่มต้นจากโรงงานคือ 1:
1 – การดำเนินการโดยตรง
2 – โหมดการตั้งค่า
3 – การกระทำย้อนกลับ
SB: ตั้งค่าตำแหน่งความปลอดภัย เมื่อสัญญาณควบคุมภายนอกขาดหายไป ตัวกระตุ้นจะเคลื่อนไปยังตำแหน่งที่กำหนด ค่าเริ่มต้นจากโรงงานคือ 2:
1 – เปลี่ยนไปใช้โหมดเปิดเต็มที่
2 – รักษาตำแหน่งปัจจุบันไว้
3 – ย้ายไปที่โหมดปิดสนิท
หมายเหตุ: เมื่อใช้ระบบควบคุม Modbus ต้องตั้งค่า SB ไปที่ตำแหน่งที่ 2
4. โพเทนชิออมิเตอร์ปรับค่าเดดแบนด์
ปรับค่าเดดแบนด์ การหมุนตามเข็มนาฬิกาจะเพิ่มค่าเดดแบนด์ การหมุนทวนเข็มนาฬิกาจะลดค่าเดดแบนด์ ช่วงการปรับคือ 0.5% – 5.0% (ค่าเริ่มต้นจากโรงงานคือ) 1.5%).
5. ไฟแสดงสถานะ
L1 (สีเขียว): ไฟแสดงสถานะพลังงาน – จะสว่างขึ้นเมื่อมีการจ่ายไฟ
L2 (แดง): ไฟแสดงสถานะสัญญาณอินพุตล้มเหลว – จะสว่างขึ้นเมื่อสัญญาณอินพุตล้มเหลว
L3 (แดง): ไฟแสดงสถานะความผิดพลาดในการตรวจจับตำแหน่ง – จะสว่างขึ้นหากตัวต้านทานปรับค่าได้สำหรับตำแหน่งขาดวงจร ลัดวงจร หรือเสียหาย
L4 (แดง): ไฟแสดงสถานะความผิดพลาดจากการติดขัด – จะสว่างขึ้นเมื่อเกิดการติดขัด
การตั้งค่า
ในการเข้าสู่ “โหมดตั้งค่า” ให้ตั้งค่า เอสเอ เพื่อจัดตำแหน่ง 2โหมดนี้ช่วยให้สามารถ:
การปรับเทียบการเดินทาง
การจัดการความล้มเหลวของสัญญาณอินพุต
การปรับค่าเดดแบนด์
การทำงานด้วยตนเอง
การปรับเทียบกระแสเอาต์พุต
1. การกำหนดตำแหน่งสุดท้าย
การตั้งค่าตำแหน่งสุดท้ายของการปิด: ปรับวาล์วไปที่ตำแหน่งปิดสนิทโดยใช้ เปิด และ/หรือ ปิด ปุ่มต่างๆ กด ตั้งค่า, แล้ว ปิดและถือทั้งสองอย่างไว้ประมาณ 4 วินาที จนกว่า ไฟ L2 สว่างขึ้นจากนั้นปล่อยปุ่มทั้งสอง ปุ่ม L2 จะปิดลง แสดงว่าการตั้งค่าเสร็จสมบูรณ์แล้ว
การกำหนดตำแหน่งสิ้นสุดของการเปิด: ปรับวาล์วไปที่ตำแหน่งเปิดสุดโดยใช้ เปิด และ/หรือ ปิด ปุ่มต่างๆ กด ตั้งค่า, แล้ว เปิดและถือทั้งสองอย่างไว้ประมาณ 4 วินาที จนกว่า ไฟ L2 สว่างขึ้นจากนั้นปล่อยปุ่มทั้งสอง ปุ่ม L2 จะปิดลง แสดงว่าการตั้งค่าเสร็จสมบูรณ์แล้ว
2. การตั้งค่าที่อยู่ Modbus
สามารถแก้ไขที่อยู่การสื่อสาร Modbus และอัตราการส่งข้อมูล (baud rate) ได้ผ่านคำสั่ง Modbus
ที่อยู่เริ่มต้นจากโรงงาน: 1
อัตราการส่งข้อมูลเริ่มต้นจากโรงงาน: 9600
3. การปรับค่าเดดแบนด์
การหมุนโพเทนชิโอมิเตอร์ ตามเข็มนาฬิกา เพิ่มช่วงค่าที่ไม่ตอบสนอง (deadband)
การหมุน ทวนเข็มนาฬิกา ช่วยลดช่วงที่ไม่ตอบสนอง (deadband)
แต่ละขีดแสดงถึงการเปลี่ยนแปลง 0.5%
หากตั้งค่าไว้ด้านล่าง 0.5%ระบบจะประมวลผลโดยอัตโนมัติดังนี้ 0.5%.
ใน โหมดการตั้งค่า, ใช้ เปิด หรือ ปิด เพื่อเปิดหรือปิดวาล์วด้วยตนเอง
การดำเนินการ
หากต้องการเริ่มการทำงานอัตโนมัติ ให้ตั้งค่า เอสเอ เพื่อจัดตำแหน่ง 1 หรือ 3.
เมื่อเปิดเครื่อง ตัวกระตุ้นจะตั้งค่าเริ่มต้นเป็น การควบคุมสัญญาณ 4-20mA.
การส่งคำสั่ง Modbus จะสลับการทำงานของแอคทูเอเตอร์ไปเป็น โหมดควบคุมการสื่อสาร.
หลังจากปิดและเปิดเครื่องใหม่ ตัวกระตุ้นจะกลับสู่สถานะเดิม โหมดควบคุมแบบอนาล็อก.
สำคัญ: เมื่อใช้ระบบควบคุม Modbus:
ทำให้มั่นใจ SB ถูกตั้งค่าไว้ที่ตำแหน่งที่ 2.
คำสั่งควบคุมทุกคำสั่งจะต้องมีสิ่งนี้รวมอยู่ด้วย โหมดควบคุมและค่าตำแหน่ง เพื่อป้องกันการกระทำที่ไม่พึงประสงค์หลังจากรีสตาร์ทเครื่อง
ใช้กระแสไฟ 4-20mA สำหรับการควบคุมตำแหน่ง
| สัญญาณอินพุต | 4 มิลลิแอมแปร์ | 8 มิลลิแอมแปร์ | 12 มิลลิแอมแปร์ | 16 มิลลิแอมแปร์ | 20 มิลลิแอมแปร์ |
|---|---|---|---|---|---|
| ตำแหน่งตัวชี้ | ปิด (0) | 2.5 | 5 | 7.5 | เปิด (100) |
| การเปิดวาล์ว (%) | 0% | 25% | 50% | 75% | 100% |
| สัญญาณขาออก | 4 มิลลิแอมแปร์ | 8 มิลลิแอมแปร์ | 12 มิลลิแอมแปร์ | 16 มิลลิแอมแปร์ | 20 มิลลิแอมแปร์ |
หมายเหตุ:
ใน โหมดการทำงานย้อนกลับ, 4mA สอดคล้องกับ 100% ที่เปิดอยู่, และ 20mA สอดคล้องกับ 0% ที่เปิดอยู่.
ระดับความแม่นยำของตัวควบคุมเซอร์โว: ±11 องศาเซลเซียสถึง 3 องศาเซลเซียส
ฮิสเทอรีซิส: <1%
การใช้ Modbus เพื่อควบคุมตำแหน่งของแอคทูเอเตอร์
ชั้นกายภาพ
แอคชูเอเตอร์ DCL รองรับ โมดบัส-อาร์ทู โปรโตคอลและใช้ อินเทอร์เฟซ RS485 ในระดับกายภาพ
ที่อยู่สำหรับติดต่อ: สามารถกำหนดค่าได้จาก 1 ถึง 127ค่าเริ่มต้นคือ 1.
อัตรา Baud: สามารถกำหนดค่าได้ ค่าเริ่มต้นคือ 115200.
รูปแบบพอร์ตอนุกรม: 1 บิตเริ่มต้น + 8 บิตข้อมูล + 1 บิตหยุด.
ฟังก์ชันการออกอากาศ: รองรับแล้ว
คำจำกัดความของอินเทอร์เฟซ
| เข็มหมุด | การทำงาน |
|---|---|
| พี1 | พลัง (-) |
| พี2 | พลังงาน (+) |
| พี7 | อาร์เอส485 เอ |
| พี8 | อาร์เอส485 บี |
| พี3~พี6 | สงวนไว้สำหรับสัญญาณอนาล็อก (4 |
แผนภาพการเดินสาย Modbus
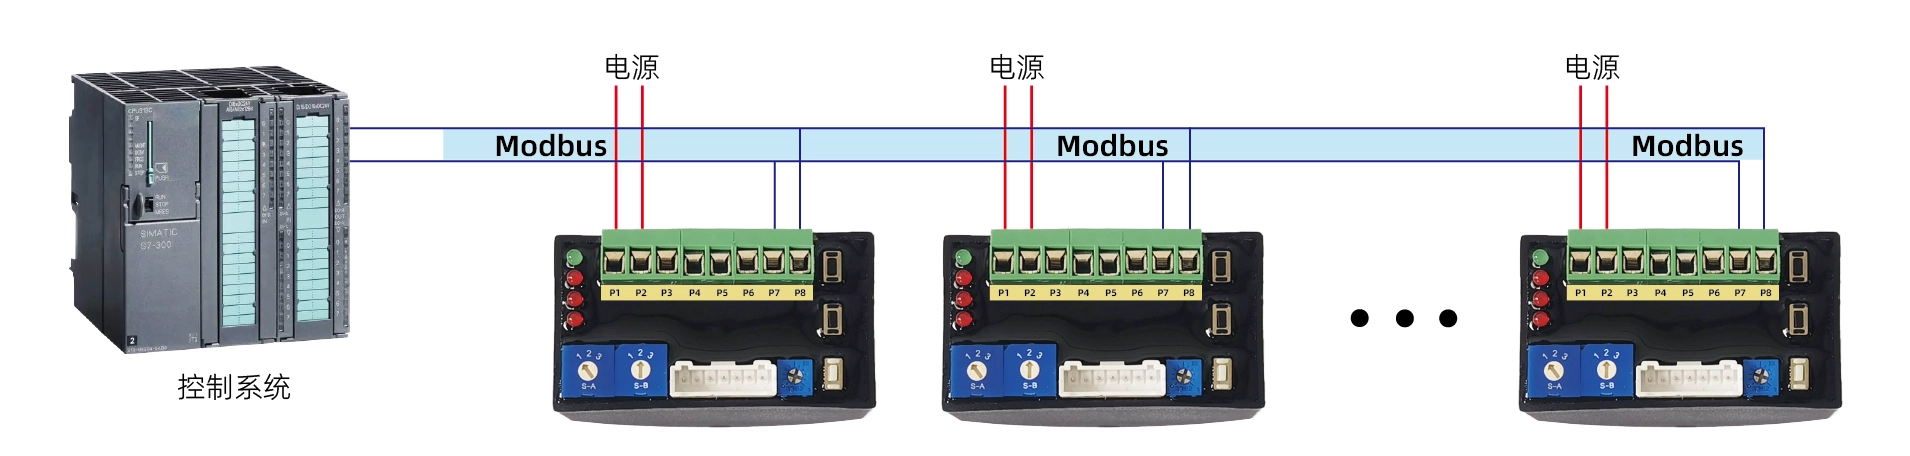
ชั้นแอปพลิเคชัน
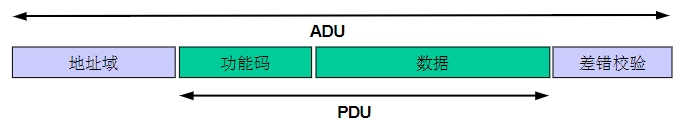
1. ADU (หน่วยข้อมูลแอปพลิเคชัน)
2. รหัสฟังก์ชัน
| ไอดี | ชื่อ | คำอธิบาย |
|---|---|---|
| 0x03 | อ่านรีจิสเตอร์หลายตัว | อ่านข้อมูลจากกลุ่มรีจิสเตอร์เก็บรักษา (holding register) จากอุปกรณ์ระยะไกล |
| 0x06 | เขียนรีจิสเตอร์เดียว | เขียนค่าลงในรีจิสเตอร์เดียวบนอุปกรณ์ระยะไกล |
| 0x10 | เขียนรีจิสเตอร์หลายตัว | เขียนข้อมูลลงในกลุ่มรีจิสเตอร์ที่เรียงต่อกัน (1 ถึงประมาณ 120 รีจิสเตอร์) |
3. การกำหนดค่าพารามิเตอร์การสื่อสาร
ทะเบียน 0x0040 – 0x0042 ใช้สำหรับ การตั้งค่าการสื่อสาร:
เขียน 0xA501 เพื่อลงทะเบียน 0x0040 เพื่อเข้าสู่ โหมดการกำหนดค่า.
แก้ไข ลงทะเบียน 0x0041 (ที่อยู่สำหรับติดต่อ) และ ลงทะเบียน 0x0042 (อัตราการส่งข้อมูล)
พารามิเตอร์ใหม่จะมีผลบังคับใช้ภายใน 1 วินาทีและการติดต่อสื่อสารเพิ่มเติมจะต้องใช้การตั้งค่าที่อัปเดตแล้ว
ออกจากโหมดการกำหนดค่าโดยการเขียน 0x0000 ถึง ลงทะเบียน 0x0040.
4. การบังคับใช้โหมดการสื่อสารเริ่มต้น
ตั้งค่า เอสเอ ถึง ตำแหน่งที่ 2 และ SB ถึง ตำแหน่งที่ 2.
กดและค้างไว้ ปุ่ม KS ประมาณ 3 วินาที จนกระทั่ง ไฟสีแดงกะพริบจากนั้นปล่อยปุ่ม
กดและค้างไว้ ปุ่ม KC ประมาณ 3 วินาที จนกระทั่ง ไฟสีแดงยังคงติดอยู่จากนั้นปล่อยปุ่ม
พารามิเตอร์การสื่อสารในขณะนี้คือ รีเซ็ตเป็นค่าเริ่มต้น.
ตั้งค่า เอสเอ กลับไปที่ ตำแหน่งที่ 1 เพื่อออกจากโหมดนี้
การตั้งค่าใหม่ยังคงอยู่ แม้หลังจากรีสตาร์ทอุปกรณ์แล้วก็ตาม.
หมายเหตุ:
หากคุณลืมพารามิเตอร์การสื่อสารก่อนหน้านี้ ให้ใช้วิธีนี้เพื่อคืนค่าโหมดการสื่อสารเริ่มต้นและกำหนดค่าการตั้งค่าการสื่อสารอีกครั้ง
รายชื่อผู้ลงทะเบียน
| ที่อยู่จดทะเบียน | บิต | กลุ่ม | ชื่อสัญญาณ | ค่าต่ำสุด | ค่าสูงสุด | หน่วย | ร/ว | พิมพ์ | คำอธิบาย |
|---|---|---|---|---|---|---|---|---|---|
| 0x0010 | b15-b5 | – | – | – | – | – | อ่าน/เขียน | เฮ็กซ์ | สงวนสิทธิ์ (0) |
| b4 | การควบคุม | หยุด | – | – | – | – | อ่าน/เขียน | เฮ็กซ์ | 1: หยุด, 0: การทำงานปกติ |
| b1-b0 | การควบคุม | โหมด | – | – | – | – | อ่าน/เขียน | เฮ็กซ์ | 1: การควบคุมการสื่อสาร, อื่นๆ: การควบคุมการสื่อสารทางออก |
| 0x0011 | b15-b0 | การควบคุม | เปิดหลักสูตรปริญญา | 0 | 10000 | % | อ่าน/เขียน | int/hex | ช่วง 0-10000 สอดคล้องกับการเปิดวาล์ว 0-100% (ตัวคูณมาตราส่วน: 1/100) |
| 0x0018 | b15-b6 | – | – | – | – | – | อาร์ | เฮ็กซ์ | สงวนสิทธิ์ (0) |
| b5 | ข้อมูล | ตำแหน่งที่เกิดข้อผิดพลาด | – | – | – | – | อาร์ | เฮ็กซ์ | 1: สัญญาณระบุตำแหน่งล้มเหลว |
| b4 | ข้อมูล | errSignal | – | – | – | – | อาร์ | เฮ็กซ์ | 1: สัญญาณอินพุตล้มเหลว |
| b3 | ข้อมูล | flag แสดงการเกิดแรงบิดเกิน | – | – | – | – | อาร์ | เฮ็กซ์ | 1: ตรวจพบการโอเวอร์โหลด |
| b2 | ข้อมูล | ธงติด | – | – | – | – | อาร์ | เฮ็กซ์ | 1: ตรวจพบสัญญาณรบกวน |
| b1 | ข้อมูล | openRunFlag | – | – | – | – | อาร์ | เฮ็กซ์ | 1: วาล์วเปิด |
| b0 | ข้อมูล | ปิดสถานะการรัน | – | – | – | – | อาร์ | เฮ็กซ์ | 1: วาล์วปิด |
| 0x0019 | b15-b0 | ข้อมูล | เปิดปริญญา | 0 | 10000 | % | อาร์ | int/hex | ช่วง 0-10000 สอดคล้องกับการเปิดวาล์ว 0-100% (ตัวคูณมาตราส่วน: 1/100) |
| 0x0040 | b15-b0 | การตั้งค่า | cfgMode | 1 | 127 | – | rw | เฮ็กซ์ | 0x0000: โหมดปกติ, 0xA501: โหมดการกำหนดค่า |
| 0x0041 | b15-b0 | การตั้งค่า | cmm_addr | 1 | 127 | – | rw | เฮ็กซ์ | ตั้งค่าที่อยู่การสื่อสาร |
| 0x0042 | b15-b0 | การตั้งค่า | cmm_baudrate | – | – | – | rw | เฮ็กซ์ | 0: 4800 บอด, 1: 9600 บอด, 2: 19200 บอด, 3: 115200 บอด |
ตัวอย่างคำสั่งการสื่อสาร
1. ตำแหน่งวาล์วควบคุม
เข้าสู่โหมดควบคุมการสื่อสาร:
ส่ง → ◇01 10 00 10 00 01 02 00 01 65 00
รับ ← ◆01 10 00 10 00 01 00 0C
ตำแหน่งการตั้งค่าวาล์ว: 0%
ส่ง → ◇01 10 00 11 00 01 02 00 00 A5 11
รับ ← ◆01 10 00 11 00 01 51 ซีซี
การตั้งค่าตำแหน่งวาล์ว: 50% (5000 → 0x1388)
ส่ง → ◇01 10 00 11 00 01 02 13 88 A8 47
รับ ← ◆01 10 00 11 00 01 51 ซีซี
การตั้งค่าตำแหน่งวาล์ว: 100% (10000 → 0x2710)
ส่ง → ◇01 10 00 11 00 01 02 27 10 BF 2D
รับ ← ◆01 10 00 11 00 01 51 ซีซี
การหยุดปฏิบัติการ
ส่ง → ◇01 10 00 10 00 01 02 00 11 64 ซีซี
รับ ← ◆01 10 00 10 00 01 00 0C
2. อ่านสถานะวาล์ว
ส่ง → ◇01 03 00 18 00 02 44 0C
รับ ← ◆01 03 04 00 30 00 00 FA 3C
3. ตั้งค่าที่อยู่สำหรับการติดต่อสื่อสาร
เข้าสู่โหมดการกำหนดค่า:
ส่ง → ◇01 10 00 40 00 01 02 A5 01 12 00
รับ ← ◆01 10 00 40 00 01 00 1D
เปลี่ยนที่อยู่สำหรับการติดต่อเป็น: 2
ส่ง → ◇01 10 00 41 00 01 02 00 02 28 80
รับ ← ◆01 10 00 41 00 01 51 DD
ออกจากโหมดการกำหนดค่า:
ส่ง → ◇02 10 00 40 00 01 02 A5 00 C7 30
รับ ← ◆02 10 00 40 00 01 00 2E
4. ตั้งค่าอัตราการส่งข้อมูล (Baud Rate)
เข้าสู่โหมดการกำหนดค่า:
ส่ง → ◇01 10 00 40 00 01 02 A5 01 12 00
รับ ← ◆01 10 00 40 00 01 00 1D
เปลี่ยนอัตราการส่งข้อมูล (Baud Rate) เป็น: 9600
ส่ง → ◇01 10 00 42 00 01 02 00 01 68 B2
รับ ← ◆01 10 00 42 00 01 A1 DD
ออกจากโหมดการกำหนดค่า:
ส่ง → ◇01 10 00 40 00 01 02 A5 00 D3 C0
รับ ← ◆01 10 00 40 00 01 00 1D


 English (UK)
 香港中文
 繁體中文
 English (Canada)
 English (South Africa)
 English (Australia)
 English (New Zealand)
 English
 Español de Puerto Rico
 Français du Canada
 Español de México
 Español de Chile
 Español de Colombia
 Español de Uruguay
 עִבְרִית
 Nederlands (België)
 Français de Belgique
 Eesti
 Latviešu valoda
 Lietuvių kalba
 Français
 Deutsch
 Norsk nynorsk
 Deutsch (Österreich)
 Slovenčina
 Deutsch (Schweiz)
 Italiano