





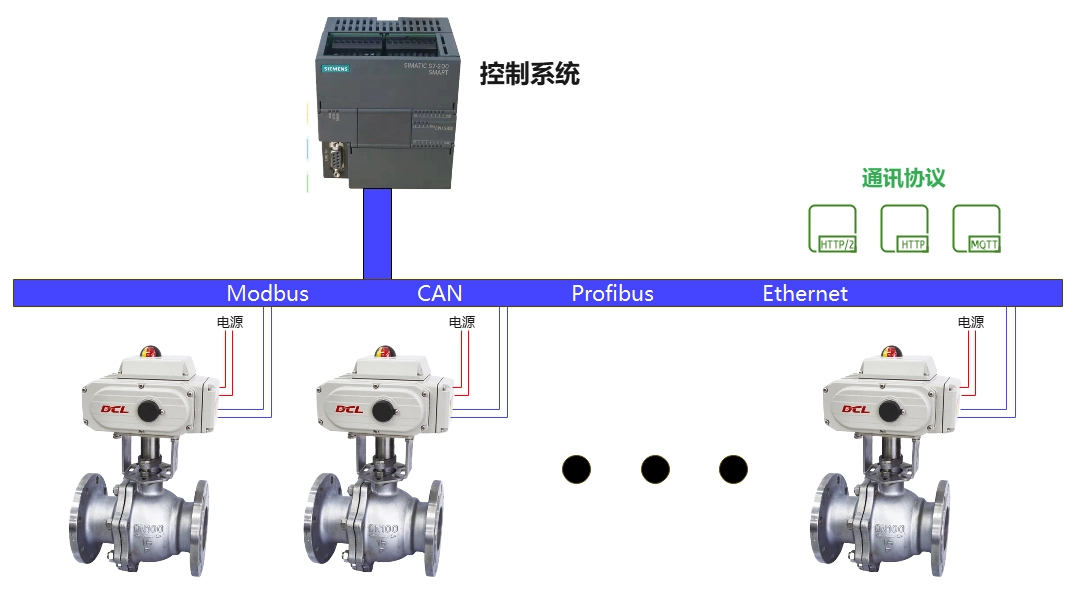
Os atuadores da série DCL são compatíveis com o protocolo Modbus-RTU. Consultando este manual de aplicação, você pode conectar o atuador DCL ao Modbus.
Descrição do painel
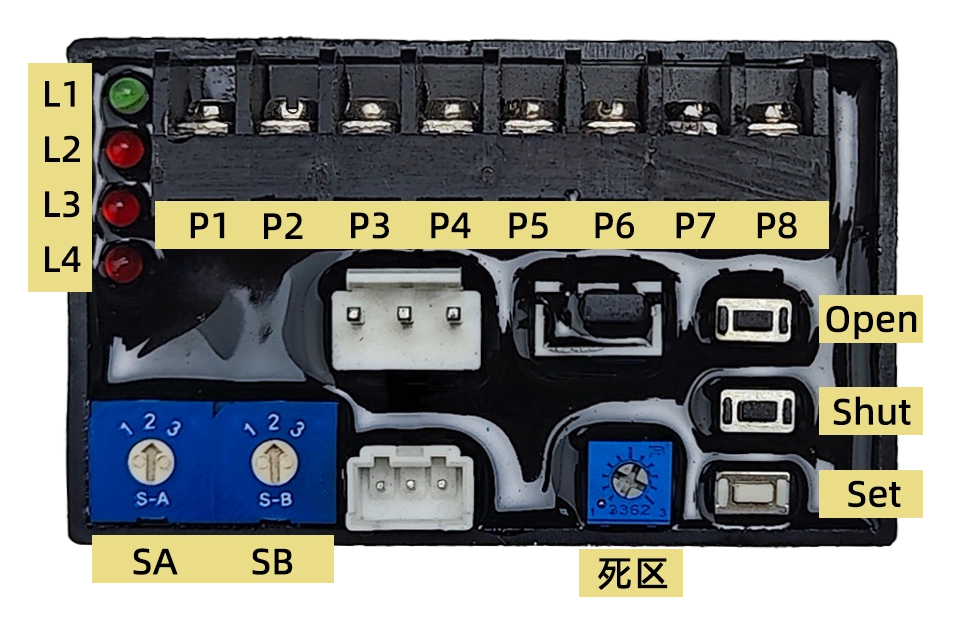
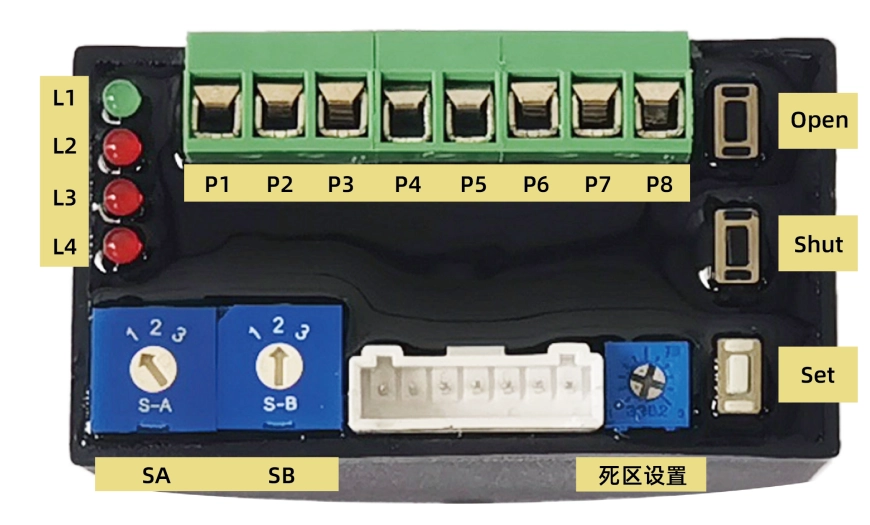
1. Definição de Interface
P1: 220 VCA Neutro (N)
P2: 220 VCA Fase (L)
P3: Entrada de 4-20 mA –
P4: Entrada de 4-20mA +
P5: Saída de 4-20mA –
P6: Saída de 4-20mA +
P7: RS485 A
P8: RS485 B
2. Botões
Abrir: No “Modo de Configuração” (quando a chave SA aponta para “2”), pressionar esta tecla abre o atuador e soltá-la para o motor. Definir e Abrir Simultaneamente, é utilizado para a calibração da posição totalmente aberta.
Fechar: No “Modo de Configuração”, pressionar esta tecla fecha o atuador e soltá-la para o motor. Definir e Fechar Simultaneamente, é utilizado para a calibração da posição de fechamento total.
Definir: Usado em combinação com Abrir e Fechar No “Modo de Configuração”, é possível executar funções específicas.
3. Seletor de posição
SA: Seleciona o modo de ação direta/reversa e o estado de configuração do sinal de entrada. Essa configuração deve ser feita com o aparelho ligado para ter efeito. O valor padrão de fábrica é 1:
1 – Ação Direta
2 – Modo de Configuração
3 – Ação Reversa
SB: Define a posição de segurança. Quando um sinal de controle externo é perdido, o atuador se move para a posição especificada. O valor padrão de fábrica é 2:
1 – Passar para Abertura Total
2 – Manter a posição atual
3 – Mover para Fechamento Total
Observação: Ao usar o controle Modbus, SB deve ser configurado para a posição 2.
4. Potenciômetro de ajuste do valor da zona morta
Ajusta o valor da zona morta. Girar no sentido horário aumenta a zona morta; girar no sentido anti-horário diminui. O intervalo é 0.5% – 5.0% (configuração padrão de fábrica é 1.5%).
5. Luzes indicadoras
L1 (Verde): Indicador de alimentação – Acende quando a alimentação é fornecida.
L2 (Vermelho): Indicador de Falha no Sinal de Entrada – Acende quando o sinal de entrada falha.
L3 (Vermelho): Indicador de Falha na Detecção de Posição – Acende se o potenciômetro de posição estiver aberto, em curto-circuito ou danificado.
L4 (Vermelho): Indicador de Falha de Interferência – Acende quando ocorre uma interferência.
Configurações
Para entrar no “Modo de Configuração”, defina SA para posicionar 2Este modo permite:
Calibração de viagem
Tratamento de falhas no sinal de entrada
Ajuste do valor da banda morta
Operação manual
Calibração da corrente de saída
1. Definir a posição final
Definindo a posição final de fechamento: Ajuste a válvula para a posição final de fechamento usando Abrir e/ou Fechar botões. Pressione Definir, então Fechare mantenha ambos por cerca de 4 segundos até L2 acendeEm seguida, solte os dois botões. L2 desliga, indicando que a configuração foi concluída.
Definindo a posição final de abertura: Ajuste a válvula para a posição final aberta usando Abrir e/ou Fechar botões. Pressione Definir, então Abrire mantenha ambos por cerca de 4 segundos até L2 acendeEm seguida, solte os dois botões. L2 desliga, indicando que a configuração foi concluída.
2. Configurando o endereço Modbus
O endereço de comunicação Modbus e a taxa de transmissão (baud rate) podem ser modificados através de comandos Modbus.
Endereço padrão de fábrica: 1
Taxa de transmissão padrão de fábrica: 9600
3. Ajuste do valor da zona morta
Girando o potenciômetro sentido horário aumenta a zona morta.
Virando-o sentido anti-horário diminui a zona morta.
Cada marca de seleção corresponde a uma alteração de 0,5%.
Se definido abaixo 0.5%, é processado automaticamente como 0.5%.
Em Modo de configuração, usar Abrir ou Fechar Abrir ou fechar a válvula manualmente.
Operação
Para iniciar a operação automática, defina SA para posicionar 1 ou 3.
Ao ser ligado, o atuador assume a configuração padrão. Controle de sinal de 4-20mA.
O envio de um comando Modbus alterna o atuador para modo de controle de comunicação.
Após o reinício do ciclo de energia, o atuador retorna ao modo de controle analógico.
Importante: Ao usar o controle Modbus:
Garantir SB está configurado para a posição 2..
Todo comando de controle deve incluir o modo de controle e valor de posição Para evitar ações indesejadas após uma reinicialização.
Utilizando 4-20mA para controle de posição
| Sinal de entrada | 4mA | 8mA | 12mA | 16mA | 20mA |
|---|---|---|---|---|---|
| Posição do ponteiro | FECHAR (0) | 2.5 | 5 | 7.5 | ABERTO (100) |
| Abertura da válvula (%) | 0% | 25% | 50% | 75% | 100% |
| Sinal de saída | 4mA | 8mA | 12mA | 16mA | 20mA |
Observação:
Em modo de ação reversa, 4mA corresponde a 100% aberto, e 20mA corresponde a 0% aberto.
Nível de precisão do controlador servo: ±1%
Histerese: <1%
Utilizando Modbus para controlar a posição do atuador
Camada física
O atuador DCL suporta o Modbus-RTU protocolo e utiliza o Interface RS485 na camada física.
Endereço para contato: Configurável a partir de 1 a 127, o padrão é 1.
Taxa de transmissão (Baud Rate): Configurável, o padrão é 115200.
Formato da porta serial: 1 bit de início + 8 bits de dados + 1 bit de parada.
Funcionalidade de transmissão: Apoiado.
Definição de interface
| Alfinete | Função |
|---|---|
| P1 | Poder (-) |
| P2 | Potência (+) |
| P7 | RS485 A |
| P8 | RS485 B |
| P3~P6 | Reservado para sinais analógicos (4) |
Diagrama de fiação Modbus
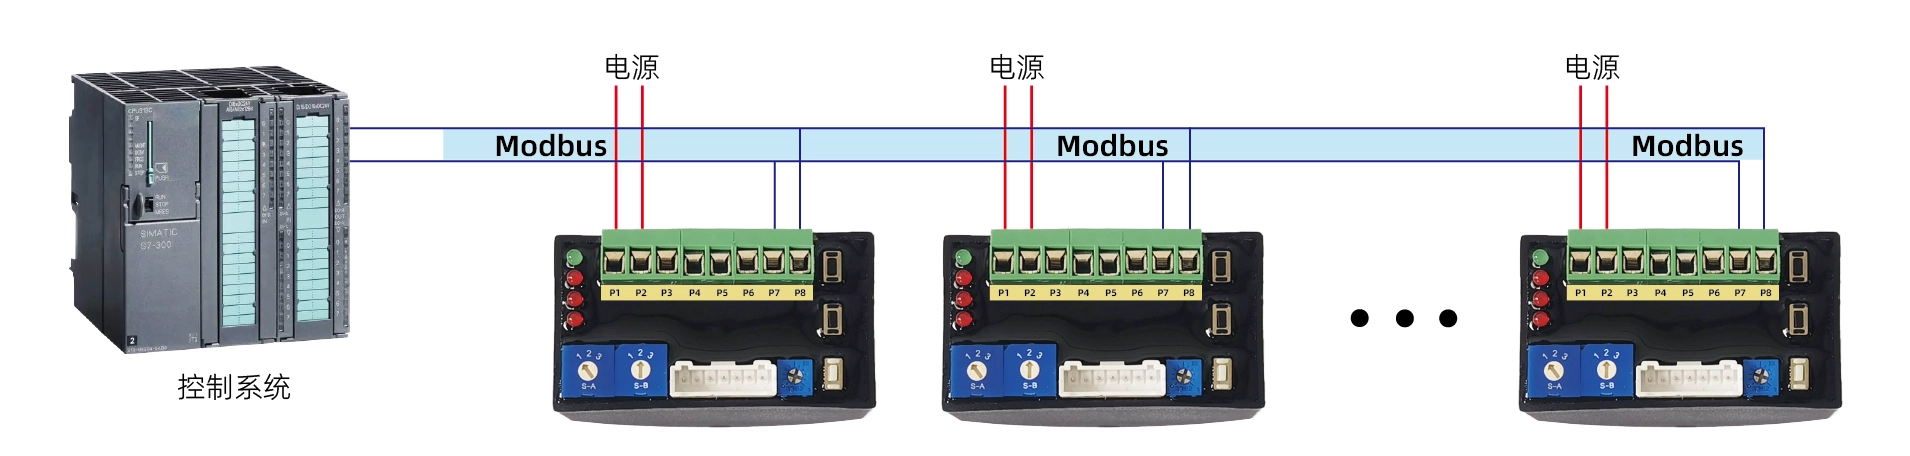
Camada de aplicação
1. ADU (Unidade de Dados de Aplicação)
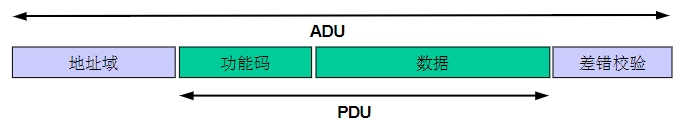
2. Códigos de função
| EU IA | Nome | Descrição |
|---|---|---|
| 0x03 | Ler vários registros | Lê um bloco de registradores de retenção de um dispositivo remoto. |
| 0x06 | Escreva um único registro | Escreve em um único registrador em um dispositivo remoto. |
| 0x10 | Escrever em vários registradores | Escreve um bloco de registradores consecutivos (de 1 a aproximadamente 120 registradores). |
3. Configurando os parâmetros de comunicação
Registros 0x0040 – 0x0042 são usados para configurações de comunicação:
Escrever 0xA501 para se cadastrar 0x0040 para entrar modo de configuração.
Modificar registro 0x0041 (endereço de comunicação) e registro 0x0042 (taxa de transmissão).
Os novos parâmetros entram em vigor em breve. 1 segundoE qualquer comunicação futura deverá utilizar as configurações atualizadas.
Saia do modo de configuração digitando 0x0000 para registro 0x0040.
4. Forçando o Modo de Comunicação Padrão
Definir SA para posição 2 e SB para posição 2.
Pressione e segure o Botão KS por cerca de 3 segundos até o luz vermelha piscaEm seguida, solte o botão.
Pressione e segure o Botão KC por cerca de 3 segundos até o A luz vermelha permanece acesa.Em seguida, solte o botão.
Os parâmetros de comunicação agora são redefinir para os valores padrão.
Definir SA voltar para posição 1 Para sair deste modo.
As novas configurações permanecem mesmo após reiniciar o dispositivo.
Observação:
Caso se esqueça dos parâmetros de comunicação anteriores, utilize este método para restaurar o modo de comunicação padrão e configurar as definições de comunicação novamente.
Lista de registro
| Endereço de cadastro | Bits | Grupo | Nome do sinal | Valor mínimo | Valor máximo | Unidade | R/W | Tipo | Descrição |
|---|---|---|---|---|---|---|---|---|---|
| 0x0010 | b15-b5 | – | – | – | – | – | r/w | hexadecimal | Reservado (0) |
| b4 | controlar | Parar | – | – | – | – | r/w | hexadecimal | 1: Parar, 0: Operação normal |
| b1-b0 | controlar | Modo | – | – | – | – | r/w | hexadecimal | 1: Controle de comunicação, outros: Controle de comunicação de saída |
| 0x0011 | b15-b0 | controlar | SetOpenDegree | 0 | 10000 | % | r/w | int/hex | 0-10000 corresponde à abertura da válvula 0-100% (fator de escala: 1/100) |
| 0x0018 | b15-b6 | – | – | – | – | – | r | hexadecimal | Reservado (0) |
| b5 | informações | posição de erro | – | – | – | – | r | hexadecimal | 1: Falha no sinal de posição |
| b4 | informações | sinal de erro | – | – | – | – | r | hexadecimal | 1: Falha no sinal de entrada |
| b3 | informações | flag overTorque | – | – | – | – | r | hexadecimal | 1: Sobrecarga detectada |
| b2 | informações | bandeira presa | – | – | – | – | r | hexadecimal | 1: Interferência detectada |
| b1 | informações | openRunFlag | – | – | – | – | r | hexadecimal | 1: Abrir a válvula |
| b0 | informações | closeRunFlag | – | – | – | – | r | hexadecimal | 1: Fechando a válvula |
| 0x0019 | b15-b0 | informações | openDegree | 0 | 10000 | % | r | int/hex | 0-10000 corresponde à abertura da válvula 0-100% (fator de escala: 1/100) |
| 0x0040 | b15-b0 | configuração | cfgModo | 1 | 127 | – | rw | hexadecimal | 0x0000: Modo normal, 0xA501: Modo de configuração |
| 0x0041 | b15-b0 | configuração | endereço_cmm | 1 | 127 | – | rw | hexadecimal | Define o endereço de comunicação |
| 0x0042 | b15-b0 | configuração | taxa de transmissão cmm | – | – | – | rw | hexadecimal | 0: 4800 baud, 1: 9600 baud, 2: 19200 baud, 3: 115200 baud |
Exemplos de comandos de comunicação
1. Posição da válvula de controle
Entrando no Modo de Controle de Comunicação:
Enviar → ◇01 10 00 10 00 01 02 00 01 65 00
Receber ← ◆01 10 00 10 00 01 00 0C
Configuração da posição da válvula: 0%
Enviar → ◇01 10 00 11 00 01 02 00 00 A5 11
Receber ← ◆01 10 00 11 00 01 51 CC
Configuração da posição da válvula: 50% (5000 → 0x1388)
Enviar → ◇01 10 00 11 00 01 02 13 88 A8 47
Receber ← ◆01 10 00 11 00 01 51 CC
Configuração da posição da válvula: 100% (10000 → 0x2710)
Enviar → ◇01 10 00 11 00 01 02 27 10 BF 2D
Receber ← ◆01 10 00 11 00 01 51 CC
Operação de Interrupção
Enviar → ◇01 10 00 10 00 01 02 00 11 64 CC
Receber ← ◆01 10 00 10 00 01 00 0C
2. Leia o estado da válvula
Enviar → ◇01 03 00 18 00 02 44 0C
Receber ← ◆01 03 04 00 30 00 00 FA 3C
3. Configurar endereço de comunicação
Entrando no Modo de Configuração:
Enviar → ◇01 10 00 40 00 01 02 A5 01 12 00
Receber ← ◆01 10 00 40 00 01 00 1D
Alterar endereço de comunicação para: 2
Enviar → ◇01 10 00 41 00 01 02 00 02 28 80
Receber ← ◆01 10 00 41 00 01 51 DD
Sair do Modo de Configuração:
Enviar → ◇02 10 00 40 00 01 02 A5 00 C7 30
Receber ← ◆02 10 00 40 00 01 00 2E
4. Defina a taxa de transmissão (baud rate) da comunicação.
Entrando no Modo de Configuração:
Enviar → ◇01 10 00 40 00 01 02 A5 01 12 00
Receber ← ◆01 10 00 40 00 01 00 1D
Alterar a taxa de transmissão para: 9600
Enviar → ◇01 10 00 42 00 01 02 00 01 68 B2
Receber ← ◆01 10 00 42 00 01 A1 DD
Sair do Modo de Configuração:
Enviar → ◇01 10 00 40 00 01 02 A5 00 D3 C0
Receber ← ◆01 10 00 40 00 01 00 1D


 English (UK)
 香港中文
 繁體中文
 English (Canada)
 English (South Africa)
 English (Australia)
 English (New Zealand)
 English
 Español de Puerto Rico
 Français du Canada
 Español de México
 Español de Chile
 Español de Colombia
 Español de Uruguay
 עִבְרִית
 Nederlands (België)
 Français de Belgique
 Eesti
 Latviešu valoda
 Lietuvių kalba
 Français
 Deutsch
 Norsk nynorsk
 Deutsch (Österreich)
 Slovenčina
 Deutsch (Schweiz)
 Italiano
 Bahasa Indonesia
 Español
 Português
 Pусский
 Türkçe
 Indonesia