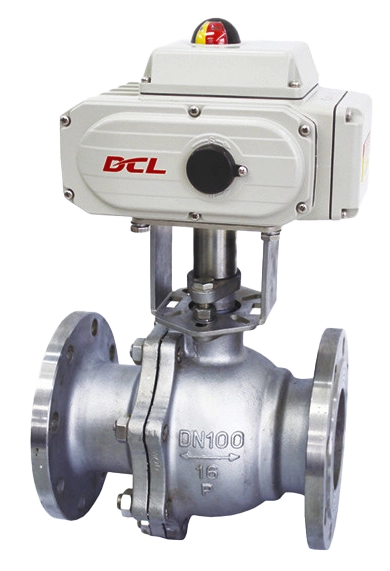
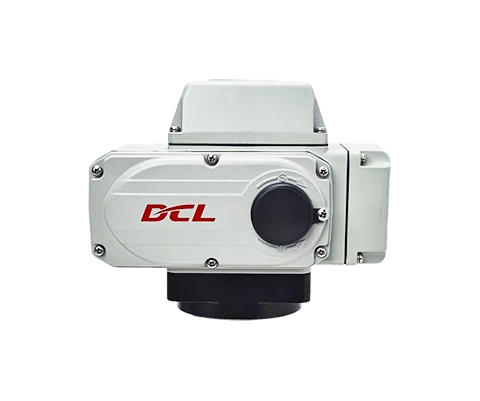
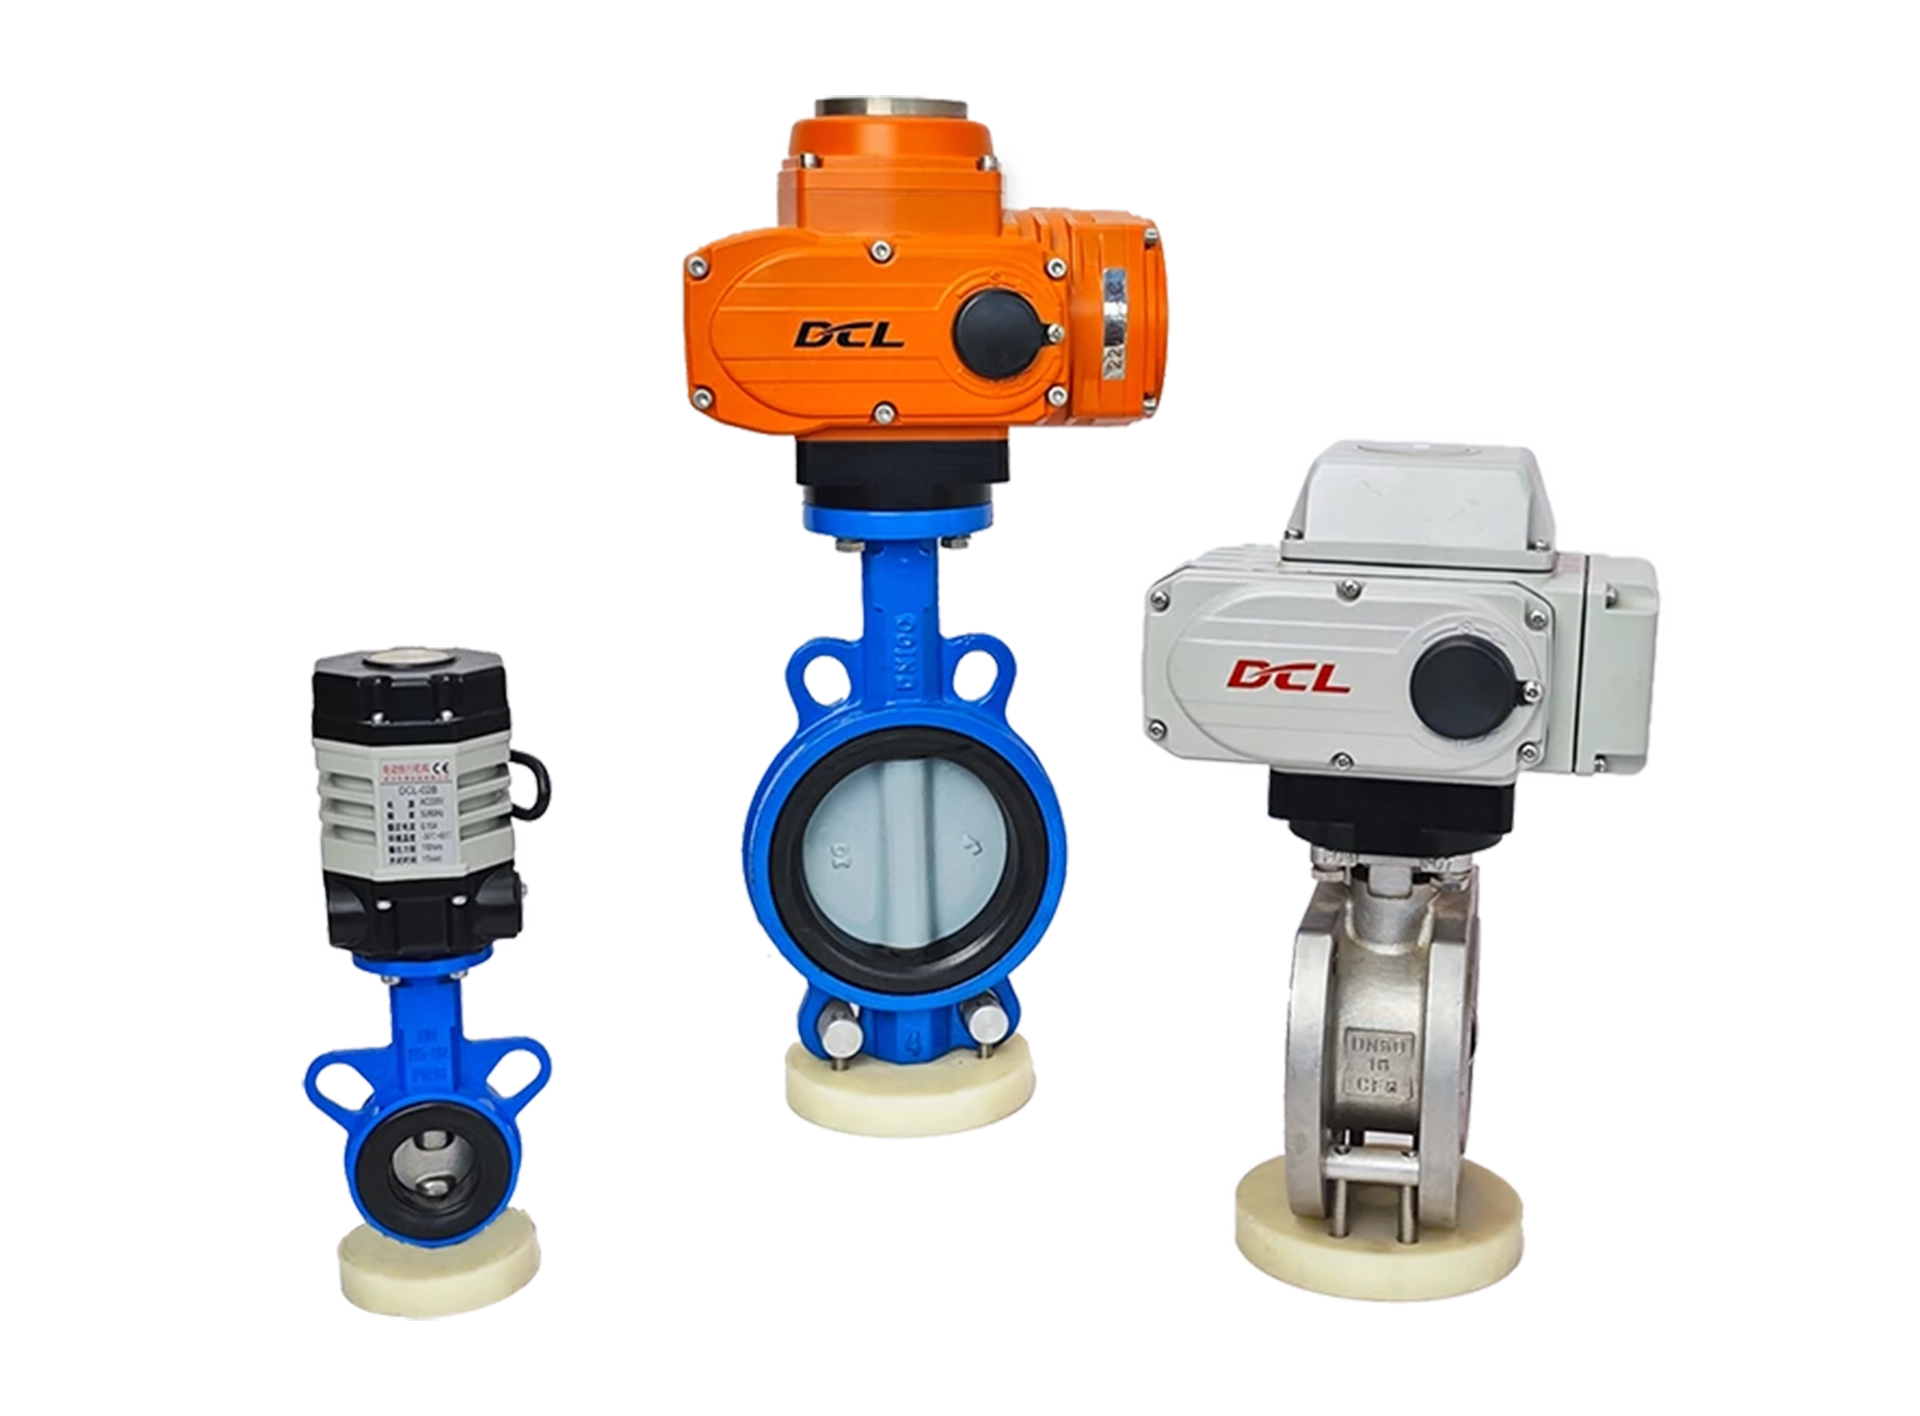
Atuador de giro rápido
Utilizado em situações em que a válvula ou o amortecedor precisam ser regulados rapidamente.
Uso externo direto sem proteção adicional.
Aplicável a válvulas de giro parcial
IP68
Direção do movimento
Curva parcial
Amortecedor
0 - 90° | 0 - 360°
Operating Time/Torque
2S~12S
15~1200Nm
Tipo de serviço
Modulação
Posicionamento gradual - Posicionamento
Ligado - Desligado
Tensão de alimentação
24 VCC
AC24V
AC110V
AC220V
AC380V
Sinal de entrada/saída
4~20mA
0~10V
Interface de E/S
Operational with fieldbus
Modbus-RTU
Modbus-ASCII
CAN
Ethernet
Opções adicionais
Proteção contra sobretorque
Retorno à prova de falhas
Desumidificação
Diagnóstico
Tipo de serviço
Modulação
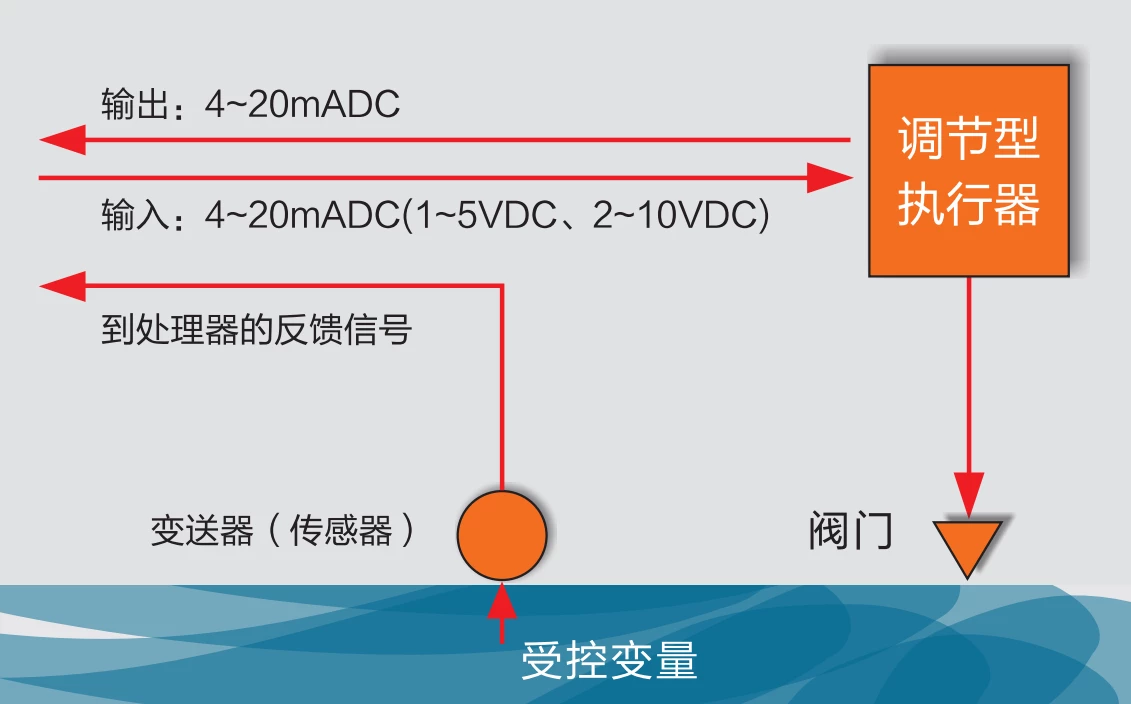
O atuador lê o valor da posição alvo do sistema de controle através de 4-20mA, 2-10V ou barramento de campo como Modbus, Ethernet, etc.
Em seguida, o atuador move a válvula para a posição desejada por meio de um algoritmo de controle interno.
O atuador sempre fornecerá a posição da válvula em tempo real através de 4-20mA, 2-10V ou barramento de campo.
Operando no modo de serviço S4, o atuador pode iniciar 1200 vezes por hora.
Ligado - Desligado
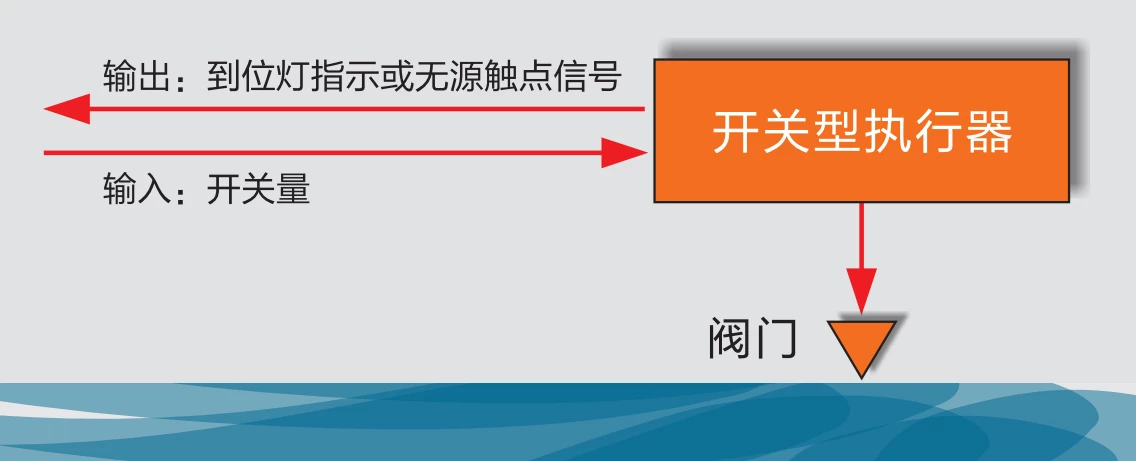
O atuador lê a necessidade de abertura ou fechamento do sistema de controle através da interface de E/S, como um sinal passivo ou um sinal ativo de 24 VCC/220 VCA.
Em seguida, o atuador move a válvula para a posição final de ABERTO ou FECHADO, conforme o sinal de entrada necessário.
O atuador emitirá um sinal de feedback de ABERTO ou FECHADO quando a posição final for atingida.
Operando no modo de serviço S2, o atuador pode acionar a válvula continuamente por 15 minutos.
Posicionamento gradual - Posicionamento
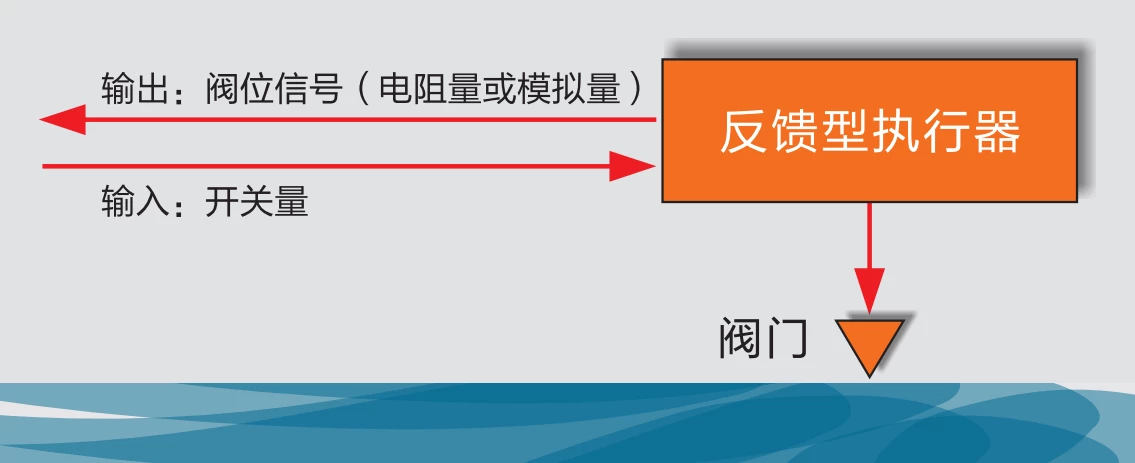
O atuador lê o sinal de ABERTURA ou FECHAMENTO gradual do sistema de controle através da interface de E/S, que recebe um sinal ativo de 24 VCC/220 VCA.
Em seguida, o atuador aciona a válvula com um passo variável especificado pelo sinal de entrada.
O atuador sempre fornecerá a posição da válvula em tempo real como um valor de resistência do potenciômetro ou Valor de 4-20mA/2-10V.
Operando no modo de serviço S2, o atuador pode acionar a válvula continuamente por 15 minutos.
Características
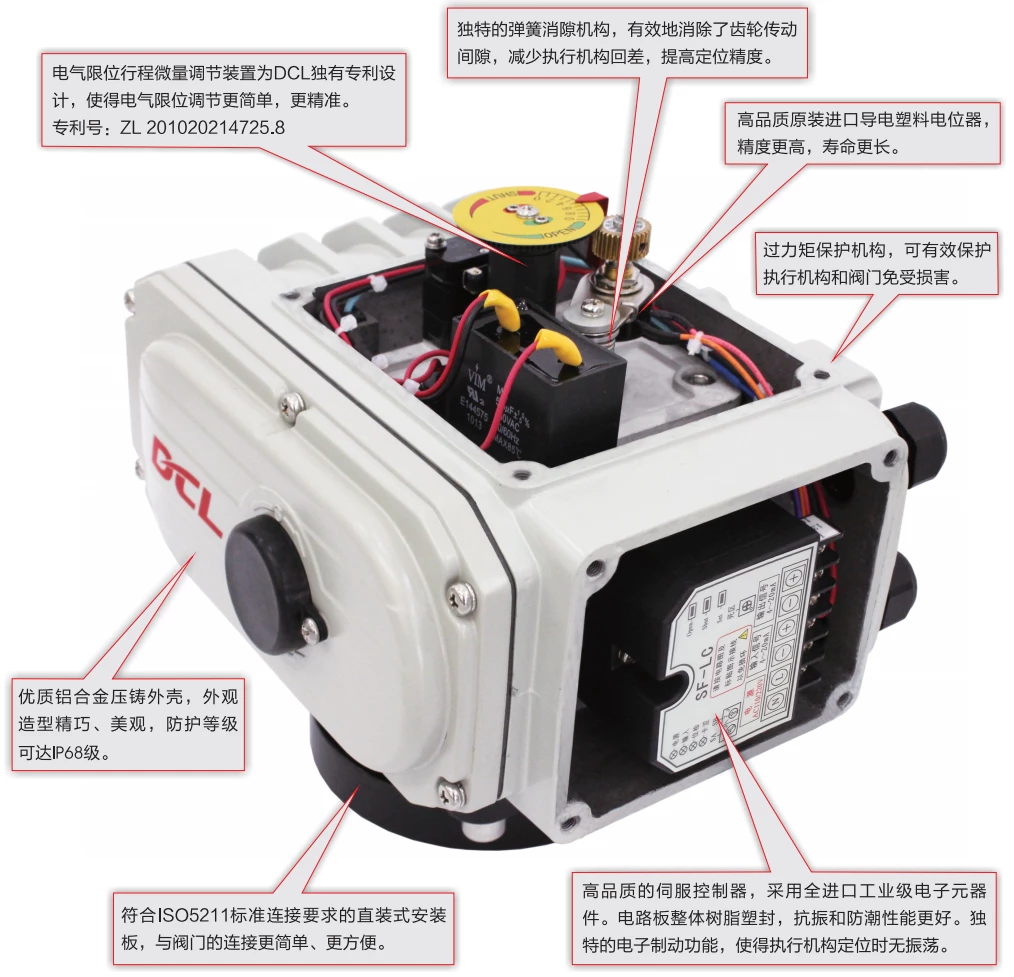
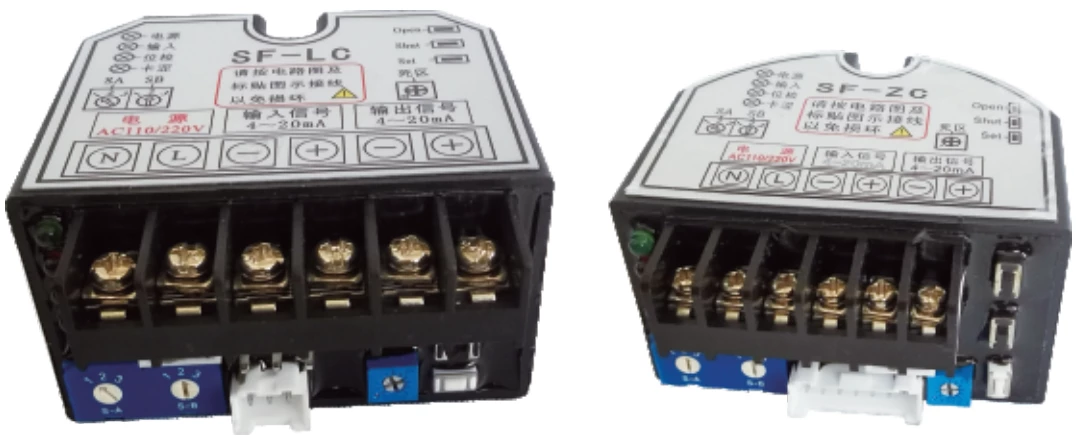
Unidade de controle totalmente encapsulada
A unidade de controle é totalmente encapsulada em poliuretano. Isso aumenta consideravelmente a resistência à umidade, condensação, sal e vibração. Portanto, é umaAplicável em ambientes agressivos, como alta umidade, poeira, variações bruscas de temperatura, vibração, etc.
Com EFT de 6kV e circuito de proteção contra surtos, o controle estável para A válvula pode funcionar mesmo nos piores ambientes eletromagnéticos.
Por meio de um algoritmo de autoajuste, o atuador consegue manter a precisão mesmo sob diferentes condições de carga e desgaste mecânico ao longo do tempo.
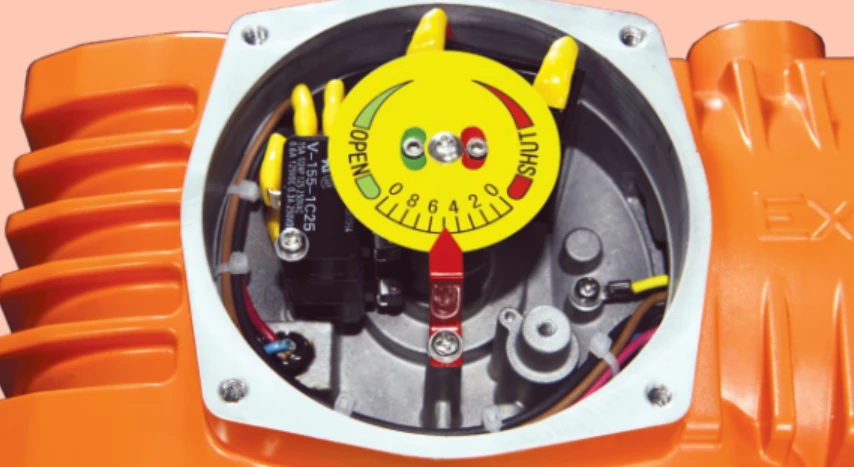
Interruptor de limite fácil de usar
Graças ao design patenteado do interruptor de limite da DCL, a posição final do atuador, tanto aberta quanto fechada, pode ser facilmente configurada apenas com uma chave hexagonal.
Entretanto, o recurso de microajuste do interruptor de limite pode melhorar a precisão ao definir a posição final.
Patente nº ZL 201020214725.8
Motor com proteção contra sobretemperatura
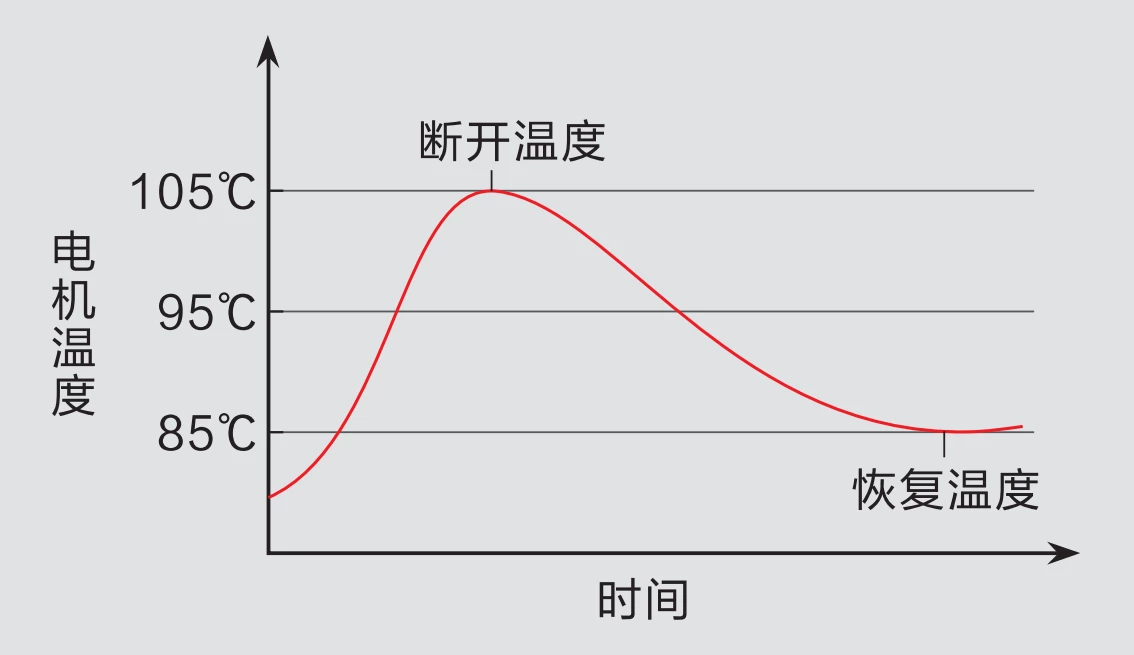
A DCL projetou o motor especificamente para atender aos requisitos do atuador, de forma que o motor no atuador DCL possa fornecer um alto torque de partida, mantendo ao mesmo tempo alta eficiência na fase de partida, para minimizar o aumento de temperatura. O motor possui um pequeno momento de inércia para garantir alta precisão na modulação.
Existe um dispositivo de proteção contra sobretemperatura instalado no motor que interrompe o fornecimento de energia quando a temperatura do motor ultrapassa o limite estabelecido (105℃/85℃, podendo ser selecionado de acordo com o cenário de aplicação) e religa a energia quando a temperatura retorna ao nível normal.
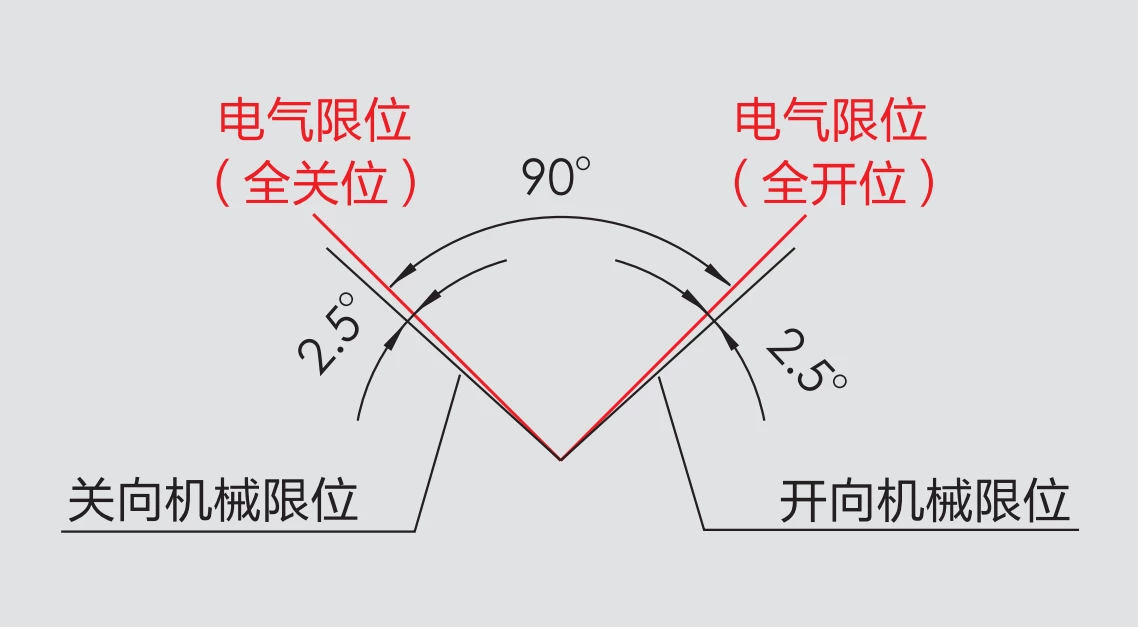
Limitador de posição dupla
Existem dois dispositivos limitadores de posição para proteger a válvula contra danos causados pela operação em ângulos de oscilação superiores aos indicados.
Os interruptores de limite elétricos são montados nas posições finais de ABERTO e FECHADO. Assim, a alimentação do motor será cortada, interrompendo o acionamento da válvula após o limite ser atingido.
Existem também dois limitadores mecânicos montados no eixo de saída para proteger a válvula contra oscilações além do curso. O limitador mecânico não atuará em operação normal, pois o interruptor de limite elétrico está posicionado antes do limitador mecânico e será acionado antes que o eixo de saída atinja a posição limitada mecanicamente.
Opções adicionais
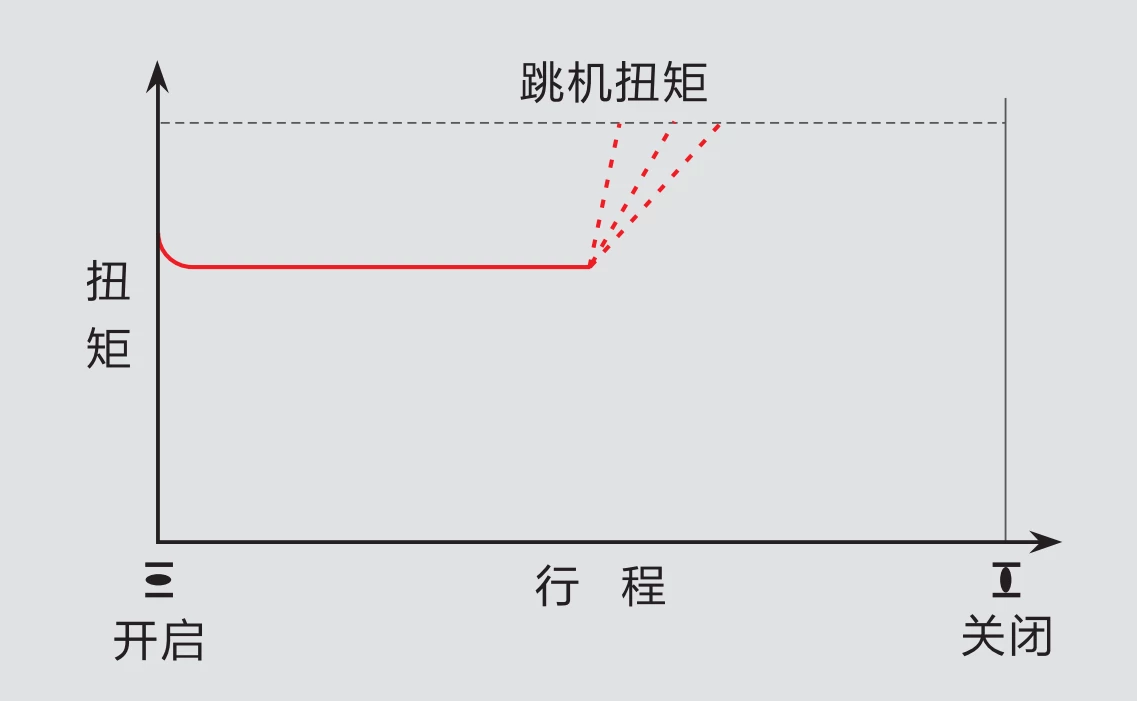
Proteção contra sobretorque
Quando a válvula fica presa por algum motivo, como impurezas sólidas no líquido ou mau funcionamento de algum componente, mecânico Em alguns casos, o torque no eixo de saída do atuador aumentará drasticamente, ultrapassando o valor limite de torque ao acionar a válvula. Nesse caso, o atuador acionará um mecanismo de proteção contra sobretorque, interrompendo o acionamento da válvula para protegê-la contra danos.
Desumidificação
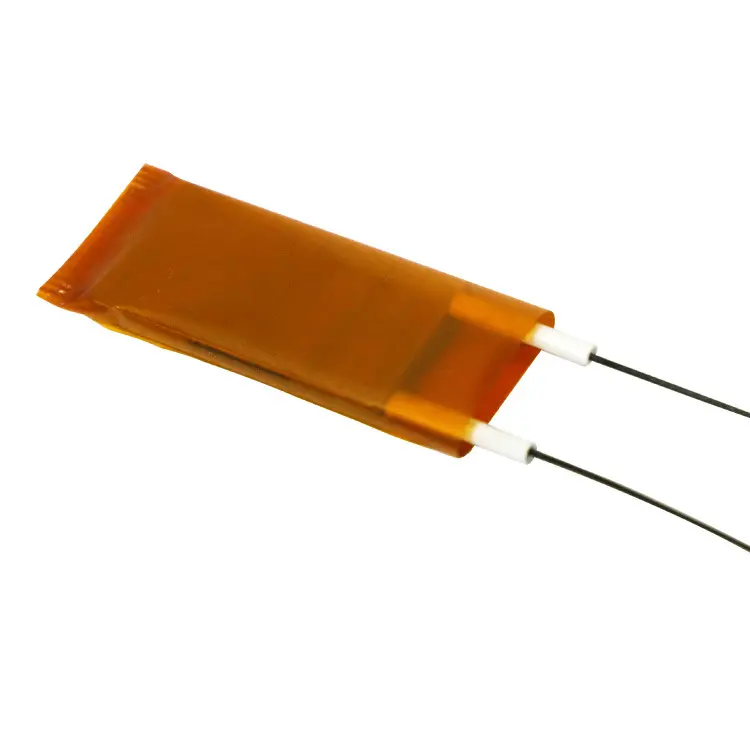
Você pode selecionar uma opção de desumidificação no atuador DCL. Nesse caso, um aquecedor PTC elétrico será instalado no atuador para reduzir a umidade e proteger o circuito contra mau funcionamento em condições de alta variação de temperatura devido à condensação.
O aquecedor PTC permanecerá em modo de funcionamento enquanto houver energia sendo fornecida ao atuador.
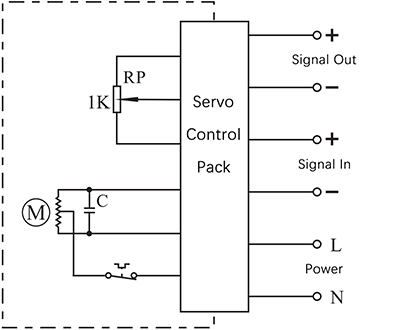
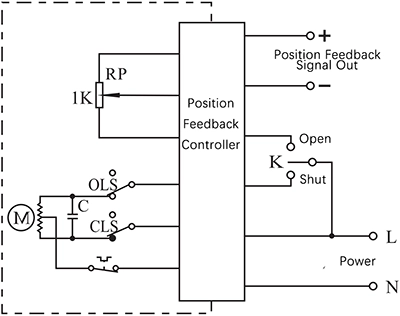
Circuit Diagram
Modulação
E - Modulação com uma unidade de controle
- Entrada: 4~20mA / 0~10V
- Saída: 4~20mA / 0~10V
- Barramento de campo: Modbus / CAN
- IIoT: Wi-Fi/LoRa/4G DTU
Aproximação e posicionamento
F - Com uma unidade de posicionamento
- Atuador de controle para abrir ou fechar com K
- The real-time valve position will be send out as a 4-20mA signal
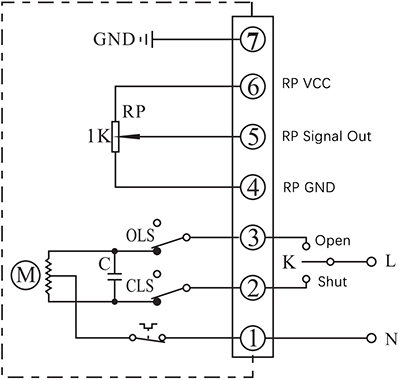
C - Com um potenciômetro de 1KΩ/500Ω
- Atuador de controle para abrir ou fechar com K
- A posição da válvula em tempo real será enviada como um valor de resistência do potenciômetro.
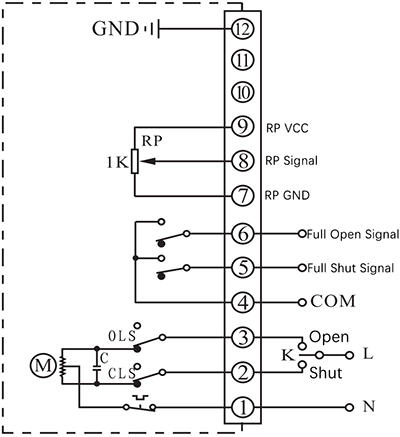
D - Com um potenciômetro e feedback de posição final
- Atuador de controle para abrir ou fechar com K
- A posição da válvula em tempo real será enviada como um valor de resistência do potenciômetro.
- O terminal de saída de posição final ABERTO/FECHAR enviará o evento como um sinal passivo quando a posição final for atingida.
LIGADO - DESLIGADO
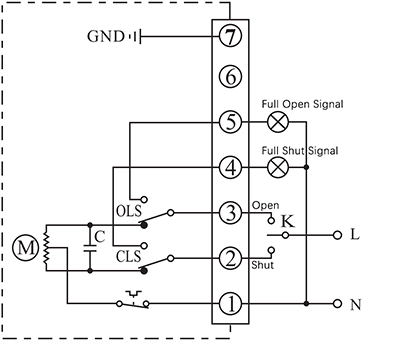
A - Com 2 saídas de sinal de posição final ativas
- Atuador de controle para abrir ou fechar com K
- O terminal de saída da posição final ABERTO/FECHAR enviará o evento como um sinal ativo de 220 VCA quando a posição final for atingida.
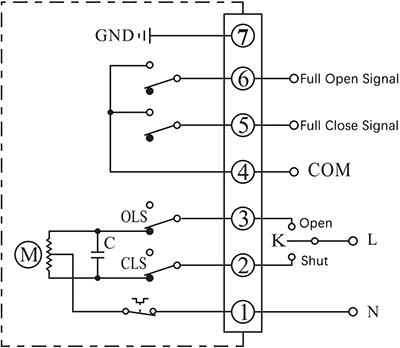
B - Com 2 interruptores passivos de posição final
- Atuador de controle para abrir ou fechar com K
- O terminal de saída de posição final ABERTO/FECHAR enviará o evento como um sinal passivo quando a posição final for atingida.
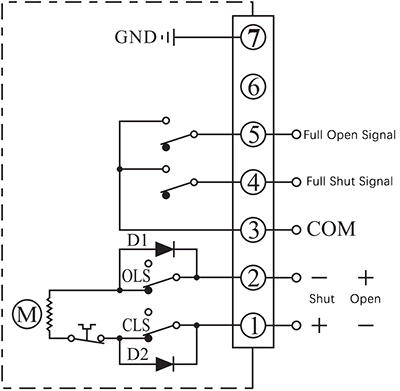
G - Motor CC com 2 interruptores de posição final
- O atuador de controle abre ou fecha de acordo com a direção da alimentação elétrica entre os terminais 1 e 2.
- O terminal de saída de posição final ABERTO/FECHAR enviará o evento como um sinal passivo quando a posição final for atingida.
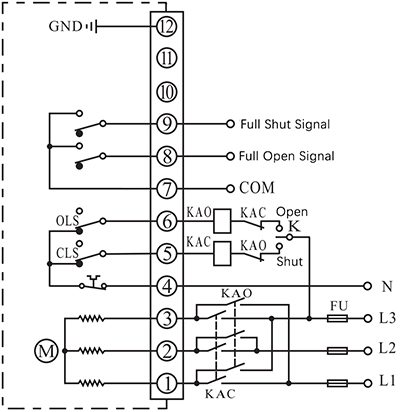
H - Motor trifásico de 380 VCA com 2 interruptores de posição final
- Atuador de controle para abrir ou fechar por meio de um inversor externo, alterando assim a fase da energia fornecida.
- O terminal de saída de posição final ABERTO/FECHAR enviará o evento como um sinal passivo quando a posição final for atingida.
Observação:
- O circuito dentro da caixa tracejada é o circuito interno do atuador. Já o circuito externo demonstra a conexão elétrica para utilização do atuador.
- Caso tenha outros requisitos específicos sobre a conexão do circuito, não hesite em contatar nosso suporte técnico.
Basic Parameters
| Model | Ângulo de oscilação | Operating Time/Torque | Duty Type | Tensão de alimentação | Sinal de entrada/saída | Opções adicionais |
|---|---|---|---|---|---|---|
| DCL-K05 | 0 - 270° | 6s/30Nm Opcional com 2s/15Nm 3s/15Nm 5s/30Nm | LIGADO - DESLIGADO Modulação Posicionamento gradual - Posicionamento | 24 VCC AC24V AC110V AC220V AC380V | 4-20mA 0-10V Interface de E/S Optional with field bus Modbus-RTU Modbus-ASCII CAN Ethernet | Over torque protection Retorno à prova de falhas Desumidificação Ônibus de campo |
| DCL-K10 | 0 - 90° | 2s/25Nm Opcional com 4s/50Nm 8s/80Nm | LIGADO - DESLIGADO Modulação Posicionamento gradual - Posicionamento | 24 VCC AC24V AC110V AC220V AC380V | 4-20mA 0-10V Interface de E/S Optional with field bus Modbus-RTU Modbus-ASCII CAN Ethernet | Over torque protection Retorno à prova de falhas Desumidificação Ônibus de campo |
| DCL-K20 | 0 - 90° | 8s/200Nm Opcional com 2s/50Nm 4s/100Nm | LIGADO - DESLIGADO Modulação Posicionamento gradual - Posicionamento | 24 VCC AC24V AC110V AC220V AC380V | 4-20mA 0-10V Interface de E/S Optional with field bus Modbus-RTU Modbus-ASCII CAN Ethernet | Over torque protection Retorno à prova de falhas Desumidificação Ônibus de campo |
| DCL-K40 | 0 - 90° | 8s/330Nm Opcional com 2s/80Nm 4s/160Nm | LIGADO - DESLIGADO Modulação Posicionamento gradual - Posicionamento | 24 VCC AC24V AC110V AC220V AC380V | 4-20mA 0-10V Interface de E/S Optional with field bus Modbus-RTU Modbus-ASCII CAN Ethernet | Over torque protection Retorno à prova de falhas Desumidificação Ônibus de campo |
| DCL-K100 | 0 - 90° | 12s/1200Nm Opcional com 4s/500Nm 8s/800Nm | LIGADO - DESLIGADO Modulação Posicionamento gradual - Posicionamento | 24 VCC AC24V AC110V AC220V AC380V | 4-20mA 0-10V Interface de E/S Optional with field bus Modbus-RTU Modbus-ASCII CAN Ethernet | Over torque protection Retorno à prova de falhas Desumidificação Ônibus de campo |
Recommend actuator to drive a butterfly valve
Recommend actuator to drive a Ball valve
Recommend actuator to drive a ventilation valve
Recommend valve to be driven by DCL weather-proof actuator
Note: The recommendations in the above table is for reference only in common application scenario, the specific torque needed to drive the valve is depended up on the real application case.
It is recommended to choose an actuator with 1.1-1.3 times of torque than the value that was finalized after evaluation of torque requirement of valve and liquid pressure in the pipe. This would improve the robust performance in most worst case.