

JB/T 8219—2016

Table des matières

  • Préface

  • 1 Portée

  • 2 Références normatives

  • 3. Termes et définitions

  • 4. Classification des produits et paramètres de base

    • 4.1 Classification des produits

    • 4.2 Paramètres de base

  • 5 fonctions de base des actionneurs intelligents

    • 5.1 Fonction d'affichage

    • 5.2 Fonction de paramétrage

    • 5.3 Fonction de configuration sur site

    • 5.4 Fonction d'autodiagnostic des pannes et d'alarme

    • 5.5 Fonction de communication

    • 5.6 Autres fonctions

  • 6 exigences

    • 6.1 Exigences de performance de base

    • 6.2 Exigences de performance affectées par des facteurs d'influence

    • 6.3 Apparence

    • 6.4 Niveau de protection de l'enceinte

    • Performance antidéflagrante de 6,5

  • 7 Méthodes d'essai

    • 7.1 Conditions d'essai

    • 7.2 Dispositions générales relatives aux essais

    • 7.3 Erreur de base

    • 7.4 Déviation fondamentale du signal de sortie de position

    • 7.5 Hystérésis

    • 7.6 Zone morte

    • 7.7 Délai

    • Erreur de temps de course nominale : 7,8

    • 7.9 Caractéristiques de démarrage

    • 7.10 Erreur de répétabilité du mécanisme de commande de course

    • 7.11 Résistance d'isolement

    • 7.12 Résistance de l'isolation

    • 7.13 Hausse de température

    • 7.14 Stabilité à long terme

    • 7.15 Erreur de répétabilité du couple de commande maximal et minimal et de la poussée

    • 7.16 Mécanisme de commutation manuel-électrique

    • 7.17 Fonctions de base des actionneurs intelligents

    • 7.18 Bruit

    • 7.19 Régulation de vitesse continue (fréquence)

    • 7.20 Influence de la température ambiante

    • 7.21 Influence de l'humidité et de la chaleur

    • 7.22 Influence de la tension d'alimentation

    • 7.23 Influence des vibrations mécaniques

    • 7.24 Influence de l'environnement des transports

    • 7.25 Immunité aux interférences électromagnétiques des champs de radiofréquences

    • 7.26 Immunité électromagnétique aux impulsions électriques transitoires rapides

    • 7.27 Surcharge (Impact) Immunité

    • 7.28 Immunité aux décharges électrostatiques

    • 7.29 Immunité au champ magnétique à fréquence industrielle

    • 7.30 Apparition

    • 7.31 Niveau de protection de l'enveloppe

    • Performances antidéflagrantes 7.32

  • 8 Règles d'inspection

    • 8.1 Inspection en usine

    • 8.2 Test de type

  • 9 Marquage, emballage et stockage

    • 9.1 Marquage

    • 9.2 Emballage

    • 9.3 Stockage

Tableau 1 Indicateurs techniques de performance de base
Tableau 2 Indicateurs techniques affectés par les facteurs d'influence
Tableau 3 Éléments d'inspection

Préface

Cette norme a été élaborée conformément aux règles énoncées dans GB/T1.1—2009.
Cette norme remplace la norme JB/T 8219-1999 « Actionneurs électriques pour systèmes de mesure et de contrôle des procédés industriels ». Les principales modifications techniques par rapport à la norme JB/T 8219-1999 sont les suivantes :

  • Le titre de la norme a été modifié ;

  • Les références normatives ont été mises à jour (voir chapitre 2) ;

  • Dans la classification des produits, la classification originale basée sur la relation entre l'entrée et la sortie de l'actionneur est modifiée en une classification par méthode de commande, la divisant en actionneurs de type interrupteur et actionneurs de type régulateur (voir 4.1.2) ; une méthode basée sur le mode d'entraînement du moteur a été ajoutée (voir 4.1.4) ; les indicateurs « caractéristiques d'amortissement, entrefer et zone morte » de la version 1999 ont été supprimés (voir 4.2 de la version 1999) ;

  • Le « signal d’entrée de l’actionneur proportionnel » de la norme d’origine est modifié pour devenir le signal d’entrée préféré pour les actionneurs de type régulateur et les actionneurs de type commutateur (voir 4.2.5) ;

  • Des fonctions de base des actionneurs intelligents ont été ajoutées (voir chapitre 5) ;

  • Les niveaux de précision ont été modifiés, passant de « Niveau 1, 2,5, 5 » à « Niveau 0,5, 1,0, 1,5, 2,5 » (voir tableau 1) ; les termes « actionneurs électriques proportionnels » et « actionneurs électriques intégraux » du tableau 1 original ont été modifiés en « actionneurs de type régulateur » et « actionneurs de type interrupteur » ;

  • Les exigences comprennent désormais « les erreurs de répétabilité maximales et minimales du couple de commande et de la poussée », « les fonctions de base des actionneurs intelligents », « l’immunité au rayonnement du champ électromagnétique RF », « l’immunité aux groupes d’impulsions transitoires électriques rapides », « l’immunité aux surtensions (impacts) », « l’immunité aux décharges électrostatiques » et « l’immunité au champ magnétique à fréquence industrielle » (voir 6.1.13, 6.1.15, 6.2.6, 6.2.7, 6.2.8, 6.2.9, 6.2.10) ;

  • Certaines méthodes de test ont été modifiées ou ajoutées, telles que l'élévation de température (voir 7.13), les effets de la température ambiante (voir 7.20), les effets de la tension d'alimentation (voir 7.22), etc.
    Cette norme est proposée par la Fédération chinoise de l'industrie des machines et relève de la compétence du Comité technique national pour la normalisation de la mesure, du contrôle et de l'automatisation des processus industriels (SAC/TC124).

Actionneurs électriques généraux et intelligents pour systèmes de contrôle de processus industriels

1 Portée

La présente norme spécifie la classification des produits, les exigences, les méthodes d'essai, les règles d'inspection, le marquage, l'emballage et le stockage des actionneurs électriques ordinaires et intelligents utilisés dans les systèmes de contrôle des processus industriels (ci-après dénommés actionneurs).
Cette norme s'applique à tous les types d'actionneurs entraînés par des moteurs, y compris les actionneurs à course angulaire, à course linéaire et à tours multiples.

2 Références normatives

Les documents suivants sont indispensables à l’application du présent document. Les références datées ne s’appliquent qu’aux versions spécifiées. Pour les références non datées, c’est la version la plus récente (incluant tous les amendements) qui est applicable.

  • GB 3836.1 Atmosphères explosives - Partie 1 : Exigences générales relatives aux équipements

  • GB 3836.2 Atmosphères explosives Partie 2 : Équipements protégés par des enveloppes antidéflagrantes « d »

  • GB 4208-2008 Indice de protection du boîtier (code IP)

  • GB/T 13384 Conditions techniques générales d'emballage des produits électromécaniques

  • GB/T 17626.2 Techniques d'essai et de mesure de la compatibilité électromagnétique – Essai d'immunité aux décharges électrostatiques

  • GB/T 17626.3 Techniques d'essai et de mesure de la compatibilité électromagnétique : essai d'immunité aux champs électromagnétiques RF rayonnés

  • GB/T 17626.4 Techniques d'essai et de mesure de la compatibilité électromagnétique : essai d'immunité aux transitoires rapides/aux rafales électriques

  • GB/T 17626.5 Techniques d'essai et de mesure de la compatibilité électromagnétique – Essai d'immunité aux surtensions (chocs)

  • GB/T 17626.8 Techniques d'essai et de mesure de la compatibilité électromagnétique : essai d'immunité au champ magnétique à fréquence industrielle

  • GB/T 18271.1—2000 Méthodes et procédures générales d'évaluation des performances des appareils de mesure et de contrôle des processus Partie 1 : Principes généraux

  • GB/T 25480 Conditions environnementales de base et méthodes d'essai pour le transport et le stockage des instruments et des compteurs

  • GB/T 26815—2011 Terminologie de l'instrumentation d'automatisation industrielle Terminologie des actionneurs

3. Termes et définitions

Les termes et définitions de la norme GB/T 26815—2011, ainsi que ceux ci-dessous, s’appliquent au présent document.

  • Couple de contrôle maximal: Le couple maximal que l'actionneur peut contrôler en fonctionnement.

  • Couple de commande minimal: Le couple minimal que l'actionneur peut contrôler en fonctionnement.

  • Poussée de contrôle maximale: La poussée maximale que l'actionneur peut contrôler en fonctionnement.

  • Poussée de contrôle minimale: La poussée minimale que l'actionneur peut contrôler en fonctionnement.

4. Classification des produits et paramètres de base

4.1 Classification des produits

4.1.1 Classification par type de déplacement de sortie
Les actionneurs sont classés en fonction du type de déplacement de sortie comme suit :

  • trait angulaire

  • trait linéaire

  • Plusieurs tours

4.1.2 Classification par méthode de contrôle
Les actionneurs sont classés selon leur méthode de commande comme suit :

  • Type de commutateur

  • Type régulateur

4.1.3 Classification selon l'environnement de travail
Les actionneurs sont classés en fonction de leur environnement de travail comme suit :

  • Type conventionnel

  • Type antidéflagrant
    (Remarque : d'autres types peuvent être utilisés en fonction des besoins.)

4.1.4 Classification par mode d'entraînement du moteur
Les actionneurs sont classés selon leur mode d'entraînement moteur comme suit :

  • type de contact mécanique

  • Type électronique sans contact

4.2 Paramètres de base

4.2.1 Conditions environnementales de travail
Les actionneurs doivent pouvoir fonctionner dans les conditions suivantes :

  • Température ambiante : -10 °C à 55 °C, ou -20 °C à 60 °C, ou -30 °C à 70 °C

  • Humidité relative : ne dépassant pas 95%

  • Pression atmosphérique : 86 kPa ~ 106 kPa
    (Remarque : Pour les actionneurs utilisés dans des environnements particuliers, les conditions de fonctionnement doivent être déterminées en concertation entre l'utilisateur et le fabricant.)

4.2.2 Conditions d'alimentation électrique
Les actionneurs utilisent les alimentations électriques suivantes pour fonctionner :

  • CA : Monophasé (220±22)V ; Triphasé (380±38)V ; Fréquence (50±0,5)Hz ; Contenu harmonique inférieur à 5%.

  • CC : (24±2,4)V ; (48±4,8)V ; Valeur de crête d'ondulation inférieure à 5% de la tension d'alimentation.
    (Remarque : Pour des conditions d'alimentation particulières, veuillez consulter l'utilisateur et le fabricant.)

4.2.3 Charge nominale
La charge nominale des actionneurs est de préférence choisie parmi les séries suivantes :

  • Course angulaire [unité : Newton-mètres (N·m)] : 6, 16, 40, 100, 250, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, …

  • Course linéaire [unité : Newtons (N)] : 250, 400, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, 25000, 40000, 60000, …

  • Nombre de tours [unité : Newton-mètres (N·m)] : 16, 40, 100, 160, 250, 400, 600, 1000, 1600, 2500, …
    (Remarque : les fabricants peuvent sélectionner d'autres séries en fonction des conditions réelles.)

4.2.4 Course nominale
La valeur de course nominale des actionneurs est de préférence choisie parmi les séries suivantes :

  • Courbe angulaire [unité : degrés (°)] : 50, 70, 90, 120, 270, …

  • Course linéaire [unité : millimètres (mm)] : 10, 16, 25, 40, 60, 100, 160, 250, 400, 600, 1000, …

  • Nombre de tours [unité : tours (r)] : 5, 7, 10, 15, 20, 40, 80, 120, …
    (Remarque : les fabricants peuvent sélectionner d'autres séries en fonction des conditions réelles.)

4.2.5 Signal d'entrée
4.2.5.1 Actionneurs de type régulateur il est préférable d'utiliser le signal d'entrée suivant :

  • Courant continu 4 mA ~ 20 mA
    (Remarque : d'autres signaux d'entrée peuvent être sélectionnés en fonction des besoins de l'utilisateur.)

4.2.5.2 Actionneurs de type commutateur il est préférable d'utiliser les signaux d'entrée suivants :

  • Contact passif, 24 V CC, 220 V CA
    (Remarque : d'autres signaux d'entrée peuvent être sélectionnés en fonction des besoins de l'utilisateur.)

4.2.6 Fréquence de commutation
L'actionneur fonctionne selon un cycle de service intermittent réversible. Lorsque le cycle de service est compris entre 20% et 80%, le nombre de commutations par heure est choisi parmi les séries suivantes : 100, 320, 630, 1200, 1800.
Note 1 : Le cycle de service fait référence au rapport entre le temps de mise sous tension du moteur de l'actionneur et le temps de cycle de mise hors tension du moteur, exprimé en pourcentage.
Remarque 2 : Le cycle de service, la fréquence de commutation et le temps de commutation par heure peuvent être spécifiés différemment en fonction des exigences de l'utilisateur.

5 fonctions de base des actionneurs intelligents

5.1 Fonction d'affichage
Les actionneurs intelligents peuvent afficher les paramètres de fonctionnement, les informations sur l'état de fonctionnement, les requêtes de signaux, les alarmes de défaut, etc., via une interface homme-machine, en chinois (ou dans d'autres langues selon les exigences de l'utilisateur).

5.2 Fonction de paramétrage
Les actionneurs intelligents permettent de paramétrer des éléments tels que la course et le couple via l'interface homme-machine. Ils peuvent également calibrer les signaux de sortie de courant de 4 à 20 mA.

5.3 Fonction de configuration sur site
Les actionneurs intelligents doivent posséder au moins les fonctions de configuration sur site suivantes :

  • Réglage sur site du mode de contact du commutateur pour la sortie de l'état de fonctionnement

  • Paramétrage sur site des modes de contrôle pour la commande à distance et locale

5.4 Fonction d'autodiagnostic des pannes et d'alarme
Les actionneurs intelligents peuvent autodiagnostiquer les anomalies survenant en cours de fonctionnement (par exemple, surchauffe du moteur, perte de phase, blocage de la vanne) et afficher automatiquement les informations de défaut localement et émettre des alarmes à distance.

5.5 Fonction de communication
Les actionneurs intelligents peuvent être équipés d'interfaces de communication numérique optionnelles pour la commande par bus de terrain. Le protocole de bus de terrain utilisé doit être testé par un organisme de certification compétent afin de vérifier sa conformité aux normes de bus de terrain correspondantes.

5.6 Autres fonctions
Les actionneurs intelligents peuvent également avoir les fonctions suivantes :

  • Au moins 4 sorties de contact de commutation (dont au moins 2 contacts de commutation qui conservent leur état après une coupure de courant)

  • fonction d'auto-adaptation de la séquence de phase de puissance

  • Les capteurs de position doivent de préférence être des codeurs absolus sans contact ne nécessitant pas de batterie.

  • Les capteurs de couple peuvent mesurer en continu le couple de sortie (poussée) de l'actionneur.

  • Pour un contrôle de haute précision ou pour les applications nécessitant une régulation de vitesse à plusieurs niveaux, il est préférable d'utiliser des actionneurs à variation continue de vitesse (fréquence).

6 exigences

6.1 Exigences de performance de base
Les performances de base des actionneurs doivent répondre aux spécifications du tableau 1.

Tableau 1 : Spécifications techniques pour les performances de base

Article n°ArticleUnitéActionneurs de régulationActionneurs de commutationRemarques
   Note de 0,51.0 Grade1,5e année
6.1.1Erreur de base%≤ ±0,5≤ ±1,0≤ ±1,5
6.1.2Erreur du signal de sortie de position%≤ 0,5≤ 1,0≤ 1,5
6.1.3Hystérèse%≤ 0,5≤ 1,0≤ 1,5
6.1.4Zone morte (pourcentage de la plage d'entrée)%≤ 0,5≤ 1,0≤ 1,5
6.1.5Délais≤ 1  
6.1.6Erreur de temps de course nominale%Ne dépassant pas ±20  
6.1.7Caractéristiques initiales Démarrage normal lorsque la tension d'alimentation chute à la valeur limite négative  
6.1.8Erreur de répétition du contrôle des mouvements Tour multiple : ≤ ±5°Course angulaire : ≤ ±1°Course linéaire : ≤ ±1%
6.1.9Résistance d'isolementMΩ   
6.1.9.1Entre les bornes d'entrée et le boîtier≥20≥50  
6.1.9.2Entre les bornes d'entrée et les bornes d'alimentation≥50≥50  
6.1.9.3Entre les bornes d'alimentation et le boîtier≥50≥50  
6.1.10Force d'isolation Tension et fréquence de testTension et fréquence de testTension d'essai pour les actionneurs à commande électronique et sans contact, conformément aux exigences du fabricant
6.1.10.1Entre les bornes d'entrée et le boîtier500 V, 50 Hz1500 V, 50 Hz  
6.1.10.2Entre les bornes d'entrée et les bornes d'alimentation1500 V, 50 Hz1500 V, 50 Hz  
6.1.10.3Entre les bornes d'alimentation et le boîtier(Aucune panne ni arc électrique n'a été observé pendant les tests)Tension nominale < 60 V : 500 V, 50 HzTension nominale 60 V~<130 V : 1 000 V, 50 HzTension nominale 130 V~<250 V : 1500 V, 50 Hz
6.1.11Hausse des températures°C≤ 60≤ 60 
6.1.12Stabilité de fonctionnement à long terme (après 48 heures de fonctionnement) L'erreur de base devrait toujours être conforme à la section 6.1.1.L'écart du signal de sortie de position doit toujours respecter la section 6.1.2.L'hystérésis doit toujours satisfaire à la condition 6.1.3
6.1.13Erreur de répétition du couple de commande maximal et minimal et de la poussée%≤ ±10  
6.1.14Mécanisme de commutation manuel-électrique La commutation manuelle-électrique doit être simple et fiable ; la molette ne doit pas tourner pendant le fonctionnement électrique.  
6.1.15Fonctions de base du type intelligent (applicable uniquement aux actionneurs intelligents)    
a) Fonction d'affichageNormale    
b) Fonction de paramétrageNormale    
c) Fonction de configuration sur site     
1) Commutateur de mode de contact pour l'affichage de l'état de fonctionnementNormale    
2) Fonction de commande à distance et localeNormale    
d) Fonction d'autodiagnostic des pannes et d'alarme :     
1) Alarme de surchauffe du moteurNormale    
2) Alarme de perte de phaseNormale    
e) Fonction d'auto-adaptation de la séquence de phases de puissanceNormale    
f) Fonction de mesure continue du couple de sortie (poussée)Normale    
6.1.16Bruit (à vide) ≤75 dB(A)  
6.1.17Régulation de vitesse progressive (à fréquence variable) La vitesse de l'actionneur à vide peut diminuer en continu de la vitesse nominale à presque zéro ; avec une charge nominale de 85%, la vitesse de l'actionneur peut au moins chuter à un dixième de la vitesse nominale, avec une erreur de vitesse ne dépassant pas ±10%.Applicable uniquement aux actionneurs de vitesse à fréquence variable en continu. 

6.2 Exigences de performance affectées par des facteurs environnementaux
Sous l’influence de facteurs environnementaux, les performances des actionneurs doivent toujours respecter les spécifications du tableau 2.

Tableau 2 : Spécifications techniques relatives à l'impact des facteurs environnementaux

Article n°ArticleUnitéActionneurs de régulationActionneurs de commutation
6.2.1Effet de la température (pour chaque variation de 10 °C) :   
— Modification de la valeur limite inférieure de sortie%≤ 0,75≤ 1,0≤ 1,5
— Modification de la valeur de sortie haut de gamme%≤ 0,75≤ 1,0≤ 1,5
6.2.2Impact de la chaleur humide (Température 40°C ± 2°C et humidité 91%~95%, après 48 h de test de résistance d'isolation)MΩ  
— Entre les bornes d'entrée et le boîtier≥2≥2  
— Entre les bornes d'entrée et les bornes d'alimentation≥2≥2  
— Entre les bornes d'alimentation et le boîtier≥2≥2  
6.2.3Impact de la tension d'alimentation (lorsque la tension d'alimentation passe des valeurs nominales aux limites positives et négatives) :%  
— Modification de la valeur limite inférieure de sortie%≤ 0,75≤ 1,0≤ 1,5
— Modification de la valeur de sortie haut de gamme%≤ 0,75≤ 1,0≤ 1,5
6.2.4Impact des vibrations mécaniques :   
— Fréquence de vibration : 10 Hz à 150 Hz%≤ 1≤ 1,5≤ 2,5
— Amplitude de déplacement : 0,15 mm—Après le test : aucun desserrage des fixations, aucun dommage mécanique  
— Amplitude d'accélération : 20 m/s²—Après le test : aucun desserrage des fixations, aucun dommage mécanique  
6.2.5Impact environnemental des transports :   
- Température: Température élevée : 55 °CBasse température : -40°C 
— ChocAccélération : 100 m/s² ±10 m/s²Fréquence de répétition des impulsions : 60 à 100 fois par minuteNombre de chocs : 1000 ±100 foisHauteur de chute libre : 100 mm
6.2.6Immunité aux champs électromagnétiques radiofréquences   
— Fréquence : 80 MHz à 1 000 MHz, Portée : 3 m, Intensité de champ : 3 V/m, AM 1 kHz, Modulation 80%%≤0,5≤1,0≤1,5

6.3 Apparence

Le revêtement ou le placage métallique de l'actionneur doit être lisse, intact et exempt de décollement, de rayures ou d'imperfections. Les fixations doivent être solides et les pièces mobiles flexibles et fiables. Les actionneurs avec fonction d'affichage doivent présenter un écran clair et intact, sans fuite de liquide, caractères manquants ni texte illisible.

6.4 Indice de protection du boîtier

Le degré de protection du boîtier de l'actionneur intelligent ne doit pas être inférieur à IP67 selon la norme GB4208-2008, et pour les actionneurs classiques, il ne doit pas être inférieur à IP65.

Performance antidéflagrante de 6,5

Le type, le niveau et le groupe de température de l'actionneur antidéflagrant doivent répondre aux exigences des normes GB 3836.1 et GB 3836.2. Sa production et sa certification doivent respecter la réglementation nationale.

7 Méthodes d'essai

7. Méthodes d'essai

7.1 Conditions d'essai

7.1.1 Conditions environnementales

7.1.1.1 Conditions atmosphériques de référence

Les performances de référence de l'actionneur doivent être testées dans les conditions atmosphériques suivantes :

  • Température ambiante : 20°C ± 2°C ;

  • Humidité relative : 60% à 70% ;

  • Pression atmosphérique : 86 kPa à 106 kPa.

7.1.1.2 Conditions atmosphériques générales

Lorsque les essais ne sont pas réalisés dans des conditions atmosphériques de référence, il est recommandé de les effectuer dans les conditions atmosphériques suivantes :

  • Température ambiante : 15°C à 35°C ;

  • Humidité relative : 45% à 75% ;

  • Pression atmosphérique : 86 kPa à 106 kPa.

7.1.1.3 Autres conditions environnementales

Hormis le champ magnétique terrestre, les autres champs magnétiques externes et les vibrations mécaniques devraient être négligeables.

7.1.2 Conditions d'alimentation

7.1.2.1 Valeurs nominales

Comme spécifié dans 4.2.2.

7.1.2.2 Tolérances

Les tolérances relatives aux conditions de test sont les suivantes :

  • Tension nominale : ±1% ;

  • Fréquence nominale : ±1% ;

  • Contenu harmonique : inférieur à 5%.

7.2 Règlement général des essais

7.2.1 Le produit testé doit être en position d'installation normale. L'alimentation électrique peut être branchée et préchauffée pendant une heure afin de permettre la stabilisation de la température interne du produit.

7.2.2 La position zéro du produit testé peut être ajustée avant le test. Sauf indication contraire, aucun ajustement ne doit être effectué pendant le test.

7.2.3 Sauf indication contraire, le produit testé et l'équipement de test associé doivent être stabilisés dans des conditions de fonctionnement de référence avant la prise de mesures, et toutes les conditions de travail susceptibles d'affecter les résultats de mesure doivent être observées et consignées.

7.2.4 La précision des instruments de mesure utilisés lors des essais doit être indiquée dans le rapport d'essai, et la marge d'erreur fondamentale doit être inférieure ou égale au tiers de la marge d'erreur fondamentale du produit testé. La plage de mesure de l'instrument doit correspondre à celle des valeurs mesurées.

7.2.5 Lors du test, le signal d'entrée doit être augmenté ou diminué lentement, en s'approchant des points de test dans la même direction, afin d'éviter tout dépassement. La phase d'augmentation correspond à la montée et la phase de diminution à la descente.

7.2.6 Sauf indication contraire, l'arbre de sortie (tige) de l'actionneur doit être chargé à sa charge nominale pendant l'essai. La charge est considérée comme positive lorsque son sens d'action coïncide avec le sens de déplacement de l'arbre de sortie (tige) ; sinon, elle est considérée comme négative.

7.2.7 Sauf indication contraire, les points de mesure doivent être situés à 0%, 25%, 50%, 75% et 100% de la plage d'entrée. Chaque point de test doit être mesuré trois fois, dans les deux sens de montée et de descente du signal. Lors du contrôle en usine, chaque point de test ne peut être mesuré qu'une seule fois.

7.2.8 Sauf indication contraire, les facteurs influençant l'essai ne doivent varier que dans les conditions de fonctionnement spécifiées. Toutes les autres conditions de fonctionnement doivent rester constantes dans les conditions de référence.

7.2.9 S’il est impossible de réaliser des essais de facteurs d’influence dans des conditions atmosphériques de référence en raison de certaines conditions, l’essai peut être effectué dans des conditions atmosphériques générales.

7.2.10 Sauf indication contraire, la plage de course nominale pour le test est la suivante :

  • Multi-tours : 10 tours ;

  • Angle de course : 90° ;

  • Course linéaire : 16 mm.

7.3 Erreur de base

L'erreur de base est calculée en augmentant ou en diminuant lentement le signal d'entrée, en enregistrant les valeurs du signal d'entrée et les valeurs de course de l'arbre de sortie (tige) dans les deux sens de course positifs et négatifs, selon la formule (1).
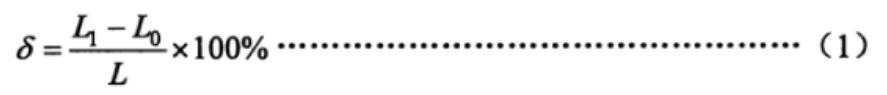
Formule (1)

Où:

  • δ : Erreur de base, % ;

  • L1 : Valeur de course de l'arbre de sortie (tige), en degrés (°), millimètres (mm) ou tours (r) ;

  • Lo : Valeur théorique de la course de l'arbre de sortie (tige), en degrés (°), millimètres (mm) ou tours (r) ;

  • L : Plage de course nominale de l'arbre de sortie (tige), en degrés (°), millimètres (mm) ou tours (r).

Vérifiez si l'erreur de base à chaque point de mesure dépasse la limite spécifiée en 6.1.1.

7.4 Déviation de base du signal de sortie de position

Le signal de sortie de position est connecté à une impédance de charge de 250 Ω et l'actionneur est positionné en position fermée. Le courant du signal de sortie de position est réglé à 4 mA ; l'actionneur est positionné en position ouverte et le courant du signal de sortie de position est réglé à 20 mA. Ensuite, l'actionneur est actionné et les valeurs du signal de sortie de position sont enregistrées à chaque point de sa course, dans les deux sens. L'écart-type est calculé selon la formule (2).
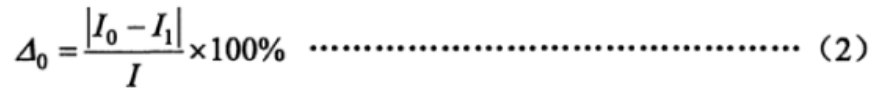
Formule (2)

Où:

  • △0 : Écart de base du signal de sortie de position, % ;

  • Io : Valeur théorique du signal de sortie de position, en milliampères (mA) ;

  • I1 : Valeur mesurée du signal de sortie de position, en milliampères (mA) ;

  • I : Plage du signal de sortie de position, en milliampères (mA). (Pour 4 mA à 20 mA, I = 16 mA ; pour 0 mA à 20 mA, I = 20 mA).

Vérifiez si l’écart de base à chaque point de mesure dépasse la limite spécifiée en 6.1.2.

7.5 Hystérésis

L'hystérésis de l'actionneur est déterminée par la différence algébrique maximale entre les erreurs de base des courses avant et arrière mesurées à chaque point de test, comme déterminé en 7.3 et 7.4.

7.6 Zone morte

Pour les actionneurs de régulation, la zone morte doit être mesurée à 25%, 50% et 75% de la course nominale. Les étapes de mesure sont les suivantes :

  • Augmentez lentement (ou diminuez) le signal d'entrée jusqu'à ce qu'un changement de course perceptible se produise au niveau de l'arbre de sortie (tige) et enregistrez la valeur du signal d'entrée à ce point I (mA) ;

  • Diminuez ensuite lentement (ou augmentez) le signal d'entrée dans la direction opposée jusqu'à ce qu'un changement de course perceptible se produise au niveau de l'arbre de sortie (tige) et enregistrez la valeur du signal d'entrée I² (mA).

La zone morte est calculée selon la formule (3).
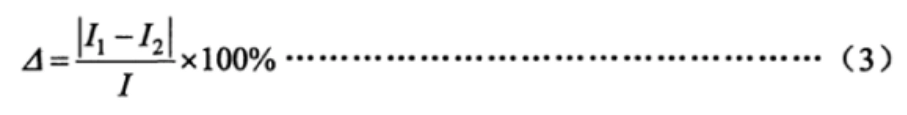
Formule (3)

Où:

  • △: Zone morte, %.

7.7 Délai

Appliquez un signal en échelon de 15% de la plage d'entrée à la borne de signal d'entrée de l'actionneur de régulation, utilisez un oscilloscope pour enregistrer la courbe du signal d'entrée et la courbe du signal de sortie de position, et observez la différence de temps entre le signal d'entrée initial et le début du changement du signal de sortie pour voir si elle dépasse la limite spécifiée en 6.1.5.

Erreur de temps de course nominale : 7,8

Appliquez la charge nominale 45% à 55% à l'actionneur, appliquez un signal échelon suffisant pour déplacer l'arbre de sortie (tige) de l'actionneur sur sa course nominale, et enregistrez le temps nécessaire à l'arbre de sortie (tige) pour effectuer ce déplacement. L'erreur de temps de course nominale est calculée selon la formule (4).
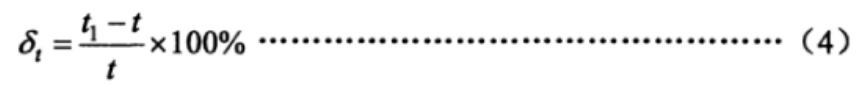
Formule (4)

Où:

  • δt : Erreur de temps de course nominal, % ;

  • t1 : Temps mesuré pour que l'arbre de sortie (tige) parcoure la course nominale, en secondes (s) ;

  • t : Temps de course théorique nominal, en secondes (s).

7.9 Caractéristiques de démarrage

Appliquez une charge inverse à la valeur nominale sur l'arbre de sortie (tige) de l'actionneur et abaissez la tension d'alimentation à sa valeur limite inférieure. Appliquez ensuite le signal d'entrée et vérifiez si l'actionneur démarre normalement.

7.10 Erreur de répétabilité du mécanisme de commande de course

Pour les actionneurs à commande de course, appliquez une charge comprise entre 25% et 30% (la charge nominale) à l'arbre de sortie (tige) et actionnez l'actionneur alternativement en marche avant et en marche arrière à cinq reprises. Observez et enregistrez les valeurs de course de l'arbre de sortie (tige) lors de chaque commutation de la commande de course. Calculez l'erreur de chaque valeur enregistrée par rapport à la valeur de référence et déterminez si cette erreur dépasse la limite spécifiée au point 6.1.8.

7.11 Résistance d'isolement

Dans des conditions atmosphériques normales et avec l'actionneur déchargé, coupez l'alimentation électrique du produit testé et maintenez l'interrupteur d'alimentation en position « marche ». Court-circuitez les bornes d'entrée et d'alimentation, puis utilisez un testeur de résistance d'isolement 500 V CC pour mesurer la résistance d'isolement entre les bornes, comme spécifié en 6.1.9.

7.12 Résistance de l'isolation

Dans des conditions atmosphériques normales et avec l'actionneur déchargé, coupez l'alimentation et maintenez l'interrupteur d'alimentation en position « marche ». Court-circuitez les bornes d'entrée et d'alimentation, puis, conformément à la tension et à la fréquence spécifiées en 6.1.10, augmentez lentement la tension d'essai de zéro à la valeur spécifiée et maintenez-la pendant 1 minute. Observez l'absence de claquage ou d'arc électrique, puis ramenez lentement la tension d'essai à zéro et coupez l'alimentation.

7.13 Hausse de température

Avant l'essai, mesurez la résistance à froid des enroulements du moteur et du transformateur de puissance à l'aide d'un pont de mesure, puis faites fonctionner le moteur et le transformateur en continu pendant 12 heures conformément à la section 7.14 et mesurez immédiatement leur résistance à chaud. Calculez l'élévation de température selon la formule (5).
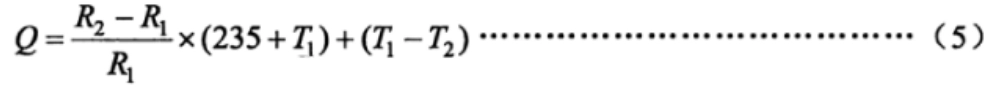
Formule (5)

Où:

  • Q: Élévation de température, en degrés Celsius (°C);

  • R₂ : Résistance à chaud de l'enroulement, en ohms (Ω) ;

  • R₁ : Résistance à froid de l'enroulement, en ohms (Ω) ;

  • T1 : Température ambiante lors de la mesure de la résistance au froid, en Celsius (°C) ;

  • T₂ : Température ambiante pendant la résistance à la chaleur

7.14 Stabilité opérationnelle à long terme

Actionnez l'actionneur dans sa course nominale et appliquez une charge de 30%, avec un facteur de marche de 20% à 80%. Effectuez un fonctionnement de 48 heures, conformément à la section 4.2.6, en respectant le nombre de cycles par heure. Après l'essai, vérifiez la conformité de l'actionneur aux exigences de la section 6.1.12.

7.15 Erreur de reproductibilité du couple et de la poussée de commande maximum et minimum

Procédure de test : a) Installer l’actionneur sur le banc d’essai, régler la protection contre le couple à la valeur maximale de couple ou de poussée dans les deux sens d’ouverture et de fermeture, puis charger progressivement l’actionneur jusqu’au déclenchement d’une alarme de « surcharge de couple » ou de « surcharge de poussée ». Mesurer la valeur du couple ou de la poussée de sortie. Effectuer trois mesures dans chaque sens et retenir la valeur moyenne comme valeur de référence du couple ou de la poussée de sortie. b) Installer l’actionneur sur le banc d’essai, régler la protection contre le couple à la valeur minimale de couple ou de poussée dans les deux sens d’ouverture et de fermeture, puis charger progressivement l’actionneur jusqu’au déclenchement d’une alarme de « surcharge de couple » ou de « surcharge de poussée ». Mesurer la valeur du couple ou de la poussée de sortie. Effectuer trois mesures dans chaque sens et retenir la valeur moyenne comme valeur de référence du couple ou de la poussée de sortie. c) Calculer l’erreur de reproductibilité du couple ou de la poussée de commande selon la formule (6).
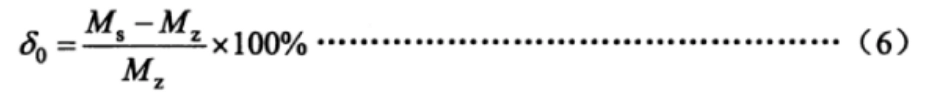
Formule 6 :

Dans cette formule :

  • δ0 : Erreur de reproductibilité du couple ou de la poussée de commande, dans %

  • Ms : Valeur du couple ou de la poussée de sortie mesurée, en N·m (ou poussée en N)

  • Mz : Valeur de base du couple ou de la poussée de sortie, en N·m (ou de la poussée en N).

7.16 Mécanisme de commutation manuel-électrique

Procédure de test : a) Vérification du contacteur à vide. Basculer l’actionneur du mode électrique au mode manuel, puis actionner le volant pour faire tourner l’arbre de sortie dans le sens horaire et antihoraire d’au moins un tour complet. Actionner ensuite l’actionneur électriquement pour faire tourner l’arbre de sortie dans les deux sens d’au moins un tour complet. Répéter l’opération deux fois et vérifier la conformité aux exigences du point 6.1.14. b) Vérification du contacteur en charge. Installer l’actionneur sur le banc d’essai, régler le couple de protection à l’ouverture et à la fermeture sur le couple de commande maximal, puis charger progressivement l’actionneur jusqu’à l’activation du contacteur de couple. Après l’arrêt, sans décharger l’actionneur, répéter le test décrit en a) pour vérifier la conformité aux exigences du point 6.1.14.

7.17 Fonctionnalités intelligentes

7.17.1 Fonction d'affichage

Vérifiez si les paramètres de fonctionnement, les informations sur l'état de fonctionnement, les alarmes de défaut et les autres informations affichées sont normaux, et si le contenu affiché est complet et clair via l'interface homme-machine.

7.17.2 Fonction de paramétrage

Sans ouvrir le capot électrique, vérifiez si l'interface homme-machine permet de régler des paramètres tels que la course, le couple, l'étalonnage du signal d'entrée de courant et le réglage du signal de sortie.

7.17.3 Fonction de configuration sur site

Sans ouvrir le capot électrique, utilisez l'interface homme-machine pour configurer les sorties des contacts du commutateur à 4 voies de l'actionneur comme suit : position ouverte-fermée, position ouverte-ouverte, position fermée-fermée, position fermée-ouverte. Actionnez l'actionneur en position ouverte puis fermée et vérifiez que les sorties des contacts du commutateur correspondent aux valeurs configurées.

Le cas échéant, vérifiez le comportement après une coupure de courant et ajustez les paramètres tels que la protection contre le couple.

7.17.4 Fonction d'autodiagnostic des pannes et d'alarme

En l'absence de charge, alimentez l'actionneur et débranchez le câble de température du moteur du système de commande de l'actionneur pour vérifier si l'alarme de surchauffe du moteur se déclenche.

7.17.5 Fonction d'auto-adaptation de la séquence d'alimentation

Pour les actionneurs utilisant une alimentation triphasée, modifiez la séquence de phases de l'alimentation et vérifiez que le sens de commutation est correct en modes de commande locale et à distance.

7.17.6 Fonction de mesure du couple de sortie continu (poussée)

Placez l'actionneur sur le banc d'essai et, pendant son fonctionnement, modifiez en continu le couple (poussée) appliqué pour observer si les valeurs de couple (poussée) affichées changent en conséquence sur l'interface homme-machine.

7.18 Bruit

Dans une pièce fermée (fenêtres et portes) où le bruit ambiant ne dépasse pas 45 dB, effectuez un démarrage à vide de l'actionneur et mesurez le bruit à 1 mètre de sa surface. Vérifiez que le bruit est conforme aux exigences du point 6.1.16.

7.19 Régulation de vitesse à variation continue (conversion de fréquence)

Configurez l'actionneur pour qu'il réduise sa vitesse lorsqu'il atteint la position cible, et vérifiez si la vitesse varie dans la plage spécifiée sous différentes conditions de charge afin de confirmer sa conformité.

7.20 Impact de la température environnementale

En l'absence de charge, l'actionneur doit être placé dans une enceinte climatique. Les températures et la séquence d'essai sont les suivantes :

  • Pour les actionneurs dont la température ambiante de fonctionnement est comprise entre -10°C et 55°C:

    • 20°C (référence), 40°C, 55°C, 20°C, 0°C, -10°C, 20°C ;

  • Pour les actionneurs dont la température ambiante de fonctionnement est comprise entre -20°C et 60°C:

    • 20°C (référence), 40°C, 60°C, 20°C, 0°C, -20°C, 20°C ;

  • Pour les actionneurs dont la température ambiante de fonctionnement est comprise entre -30°C et 70°C:

    • 20°C (référence), 45°C, 70°C, 20°C, 0°C, -30°C, 20°C.

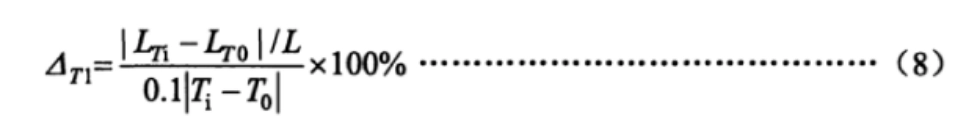
Si toutes les parties en conviennent, les essais peuvent être réalisés à quatre températures seulement : 20 °C (référence), la température maximale, la température minimale et 20 °C. La tolérance admissible à chaque température est de ±2 °C. À chaque température, celle-ci doit être maintenue pendant 2 heures afin de permettre aux composants internes du produit d’atteindre leur stabilité thermique. Aux positions 0% et 100% de la course complète, les valeurs minimale et maximale de la commande proportionnelle et du signal de position doivent être mesurées. La moyenne de trois mesures doit être calculée à chaque température. Les variations des valeurs minimale et maximale à chaque température, pour une variation de température de 10 °C, doivent être calculées à l’aide des formules (7) et (8), et il convient de vérifier que les résultats sont conformes aux exigences de la section 6.2.1.
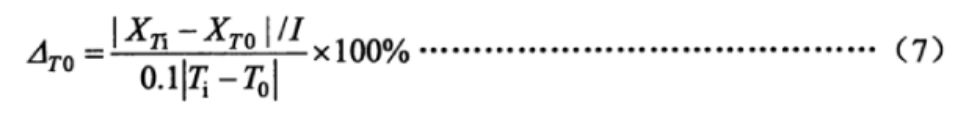
Où:

  • △T0: La variation des valeurs basses et hautes du signal de sortie de position lorsque la température varie de 10°C, dans % ;

  • XTi: Les valeurs basses et hautes mesurées du signal de sortie de position à la température adjacente, en milliampères (mA) ;

  • XT0: Les valeurs basses et hautes mesurées du signal de sortie de position à la température de départ, en milliampères (mA) ;

  • Ti: La température adjacente, en degrés Celsius (°C);

  • T0: La température initiale, en degrés Celsius (°C) ;

  • △T1: La variation des valeurs basses et hautes de l'arbre de sortie (tige) lorsque la température varie de 10°C, dans % ;

  • LTi: Les valeurs mesurées de course basse et haute de l'arbre de sortie (tige) à la température adjacente, en degrés (°), millimètres (mm) ou rotations (r) ;

  • LT0: Les valeurs mesurées de course basse et haute de l'arbre de sortie (tige) à la température de départ, en degrés (°), millimètres (mm) ou rotations (r).

7.21 Impact de l'humidité

Placer l'actionneur dans une enceinte climatique, porter la température à 40 °C ± 2 °C et ajuster l'humidité entre 91% et 95%, en maintenant ces conditions pendant 48 heures. Après le test, vérifier la résistance d'isolement de l'actionneur conformément aux spécifications.

7.22 Influence de la tension d'alimentation

À vide, la tension d'alimentation de l'actionneur est ajustée de sa valeur nominale à ses limites inférieure et supérieure. Aux positions 0% et 100% de la course complète, les valeurs minimale et maximale des signaux de commande proportionnelle et de position sont mesurées. La moyenne de trois mesures est calculée pour chaque point, et les variations de la limite inférieure et de la plage sont déterminées à l'aide des formules (9) et (10). Les résultats doivent être vérifiés conformément aux exigences de la section 6.2.3.
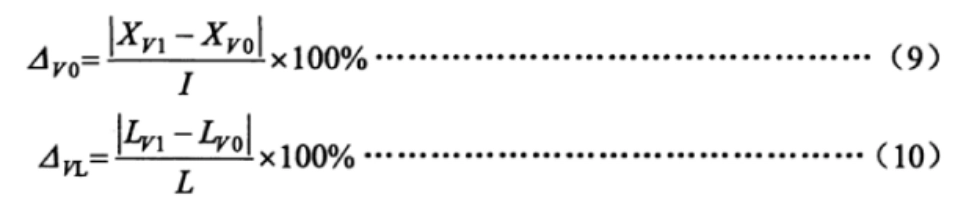
Où:

  • △V0: La variation des valeurs basses et hautes du signal de sortie de position lorsque la tension d'alimentation change, dans % ;

  • XV1: Les valeurs basses et hautes mesurées du signal de sortie de position aux tensions limites supérieure et inférieure, en milliampères (mA) ;

  • XV0: Les valeurs basses et hautes mesurées du signal de sortie de position à la tension nominale, en milliampères (mA) ;

  • △VL: La variation des valeurs basses et hautes de l'arbre de sortie (tige) lorsque la tension d'alimentation change, dans % ;

  • LV1: Les valeurs mesurées de la course basse et haute de l'arbre de sortie (tige) aux tensions limites supérieure et inférieure, en degrés (°), millimètres (mm) ou rotations (r) ;

  • LV0: Les valeurs mesurées de course basse et haute de l'arbre de sortie (tige) à la tension nominale, en degrés (°), millimètres (mm) ou rotations (r).

7.23 Influence des vibrations mécaniques

À vide, l'actionneur est installé sur un banc d'essai de vibrations. Il est actionné jusqu'aux positions 0% et 100% de sa course maximale. Un balayage de fréquence est appliqué de 10 Hz à 150 Hz dans trois directions perpendiculaires afin d'identifier le point de résonance. Si un point de résonance est détecté, des essais de vibration sont menés à cette fréquence pendant 30 minutes. Dans le cas contraire, un essai de vibration de 30 minutes est réalisé à 150 Hz.

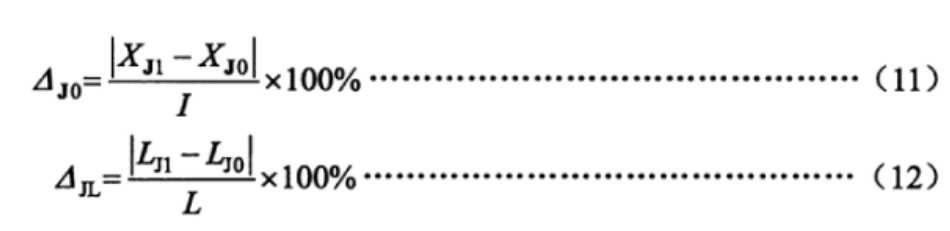
Lors de l'essai, les valeurs minimale et maximale de la sortie de l'actionneur sont mesurées. Les variations de ces valeurs sont calculées à l'aide des formules (11) et (12). Les résultats doivent être vérifiés afin de satisfaire aux exigences de la section 6.2.4.
Où:

  • △J0: La modification des valeurs basses et hautes du signal de sortie de position due aux vibrations mécaniques, dans % ;

  • XJ1: Les valeurs basses et hautes mesurées du signal de sortie de position pendant le test de vibration, en milliampères (mA) ;

  • XJ0: Les valeurs basses et hautes mesurées du signal de sortie de position avant le test de vibration, en milliampères (mA) ;

  • △JL: La variation des valeurs basses et hautes de l'arbre de sortie (tige) due aux vibrations mécaniques, dans % ;

  • LJ1: Les valeurs de course basse et haute mesurées de l'arbre de sortie (tige) pendant l'essai de vibration, en degrés (°), millimètres (mm) ou rotations (r) ;

  • LJ0: Les valeurs de course basse et haute mesurées de l'arbre de sortie (tige) avant l'essai de vibration, en degrés (°), millimètres (mm) ou rotations (r).

7.24 Impact environnemental des transports

Les essais de température, de choc et de chute libre doivent être effectués conformément aux paramètres d'essai spécifiés dans la section 6.2.5 de la présente norme et aux méthodes de la norme GB/T 25480. Après les essais, la position zéro peut être ajustée, suivie d'essais de performance et d'une inspection visuelle.

Remarque : Si le test d'influence de la température ambiante a déjà été effectué à 55 °C (ou plus), le test à haute température peut être omis.

7.25 Immunité aux rayonnements électromagnétiques de radiofréquence

À vide, l'actionneur est déplacé jusqu'à la position 50% de sa course maximale. Un champ électromagnétique rayonné, d'une fréquence comprise entre 80 MHz et 1000 MHz et d'une intensité de 3 V/m, est appliqué à 3 mètres de l'actionneur, conformément à la norme GB/T 17626.3. Durant cet essai, les variations du signal de retour de position ou de la course de la tige de sortie sont observées et enregistrées afin de vérifier leur conformité aux exigences de la section 6.2.6 de cette norme.

7.26 Immunité aux transitoires/rafales électriques rapides

À vide, l'actionneur est déplacé jusqu'à la position 50% de sa course maximale. La tension d'essai est appliquée conformément à la norme GB/T 17626.4, avec une tension de 1 000 V positive et négative sur la borne d'alimentation et une tension de 500 V positive et négative sur la borne d'entrée du signal. Durant cet essai, les variations du signal de retour de position ou de la course de l'arbre de sortie (tige) sont observées et enregistrées afin de vérifier leur conformité aux exigences de la section 6.2.7 de la présente norme.

7.27 Immunité à la poussée (impulsion)

À vide, l'actionneur est déplacé jusqu'à la position 50% de sa course maximale. Une tension de 1 kV, positive et négative, est appliquée entre la ligne d'alimentation de l'actionneur et la masse, conformément à la norme GB/T 17626.5. Durant cet essai, les variations du signal de retour de position ou de la course de l'arbre de sortie (tige) sont observées et enregistrées afin de vérifier leur conformité aux exigences de la section 6.2.8 de cette norme.

7.28 Immunité aux décharges électrostatiques

À vide, l'actionneur est positionné en fin de course (position 50%). Son boîtier est mis à la terre. Des décharges électriques de 4 kV par contact (positive et négative) puis de 8 kV dans l'air (positive et négative) sont appliquées à l'actionneur, conformément à la norme GB/T 17626.2. Durant cet essai, les variations du signal de retour de position ou de la course de la tige de sortie sont observées et enregistrées afin de vérifier leur conformité aux exigences de la section 6.2.9 de cette norme.

7.29 Immunité au champ magnétique à fréquence industrielle

À vide, l'actionneur est placé sur le banc d'essai de champ magnétique externe et déplacé jusqu'à la position 50% de sa course maximale. L'intensité du champ magnétique est de 400 A/m et les directions de test sont X/Y/Z, conformément à la norme GB/T 17626.8. Durant cet essai, les variations du signal de retour de position ou de la course de l'arbre de sortie (tige) sont observées et enregistrées afin de vérifier leur conformité aux exigences de la section 6.2.10 de cette norme.

7.30 Apparition

Des méthodes visuelles et tactiles doivent être utilisées pour vérifier que la surface est plane et lisse, sans fissures, bavures ni autres défauts d'aspect. Le revêtement de surface doit être solidement fixé, plan, lisse et de couleur uniforme, sans taches d'huile, creux ni autres dommages mécaniques. Pour les actionneurs avec affichage, celui-ci doit être parfaitement lisible et complet.

7.31 Niveau de protection de l'enceinte

Le test de protection du boîtier IP67 ou IP65 doit être effectué selon la méthode spécifiée dans la norme GB 4208—2008.

Performances antidéflagrantes 7.32

Les essais antidéflagrants doivent être effectués par un organisme d'essais reconnu au niveau national, conformément aux exigences des normes GB 3836.1 et GB 3836.2.
8 Règles d'inspection

8.1 Inspection en usine:

  • Chaque actionneur doit être inspecté et approuvé par le service de contrôle qualité du fabricant. Le produit ne peut être expédié qu'après délivrance d'un certificat de conformité par ce service.

  • Les points à contrôler en usine sont spécifiés dans le tableau 3.

8.2 Essais de type:

  • Les essais de type doivent être effectués dans les circonstances suivantes :

    • L'identification des produits nouvellement développés.

    • Pour les produits en production normale, en cas de changements importants au niveau de la structure, des matériaux ou des procédés susceptibles d'affecter les performances du produit.

    • Si les autorités nationales compétentes l'exigent.

  • Si le produit n'est plus commercialisé depuis plus d'un an.

    • Si le produit est en production continue depuis plus de trois ans.

  • Lors des essais de type, la méthode d’échantillonnage doit être conforme aux dispositions de la norme GB/T 18271.1—2000, section 6.7.

8.3 Éléments d'inspectionLe tableau 3 répertorie les points spécifiques à contrôler en usine et à tester, en précisant quels points s'appliquent à quel type d'actionneur (réglable ou à interrupteur). Les points contrôlés incluent les erreurs, les erreurs de répétabilité, la résistance d'isolement, etc.

Éléments d'inspection

Non.ArticleInspection en usineInspection de typeType de réglageType de commutateurExigences techniquesMéthode d'essai
1Erreur de base△ △△6.1.17.3
2Déviation de base du signal de sortie de position△△△△6.1.27.4
3Hystérèse△△△△6.1.37.5
4Zone morte△—△—6.1.47.6
5Délai——△—6.1.57.7
6Erreur de temps de course nominale△△△△6.1.67.8
7Caractéristiques initiales——△△6.1.77.9
8Erreur de reproductibilité du mécanisme de contrôle de la course——△△6.1.87.1
9Résistance d'isolement△△△△6.1.97.11
10Force d'isolation△△△△6.1.107.12
11Hausse des températures— △△6.1.117.13
12Stabilité opérationnelle à long terme——△△6.1.127.14
13Erreur de reproductibilité du couple de commande maximal et minimal et de la poussée△△△△6.1.137.15
14Mécanisme de commutation manuel-électrique△△△△6.1.147.16
15Fonctions de base du type intelligent****6.1.157.17
16Bruit —△△6.1.167.18
17Régulation de vitesse continue (fréquence)△△△△6.1.177.19
18Impact de la température environnementale— △△6.2.17.2
19Impact de la chaleur humide  △△6.2.27.21
20Impact de la tension d'alimentation  △△6.2.37.22
21Impact des vibrations mécaniques  △△6.2.47.23
22Impact environnemental des transports  △△6.2.57.24
23Immunité aux rayonnements électromagnétiques de radiofréquence ** 6.2.67.25
24Immunité aux transitoires/rafales électriques rapides ** 6.2.77.26
25Immunité à la poussée (impact) ** 6.2.87.27
26Immunité aux décharges électrostatiques——**6.2.97.28
27Immunité aux champs magnétiques à fréquence industrielle —**6.2.107.29
28Apparence△△△△6.37.3
29Niveau de protection de l'enceinte——△△6.47.31
30Performances antidéflagrantes —△△6.57.32

Note:

  • « △ » indique un élément qui doit être inspecté.

  • « — » indique un article qui ne nécessite pas d’inspection.

  • « * » indique que l’article s’applique uniquement aux actionneurs de type intelligent.

9 Marquage, emballage et stockage

9.1 Marquage:

  • Une plaque signalétique doit être apposée à un endroit bien visible sur l'actionneur, indiquant les informations suivantes :

    • Nom et marque du fabricant.

    • Nom et modèle du produit.

    • Principaux paramètres techniques du produit.

    • Température de l'environnement de fonctionnement.

    • Niveau de protection.

    • Conditions d'alimentation électrique (tension, courant et fréquence).

    • Date de fabrication et numéro de série.

  • Pour les actionneurs antidéflagrants, en plus des informations ci-dessus, la plaque signalétique doit également indiquer :

    • Le symbole national antidéflagrant se trouve dans le coin supérieur droit.

    • Qualité antidéflagrante.

    • Numéro de certificat antidéflagrant.

9.2 Emballage:

  • Les produits doivent être emballés conformément aux exigences de la norme GB/T 13384. L'emballage doit comprendre un certificat de produit, les documents techniques pertinents et une liste de colisage.

  • La liste de colisage doit comprendre les informations suivantes et porter le cachet du personnel d'inspection :

    • Nom et adresse du fabricant.

    • Nom et modèle du produit.

    • Les noms et quantités des documents joints.

    • Certificat de produit.

    • Quantité d'articles emballés.

    • Date d'emballage.

  • L'emballage doit comporter les informations suivantes :

    • Nom du fabricant.

    • Nom et modèle du produit.

    • Des instructions telles que « Ce côté vers le haut », « Manipuler avec précaution », etc.

    • Poids brut et dimensions extérieures (longueur × largeur × hauteur).

9.3 Stockage:

  • Les produits doivent être stockés dans un endroit frais et ventilé, à une température comprise entre -10 °C et 45 °C et une humidité relative ne dépassant pas 85 %. L'environnement de stockage ne doit pas contenir de substances nocives susceptibles de corroder les produits.

Ces réglementations garantissent la qualité et les performances des actionneurs et préviennent les dommages pendant le transport et le stockage.