

สารบัญ
คำนำ
1 ขอบเขต
2. เอกสารอ้างอิงเชิงบรรทัดฐาน
3. คำศัพท์และคำจำกัดความ
4. การจำแนกประเภทผลิตภัณฑ์และพารามิเตอร์พื้นฐาน
4.1 การจำแนกประเภทผลิตภัณฑ์
4.2 พารามิเตอร์พื้นฐาน
5 หน้าที่พื้นฐานของแอคทูเอเตอร์อัจฉริยะ
5.1 ฟังก์ชันการแสดงผล
5.2 ฟังก์ชันการตั้งค่าพารามิเตอร์
5.3 ฟังก์ชันการกำหนดค่า ณ สถานที่ติดตั้ง
5.4 การวินิจฉัยตนเองและฟังก์ชันแจ้งเตือนข้อผิดพลาด
5.5 ฟังก์ชันการสื่อสาร
5.6 ฟังก์ชันอื่นๆ
6 ข้อกำหนด
6.1 ข้อกำหนดด้านประสิทธิภาพขั้นพื้นฐาน
6.2 ข้อกำหนดด้านประสิทธิภาพที่ได้รับผลกระทบจากปัจจัยต่างๆ
6.3 ลักษณะภายนอก
6.4 ระดับการป้องกันของตัวเครื่อง
6.5 ประสิทธิภาพการป้องกันการระเบิด
7 วิธีการทดสอบ
7.1 เงื่อนไขการทดสอบ
7.2 บทบัญญัติการทดสอบทั่วไป
7.3 ข้อผิดพลาดพื้นฐาน
7.4 ค่าเบี่ยงเบนพื้นฐานของสัญญาณเอาต์พุตตำแหน่ง
7.5 ฮิสเทอรีซิส
7.6 จุดอับสัญญาณ
7.7 การหน่วงเวลา
7.8 อัตราความผิดพลาดของเวลาการตีจังหวะ
7.9 ลักษณะการเริ่มต้นระบบ
7.10 ข้อผิดพลาดในการทำซ้ำของกลไกควบคุมจังหวะ
7.11 ความต้านทานฉนวน
7.12 ความแข็งแรงของฉนวน
7.13 อุณหภูมิสูงขึ้น
7.14 เสถียรภาพในระยะยาว
7.15 ข้อผิดพลาดในการทำซ้ำของแรงบิดควบคุมและแรงขับสูงสุดและต่ำสุด
7.16 กลไกการสลับแบบแมนนวล-ไฟฟ้า
7.17 หน้าที่พื้นฐานของแอคทูเอเตอร์อัจฉริยะ
7.18 เสียงรบกวน
7.19 การควบคุมความเร็วแบบไร้ขั้น (ความถี่)
7.20 อิทธิพลของอุณหภูมิสิ่งแวดล้อม
7.21 อิทธิพลของความชื้นและความร้อน
7.22 อิทธิพลของแรงดันไฟฟ้าแหล่งจ่ายไฟ
7.23 อิทธิพลของการสั่นสะเทือนเชิงกล
7.24 อิทธิพลของสภาพแวดล้อมด้านการขนส่ง
7.25 ความต้านทานต่อการรบกวนทางแม่เหล็กไฟฟ้าและสนามคลื่นความถี่วิทยุ
7.26 ภูมิคุ้มกันต่อคลื่นแม่เหล็กไฟฟ้าจากพัลส์ไฟฟ้าชั่วขณะเร็ว
7.27 ภูมิคุ้มกันแบบฉับพลัน (อิมแพ็ค)
7.28 ความต้านทานต่อการปล่อยประจุไฟฟ้าสถิต
7.29 ความต้านทานต่อสนามแม่เหล็กความถี่กำลัง
7.30 การปรากฏตัว
7.31 ระดับการป้องกันของตัวเครื่อง
7.32 ประสิทธิภาพการป้องกันการระเบิด
8 กฎการตรวจสอบ
8.1 การตรวจสอบจากโรงงาน
8.2 การทดสอบประเภท
9 การทำเครื่องหมาย บรรจุภัณฑ์ และการจัดเก็บ
9.1 การให้คะแนน
9.2 บรรจุภัณฑ์
9.3 พื้นที่จัดเก็บข้อมูล
ตารางที่ 1 ตัวชี้วัดทางเทคนิคประสิทธิภาพพื้นฐาน
ตารางที่ 2 ตัวชี้วัดทางเทคนิคที่ได้รับผลกระทบจากปัจจัยที่มีอิทธิพล
ตารางที่ 3 รายการตรวจสอบ
คำนำ
มาตรฐานฉบับนี้จัดทำขึ้นตามกฎที่กำหนดไว้ใน GB/T1.1—2009
มาตรฐานนี้ใช้แทนที่ JB/T 8219—1999 “แอคทูเอเตอร์ไฟฟ้าสำหรับระบบการวัดและควบคุมกระบวนการทางอุตสาหกรรม” การเปลี่ยนแปลงทางเทคนิคหลักเมื่อเทียบกับ JB/T 8219—1999 มีดังต่อไปนี้:
ชื่อของมาตรฐานได้ถูกเปลี่ยนแปลงแล้ว
เอกสารอ้างอิงเชิงบรรทัดฐานได้รับการปรับปรุงแล้ว (ดูบทที่ 2)
ในการจำแนกประเภทผลิตภัณฑ์ การจำแนกประเภทเดิมที่อิงตามความสัมพันธ์ระหว่างอินพุตและเอาต์พุตของแอคทูเอเตอร์ได้ถูกเปลี่ยนเป็นการจำแนกประเภทตามวิธีการควบคุม โดยแบ่งออกเป็นแอคทูเอเตอร์แบบสวิตช์และแอคทูเอเตอร์แบบควบคุม (ดู 4.1.2); ได้เพิ่มวิธีการที่อิงตามโหมดการขับเคลื่อนมอเตอร์ (ดู 4.1.4); ตัวบ่งชี้ "ลักษณะการหน่วง ช่องว่าง และโซนตาย" ในเวอร์ชันปี 1999 ได้ถูกลบออก (ดู 4.2 ของเวอร์ชันปี 1999)
“สัญญาณอินพุตของแอคทูเอเตอร์แบบสัดส่วน” จากมาตรฐานเดิมได้รับการแก้ไขให้เป็นสัญญาณอินพุตที่ต้องการสำหรับแอคทูเอเตอร์แบบควบคุมและแอคทูเอเตอร์แบบสวิตช์ (ดู 4.2.5)
ได้มีการเพิ่มฟังก์ชันพื้นฐานของแอคทูเอเตอร์อัจฉริยะแล้ว (ดูบทที่ 5)
ระดับความแม่นยำได้ถูกเปลี่ยนแปลงจากเดิม “ระดับ 1, 2.5, 5” เป็น “ระดับ 0.5, 1.0, 1.5, 2.5” (ดูตารางที่ 1); และคำว่า “แอคทูเอเตอร์ไฟฟ้าแบบสัดส่วน” และ “แอคทูเอเตอร์ไฟฟ้าแบบอินทิกรัล” ในตารางที่ 1 เดิม ได้ถูกแก้ไขเป็น “แอคทูเอเตอร์แบบควบคุม” และ “แอคทูเอเตอร์แบบสวิตช์”
ข้อกำหนดในปัจจุบันรวมถึง “ข้อผิดพลาดในการทำซ้ำของแรงบิดควบคุมและแรงขับสูงสุดและต่ำสุด”, “ฟังก์ชันพื้นฐานของแอคทูเอเตอร์อัจฉริยะ”, “ภูมิคุ้มกันต่อการแผ่รังสีสนามแม่เหล็กไฟฟ้า RF”, “ภูมิคุ้มกันต่อกลุ่มพัลส์ชั่วคราวทางไฟฟ้าอย่างรวดเร็ว”, “ภูมิคุ้มกันต่อไฟกระชาก (แรงกระแทก)”, “ภูมิคุ้มกันต่อการปล่อยประจุไฟฟ้าสถิต” และ “ภูมิคุ้มกันต่อสนามแม่เหล็กความถี่ไฟฟ้า” (ดู 6.1.13, 6.1.15, 6.2.6, 6.2.7, 6.2.8, 6.2.9, 6.2.10)
วิธีการทดสอบบางอย่างได้รับการแก้ไขหรือเพิ่มเติม เช่น การเพิ่มขึ้นของอุณหภูมิ (ดู 7.13) ผลกระทบของอุณหภูมิสิ่งแวดล้อม (ดู 7.20) ผลกระทบของแรงดันไฟฟ้าของแหล่งจ่ายไฟ (ดู 7.22) เป็นต้น
มาตรฐานนี้เสนอโดยสมาคมอุตสาหกรรมเครื่องจักรแห่งประเทศจีน และอยู่ภายใต้การกำกับดูแลของคณะกรรมการเทคนิคแห่งชาติว่าด้วยการวัดและควบคุมกระบวนการอุตสาหกรรมและการกำหนดมาตรฐานระบบอัตโนมัติ (SAC/TC124)
แอคชูเอเตอร์ไฟฟ้าทั่วไปและอัจฉริยะสำหรับระบบควบคุมกระบวนการทางอุตสาหกรรม
1 ขอบเขต
มาตรฐานนี้ระบุถึงการจำแนกประเภทผลิตภัณฑ์ ข้อกำหนด วิธีการทดสอบ กฎการตรวจสอบ การทำเครื่องหมาย บรรจุภัณฑ์ และการจัดเก็บสำหรับแอคทูเอเตอร์ไฟฟ้าทั่วไปและแอคทูเอเตอร์ไฟฟ้าอัจฉริยะที่ใช้ในระบบควบคุมกระบวนการทางอุตสาหกรรม (ต่อไปนี้จะเรียกว่า แอคทูเอเตอร์)
มาตรฐานนี้ใช้ได้กับแอคทูเอเตอร์ทุกประเภทที่ขับเคลื่อนด้วยมอเตอร์ รวมถึงแอคทูเอเตอร์แบบช่วงชักเชิงมุม แอคทูเอเตอร์แบบช่วงชักเชิงเส้น และแอคทูเอเตอร์แบบหลายรอบการหมุน
2. เอกสารอ้างอิงเชิงบรรทัดฐาน
เอกสารต่อไปนี้มีความจำเป็นอย่างยิ่งสำหรับการนำเอกสารนี้ไปใช้ เอกสารอ้างอิงที่มีวันที่ระบุไว้ใช้ได้กับเอกสารนี้เฉพาะในเวอร์ชันที่ระบุเท่านั้น สำหรับเอกสารอ้างอิงที่ไม่มีวันที่ระบุ ให้ใช้เวอร์ชันล่าสุด (รวมถึงการแก้ไขเพิ่มเติมทั้งหมด)
มาตรฐาน GB 3836.1 บรรยากาศที่อาจเกิดการระเบิดได้ ส่วนที่ 1: ข้อกำหนดทั่วไปเกี่ยวกับอุปกรณ์
GB 3836.2 บรรยากาศที่อาจเกิดการระเบิดได้ ส่วนที่ 2: อุปกรณ์ที่ได้รับการป้องกันด้วยตู้กันระเบิด “d”
มาตรฐาน GB 4208-2008 ระดับการป้องกันของตัวเครื่อง (รหัส IP)
มาตรฐาน GB/T 13384 เงื่อนไขทางเทคนิคทั่วไปสำหรับการบรรจุภัณฑ์ของผลิตภัณฑ์อิเล็กโทรแมคคานิกส์
มาตรฐาน GB/T 17626.2 เทคนิคการทดสอบและการวัดความเข้ากันได้ทางแม่เหล็กไฟฟ้า การทดสอบความต้านทานต่อการปล่อยประจุไฟฟ้าสถิต
มาตรฐาน GB/T 17626.3 เทคนิคการทดสอบและการวัดความเข้ากันได้ทางแม่เหล็กไฟฟ้า การทดสอบภูมิคุ้มกันต่อสนามแม่เหล็กไฟฟ้าแบบแผ่รังสี
มาตรฐาน GB/T 17626.4 เทคนิคการทดสอบและการวัดความเข้ากันได้ทางแม่เหล็กไฟฟ้า การทดสอบภูมิคุ้มกันต่อการเปลี่ยนแปลง/การระเบิดของกระแสไฟฟ้าอย่างรวดเร็ว
มาตรฐาน GB/T 17626.5 เทคนิคการทดสอบและการวัดความเข้ากันได้ทางแม่เหล็กไฟฟ้า การทดสอบความต้านทานต่อไฟกระชาก (ช็อก)
มาตรฐาน GB/T 17626.8 เทคนิคการทดสอบและการวัดความเข้ากันได้ทางแม่เหล็กไฟฟ้า การทดสอบความต้านทานต่อสนามแม่เหล็กที่ความถี่กำลังไฟฟ้า
GB/T 18271.1—2000 วิธีการและขั้นตอนทั่วไปสำหรับการประเมินประสิทธิภาพของอุปกรณ์วัดและควบคุมกระบวนการ ส่วนที่ 1: หลักการทั่วไป
มาตรฐาน GB/T 25480 เงื่อนไขพื้นฐานด้านสิ่งแวดล้อมและวิธีการทดสอบสำหรับการขนส่งและการจัดเก็บเครื่องมือและมาตรวัด
GB/T 26815—2011 ศัพท์เฉพาะทางด้านระบบอัตโนมัติอุตสาหกรรมและเครื่องมือวัด ศัพท์เฉพาะทางด้านแอคทูเอเตอร์
3. คำศัพท์และคำจำกัดความ
ข้อกำหนดและคำจำกัดความใน GB/T 26815—2011 รวมถึงข้อกำหนดและคำจำกัดความด้านล่างนี้ มีผลบังคับใช้กับเอกสารฉบับนี้
แรงบิดควบคุมสูงสุด: แรงบิดสูงสุดที่ตัวกระตุ้นสามารถควบคุมได้ในระหว่างการทำงาน
แรงบิดควบคุมขั้นต่ำ: แรงบิดขั้นต่ำที่ตัวกระตุ้นสามารถควบคุมได้ในระหว่างการทำงาน
แรงขับควบคุมสูงสุดแรงขับสูงสุดที่แอคทูเอเตอร์สามารถควบคุมได้ในระหว่างการทำงาน
แรงขับควบคุมขั้นต่ำแรงขับขั้นต่ำที่แอคทูเอเตอร์สามารถควบคุมได้ในระหว่างการทำงาน
4. การจำแนกประเภทผลิตภัณฑ์และพารามิเตอร์พื้นฐาน
4.1 การจำแนกประเภทผลิตภัณฑ์
4.1.1 การจำแนกประเภทตามลักษณะการเคลื่อนที่ของเอาต์พุต
แอคทูเอเตอร์ถูกจำแนกตามประเภทของการเคลื่อนที่ของเอาต์พุตดังนี้:
จังหวะเชิงมุม
จังหวะเชิงเส้น
หลายรอบ
4.1.2 การจำแนกประเภทตามวิธีการควบคุม
แอคทูเอเตอร์ถูกจำแนกตามวิธีการควบคุมดังนี้:
ประเภทสวิตช์
ประเภทควบคุม
4.1.3 การจำแนกประเภทตามสภาพแวดล้อมการทำงาน
แอคชูเอเตอร์ถูกจำแนกประเภทตามสภาพแวดล้อมการทำงานดังนี้:
ประเภททั่วไป
ชนิดป้องกันการระเบิด
(หมายเหตุ: สามารถใช้ประเภทอื่นได้ตามความต้องการ)
4.1.4 การจำแนกประเภทตามโหมดการขับเคลื่อนมอเตอร์
แอคทูเอเตอร์ถูกจำแนกตามโหมดการขับเคลื่อนมอเตอร์ดังนี้:
ประเภทการสัมผัสเชิงกล
ชนิดอิเล็กทรอนิกส์แบบไม่สัมผัส
4.2 พารามิเตอร์พื้นฐาน
4.2.1 สภาพแวดล้อมในการทำงาน
อุปกรณ์ขับเคลื่อนควรสามารถทำงานได้ภายใต้เงื่อนไขต่อไปนี้:
อุณหภูมิแวดล้อม: -10°C ถึง 55°C หรือ -20°C ถึง 60°C หรือ -30°C ถึง 70°C
ความชื้นสัมพัทธ์: ไม่เกิน 95%
ความดันบรรยากาศ: 86 kPa ~ 106 kPa
(หมายเหตุ: สำหรับแอคชูเอเตอร์ที่ใช้ในสภาพแวดล้อมพิเศษ ควรพิจารณาเงื่อนไขการทำงานผ่านการปรึกษาหารือระหว่างผู้ใช้และผู้ผลิต)
4.2.2 เงื่อนไขการจ่ายไฟ
อุปกรณ์ขับเคลื่อนใช้แหล่งจ่ายไฟต่อไปนี้ในการทำงาน:
กระแสสลับ: เฟสเดียว (220±22) โวลต์; สามเฟส (380±38) โวลต์; ความถี่ (50±0.5) เฮิรตซ์; ปริมาณฮาร์มอนิกน้อยกว่า 5%
DC: (24±2.4)V; (48±4.8)V; ค่าสูงสุดของระลอกคลื่นน้อยกว่า 5% ของแรงดันไฟฟ้าแหล่งจ่าย
(หมายเหตุ: สำหรับเงื่อนไขการจ่ายไฟพิเศษ ผู้ใช้และผู้ผลิตควรปรึกษาหารือกัน)
4.2.3 พิกัดรับน้ำหนัก
ควรเลือกพิกัดรับน้ำหนักของแอคชูเอเตอร์จากซีรี่ส์ต่อไปนี้:
ระยะชักเชิงมุม [หน่วย: นิวตันเมตร (N·m)]: 6, 16, 40, 100, 250, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, …
ระยะชักเชิงเส้น [หน่วย: นิวตัน (N)]: 250, 400, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, 25000, 40000, 60000, …
จำนวนรอบ [หน่วย: นิวตันเมตร (N·m)]: 16, 40, 100, 160, 250, 400, 600, 1000, 1600, 2500, …
(หมายเหตุ: ผู้ผลิตอาจเลือกใช้ซีรี่ส์อื่นตามสภาพการใช้งานจริง)
4.2.4 อัตราการเกิดโรคหลอดเลือดสมอง
ควรเลือกค่าระยะชักที่กำหนดไว้สำหรับแอคชูเอเตอร์จากชุดค่าต่อไปนี้:
มุมการเคลื่อนที่ [หน่วย: องศา (°)]: 50, 70, 90, 120, 270, …
ระยะชักเชิงเส้น [หน่วย: มิลลิเมตร (มม.)]: 10, 16, 25, 40, 60, 100, 160, 250, 400, 600, 1000, …
การหมุนหลายรอบ [หน่วย: รอบ (r)]: 5, 7, 10, 15, 20, 40, 80, 120, …
(หมายเหตุ: ผู้ผลิตอาจเลือกใช้ซีรี่ส์อื่นตามสภาพการใช้งานจริง)
4.2.5 สัญญาณอินพุต
4.2.5.1 แอคทูเอเตอร์แบบควบคุม ควรใช้สัญญาณอินพุตต่อไปนี้เป็นหลัก:
กระแสตรง 4 มิลลิแอมป์ ~ 20 มิลลิแอมป์
(หมายเหตุ: สามารถเลือกสัญญาณอินพุตอื่นๆ ได้ตามความต้องการของผู้ใช้)
4.2.5.2 แอคทูเอเตอร์แบบสวิตช์ ควรใช้สัญญาณอินพุตต่อไปนี้เป็นหลัก:
หน้าสัมผัสแบบพาสซีฟ, DC 24V, AC 220V
(หมายเหตุ: สามารถเลือกสัญญาณอินพุตอื่นๆ ได้ตามความต้องการของผู้ใช้)
4.2.6 ความถี่ในการสลับ
ตัวกระตุ้นทำงานภายใต้รอบการทำงานแบบไม่ต่อเนื่องและกลับทิศทางได้ เมื่อรอบการทำงานอยู่ระหว่าง 20% และ 80% จำนวนการสลับต่อชั่วโมงจะถูกเลือกจากชุดค่าต่อไปนี้: 100, 320, 630, 1200, 1800
หมายเหตุ 1: อัตราการทำงาน (Duty cycle) หมายถึง อัตราส่วนของเวลาที่มอเตอร์ของแอคทูเอเตอร์ทำงานต่อเวลาที่มอเตอร์หยุดทำงาน โดยแสดงเป็นเปอร์เซ็นต์
หมายเหตุ 2: สามารถกำหนดค่ารอบการทำงาน ความถี่ในการสลับ และเวลาการสลับต่อชั่วโมงได้แตกต่างกันไปตามความต้องการของผู้ใช้
5 หน้าที่พื้นฐานของแอคทูเอเตอร์อัจฉริยะ
5.1 ฟังก์ชันการแสดงผล
แอคทูเอเตอร์อัจฉริยะสามารถแสดงพารามิเตอร์การทำงาน ข้อมูลสถานะการทำงาน การสอบถามสัญญาณ สัญญาณเตือนความผิดพลาด ฯลฯ ผ่านทางอินเทอร์เฟซระหว่างมนุษย์กับเครื่องจักรเป็นภาษาจีน (หรือภาษาอื่นๆ ตามความต้องการของผู้ใช้)
5.2 ฟังก์ชันการตั้งค่าพารามิเตอร์
แอคทูเอเตอร์อัจฉริยะสามารถตั้งค่าพารามิเตอร์การทำงาน เช่น ระยะการเคลื่อนที่และแรงบิด ผ่านทางอินเทอร์เฟซระหว่างมนุษย์กับเครื่องจักร นอกจากนี้ยังสามารถปรับเทียบสัญญาณเอาต์พุตกระแส 4mA-20mA ได้อีกด้วย
5.3 ฟังก์ชันการกำหนดค่า ณ สถานที่ติดตั้ง
อุปกรณ์ควบคุมอัจฉริยะต้องมีฟังก์ชันการกำหนดค่า ณ สถานที่ติดตั้งอย่างน้อยดังต่อไปนี้:
การตั้งค่าโหมดหน้าสัมผัสสวิตช์ ณ สถานที่ปฏิบัติงาน เพื่อแสดงสถานะการทำงาน
การตั้งค่าโหมดควบคุม ณ สถานที่ใช้งาน สำหรับทั้งการควบคุมระยะไกลและการควบคุมในพื้นที่
5.4 การวินิจฉัยตนเองและฟังก์ชันแจ้งเตือนข้อผิดพลาด
แอคทูเอเตอร์อัจฉริยะสามารถวินิจฉัยสภาวะผิดปกติที่เกิดขึ้นระหว่างการทำงานได้ด้วยตนเอง (เช่น มอเตอร์ร้อนเกินไป การสูญเสียเฟสไฟฟ้า วาล์วติดขัด) และแสดงข้อมูลข้อผิดพลาดในพื้นที่โดยอัตโนมัติ รวมถึงส่งสัญญาณเตือนไปยังระยะไกลได้
5.5 ฟังก์ชันการสื่อสาร
แอคทูเอเตอร์อัจฉริยะสามารถติดตั้งอินเทอร์เฟซการสื่อสารดิจิทัลเพิ่มเติมสำหรับการควบคุมการสื่อสารผ่านฟิลด์บัสได้ โปรโตคอลฟิลด์บัสที่ใช้ควรได้รับการทดสอบโดยหน่วยงานทดสอบที่มีอำนาจที่เกี่ยวข้อง เพื่อยืนยันว่าสอดคล้องกับมาตรฐานฟิลด์บัสที่เกี่ยวข้องหรือไม่
5.6 ฟังก์ชันอื่นๆ
แอคทูเอเตอร์อัจฉริยะอาจมีฟังก์ชันเพิ่มเติมดังต่อไปนี้:
อย่างน้อยต้องมีเอาต์พุตหน้าสัมผัสสวิตช์ 4 ตัว (โดยมีหน้าสัมผัสสวิตช์อย่างน้อย 2 ตัวที่ยังคงสถานะเดิมหลังจากไฟดับ)
ฟังก์ชันการปรับตัวอัตโนมัติของลำดับเฟสกำลัง
เซ็นเซอร์วัดตำแหน่งควรเป็นตัวเข้ารหัสแบบสัมบูรณ์ที่ไม่สัมผัสและไม่จำเป็นต้องใช้แบตเตอรี่
เซ็นเซอร์แรงบิดสามารถวัดแรงบิด (แรงผลัก) ของตัวขับเคลื่อนได้อย่างต่อเนื่อง
สำหรับการควบคุมที่มีความแม่นยำสูงหรือกรณีที่ต้องการการควบคุมความเร็วหลายระดับ ควรเลือกใช้แอคทูเอเตอร์ที่มีฟังก์ชันควบคุมความเร็วแบบต่อเนื่อง (ความถี่)
6 ข้อกำหนด
6.1 ข้อกำหนดด้านประสิทธิภาพขั้นพื้นฐาน
ประสิทธิภาพพื้นฐานของแอคทูเอเตอร์ควรเป็นไปตามข้อกำหนดในตารางที่ 1
ตารางที่ 1: ข้อมูลจำเพาะทางเทคนิคสำหรับการทำงานขั้นพื้นฐาน
| มาตราที่ | รายการ | หน่วย | แอคทูเอเตอร์ควบคุม | แอคชูเอเตอร์สวิตช์ | หมายเหตุ |
|---|---|---|---|---|---|
| เกรด 0.5 | เกรด 1.0 | เกรด 1.5 | |||
| 6.1.1 | ข้อผิดพลาดพื้นฐาน | % | ≤ ±0.5 | ≤ ±1.0 | ≤ ±1.5 |
| 6.1.2 | ข้อผิดพลาดของสัญญาณเอาต์พุตตำแหน่ง | % | ≤ 0.5 | ≤ 1.0 | ≤ 1.5 |
| 6.1.3 | ฮิสเทอรีซิส | % | ≤ 0.5 | ≤ 1.0 | ≤ 1.5 |
| 6.1.4 | โซนไร้การตอบสนอง (เปอร์เซ็นต์ของช่วงสัญญาณขาเข้า) | % | ≤ 0.5 | ≤ 1.0 | ≤ 1.5 |
| 6.1.5 | ความล่าช้าเวลา | ส | ≤ 1 | ||
| 6.1.6 | ข้อผิดพลาดของเวลาการตีที่กำหนด | % | ไม่เกิน ±20 | ||
| 6.1.7 | ลักษณะเริ่มต้น | การสตาร์ทปกติเมื่อแรงดันไฟฟ้าลดลงถึงค่าขีดจำกัดลบ | |||
| 6.1.8 | ข้อผิดพลาดในการทำซ้ำการควบคุมจังหวะการตี | การหมุนหลายรอบ: ≤ ±5° | ระยะการเคลื่อนที่เชิงมุม: ≤ ±1° | ระยะชักเชิงเส้น: ≤ ±1% | |
| 6.1.9 | ความต้านทานฉนวน | เอ็มโอห์ม | |||
| 6.1.9.1 | ระหว่างขั้วต่ออินพุตและตัวเรือน | ≥20 | ≥50 | ||
| 6.1.9.2 | ระหว่างขั้วต่ออินพุตและขั้วต่อไฟ | ≥50 | ≥50 | ||
| 6.1.9.3 | ระหว่างขั้วต่อไฟฟ้าและตัวเรือน | ≥50 | ≥50 | ||
| 6.1.10 | ความแข็งแรงของฉนวน | ทดสอบแรงดันและความถี่ | ทดสอบแรงดันและความถี่ | ทดสอบแรงดันไฟฟ้าสำหรับแอคทูเอเตอร์แบบควบคุมด้วยระบบอิเล็กทรอนิกส์และขับเคลื่อนโดยไม่สัมผัส ตามข้อกำหนดของผู้ผลิต | |
| 6.1.10.1 | ระหว่างขั้วต่ออินพุตและตัวเรือน | 500 โวลต์, 50 เฮิรตซ์ | 1500 โวลต์, 50 เฮิรตซ์ | ||
| 6.1.10.2 | ระหว่างขั้วต่ออินพุตและขั้วต่อไฟ | 1500 โวลต์, 50 เฮิรตซ์ | 1500 โวลต์, 50 เฮิรตซ์ | ||
| 6.1.10.3 | ระหว่างขั้วต่อไฟฟ้าและตัวเรือน | (ไม่มีการชำรุดหรือประกายไฟเกิดขึ้นระหว่างการทดสอบ) | แรงดันไฟฟ้าที่ระบุ < 60V: 500 V, 50 Hz | แรงดันไฟฟ้าปกติ 60V~<130V: 1000V, 50 Hz | แรงดันไฟฟ้าปกติ 130V~<250V: 1500 V, 50 Hz |
| 6.1.11 | อุณหภูมิสูงขึ้น | °C | ≤ 60 | ≤ 60 | |
| 6.1.12 | ความเสถียรในการทำงานระยะยาว (หลังการใช้งาน 48 ชั่วโมง) | ข้อผิดพลาดพื้นฐานควรยังคงเป็นไปตามข้อ 6.1.1 | ค่าเบี่ยงเบนของสัญญาณเอาต์พุตตำแหน่งยังคงต้องเป็นไปตามข้อ 6.1.2 | ค่าฮิสเทอรีซิสควรเป็นไปตามข้อกำหนด 6.1.3 | |
| 6.1.13 | ข้อผิดพลาดในการทำซ้ำของแรงบิดควบคุมสูงสุดและต่ำสุด และแรงขับ | % | ≤ ±10 | ||
| 6.1.14 | กลไกการสลับแบบแมนนวล-ไฟฟ้า | การสลับระบบระหว่างมือและไฟฟ้าควรทำได้ง่ายและเชื่อถือได้ และล้อหมุนไม่ควรหมุนขณะที่ระบบไฟฟ้าทำงาน | |||
| 6.1.15 | ฟังก์ชันพื้นฐานของอุปกรณ์อัจฉริยะ (ใช้ได้เฉพาะกับแอคทูเอเตอร์อัจฉริยะเท่านั้น) | ||||
| ก) ฟังก์ชันการแสดงผล | ปกติ | ||||
| ข) ฟังก์ชันการตั้งค่าพารามิเตอร์ | ปกติ | ||||
| ค) ฟังก์ชันการกำหนดค่า ณ สถานที่ติดตั้ง | |||||
| 1) โหมดหน้าสัมผัสสวิตช์สำหรับแสดงสถานะการทำงาน | ปกติ | ||||
| 2) ฟังก์ชันควบคุมสวิตช์ระยะไกลและภายในเครื่อง | ปกติ | ||||
| d) ฟังก์ชันการวินิจฉัยตนเองและการแจ้งเตือนข้อผิดพลาด: | |||||
| 1) สัญญาณเตือนมอเตอร์ร้อนเกินไป | ปกติ | ||||
| 2) สัญญาณเตือนการสูญเสียเฟสไฟฟ้า | ปกติ | ||||
| e) ฟังก์ชันปรับตัวเองตามลำดับเฟสกำลังไฟฟ้า | ปกติ | ||||
| f) ฟังก์ชันการวัดแรงบิดเอาต์พุต (แรงขับ) อย่างต่อเนื่อง | ปกติ | ||||
| 6.1.16 | เสียงรบกวน (ขณะไม่มีโหลด) | ≤75 dB(A) | |||
| 6.1.17 | การควบคุมความเร็วแบบไร้ขั้น (ความถี่แปรผัน) | ความเร็วของแอคชูเอเตอร์เมื่อไม่มีโหลดสามารถลดลงอย่างต่อเนื่องจากความเร็วที่กำหนดจนเกือบเป็นศูนย์ ในขณะที่เมื่อมีโหลดที่กำหนด 85% ความเร็วของแอคชูเอเตอร์สามารถลดลงได้อย่างน้อยหนึ่งในสิบของความเร็วที่กำหนด โดยมีข้อผิดพลาดของความเร็วไม่เกิน ±10% | ใช้ได้เฉพาะกับแอคชูเอเตอร์ปรับความเร็วแบบต่อเนื่องเท่านั้น |
6.2 ข้อกำหนดด้านประสิทธิภาพที่ได้รับผลกระทบจากปัจจัยด้านสิ่งแวดล้อม
ภายใต้ผลกระทบของปัจจัยด้านสิ่งแวดล้อม ประสิทธิภาพของแอคทูเอเตอร์ยังคงต้องเป็นไปตามข้อกำหนดในตารางที่ 2
ตารางที่ 2: ข้อกำหนดทางเทคนิคสำหรับผลกระทบของปัจจัยด้านสิ่งแวดล้อม
| มาตราที่ | รายการ | หน่วย | แอคทูเอเตอร์ควบคุม | แอคชูเอเตอร์สวิตช์ |
|---|---|---|---|---|
| 6.2.1 | ผลกระทบจากอุณหภูมิ (ทุกๆ การเปลี่ยนแปลง 10°C): | |||
| — การเปลี่ยนแปลงค่าต่ำสุดของเอาต์พุต | % | ≤ 0.75 | ≤ 1.0 | ≤ 1.5 |
| — การเปลี่ยนแปลงค่าระดับสูงของผลลัพธ์ | % | ≤ 0.75 | ≤ 1.0 | ≤ 1.5 |
| 6.2.2 | ผลกระทบจากความร้อนและความชื้น (อุณหภูมิ 40°C ± 2°C และความชื้น 91%~95% หลังการทดสอบความต้านทานฉนวน 48 ชั่วโมง) | เอ็มโอห์ม | ||
| — ระหว่างขั้วต่ออินพุตและตัวเรือน | ≥2 | ≥2 | ||
| — ระหว่างขั้วต่ออินพุตและขั้วต่อไฟ | ≥2 | ≥2 | ||
| — ระหว่างสถานีจ่ายไฟฟ้าและที่อยู่อาศัย | ≥2 | ≥2 | ||
| 6.2.3 | ผลกระทบจากแรงดันไฟฟ้า (เมื่อแรงดันไฟฟ้าเปลี่ยนแปลงไปสู่ค่าบวกและค่าลบจากค่าปกติ): | % | ||
| — การเปลี่ยนแปลงค่าต่ำสุดของเอาต์พุต | % | ≤ 0.75 | ≤ 1.0 | ≤ 1.5 |
| — การเปลี่ยนแปลงค่าระดับสูงของผลลัพธ์ | % | ≤ 0.75 | ≤ 1.0 | ≤ 1.5 |
| 6.2.4 | แรงกระแทกจากการสั่นสะเทือนเชิงกล: | |||
| — ความถี่การสั่นสะเทือน: 10Hz~150Hz | % | ≤ 1 | ≤ 1.5 | ≤ 2.5 |
| — ระยะการเคลื่อนที่: 0.15 มม. | — | หลังการทดสอบ: ไม่มีการหลวมของตัวยึด ไม่มีรอยความเสียหายทางกล | ||
| — ความเร่งแอมพลิจูด: 20 ม./วินาที² | — | หลังการทดสอบ: ไม่มีการหลวมของตัวยึด ไม่มีรอยความเสียหายทางกล | ||
| 6.2.5 | ผลกระทบต่อสิ่งแวดล้อมจากการขนส่ง: | |||
| - อุณหภูมิ: | อุณหภูมิสูงสุด: 55°C | อุณหภูมิต่ำสุด: -40°C | ||
| — ช็อก | ความเร่ง: 100 ม./วินาที² ±10 ม./วินาที² | ความถี่ในการส่งคลื่นเสียง: 60 ครั้ง/นาที ถึง 100 ครั้ง/นาที | จำนวนครั้งที่เกิดการช็อก: 1000 ±100 ครั้ง | ความสูงในการตกอิสระ: 100 มม. |
| 6.2.6 | ภูมิคุ้มกันต่อสนามแม่เหล็กไฟฟ้าความถี่วิทยุ | |||
| — ความถี่: 80 MHz~1000 MHz, ระยะทาง: 3 เมตร, ความแรงสนามแม่เหล็ก: 3 V/m, AM 1 kHz, การมอดูเลชั่น 80% | % | ≤0.5 | ≤1.0 | ≤1.5 |
6.3 ลักษณะภายนอก
พื้นผิวโลหะที่เคลือบหรือชุบของตัวกระตุ้นควรเรียบเนียน สมบูรณ์ และปราศจากการลอก รอยขีดข่วน หรือตำหนิ ตัวยึดควรแน่นหนา และชิ้นส่วนที่เคลื่อนไหวได้ควรมีความยืดหยุ่นและเชื่อถือได้ ตัวกระตุ้นที่มีฟังก์ชันแสดงผลควรมีหน้าจอแสดงผลที่ชัดเจน ไม่เสียหาย ไม่มีของเหลวรั่วซึม ตัวอักษรหายไป หรือข้อความผิดเพี้ยน
6.4 ระดับการป้องกันของตัวเรือน
ระดับการป้องกันของตัวเรือนแอคทูเอเตอร์อัจฉริยะต้องไม่ต่ำกว่า IP67 ตามมาตรฐาน GB4208-2008 และสำหรับแอคทูเอเตอร์ทั่วไป ต้องไม่ต่ำกว่า IP65
6.5 ประสิทธิภาพการป้องกันการระเบิด
ประเภท ระดับ และกลุ่มอุณหภูมิของแอคชูเอเตอร์ป้องกันการระเบิดต้องเป็นไปตามข้อกำหนดของ GB 3836.1 และ GB 3836.2 การผลิตและการรับรองต้องเป็นไปตามกฎระเบียบของประเทศ
7 วิธีการทดสอบ
7. วิธีการทดสอบ
7.1 เงื่อนไขการทดสอบ
7.1.1 สภาพแวดล้อม
7.1.1.1 สภาวะบรรยากาศอ้างอิง
ควรทดสอบประสิทธิภาพการทำงานของแอคทูเอเตอร์ภายใต้สภาวะบรรยากาศดังต่อไปนี้:
อุณหภูมิแวดล้อม: 20°C ± 2°C;
ความชื้นสัมพัทธ์: 60% ถึง 70%;
ความดันบรรยากาศ: 86 กิโลปาสคาล ถึง 106 กิโลปาสคาล
7.1.1.2 สภาพบรรยากาศทั่วไป
เมื่อไม่ได้ทำการทดสอบภายใต้สภาวะบรรยากาศอ้างอิง แนะนำให้ทำการทดสอบภายใต้สภาวะบรรยากาศต่อไปนี้:
อุณหภูมิแวดล้อม: 15°C ถึง 35°C;
ความชื้นสัมพัทธ์: 45% ถึง 75%;
ความดันบรรยากาศ: 86 กิโลปาสคาล ถึง 106 กิโลปาสคาล
7.1.1.3 สภาพแวดล้อมอื่นๆ
นอกเหนือจากสนามแม่เหล็กโลกแล้ว สนามแม่เหล็กภายนอกอื่นๆ และการสั่นสะเทือนทางกลควรจะมีผลน้อยมากจนแทบไม่มีนัยสำคัญ
7.1.2 สภาวะกำลังไฟฟ้า
7.1.2.1 มูลค่าตามนาม
ตามที่ระบุไว้ในข้อ 4.2.2
7.1.2.2 ค่าความคลาดเคลื่อน
ค่าความคลาดเคลื่อนสำหรับเงื่อนไขการทดสอบมีดังต่อไปนี้:
แรงดันไฟฟ้าที่กำหนด: ±1%;
ความถี่ที่กำหนด: ±1%;
ปริมาณฮาร์มอนิก: น้อยกว่า 5%
7.2 ระเบียบการทดสอบทั่วไป
7.2.1 ควรติดตั้งผลิตภัณฑ์ที่ทดสอบในตำแหน่งปกติ สามารถต่อแหล่งจ่ายไฟและอุ่นเครื่องไว้ 1 ชั่วโมงเพื่อให้อุณหภูมิภายในของผลิตภัณฑ์ที่ทดสอบคงที่
7.2.2 สามารถปรับตำแหน่งศูนย์ของผลิตภัณฑ์ที่ทดสอบได้ก่อนการทดสอบ เว้นแต่จะระบุไว้เป็นอย่างอื่น ห้ามทำการปรับแต่งใดๆ ระหว่างการทดสอบ
7.2.3 เว้นแต่จะระบุไว้เป็นอย่างอื่น ผลิตภัณฑ์ที่ทดสอบและอุปกรณ์ทดสอบที่เกี่ยวข้องควรได้รับการปรับให้เสถียรภายใต้สภาวะการทำงานอ้างอิงก่อนทำการวัด และควรสังเกตและบันทึกสภาวะการทำงานทั้งหมดที่อาจส่งผลต่อผลการวัด
7.2.4 ในรายงานการทดสอบควรระบุความแม่นยำของเครื่องมือมาตรฐานที่ใช้ในการทดสอบ และค่าความคลาดเคลื่อนพื้นฐานควรน้อยกว่าหรือเท่ากับหนึ่งในสามของค่าความคลาดเคลื่อนพื้นฐานของผลิตภัณฑ์ที่ทดสอบ ช่วงการวัดของเครื่องมือควรตรงกับช่วงการวัดของค่าที่ได้
7.2.5 ในระหว่างการทดสอบ สัญญาณอินพุตปัจจุบันควรเพิ่มหรือลดอย่างช้าๆ โดยเข้าใกล้จุดทดสอบในทิศทางเดียวกัน เพื่อป้องกันการโอเวอร์ชูต สัญญาณที่เพิ่มขึ้นถือเป็นจังหวะบวก และสัญญาณที่ลดลงถือเป็นจังหวะลบ
7.2.6 หากไม่ได้ระบุไว้เป็นอย่างอื่น เพลาส่งกำลัง (ก้าน) ของแอคทูเอเตอร์ควรรับน้ำหนักตามพิกัดในระหว่างการทดสอบ ถือว่าแรงเป็นบวกเมื่อทิศทางการทำงานของแรงตรงกับทิศทางการเคลื่อนที่ของเพลาส่งกำลัง (ก้าน) มิเช่นนั้นจะถือว่าเป็นแรงเป็นลบ
7.2.7 หากไม่ได้ระบุไว้เป็นอย่างอื่น จุดวัดทดสอบควรอยู่ที่ 0%, 25%, 50%, 75% และ 100% ในช่วงสัญญาณอินพุต แต่ละจุดทดสอบควรวัดสามครั้งทั้งในทิศทางสัญญาณเพิ่มขึ้นและลดลง การตรวจสอบจากโรงงานอนุญาตให้วัดแต่ละจุดทดสอบเพียงครั้งเดียว
7.2.8 เว้นแต่จะระบุไว้เป็นอย่างอื่น ปัจจัยที่มีผลต่อการทดสอบควรเปลี่ยนแปลงได้เฉพาะภายในเงื่อนไขการทำงานที่ระบุไว้เท่านั้น เงื่อนไขการทำงานอื่นๆ ทั้งหมดควรคงที่ภายใต้เงื่อนไขอ้างอิง
7.2.9 หากไม่สามารถทำการทดสอบปัจจัยที่มีอิทธิพลภายใต้สภาวะบรรยากาศอ้างอิงได้เนื่องจากเงื่อนไขต่างๆ สามารถทำการทดสอบภายใต้สภาวะบรรยากาศทั่วไปได้
7.2.10 หากไม่ได้ระบุไว้เป็นอย่างอื่น ช่วงระยะชักที่กำหนดสำหรับการทดสอบมีดังนี้:
เทิร์นหลายรอบ: 10 รอบ;
มุมการชัก: 90°
ระยะชักเชิงเส้น: 16 มม.
7.3 ข้อผิดพลาดพื้นฐาน
ข้อผิดพลาดพื้นฐานจะคำนวณโดยค่อยๆ เพิ่มหรือลดสัญญาณอินพุต บันทึกค่าสัญญาณอินพุตและค่าระยะชักของเพลาส่งออก (ก้าน) ทั้งในทิศทางบวกและทิศทางย้อนกลับ ตามสูตร (1)
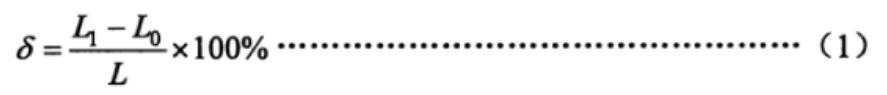
สูตร (1)
ที่ไหน:
δ: ข้อผิดพลาดพื้นฐาน, %;
L1: ค่าระยะชักของเพลาส่งกำลัง (แกน) ในหน่วยองศา (°), มิลลิเมตร (มม.) หรือรอบ (r)
Lo: ค่าระยะชักตามทฤษฎีของเพลาส่งกำลัง (ก้าน) ในหน่วยองศา (°), มิลลิเมตร (มม.) หรือรอบ (r)
L: ช่วงระยะชักที่กำหนดของเพลาส่งกำลัง (ก้าน) ในหน่วยองศา (°), มิลลิเมตร (มม.) หรือรอบ (r)
ตรวจสอบว่าค่าความคลาดเคลื่อนพื้นฐาน ณ จุดวัดแต่ละจุดเกินขีดจำกัดที่ระบุไว้ในหัวข้อ 6.1.1 หรือไม่
7.4 ค่าเบี่ยงเบนพื้นฐานของสัญญาณเอาต์พุตตำแหน่ง
สัญญาณเอาต์พุตตำแหน่งเชื่อมต่อกับอิมพีแดนซ์โหลด 250Ω และแอคทูเอเตอร์ทำงานจนถึงตำแหน่ง “ปิดสนิท” ปรับสัญญาณเอาต์พุตตำแหน่งเป็น 4 mA จากนั้นให้แอคทูเอเตอร์ทำงานจนถึงตำแหน่ง “เปิดสนิท” และปรับสัญญาณเอาต์พุตตำแหน่งเป็น 20 mA จากนั้นให้แอคทูเอเตอร์ทำงานและบันทึกค่าสัญญาณเอาต์พุตตำแหน่งในแต่ละจุดทั้งในทิศทางการเคลื่อนที่ขึ้นและลง คำนวณค่าเบี่ยงเบนพื้นฐานตามสูตร (2)
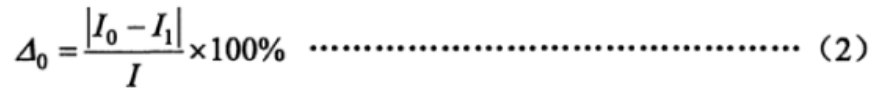
สูตร (2)
ที่ไหน:
△0: ค่าเบี่ยงเบนพื้นฐานของสัญญาณเอาต์พุตตำแหน่ง, %;
Io: ค่าทางทฤษฎีของสัญญาณเอาต์พุตตำแหน่ง ในหน่วยมิลลิแอมป์ (mA)
I1: ค่าที่วัดได้ของสัญญาณเอาต์พุตตำแหน่ง ในหน่วยมิลลิแอมป์ (mA)
I: ช่วงของสัญญาณเอาต์พุตตำแหน่ง ในหน่วยมิลลิแอมป์ (mA) (สำหรับ 4 mA ถึง 20 mA, I = 16 mA; สำหรับ 0 mA ถึง 20 mA, I = 20 mA)
ตรวจสอบว่าค่าเบี่ยงเบนพื้นฐาน ณ จุดวัดแต่ละจุดเกินขีดจำกัดที่ระบุไว้ในข้อ 6.1.2 หรือไม่
7.5 ฮิสเทอรีซิส
ค่าฮิสเทอรีซิสของแอคทูเอเตอร์จะถูกกำหนดโดยความแตกต่างทางพีชคณิตสูงสุดระหว่างข้อผิดพลาดพื้นฐานของการเคลื่อนที่ไปข้างหน้าและถอยหลังที่วัดได้ ณ จุดทดสอบแต่ละจุด ตามที่กำหนดไว้ในหัวข้อ 7.3 และ 7.4
7.6 จุดอับสัญญาณ
สำหรับการควบคุมแอคชูเอเตอร์ ควรวัดระยะเดดโซนที่ 25%, 50% และ 75% ของระยะชักที่กำหนด ขั้นตอนการวัดมีดังนี้:
ค่อยๆ เพิ่ม (หรือลด) สัญญาณอินพุตจนกระทั่งเกิดการเปลี่ยนแปลงการเคลื่อนที่ที่สังเกตได้ที่เพลาส่งออก (ก้าน) และบันทึกค่าสัญญาณอินพุต ณ จุดนี้ I (มิลลิแอมป์)
จากนั้นค่อยๆ ลด (หรือเพิ่ม) สัญญาณอินพุตในทิศทางตรงกันข้าม จนกระทั่งเกิดการเปลี่ยนแปลงการเคลื่อนที่ที่สังเกตได้ที่เพลาส่งออก (ก้าน) และบันทึกค่าสัญญาณอินพุต I² (มิลลิแอมป์)
โซนตายจะถูกคำนวณตามสูตร (3)
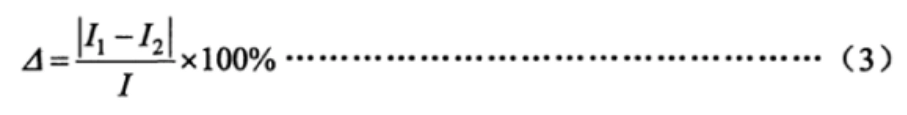
สูตร (3)
ที่ไหน:
△: จุดอับสัญญาณ, %
7.7 การหน่วงเวลา
ป้อนสัญญาณขั้นบันได 15% ในช่วงอินพุตไปยังขั้วสัญญาณอินพุตของแอคทูเอเตอร์ควบคุม ใช้เครื่องออสซิลโลสโคปบันทึกเส้นโค้งสัญญาณอินพุตและเส้นโค้งสัญญาณเอาต์พุตตำแหน่ง และสังเกตความแตกต่างของเวลาจากสัญญาณอินพุตเริ่มต้นไปจนถึงจุดเริ่มต้นของการเปลี่ยนแปลงสัญญาณเอาต์พุต เพื่อดูว่าเกินขีดจำกัดที่ระบุไว้ใน 6.1.5 หรือไม่
7.8 อัตราความผิดพลาดของเวลาการตีจังหวะ
ใช้ 45% ถึง 55% ของโหลดที่กำหนดบนแอคทูเอเตอร์ ใช้สัญญาณขั้นบันไดที่เพียงพอต่อการเคลื่อนที่เพลาส่งออก (ก้าน) ของแอคทูเอเตอร์ผ่านช่วงชักที่กำหนด และบันทึกเวลาที่เพลาส่งออก (ก้าน) เคลื่อนที่ผ่านช่วงชักที่กำหนด ข้อผิดพลาดของเวลาช่วงชักที่กำหนดจะคำนวณตามสูตร (4)
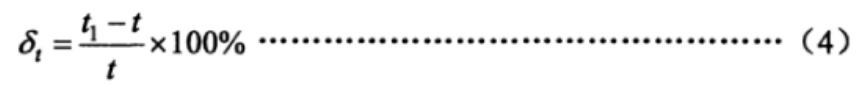
สูตร (4)
ที่ไหน:
δt: ค่าความคลาดเคลื่อนของเวลาการหดตัวที่กำหนด, %;
t1: เวลาที่วัดได้สำหรับเพลาส่งกำลัง (ก้าน) ในการเคลื่อนที่ตามระยะชักที่กำหนด ในหน่วยวินาที (s)
t: เวลาการบีบตัวของหัวใจตามทฤษฎี หน่วยเป็นวินาที (s)
7.9 ลักษณะการเริ่มต้น
ใช้แรงโหลดแบบกลับทิศทางกับเพลาส่งออก (แกน) ของแอคทูเอเตอร์ และเปลี่ยนแรงดันไฟฟ้าของแหล่งจ่ายไฟไปที่ค่าต่ำสุด จากนั้นป้อนสัญญาณอินพุตและสังเกตว่าแอคทูเอเตอร์สามารถเริ่มทำงานได้ตามปกติหรือไม่
7.10 ข้อผิดพลาดในการทำซ้ำของกลไกควบคุมจังหวะ
สำหรับแอคทูเอเตอร์ที่มีกลไกควบคุมระยะชัก ให้ใช้แรง 25% ถึง 30% ของน้ำหนักบรรทุกที่กำหนดกับเพลาส่งออก (ก้าน) และใช้งานแอคทูเอเตอร์สลับกันในจังหวะเดินหน้าและถอยหลังห้าครั้ง สังเกตและบันทึกค่าระยะชักของเพลาส่งออก (ก้าน) เมื่อกลไกควบคุมระยะชักสลับการทำงาน คำนวณค่าความคลาดเคลื่อนของแต่ละค่าที่บันทึกไว้เมื่อเทียบกับค่าพื้นฐาน และพิจารณาว่าค่าความคลาดเคลื่อนนั้นเกินขีดจำกัดที่ระบุไว้ใน 6.1.8 หรือไม่
7.11 ความต้านทานฉนวน
ภายใต้สภาวะบรรยากาศทั่วไปและในขณะที่ตัวกระตุ้นไม่มีโหลด ให้ถอดปลั๊กไฟออกจากผลิตภัณฑ์ที่ทดสอบและคงสวิตช์เปิดปิดไว้ที่ตำแหน่ง “เปิด” ลัดวงจรขั้วต่ออินพุตและขั้วต่อไฟ จากนั้นใช้เครื่องทดสอบความต้านทานฉนวน 500V DC วัดความต้านทานฉนวนระหว่างขั้วต่อตามที่ระบุไว้ใน 6.1.9
7.12 ความแข็งแรงของฉนวน
ภายใต้สภาวะบรรยากาศทั่วไปและในขณะที่ตัวกระตุ้นไม่มีโหลด ให้ถอดปลั๊กไฟและคงสวิตช์เปิดปิดไว้ที่ตำแหน่ง “เปิด” ลัดวงจรขั้วอินพุตและขั้วไฟ จากนั้นตามแรงดันและความถี่ที่ระบุในหัวข้อ 6.1.10 ให้ค่อยๆ เพิ่มแรงดันทดสอบจากศูนย์ไปจนถึงค่าที่กำหนดและคงไว้เป็นเวลา 1 นาที สังเกตว่ามีการชำรุดหรือประกายไฟเกิดขึ้นหรือไม่ จากนั้นค่อยๆ ลดแรงดันทดสอบลงจนเป็นศูนย์และถอดปลั๊กไฟทดสอบ
7.13 อุณหภูมิสูงขึ้น
ก่อนการทดสอบ ให้วัดความต้านทานขณะเย็นของขดลวดมอเตอร์และหม้อแปลงไฟฟ้าโดยใช้บริดจ์ จากนั้นเดินเครื่องอย่างต่อเนื่องเป็นเวลา 12 ชั่วโมงตามข้อ 7.14 และวัดความต้านทานขณะร้อนของขดลวดมอเตอร์และหม้อแปลงไฟฟ้าทันที คำนวณการเพิ่มขึ้นของอุณหภูมิตามสูตร (5)
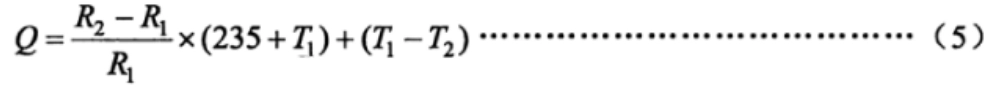
สูตร (5)
ที่ไหน:
ถาม: อุณหภูมิที่เพิ่มขึ้น หน่วยเป็นองศาเซลเซียส (°C)
R₂: ค่าความต้านทานขณะร้อนของขดลวด หน่วยเป็นโอห์ม (Ω)
R₁: ความต้านทานขณะเย็นของขดลวด หน่วยเป็นโอห์ม (Ω)
T1: อุณหภูมิห้องขณะวัดความต้านทานในอุณหภูมิต่ำ หน่วยเป็นองศาเซลเซียส (°C)
T₂: อุณหภูมิห้องระหว่างการต้านทานความร้อน
7.14 ความเสถียรในการดำเนินงานในระยะยาว
ใช้งานแอคทูเอเตอร์ภายในช่วงชักที่กำหนด และใช้โหลดที่กำหนด 30% โดยมีรอบการทำงานตั้งแต่ 20% ถึง 80% ดำเนินการทดสอบเป็นเวลา 48 ชั่วโมงตามที่กำหนดใน 4.2.6 โดยระบุจำนวนรอบต่อชั่วโมง หลังจากทดสอบแล้ว ให้ตรวจสอบว่าแอคทูเอเตอร์ตรงตามข้อกำหนดของ 6.1.12 หรือไม่
7.15 ข้อผิดพลาดในการทำซ้ำของแรงบิดควบคุมและแรงขับสูงสุดและต่ำสุด
ขั้นตอนการทดสอบมีดังนี้: ก) ติดตั้งแอคทูเอเตอร์บนแท่นทดสอบ ตั้งค่าการป้องกันแรงบิดในทิศทางเปิดและปิดให้เป็นค่าแรงบิดหรือแรงขับควบคุมสูงสุด และค่อยๆ เพิ่มภาระให้กับแอคทูเอเตอร์จนกระทั่งสัญญาณเตือน “แรงบิดเกิน” หรือ “แรงขับเกิน” ดังขึ้น วัดค่าแรงบิดหรือแรงขับที่ได้ วัดสามครั้งในแต่ละทิศทาง และนำค่าเฉลี่ยมาใช้เป็นค่าพื้นฐานของแรงบิดหรือแรงขับที่ได้ ข) ติดตั้งแอคทูเอเตอร์บนแท่นทดสอบ ตั้งค่าการป้องกันแรงบิดในทิศทางเปิดและปิดให้เป็นค่าแรงบิดหรือแรงขับควบคุมต่ำสุด และค่อยๆ เพิ่มภาระให้กับแอคทูเอเตอร์จนกระทั่งสัญญาณเตือน “แรงบิดเกิน” หรือ “แรงขับเกิน” ดังขึ้น วัดค่าแรงบิดหรือแรงขับที่ได้ วัดสามครั้งในแต่ละทิศทาง และนำค่าเฉลี่ยมาใช้เป็นค่าพื้นฐานของแรงบิดหรือแรงขับที่ได้ ค) คำนวณข้อผิดพลาดในการทำซ้ำของแรงบิดหรือแรงขับควบคุมตามสูตร (6)
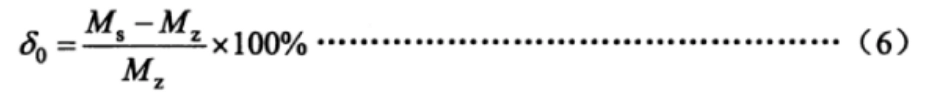
สูตรที่ 6:
ในสูตรนี้:
δ0: ข้อผิดพลาดในการทำซ้ำของแรงบิดควบคุมหรือแรงขับ ใน %
Ms: ค่าแรงบิดหรือแรงขับที่วัดได้ ในหน่วย N·m (หรือแรงขับในหน่วย N)
Mz: ค่าพื้นฐานของแรงบิดหรือแรงขับขานขาออก ในหน่วย N·m (หรือแรงขับในหน่วย N)
7.16 กลไกสวิตช์แบบแมนนวล-ไฟฟ้า
ขั้นตอนการทดสอบมีดังนี้: ก) การตรวจสอบสวิตช์ขณะไม่มีโหลด เปลี่ยนโหมดการทำงานของแอคทูเอเตอร์จากโหมดไฟฟ้าเป็นโหมดแมนนวล หมุนวงล้อเพื่อหมุนเพลาส่งออกตามเข็มนาฬิกาและทวนเข็มนาฬิกาอย่างน้อยหนึ่งรอบเต็ม จากนั้นใช้งานแอคทูเอเตอร์ด้วยระบบไฟฟ้าเพื่อหมุนเพลาส่งออกในทั้งสองทิศทางอย่างน้อยหนึ่งรอบเต็ม ทำซ้ำสองครั้งและตรวจสอบว่าตรงตามข้อกำหนดของ 6.1.14 หรือไม่ ข) การตรวจสอบสวิตช์ขณะมีโหลด ติดตั้งแอคทูเอเตอร์บนแท่นทดสอบ ปรับแรงบิดป้องกันในทั้งทิศทางเปิดและปิดไปที่แรงบิดควบคุมสูงสุด และค่อยๆ เพิ่มโหลดให้กับแอคทูเอเตอร์จนกระทั่งสวิตช์แรงบิดทำงาน หลังจากหยุดแล้ว โดยไม่ต้องคลายโหลด ทำซ้ำการทดสอบในส่วน ก) เพื่อตรวจสอบว่าตรงตามข้อกำหนดของ 6.1.14 หรือไม่
7.17 คุณสมบัติอัจฉริยะ
7.17.1 ฟังก์ชันการแสดงผล
ตรวจสอบว่าพารามิเตอร์การทำงาน ข้อมูลสถานะการทำงาน สัญญาณเตือนข้อผิดพลาด และข้อมูลการแสดงผลอื่นๆ เป็นปกติหรือไม่ และเนื้อหาที่แสดงผลครบถ้วนและชัดเจนหรือไม่ ผ่านทางอินเทอร์เฟซผู้ใช้
7.17.2 ฟังก์ชันการตั้งค่าพารามิเตอร์
โดยไม่ต้องเปิดฝาครอบไฟฟ้า ให้ตรวจสอบว่าอินเทอร์เฟซระหว่างมนุษย์กับเครื่องจักรอนุญาตให้ตั้งค่าพารามิเตอร์ต่างๆ เช่น ระยะชัก แรงบิด การปรับเทียบสัญญาณอินพุตกระแส และการปรับสัญญาณเอาต์พุตหรือไม่
7.17.3 ฟังก์ชันการกำหนดค่า ณ สถานที่ติดตั้ง
โดยไม่ต้องเปิดฝาครอบไฟฟ้า ให้ใช้ส่วนต่อประสานระหว่างมนุษย์กับเครื่องจักร (HPI) เพื่อตั้งค่าเอาต์พุตหน้าสัมผัสสวิตช์ 4 ทางของแอคทูเอเตอร์ดังนี้: ตำแหน่งเปิด-ปิด, ตำแหน่งเปิด-เปิด, ตำแหน่งปิด-ปิด, ตำแหน่งปิด-เปิด จากนั้นเริ่มการทำงานของแอคทูเอเตอร์ไปยังตำแหน่งเปิดและปิด ตรวจสอบว่าเอาต์พุตหน้าสัมผัสสวิตช์ตรงตามข้อกำหนดที่ตั้งไว้หรือไม่
หากเป็นไปได้ ให้ตรวจสอบพฤติกรรมหลังไฟฟ้าดับและปรับพารามิเตอร์ต่างๆ เช่น การป้องกันแรงบิด
7.17.4 การวินิจฉัยตนเองเมื่อเกิดข้อผิดพลาดและฟังก์ชันการแจ้งเตือน
ในสภาวะที่ไม่มีโหลด ให้จ่ายไฟให้กับแอคชูเอเตอร์และถอดสายวัดอุณหภูมิของมอเตอร์ออกจากระบบควบคุมของแอคชูเอเตอร์ เพื่อตรวจสอบว่าสัญญาณเตือนมอเตอร์ร้อนเกินไปทำงานหรือไม่
7.17.5 ฟังก์ชันปรับตัวเองของลำดับกำลัง
สำหรับแอคทูเอเตอร์ที่ใช้ไฟสามเฟส ให้เปลี่ยนลำดับเฟสของแหล่งจ่ายไฟ และตรวจสอบว่าทิศทางการสลับถูกต้องหรือไม่ ทั้งในโหมดควบคุมในพื้นที่และโหมดควบคุมระยะไกล
7.17.6 ฟังก์ชันการวัดแรงบิดเอาต์พุต (แรงขับ) อย่างต่อเนื่อง
วางแอคทูเอเตอร์บนแท่นทดสอบ และในระหว่างการทำงาน ให้เปลี่ยนแรงบิด (แรงผลัก) ที่ใช้ไปอย่างต่อเนื่อง เพื่อสังเกตว่าค่าแรงบิด (แรงผลัก) ที่แสดงบนอินเทอร์เฟซระหว่างมนุษย์กับเครื่องจักรเปลี่ยนแปลงไปตามนั้นหรือไม่
7.18 เสียงรบกวน
ในห้องที่มีหน้าต่างและประตูปิดสนิท และมีเสียงรบกวนพื้นหลังไม่เกิน 45 เดซิเบล ให้ทำการสตาร์ทแอคชูเอเตอร์โดยไม่มีโหลด และวัดระดับเสียงที่ระยะห่าง 1 เมตรจากพื้นผิวแอคชูเอเตอร์ ตรวจสอบว่าระดับเสียงเป็นไปตามข้อกำหนดในหัวข้อ 6.1.16
7.19 การควบคุมความเร็วแบบไร้ขั้น (การแปลงความถี่)
ตั้งค่าแอคชูเอเตอร์ให้ลดความเร็วเมื่อถึงตำแหน่งเป้าหมาย และทดสอบว่าความเร็วเปลี่ยนแปลงภายในช่วงที่กำหนดหรือไม่ภายใต้สภาวะโหลดที่แตกต่างกัน เพื่อยืนยันว่าเป็นไปตามข้อกำหนด
7.20 ผลกระทบของอุณหภูมิสิ่งแวดล้อม
ภายใต้สภาวะไม่มีภาระ ควรนำแอคทูเอเตอร์ไปไว้ในห้องทดสอบอุณหภูมิ โดยอุณหภูมิและลำดับการทดสอบมีดังนี้:
สำหรับแอคชูเอเตอร์ที่มีอุณหภูมิแวดล้อมในการทำงานตั้งแต่ -10°C ถึง 55°C:
20°C (อุณหภูมิอ้างอิง), 40°C, 55°C, 20°C, 0°C, -10°C, 20°C;
สำหรับแอคชูเอเตอร์ที่มีอุณหภูมิแวดล้อมในการทำงานตั้งแต่ -20°C ถึง 60°C:
20°C (อุณหภูมิอ้างอิง), 40°C, 60°C, 20°C, 0°C, -20°C, 20°C;
สำหรับแอคชูเอเตอร์ที่มีอุณหภูมิแวดล้อมในการทำงานตั้งแต่ -30°C ถึง 70°C:
20°C (อุณหภูมิอ้างอิง), 45°C, 70°C, 20°C, 0°C, -30°C, 20°C
หากทุกฝ่ายเห็นพ้องต้องกัน การทดสอบอาจดำเนินการได้ที่อุณหภูมิเพียงสี่จุด ได้แก่ 20°C (อ้างอิง) อุณหภูมิสูงสุด อุณหภูมิต่ำสุด และ 20°C ค่าความคลาดเคลื่อนที่ยอมรับได้ในแต่ละจุดอุณหภูมิคือ ±2°C ในแต่ละจุดอุณหภูมิ ควรคงอุณหภูมิไว้เป็นเวลา 2 ชั่วโมง เพื่อให้ส่วนประกอบภายในของผลิตภัณฑ์มีเสถียรภาพทางความร้อน ที่ตำแหน่ง 0% และ 100% ของช่วงชักเต็ม ควรวัดค่าต่ำสุดและสูงสุดของสัญญาณควบคุมสัดส่วนและสัญญาณตำแหน่งที่ส่งออกมา ควรนำค่าเฉลี่ยของการวัดสามครั้งในแต่ละจุดอุณหภูมิมาใช้ การเปลี่ยนแปลงของค่าต่ำสุดและสูงสุดในแต่ละจุดอุณหภูมิ เมื่ออุณหภูมิเปลี่ยนแปลงไป 10°C ควรคำนวณโดยใช้สูตร (7) และ (8) และควรยืนยันว่าผลลัพธ์เป็นไปตามข้อกำหนดของหัวข้อ 6.2.1
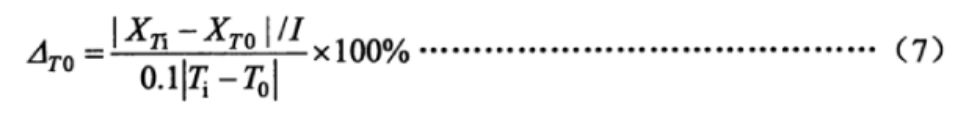
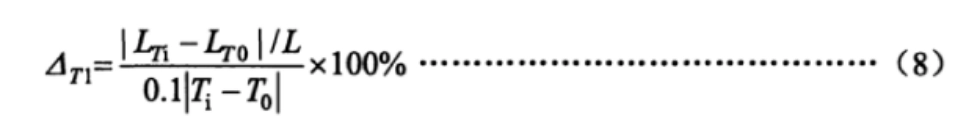
ที่ไหน:
△T0: การเปลี่ยนแปลงของค่าต่ำสุดและสูงสุดของสัญญาณเอาต์พุตตำแหน่งเมื่ออุณหภูมิเปลี่ยนแปลง 10°C ใน %;
เอ็กซ์ติ: ค่าต่ำสุดและสูงสุดที่วัดได้ของสัญญาณเอาต์พุตตำแหน่งที่อุณหภูมิใกล้เคียง ในหน่วยมิลลิแอมป์ (mA)
เอ็กซ์ทีโอ: ค่าต่ำสุดและค่าสูงสุดที่วัดได้ของสัญญาณเอาต์พุตตำแหน่งที่อุณหภูมิเริ่มต้น ในหน่วยมิลลิแอมป์ (mA)
ทีอุณหภูมิโดยรอบ หน่วยเป็นองศาเซลเซียส (°C)
ที0อุณหภูมิเริ่มต้น หน่วยเป็นองศาเซลเซียส (°C)
△T1: การเปลี่ยนแปลงของค่าปลายต่ำและปลายสูงของเพลาส่งกำลัง (ก้าน) เมื่ออุณหภูมิเปลี่ยนแปลง 10°C ใน %;
แอลทีไอ: ค่าระยะชักต่ำสุดและสูงสุดของเพลาส่งกำลัง (ก้าน) ที่วัดได้ ณ อุณหภูมิที่กำหนด ในหน่วยองศา (°), มิลลิเมตร (มม.) หรือรอบ (r)
LT0: ค่าระยะชักต่ำสุดและสูงสุดของเพลาส่งกำลัง (ก้าน) ที่วัดได้ ณ อุณหภูมิเริ่มต้น ในหน่วยองศา (°), มิลลิเมตร (มม.) หรือรอบ (r)
7.21 ผลกระทบจากความชื้น
วางตัวกระตุ้นไว้ในห้องควบคุมอุณหภูมิและความชื้น เพิ่มอุณหภูมิเป็น 40°C ± 2°C และปรับความชื้นเป็น 91%–95% โดยคงสภาพนี้ไว้เป็นเวลา 48 ชั่วโมง หลังจากทดสอบแล้ว ให้ตรวจสอบความต้านทานฉนวนของตัวกระตุ้นตามที่กำหนด
7.22 อิทธิพลของแรงดันไฟฟ้าแหล่งจ่ายไฟ
ภายใต้สภาวะไม่มีโหลด แรงดันไฟฟ้าของแหล่งจ่ายไฟของแอคทูเอเตอร์จะถูกปรับจากค่าปกติไปยังค่าขีดจำกัดบนและล่างทั้งสองค่า ที่ตำแหน่ง 0% และ 100% ของช่วงการเคลื่อนที่เต็มที่ ค่าต่ำสุดและสูงสุดของสัญญาณควบคุมแบบสัดส่วนและสัญญาณตำแหน่งจะถูกวัด ค่าเฉลี่ยของการวัดสามครั้งในแต่ละจุดจะถูกนำมาใช้ และการเปลี่ยนแปลงในขีดจำกัดล่างและช่วงจะถูกคำนวณโดยใช้สูตร (9) และ (10) ผลลัพธ์ควรได้รับการตรวจสอบเพื่อให้เป็นไปตามข้อกำหนดของส่วนที่ 6.2.3
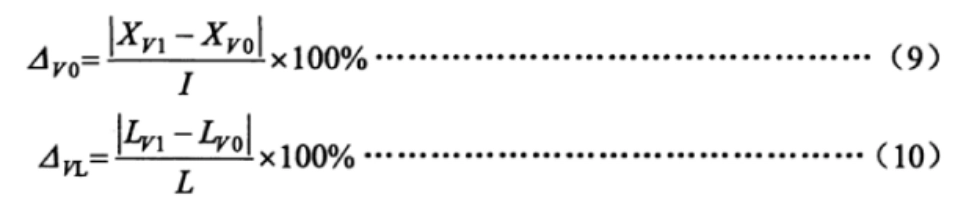
ที่ไหน:
△V0: การเปลี่ยนแปลงค่าต่ำสุดและสูงสุดของสัญญาณเอาต์พุตตำแหน่งเมื่อแรงดันไฟฟ้าของแหล่งจ่ายไฟเปลี่ยนแปลง ใน %;
XV1: ค่าต่ำสุดและสูงสุดของสัญญาณเอาต์พุตตำแหน่งที่วัดได้ ณ แรงดันขีดจำกัดบนและล่าง ในหน่วยมิลลิแอมป์ (mA)
XV0: ค่าต่ำสุดและค่าสูงสุดที่วัดได้ของสัญญาณเอาต์พุตตำแหน่งที่แรงดันไฟฟ้าปกติ ในหน่วยมิลลิแอมป์ (mA)
△VL: การเปลี่ยนแปลงค่าปลายต่ำและปลายสูงของเพลาส่งออก (แกน) เมื่อแรงดันไฟฟ้าของแหล่งจ่ายไฟเปลี่ยนแปลง ใน %;
แอลวี1: ค่าระยะชักต่ำสุดและสูงสุดของเพลาส่งกำลัง (ก้าน) ที่วัดได้ ณ แรงดันไฟฟ้าขีดจำกัดบนและล่าง ในหน่วยองศา (°), มิลลิเมตร (มม.) หรือรอบ (r)
แอลวี0: ค่าระยะชักต่ำสุดและสูงสุดของเพลาส่งกำลัง (ก้าน) ที่วัดได้ ณ แรงดันไฟฟ้าที่กำหนด ในหน่วยองศา (°), มิลลิเมตร (มม.) หรือรอบ (r)
7.23 อิทธิพลของการสั่นสะเทือนเชิงกล
ภายใต้สภาวะไม่มีภาระ แอคทูเอเตอร์จะถูกติดตั้งบนแท่นทดสอบการสั่นสะเทือน แอคทูเอเตอร์จะถูกใช้งานที่ตำแหน่ง 0% และ 100% ของช่วงชักเต็ม การสั่นสะเทือนแบบกวาดความถี่จะถูกใช้ที่ความถี่ 10Hz ถึง 150Hz ในสามทิศทางที่ตั้งฉากกันเพื่อระบุจุดเรโซแนนซ์ หากพบจุดเรโซแนนซ์ จะทำการทดสอบการสั่นสะเทือนที่ความถี่เรโซแนนซ์เป็นเวลา 30 นาที หากไม่พบจุดเรโซแนนซ์ จะทำการทดสอบการสั่นสะเทือนเป็นเวลา 30 นาทีที่ความถี่ 150Hz
ระหว่างการทดสอบ ค่าต่ำสุดและค่าสูงสุดของเอาต์พุตของแอคทูเอเตอร์จะถูกวัด การเปลี่ยนแปลงของค่าต่ำสุดและค่าสูงสุดจะถูกคำนวณโดยใช้สูตร (11) และ (12) ผลลัพธ์ควรได้รับการตรวจสอบเพื่อให้ตรงตามข้อกำหนดของส่วนที่ 6.2.4
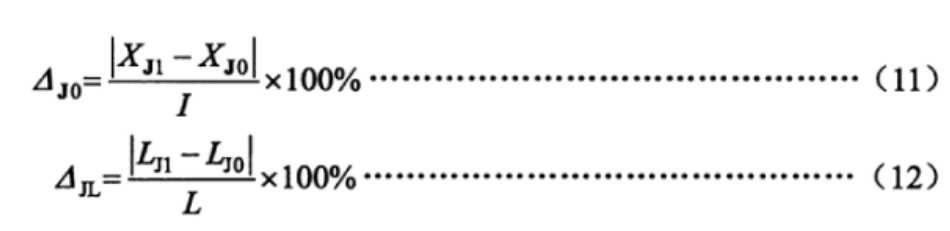
ที่ไหน:
△J0: การเปลี่ยนแปลงค่าต่ำสุดและสูงสุดของสัญญาณเอาต์พุตตำแหน่งเนื่องจากการสั่นสะเทือนทางกล ใน %;
เอ็กซ์เจ1: ค่าต่ำสุดและค่าสูงสุดที่วัดได้ของสัญญาณเอาต์พุตตำแหน่งระหว่างการทดสอบการสั่นสะเทือน ในหน่วยมิลลิแอมป์ (mA)
เอ็กซ์เจโอ: ค่าต่ำสุดและสูงสุดของสัญญาณเอาต์พุตตำแหน่งที่วัดได้ก่อนการทดสอบการสั่นสะเทือน ในหน่วยมิลลิแอมป์ (mA)
△เจแอล: การเปลี่ยนแปลงค่าปลายต่ำและปลายสูงของเพลาส่งกำลัง (ก้าน) เนื่องจากการสั่นสะเทือนทางกล ใน %;
แอลเจ1: ค่าระยะชักต่ำสุดและสูงสุดของเพลาส่งกำลัง (ก้าน) ที่วัดได้ระหว่างการทดสอบการสั่นสะเทือน ในหน่วยองศา (°), มิลลิเมตร (มม.) หรือรอบ (r)
แอลเจ0: ค่าระยะชักต่ำสุดและสูงสุดของเพลาส่งกำลัง (ก้าน) ที่วัดได้ก่อนการทดสอบการสั่นสะเทือน ในหน่วยองศา (°), มิลลิเมตร (มม.) หรือรอบ (r)
7.24 ผลกระทบต่อสิ่งแวดล้อมจากการขนส่ง
การทดสอบอุณหภูมิ แรงกระแทก และการตกอิสระ จะต้องดำเนินการตามพารามิเตอร์การทดสอบที่ระบุไว้ในส่วนที่ 6.2.5 ของมาตรฐานนี้ และวิธีการใน GB/T 25480 หลังจากทำการทดสอบแล้ว สามารถปรับตำแหน่งศูนย์ได้ จากนั้นจึงทำการทดสอบประสิทธิภาพและตรวจสอบด้วยสายตา
หมายเหตุ: หากได้ทำการทดสอบอิทธิพลของอุณหภูมิสิ่งแวดล้อมที่อุณหภูมิ 55°C (หรือสูงกว่า) แล้ว สามารถยกเว้นการทดสอบที่อุณหภูมิสูงได้
7.25 ความต้านทานต่อรังสีคลื่นความถี่วิทยุและสนามแม่เหล็กไฟฟ้า
ภายใต้สภาวะไม่มีภาระ แอคทูเอเตอร์จะเคลื่อนที่ไปยังตำแหน่ง 50% ที่ระยะชักเต็ม สนามแม่เหล็กไฟฟ้าที่แผ่กระจายในช่วงความถี่ 80 MHz ถึง 1000 MHz ด้วยความเข้ม 3V/m ถูกนำมาใช้ที่ระยะห่าง 3 เมตรจากแอคทูเอเตอร์ ตามข้อกำหนดของ GB/T 17626.3 ในระหว่างการทดสอบนี้ การเปลี่ยนแปลงของสัญญาณเอาต์พุตป้อนกลับตำแหน่งหรือค่าระยะชักของเพลา (ก้าน) เอาต์พุตจะถูกสังเกตและบันทึกเพื่อยืนยันว่าค่าเหล่านั้นเป็นไปตามข้อกำหนดของมาตรา 6.2.6 ของมาตรฐานนี้
7.26 ความทนทานต่อสัญญาณรบกวนทางไฟฟ้าแบบฉับพลัน/กระชาก
ภายใต้สภาวะไม่มีโหลด ตัวกระตุ้นจะเคลื่อนที่ไปยังตำแหน่ง 50% ซึ่งเป็นตำแหน่งสุดช่วงชัก แรงดันไฟฟ้าทดสอบจะถูกจ่ายตามข้อกำหนดของ GB/T 17626.4 โดยมีแรงดันบวกและลบ 1000V ที่ขั้วต่อแหล่งจ่ายไฟ และแรงดันบวกและลบ 500V ที่ขั้วต่ออินพุตสัญญาณ ในระหว่างการทดสอบนี้ จะมีการสังเกตและบันทึกการเปลี่ยนแปลงของสัญญาณเอาต์พุตป้อนกลับตำแหน่งหรือค่าช่วงชักของเพลา (ก้าน) เอาต์พุต เพื่อยืนยันว่าค่าเหล่านั้นเป็นไปตามข้อกำหนดของมาตรา 6.2.7 ของมาตรฐานนี้
7.27 ภูมิคุ้มกันแบบฉับพลัน (Impulse)
ภายใต้สภาวะไม่มีโหลด ตัวกระตุ้นจะถูกเคลื่อนไปยังตำแหน่ง 50% ซึ่งเป็นตำแหน่งการเคลื่อนที่เต็มช่วง มีการจ่ายแรงดันไฟฟ้าบวกและลบ 1kV ระหว่างสายไฟเลี้ยงของตัวกระตุ้นกับกราวด์ ตามมาตรฐาน GB/T 17626.5 ในระหว่างการทดสอบนี้ จะมีการสังเกตและบันทึกการเปลี่ยนแปลงของสัญญาณเอาต์พุตป้อนกลับตำแหน่งหรือค่าการเคลื่อนที่ของเพลา (ก้าน) เอาต์พุต เพื่อยืนยันว่าค่าเหล่านั้นเป็นไปตามข้อกำหนดของมาตรา 6.2.8 ของมาตรฐานนี้
7.28 ความต้านทานต่อการปล่อยประจุไฟฟ้าสถิต
ภายใต้สภาวะไม่มีโหลด ตัวกระตุ้นจะถูกเคลื่อนไปยังตำแหน่ง 50% ซึ่งเป็นตำแหน่งการเคลื่อนที่เต็มช่วง ตัวเรือนของตัวกระตุ้นถูกต่อลงดินอย่างแน่นหนา มีการปล่อยประจุไฟฟ้าแบบสัมผัส 4kV ทั้งบวกและลบ จากนั้นจึงปล่อยประจุไฟฟ้าแบบอากาศ 8kV ทั้งบวกและลบไปยังตัวกระตุ้น ตามข้อกำหนดของ GB/T 17626.2 ในระหว่างการทดสอบนี้ จะมีการสังเกตและบันทึกการเปลี่ยนแปลงของสัญญาณเอาต์พุตป้อนกลับตำแหน่งหรือค่าการเคลื่อนที่ของเพลา (ก้าน) เอาต์พุต เพื่อยืนยันว่าค่าเหล่านั้นเป็นไปตามข้อกำหนดของมาตรา 6.2.9 ของมาตรฐานนี้
7.29 ความต้านทานต่อสนามแม่เหล็กความถี่กำลัง
ภายใต้สภาวะไม่มีโหลด ตัวกระตุ้นจะถูกวางบนแท่นทดสอบสนามแม่เหล็กภายนอกและเคลื่อนไปยังตำแหน่ง 50% ของช่วงชักเต็มกำลัง ความแรงของสนามแม่เหล็กคือ 400 A/m และทิศทางการทดสอบคือ X/Y/Z ตามมาตรฐาน GB/T 17626.8 ในระหว่างการทดสอบนี้ จะมีการสังเกตและบันทึกการเปลี่ยนแปลงของสัญญาณเอาต์พุตป้อนกลับตำแหน่งหรือค่าช่วงชักของเพลาส่งออก (ก้าน) เพื่อยืนยันว่าค่าเหล่านั้นเป็นไปตามข้อกำหนดของมาตรา 6.2.10 ของมาตรฐานนี้
7.30 การปรากฏตัว
ควรใช้วิธีการตรวจสอบด้วยสายตาและการสัมผัสเพื่อตรวจสอบว่าพื้นผิวเรียบและไม่มีรอยแตก รอยขรุขระ หรือข้อบกพร่องอื่น ๆ ที่ส่งผลต่อรูปลักษณ์ สารเคลือบผิวควรติดแน่น เรียบ และมีสีสม่ำเสมอ ไม่มีคราบน้ำมัน รอยบุ๋ม หรือความเสียหายทางกลอื่น ๆ สำหรับแอคทูเอเตอร์ที่มีฟังก์ชันแสดงผล หน้าจอควรแสดงผลได้อย่างชัดเจนโดยไม่มีตัวอักษรขาดหาย
7.31 ระดับการป้องกันของตู้
การทดสอบการป้องกันตัวเครื่องตามมาตรฐาน IP67 หรือ IP65 ควรดำเนินการตามวิธีการที่ระบุไว้ในมาตรฐาน GB 4208—2008
7.32 ประสิทธิภาพการป้องกันการระเบิด
การทดสอบความทนทานต่อการระเบิดควรดำเนินการโดยหน่วยทดสอบที่ได้รับการรับรองในระดับประเทศ ตามข้อกำหนดของ GB 3836.1 และ GB 3836.2
8 กฎการตรวจสอบ
8.1 การตรวจสอบจากโรงงาน:
แอคชูเอเตอร์แต่ละตัวต้องได้รับการตรวจสอบและอนุมัติจากแผนกตรวจสอบคุณภาพของผู้ผลิต หลังจากที่แผนกตรวจสอบออกใบรับรองความสอดคล้องของผลิตภัณฑ์แล้วเท่านั้น จึงจะสามารถจัดส่งผลิตภัณฑ์ได้
รายการตรวจสอบโรงงานระบุไว้ในตารางที่ 3
8.2 การทดสอบประเภท:
ควรทำการทดสอบประเภทในกรณีต่อไปนี้:
การระบุผลิตภัณฑ์ที่พัฒนาขึ้นใหม่
สำหรับผลิตภัณฑ์ที่อยู่ในกระบวนการผลิตปกติ หากมีการเปลี่ยนแปลงที่สำคัญในโครงสร้าง วัสดุ หรือกระบวนการ ซึ่งอาจส่งผลต่อประสิทธิภาพของผลิตภัณฑ์
หากหน่วยงานระดับชาติที่เกี่ยวข้องร้องขอ
หากผลิตภัณฑ์นั้นเลิกผลิตไปแล้วนานกว่าหนึ่งปี
หากผลิตภัณฑ์ดังกล่าวได้รับการผลิตอย่างต่อเนื่องมานานกว่าสามปี
ในระหว่างการทดสอบประเภท วิธีการสุ่มตัวอย่างควรเป็นไปตามข้อกำหนดของ GB/T 18271.1—2000 หมวด 6.7
8.3 รายการตรวจสอบตารางที่ 3 แสดงรายการเฉพาะสำหรับการตรวจสอบจากโรงงานและการทดสอบประเภท โดยระบุว่ารายการใดใช้กับแอคชูเอเตอร์ประเภทใด (แบบปรับได้หรือแบบสวิตช์) รายการตรวจสอบประกอบด้วย ข้อผิดพลาด ข้อผิดพลาดในการทำซ้ำ ความต้านทานฉนวน เป็นต้น
รายการตรวจสอบ
| เลขที่ | รายการ | การตรวจสอบโรงงาน | การตรวจสอบประเภท | ประเภทการปรับแต่ง | ประเภทสวิตช์ | ข้อกำหนดทางเทคนิค | วิธีการทดสอบ |
|---|---|---|---|---|---|---|---|
| 1 | ข้อผิดพลาดพื้นฐาน | △ | △ | △ | 6.1.1 | 7.3 | |
| 2 | ค่าเบี่ยงเบนพื้นฐานของสัญญาณเอาต์พุตตำแหน่ง | △ | △ | △ | △ | 6.1.2 | 7.4 |
| 3 | ฮิสเทอรีซิส | △ | △ | △ | △ | 6.1.3 | 7.5 |
| 4 | เขตตาย | △ | — | △ | — | 6.1.4 | 7.6 |
| 5 | ความล่าช้าเวลา | — | — | △ | — | 6.1.5 | 7.7 |
| 6 | ข้อผิดพลาดของเวลาการตีที่กำหนด | △ | △ | △ | △ | 6.1.6 | 7.8 |
| 7 | ลักษณะเริ่มต้น | — | — | △ | △ | 6.1.7 | 7.9 |
| 8 | ข้อผิดพลาดในการทำซ้ำของกลไกควบคุมจังหวะการเคลื่อนตัว | — | — | △ | △ | 6.1.8 | 7.1 |
| 9 | ความต้านทานฉนวน | △ | △ | △ | △ | 6.1.9 | 7.11 |
| 10 | ความแข็งแรงของฉนวน | △ | △ | △ | △ | 6.1.10 | 7.12 |
| 11 | อุณหภูมิสูงขึ้น | — | △ | △ | 6.1.11 | 7.13 | |
| 12 | ความเสถียรในการดำเนินงานในระยะยาว | — | — | △ | △ | 6.1.12 | 7.14 |
| 13 | ข้อผิดพลาดในการทำซ้ำของแรงบิดควบคุมสูงสุดและต่ำสุด และแรงขับ | △ | △ | △ | △ | 6.1.13 | 7.15 |
| 14 | กลไกการสลับแบบแมนนวล-ไฟฟ้า | △ | △ | △ | △ | 6.1.14 | 7.16 |
| 15 | ฟังก์ชันพื้นฐานของประเภทอัจฉริยะ | * | * | * | * | 6.1.15 | 7.17 |
| 16 | เสียงรบกวน | — | △ | △ | 6.1.16 | 7.18 | |
| 17 | การปรับความเร็ว (ความถี่) แบบไร้ขั้น | △ | △ | △ | △ | 6.1.17 | 7.19 |
| 18 | ผลกระทบของอุณหภูมิสิ่งแวดล้อม | — | △ | △ | 6.2.1 | 7.2 | |
| 19 | ผลกระทบจากความร้อนชื้น | △ | △ | 6.2.2 | 7.21 | ||
| 20 | ผลกระทบของแรงดันไฟฟ้าแหล่งจ่ายไฟ | △ | △ | 6.2.3 | 7.22 | ||
| 21 | การสั่นสะเทือนเชิงกล | △ | △ | 6.2.4 | 7.23 | ||
| 22 | ผลกระทบต่อสิ่งแวดล้อมจากการขนส่ง | △ | △ | 6.2.5 | 7.24 | ||
| 23 | ภูมิคุ้มกันต่อรังสีคลื่นความถี่วิทยุและสนามแม่เหล็กไฟฟ้า | * | * | 6.2.6 | 7.25 | ||
| 24 | ภูมิคุ้มกันต่อการเปลี่ยนแปลง/การระเบิดของกระแสไฟฟ้าอย่างรวดเร็ว | * | * | 6.2.7 | 7.26 | ||
| 25 | ภูมิคุ้มกันแบบพุ่งชน (อิมแพ็ค) | * | * | 6.2.8 | 7.27 | ||
| 26 | ภูมิคุ้มกันต่อการปล่อยประจุไฟฟ้าสถิต | — | — | * | * | 6.2.9 | 7.28 |
| 27 | ภูมิคุ้มกันสนามแม่เหล็กความถี่ไฟฟ้า | — | * | * | 6.2.10 | 7.29 | |
| 28 | รูปร่าง | △ | △ | △ | △ | 6.3 | 7.3 |
| 29 | ระดับการป้องกันของตัวเครื่อง | — | — | △ | △ | 6.4 | 7.31 |
| 30 | ประสิทธิภาพการป้องกันการระเบิด | — | △ | △ | 6.5 | 7.32 |
หมายเหตุ:
เครื่องหมาย “△” แสดงถึงรายการที่ต้องได้รับการตรวจสอบ
เครื่องหมาย “—” หมายถึงรายการที่ไม่จำเป็นต้องตรวจสอบ
เครื่องหมาย * แสดงว่าสินค้าชิ้นนั้นใช้ได้กับแอคทูเอเตอร์แบบอัจฉริยะเท่านั้น
9 การทำเครื่องหมาย บรรจุภัณฑ์ และการจัดเก็บ
9.1 การให้คะแนน:
ควรติดป้ายชื่อไว้ในตำแหน่งที่มองเห็นได้ชัดเจนบนอุปกรณ์ขับเคลื่อน โดยระบุข้อมูลต่อไปนี้:
ชื่อและเครื่องหมายการค้าของผู้ผลิต
ชื่อผลิตภัณฑ์และรุ่น
พารามิเตอร์ทางเทคนิคหลักของผลิตภัณฑ์
อุณหภูมิสภาพแวดล้อมในการทำงาน
ระดับการป้องกัน
เงื่อนไขของแหล่งจ่ายไฟ (แรงดัน กระแส และความถี่)
วันที่ผลิตและหมายเลขประจำเครื่อง
สำหรับแอคชูเอเตอร์แบบป้องกันการระเบิด นอกเหนือจากข้อมูลข้างต้นแล้ว แผ่นป้ายชื่อควรแสดงข้อมูลต่อไปนี้ด้วย:
สัญลักษณ์ป้องกันการระเบิดของประเทศอยู่ที่มุมบนขวา
ระดับป้องกันการระเบิด
หมายเลขใบรับรองการป้องกันการระเบิด
9.2 บรรจุภัณฑ์:
ผลิตภัณฑ์ควรได้รับการบรรจุตามข้อกำหนดของ GB/T 13384 กล่องบรรจุภัณฑ์ควรมีใบรับรองผลิตภัณฑ์ เอกสารทางเทคนิคที่เกี่ยวข้อง และรายการบรรจุภัณฑ์
รายการบรรจุภัณฑ์ควรมีข้อมูลต่อไปนี้และประทับตราของเจ้าหน้าที่ตรวจสอบ:
ชื่อและที่อยู่ของผู้ผลิต
ชื่อผลิตภัณฑ์และรุ่น
ชื่อและจำนวนเอกสารที่แนบมาด้วย
ใบรับรองผลิตภัณฑ์
จำนวนสินค้าที่บรรจุ
วันที่บรรจุสินค้า
ควรระบุรายละเอียดต่อไปนี้บนบรรจุภัณฑ์:
ชื่อผู้ผลิต
ชื่อผลิตภัณฑ์และรุ่น
คำแนะนำต่างๆ เช่น “ด้านนี้ขึ้น” “โปรดใช้ความระมัดระวัง” เป็นต้น
น้ำหนักรวมและขนาดภายนอก (ความยาว × ความกว้าง × ความสูง)
9.3 พื้นที่จัดเก็บข้อมูล:
ควรจัดเก็บผลิตภัณฑ์ในที่ร่มที่มีการระบายอากาศดี โดยมีช่วงอุณหภูมิระหว่าง -10°C ถึง 45°C และความชื้นสัมพัทธ์ไม่เกิน 85% สภาพแวดล้อมในการจัดเก็บต้องปราศจากสารอันตรายที่อาจทำให้เกิดการกัดกร่อนต่อผลิตภัณฑ์
ข้อกำหนดเหล่านี้มีไว้เพื่อรับประกันคุณภาพและประสิทธิภาพของแอคชูเอเตอร์ และป้องกันความเสียหายระหว่างการขนส่งและการจัดเก็บ