

Kazalo vsebine
Predgovor
1 Področje uporabe
2 Normativne reference
3 Izrazi in definicije
4 Razvrstitev izdelkov in osnovni parametri
4.1 Razvrstitev izdelka
4.2 Osnovni parametri
5 osnovnih funkcij inteligentnih aktuatorjev
5.1 Funkcija zaslona
5.2 Funkcija nastavitve parametrov
5.3 Funkcija konfiguracije na kraju samem
5.4 Samodiagnoza napak in funkcija alarma
5.5 Komunikacijska funkcija
5.6 Druge funkcije
6 Zahteve
6.1 Osnovne zahteve glede delovanja
6.2 Zahteve glede delovanja, na katere vplivajo vplivni dejavniki
6.3 Videz
6.4 Stopnja zaščite ohišja
6.5 Eksplozijsko varna izvedba
7 preskusnih metod
7.1 Preskusni pogoji
7.2 Splošne določbe o preskusih
7.3 Osnovna napaka
7.4 Osnovno odstopanje izhodnega signala položaja
7.5 Histereza
7.6 Mrtva cona
7.7 Časovna zakasnitev
7,8 Nazivna napaka časa hoda
7.9 Značilnosti zagona
7.10 Napaka ponovljivosti mehanizma za nadzor hoda
7.11 Izolacijska upornost
7.12 Izolacijska trdnost
7.13 Dvig temperature
7.14 Dolgoročna stabilnost
7.15 Napaka ponovljivosti največjega in najmanjšega krmilnega navora in potiska
7.16 Ročno-električni preklopni mehanizem
7.17 Osnovne funkcije inteligentnih aktuatorjev
7.18 Hrup
7.19 Brezstopenjska (frekvenčna) regulacija hitrosti
7.20 Vpliv temperature okolja
7.21 Vpliv vlažnosti in toplote
7.22 Vpliv napajalne napetosti
7.23 Vpliv mehanskih vibracij
7.24 Vpliv prometnega okolja
7.25 Odpornost na elektromagnetne motnje zaradi radiofrekvenčnih polj
7.26 Elektromagnetna imunost na hitre električne prehodne impulze
7.27 Odpornost na prenapetost (udarce)
7.28 Odpornost na elektrostatično razelektritev
7.29 Odpornost na magnetno polje omrežne frekvence
7.30 Videz
7.31 Stopnja zaščite ohišja
7.32 Eksplozijsko varna izvedba
8 Pravila inšpekcijskega pregleda
8.1 Tovarniški pregled
8.2 Tipski preskus
9 Označevanje, pakiranje in skladiščenje
9.1 Označevanje
9.2 Embalaža
9.3 Skladiščenje
Tabela 1 Osnovni tehnični kazalniki uspešnosti
Tabela 2 Tehnični kazalniki, na katere vplivajo vplivni dejavniki
Tabela 3 Pregledni elementi
Predgovor
Ta standard je bil pripravljen v skladu s pravili, navedenimi v GB/T1.1—2009.
Ta standard nadomešča JB/T 8219—1999 »Električni aktuatorji za industrijske procesne merilne in krmilne sisteme«. Glavne tehnične spremembe v primerjavi s standardom JB/T 8219—1999 so naslednje:
Naslov standarda je bil spremenjen;
Normativne reference so bile posodobljene (glej 2. poglavje);
V klasifikaciji izdelkov se prvotna klasifikacija, ki je temeljila na razmerju med vhodom in izhodom aktuatorja, spremeni v klasifikacijo po načinu krmiljenja, pri čemer se deli na aktuatorje s stikalom in regulacijske aktuatorje (glej 4.1.2); dodana je bila metoda, ki temelji na načinu motornega pogona (glej 4.1.4); indikatorji „značilnosti dušenja, reže in mrtve cone“ v različici iz leta 1999 so bili odstranjeni (glej 4.2 različice iz leta 1999);
„Vhodni signal proporcionalnega aktuatorja“ iz prvotnega standarda je spremenjen v prednostni vhodni signal za regulacijske aktuatorje in aktuatorje s stikali (glej 4.2.5);
Dodane so bile osnovne funkcije inteligentnih aktuatorjev (glej poglavje 5);
Stopnje točnosti so bile spremenjene iz prvotne »Stopnja 1, 2,5, 5« v »Stopnja 0,5, 1,0, 1,5, 2,5« (glej tabelo 1); izraza »proporcionalni električni aktuatorji« in »integralni električni aktuatorji« v prvotni tabeli 1 sta bila spremenjena v »regulacijski aktuatorji« in »stikalni aktuatorji«;
Zahteve zdaj vključujejo „največje in najmanjše napake ponovljivosti krmilnega navora in potiska“, „osnovne funkcije inteligentnih aktuatorjev“, „odpornost na sevanje radiofrekvenčnega elektromagnetnega polja“, „odpornost na skupine hitrih električnih prehodnih impulzov“, „odpornost na prenapetost (udarce), „odpornost na elektrostatično razelektritev“ in „odpornost na magnetno polje omrežne frekvence“ (glej 6.1.13, 6.1.15, 6.2.6, 6.2.7, 6.2.8, 6.2.9, 6.2.10);
Nekatere preskusne metode so bile spremenjene ali dodane, kot so dvig temperature (glej 7.13), vplivi temperature okolja (glej 7.20), vplivi napajalne napetosti (glej 7.22) itd.
Ta standard je predlagala Kitajska zveza strojne industrije in je v pristojnosti Nacionalnega tehničnega odbora za merjenje in nadzor industrijskih procesov ter standardizacijo avtomatizacije (SAC/TC124).
Splošni in inteligentni električni aktuatorji za industrijske procesne krmilne sisteme
1 Področje uporabe
Ta standard določa klasifikacijo izdelkov, zahteve, preskusne metode, pravila pregledovanja, označevanje, pakiranje in skladiščenje za običajne in inteligentne električne aktuatorje, ki se uporabljajo v industrijskih sistemih za nadzor procesov (v nadaljnjem besedilu aktuatorji).
Ta standard se uporablja za vse vrste aktuatorjev, ki jih poganjajo motorji, vključno s aktuatorji s kotnim hodom, linearnim hodom in večobratnimi aktuatorji.
2 Normativne reference
Naslednji dokumenti so bistveni za uporabo tega dokumenta. Datirane reference veljajo za ta dokument samo v navedenih različicah. Za nedatirane reference velja najnovejša različica (vključno z vsemi spremembami).
GB 3836.1 Eksplozivne atmosfere 1. del: Splošne zahteve za opremo
GB 3836.2 Eksplozivne atmosfere 2. del: Oprema, zaščitena z ognjevarnimi ohišji „d“
Stopnja zaščite ohišja GB 4208-2008 (koda IP)
GB/T 13384 Splošni tehnični pogoji za pakiranje elektromehanskih izdelkov
GB/T 17626.2 Preskus elektromagnetne združljivosti in merilne tehnike Preskus odpornosti na elektrostatično razelektritev
GB/T 17626.3 Preskus elektromagnetne združljivosti in merilne tehnike Preskus imunosti na sevano RF elektromagnetno polje
GB/T 17626.4 Preskus elektromagnetne združljivosti in merilne tehnike Preskus odpornosti na hitre prehodne pojave/sunke
GB/T 17626.5 Preskus elektromagnetne združljivosti in merilne tehnike Preskus odpornosti na prenapetost (udar)
GB/T 17626.8 Preskus elektromagnetne združljivosti in merilne tehnike Preskus imunosti na magnetno polje z močnostno frekvenco
GB/T 18271.1—2000 Splošne metode in postopki za ocenjevanje delovanja naprav za merjenje in krmiljenje procesov 1. del: Splošna načela
GB/T 25480 Osnovni okoljski pogoji in preskusne metode za prevoz in shranjevanje instrumentov in merilnikov
GB/T 26815—2011 Terminologija instrumentov za industrijsko avtomatizacijo Terminologija aktuatorjev
3 Izrazi in definicije
Za ta dokument veljajo izrazi in definicije iz standarda GB/T 26815—2011 ter spodaj navedeni izrazi.
Največji krmilni navor: Največji navor, ki ga lahko aktuator nadzoruje med delovanjem.
Najmanjši krmilni navor: Najmanjši navor, ki ga lahko aktuator nadzoruje med delovanjem.
Največji nadzor potiska: Največji potisk, ki ga lahko aktuator nadzoruje med delovanjem.
Minimalni krmilni potisk: Najmanjši potisk, ki ga lahko aktuator nadzoruje med delovanjem.
4 Razvrstitev izdelkov in osnovni parametri
4.1 Razvrstitev izdelka
4.1.1 Razvrstitev po vrsti izhodnega premika
Aktuatorji so glede na vrsto izhodnega premika razvrščeni kot:
Kotni hod
Linearni hod
Večobratni
4.1.2 Razvrstitev po metodi krmiljenja
Pogoni so glede na način krmiljenja razvrščeni kot:
Tip stikala
Regulacijski tip
4.1.3 Razvrstitev po delovnem okolju
Aktuatorji so glede na delovno okolje razvrščeni kot:
Konvencionalni tip
Eksplozijsko odporen tip
(Opomba: Glede na zahteve se lahko uporabijo tudi druge vrste.)
4.1.4 Razvrstitev po načinu pogona motorja
Pogoni so glede na način pogona motorja razvrščeni kot:
Vrsta mehanskega kontakta
Elektronski brezkontaktni tip
4.2 Osnovni parametri
4.2.1 Delovni okoljski pogoji
Pogoni morajo biti sposobni delovati v naslednjih pogojih:
Temperatura okolice: -10 °C ~ 55 °C ali -20 °C ~ 60 °C ali -30 °C ~ 70 °C
Relativna vlažnost: ne več kot 95 °C (95 °F)
Atmosferski tlak: 86 kPa ~ 106 kPa
(Opomba: Za aktuatorje, ki se uporabljajo v posebnih okoljih, je treba delovne pogoje določiti s posvetovanjem med uporabnikom in proizvajalcem.)
4.2.2 Pogoji napajanja
Pogoni za delovanje uporabljajo naslednje napajalnike:
AC: Enofazni (220 ± 22) V; Trifazni (380 ± 38) V; Frekvenca (50 ± 0,5) Hz; Vsebnost harmonikov manjša od 51 TP3T.
DC: (24±2,4) V; (48±4,8) V; Vrednost valovanja je manjša od 5% napajalne napetosti.
(Opomba: Za posebne pogoje napajanja se morata uporabnik in proizvajalec posvetovati.)
4.2.3 Nazivna obremenitev
Nazivna obremenitev aktuatorjev je po možnosti izbrana iz naslednjih serij:
Kotni hod [enota: Newton-metri (N·m)]: 6, 16, 40, 100, 250, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, …
Linearni hod [enota: Newtoni (N)]: 250, 400, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, 25000, 40000, 60000, …
Večobratni [enota: Newton-metri (N·m)]: 16, 40, 100, 160, 250, 400, 600, 1000, 1600, 2500, …
(Opomba: Proizvajalci lahko izberejo druge serije glede na dejanske pogoje.)
4.2.4 Nazivni hod
Nazivna vrednost hoda za aktuatorje se po možnosti izbere iz naslednjih serij:
Kotni hod [enota: stopinje (°)]: 50, 70, 90, 120, 270, …
Linearni hod [enota: milimetri (mm)]: 10, 16, 25, 40, 60, 100, 160, 250, 400, 600, 1000, …
Večobratni [enota: obrati (r)]: 5, 7, 10, 15, 20, 40, 80, 120, …
(Opomba: Proizvajalci lahko izberejo druge serije glede na dejanske pogoje.)
4.2.5 Vhodni signal
4.2.5.1 Regulacijski aktuatorji po možnosti uporabiti naslednji vhodni signal:
enosmerni tok 4 mA ~ 20 mA
(Opomba: Uporabnik lahko izbere tudi druge vhodne signale glede na svoje zahteve.)
4.2.5.2 Aktuatorji s stikali po možnosti uporabiti naslednje vhodne signale:
Pasivni kontakt, DC 24 V, AC 220 V
(Opomba: Uporabnik lahko izbere tudi druge vhodne signale glede na svoje zahteve.)
4.2.6 Preklopna frekvenca
Pogon deluje v prekinitvah in reverzibilnem delovnem ciklu. Ko je delovni cikel med 20% in 80%, se število preklopov na uro izbere iz naslednjih serij: 100, 320, 630, 1200, 1800.
Opomba 1: Delovni cikel se nanaša na razmerje med časom vklopa motorja aktuatorja in časom cikla izklopa motorja, izraženo v odstotkih.
Opomba 2: Delovni cikel, frekvenca preklapljanja in čas preklapljanja na uro se lahko določijo različno glede na zahteve uporabnika.
5 osnovnih funkcij inteligentnih aktuatorjev
5.1 Funkcija zaslona
Inteligentni aktuatorji lahko prek vmesnika človek-stroj prikazujejo obratovalne parametre, informacije o stanju delovanja, signalne poizvedbe, alarme o napakah itd. v kitajščini (ali drugih jezikih glede na zahteve uporabnika).
5.2 Funkcija nastavitve parametrov
Inteligentni aktuatorji lahko prek vmesnika človek-stroj nastavijo delovne parametre, kot sta hod in navor. Prav tako lahko kalibrirajo izhodne tokovne signale od 4 mA do 20 mA.
5.3 Funkcija konfiguracije na kraju samem
Inteligentni aktuatorji morajo imeti vsaj naslednje funkcije konfiguracije na kraju samem:
Nastavitev načina stikalnega kontakta za prikaz obratovalnega stanja na kraju samem
Nastavitev načinov krmiljenja na kraju samem za daljinsko in lokalno krmiljenje
5.4 Samodiagnoza napak in funkcija alarma
Inteligentni aktuatorji lahko samodiagnosticirajo nenormalne razmere, ki se pojavijo med delovanjem (npr. pregrevanje motorja, izpad napajalne faze, zatikanje ventila) in samodejno lokalno prikažejo informacije o napakah ter na daljavo sprožijo alarme.
5.5 Komunikacijska funkcija
Inteligentni aktuatorji so lahko opremljeni z dodatnimi digitalnimi komunikacijskimi vmesniki za krmiljenje komunikacije prek vodila Fieldbus. Uporabljeni protokol vodila Fieldbus mora preizkusiti ustrezna avtoritativna preskusna agencija, da se potrdi, ali je skladen z ustreznimi standardi vodil Fieldbus.
5.6 Druge funkcije
Inteligentni aktuatorji imajo lahko tudi naslednje funkcije:
Vsaj 4 izhodi stikalnih kontaktov (z najmanj 2 stikalnima kontaktoma, ki ohranita svoje stanje po izgubi napajanja)
Funkcija samodejnega prilagajanja zaporedja faz napajanja
Senzorji položaja naj bodo po možnosti brezkontaktni absolutni dajalniki, ki ne potrebujejo baterijske podpore
Senzorji navora lahko neprekinjeno merijo izhodni navor (potisk) aktuatorja
Za visoko natančno krmiljenje ali primere, ki zahtevajo večstopenjsko regulacijo hitrosti, je treba dati prednost aktuatorjem z brezstopenjsko (frekvenčno) regulacijo hitrosti.
6 Zahteve
6.1 Osnovne zahteve glede delovanja
Osnovna zmogljivost aktuatorjev mora ustrezati specifikacijam v tabeli 1.
Tabela 1: Tehnične specifikacije za osnovno delovanje
| Klavzula št. | Predmet | Enota | Regulacijski aktuatorji | Aktuatorji stikal | Opombe |
|---|---|---|---|---|---|
| 0,5 stopnje | 1.0 ocena | 1,5 stopnje | |||
| 6.1.1 | Osnovna napaka | % | ≤ ±0,5 | ≤ ±1,0 | ≤ ±1,5 |
| 6.1.2 | Napaka izhodnega signala položaja | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.3 | Histereza | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.4 | Mrtva cona (odstotek vhodnega območja) | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.5 | Časovna zakasnitev | s | ≤ 1 | ||
| 6.1.6 | Nazivna napaka časa hoda | % | Ne presega ±20 | ||
| 6.1.7 | Začetne značilnosti | Normalen zagon, ko napetost napajanja pade na negativno mejno vrednost | |||
| 6.1.8 | Napaka pri ponavljanju nadzora gibov | Večkratni obrat: ≤ ±5° | Kotni hod: ≤ ±1° | Linearni hod: ≤ ±1% | |
| 6.1.9 | Izolacijska upornost | MΩ | |||
| 6.1.9.1 | Med vhodnimi priključki in ohišjem | ≥20 | ≥50 | ||
| 6.1.9.2 | Med vhodnimi priključki in napajalnimi priključki | ≥50 | ≥50 | ||
| 6.1.9.3 | Med napajalnimi priključki in ohišjem | ≥50 | ≥50 | ||
| 6.1.10 | Izolacijska trdnost | Preskusna napetost in frekvenca | Preskusna napetost in frekvenca | Preskusna napetost za elektronsko krmiljene, brezkontaktno gnane aktuatorje v skladu z zahtevami proizvajalca | |
| 6.1.10.1 | Med vhodnimi priključki in ohišjem | 500 V, 50 Hz | 1500 V, 50 Hz | ||
| 6.1.10.2 | Med vhodnimi priključki in napajalnimi priključki | 1500 V, 50 Hz | 1500 V, 50 Hz | ||
| 6.1.10.3 | Med napajalnimi priključki in ohišjem | (Med testiranjem ni bilo preboja ali obloka) | Nazivna napetost < 60 V: 500 V, 50 Hz | Nazivna napetost 60V~<130V: 1000V, 50Hz | Nazivna napetost 130 V~<250 V: 1500 V, 50 Hz |
| 6.1.11 | Dvig temperature | °C | ≤ 60 | ≤ 60 | |
| 6.1.12 | Dolgoročna stabilnost delovanja (po 48 urah delovanja) | Osnovna napaka mora še vedno ustrezati 6.1.1 | Odstopanje izhodnega signala položaja mora še vedno ustrezati točki 6.1.2 | Histereza mora še vedno ustrezati 6.1.3 | |
| 6.1.13 | Napaka ponavljanja največjega in najmanjšega krmilnega navora in potiska | % | ≤ ±10 | ||
| 6.1.14 | Ročno-električni preklopni mehanizem | Ročno-električno preklapljanje mora biti enostavno in zanesljivo; ročno kolo se med električnim delovanjem ne sme vrteti. | |||
| 6.1.15 | Osnovne funkcije inteligentnega tipa (velja samo za inteligentne aktuatorje) | ||||
| a) Funkcija zaslona | Normalno | ||||
| b) Funkcija nastavitve parametrov | Normalno | ||||
| c) Funkcija konfiguracije na kraju samem | |||||
| 1) Preklop načina stika za prikaz stanja delovanja | Normalno | ||||
| 2) Funkcija daljinskega in lokalnega upravljanja stikal | Normalno | ||||
| d) Samodiagnoza napak in funkcija alarma: | |||||
| 1) Alarm pregrevanja motorja | Normalno | ||||
| 2) Alarm za izgubo napajalne faze | Normalno | ||||
| e) Funkcija samoprilagoditve zaporedja faz moči | Normalno | ||||
| f) Funkcija neprekinjenega merjenja izhodnega navora (potiska) | Normalno | ||||
| 6.1.16 | Hrup (brez obremenitve) | ≤75 dB(A) | |||
| 6.1.17 | Brezstopenjska (spremenljiva frekvenca) regulacija hitrosti | Hitrost aktuatorja brez obremenitve se lahko neprekinjeno zmanjšuje od nazivne hitrosti skoraj do nič; pri nazivni obremenitvi 85% se lahko hitrost aktuatorja zmanjša vsaj na desetino nazivne hitrosti, pri čemer napaka hitrosti ne presega ±10%. | Velja samo za brezstopenjske aktuatorje s spremenljivo frekvenčno hitrostjo. |
6.2 Zahteve glede delovanja, na katere vplivajo okoljski dejavniki
Pod vplivom okoljskih dejavnikov mora delovanje aktuatorjev še vedno izpolnjevati specifikacije v tabeli 2.
Tabela 2: Tehnične specifikacije za vpliv okoljskih dejavnikov
| Klavzula št. | Predmet | Enota | Regulacijski aktuatorji | Aktuatorji stikal |
|---|---|---|---|---|
| 6.2.1 | Vpliv temperature (za vsakih 10 °C spremembe): | |||
| — Sprememba spodnje izhodne vrednosti | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| — Sprememba izhodne zgornje vrednosti | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| 6.2.2 | Vpliv vlažne toplote (temperatura 40 °C ± 2 °C in vlažnost 91%~95%, po 48 urah preizkusa izolacijske upornosti) | MΩ | ||
| — Med vhodnimi priključki in ohišjem | ≥2 | ≥2 | ||
| — Med vhodnimi priključki in napajalnimi priključki | ≥2 | ≥2 | ||
| — Med napajalnimi priključki in ohišjem | ≥2 | ≥2 | ||
| 6.2.3 | Vpliv napajalne napetosti (ko se napajalna napetost spremeni v pozitivne in negativne meje od nazivne vrednosti): | % | ||
| — Sprememba spodnje izhodne vrednosti | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| — Sprememba izhodne zgornje vrednosti | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| 6.2.4 | Vpliv mehanskih vibracij: | |||
| — Frekvenca vibracij: 10 Hz ~ 150 Hz | % | ≤ 1 | ≤ 1,5 | ≤ 2,5 |
| — Amplituda premika: 0,15 mm | — | Po preizkusu: Brez zrahljanja pritrdilnih elementov, brez mehanskih poškodb | ||
| — Amplituda pospeška: 20 m/s² | — | Po preizkusu: Brez zrahljanja pritrdilnih elementov, brez mehanskih poškodb | ||
| 6.2.5 | Vpliv prometa na okolje: | |||
| — Temperatura: | Najvišja temperatura: 55 °C | Nizka temperatura: -40°C | ||
| — Šok | Pospešek: 100 m/s² ±10 m/s² | Frekvenca ponovitve impulzov: 60-krat/min ~ 100-krat/min | Časi šokov: 1000 ± 100-krat | Višina prostega padca: 100 mm |
| 6.2.6 | Odpornost na radiofrekvenčno elektromagnetno polje | |||
| — Frekvenca: 80 MHz~1000 MHz, Razdalja: 3 m, Jakost polja: 3 V/m, AM 1 kHz, modulacija 80% | % | ≤0,5 | ≤1,0 | ≤1,5 |
6.3 Videz
Kovinska površinska prevleka ali prevleka aktuatorja mora biti gladka, nepoškodovana in brez luščenja, prask ali madežev. Pritrdilni elementi morajo biti varni, gibljivi deli pa morajo biti prožni in zanesljivi. Aktuatorji s funkcijami prikaza morajo imeti jasen, nepoškodovan zaslon, brez puščanja tekočine, manjkajočih znakov ali popačenega besedila.
6.4 Stopnja zaščite ohišja
Stopnja zaščite ohišja inteligentnega aktuatorja mora biti najmanj IP67 v skladu z GB4208-2008, za običajne aktuatorje pa najmanj IP65.
6.5 Eksplozijsko varna izvedba
Tip, nivo in temperaturna skupina eksplozijsko varnega aktuatorja morajo izpolnjevati zahteve standardov GB 3836.1 in GB 3836.2. Njegova proizvodnja in certificiranje morata biti v skladu z nacionalnimi predpisi.
7 preskusnih metod
7. Preskusne metode
7.1 Preskusni pogoji
7.1.1 Okoljski pogoji
7.1.1.1 Referenčni atmosferski pogoji
Referenčno delovanje aktuatorja je treba preskusiti v naslednjih atmosferskih pogojih:
Temperatura okolice: 20 °C ± 2 °C;
Relativna vlažnost: od 60% do 70%;
Atmosferski tlak: od 86 kPa do 106 kPa.
7.1.1.2 Splošni atmosferski pogoji
Kadar se preskusi ne izvajajo v referenčnih atmosferskih pogojih, je priporočljivo, da se preskusi izvedejo v naslednjih atmosferskih pogojih:
Temperatura okolice: od 15 °C do 35 °C;
Relativna vlažnost: od 451 TP3T do 751 TP3T;
Atmosferski tlak: od 86 kPa do 106 kPa.
7.1.1.3 Drugi okoljski pogoji
Razen Zemljinega magnetnega polja bi morala biti druga zunanja magnetna polja in mehanske vibracije zanemarljive.
7.1.2 Pogoji napajanja
7.1.2.1 Nazivne vrednosti
Kot je določeno v 4.2.2.
7.1.2.2 Tolerance
Tolerance za preskusne pogoje so naslednje:
Nazivna napetost: ±1%;
Nazivna frekvenca: ±1%;
Harmonična vsebnost: manj kot 5%.
7.2 Splošni predpisi o preizkušanju
7.2.1 Preskušani izdelek mora biti v svojem običajnem položaju za namestitev. Napajalnik je mogoče priključiti in ga predhodno segrevati 1 uro, da se notranja temperatura preskušanega izdelka stabilizira.
7.2.2 Ničelni položaj preizkušanega izdelka se lahko nastavi pred preskusom. Če ni določeno drugače, se med preskusom ne sme izvajati nobenih nastavitev.
7.2.3 Če ni drugače določeno, je treba preskušeni izdelek in z njim povezano preskusno opremo pred meritvami stabilizirati v referenčnih delovnih pogojih, vse delovne pogoje, ki lahko vplivajo na rezultate meritev, pa je treba opazovati in zabeležiti.
7.2.4 Točnost standardnih instrumentov, uporabljenih pri preskusih, mora biti navedena v poročilu o preskusu, osnovna meja napake pa mora biti manjša ali enaka eni tretjini osnovne meje napake preskušenega izdelka. Območje instrumenta se mora ujemati z območjem izmerjenih vrednosti.
7.2.5 Med preskusom je treba vhodni tokovni signal počasi povečevati ali zmanjševati, pri čemer se merilnim točkam približujte v isti smeri, pri čemer pazite, da ne pride do prekoračitve. Naraščajoči signal je treba šteti za pozitivni hod, padajoči signal pa za povratni hod.
7.2.6 Če ni drugače določeno, mora biti izhodna gred (palica) aktuatorja med preskusom obremenjena z nazivno obremenitvijo. Obremenitev se šteje za pozitivno, ko smer njenega delovanja sovpada s smerjo gibanja izhodne gredi (palice); sicer se šteje za negativno.
7.2.7 Če ni drugače določeno, morajo biti merilne točke na 0%, 25%, 50%, 75% in 100% vhodnega območja. Vsako merilno točko je treba izmeriti trikrat v smeri naraščajočega in padajočega signala. Tovarniški pregled omogoča enkratno merjenje vsake merilne točke.
7.2.8 Če ni drugače določeno, se lahko vplivni dejavniki za preskus spreminjajo le znotraj določenih delovnih pogojev. Vsi drugi delovni pogoji morajo ostati nespremenjeni pri referenčnih pogojih.
7.2.9 Če zaradi pogojev ni mogoče izvesti preskusov vplivnih faktorjev v referenčnih atmosferskih pogojih, se preskus lahko izvede v splošnih atmosferskih pogojih.
7.2.10 Če ni drugače določeno, je nazivno območje hoda za preskus naslednje:
Večobratni: 10 obratov;
Kotni hod: 90°;
Linearni hod: 16 mm.
7.3 Osnovna napaka
Osnovna napaka se izračuna s počasnim povečevanjem ali zmanjševanjem vhodnega signala, pri čemer se vrednosti vhodnega signala in vrednosti hoda izhodne gredi (palice) beležijo v pozitivni in obratni smeri hoda v skladu s formulo (1).
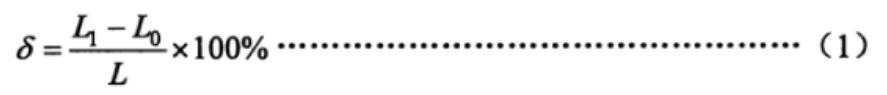
Formula (1)
Kje:
δ: Osnovna napaka, %;
L1: Vrednost hoda izhodne gredi (palice) v stopinjah (°), milimetrih (mm) ali obratih (r);
Lo: Teoretična vrednost hoda izhodne gredi (palice) v stopinjah (°), milimetrih (mm) ali obratih (r);
L: Nazivno območje hoda izhodne gredi (palice) v stopinjah (°), milimetrih (mm) ali obratih (r).
Preverite, ali osnovna napaka na vsaki merilni točki presega mejo, določeno v 6.1.1.
7.4 Osnovno odstopanje izhodnega signala položaja
Izhodni signal položaja je priključen na impedanco obremenitve 250 Ω in aktuator se zažene v položaj »popolnoma zaprto«. Izhodni signal položaja nastavite na 4 mA; aktuator zaženite v položaj »popolnoma odprto« in nato nastavite izhodni signal položaja na 20 mA. Nato zaženite aktuator in zabeležite vrednosti izhodnega signala položaja na vsaki točki v pozitivni in povratni smeri giba. Osnovni odklon se izračuna po formuli (2).
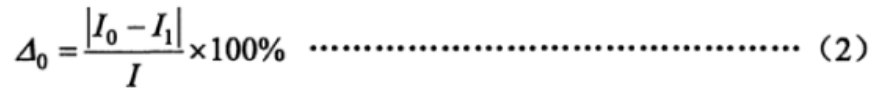
Formula (2)
Kje:
△0: Osnovni odklon izhodnega signala položaja, %;
Io: Teoretična vrednost izhodnega signala položaja v miliamperih (mA);
I1: Izmerjena vrednost izhodnega signala položaja v miliamperih (mA);
I: Območje izhodnega signala položaja v miliamperih (mA). (Za 4 mA do 20 mA, I = 16 mA; za 0 mA do 20 mA, I = 20 mA).
Preverite, ali osnovno odstopanje na vsaki merilni točki presega mejo, določeno v 6.1.2.
7.5 Histereza
Histereza aktuatorja je določena z največjo algebrsko razliko med osnovnimi napakami giba naprej in nazaj, izmerjenimi na vsaki preskusni točki, kot je določeno v 7.3 in 7.4.
7.6 Mrtva cona
Pri regulacijskih aktuatorjih je treba mrtvo območje izmeriti pri 25%, 50% in 75% nazivnega hoda. Koraki merjenja so naslednji:
Počasi povečujte (ali zmanjšujte) vhodni signal, dokler se na izhodni gredi (palici) ne pojavi zaznavna sprememba hoda, in zabeležite vrednost vhodnega signala na tej točki I (mA);
Nato počasi zmanjšujte (ali povečujte) vhodni signal v nasprotni smeri, dokler se na izhodni gredi (palici) ne pojavi zaznavna sprememba hoda, in zabeležite vrednost vhodnega signala I² (mA).
Mrtva cona se izračuna po formuli (3).
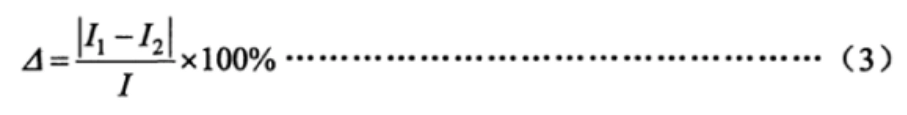
Formula (3)
Kje:
△: Mrtva cona, %.
7.7 Časovna zakasnitev
Na vhodni signalni priključek regulacijskega aktuatorja dovedite stopenjski signal 15% vhodnega območja, z osciloskopom posnemite krivuljo vhodnega signala in krivuljo izhodnega signala položaja ter opazujte časovno razliko med začetnim vhodnim signalom in začetkom spremembe izhodnega signala, da vidite, ali presega omejitev, določeno v točki 6.1.5.
7,8 Nazivna napaka časa hoda
Na aktuator uporabite nazivno obremenitev od 45% do 55%, uporabite stopenjski signal, ki zadostuje za premaknitev izhodne gredi (palice) aktuatorja za nazivni hod, in zabeležite čas, ki ga izhodna gred (palica) potrebuje za premaknitev nazivnega hoda. Napaka nazivnega časa hoda se izračuna po formuli (4).
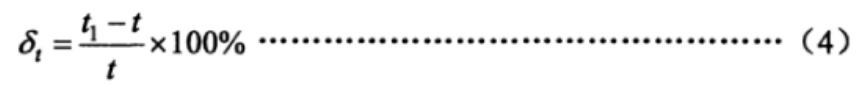
Formula (4)
Kje:
δt: Nazivna napaka časa hoda, %;
t1: Izmerjeni čas, ki ga izhodna gred (palica) potrebuje za nazivni hod, v sekundah (s);
t: Teoretični nazivni čas hoda v sekundah (s).
7.9 Začetne značilnosti
Na izhodno gred (palico) aktuatorja namestite obratno nazivno obremenitev in spremenite napajalno napetost na spodnjo mejno vrednost. Nato priključite vhodni signal in opazujte, ali se aktuator lahko normalno zažene.
7.10 Napaka ponovljivosti mehanizma za nadzor hoda
Pri aktuatorjih z mehanizmom za regulacijo giba uporabite nazivno obremenitev od 25% do 30% na izhodno gred (palico) in petkrat izmenično upravljajte aktuator v gibu naprej in nazaj. Opazujte in zabeležite vrednosti giba izhodne gredi (palice), ko se mehanizem za regulacijo giba preklopi. Izračunajte napako vsake zabeležene vrednosti v primerjavi z osnovno vrednostjo in ugotovite, ali napaka presega mejo, določeno v točki 6.1.8.
7.11 Izolacijska upornost
V splošnih atmosferskih pogojih in z neobremenjenim aktuatorjem odklopite napajanje preizkušanega izdelka in pustite stikalo za vklop v položaju »vklopljeno«. Kratko sklenite vhodne in napajalne priključke, nato pa z merilnikom izolacijske upornosti 500 V DC izmerite izolacijsko upornost med priključkoma, kot je določeno v točki 6.1.9.
7.12 Izolacijska trdnost
V splošnih atmosferskih pogojih in z neobremenjenim aktuatorjem odklopite napajanje in pustite stikalo za vklop v položaju »vklopljeno«. Kratko sklenite vhodne in napajalne priključke, nato pa v skladu z napetostjo in frekvenco, določeno v 6.1.10, počasi zvišajte preskusno napetost od nič do določene vrednosti in jo držite 1 minuto. Opazujte, ali pride do preboja ali iskrenja, nato počasi znižajte preskusno napetost na nič in odklopite preskusno napajanje.
7.13 Dvig temperature
Pred preskusom izmerite hladno upornost navitij motorja in močnostnega transformatorja z mostičkom, nato pa pustite delovati neprekinjeno 12 ur, kot je opisano v točki 7.14, in takoj izmerite vročo upornost navitij motorja in močnostnega transformatorja. Izračunajte dvig temperature po formuli (5).
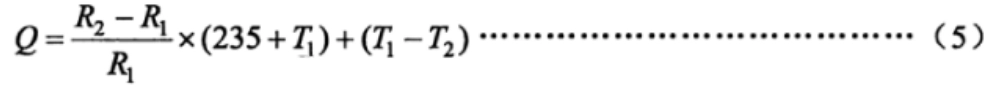
Formula (5)
Kje:
V: Dvig temperature v Celziju (°C);
R₂: Vroči upor navitja v ohmih (Ω);
R₁: Hladna upornost navitja v ohmih (Ω);
T1: Sobna temperatura med merjenjem odpornosti proti zmrzali v Celziju (°C);
T₂: Sobna temperatura med vročo odpornostjo
7.14 Dolgoročna stabilnost delovanja
Pogon upravljajte znotraj njegovega nazivnega hoda in uporabite nazivno obremenitev 30% z delovnim ciklom od 20% do 80%. Izvedite 48 ur delovanja, kot je zahtevano v točki 4.2.6, s številom ciklov na uro. Po preskusu preverite, ali pogon izpolnjuje zahteve iz točke 6.1.12.
7.15 Napaka ponovljivosti največjega in najmanjšega krmilnega navora in potiska
Postopek preskušanja je naslednji: a) Namestite aktuator na preskusno mizo, nastavite vrednost zaščite navora v smeri odpiranja in zapiranja na največjo vrednost krmilnega navora ali potiska in postopoma obremenjujte aktuator, dokler se ne sproži alarm »preobremenitev navora« ali »preobremenitev potiska«. Izmerite vrednost izhodnega navora ali potiska. Izmerite trikrat v vsako smer in povprečno vrednost vzemite kot osnovno vrednost izhodnega navora ali potiska. b) Namestite aktuator na preskusno mizo, nastavite vrednost zaščite navora v smeri odpiranja in zapiranja na najmanjšo vrednost krmilnega navora ali potiska in postopoma obremenjujte aktuator, dokler se ne sproži alarm »preobremenitev navora« ali »preobremenitev potiska«. Izmerite vrednost izhodnega navora ali potiska. Izmerite trikrat v vsako smer in povprečno vrednost vzemite kot osnovno vrednost izhodnega navora ali potiska. c) Izračunajte napako ponovljivosti krmilnega navora ali potiska po formuli (6).
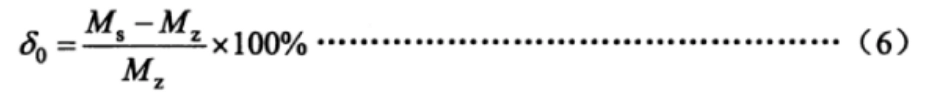
Formula 6:
V tej formuli:
δ0: Napaka ponovljivosti krmilnega navora ali potiska v %
Ms: Izmerjeni izhodni navor ali vrednost potiska v N·m (ali potisk v N)
Mz: Osnovna vrednost izhodnega navora ali potiska v N·m (ali potiska v N).
7.16 Ročno-električni stikalni mehanizem
Postopek preskušanja je naslednji: a) Preverjanje stikala v prostem teku. Preklopite aktuator iz električnega v ročni način, zavrtite ročno kolo, da zavrtite izhodno gred v smeri urinega kazalca in v nasprotni smeri urinega kazalca za vsaj en polni obrat; nato električno upravljajte aktuator, da zavrtite izhodno gred v obe smeri za vsaj en polni obrat. Ponovite dvakrat in potrdite, ali izpolnjuje zahteve iz točke 6.1.14. b) Preverjanje obremenjenega stikala. Namestite aktuator na preskusno mizo, nastavite zaščitni navor v smeri odpiranja in zapiranja na največji krmilni navor in postopoma obremenite aktuator, dokler se ne aktivira stikalo navora. Po zaustavitvi, brez razbremenitve, ponovite preskus iz točke a), da potrdite, ali izpolnjuje zahteve iz točke 6.1.14.
7.17 Inteligentne funkcije
7.17.1 Funkcija zaslona
Preverite, ali so delovni parametri, informacije o stanju delovanja, alarmi o napakah in druge informacije na zaslonu normalni ter ali je vsebina zaslona popolna in jasna prek vmesnika človek-stroj.
7.17.2 Funkcija nastavitve parametrov
Brez odpiranja električnega pokrova preverite, ali vmesnik človek-stroj omogoča nastavitev parametrov, kot so hod, navor, kalibracija vhodnega tokovnega signala in prilagoditev izhodnega signala.
7.17.3 Funkcija konfiguracije na kraju samem
Brez odpiranja električnega pokrova z vmesnikom človek-stroj nastavite 4-polne izhodne kontakte stikala aktuatorja na naslednji način: odprt položaj zaprt, odprt položaj odprt, zaprt položaj zaprt, zaprt položaj odprt. Zaženite aktuator v odprt in zaprt položaj ter preverite, ali izhodni kontakti stikala izpolnjujejo nastavljene zahteve.
Po potrebi preverite delovanje po izpadu električne energije in prilagodite parametre, kot je zaščita navora.
7.17.4 Samodiagnoza napak in funkcija alarma
V stanju brez obremenitve priključite napajanje na aktuator in odklopite vodnik temperature motorja iz krmilnega sistema aktuatorja, da preverite, ali se je sprožil alarm za pregrevanje motorja.
7.17.5 Funkcija samoprilagoditve zaporedja napajanja
Pri aktuatorjih, ki uporabljajo trifazno napajanje, spremenite fazno zaporedje napajanja in preverite, ali je smer preklapljanja pravilna tako v lokalnem kot v daljinskem načinu upravljanja.
7.17.6 Funkcija neprekinjenega merjenja izhodnega navora (potiska)
Postavite aktuator na preskusno mizo in med delovanjem neprekinjeno spreminjajte uporabljeni navor (potisk), da opazujete, ali se prikazane vrednosti navora (potiska) na vmesniku človek-stroj ustrezno spreminjajo.
7.18 Hrup
V prostoru z zaprtimi okni in vrati ter hrupom v ozadju, ki ne presega 45 dB, izvedite zagon aktuatorja brez obremenitve in izmerite hrup na razdalji 1 metra od površine aktuatorja. Preverite, ali hrup izpolnjuje zahteve iz točke 6.1.16.
7.19 Brezstopenjska regulacija hitrosti (s pretvorbo frekvence)
Nastavite aktuator tako, da zmanjša hitrost, ko doseže ciljni položaj, in preverite, ali se hitrost spreminja znotraj določenega območja pri različnih pogojih obremenitve, da potrdite njegovo skladnost.
7.20 Vpliv temperature okolja
V stanju brez obremenitve je treba aktuator namestiti v temperaturno preskusno komoro. Preskusne temperature in zaporedje preskusov sta naslednja:
Za aktuatorje z delovno temperaturo okolice od -10 °C do 55 °C:
20 °C (referenčna), 40 °C, 55 °C, 20 °C, 0 °C, -10 °C, 20 °C;
Za aktuatorje z delovno temperaturo okolice od -20 °C do 60 °C:
20 °C (referenčna), 40 °C, 60 °C, 20 °C, 0 °C, -20 °C, 20 °C;
Za aktuatorje z delovno temperaturo okolice od -30 °C do 70 °C:
20 °C (referenčna), 45 °C, 70 °C, 20 °C, 0 °C, -30 °C, 20 °C.
Če se vse stranke tako dogovorijo, se lahko preskusi izvedejo le pri štirih temperaturnih točkah: 20 °C (referenčna temperatura), najvišja temperatura, najnižja temperatura in 20 °C. Dovoljeno odstopanje pri vsaki temperaturni točki je ±2 °C. Pri vsaki temperaturni točki je treba temperaturo vzdrževati 2 uri, da se notranji sestavni deli izdelka toplotno stabilizirajo. Pri položajih 0% in 100% pri polnem hodu je treba izmeriti spodnjo in zgornjo vrednost izhodnega signala proporcionalnega krmiljenja in položaja. Izmeriti je treba povprečje treh meritev pri vsaki temperaturni točki. Spremembe spodnje in zgornje vrednosti pri vsaki temperaturni točki, ko se temperatura spremeni za 10 °C, je treba izračunati z uporabo formul (7) in (8) ter potrditi, da rezultati izpolnjujejo zahteve iz oddelka 6.2.1.
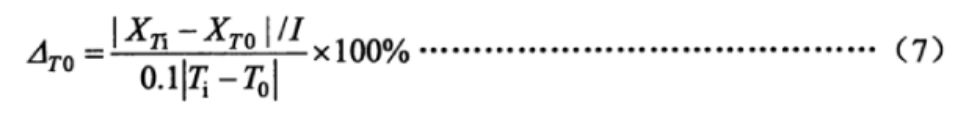
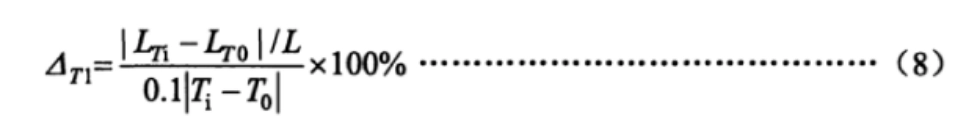
Kje:
△T0Sprememba spodnje in zgornje vrednosti izhodnega signala položaja, ko se temperatura spremeni za 10 °C, v %;
XTiIzmerjene spodnje in zgornje vrednosti izhodnega signala položaja pri sosednji temperaturi v miliamperih (mA);
XT0Izmerjene spodnje in zgornje vrednosti izhodnega signala položaja pri začetni temperaturi v miliamperih (mA);
Ti: Sosednja temperatura v stopinjah Celzija (°C);
T0Začetna temperatura v stopinjah Celzija (°C);
△T1Sprememba nizke in visoke vrednosti izhodne gredi (palice) pri spremembi temperature za 10 °C, v %;
LTiIzmerjene vrednosti spodnjega in zgornjega konca hoda izhodne gredi (palice) pri sosednji temperaturi v stopinjah (°), milimetrih (mm) ali vrtljajih (r);
LT0: Izmerjene vrednosti spodnjega in zgornjega hoda izhodne gredi (palice) pri začetni temperaturi v stopinjah (°), milimetrih (mm) ali vrtljajih (r).
7.21 Vpliv vlažnosti
Pogon postavite v komoro za temperaturo in vlažnost, dvignite temperaturo na 40 °C ± 2 °C in nastavite vlažnost na 91%–95% ter jo vzdržujte 48 ur. Po preskusu preverite izolacijsko upornost pogona, kot je navedeno.
7.22 Vpliv napajalne napetosti
V stanju brez obremenitve se napajalna napetost aktuatorja prilagodi od nazivne vrednosti do zgornje in spodnje mejne vrednosti. V položajih 0% in 100% polnega hoda se izmerita spodnja in zgornja vrednost izhodov proporcionalnega krmiljenja in položaja. Izračuna se povprečje treh meritev na vsaki točki, spremembe spodnje meje in območja pa se izračunajo z uporabo formul (9) in (10). Rezultate je treba preveriti, ali izpolnjujejo zahteve iz poglavja 6.2.3.
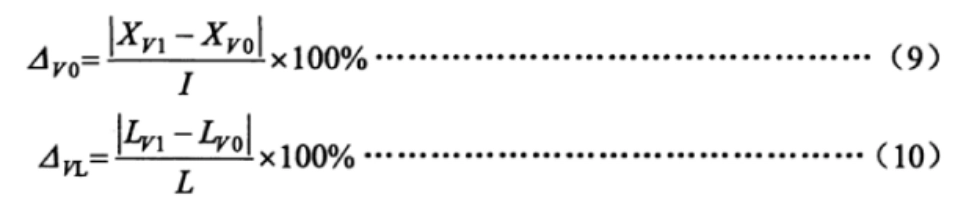
Kje:
△V0Sprememba nizke in visoke vrednosti izhodnega signala položaja pri spremembi napajalne napetosti v %;
XV1Izmerjene spodnje in zgornje vrednosti izhodnega signala položaja pri zgornji in spodnji mejni napetosti v miliamperih (mA);
XV0Izmerjene spodnje in zgornje vrednosti izhodnega signala položaja pri nazivni napetosti v miliamperih (mA);
△VLSprememba nizke in visoke vrednosti izhodne gredi (palice) pri spremembi napajalne napetosti v %;
LV1Izmerjene vrednosti spodnjega in zgornjega hoda izhodne gredi (palice) pri zgornji in spodnji mejni napetosti, v stopinjah (°), milimetrih (mm) ali vrtljajih (r);
LV0: Izmerjene vrednosti spodnjega in zgornjega hoda izhodne gredi (palice) pri nazivni napetosti v stopinjah (°), milimetrih (mm) ali vrtljajih (r).
7.23 Vpliv mehanskih vibracij
V stanju brez obremenitve je aktuator nameščen na vibracijskem preskusnem stojalu. Aktuator se zažene v položaja 0% in 100% polnega hoda. Vibracije s frekvenco nihanja se uporabljajo s frekvenco od 10 Hz do 150 Hz v treh medsebojno pravokotnih smereh, da se določi resonančna točka. Če se najde resonančna točka, se vibracijski preskusi izvajajo pri resonančni frekvenci 30 minut. Če se resonančna točka ne najde, se 30-minutni vibracijski preskus izvaja pri frekvenci 150 Hz.
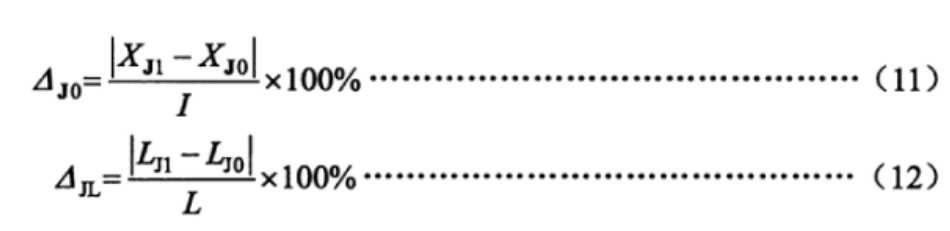
Med preskusom se merijo spodnje in zgornje vrednosti izhoda aktuatorja. Spremembe spodnjih in zgornjih vrednosti se izračunajo z uporabo formul (11) in (12). Rezultate je treba preveriti, ali izpolnjujejo zahteve iz oddelka 6.2.4.
Kje:
△J0Sprememba nizke in visoke vrednosti izhodnega signala položaja zaradi mehanskih vibracij v %;
XJ1Izmerjene spodnje in zgornje vrednosti izhodnega signala položaja med vibracijskim preskusom v miliamperih (mA);
XJ0Izmerjene spodnje in zgornje vrednosti izhodnega signala položaja pred vibracijskim preskusom v miliamperih (mA);
△JLSprememba nizkih in visokih vrednosti izhodne gredi (palice) zaradi mehanskih vibracij v %;
LJ1Izmerjene vrednosti spodnjega in zgornjega konca hoda izhodne gredi (palice) med vibracijskim preskusom v stopinjah (°), milimetrih (mm) ali vrtljajih (r);
LJ0Izmerjene vrednosti spodnjega in zgornjega hoda izhodne gredi (palice) pred vibracijskim preskusom v stopinjah (°), milimetrih (mm) ali vrtljajih (r).
7.24 Vpliv prometa na okolje
Preskusi temperature, udarcev in prostega padca se morajo izvesti v skladu s preskusnimi parametri, določenimi v oddelku 6.2.5 tega standarda, in metodami iz GB/T 25480. Po preskusih se lahko nastavi ničelni položaj, čemur sledi preizkus delovanja in vizualni pregled.
Opomba: Če je bil preskus vpliva temperature okolja že opravljen pri 55 °C (ali več), se lahko preskus pri visoki temperaturi opusti.
7.25 Odpornost na sevanje radiofrekvenčnega elektromagnetnega polja
V stanju brez obremenitve se aktuator premakne v položaj 50% polnega hoda. Na pogon se na razdalji 3 metrov uporabi sevano elektromagnetno polje v frekvenčnem območju od 80 MHz do 1000 MHz z intenzivnostjo 3 V/m, v skladu z zahtevami standarda GB/T 17626.3. Med tem preskusom se opazujejo in beležijo spremembe izhodnega signala povratne zanke položaja ali vrednosti hoda izhodne gredi (palice), da se potrdi, da vrednosti izpolnjujejo zahteve iz oddelka 6.2.6 tega standarda.
7.26 Odpornost na hitre električne prehodne pojave/sunke
V stanju brez obremenitve se aktuator premakne v položaj 50% polnega hoda. Preskusna napetost se uporabi v skladu z zahtevami standarda GB/T 17626.4, s pozitivno in negativno napetostjo 1000 V na priključku za napajanje ter pozitivno in negativno napetostjo 500 V na vhodnem signalnem priključku. Med tem preskusom se opazujejo in beležijo spremembe izhodnega signala povratne zanke položaja ali vrednosti hoda izhodne gredi (palice), da se potrdi, da vrednosti izpolnjujejo zahteve iz oddelka 6.2.7 tega standarda.
7.27 Odpornost na prenapetost (impulze)
V stanju brez obremenitve se aktuator premakne v položaj 50% polnega hoda. Med napajalni vod aktuatorja in ozemljitvijo se v skladu z GB/T 17626.5 priključi pozitivna in negativna napetost 1 kV. Med tem preskusom se opazujejo in beležijo spremembe izhodnega signala povratne zanke položaja ali vrednosti hoda izhodne gredi (palice), da se potrdi, da vrednosti izpolnjujejo zahteve iz oddelka 6.2.8 tega standarda.
7.28 Odpornost na elektrostatično razelektritev
V stanju brez obremenitve se aktuator premakne v položaj 50% polnega hoda. Ohišje aktuatorja je varno ozemljeno. Na aktuator se v skladu z zahtevami standarda GB/T 17626.2 dovede pozitivna in negativna kontaktna razelektritev 4 kV ter nato pozitivna in negativna zračna razelektritev 8 kV. Med tem preskusom se opazujejo in beležijo spremembe izhodnega signala povratne zanke položaja ali vrednosti hoda izhodne gredi (palice), da se potrdi, da vrednosti izpolnjujejo zahteve iz oddelka 6.2.9 tega standarda.
7.29 Odpornost na magnetno polje omrežne frekvence
V stanju brez obremenitve se aktuator namesti na preskusno stojalo zunanjega magnetnega polja in premakne v položaj 50% polnega hoda. Jakost magnetnega polja je 400 A/m, smeri preskusa pa so X/Y/Z, v skladu z GB/T 17626.8. Med tem preskusom se opazujejo in beležijo spremembe izhodnega signala povratne zanke položaja ali vrednosti hoda izhodne gredi (palice), da se potrdi, da vrednosti izpolnjujejo zahteve iz oddelka 6.2.10 tega standarda.
7.30 Videz
Z vizualnimi in taktilnimi metodami je treba preveriti, ali je površina ravna in gladka, brez razpok, robov ali drugih napak, ki vplivajo na videz. Površinski premaz mora biti varno pritrjen, raven, gladek in enakomerne barve, brez oljnih madežev, vdolbin ali drugih mehanskih poškodb. Pri aktuatorjih s funkcijami prikaza mora biti prikaz jasno viden brez manjkajočih znakov.
7.31 Stopnja zaščite ohišja
Preskus zaščite ohišja IP67 ali IP65 je treba izvesti v skladu z metodo, določeno v standardu GB 4208—2008.
7.32 Eksplozijsko varna izvedba
Preskuse eksplozijske varnosti mora izvajati nacionalno priznana preskusna enota v skladu z zahtevami standardov GB 3836.1 in GB 3836.2.
8 Pravila inšpekcijskega pregleda
8.1 Tovarniški pregled:
Vsak aktuator mora pregledati in odobriti oddelek za nadzor kakovosti proizvajalca. Šele ko oddelek za nadzor izda potrdilo o skladnosti izdelka, se izdelek lahko odpremi.
Postavke tovarniškega pregleda so navedene v tabeli 3.
8.2 Tipsko preskušanje:
Tipsko preskušanje je treba izvesti v naslednjih okoliščinah:
Identifikacija na novo razvitih izdelkov.
Za izdelke v običajni proizvodnji, če pride do pomembnih sprememb v strukturi, materialih ali procesih, ki lahko vplivajo na delovanje izdelka.
Če to zahtevajo pristojni nacionalni organi.
Če je bil izdelek ukinjen več kot eno leto.
Če se izdelek neprekinjeno proizvaja več kot tri leta.
Med tipskim preskusom mora metoda vzorčenja ustrezati določbam oddelka 6.7 standarda GB/T 18271.1—2000.
8.3 Pregledni elementiV tabeli 3 so navedene specifične postavke za tovarniški pregled in tipsko preskušanje, pri čemer je navedeno, katere postavke veljajo za katero vrsto aktuatorja (nastavljiv ali stikalni). Postavke pregleda vključujejo napake, napake ponovljivosti, izolacijsko upornost itd.
Inšpekcijski elementi
| Ne. | Predmet | Tovarniški pregled | Tipski pregled | Vrsta prilagoditve | Vrsta stikala | Tehnične zahteve | Preskusna metoda |
|---|---|---|---|---|---|---|---|
| 1 | Osnovna napaka | △ | △ | △ | 6.1.1 | 7.3 | |
| 2 | Osnovno odstopanje izhodnega signala položaja | △ | △ | △ | △ | 6.1.2 | 7.4 |
| 3 | Histereza | △ | △ | △ | △ | 6.1.3 | 7.5 |
| 4 | Mrtva cona | △ | — | △ | — | 6.1.4 | 7.6 |
| 5 | Časovna zakasnitev | — | — | △ | — | 6.1.5 | 7.7 |
| 6 | Nazivna napaka časa hoda | △ | △ | △ | △ | 6.1.6 | 7.8 |
| 7 | Začetne značilnosti | — | — | △ | △ | 6.1.7 | 7.9 |
| 8 | Napaka ponovljivosti mehanizma za nadzor hoda | — | — | △ | △ | 6.1.8 | 7.1 |
| 9 | Izolacijska upornost | △ | △ | △ | △ | 6.1.9 | 7.11 |
| 10 | Izolacijska trdnost | △ | △ | △ | △ | 6.1.10 | 7.12 |
| 11 | Dvig temperature | — | △ | △ | 6.1.11 | 7.13 | |
| 12 | Dolgoročna stabilnost delovanja | — | — | △ | △ | 6.1.12 | 7.14 |
| 13 | Napaka reproducibilnosti največjega in najmanjšega krmilnega navora in potiska | △ | △ | △ | △ | 6.1.13 | 7.15 |
| 14 | Ročno-električni preklopni mehanizem | △ | △ | △ | △ | 6.1.14 | 7.16 |
| 15 | Osnovne funkcije inteligentnega tipa | * | * | * | * | 6.1.15 | 7.17 |
| 16 | Hrup | — | △ | △ | 6.1.16 | 7.18 | |
| 17 | Brezstopenjska (frekvenčna) regulacija hitrosti | △ | △ | △ | △ | 6.1.17 | 7.19 |
| 18 | Vpliv temperature okolja | — | △ | △ | 6.2.1 | 7.2 | |
| 19 | Vpliv vlažne toplote | △ | △ | 6.2.2 | 7.21 | ||
| 20 | Vpliv napajalne napetosti | △ | △ | 6.2.3 | 7.22 | ||
| 21 | Vpliv mehanskih vibracij | △ | △ | 6.2.4 | 7.23 | ||
| 22 | Vpliv prometa na okolje | △ | △ | 6.2.5 | 7.24 | ||
| 23 | Odpornost na sevanje radiofrekvenčnega elektromagnetnega polja | * | * | 6.2.6 | 7.25 | ||
| 24 | Odpornost na hitre električne prehodne pojave/sunke | * | * | 6.2.7 | 7.26 | ||
| 25 | Odpornost na prenapetost (udarce) | * | * | 6.2.8 | 7.27 | ||
| 26 | Odpornost na elektrostatično razelektritev | — | — | * | * | 6.2.9 | 7.28 |
| 27 | Odpornost na magnetno polje omrežne frekvence | — | * | * | 6.2.10 | 7.29 | |
| 28 | Videz | △ | △ | △ | △ | 6.3 | 7.3 |
| 29 | Stopnja zaščite ohišja | — | — | △ | △ | 6.4 | 7.31 |
| 30 | Eksplozijsko varna zmogljivost | — | △ | △ | 6.5 | 7.32 |
Opomba:
»△« označuje element, ki ga je treba pregledati.
„—“ označuje element, ki ga ni treba pregledati.
»*« pomeni, da se element uporablja samo za inteligentne aktuatorje.
9 Označevanje, pakiranje in skladiščenje
9.1 Označevanje:
Na vidno mesto na aktuatorju mora biti pritrjena napisna ploščica z naslednjimi podatki:
Ime in blagovna znamka proizvajalca.
Ime in model izdelka.
Glavni tehnični parametri izdelka.
Temperatura delovnega okolja.
Stopnja zaščite.
Pogoji napajanja (napetost, tok in frekvenca).
Datum izdelave in serijska številka.
Pri aktuatorjih, odpornih proti eksploziji, mora imenska ploščica poleg zgoraj navedenega vsebovati tudi:
Nacionalni simbol za eksplozijsko varno opremo v zgornjem desnem kotu.
Eksplozijsko odporna stopnja.
Številka certifikata o eksplozijsko varni izvedbi.
9.2 Embalaža:
Izdelki morajo biti pakirani v skladu z zahtevami standarda GB/T 13384. Embalaža mora vsebovati certifikat izdelka, ustrezno tehnično dokumentacijo in seznam embalaže.
Pakirni seznam mora vsebovati naslednje podatke in biti overjen z žigom inšpekcijskega osebja:
Ime in naslov proizvajalca.
Ime in model izdelka.
Imena in količine priloženih dokumentov.
Potrdilo o izdelku.
Količina pakiranih artiklov.
Datum pakiranja.
Embalaža mora biti označena z naslednjimi podatki:
Ime proizvajalca.
Ime in model izdelka.
Navodila, kot so »Ta stran navzgor«, »Ravnajte previdno« itd.
Bruto teža in zunanje dimenzije (dolžina × širina × višina).
9.3 Skladiščenje:
Izdelke je treba shranjevati v prezračevanem notranjem prostoru s temperaturnim razponom od -10 °C do 45 °C in relativno vlažnostjo, ki ne presega 85%. Skladiščno okolje ne sme vsebovati škodljivih snovi, ki bi lahko povzročile korozijo izdelkov.
Ti predpisi zagotavljajo kakovost in delovanje aktuatorjev ter preprečujejo poškodbe med prevozom in skladiščenjem.