







Ultra Small Actuator
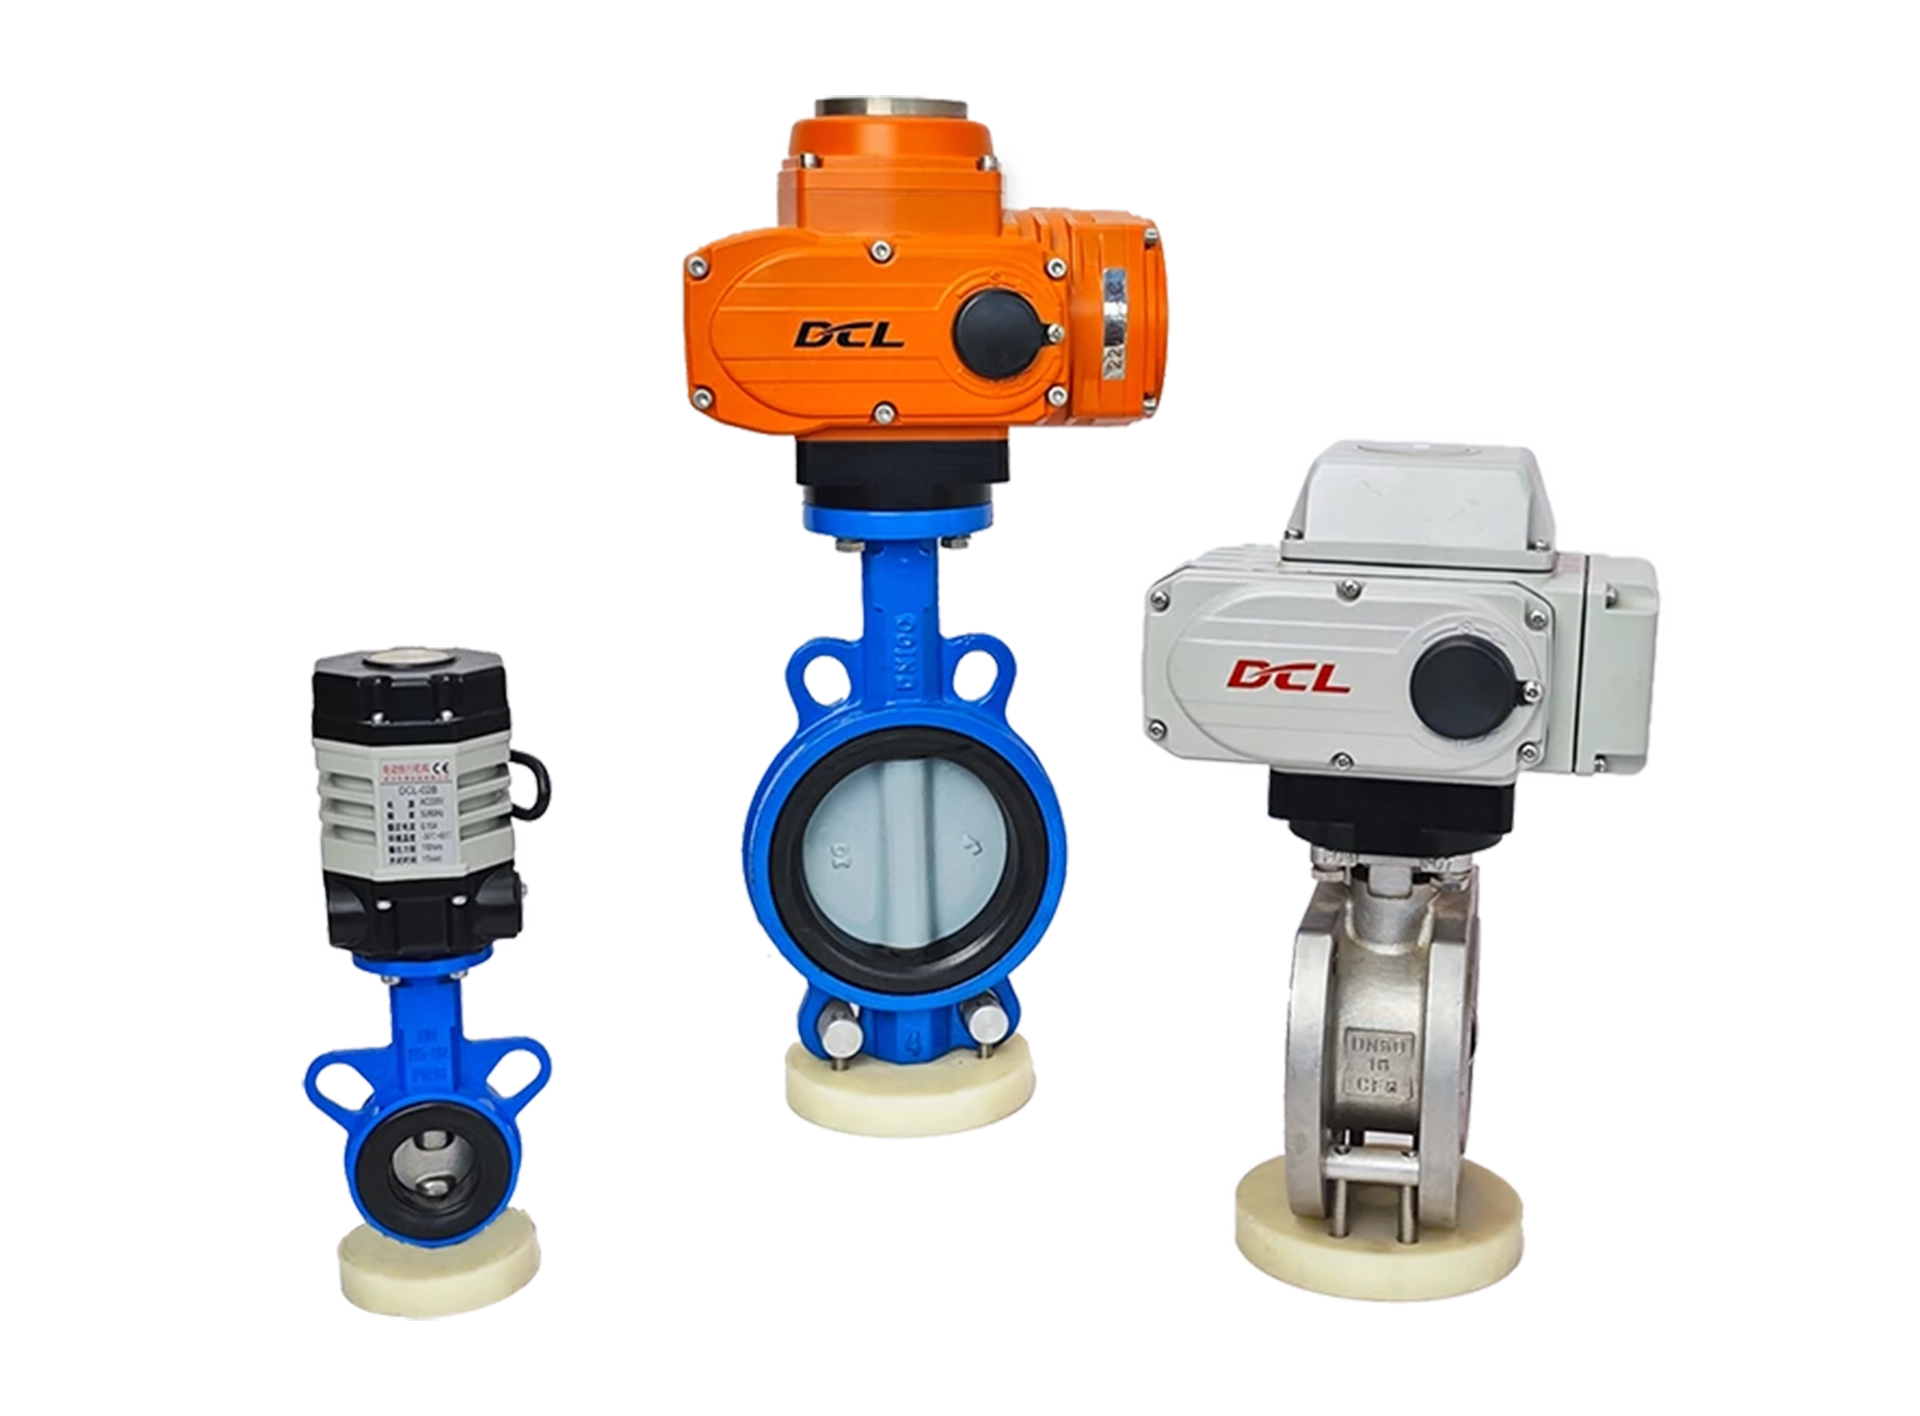
DCL-02
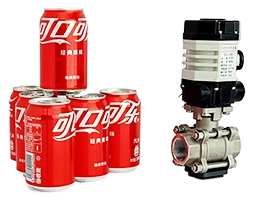
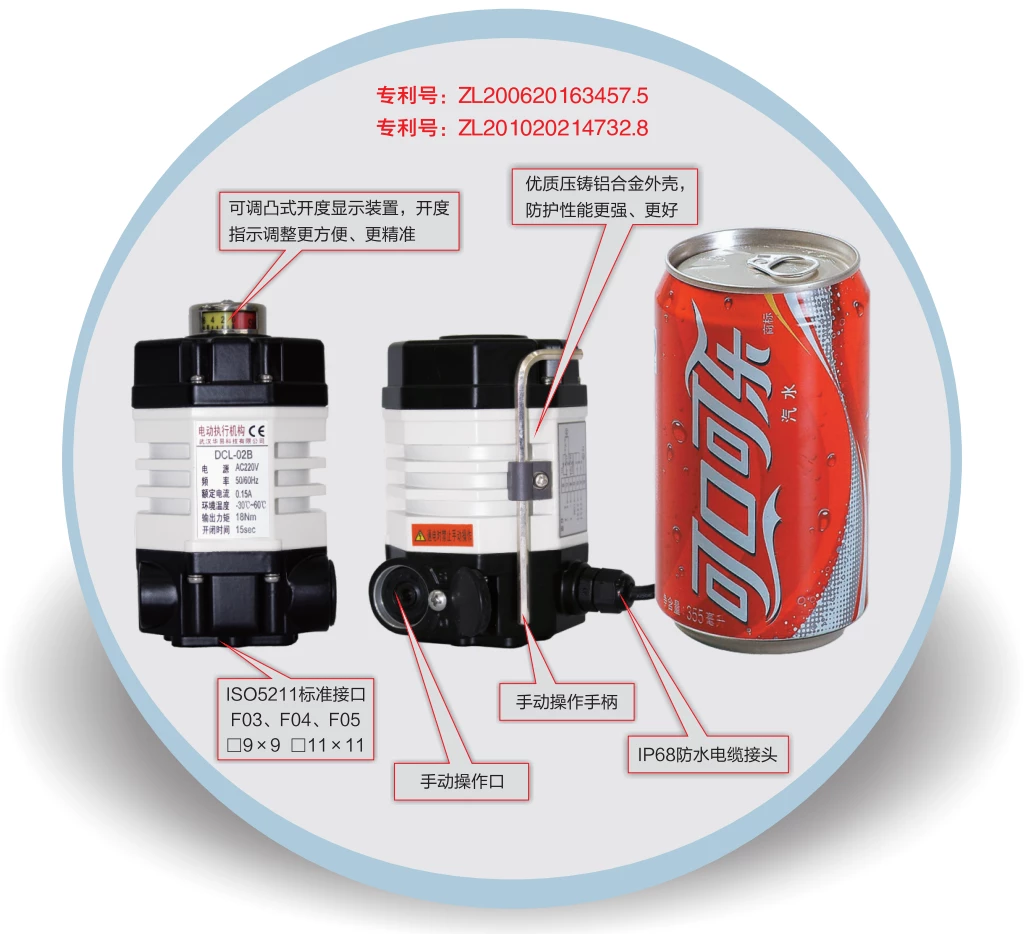
- Small size same as a cola can
- High-strength aluminum alloy shell for strong protection.
- High EMI performance.
Direction du mouvement
Tour partiel
Amortisseur
0 - 270°
Couple/Temps de fonctionnement
9~18Nm
7~60S
Type de fonction
Modulation
On - Off
Tension d'alimentation
24 V CC
110 V CA
220 V CA
Signal d'entrée/sortie
4 - 20 mA
0 - 10 V
Interface d'E/S
Options supplémentaires
Déshumidification
Type de fonction
Modulation
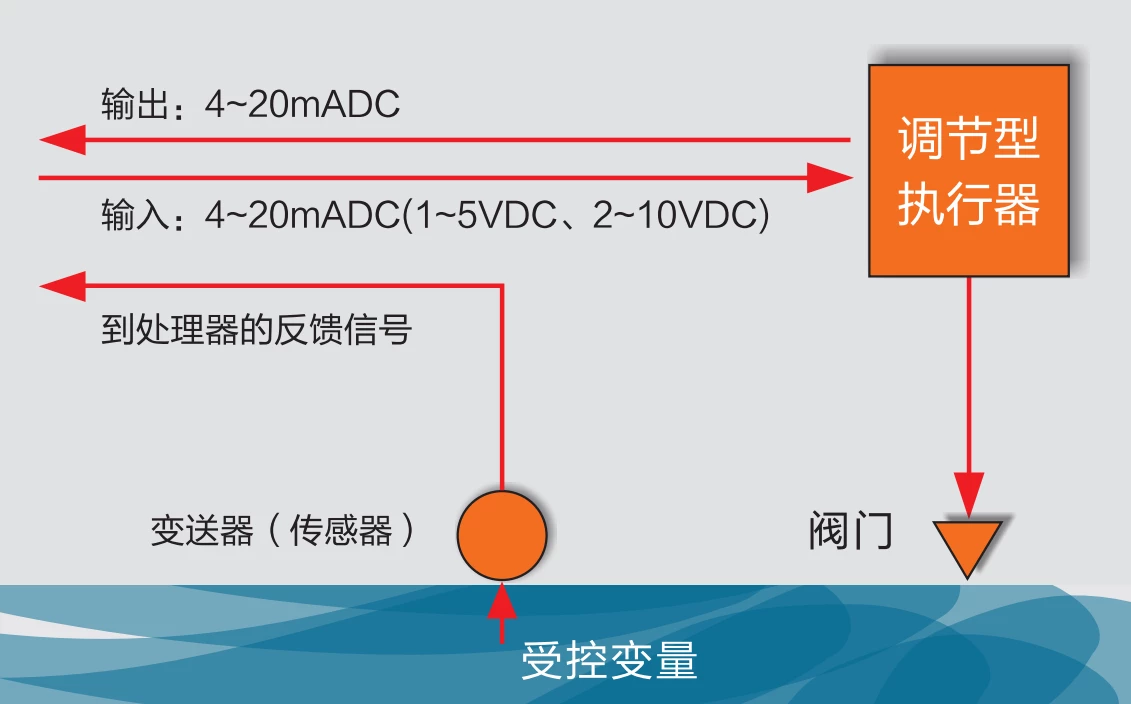
The actuator read the target position value from control system through 4-20mA, 2-10V or field bus such as modbus, ethernet and etc.
Then actuator drive the valve to the target position with interior control algorithm.
The actuator will always output the real-time valve position through 4-20mA, 2-10V or field bus.
Operated in type of duty S4, the actuator can starts 1200 times per hour.
On - Off
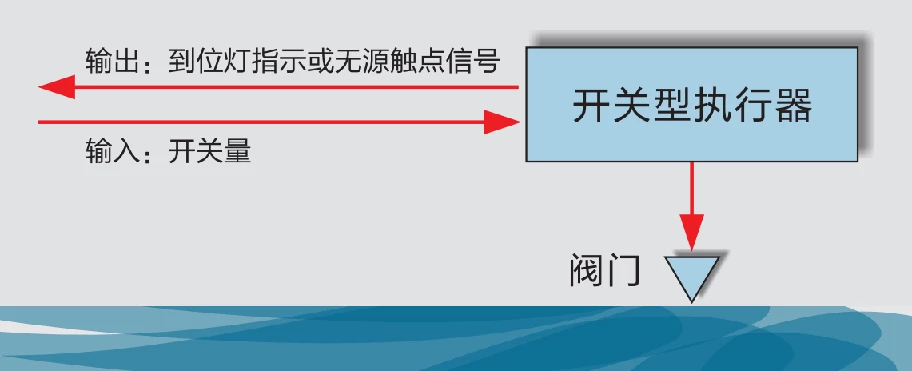
The actuator read the open or close requirement from control system through IO interface such as passive signal or 24VDC/220VAC active signal.
Then actuator drive the valve to the end-position of OPEN or CLOSE as input signal required.
The actuator will output a feedback signal of OPEN or CLOSE when end-position been reached.
Operated in type of duty S2, the actuator can drive valve continuously for 15 minutes.
Features
Motor with Over Temperature Protection
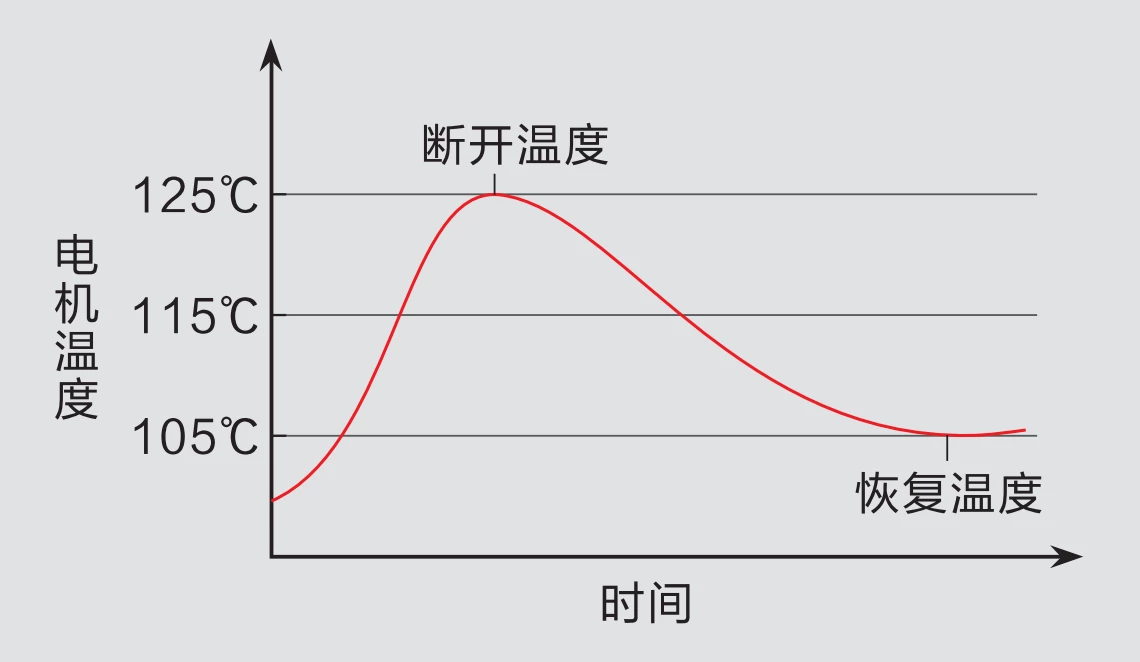
DCL specially design the motor to fit the actuator requirement so that the motor in DCL actuator can supply a high start torque while maintain a high efficiency in the start phase to make the temperature rise as low as possible. In the meantime the motor have a small moment of inertia to make sure the high precision in modulation.
There is an over temperature protection device mounted in the motor which will cut the power supply when the motor temperature goes higher then the limited temperature(105℃/85℃ can be selected up on the application scenario) and connect the power supply again when the temperature recovered below the Normal temperature.
Dual Position Limiter
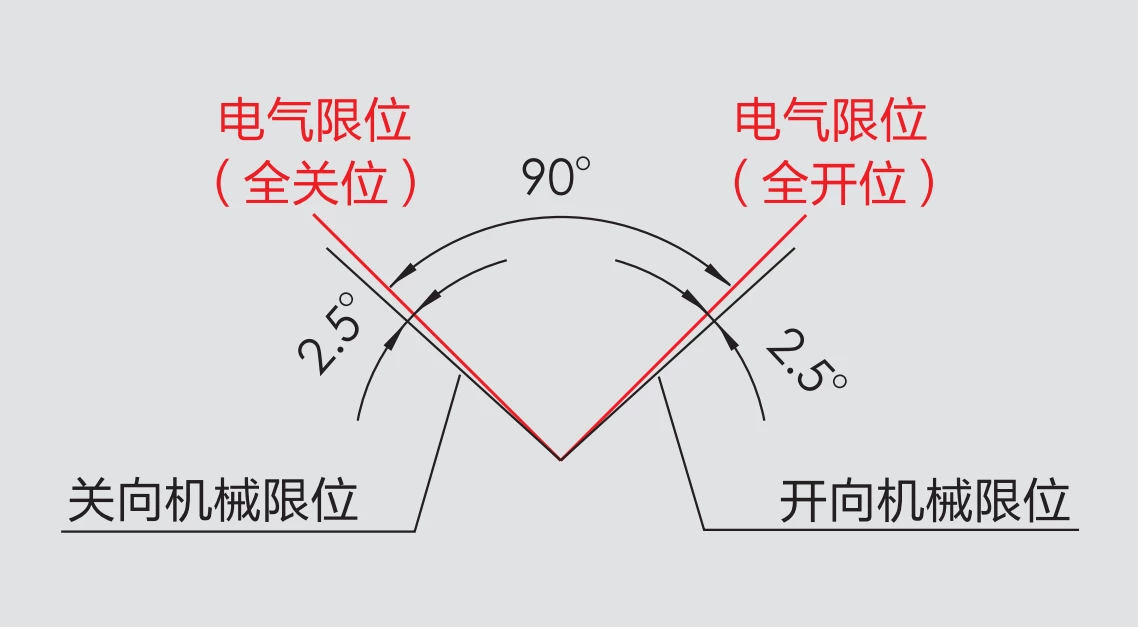
There are 2 position limit devices to protect valve from damage by operation over swing angle.
Electric limit switch are mounted on the both end-position of OPEN and CLOSE. So the power supply to motor will be cut off to stop driving the valve after limited end-position was reached.
Also there are 2 mechanical limiters mounted on the output shaft to protect the valve from swing over stroke range. The mechanical limiter will not take effect in normal operation cause the electric limit switch is ahead of the mechanical limiter and will be triggered before the output shaft can reach the mechanical limited positon.
Paramètres techniques
| Alimentation | DC24V, AC24V, AC110V, AC220V |
| Couple/temps standard | 18Nm/15S |
| Couple/temps optionnel | 9Nm/7S, 18Nm/60S |
| Plage d'angles de rotation | 0~90° |
| Puissance/courant du moteur | DC24V:8W / 0.7A AC24V:6W / 1.3A AC110V: 6W / 0.3A AC220V:6W / 0.15A |
| Circuit de commande | DC24V: E-type/G-type |
| Poids | 1.2kg |
| Résistance d'isolement | DC24V/AC24V : 100 MΩ/250 V CC AC110V/AC220V:100MΩ/500VDC |
| Tension de tenue | DC24V/AC24V : 500 V CA pendant 1 minute |
| Niveau étanche | IP67 |
| Installation orientation | Installation à 360° sous tous les angles |
| Interface électrique | 7-core cable connection |
| Température de fonctionnement | -25℃ ~ +55℃ |
| Selection of fuses | DC24V:2A AC24V:3A AC110V/AC220V:1A |
| DCL-02 Adjustable Control Parameters | |
| Signal d'entrée | 4~20 mA, 0~10 V étalonnage arbitraire |
| Signal de sortie | 4~20 mA, 0~10 V étalonnage arbitraire |
| Bus | 485/Modbus/CAN |
| Internet des objets | Wi-Fi/LoRa/4G |
| Erreur de base | ≤±1% |
| Check back | ≤1% |
| Hystérèse | Adaptive Hysteresis, customized |
| Repositionnement des temps | 0 fois |
| Erreur de répétabilité | ≤1% |
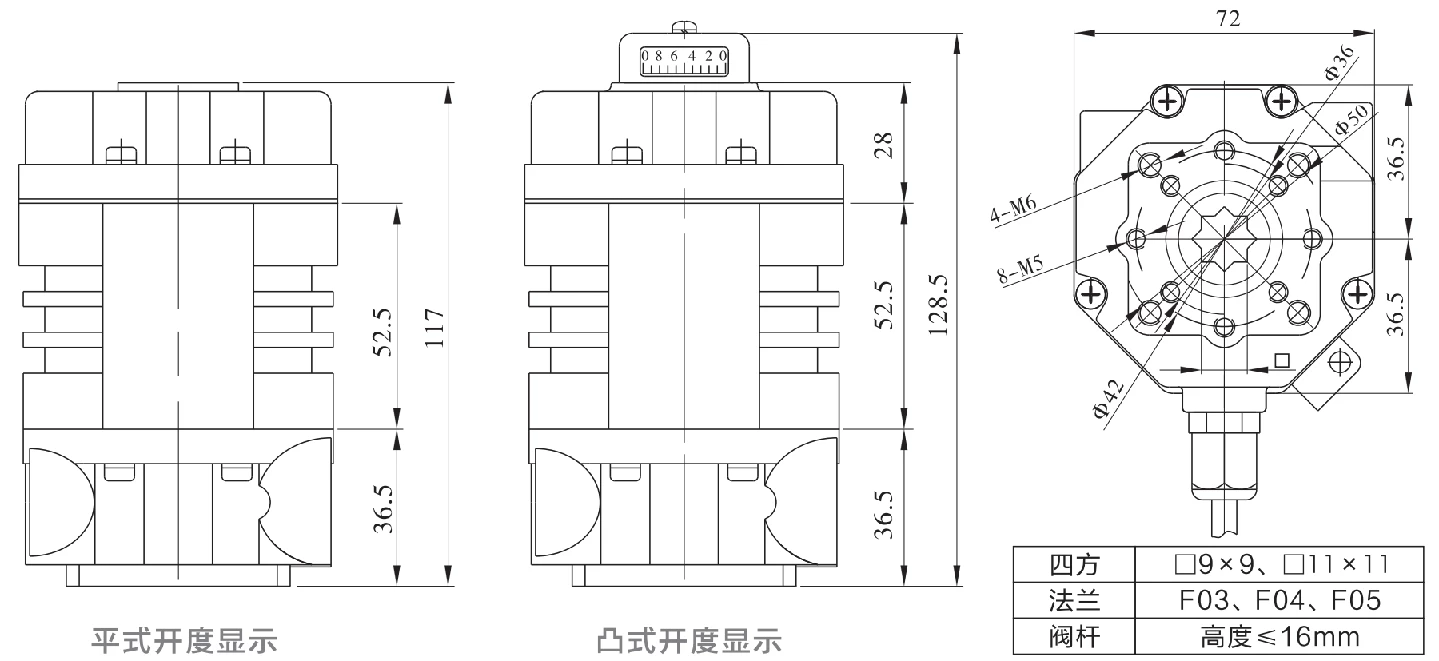
Dimensions
Circuit d'application
Modulation
E - Modulation avec une unité de contrôle
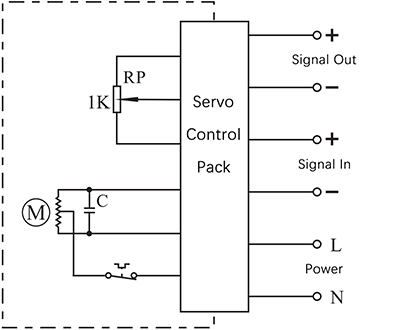
- Entrée : 4~20 mA / 0~10 V
- Sortie : 4~20 mA / 0~10 V
Détails de connexion :
- Raccordement de la ligne d'alimentation AC85-220V à L et du neutre à N.
- Connexion de la source de signal d'entrée 4-20mA/2-10V du système de contrôle à l'entrée-/+.
- Connectez la sortie -/+ au système pour envoyer la position de la vanne en temps réel.
On - Off
A - Avec 2 sorties de signal de position finale actives
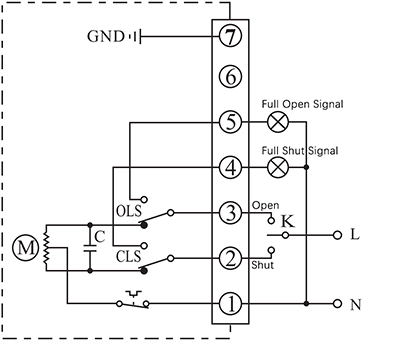
- Actionneur de commande pour ouvrir ou fermer avec K
- La borne de sortie de la position finale OUVERTE/FERMÉE enverra l'événement sous la forme d'un signal actif de 220 V CA lorsque la position finale sera atteinte.
Détails de connexion :
- Raccordement du neutre de l'alimentation AC85-220V à P1.
- Mettez le commutateur de la ligne AC85-220V sur FERMÉ (P2) pour fermer la vanne.
- Mettez la ligne AC85-220V sur OUVERT (P3) pour ouvrir la vanne.
- P5 est une borne OPEN en position finale qui fournira une source AC220V pouvant être utilisée pour alimenter un voyant lumineux lorsque l'actionneur a atteint la position finale ouverte.
- P6 est une borne OUVERTE en position finale qui fournira une source de courant alternatif de 220 V pouvant être utilisée pour alimenter un voyant lumineux lorsque l'actionneur a atteint la position fermée.
- Reliez la terre à P7.
B - With 2 passive end-position switche
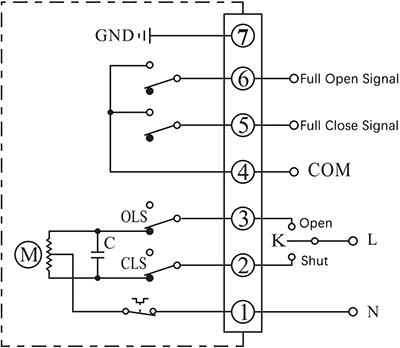
- Actionneur de commande pour ouvrir ou fermer avec K
- La borne de sortie de la position finale OUVERTE/FERMÉE enverra l'événement sous forme de signal passif lorsque la position finale sera atteinte.
Détails de connexion :
- Raccordement du neutre de l'alimentation AC85-220V à P1.
- Mettez le commutateur de la ligne AC85-220V sur FERMÉ (P2) pour fermer la vanne.
- Mettez la ligne AC85-220V sur OUVERT (P3) pour ouvrir la vanne.
- P4 est le COM pour le signal de contact passif de position finale OUVERT/FERMÉ qui est normalement connecté au signal GND.
- P5 est la borne OPEN de fin de course qui sera connectée à COM lorsque l'actionneur atteindra la position d'ouverture finale.
- P6 est la borne de fermeture de fin de course qui sera connectée à COM lorsque l'actionneur atteindra la position de fermeture finale.
- Reliez la terre à P7.
Moteur à courant continu G avec 2 interrupteurs de fin de course
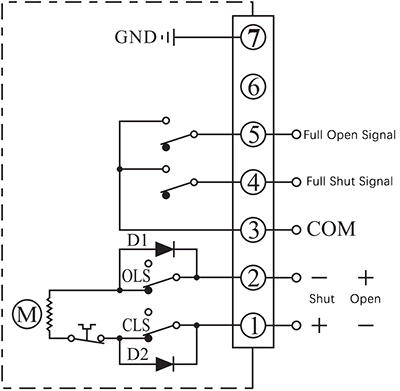
- Actionneur de commande pour s'ouvrir ou se fermer en fonction du sens d'alimentation entre les bornes 1 et 2
- La borne de sortie de la position finale OUVERTE/FERMÉE enverra l'événement sous forme de signal passif lorsque la position finale sera atteinte.
Détails de connexion :
- Connecter le DC24V+ à P1 et le DC24V- à P2 pour fermer la vanne.
- Connecter DC24V+ à P2 et DC24V- à P1 pour fermer la vanne.
- P3 est le COM pour le signal de contact passif de position finale OUVERT/FERMÉ qui est normalement connecté au signal GND.
- P4 est la borne OPEN de fin de course qui sera connectée à COM lorsque l'actionneur atteindra la position d'ouverture finale.
- P5 est la borne de fermeture en fin de course qui sera connectée à COM lorsque l'actionneur atteindra la position de fermeture.
- Reliez la terre à P7.
Note:
- Le circuit à l'intérieur du cadre en pointillés représente le circuit interne de l'actionneur. Le circuit extérieur illustre le branchement électrique nécessaire à l'utilisation de l'actionneur.
- Si vous avez d'autres exigences spécifiques concernant le raccordement du circuit, n'hésitez pas à contacter notre assistance technique.


 English (UK)
 香港中文
 繁體中文
 English (Canada)
 English (South Africa)
 English (Australia)
 English (New Zealand)
 English
 Español de Puerto Rico
 Français du Canada
 Español de México
 Español de Chile
 Español de Colombia
 Español de Uruguay
 עִבְרִית
 Nederlands (België)
 Français de Belgique
 Eesti
 Latviešu valoda
 Lietuvių kalba
 Français
 Deutsch
 Norsk nynorsk
 Deutsch (Österreich)
 Slovenčina
 Deutsch (Schweiz)
 Italiano