







7. Testmethoden
7.1 Testbedingungen
7.1.1 Umgebungsbedingungen
7.1.1.1 Referenzatmosphärische Bedingungen
Die Referenzleistung des Aktuators sollte unter folgenden atmosphärischen Bedingungen getestet werden:
Umgebungstemperatur: 20°C ± 2°C;
Relative Luftfeuchtigkeit: 60% bis 70%;
Atmosphärischer Druck: 86 kPa bis 106 kPa.
7.1.1.2 Allgemeine atmosphärische Bedingungen
Wenn die Tests nicht unter Referenzatmosphärenbedingungen durchgeführt werden, wird empfohlen, die Tests unter den folgenden Atmosphärenbedingungen durchzuführen:
Umgebungstemperatur: 15 °C bis 35 °C;
Relative Luftfeuchtigkeit: 45% bis 75%;
Atmosphärischer Druck: 86 kPa bis 106 kPa.
7.1.1.3 Sonstige Umgebungsbedingungen
Abgesehen vom Erdmagnetfeld sollten andere externe Magnetfelder und mechanische Schwingungen vernachlässigbar sein.
7.1.2 Stromversorgungsbedingungen
7.1.2.1 Nominalwerte
Wie in Abschnitt 4.2.2 angegeben.
7.1.2.2 Toleranzen
Die Toleranzen für die Testbedingungen sind wie folgt:
Nennspannung: ±1%;
Nennfrequenz: ±1%;
Oberwellengehalt: weniger als 5%.
7.2 Allgemeine Prüfbestimmungen
7.2.1 Das Prüfprodukt sollte sich in seiner normalen Einbauposition befinden. Das Netzteil kann angeschlossen und für 1 Stunde vorgeheizt werden, damit sich die Innentemperatur des Prüfprodukts stabilisieren kann.
7.2.2 Die Nullposition des Prüflings kann vor dem Test eingestellt werden. Sofern nicht anders angegeben, dürfen während des Tests keine Einstellungen vorgenommen werden.
7.2.3 Sofern nicht anders angegeben, sollten das zu prüfende Produkt und die zugehörigen Prüfgeräte vor der Messung unter Referenzbetriebsbedingungen stabilisiert werden. Alle Arbeitsbedingungen, die die Messergebnisse beeinflussen könnten, sollten beachtet und aufgezeichnet werden.
7.2.4 Die Genauigkeit der in den Prüfungen verwendeten Standardinstrumente ist im Prüfbericht anzugeben. Die grundlegende Fehlergrenze darf maximal ein Drittel der grundlegenden Fehlergrenze des geprüften Produkts betragen. Der Messbereich des Instruments muss dem Messbereich der Messwerte entsprechen.
7.2.5 Während des Tests sollte das Eingangssignal langsam erhöht oder verringert werden, wobei die Testpunkte in gleicher Richtung angefahren werden müssen, um ein Überschwingen zu vermeiden. Die Erhöhung des Signals gilt als positiver, die Verringerung als negativer Hub.
7.2.6 Sofern nicht anders angegeben, muss die Abtriebswelle (Stange) des Aktuators während des Tests mit der Nennlast belastet werden. Die Last gilt als positiv, wenn ihre Wirkungsrichtung mit der Bewegungsrichtung der Abtriebswelle (Stange) übereinstimmt; andernfalls gilt sie als negativ.
7.2.7 Sofern nicht anders angegeben, sollten die Messpunkte bei 0%, 25%, 50%, 75% und 100% des Eingangsspannungsbereichs liegen. Jeder Messpunkt ist dreimal sowohl in ansteigender als auch in abfallender Signalrichtung zu messen. Bei der Werksprüfung ist eine einmalige Messung jedes Messpunkts zulässig.
7.2.8 Sofern nicht anders angegeben, dürfen sich die Einflussfaktoren für den Test nur innerhalb der festgelegten Betriebsbedingungen ändern. Alle anderen Betriebsbedingungen müssen unter den Referenzbedingungen konstant bleiben.
7.2.9 Ist es aufgrund der Gegebenheiten nicht möglich, Einflussfaktortests unter Referenzatmosphärenbedingungen durchzuführen, kann der Test unter allgemeinen Atmosphärenbedingungen durchgeführt werden.
7.2.10 Sofern nicht anders angegeben, gilt für den Test folgender Nennhubbereich:
Mehrfachdrehung: 10 Drehungen;
Hubwinkel: 90°;
Linearer Hub: 16 mm.
7.3 Grundlegender Fehler
Der Grundfehler wird berechnet, indem das Eingangssignal langsam erhöht oder verringert wird, wobei die Eingangssignalwerte und die Hubwerte der Ausgangswelle (Stange) sowohl in positiver als auch in umgekehrter Hubrichtung gemäß Formel (1) aufgezeichnet werden.
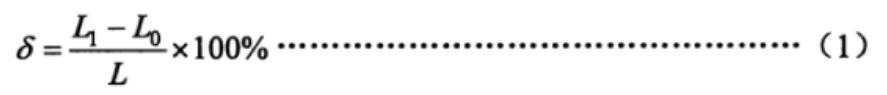
Formel (1)
Wo:
δ: Grundfehler, %;
L1: Hubwert der Abtriebswelle (Pleuelstange) in Grad (°), Millimeter (mm) oder Umdrehungen (r);
Lo: Theoretischer Hubwert der Abtriebswelle (Pleuelstange) in Grad (°), Millimetern (mm) oder Umdrehungen (r);
L: Nennhubbereich der Abtriebswelle (Pleuelstange), in Grad (°), Millimeter (mm) oder Umdrehungen (r).
Prüfen Sie, ob der Grundfehler an jedem Messpunkt den in Abschnitt 6.1.1 festgelegten Grenzwert überschreitet.
7.4 Grundabweichung des Positionsausgangssignals
Das Positionsausgangssignal wird an eine Lastimpedanz von 250 Ω angeschlossen, und der Aktor wird in die vollständig geschlossene Position gefahren. Stellen Sie das Positionsausgangssignal auf 4 mA ein; fahren Sie den Aktor in die vollständig geöffnete Position und stellen Sie das Positionsausgangssignal auf 20 mA ein. Betätigen Sie anschließend den Aktor und erfassen Sie die Werte des Positionsausgangssignals an jedem Punkt in Vorwärts- und Rückwärtsrichtung. Die Grundabweichung wird gemäß Formel (2) berechnet.
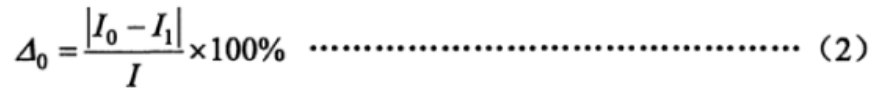
Formel (2)
Wo:
△0: Grundabweichung des Positionsausgangssignals, %;
Io: Theoretischer Wert des Positionsausgangssignals in Milliampere (mA);
I1: Gemessener Wert des Positionsausgangssignals in Milliampere (mA);
I: Bereich des Positionsausgangssignals in Milliampere (mA). (Für 4 mA bis 20 mA ist I = 16 mA; für 0 mA bis 20 mA ist I = 20 mA).
Prüfen Sie, ob die Grundabweichung an jedem Messpunkt den in Abschnitt 6.1.2 festgelegten Grenzwert überschreitet.
7,5 Hysterese
Die Hysterese des Aktuators wird durch die maximale algebraische Differenz zwischen den Grundfehlern der Vorwärts- und Rückwärtsbewegung an jedem Testpunkt bestimmt, wie in 7.3 und 7.4 festgelegt.
7.6 Totzone
Zur Regelung von Aktuatoren sollte die Totzone bei 25%, 50% und 75% des Nennhubs gemessen werden. Die Messschritte sind wie folgt:
Erhöhen (oder verringern) Sie langsam das Eingangssignal, bis eine wahrnehmbare Hubänderung an der Abtriebswelle (Stange) auftritt, und notieren Sie den Eingangssignalwert an diesem Punkt I (mA);
Verringern (oder erhöhen) Sie dann langsam das Eingangssignal in die entgegengesetzte Richtung, bis eine wahrnehmbare Hubänderung an der Abtriebswelle (Stange) auftritt, und notieren Sie den Eingangssignalwert I² (mA).
Die Totzone wird nach Formel (3) berechnet.
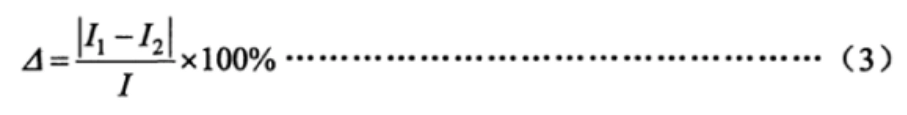
Formel (3)
Wo:
△: Totzone, %.
7.7 Zeitverzögerung
Legen Sie ein Sprungsignal von 15% aus dem Eingangsbereich an den Eingangssignalanschluss des Regelaktuators an, zeichnen Sie mit einem Oszilloskop die Eingangssignalkurve und die Positionsausgangssignalkurve auf und beobachten Sie die Zeitdifferenz vom Beginn des Eingangssignals bis zum Beginn der Ausgangssignaländerung, um festzustellen, ob sie den in Abschnitt 6.1.5 festgelegten Grenzwert überschreitet.
7,8 Nennschlagzeitfehler
Legen Sie 45% bis 55% der Nennlast am Aktor an, geben Sie ein Sprungsignal an, das ausreicht, um die Abtriebswelle (Stange) des Aktors über den Nennhub zu bewegen, und messen Sie die Zeit, die die Abtriebswelle (Stange) für den Nennhub benötigt. Der Fehler der Nennhubzeit wird gemäß Formel (4) berechnet.
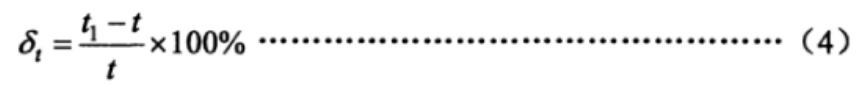
Formel (4)
Wo:
δt: Fehler der Nennhubzeit, %;
t1: Gemessene Zeit, die die Abtriebswelle (Pleuelstange) benötigt, um den Nennhub zu bewegen, in Sekunden (s);
t: Theoretische Nennschlagzeit in Sekunden (s).
7.9 Startmerkmale
Legen Sie eine umgekehrte Nennlast an die Abtriebswelle (Stange) des Aktuators an und ändern Sie die Versorgungsspannung auf den unteren Grenzwert. Legen Sie anschließend das Eingangssignal an und prüfen Sie, ob der Aktuator normal anläuft.
7.10 Wiederholgenauigkeit des Hubregelungsmechanismus
Bei Aktuatoren mit Hubsteuerung wird die Abtriebswelle (Stange) mit 25% bis 30% der Nennlast belastet. Der Aktuator wird fünfmal abwechselnd in Vorwärts- und Rückwärtsrichtung betätigt. Die Hubwerte der Abtriebswelle (Stange) beim Umschalten der Hubsteuerung werden beobachtet und aufgezeichnet. Die Abweichung jedes aufgezeichneten Wertes vom Referenzwert wird berechnet und geprüft, ob die Abweichung den in Abschnitt 6.1.8 festgelegten Grenzwert überschreitet.
7.11 Isolationswiderstand
Unter normalen atmosphärischen Bedingungen und bei unbelastetem Aktor die Stromversorgung des Prüflings unterbrechen und den Netzschalter in der Position „Ein“ belassen. Die Eingangs- und Leistungsanschlüsse kurzschließen und anschließend den Isolationswiderstand zwischen den Anschlüssen gemäß Abschnitt 6.1.9 mit einem 500-V-Gleichstrom-Isolationswiderstandsmessgerät messen.
7.12 Isolationsfestigkeit
Unter normalen atmosphärischen Bedingungen und bei unbelastetem Aktor die Stromversorgung trennen und den Netzschalter in der Position „Ein“ belassen. Die Eingangs- und Leistungsanschlüsse kurzschließen. Anschließend die Prüfspannung gemäß den in Abschnitt 6.1.10 angegebenen Werten für Spannung und Frequenz langsam von Null auf den Sollwert erhöhen und eine Minute lang halten. Auf Durchschlag oder Lichtbogenbildung achten. Danach die Prüfspannung langsam auf Null absenken und die Stromversorgung trennen.
7.13 Temperaturanstieg
Vor dem Test ist der Kaltwiderstand der Motor- und Transformatorwicklungen mit einer Brückenschaltung zu messen. Anschließend ist der Betrieb gemäß Abschnitt 7.14 für 12 Stunden durchzuführen. Unmittelbar danach ist der Warmwiderstand der Motor- und Transformatorwicklungen zu messen. Die Temperaturerhöhung ist nach Formel (5) zu berechnen.
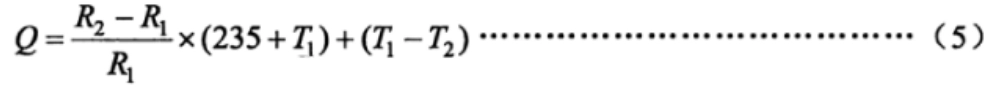
Formel (5)
Wo:
F: Temperaturanstieg in Grad Celsius (°C);
R₂: Warmwiderstand der Wicklung in Ohm (Ω);
R₁: Kaltwiderstand der Wicklung in Ohm (Ω);
T1: Raumtemperatur während der Kältewiderstandsmessung, in Grad Celsius (°C);
T₂: Raumtemperatur während der Heißwiderstandsphase
7.14 Langzeit-Betriebsstabilität
Betreiben Sie den Stellantrieb innerhalb seines Nennhubes und wenden Sie 30% der Nennlast mit einem Tastverhältnis von 20% bis 80% an. Führen Sie den in Abschnitt 4.2.6 geforderten 48-Stunden-Betrieb mit der angegebenen Anzahl an Zyklen pro Stunde durch. Überprüfen Sie nach dem Test, ob der Stellantrieb die Anforderungen von Abschnitt 6.1.12 erfüllt.
7.15 Reproduzierbarkeitsfehler des maximalen und minimalen Steuerdrehmoments und Schubs
Die Testprozedur ist wie folgt: a) Montieren Sie den Aktor auf dem Prüfstand. Stellen Sie den Drehmomentschutzwert in Öffnungs- und Schließrichtung auf den maximalen Steuerdrehmoment- bzw. Schubkraftwert ein und belasten Sie den Aktor schrittweise, bis ein Alarm wegen „Drehmomentüberlastung“ oder „Schubkraftüberlastung“ ausgelöst wird. Messen Sie das Ausgangsdrehmoment bzw. den Schubkraftwert. Führen Sie in jeder Richtung drei Messungen durch und verwenden Sie den Mittelwert als Basiswert für das Ausgangsdrehmoment bzw. den Schubkraftwert. b) Montieren Sie den Aktor auf dem Prüfstand. Stellen Sie den Drehmomentschutzwert in Öffnungs- und Schließrichtung auf den minimalen Steuerdrehmoment- bzw. Schubkraftwert ein und belasten Sie den Aktor schrittweise, bis ein Alarm wegen „Drehmomentüberlastung“ oder „Schubkraftüberlastung“ ausgelöst wird. Messen Sie das Ausgangsdrehmoment bzw. den Schubkraftwert. Führen Sie in jeder Richtung drei Messungen durch und verwenden Sie den Mittelwert als Basiswert für das Ausgangsdrehmoment bzw. den Schubkraftwert. c) Berechnen Sie den Reproduzierbarkeitsfehler des Steuerdrehmoments bzw. des Schubkraftwerts gemäß Formel (6).
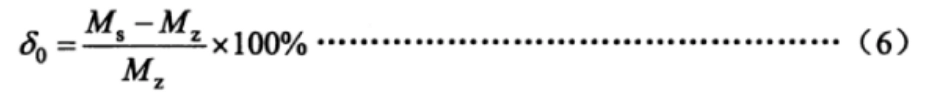
Formel 6:
In dieser Formel:
δ0: Reproduzierbarkeitsfehler des Steuerdrehmoments oder Schubs in %
Ms: Gemessenes Ausgangsdrehmoment bzw. Schubkraftwert in N·m (oder Schubkraft in N)
Mz: Basiswert des Ausgangsdrehmoments bzw. Schubs in N·m (bzw. Schub in N).
7.16 Manuell-elektrischer Schaltmechanismus
Prüfverfahren wie folgt: a) Leerlaufprüfung. Schalten Sie den Stellantrieb vom elektrischen in den manuellen Betrieb. Drehen Sie das Handrad, um die Abtriebswelle mindestens eine volle Umdrehung im Uhrzeigersinn und gegen den Uhrzeigersinn zu drehen. Betätigen Sie anschließend den Stellantrieb elektrisch, um die Abtriebswelle mindestens eine volle Umdrehung in beide Richtungen zu drehen. Wiederholen Sie den Vorgang zweimal und prüfen Sie, ob die Anforderungen gemäß Abschnitt 6.1.14 erfüllt sind. b) Lastprüfung. Montieren Sie den Stellantrieb auf dem Prüfstand. Stellen Sie das Schutzdrehmoment in Öffnungs- und Schließrichtung auf das maximale Steuerdrehmoment ein und belasten Sie den Stellantrieb schrittweise, bis der Drehmomentschalter auslöst. Wiederholen Sie nach dem Anhalten ohne Entlastung die Prüfung gemäß Abschnitt a), um zu prüfen, ob die Anforderungen gemäß Abschnitt 6.1.14 erfüllt sind.
7.17 Intelligente Funktionen
7.17.1 Anzeigefunktion
Überprüfen Sie über die Mensch-Maschine-Schnittstelle, ob die Arbeitsparameter, Betriebszustandsinformationen, Fehlermeldungen und sonstige Anzeigeinformationen normal sind und ob der Anzeigeinhalt vollständig und verständlich ist.
7.17.2 Funktion zur Parametereinstellung
Prüfen Sie, ohne die elektrische Abdeckung zu öffnen, ob die Mensch-Maschine-Schnittstelle die Einstellung von Parametern wie Hub, Drehmoment, Kalibrierung des Stromeingangssignals und Anpassung des Ausgangssignals ermöglicht.
7.17.3 Vor-Ort-Konfigurationsfunktion
Ohne die elektrische Abdeckung zu öffnen, stellen Sie über die Mensch-Maschine-Schnittstelle die Ausgänge der 4-Wege-Schaltkontakte des Aktuators wie folgt ein: offen-geschlossen, offen-offen, geschlossen-geschlossen, geschlossen-offen. Starten Sie den Aktuator in die offene und geschlossene Position und prüfen Sie, ob die Schaltkontaktausgänge den eingestellten Anforderungen entsprechen.
Prüfen Sie gegebenenfalls das Verhalten nach einem Stromausfall und passen Sie Parameter wie den Drehmomentschutz an.
7.17.4 Fehler-Selbstdiagnose- und Alarmfunktion
Schalten Sie im Leerlauf den Aktor ein und trennen Sie die Motortemperaturleitung vom Steuerungssystem des Aktors, um zu prüfen, ob der Motorüberhitzungsalarm ausgelöst wird.
7.17.5 Selbstadaptive Funktion der Leistungssequenz
Bei Aktuatoren, die mit Drehstrom betrieben werden, muss die Phasenfolge der Stromversorgung geändert und überprüft werden, ob die Schaltrichtung sowohl im lokalen als auch im Fernsteuerungsmodus korrekt ist.
7.17.6 Funktion zur Messung des kontinuierlichen Ausgangsdrehmoments (Schubkraft)
Platzieren Sie den Aktor auf dem Prüfstand und ändern Sie während des Betriebs kontinuierlich das angelegte Drehmoment (Schubkraft), um zu beobachten, ob sich die angezeigten Drehmoment- (Schub-)Werte auf der Mensch-Maschine-Schnittstelle entsprechend ändern.
7.18 Lärm
Führen Sie in einem Raum mit geschlossenen Fenstern und Türen und einem Hintergrundgeräuschpegel von maximal 45 dB einen Leerlaufstart des Aktuators durch und messen Sie den Geräuschpegel in einem Meter Entfernung von der Aktuatoroberfläche. Bestätigen Sie, dass der Geräuschpegel den Anforderungen gemäß Abschnitt 6.1.16 entspricht.
7.19 Stufenlose Drehzahlregelung (Frequenzumwandlung)
Stellen Sie den Aktor so ein, dass er seine Drehzahl reduziert, sobald er die Zielposition erreicht hat, und prüfen Sie, ob sich die Drehzahl bei unterschiedlichen Lastbedingungen innerhalb des vorgegebenen Bereichs ändert, um die Einhaltung der Vorgaben zu bestätigen.
7.20 Einfluss der Umgebungstemperatur
Im Leerlaufzustand sollte der Aktor in eine Temperaturprüfkammer eingebracht werden. Die Prüftemperaturen und die Prüfreihenfolge sind wie folgt:
Für Aktuatoren mit einer Betriebsumgebungstemperatur von -10 °C bis 55 °C:
20 °C (Referenzwert), 40 °C, 55 °C, 20 °C, 0 °C, -10 °C, 20 °C;
Für Aktuatoren mit einer Betriebsumgebungstemperatur von -20 °C bis 60 °C:
20 °C (Referenztemperatur), 40 °C, 60 °C, 20 °C, 0 °C, -20 °C, 20 °C;
Für Aktuatoren mit einer Betriebsumgebungstemperatur von -30 °C bis 70 °C:
20°C (Referenz), 45°C, 70°C, 20°C, 0°C, -30°C, 20°C.
Sofern alle Parteien zustimmen, können die Prüfungen an nur vier Temperaturpunkten durchgeführt werden: 20 °C (Referenztemperatur), Maximaltemperatur, Minimaltemperatur und 20 °C. Die zulässige Toleranz beträgt an jedem Temperaturpunkt ±2 °C. Die Temperatur ist an jedem Temperaturpunkt 2 Stunden lang zu halten, damit die internen Komponenten des Produkts thermische Stabilität erreichen. An den Positionen 0% und 100% des Vollhubs sind die unteren und oberen Grenzwerte des Proportionalreglers und des Positionssignalausgangs zu messen. Der Mittelwert aus drei Messungen an jedem Temperaturpunkt ist zu ermitteln. Die Änderungen der unteren und oberen Grenzwerte an jedem Temperaturpunkt bei einer Temperaturänderung von 10 °C sind mithilfe der Formeln (7) und (8) zu berechnen. Es ist zu überprüfen, ob die Ergebnisse den Anforderungen von Abschnitt 6.2.1 entsprechen.
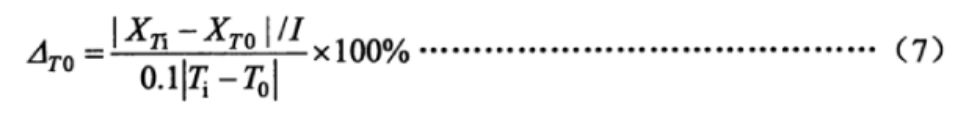
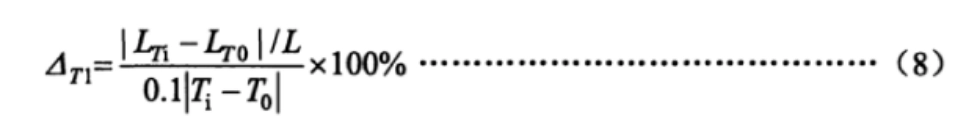
Wo:
△T0Die Änderung der unteren und oberen Grenzwerte des Positionsausgangssignals bei einer Temperaturänderung von 10°C in %;
XTi: Die gemessenen unteren und oberen Grenzwerte des Positionsausgangssignals bei der jeweiligen Temperatur, in Milliampere (mA);
XT0: Die gemessenen unteren und oberen Grenzwerte des Positionsausgangssignals bei der Ausgangstemperatur in Milliampere (mA);
TiDie angrenzende Temperatur in Grad Celsius (°C);
TDie Ausgangstemperatur in Grad Celsius (°C);
△T1Die Änderung der unteren und oberen Grenzwerte der Abtriebswelle (Stange) bei einer Temperaturänderung von 10°C in %;
LTi: Die gemessenen unteren und oberen Hubwerte der Abtriebswelle (Pleuelstange) bei der jeweiligen Temperatur, in Grad (°), Millimeter (mm) oder Umdrehungen (U/min);
LT0: Die gemessenen unteren und oberen Hubwerte der Abtriebswelle (Pleuelstange) bei der Starttemperatur, in Grad (°), Millimeter (mm) oder Umdrehungen (U/min).
7.21 Einfluss der Luftfeuchtigkeit
Platzieren Sie den Aktor in einer Klimakammer, erhöhen Sie die Temperatur auf 40 °C ± 2 °C und stellen Sie die Luftfeuchtigkeit auf 91%–95% ein. Halten Sie diese Werte 48 Stunden lang konstant. Überprüfen Sie nach dem Test den Isolationswiderstand des Aktors gemäß den Spezifikationen.
7.22 Einfluss der Versorgungsspannung
Im Leerlauf wird die Versorgungsspannung des Aktuators vom Nennwert bis zum oberen und unteren Grenzwert eingestellt. An den Positionen 0% und 100% des Vollhubs werden die unteren und oberen Grenzwerte der Proportionalregelung und des Positionssignals gemessen. Aus jeweils drei Messungen wird der Mittelwert gebildet und die Änderungen des unteren Grenzwerts und des Bereichs mithilfe der Formeln (9) und (10) berechnet. Die Ergebnisse müssen den Anforderungen von Abschnitt 6.2.3 entsprechen.
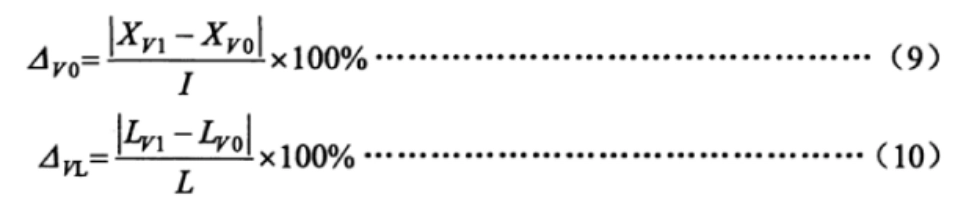
Wo:
△V0Die Änderung der unteren und oberen Grenzwerte des Positionsausgangssignals bei Änderung der Versorgungsspannung in %;
XV1: Die gemessenen unteren und oberen Grenzwerte des Positionsausgangssignals bei den oberen und unteren Spannungsgrenzen, in Milliampere (mA);
XV0: Die gemessenen unteren und oberen Grenzwerte des Positionsausgangssignals bei Nennspannung in Milliampere (mA);
△VL: Die Änderung der unteren und oberen Grenzwerte der Abtriebswelle (Stange) bei Änderung der Versorgungsspannung, in %;
LV1Die gemessenen unteren und oberen Hubwerte der Abtriebswelle (Pleuelstange) bei den oberen und unteren Grenzspannungen, in Grad (°), Millimetern (mm) oder Umdrehungen (r);
LV0: Die gemessenen unteren und oberen Hubwerte der Abtriebswelle (Stange) bei Nennspannung, in Grad (°), Millimetern (mm) oder Umdrehungen (r).
7.23 Einfluss mechanischer Schwingungen
Im Leerlauf wird der Aktor auf einem Vibrationsprüfstand montiert. Er wird bis zu den Positionen 0% und 100% des vollen Hubs bewegt. Zur Bestimmung des Resonanzpunktes wird eine Frequenzvariation von 10 Hz bis 150 Hz in drei zueinander senkrechten Richtungen angelegt. Wird ein Resonanzpunkt gefunden, werden Vibrationstests 30 Minuten lang bei dieser Frequenz durchgeführt. Wird kein Resonanzpunkt gefunden, erfolgt ein 30-minütiger Vibrationstest bei einer Frequenz von 150 Hz.
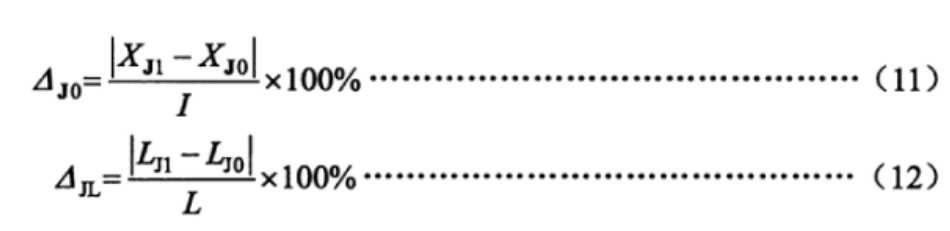
Während des Tests werden die unteren und oberen Grenzwerte des Aktuatorausgangs gemessen. Die Änderungen dieser Grenzwerte werden mithilfe der Formeln (11) und (12) berechnet. Die Ergebnisse müssen den Anforderungen von Abschnitt 6.2.4 entsprechen.
Wo:
△J0Die Änderung der unteren und oberen Grenzwerte des Positionsausgangssignals aufgrund mechanischer Vibrationen in %;
XJ1: Die gemessenen unteren und oberen Grenzwerte des Positionsausgangssignals während des Vibrationstests in Milliampere (mA);
XJ0: Die gemessenen unteren und oberen Grenzwerte des Positionsausgangssignals vor dem Vibrationstest, in Milliampere (mA);
△JLDie Änderung der unteren und oberen Grenzwerte der Abtriebswelle (Pleuelstange) aufgrund mechanischer Schwingungen in %;
LJ1: Die gemessenen unteren und oberen Hubwerte der Abtriebswelle (Stange) während des Vibrationstests, in Grad (°), Millimeter (mm) oder Umdrehungen (r);
LJ0: Die gemessenen unteren und oberen Hubwerte der Abtriebswelle (Pleuelstange) vor dem Vibrationstest, in Grad (°), Millimeter (mm) oder Umdrehungen (r).
7.24 Umweltauswirkungen des Transports
Temperatur-, Stoß- und Falltests sind gemäß den in Abschnitt 6.2.5 dieser Norm festgelegten Testparametern und den Methoden in GB/T 25480 durchzuführen. Nach den Tests kann die Nullposition eingestellt werden, gefolgt von Leistungstests und einer Sichtprüfung.
Hinweis: Wurde der Test zum Einfluss der Umgebungstemperatur bereits bei 55 °C (oder höher) durchgeführt, kann auf den Hochtemperaturtest verzichtet werden.
7.25 Störfestigkeit gegenüber elektromagnetischer Strahlung im Hochfrequenzbereich
Im Leerlauf wird der Aktor in die Position 50% des maximalen Hubs bewegt. Gemäß GB/T 17626.3 wird in einem Abstand von 3 Metern vom Aktor ein elektromagnetisches Feld im Frequenzbereich von 80 MHz bis 1000 MHz mit einer Feldstärke von 3 V/m angelegt. Während dieses Tests werden die Änderungen des Positionsrückmeldesignals bzw. des Hubs der Abtriebswelle (Stange) beobachtet und aufgezeichnet, um zu bestätigen, dass die Werte den Anforderungen von Abschnitt 6.2.6 dieser Norm entsprechen.
7.26 Störfestigkeit gegen schnelle elektrische Transienten/Bursts
Im Leerlauf wird der Aktor in die Position 50% des maximalen Hubs bewegt. Die Prüfspannung wird gemäß GB/T 17626.4 angelegt, mit 1000 V am Versorgungsanschluss und 500 V am Signaleingang. Während der Prüfung werden die Änderungen des Positionsrückmeldesignals bzw. des Hubs der Abtriebswelle (Stange) beobachtet und aufgezeichnet, um zu bestätigen, dass die Werte den Anforderungen von Abschnitt 6.2.7 dieser Norm entsprechen.
7.27 Stoß- (Impuls-)Immunität
Im Leerlauf wird der Aktor in die Position 50% des vollen Hubs bewegt. Gemäß GB/T 17626.5 wird eine positive und negative Spannung von 1 kV zwischen der Stromversorgungsleitung des Aktors und Masse angelegt. Während dieses Tests werden die Änderungen des Positionsrückmeldesignals bzw. des Hubs der Abtriebswelle (Stange) beobachtet und aufgezeichnet, um zu bestätigen, dass die Werte den Anforderungen von Abschnitt 6.2.8 dieser Norm entsprechen.
7.28 Störfestigkeit gegen elektrostatische Entladung
Im Leerlauf wird der Aktor in die Position 50% des vollen Hubs bewegt. Das Gehäuse des Aktors ist sicher geerdet. Anschließend werden gemäß GB/T 17626.2 positive und negative 4-kV-Kontaktentladungen und danach positive und negative 8-kV-Luftentladungen an den Aktor angelegt. Während dieses Tests werden die Änderungen des Positionsrückmeldesignals bzw. des Hubs der Abtriebswelle (Stange) beobachtet und aufgezeichnet, um zu bestätigen, dass die Werte den Anforderungen von Abschnitt 6.2.9 dieser Norm entsprechen.
7.29 Störfestigkeit gegenüber Netzfrequenz-Magnetfeldern
Im Leerlauf wird der Aktor auf dem externen Magnetfeldprüfstand platziert und in die Position 50% des maximalen Hubs bewegt. Die Magnetfeldstärke beträgt 400 A/m, die Prüfrichtungen sind X/Y/Z gemäß GB/T 17626.8. Während der Prüfung werden die Änderungen des Positionsrückmeldesignals bzw. des Hubs der Abtriebswelle (Stange) beobachtet und aufgezeichnet, um zu bestätigen, dass die Werte den Anforderungen von Abschnitt 6.2.10 dieser Norm entsprechen.
7.30 Auftritt
Mithilfe visueller und taktiler Prüfmethoden ist zu prüfen, ob die Oberfläche eben und glatt ist und keine Risse, Grate oder andere optische Mängel aufweist. Die Oberflächenbeschichtung muss fest haften, eben, glatt und gleichmäßig gefärbt sein und darf keine Ölflecken, Vertiefungen oder sonstige mechanische Beschädigungen aufweisen. Bei Aktoren mit Anzeigefunktion muss die Anzeige klar und vollständig sein.
7.31 Schutzart des Gehäuses
Die Prüfung des Schutzes des Gehäuses gemäß IP67 oder IP65 sollte nach dem in GB 4208—2008 festgelegten Verfahren durchgeführt werden.
7.32 Explosionsgeschützte Leistung
Explosionsschutzprüfungen sollten von einer national anerkannten Prüfstelle gemäß den Anforderungen von GB 3836.1 und GB 3836.2 durchgeführt werden.


 English (UK)
 香港中文
 繁體中文
 English (Canada)
 English (South Africa)
 English (Australia)
 English (New Zealand)
 English
 Español de Puerto Rico
 Français du Canada
 Español de México
 Español de Chile
 Español de Colombia
 Español de Uruguay
 עִבְרִית
 Nederlands (België)
 Français de Belgique
 Eesti
 Latviešu valoda
 Lietuvių kalba
 Français
 Deutsch
 Norsk nynorsk
 Deutsch (Österreich)
 Slovenčina
 Deutsch (Schweiz)
 Italiano