





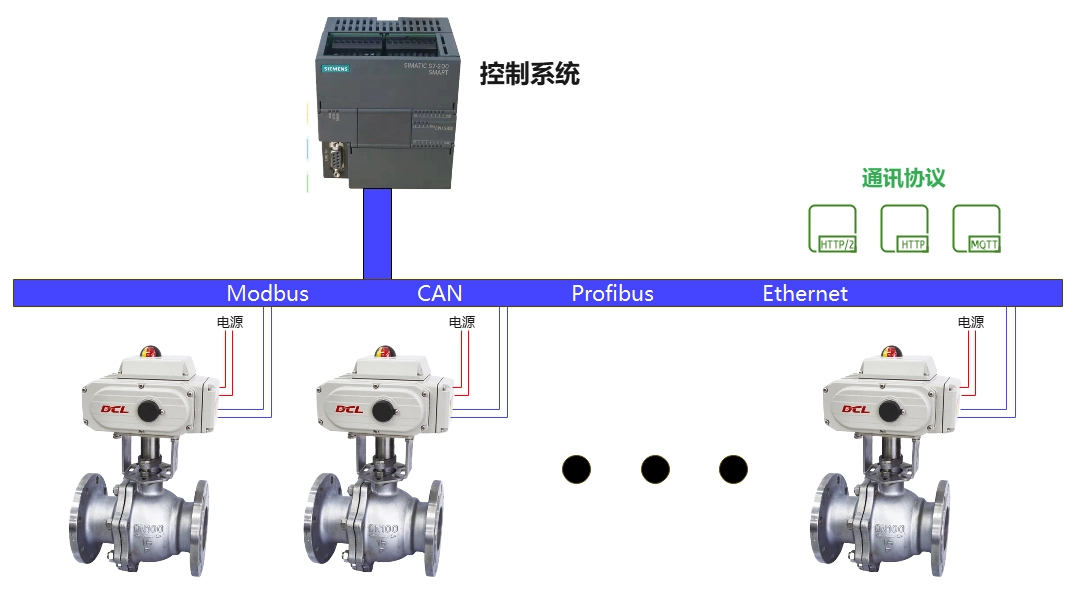
DCLアクチュエータはModbus-RTUプロトコルに対応しています。このアプリケーションマニュアルを参照することで、DCLアクチュエータをModbusに接続できます。
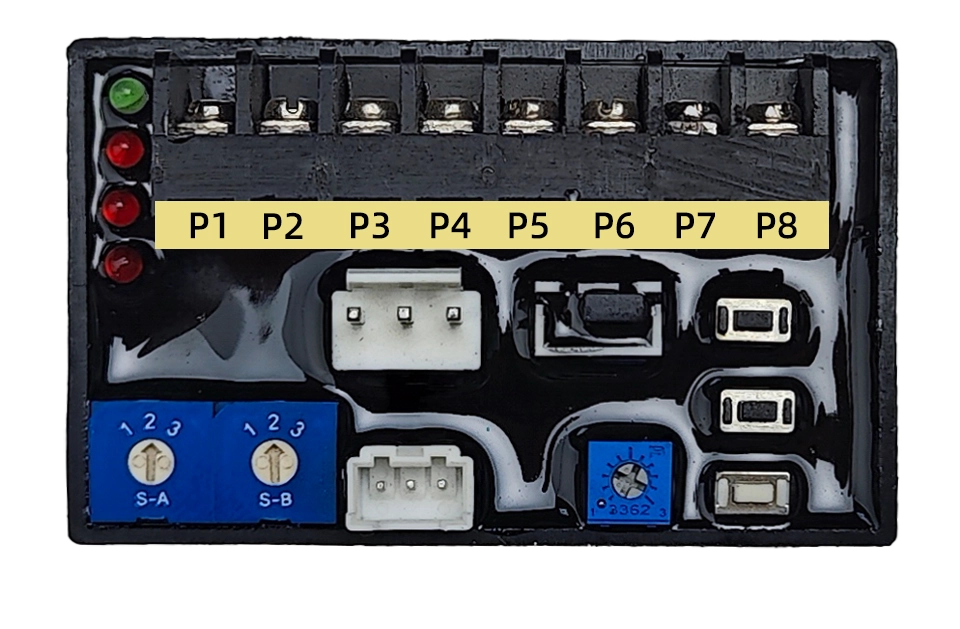
パネル
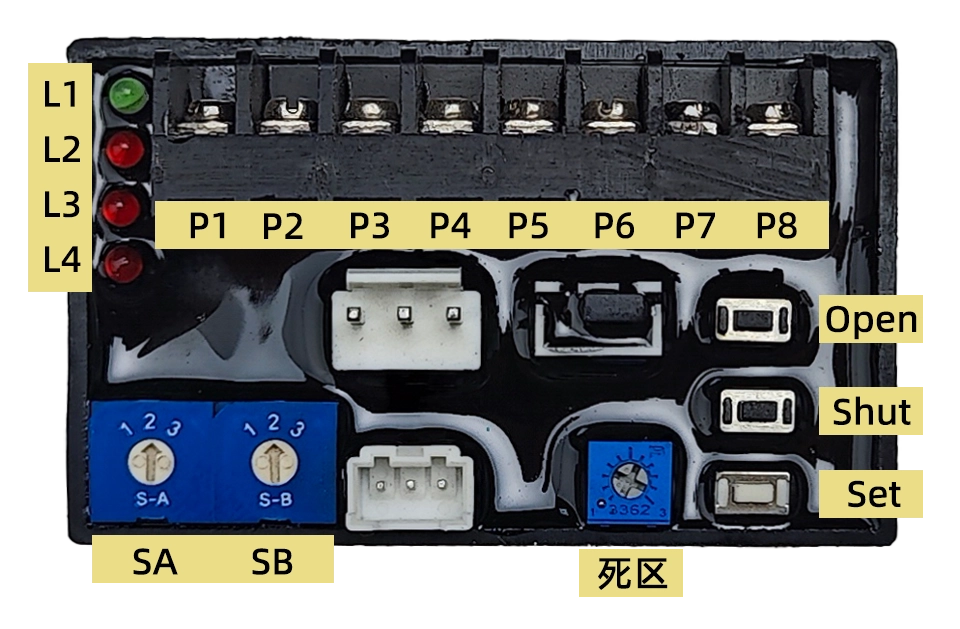
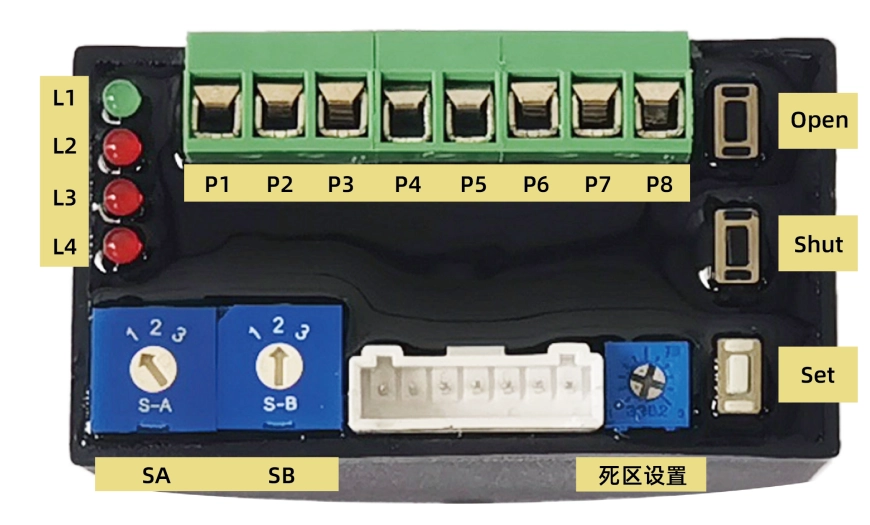
1. インターフェース定義
P1:220VAC N
P2:220VAC L
P3:4-20mA入力 –
P4:4-20mA入力+
P5:4-20mA出力-
P6:4-20mA出力+
P7:RS485 A
P8:RS485 B
2. ボタン
オープン設定モードで使用します。このボタンを押すとアクチュエータが開き、離すと停止します。SetボタンとOpenボタンを同時に押すと、全開位置を設定できます。
シャット設定モードで使用します。このボタンを押すとアクチュエータが停止し、離すと停止します。SetボタンとOpenボタンを同時に押すと、完全に閉じた位置を設定できます。
セット設定モードで使用します。このボタンを他のボタンと組み合わせて使用することで、パラメータを設定できます。
3. スイッチ
SA: 動作モードを設定します
1–通常変調
2.設定モード
3.逆変調
SB安全位置を設定します(デフォルトは2に設定されています)
1 – 全面開通まで運転
2.ポジションを維持する
3.完全に閉まるまで運転する
4. ヒステリシス
ヒステリシス値を0.5%から5%まで設定し、1つの目盛りが0.5%を表します。
アクチュエータは、入力信号が示す位置と現在のバルブ位置との間のギャップがヒステリシス値よりも大きくなるまで、バルブの位置を変更しません。
5. 適応症
L1:緑、電源表示
L2:赤色、入力信号エラー、入力信号が範囲外の場合に点灯します。
L3:赤色、ポテンショメータのエラー。ポテンショメータに異常がある場合、または接続線が断線している場合に点灯します。
L4赤色:スタックエラー。アクチュエータが開閉動作できないときに点灯します。
設定
SAを2に切り替えて設定モードに入ります。設定モードでは、動作回転範囲の設定、安全位置の設定、入出力信号の校正などを行うことができます。
1. 動作範囲を設定する
完全に閉じた位置に設定する:
- KO/KCボタンを押すと、バルブが完全に閉じた位置まで作動します。
- KSボタンを押し続け、次にKCボタンを押し続けると、約3~4秒後にL2が点灯します。これは、完全に閉じた位置の設定が完了したことを意味します。
- これでこの2つのボタンを離すことができる。
全開位置に設定する:
- KO/KCボタンを押して、バルブを全開位置まで動かしてください。
- KSボタンを押し続け、次にKOボタンを押し続けると、約3~4秒後にL2が点灯します。これは、完全に開いた状態の設定が完了したことを意味します。
- これでこの2つのボタンを離すことができる。
注:全開位置と全閉位置が同じ位置で設定された場合、設定は正常に行われます。しかし、アクチュエータはモジュレーションモードでは回転しません。
2. Modbusパラメータを設定する
- 0x0040から0x0042までのレジスタは、通信パラメータを設定するために使用されます。
- まず、レジスタ0x0040に値0xA501を書き込んで設定モードに入り、次にレジスタ0x0041と0x0042に値を書き込んでスレーブIDとボーレートを設定します。
- 新しいパラメータは1Sで更新されます。
- レジスタ0x0040に0x0000を書き込むことで、設定モードを終了します。
変調開始
SAを1に設定すると変調が開始されます。
- 電源投入後、アクチュエータはデフォルトで4-20mAの入力信号に従って変調を行う。
- Modbusを介してコマンドを送信することで、アクチュエータは通信制御モードで動作し、電源のオン/オフ後に自動的にアナログ制御モードに戻ることができます。
4-20mAによる変調
- アクチュエータは、4-20mAの入力信号が示す特定の位置までバルブを駆動します。
- 4-20mAの出力信号は、バルブの位置をリアルタイムで出力します。
- 「ON/OFF出力オープン」は、バルブが全開位置まで駆動されたときに有効な信号(COMに接続)を出力します。
- 「ON/OFF出力シャット」は、バルブが完全に閉じた位置まで駆動されたときに有効な信号(COMに接続)を出力します。
- 電源が遮断された場合、または入力信号に異常が発生した場合、アクチュエータはバルブを安全位置に駆動します。
- 電源供給と入力信号が回復すると、アクチュエータは変調モードに戻ります。
注:SW2を3に回すと、逆動作が有効になります。この場合、4mAの入力値は20mAとして、20mAは4mAとして伝送されます。つまり、変調は反転した状態になります。
Modbus-RTU/RS485による変調
ハードウェア層
- DCLアクチュエータはModbus-RTUプロトコルをサポートし、物理層ではRS485を使用します。
- スレーブID:デフォルトは1
- ボーレート:設定可能(デフォルト値9600)
- RS485データフォーマット:1スタートビット+8データビット+1ストップビット(パリティチェックなし)
1. インターフェース
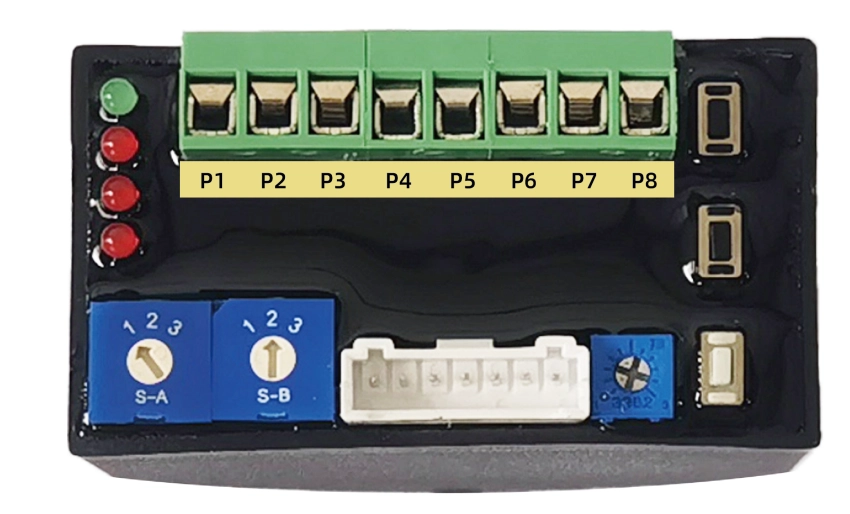
P1:電源 –
P2:電源+
P7:RS485 A
P8:RS485 B
P3~P6:予約済み(4~20mA/0~10V)
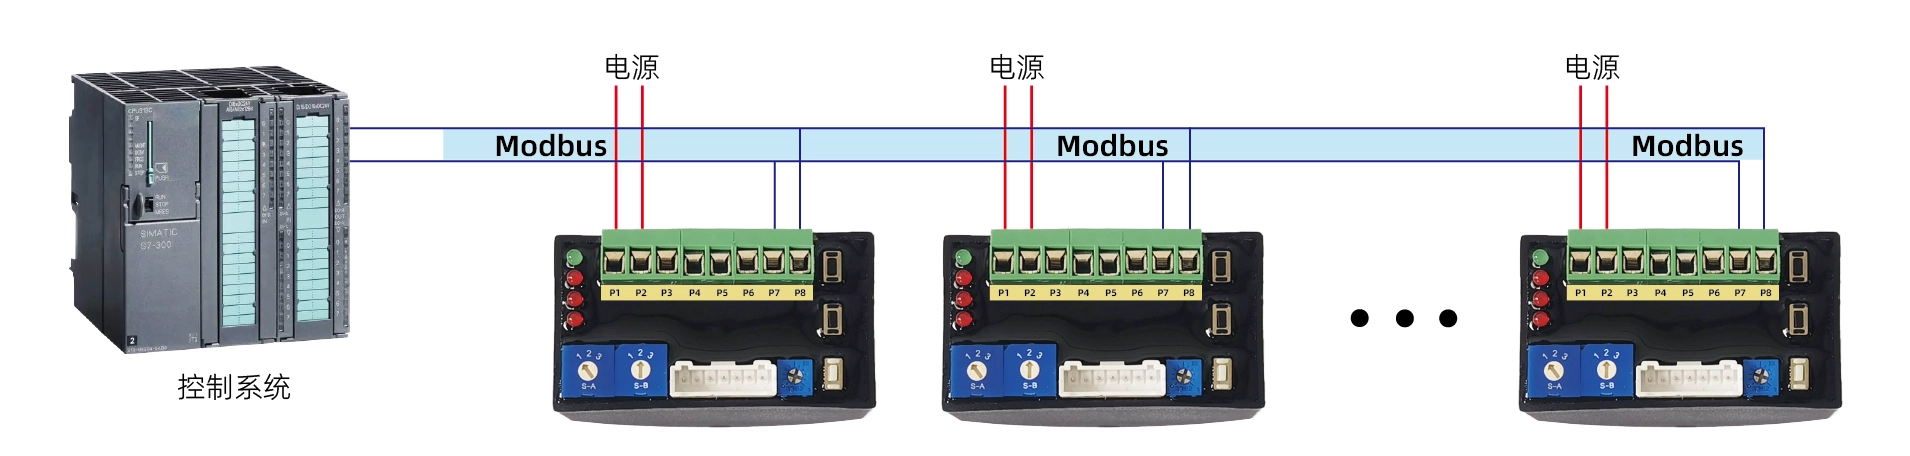
2. 接続図
アプリケーション層
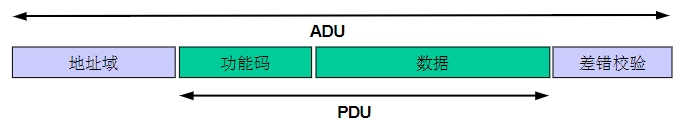
1、ADU
2. 機能コード
| ID | 名前 | 説明する |
|---|---|---|
| 0x03 | 複数のレジスタを読み取る | リモートデバイスでは、この関数コードを使用して、ホールドレジスタ内の連続するブロックの内容を読み取ります。 |
| 0x06 | 単一のレジスタを書き込む | リモートデバイスでは、この関数コードを使用して単一のレジスタに書き込みます。 |
| 0x10 | 複数のレジスタを書き込む | リモートデバイスでは、この関数コードを使用して連続するレジスタブロック(1~約120個のレジスタ)を書き込みます。 |
3. 通信パラメータを設定する
- 0x0040から0x0042までのレジスタは、通信パラメータを設定するために使用されます。
- まず、レジスタ0x0040に値0xA501を書き込んで設定モードに入り、次にレジスタ0x0041と0x0042に値を書き込んでスレーブIDとボーレートを設定します。
- 新しいパラメータは1Sで更新されます。
- レジスタ0x0040に0x0000を書き込むことで、設定モードを終了します。
4. 通信パラメータをデフォルト値にリセットする
- SAとSBを2に設定してください。
- KSボタンを3秒以上押し続けると、赤いLEDが点滅します。その後、KSボタンを離してください。
- 次に、KCボタンを3秒以上押し続けると、赤いLEDが再び点滅するので、KCボタンを離してください。
- これで通信パラメータがデフォルト値にリセットされます(スレーブIDは1、ボーレートは9600)。
これは、通信パラメータが欠落している場合に使用されます。
5.登録者リスト
| 登録住所 | レジスタビット | シグナルグループ | シグナル名 | 最低値 | 最大値 | 会社概要 | 読み書き | タイプ | 真理値表 | 説明する |
|---|---|---|---|---|---|---|---|---|---|---|
| 0x0010 | b15-b5 | \ | \ | \ | \ | \ | 読み書き | 16進数 | 0 を保持 | 保持 |
| b5 | \ | \ | \ | \ | \ | 読み書き | 16進数 | 0 を保持 | 保持 | |
| b4 | コントロール | 停止 | \ | \ | \ | 読み書き | 16進数 | 1:停止、0:通常 | 走るのをやめる | |
| b3 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 | |
| b2 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 | |
| b1-b0 | コントロール | モード | \ | \ | \ | 読み書き | 16進数 | 1:通信制御 | 制御モデル | |
| 0x0011 | b15-b0 | コントロール | オープン学位を設定する | 0 | 10000 | % | 読み書き | 整数/16進数 | 0-10000は0-100%の開閉に対応します | バルブの開度を制御する(比率係数1/100) |
| 0x0012 | b15-b0 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
| 0x0013 | b15-b0 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
| 0x0014 | b15-b0 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
| 0x0015 | b15-b0 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
| 0x0016 | b15-b0 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
| 0x0017 | b15-b0 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
| 0x0018 | b15-b6 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
| b5 | 情報 | エラー位置 | \ | \ | \ | r | 16進数 | 1:位置信号の不具合 | 位置信号故障表示 | |
| b4 | 情報 | エラーシグナル | \ | \ | \ | r | 16進数 | 1:入力信号の不具合 | 入力信号障害フラグ | |
| b3 | 情報 | オーバートルクフラグ | \ | \ | \ | r | 16進数 | 1:過負荷 | オーバーロードフラグ | |
| b2 | 情報 | スタックフラグ | \ | \ | \ | r | 16進数 | 1:回転がブロックされる | 通行止め標識 | |
| b1 | 情報 | openRunフラグ | \ | \ | \ | r | 16進数 | 1:バルブを閉じる | バルブ開閉サイン | |
| b0 | 情報 | closeRunFlag | \ | \ | \ | r | 16進数 | 1:バルブを開ける | バルブ閉鎖サイン | |
| 0x0019 | b15-b0 | 情報 | オープン学位 | 0 | 10000 | % | r | 整数/16進数 | 0-10000は0-100%の開閉に対応します | 現在のバルブ開度(比率係数 1/100) |
| 0x001A | b15-b0 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
| 0x001B | b15-b0 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
| 0x001C | b15-b0 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
| 0x001D | b15-b0 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
| 0x001E | b15-b0 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
| 0x001F | b15-b0 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
| 0x0040 | b15-b0 | 設定 | cfgMode | 1 | 127 | \ | rw | 16進数 | 0x0000: 通常モードに入ります | モード選択、設定パラメータは設定モードでのみ変更できます |
| 0x0041 | b15-b0 | 設定 | cmm_addr | 1 | 127 | \ | rw | 16進数 | 1~127 | 通信アドレスを設定する |
| 0x0042 | b15-b0 | 設定 | cmm_baudrate | \ | \ | \ | rw | 16進数 | 0: ボーレート 4800 | ボーレートを設定します |
| 0x0043 | b15-b0 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
| 0x0044 | b15-b0 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
| 0x0045 | b15-b0 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
| 0x0046 | b15-b0 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
| 0x0047 | b15-b0 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
| 0x0048 | b15-b0 | \ | \ | \ | \ | \ | r | 16進数 | 0 を保持 | 保持 |
デモ通信データ
1. 位置を設定する
Modbus制御モードに入ります:
Tx→◇01 10 00 10 00 01 02 00 01 65 00
Rx←◆01 10 00 10 00 01 00 0C
設定位置: 0%
Tx→◇01 10 00 11 00 01 02 00 00 A5 11
Rx←◆01 10 00 11 00 01 51 CC
位置設定: 50% (5000 -> 0x1388)
Tx→◇01 10 00 11 00 01 02 13 88 A8 47
Rx←◆01 10 00 11 00 01 51 CC
位置設定: 100% (10000 -> 0x2710)
Tx→◇01 10 00 11 00 01 02 27 10 BF 2D
Rx←◆01 10 00 11 00 01 51 CC
停止
Tx→◇01 10 00 10 00 01 02 00 11 64 CC
Rx←◆01 10 00 10 00 01 00 0C
2. ポジションを取得する
Tx→◇01 03 00 18 00 02 44 0C
Rx←◆01 03 04 00 30 00 00 FA 3C
3. ModbusスレーブIDを設定する
設定モードに入る
Tx→◇01 10 00 40 00 01 02 A5 01 12 00
Rx←◆01 10 00 40 00 01 00 1D
スレーブIDを2に設定する
Tx→◇01 10 00 41 00 01 02 00 02 28 80
Rx←◆01 10 00 41 00 01 51 DD
設定モードを終了する
Tx→◇02 10 00 40 00 01 02 A5 00 C7 30
Rx←◆02 10 00 40 00 01 00 2E
4. Modbusボーレートを設定する
設定モードに入る
Tx→◇01 10 00 40 00 01 02 A5 01 12 00
Rx←◆01 10 00 40 00 01 00 1D
ボーレートを9600に設定してください
Tx→◇01 10 00 42 00 01 02 00 01 68 B2
Rx←◆01 10 00 42 00 01 A1 DD
設定モードを終了する
Tx→◇01 10 00 40 00 01 02 A5 00 D3 C0
Rx←◆01 10 00 40 00 01 00 1D


 English (UK)
 香港中文
 繁體中文