







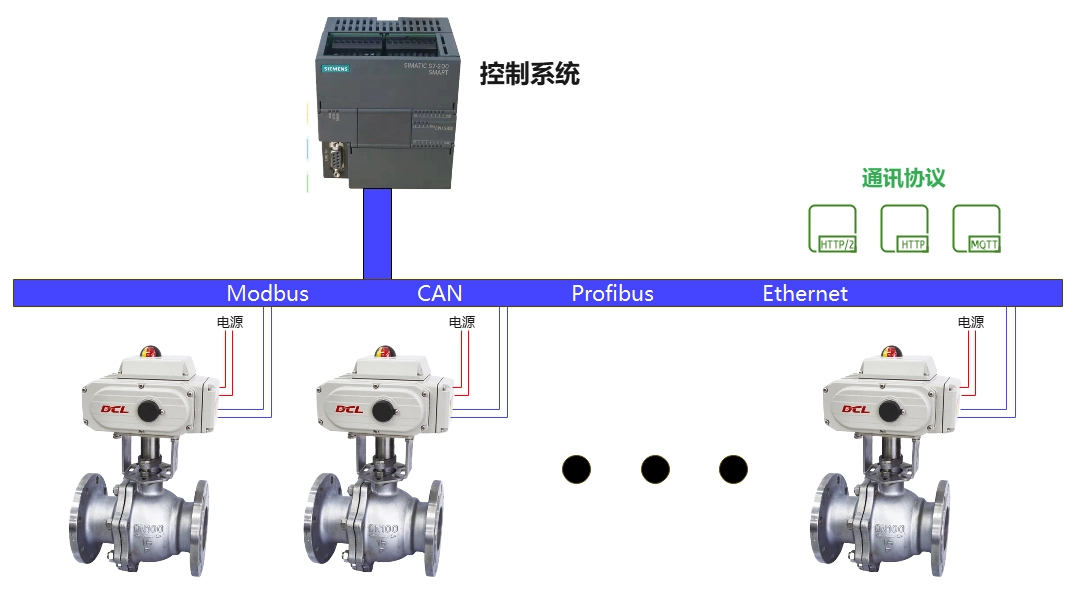
แอคชูเอเตอร์ DCL รองรับโปรโตคอล Modbus-RTU โดยอ้างอิงจากคู่มือการใช้งานนี้ คุณสามารถเชื่อมต่อแอคชูเอเตอร์ DCL เข้ากับ Modbus ได้
คณะกรรมการ
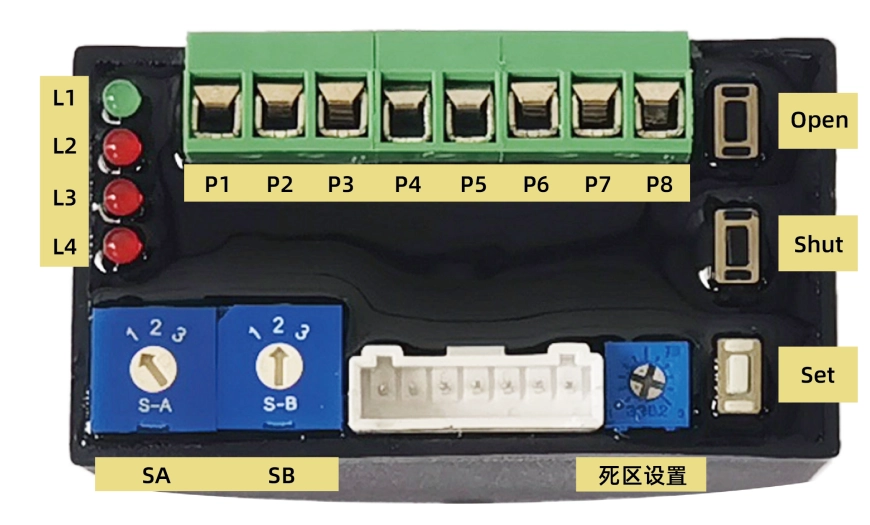
1. การกำหนดอินเทอร์เฟซ
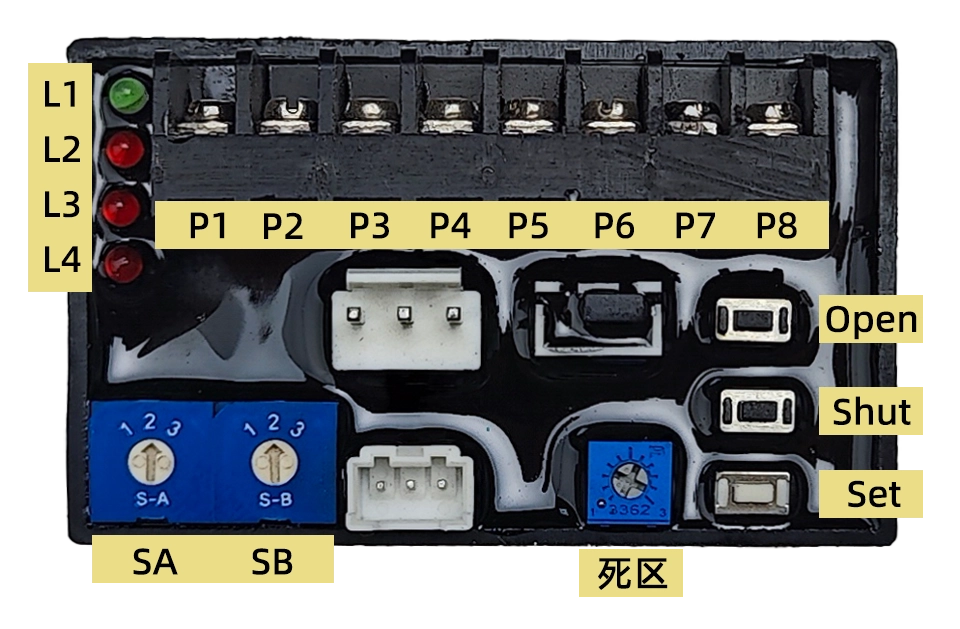
P1:220VAC N
P2:220VAC L
P3:4-20mA Input –
P4:4-20mA Input+
P5:4-20mA เอาต์พุต-
P6:4-20mA Output+
P7:RS485 A
หน้า 8: RS485 B
2. ปุ่ม
เปิด: ใช้ในโหมดตั้งค่า กดปุ่มนี้เพื่อเปิดแอคชูเอเตอร์และปล่อยเพื่อหยุด กดปุ่ม Set และ Open พร้อมกันเพื่อตั้งค่าตำแหน่งเปิดเต็มที่
ปิด: ใช้ในโหมดตั้งค่า กดปุ่มนี้เพื่อปิดแอคชูเอเตอร์และปล่อยเพื่อหยุด กดปุ่มตั้งค่าและเปิดพร้อมกันเพื่อตั้งค่าตำแหน่งปิดเต็มที่
ตั้งค่า: ใช้ในโหมดตั้งค่า. การใช้งานร่วมกัน ใช้ปุ่มนี้ร่วมกับปุ่มอื่น ๆ เพื่อตั้งค่าพารามิเตอร์.
3. สลับ
เอสเอ: ตั้งค่าโหมดการทำงาน
1–การมอดูเลตแบบปกติ
2–โหมดการตั้งค่า
3–การปรับโมดูเลชันย้อนกลับ
SB: ตั้งค่าตำแหน่งความปลอดภัย (ค่าเริ่มต้นตั้งไว้ที่ 2)
1–ขับรถเพื่อเปิดใช้งานเต็มรูปแบบ
2–รักษาตำแหน่ง
3–ขับเคลื่อนจนสุด
4. ไฮสเตอร์ซิส
ตั้งค่าค่าฮิสเทรีซิสจาก 0.5% ถึง 5% โดยหนึ่งสเกลเท่ากับ 0.5%
ตัวกระตุ้นจะไม่เปลี่ยนตำแหน่งของวาล์วจนกว่าช่องว่างระหว่างตำแหน่งที่แสดงโดยสัญญาณอินพุตกับตำแหน่งวาล์วปัจจุบันจะมีขนาดใหญ่กว่าค่าฮิสเทรีซิส
5. ข้อบ่งชี้
L1: สีเขียว, แสดงสถานะพลังงาน
L2: สีแดง, ข้อผิดพลาดสัญญาณอินพุต, เปิดเมื่อสัญญาณอินพุตเกินช่วง;
L3: สีแดง, ข้อผิดพลาดของโพเทนชิโอมิเตอร์, เปิดเมื่อโพเทนชิโอมิเตอร์ผิดปกติหรือสายเชื่อมต่อขาด
L4: ข้อผิดพลาดสีแดง, ติดขัด, เปิดขึ้นเมื่อไม่สามารถขับเคลื่อนตัวกระตุ้นให้เปิดหรือปิดได้
ตั้งค่า
สลับ SA ไปที่ 2 เพื่อเข้าสู่โหมดการตั้งค่า จากนั้นคุณสามารถตั้งค่าช่วงการหมุนของการทำงาน ตั้งค่าตำแหน่งความปลอดภัย ปรับเทียบสัญญาณขาเข้าและขาออก และอื่นๆ
1. การตั้งค่าช่วงการทำงาน
ตั้งค่าตำแหน่งปิดสนิท:
- กดปุ่ม KO/KC เพื่อขับวาล์วไปยังตำแหน่งปิดสนิท
- กดปุ่ม KS ค้างไว้ จากนั้นกดปุ่ม KC ค้างไว้เช่นกัน จนกระทั่ง L2 เปิดขึ้นประมาณ 3-4 วินาที ซึ่งหมายความว่า การตั้งค่าตำแหน่งปิดสนิทเสร็จสมบูรณ์แล้ว
- ตอนนี้คุณสามารถปล่อยปุ่มทั้งสองนี้ได้
ตั้งค่าตำแหน่งเปิดเต็มที่:
- กดปุ่ม KO/KC เพื่อขับวาล์วไปยังตำแหน่งเปิดเต็มที่
- กดปุ่ม KS ค้างไว้ จากนั้นกดปุ่ม KO ค้างไว้เช่นกัน จนกระทั่ง L2 เปิดขึ้นประมาณ 3-4 วินาที ซึ่งหมายความว่า การตั้งค่าตำแหน่งเปิดเต็มที่เสร็จสมบูรณ์แล้ว
- ตอนนี้คุณสามารถปล่อยปุ่มทั้งสองนี้ได้
หมายเหตุ: เมื่อกำหนดตำแหน่งเปิดและปิดเต็มที่ด้วยตำแหน่งเดียวกัน การกำหนดค่าจะสำเร็จ แต่แอคชูเอเตอร์จะไม่หมุนในโหมดปรับระดับ
2. ตั้งค่าพารามิเตอร์ Modbus
- รีจิสเตอร์ตั้งแต่ 0x0040 ถึง 0x0042 ใช้สำหรับตั้งค่าพารามิเตอร์การสื่อสาร
- ก่อนอื่นให้เข้าสู่โหมดการตั้งค่าโดยเขียนค่า 0xA501 ไปยังรีจิสเตอร์ 0x0040 จากนั้นตั้งค่า slave ID และ baud rate โดยเขียนค่าไปยังรีจิสเตอร์ 0x0041 และ 0x0042
- พารามิเตอร์ใหม่จะได้รับการอัปเดตใน 1S
- ออกจากโหมดการตั้งค่าโดยการเขียนค่า 0x0000 ไปยังรีจิสเตอร์ 0x0040
เริ่มต้นการมอดูเลต
หมุน SA ไปที่ 1 เพื่อเริ่มการมอดูเลต
- หลังจากเปิดเครื่อง ตัวกระตุ้นจะตั้งค่าเริ่มต้นให้ติดตามสัญญาณอินพุต 4-20mA สำหรับการปรับค่า
- การส่งคำสั่งผ่าน modbus ช่วยให้ตัวกระตุ้นสามารถทำงานในโหมดควบคุมการสื่อสาร และกลับไปยังโหมดควบคุมแบบอนาล็อกโดยอัตโนมัติเมื่อตัวกระตุ้นถูกปิดและเปิดอีกครั้ง
การมอดูเลตด้วย 4-20mA
- ตัวกระตุ้นจะขับเคลื่อนวาล์วไปยังตำแหน่งที่เฉพาะเจาะจงตามที่สัญญาณอินพุต 4-20mA กำหนดไว้
- สัญญาณเอาต์พุต 4-20mA จะแสดงตำแหน่งของวาล์วแบบเรียลไทม์
- "ON/OFF Output Open" จะส่งออกสัญญาณที่มีประสิทธิภาพ (เชื่อมต่อกับ COM) เมื่อวาล์วถูกขับเคลื่อนไปยังตำแหน่งเปิดเต็มที่
- "ON/OFF Output Shut" จะส่งสัญญาณที่มีประสิทธิภาพ (เชื่อมต่อกับ COM) เมื่อวาล์วถูกขับเคลื่อนไปยังตำแหน่งปิดสนิท
- ตัวกระตุ้นจะขับเคลื่อนวาล์วไปยังตำแหน่งความปลอดภัยเมื่อเกิดการขาดแคลนพลังงานหรือสัญญาณอินพุตมีข้อผิดพลาด
- แอคชูเอเตอร์จะกลับสู่โหมดการปรับระดับหลังจากได้รับพลังงานและสัญญาณเข้าคืนแล้ว
หมายเหตุ: คุณสามารถหมุน SW2 ไปที่ 3 เพื่อเปิดใช้งานการทำงานย้อนกลับได้ ซึ่งค่าอินพุต 4mA จะถูกส่งเป็น 20mA และ 20mA จะถูกส่งเป็น 4mA ดังนั้นการมอดูเลตจะเหมือนกับการย้อนกลับ
การมอดูเลตด้วย Modbus-RTU/RS485
ชั้นฮาร์ดแวร์
- ตัวกระตุ้น DCL รองรับโปรโตคอล Modbus-RTU,RS485 ใช้ในชั้นทางกายภาพ。
- รหัสทาส: ค่าเริ่มต้นเป็น 1
- อัตราการส่งข้อมูล: สามารถตั้งค่าได้ โดยมีค่าเริ่มต้น 9600
- รูปแบบข้อมูล RS485: 1 บิตเริ่มต้น + 8 บิตข้อมูล + 1 บิตหยุด (ไม่มีการตรวจสอบคู่)
1. อินเตอร์เฟซ
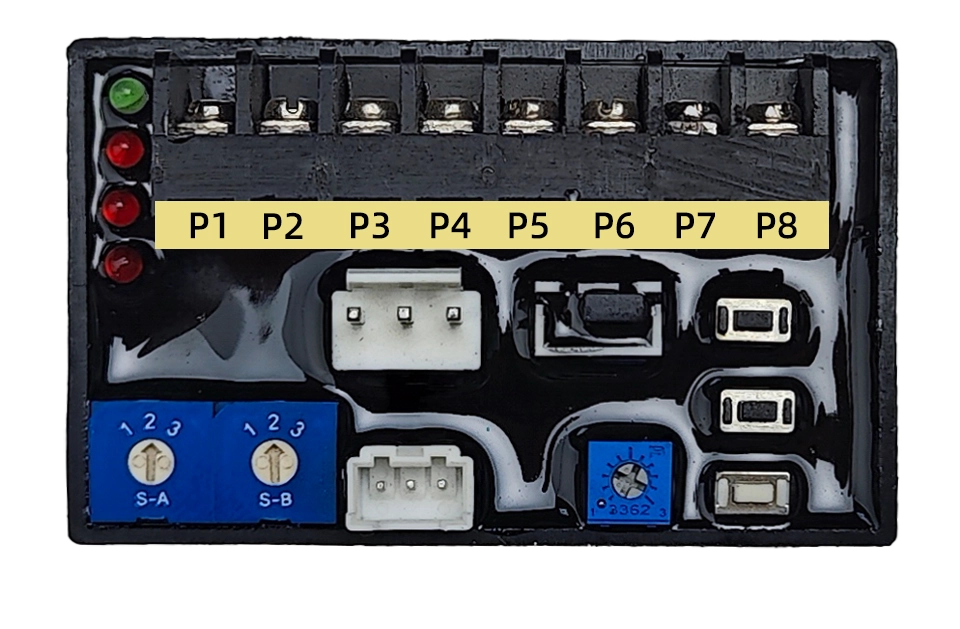
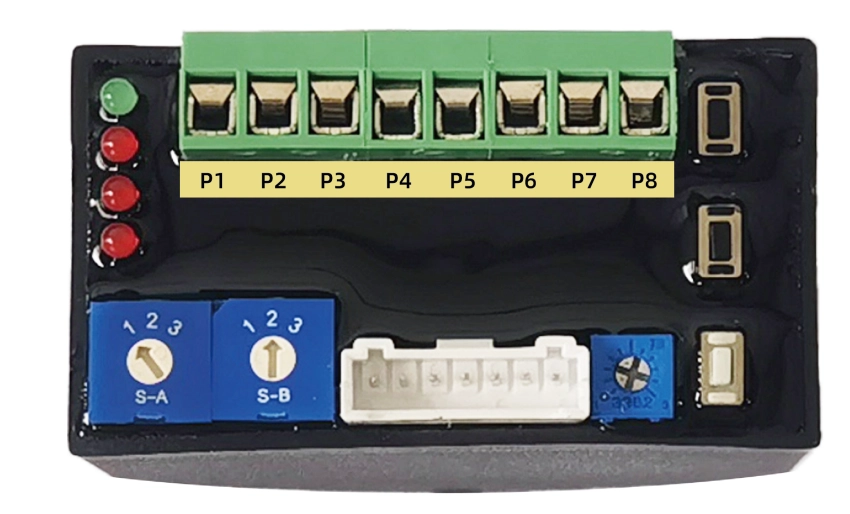
P1: แหล่งจ่ายไฟ –
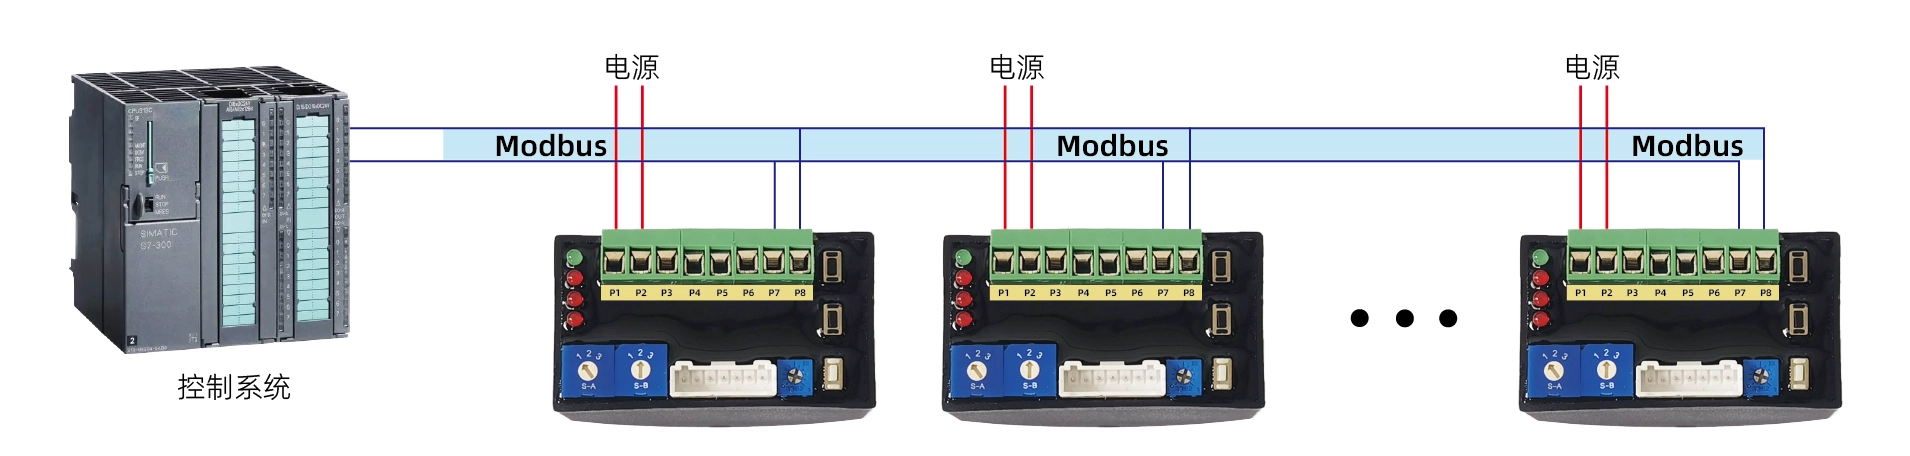
P2: แหล่งจ่ายไฟ+
P7:RS485 A
หน้า 8: RS485 B
P3~P6:สำรองไว้(4~20mA/0~10V)
2. แผนภาพการเชื่อมต่อ
ชั้นแอปพลิเคชัน
1、ADU
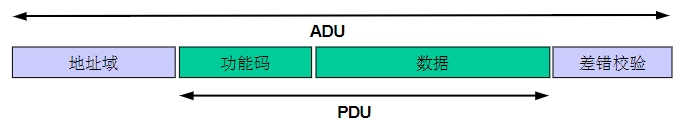
2. รหัสฟังก์ชัน
| ไอดี | ชื่อ | อธิบาย |
|---|---|---|
| 0x03 | อ่านรีจิสเตอร์หลายตัว | ในอุปกรณ์ระยะไกล ให้ใช้รหัสฟังก์ชันนี้เพื่ออ่านเนื้อหาของบล็อกต่อเนื่องกันในรีจิสเตอร์ที่เก็บไว้ |
| 0x06 | เขียนในรีจิสเตอร์เดียว | ในอุปกรณ์ระยะไกล ให้ใช้รหัสฟังก์ชันนี้เพื่อเขียนรีจิสเตอร์เดียว |
| 0x10 | เขียนหลายรีจิสเตอร์ | ในอุปกรณ์ระยะไกล ให้ใช้รหัสฟังก์ชันนี้เพื่อเขียนบล็อกรีจิสเตอร์ต่อเนื่อง (ตั้งแต่ 1 ถึงประมาณ 120 รีจิสเตอร์) |
3. กำหนดพารามิเตอร์การสื่อสาร
- รีจิสเตอร์ตั้งแต่ 0x0040 ถึง 0x0042 ใช้สำหรับตั้งค่าพารามิเตอร์การสื่อสาร
- ก่อนอื่นให้เข้าสู่โหมดการตั้งค่าโดยเขียนค่า 0xA501 ไปยังรีจิสเตอร์ 0x0040 จากนั้นตั้งค่า slave ID และ baud rate โดยเขียนค่าไปยังรีจิสเตอร์ 0x0041 และ 0x0042
- พารามิเตอร์ใหม่จะได้รับการอัปเดตใน 1S
- ออกจากโหมดการตั้งค่าโดยการเขียนค่า 0x0000 ไปยังรีจิสเตอร์ 0x0040
4. รีเซ็ตพารามิเตอร์การสื่อสารกลับเป็นค่าเริ่มต้น
- ตั้งค่า SA และ SB เป็น 2
- กดปุ่ม KS ค้างไว้มากกว่า 3 วินาที ไฟ LED สีแดงจะกระพริบ จากนั้นปล่อยปุ่ม KS
- จากนั้นกดปุ่ม KC ค้างไว้นานกว่า 3 วินาที ไฟ LED สีแดงจะกระพริบอีกครั้ง ปล่อยปุ่ม KC
- ขณะนี้พารามิเตอร์การสื่อสารจะถูกตั้งค่ากลับเป็นค่าเริ่มต้น (หมายเลขสเลฟเป็น 1, อัตราการส่งข้อมูลเป็น 9600)
นี่ใช้เมื่อพารามิเตอร์การสื่อสารไม่ครบถ้วน
5. รายชื่อผู้ลงทะเบียน
| ที่อยู่สำหรับจดทะเบียน | บิตลงทะเบียน | กลุ่มสัญญาณ | ชื่อสัญญาณ | ค่าต่ำสุด | มูลค่าสูงสุด | บริษัท | อ่าน/เขียน | ประเภท | ตารางความจริง | อธิบาย |
|---|---|---|---|---|---|---|---|---|---|---|
| 0x0010 | b15-b5 | \ | \ | \ | \ | \ | อ่าน/เขียน | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| b5 | \ | \ | \ | \ | \ | อ่าน/เขียน | เฮ็กซ์ | เก็บ 0 | รักษาไว้ | |
| b4 | การควบคุม | หยุด | \ | \ | \ | อ่าน/เขียน | เฮ็กซ์ | 1: หยุด, 0: ปกติ | หยุดวิ่ง | |
| b3 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ | |
| b2 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ | |
| b1-b0 | การควบคุม | โหมด | \ | \ | \ | อ่าน/เขียน | เฮ็กซ์ | 1: การควบคุมการสื่อสาร | แบบจำลองการควบคุม | |
| 0x0011 | b15-b0 | การควบคุม | เปิดหลักสูตรปริญญา | 0 | 10000 | % | อ่าน/เขียน | int/hex | 0-10000 ตรงกับ 0-100% เปิด | ควบคุมการเปิดของวาล์ว (ค่าสัมประสิทธิ์อัตราส่วน 1/100) |
| 0x0012 | b15-b0 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| 0x0013 | b15-b0 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| 0x0014 | b15-b0 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| 0x0015 | b15-b0 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| 0x0016 | b15-b0 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| 0x0017 | b15-b0 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| 0x0018 | b15-b6 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| b5 | ข้อมูล | ตำแหน่งที่เกิดข้อผิดพลาด | \ | \ | \ | อาร์ | เฮ็กซ์ | 1: ความผิดปกติของสัญญาณตำแหน่ง | สัญญาณตำแหน่งผิดพลาด | |
| b4 | ข้อมูล | errSignal | \ | \ | \ | อาร์ | เฮ็กซ์ | 1: ความผิดปกติของสัญญาณอินพุต | สัญญาณอินพุตผิดพลาด | |
| b3 | ข้อมูล | flag แสดงการเกิดแรงบิดเกิน | \ | \ | \ | อาร์ | เฮ็กซ์ | 1: การทำงานหนักเกินไป | ธงสัญญาณเตือนการโอเวอร์โหลด | |
| b2 | ข้อมูล | ธงติด | \ | \ | \ | อาร์ | เฮ็กซ์ | 1: การหมุนที่ถูกขัดขวาง | ป้ายเตือนการอุดตัน | |
| b1 | ข้อมูล | openRunFlag | \ | \ | \ | อาร์ | เฮ็กซ์ | 1: ปิดวาล์ว | สัญลักษณ์การเปิดวาล์ว | |
| b0 | ข้อมูล | ปิดสถานะการรัน | \ | \ | \ | อาร์ | เฮ็กซ์ | 1: การเปิดวาล์ว | สัญลักษณ์ปิดวาล์ว | |
| 0x0019 | b15-b0 | ข้อมูล | เปิดปริญญา | 0 | 10000 | % | อาร์ | int/hex | 0-10000 ตรงกับ 0-100% เปิด | การเปิดวาล์วปัจจุบัน (ค่าสัมประสิทธิ์อัตราส่วน 1/100) |
| 0x001A | b15-b0 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| 0x001B | b15-b0 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| 0x001C | b15-b0 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| 0x001D | b15-b0 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| 0x001E | b15-b0 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| 0x001F | b15-b0 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| 0x0040 | b15-b0 | การตั้งค่า | cfgMode | 1 | 127 | \ | rw | เฮ็กซ์ | 0x0000: เข้าสู่โหมดปกติ | โหมดการเลือก, พารามิเตอร์การตั้งค่าสามารถแก้ไขได้เฉพาะในโหมดการตั้งค่า |
| 0x0041 | b15-b0 | การตั้งค่า | cmm_addr | 1 | 127 | \ | rw | เฮ็กซ์ | 1~127 | ตั้งค่าที่อยู่สำหรับการสื่อสาร |
| 0x0042 | b15-b0 | การตั้งค่า | cmm_baudrate | \ | \ | \ | rw | เฮ็กซ์ | 0: อัตราการส่งข้อมูล 4800 | ตั้งค่าความเร็วบอด |
| 0x0043 | b15-b0 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| 0x0044 | b15-b0 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| 0x0045 | b15-b0 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| 0x0046 | b15-b0 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| 0x0047 | b15-b0 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
| 0x0048 | b15-b0 | \ | \ | \ | \ | \ | อาร์ | เฮ็กซ์ | เก็บ 0 | รักษาไว้ |
ข้อมูลการสื่อสารในตัวอย่าง
1. กำหนดตำแหน่ง
เข้าสู่โหมดควบคุม Modbus:
Tx→◇01 10 00 10 00 01 02 00 01 65 00
Rx←◆01 10 00 10 00 01 00 0C
ตำแหน่งที่ตั้ง: 0%
Tx→◇01 10 00 11 00 01 02 00 00 A5 11
Rx←◆01 10 00 11 00 01 51 CC
ตั้งค่าตำแหน่ง: 50% (5000 -> 0x1388)
Tx→◇01 10 00 11 00 01 02 13 88 A8 47
Rx←◆01 10 00 11 00 01 51 CC
ตั้งค่าตำแหน่ง: 100% (10000 -> 0x2710)
Tx→◇01 10 00 11 00 01 02 27 10 BF 2D
Rx←◆01 10 00 11 00 01 51 CC
หยุด
Tx→◇01 10 00 10 00 01 02 00 11 64 CC
Rx←◆01 10 00 10 00 01 00 0C
2. รับตำแหน่ง
Tx→◇01 03 00 18 00 02 44 0C
Rx←◆01 03 04 00 30 00 00 FA 3C
3. ตั้งค่า Modbus Slave ID
เข้าสู่โหมดตั้งค่า
Tx→◇01 10 00 40 00 01 02 A5 01 12 00
Rx←◆01 10 00 40 00 01 00 1D
ตั้งค่า Slave ID เป็น 2
Tx→◇01 10 00 41 00 01 02 00 02 28 80
Rx←◆01 10 00 41 00 01 51 DD
ออกจากโหมดตั้งค่า
Tx→◇02 10 00 40 00 01 02 A5 00 C7 30
Rx←◆02 10 00 40 00 01 00 2E
4. ตั้งค่าความเร็ว Baud Rate ของ Modbus
เข้าสู่โหมดตั้งค่า
Tx→◇01 10 00 40 00 01 02 A5 01 12 00
Rx←◆01 10 00 40 00 01 00 1D
ตั้งค่าความเร็วบอดร์เป็น 9600
Tx→◇01 10 00 42 00 01 02 00 01 68 B2
Rx←◆01 10 00 42 00 01 A1 DD
ออกจากโหมดตั้งค่า
Tx→◇01 10 00 40 00 01 02 A5 00 D3 C0
Rx←◆01 10 00 40 00 01 00 1D


 English (UK)
 香港中文
 繁體中文
 English (Canada)
 English (South Africa)
 English (Australia)
 English (New Zealand)
 English
 Español de Puerto Rico
 Français du Canada
 Español de México
 Español de Chile
 Español de Colombia
 Español de Uruguay
 עִבְרִית
 Nederlands (België)
 Français de Belgique
 Eesti
 Latviešu valoda
 Lietuvių kalba
 Français
 Deutsch
 Norsk nynorsk
 Deutsch (Österreich)
 Slovenčina
 Deutsch (Schweiz)
 Italiano