





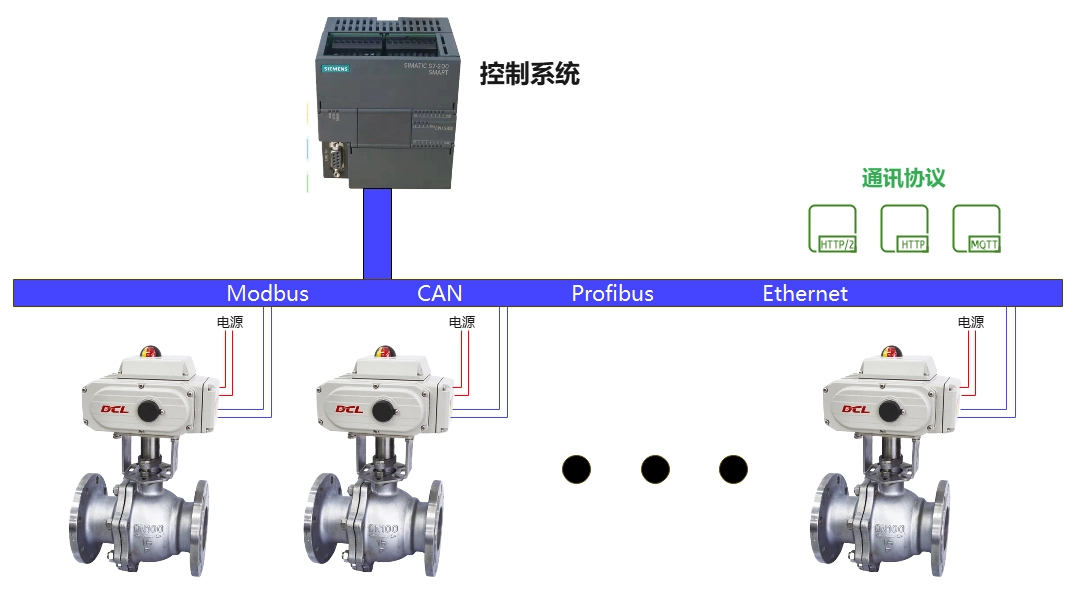
Gli attuatori DCL supportano il protocollo Modbus-RTU. Consultando questo manuale applicativo, è possibile collegare gli attuatori DCL al protocollo Modbus.
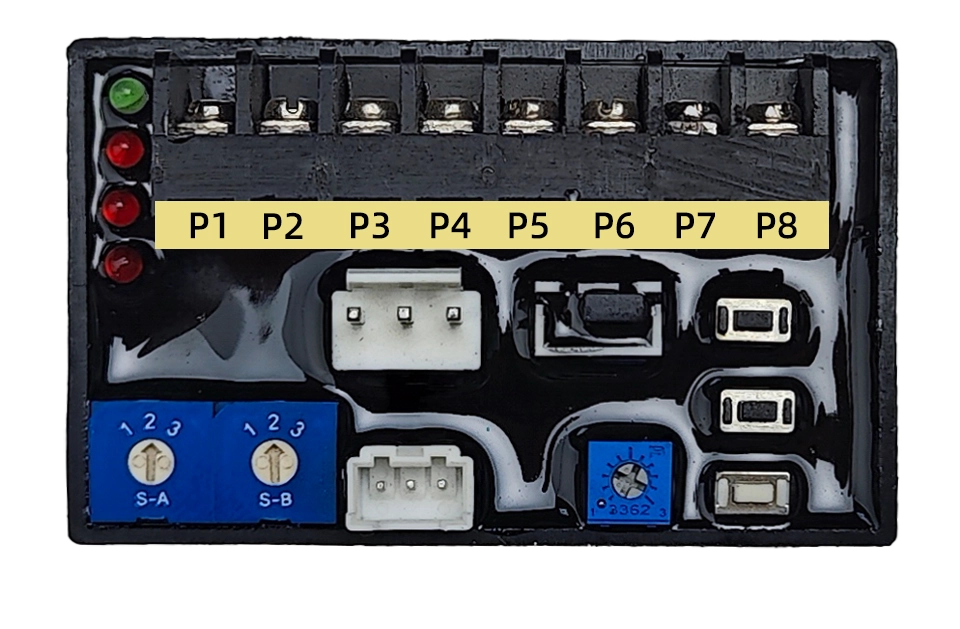
Pannello
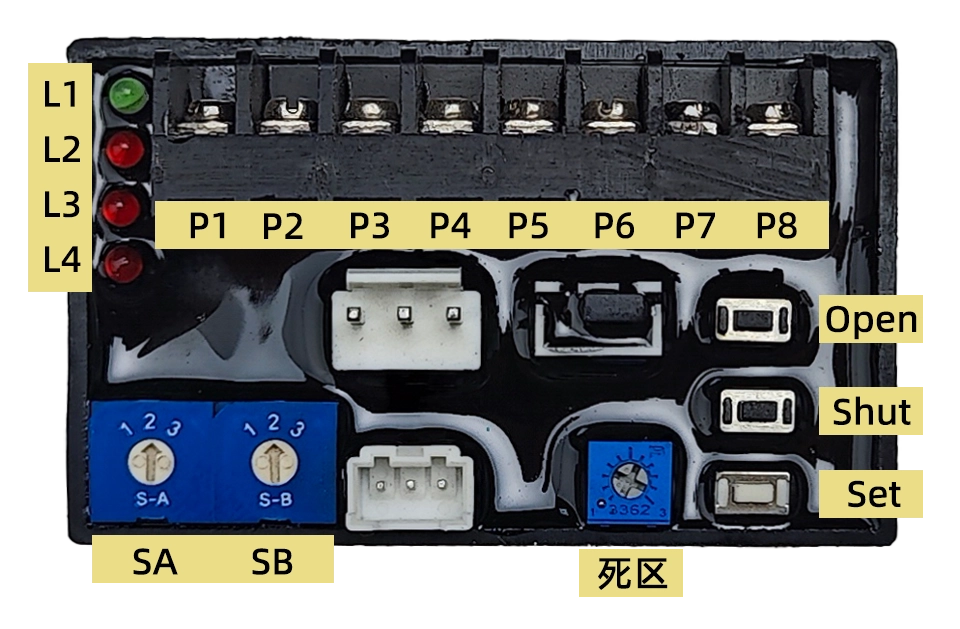
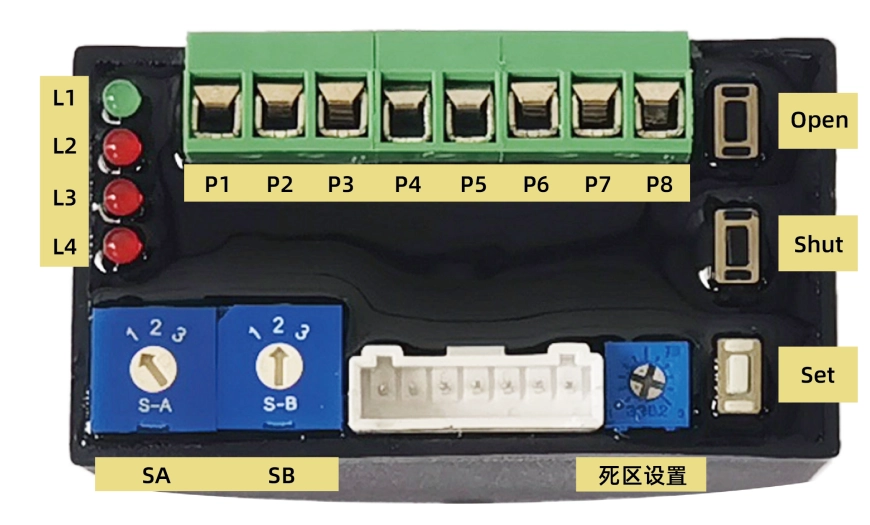
1. Definizione dell'interfaccia
P1:220VAC N
P2:220VAC L
P3: Ingresso 4-20mA –
P4: Ingresso 4-20mA+
P5: Uscita 4-20mA-
P6: Uscita 4-20mA+
P7:RS485 A
P8:RS485 B
2. Pulsante
Aperto: Utilizzato in modalità di impostazione. Premere questo pulsante per aprire l'attuatore, rilasciarlo per arrestarlo. Premere contemporaneamente Set e Open per impostare la posizione di massima apertura.
Chiuso: Utilizzato in modalità di impostazione. Premere questo pulsante per chiudere l'attuatore, rilasciarlo per arrestarlo. Premere contemporaneamente Set e Open per impostare la posizione di chiusura completa.
SetUtilizzato in modalità di impostazione. Utilizzare questo pulsante in combinazione con altri per impostare i parametri.
3. Interruttore
SA: Imposta la modalità operativa
1–Modulazione normale
2–Modalità di impostazione
3–Modulazione inversa
SB: Imposta posizione di sicurezza (impostazione predefinita: 2)
1–Aprire completamente
2–Mantieni la posizione
3–Spegnimento completo
4. Isteresi
Imposta un valore di isteresi da 0,5% a 5% con una scala che rappresenta 0,5%
L'attuatore non modificherà la posizione della valvola finché la differenza tra la posizione indicata dal segnale di ingresso e la posizione attuale della valvola non supererà il valore di isteresi.
5. Indicazione
L1: Verde, Indicazione di alimentazione;
L2: Rosso, errore del segnale di ingresso, si accende quando il segnale di ingresso è fuori portata;
L3: Rosso, errore del potenziometro, si accende quando il potenziometro è anomalo o il filo di collegamento è rotto;
L4: Rosso, errore di blocco, si attiva quando l'attuatore non può essere azionato per aprirsi o chiudersi.
Impostare
Portare SA su 2 per accedere alla modalità di impostazione. A questo punto è possibile impostare il campo di rotazione operativo, la posizione di sicurezza, calibrare il segnale di ingresso e di uscita e così via.
1. Impostare il raggio d'azione
Impostare la posizione di chiusura completa:
- Premere il pulsante KO/KC per portare la valvola in posizione completamente chiusa.
- Tenere premuto il pulsante KS e poi il pulsante KC finché L2 non si accende, circa 3-4 secondi dopo, il che significa che la configurazione della posizione completamente chiusa è completata.
- Ora è possibile rilasciare questi due pulsanti.
Impostare la posizione completamente aperta:
- Premere il pulsante KO/KC per portare la valvola in posizione completamente aperta.
- Tenere premuto il pulsante KS e poi il pulsante KO finché L2 non si attiva, circa 3-4 secondi dopo, il che significa che la configurazione in posizione completamente aperta è completata.
- Ora è possibile rilasciare questi due pulsanti.
Nota: se la posizione di apertura e chiusura complete sono configurate con la stessa posizione, la configurazione verrà eseguita correttamente. Tuttavia, l'attuatore non ruoterà in modalità di modulazione.
2. Impostare i parametri Modbus
- I registri da 0x0040 a 0x0042 vengono utilizzati per impostare i parametri di comunicazione.
- Innanzitutto, accedi alla modalità di impostazione scrivendo il valore 0xA501 nel registro 0x0040. Successivamente, imposta l'ID dello slave e la velocità di trasmissione scrivendo i valori nei registri 0x0041 e 0x0042.
- I nuovi parametri verranno aggiornati in 1S.
- Uscire dalla modalità di impostazione scrivendo 0x0000 nel registro 0x0040.
Inizio della modulazione
Impostare SA su 1 per avviare la modulazione.
- Dopo l'accensione, l'attuatore utilizza di default il segnale di ingresso 4-20 mA per la modulazione.
- L'invio di comandi tramite Modbus consente all'attuatore di funzionare in modalità di controllo tramite comunicazione e di tornare automaticamente alla modalità di controllo analogico dopo lo spegnimento e la successiva riaccensione.
Modulazione con 4-20mA
- L'attuatore azionerà la valvola portandola nella posizione specifica indicata dal segnale di ingresso 4-20 mA.
- Il segnale di uscita 4-20 mA indicherà la posizione della valvola in tempo reale.
- L'uscita "ON/OFF Output Open" emetterà un segnale effettivo (collegare a COM) quando la valvola viene portata in posizione completamente aperta.
- L'uscita "ON/OFF Output Shut" emetterà un segnale effettivo (collegare a COM) quando la valvola viene portata in posizione di chiusura completa.
- L'attuatore porterà la valvola in posizione di sicurezza in caso di interruzione dell'alimentazione o di guasto del segnale di ingresso.
- L'attuatore tornerà in modalità di modulazione una volta ripristinata l'alimentazione e il segnale di ingresso.
Nota: è possibile ruotare l'interruttore SW2 su 3 per attivare l'operazione inversa. In questo caso, un valore di ingresso di 4 mA verrà convertito in 20 mA e 20 mA in 4 mA. Quindi la modulazione è esattamente come se fosse invertita.
Modulazione con Modbus-RTU/RS485
Livello hardware
- L'attuatore DCL supporta il protocollo Modbus-RTU, mentre RS485 viene utilizzato a livello fisico.
- ID slave: predefinito a 1
- Velocità di trasmissione: configurabile con valore predefinito 9600
- Formato dati RS485: 1 bit di start + 8 bit di dati + 1 bit di stop (nessun controllo di parità)
1. Interfaccia
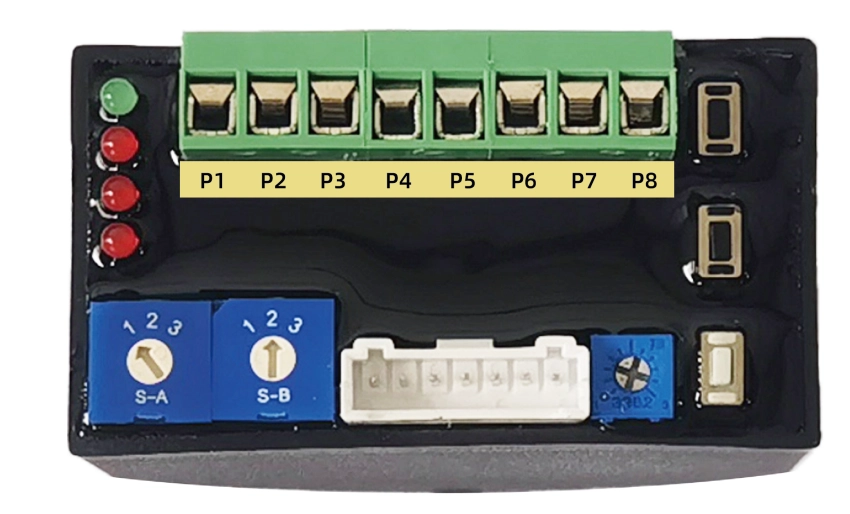
P1:Alimentatore –
P2:Alimentatore+
P7:RS485 A
P8:RS485 B
P3~P6: Riservato (4~20mA/0~10V)
2. Schema di collegamento
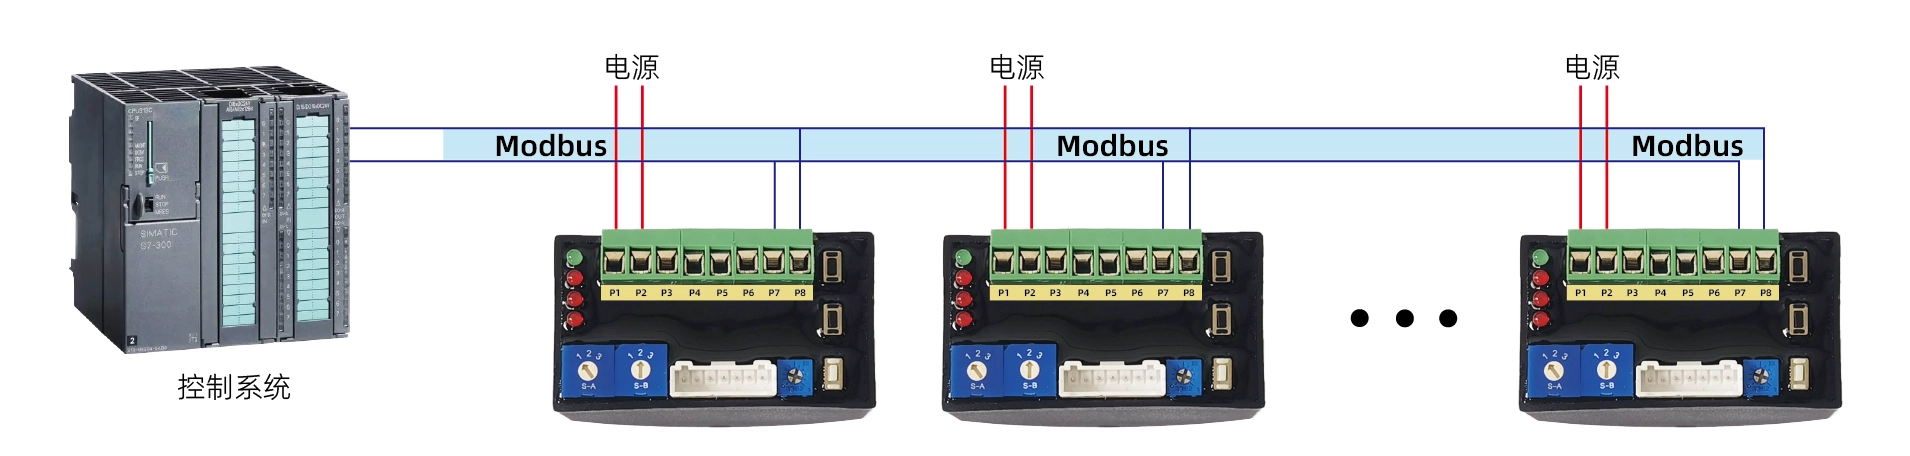
Livello applicazione
1、ADU
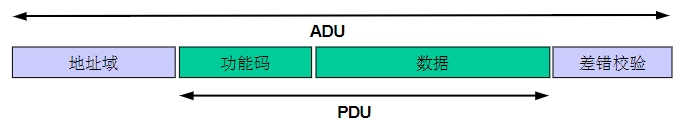
2. Codici funzione
| ID | nome | descrivere |
|---|---|---|
| 0x03 | Leggere più registri | Su un dispositivo remoto, utilizzare questo codice funzione per leggere il contenuto di blocchi consecutivi nel registro hold. |
| 0x06 | Scrivi un singolo registro | In un dispositivo remoto, utilizzare questo codice funzione per scrivere un singolo registro |
| 0x10 | Scrivere più registri | Su un dispositivo remoto, utilizzare questo codice funzione per scrivere blocchi di registri consecutivi (da 1 a circa 120 registri). |
3. Impostare i parametri di comunicazione
- I registri da 0x0040 a 0x0042 vengono utilizzati per impostare i parametri di comunicazione.
- Innanzitutto, accedi alla modalità di impostazione scrivendo il valore 0xA501 nel registro 0x0040. Successivamente, imposta l'ID dello slave e la velocità di trasmissione scrivendo i valori nei registri 0x0041 e 0x0042.
- I nuovi parametri verranno aggiornati in 1S.
- Uscire dalla modalità di impostazione scrivendo 0x0000 nel registro 0x0040.
4. Reimposta i parametri di comunicazione ai valori predefiniti
- Impostare SA e SB su 2.
- Tieni premuto KS per più di 3 secondi, il LED rosso lampeggerà, ora rilascia KS.
- Quindi tieni premuto KC per più di 3 secondi, il LED rosso lampeggerà di nuovo, rilascia KC.
- Ora i parametri di comunicazione verranno ripristinati ai valori predefiniti (ID slave a 1, velocità di trasmissione a 9600).
Questa funzione viene utilizzata quando i parametri di comunicazione non sono presenti.
5、Elenco dei registri
| Indirizzo di registrazione | bit di registro | Gruppo di segnali | Nome del segnale | valore minimo | Valore massimo | Azienda | Leggere/Scrivere | tipo | Tabella di verità | descrivere |
|---|---|---|---|---|---|---|---|---|---|---|
| 0x0010 | b15-b5 | \ | \ | \ | \ | \ | r/w | esagono | Mantieni 0 | conservare |
| b5 | \ | \ | \ | \ | \ | r/w | esagono | Mantieni 0 | conservare | |
| b4 | controllo | fermare | \ | \ | \ | r/w | esagono | 1: Stop, 0: Normal | Smetti di correre | |
| b3 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare | |
| b2 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare | |
| b1-b0 | controllo | modalità | \ | \ | \ | r/w | esagono | 1: Controllo della comunicazione | modello di controllo | |
| 0x0011 | b15-b0 | controllo | Impostare il grado aperto | 0 | 10000 | % | r/w | int/hex | 0-10000 corrisponde all'apertura 0-100% | Controllo dell'apertura della valvola (coefficiente di rapporto 1/100) |
| 0x0012 | b15-b0 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
| 0x0013 | b15-b0 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
| 0x0014 | b15-b0 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
| 0x0015 | b15-b0 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
| 0x0016 | b15-b0 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
| 0x0017 | b15-b0 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
| 0x0018 | b15-b6 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
| b5 | informazioni | errPosition | \ | \ | \ | r | esagono | 1: Malfunzionamento del segnale di posizione | Segnale di guasto posizione | |
| b4 | informazioni | ErroreSegnale | \ | \ | \ | r | esagono | 1: Malfunzionamento del segnale di ingresso | Indicatore di guasto del segnale di ingresso | |
| b3 | informazioni | overTorqueFlag | \ | \ | \ | r | esagono | 1: Sovraccarico | Flag di sovraccarico | |
| b2 | informazioni | stuckFlag | \ | \ | \ | r | esagono | 1: Rotazione bloccata | Segnale di blocco | |
| b1 | informazioni | openRunFlag | \ | \ | \ | r | esagono | 1: Chiudere la valvola | Segnale di apertura della valvola | |
| b0 | informazioni | closeRunFlag | \ | \ | \ | r | esagono | 1: Apertura della valvola | Segnale di chiusura della valvola | |
| 0x0019 | b15-b0 | informazioni | laurea aperta | 0 | 10000 | % | r | int/hex | 0-10000 corrisponde all'apertura 0-100% | Apertura attuale della valvola (coefficiente di rapporto 1/100) |
| 0x001A | b15-b0 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
| 0x001B | b15-b0 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
| 0x001C | b15-b0 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
| 0x001D | b15-b0 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
| 0x001E | b15-b0 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
| 0x001F | b15-b0 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
| 0x0040 | b15-b0 | configurazione | cfgMode | 1 | 127 | \ | rw | esagono | 0x0000: Entra in modalità normale | Selezione della modalità, i parametri di configurazione possono essere modificati solo in modalità di configurazione |
| 0x0041 | b15-b0 | configurazione | cmm_addr | 1 | 127 | \ | rw | esagono | 1~127 | Imposta l'indirizzo di comunicazione |
| 0x0042 | b15-b0 | configurazione | cmm_baudrate | \ | \ | \ | rw | esagono | 0: Velocità di trasmissione 4800 | impostare la velocità di trasmissione |
| 0x0043 | b15-b0 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
| 0x0044 | b15-b0 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
| 0x0045 | b15-b0 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
| 0x0046 | b15-b0 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
| 0x0047 | b15-b0 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
| 0x0048 | b15-b0 | \ | \ | \ | \ | \ | r | esagono | Mantieni 0 | conservare |
Dati di comunicazione dimostrativi
1. Imposta posizione
Accedere alla modalità di controllo Modbus:
Tx→◇01 10 00 10 00 01 02 00 01 65 00
Rx←◆01 10 00 10 00 01 00 0C
Imposta posizione: 0%
Tx→◇01 10 00 11 00 01 02 00 00 A5 11
Rx←◆01 10 00 11 00 01 51 CC
Imposta posizione: 50% (5000 -> 0x1388)
Tx→◇01 10 00 11 00 01 02 13 88 A8 47
Rx←◆01 10 00 11 00 01 51 CC
Imposta posizione: 100% (10000 -> 0x2710)
Tx→◇01 10 00 11 00 01 02 27 10 BF 2D
Rx←◆01 10 00 11 00 01 51 CC
Fermarsi
Tx→◇01 10 00 10 00 01 02 00 11 64 CC
Rx←◆01 10 00 10 00 01 00 0C
2. Ottieni posizione
Tx→◇01 03 00 18 00 02 44 0C
Rx←◆01 03 04 00 30 00 00 FA 3C
3. Impostare l'ID dello slave Modbus
Accedi alla modalità Impostazioni
Tx→◇01 10 00 40 00 01 02 A5 01 12 00
Rx←◆01 10 00 40 00 01 00 1D
Imposta l'ID dello slave su 2
Tx→◇01 10 00 41 00 01 02 00 02 28 80
Rx←◆01 10 00 41 00 01 51 DD
Esci dalla modalità Impostazioni
Tx→◇02 10 00 40 00 01 02 A5 00 C7 30
Rx←◆02 10 00 40 00 01 00 2E
4. Impostare la velocità di trasmissione Modbus
Accedi alla modalità Impostazioni
Tx→◇01 10 00 40 00 01 02 A5 01 12 00
Rx←◆01 10 00 40 00 01 00 1D
Imposta la velocità di trasmissione a 9600
Tx→◇01 10 00 42 00 01 02 00 01 68 B2
Rx←◆01 10 00 42 00 01 A1 GG
Esci dalla modalità Impostazioni
Tx→◇01 10 00 40 00 01 02 A5 00 D3 C0
Rx←◆01 10 00 40 00 01 00 1D


 English (UK)
 香港中文
 繁體中文