

工业过程控制系统用普通型及智能型电动执行机构 JB/T 8219—2016

Obsah

  • Predslov

  • 1 Rozsah pôsobnosti

  • 2 Normatívne odkazy

  • 3 Pojmy a definície

  • 4 Klasifikácia produktu a základné parametre

    • 4.1 Klasifikácia produktu

    • 4.2 Základné parametre

  • 5 základných funkcií inteligentných aktuátorov

    • 5.1 Funkcia displeja

    • 5.2 Funkcia nastavenia parametrov

    • 5.3 Funkcia konfigurácie na mieste

    • 5.4 Samodiagnostika porúch a funkcia alarmu

    • 5.5 Komunikačná funkcia

    • 5.6 Ďalšie funkcie

  • 6 Požiadavky

    • 6.1 Základné výkonnostné požiadavky

    • 6.2 Požiadavky na výkon ovplyvnené ovplyvňujúcimi faktormi

    • 6.3 Vzhľad

    • 6.4 Úroveň ochrany krytu

    • 6.5 Prevedenie odolné voči výbuchu

  • 7 testovacích metód

    • 7.1 Skúšobné podmienky

    • 7.2 Všeobecné ustanovenia o skúškach

    • 7.3 Základná chyba

    • 7.4 Základná odchýlka výstupného signálu polohy

    • 7.5 Hysterézia

    • 7.6 Mŕtva zóna

    • 7.7 Časové oneskorenie

    • 7,8 Menovitá chyba času zdvihu

    • 7.9 Charakteristiky spustenia

    • 7.10 Chyba opakovateľnosti mechanizmu riadenia zdvihu

    • 7.11 Izolačný odpor

    • 7.12 Pevnosť izolácie

    • 7.13 Zvýšenie teploty

    • 7.14 Dlhodobá stabilita

    • 7.15 Maximálna a minimálna chyba opakovateľnosti krútiaceho momentu a ťahu

    • 7.16 Manuálno-elektrický prepínací mechanizmus

    • 7.17 Základné funkcie inteligentných aktuátorov

    • 7.18 Hluk

    • 7.19 Plynulá (frekvenčná) regulácia rýchlosti

    • 7.20 Vplyv teploty prostredia

    • 7.21 Vplyv vlhkosti a tepla

    • 7.22 Vplyv napájacieho napätia

    • 7.23 Vplyv mechanických vibrácií

    • 7.24 Vplyv dopravného prostredia

    • 7.25 Odolnosť voči elektromagnetickému rušeniu rádiofrekvenčnými poliami

    • 7.26 Elektromagnetická imunita voči rýchlym elektrickým prechodovým impulzom

    • 7.27 Odolnosť voči prepätiu (nárazu)

    • 7.28 Odolnosť voči elektrostatickému výboju

    • 7.29 Odolnosť voči magnetickému poľu sieťovej frekvencie

    • 7.30 Vzhľad

    • 7.31 Úroveň ochrany krytu

    • 7.32 Prevedenie odolné voči výbuchu

  • 8 Pravidlá kontroly

    • 8.1 Kontrola vo výrobe

    • 8.2 Typová skúška

  • 9 Značenie, balenie a skladovanie

    • 9.1 Značenie

    • 9.2 Balenie

    • 9.3 Skladovanie

Tabuľka 1 Základné technické ukazovatele výkonnosti
Tabuľka 2 Technické ukazovatele ovplyvnené ovplyvňujúcimi faktormi
Tabuľka 3 Položky kontroly

Predslov

Táto norma bola vypracovaná podľa pravidiel uvedených v GB/T1.1—2009.
Táto norma nahrádza JB/T 8219—1999 „Elektrické aktuátory pre systémy merania a riadenia priemyselných procesov“. Hlavné technické zmeny v porovnaní s JB/T 8219—1999 sú nasledovné:

  • Názov normy bol zmenený;

  • Normatívne odkazy boli aktualizované (pozri kapitolu 2);

  • V klasifikácii produktov sa pôvodná klasifikácia založená na vzťahu medzi vstupom a výstupom ovládača zmenila na klasifikáciu podľa spôsobu riadenia, pričom sa rozdelila na ovládače spínacieho typu a ovládače regulačného typu (pozri 4.1.2); bola pridaná metóda založená na režime pohonu motora (pozri 4.1.4); indikátory „tlmiace charakteristiky, medzera a mŕtva zóna“ vo verzii z roku 1999 boli odstránené (pozri 4.2 verzie z roku 1999);

  • „Vstupný signál proporcionálneho aktuátora“ z pôvodnej normy je upravený na preferovaný vstupný signál pre regulačné aktuátory a spínacie aktuátory (pozri 4.2.5);

  • Boli pridané základné funkcie inteligentných akčných členov (pozri kapitolu 5);

  • Stupne presnosti boli zmenené z pôvodných „Úroveň 1, 2,5, 5“ na „Úroveň 0,5, 1,0, 1,5, 2,5“ (pozri tabuľku 1); pojmy „proporcionálne elektrické pohony“ a „integrované elektrické pohony“ v pôvodnej tabuľke 1 boli upravené na „regulačné pohony“ a „spínacie pohony“.

  • Požiadavky teraz zahŕňajú „maximálne a minimálne chyby opakovateľnosti krútiaceho momentu a ťahu“, „základné funkcie inteligentných ovládačov“, „odolnosť voči žiareniu vysokofrekvenčného elektromagnetického poľa“, „odolnosť voči skupinovým elektrickým rýchlym prechodovým impulzom“, „odolnosť voči prepätiu (nárazu), „odolnosť voči elektrostatickému výboju“ a „odolnosť voči magnetickému poľu sieťovej frekvencie“ (pozri 6.1.13, 6.1.15, 6.2.6, 6.2.7, 6.2.8, 6.2.9, 6.2.10);

  • Niektoré skúšobné metódy boli upravené alebo pridané, ako napríklad nárast teploty (pozri 7.13), vplyv teploty prostredia (pozri 7.20), vplyv napájacieho napätia (pozri 7.22) atď.
    Túto normu navrhuje Čínska federácia strojárskeho priemyslu a spadá pod jurisdikciu Národného technického výboru pre meranie a riadenie priemyselných procesov a štandardizáciu automatizácie (SAC/TC124).

Všeobecné a inteligentné elektrické aktuátory pre systémy riadenia priemyselných procesov

1 Rozsah pôsobnosti

Táto norma špecifikuje klasifikáciu výrobkov, požiadavky, skúšobné metódy, pravidlá kontroly, označovanie, balenie a skladovanie bežných a inteligentných elektrických aktuátorov používaných v systémoch riadenia priemyselných procesov (ďalej len aktuátory).
Táto norma platí pre všetky typy pohonov poháňaných motormi vrátane pohonov s uhlovým zdvihom, lineárnym zdvihom a viacotáčkových pohonov.

2 Normatívne odkazy

Nasledujúce dokumenty sú nevyhnutné pre použitie tohto dokumentu. Datované odkazy sa vzťahujú na tento dokument iba v uvedených verziách. Pre nedatované odkazy sa uplatňuje najnovšia verzia (vrátane všetkých zmien).

  • GB 3836.1 Výbušné atmosféry Časť 1: Všeobecné požiadavky na zariadenia

  • GB 3836.2 Výbušné atmosféry Časť 2: Zariadenia chránené ohňovzdornými krytmi „d“

  • Stupeň krytia podľa GB 4208-2008 (kód IP)

  • GB/T 13384 Všeobecné technické podmienky pre balenie elektromechanických výrobkov

  • GB/T 17626.2 Skúška elektromagnetickej kompatibility a techniky merania Skúška odolnosti voči elektrostatickému výboju

  • GB/T 17626.3 Skúška elektromagnetickej kompatibility a techniky merania Skúška imunity voči vyžarovanému RF elektromagnetickému poľu

  • GB/T 17626.4 Skúška elektromagnetickej kompatibility a techniky merania Skúška odolnosti voči rýchlym elektrickým prechodovým javom/burstovým impulzom

  • GB/T 17626.5 Skúška elektromagnetickej kompatibility a techniky merania Skúška odolnosti voči prepätiu (nárazom)

  • GB/T 17626.8 Skúška elektromagnetickej kompatibility a techniky merania Skúška imunity voči magnetickému poľu sieťovej frekvencie

  • GB/T 18271.1—2000 Všeobecné metódy a postupy pre hodnotenie výkonnosti zariadení na meranie a riadenie procesov Časť 1: Všeobecné zásady

  • GB/T 25480 Základné podmienky prostredia a skúšobné metódy pre prepravu a skladovanie prístrojov a meracích prístrojov

  • GB/T 26815—2011 Terminológia priemyselnej automatizácie Terminológia aktuátorov

3 Pojmy a definície

Na tento dokument sa vzťahujú pojmy a definície uvedené v norme GB/T 26815—2011, ako aj nižšie uvedené pojmy.

  • Maximálny krútiaci moment: Maximálny krútiaci moment, ktorý dokáže pohon ovládať počas prevádzky.

  • Minimálny riadiaci krútiaci momentMinimálny krútiaci moment, ktorý dokáže pohon ovládať počas prevádzky.

  • Maximálny ovládací ťah: Maximálny ťah, ktorý dokáže pohon ovládať počas prevádzky.

  • Minimálny ovládací ťahMinimálny ťah, ktorý dokáže pohon ovládať počas prevádzky.

4 Klasifikácia produktu a základné parametre

4.1 Klasifikácia produktu

4.1.1 Klasifikácia podľa typu výstupného posunutia
Pohony sa klasifikujú podľa typu výstupného posunu ako:

  • Uhlový zdvih

  • Lineárny zdvih

  • Viacotáčkový

4.1.2 Klasifikácia podľa metódy riadenia
Pohony sa podľa spôsobu ovládania delia na:

  • Typ spínača

  • Regulačný typ

4.1.3 Klasifikácia podľa pracovného prostredia
Pohony sa klasifikujú podľa pracovného prostredia ako:

  • Konvenčný typ

  • Typ odolný voči výbuchu
    (Poznámka: V závislosti od požiadaviek je možné použiť aj iné typy.)

4.1.4 Klasifikácia podľa režimu pohonu motora
Pohony sa podľa režimu pohonu motora klasifikujú ako:

  • Typ mechanického kontaktu

  • Elektronický bezkontaktný typ

4.2 Základné parametre

4.2.1 Podmienky pracovného prostredia
Pohony by mali byť schopné pracovať za nasledujúcich podmienok:

  • Teplota okolia: -10 °C ~ 55 °C, alebo -20 °C ~ 60 °C, alebo -30 °C ~ 70 °C

  • Relatívna vlhkosť: nepresahujúca 95%

  • Atmosférický tlak: 86 kPa ~ 106 kPa
    (Poznámka: Pre pohony používané v špeciálnych prostrediach by sa pracovné podmienky mali určiť konzultáciou medzi používateľom a výrobcom.)

4.2.2 Podmienky napájania
Pohony používajú na prevádzku nasledujúce zdroje napájania:

  • AC: Jednofázové (220 ± 22) V; Trojfázové (380 ± 38) V; Frekvencia (50 ± 0,5) Hz; Obsah harmonických menej ako 5%.

  • DC: (24±2,4)V; (48±4,8)V; Špičková hodnota zvlnenia menšia ako 5% napájacieho napätia.
    (Poznámka: V prípade špeciálnych podmienok napájania by sa mal používateľ poradiť s výrobcom.)

4.2.3 Menovité zaťaženie
Menovité zaťaženie pre aktuátory sa prednostne volí z nasledujúcich radov:

  • Uhlový zdvih [jednotka: Newton-metre (N·m)]: 6, 16, 40, 100, 250, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, …

  • Lineárny zdvih [jednotka: Newtony (N)]: 250, 400, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, 25000, 40000, 60000, …

  • Viacotáčkový [jednotka: Newtonmetre (N·m)]: 16, 40, 100, 160, 250, 400, 600, 1000, 1600, 2500, …
    (Poznámka: Výrobcovia si môžu vybrať iné série na základe skutočných podmienok.)

4.2.4 Menovitý zdvih
Menovitá hodnota zdvihu pre aktuátory sa prednostne volí z nasledujúcich radov:

  • Uhlový zdvih [jednotka: stupne (°)]: 50, 70, 90, 120, 270, …

  • Lineárny zdvih [jednotka: milimetre (mm)]: 10, 16, 25, 40, 60, 100, 160, 250, 400, 600, 1000, …

  • Viacotáčkový [jednotka: otáčky (r)]: 5, 7, 10, 15, 20, 40, 80, 120, …
    (Poznámka: Výrobcovia si môžu vybrať iné série na základe skutočných podmienok.)

4.2.5 Vstupný signál
4.2.5.1 Regulačné pohony by sa mal prednostne použiť nasledujúci vstupný signál:

  • Jednosmerný prúd 4 mA ~ 20 mA
    (Poznámka: Podľa požiadaviek používateľa je možné vybrať aj iné vstupné signály.)

4.2.5.2 Aktuátory spínačového typu by sa mali prednostne používať nasledujúce vstupné signály:

  • Pasívny kontakt, DC 24V, AC 220V
    (Poznámka: Podľa požiadaviek používateľa je možné vybrať aj iné vstupné signály.)

4.2.6 Spínacia frekvencia
Pohon pracuje s prerušovaným reverzibilným pracovným cyklom. Ak je pracovný cyklus medzi 20% a 80%, počet prepnutí za hodinu sa volí z nasledujúcich radov: 100, 320, 630, 1200, 1800.
Poznámka 1: Pracovný cyklus sa vzťahuje na pomer času zapnutia motora aktuátora k času cyklu vypnutia motora, vyjadrený v percentách.
Poznámka 2: Pracovný cyklus, frekvencia spínania a čas spínania za hodinu je možné špecifikovať odlišne na základe požiadaviek používateľa.

5 základných funkcií inteligentných aktuátorov

5.1 Funkcia displeja
Inteligentné aktuátory dokážu zobrazovať prevádzkové parametre, informácie o prevádzkovom stave, dotazy na signály, poruchové alarmy atď. prostredníctvom rozhrania človek-stroj v čínštine (alebo iných jazykoch podľa požiadaviek používateľa).

5.2 Funkcia nastavenia parametrov
Inteligentné aktuátory dokážu nastaviť pracovné parametre, ako je zdvih a krútiaci moment, prostredníctvom rozhrania človek-stroj. Dokážu tiež kalibrovať výstupné prúdové signály 4 mA – 20 mA.

5.3 Funkcia konfigurácie na mieste
Inteligentné aktuátory musia mať aspoň nasledujúce funkcie konfigurácie na mieste:

  • Nastavenie režimu spínacieho kontaktu na mieste pre výstup prevádzkového stavu

  • Nastavenie režimov ovládania na mieste pre diaľkové aj lokálne ovládanie

5.4 Samodiagnostika porúch a funkcia alarmu
Inteligentné pohony dokážu samodiagnostikovať abnormálne stavy, ktoré sa vyskytnú počas prevádzky (napr. prehriatie motora, výpadok fázy napájania, zaseknutie ventilu), a automaticky zobrazovať lokálne informácie o poruchách a na diaľku spúšťať alarmy.

5.5 Komunikačná funkcia
Inteligentné pohony môžu byť vybavené voliteľnými digitálnymi komunikačnými rozhraniami pre riadenie komunikácie cez zbernicu. Použitý protokol zbernice by mal byť testovaný príslušnou autoritatívnou testovacou agentúrou, aby sa potvrdilo, že je v súlade s príslušnými štandardmi zbernice.

5.6 Ďalšie funkcie
Inteligentné akčné členy môžu mať aj nasledujúce funkcie:

  • Minimálne 4 výstupy spínacích kontaktov (s najmenej 2 spínacími kontaktmi, ktoré si zachovajú svoj stav aj po výpadku napájania)

  • Funkcia samoadaptácie sledu fáz výkonu

  • Snímače polohy by mali byť prednostne bezkontaktné absolútne enkodéry, ktoré nevyžadujú batériové napájanie.

  • Snímače krútiaceho momentu dokážu nepretržite merať výstupný krútiaci moment (ťah) aktuátora

  • Pre vysoko presné riadenie alebo prípady vyžadujúce viacstupňové riadenie otáčok by sa mali uprednostniť pohony s funkciami plynulej (frekvenčnej) regulácie otáčok.

6 Požiadavky

6.1 Základné výkonnostné požiadavky
Základný výkon aktuátorov by mal spĺňať špecifikácie uvedené v tabuľke 1.

Tabuľka 1: Technické špecifikácie pre základný výkon

Článok č.PoložkaJednotkaRegulačné pohonyAktuátory spínačovPoznámky
   0,5 stupňa1.0 stupeň1,5 stupňa
6.1.1Základná chyba%≤ ±0,5≤ ±1,0≤ ±1,5
6.1.2Chyba signálu výstupu polohy%≤ 0,5≤ 1,0≤ 1,5
6.1.3Hysterézia%≤ 0,5≤ 1,0≤ 1,5
6.1.4Mŕtva zóna (percento vstupného rozsahu)%≤ 0,5≤ 1,0≤ 1,5
6.1.5Časové oneskorenies≤ 1  
6.1.6Menovitá chyba času zdvihu%Nepresahuje ±20  
6.1.7Charakteristiky začiatku Normálny štart, keď napájacie napätie klesne na zápornú limitnú hodnotu  
6.1.8Chyba opakovania kontroly ťahu Viacotáčkové: ≤ ±5°Uhlový zdvih: ≤ ±1°Lineárny zdvih: ≤ ±1%
6.1.9Izolačný odporMΩ   
6.1.9.1Medzi vstupnými svorkami a krytom≥20≥50  
6.1.9.2Medzi vstupnými svorkami a napájacími svorkami≥50≥50  
6.1.9.3Medzi napájacími svorkami a krytom≥50≥50  
6.1.10Izolačná pevnosť Testovacie napätie a frekvenciaTestovacie napätie a frekvenciaSkúšobné napätie pre elektronicky ovládané, bezkontaktne poháňané aktuátory podľa požiadaviek výrobcu
6.1.10.1Medzi vstupnými svorkami a krytom500 V, 50 Hz1500 V, 50 Hz  
6.1.10.2Medzi vstupnými svorkami a napájacími svorkami1500 V, 50 Hz1500 V, 50 Hz  
6.1.10.3Medzi napájacími svorkami a krytom(Žiadne poruchy ani oblúk počas testovania)Menovité napätie < 60 V: 500 V, 50 HzMenovité napätie 60V~<130V: 1000V, 50 HzMenovité napätie 130 V~<250 V: 1500 V, 50 Hz
6.1.11Zvýšenie teploty°C≤ 60≤ 60 
6.1.12Dlhodobá prevádzková stabilita (po 48 hodinách prevádzky) Základná chyba by mala stále spĺňať 6.1.1Odchýlka výstupného signálu polohy by mala stále spĺňať bod 6.1.2Hysterézia by mala stále spĺňať 6.1.3
6.1.13Maximálna a minimálna chyba opakovania krútiaceho momentu a ťahu%≤ ±10  
6.1.14Manuálno-elektrický prepínací mechanizmus Prepínanie medzi manuálnym a elektrickým režimom by malo byť jednoduché a spoľahlivé; ručné koleso by sa počas elektrickej prevádzky nemalo otáčať.  
6.1.15Základné funkcie inteligentného typu (platí len pre inteligentné aktuátory)    
a) Funkcia displejaNormálne    
b) Funkcia nastavenia parametrovNormálne    
c) Funkcia konfigurácie na mieste     
1) Prepínanie kontaktného režimu pre výstup prevádzkového stavuNormálne    
2) Funkcia diaľkového a lokálneho ovládania prepínačovNormálne    
d) Samodiagnostika porúch a funkcia alarmu:     
1) Alarm prehriatia motoraNormálne    
2) Alarm výpadku napájacej fázyNormálne    
e) Funkcia samoadaptabilnej sekvencie výkonových fázNormálne    
f) Funkcia kontinuálneho merania výstupného krútiaceho momentu (ťahu)Normálne    
6.1.16Hluk (bez zaťaženia) ≤75 dB(A)  
6.1.17Plynulá (variabilná frekvencia) regulácia rýchlosti Rýchlosť pohonu bez zaťaženia sa môže plynule znižovať z menovitej rýchlosti takmer na nulu; pri menovitom zaťažení 85% môže rýchlosť pohonu klesnúť aspoň na jednu desatinu menovitej rýchlosti, pričom chyba rýchlosti nepresiahne ±10%.Platí len pre plynulé pohony s premenlivou frekvenciou otáčok. 

6.2 Požiadavky na výkon ovplyvnené faktormi prostredia
Pod vplyvom faktorov prostredia by výkon aktuátorov mal stále spĺňať špecifikácie uvedené v tabuľke 2.

Tabuľka 2: Technické špecifikácie vplyvu environmentálnych faktorov

Článok č.PoložkaJednotkaRegulačné pohonyAktuátory spínačov
6.2.1Vplyv teploty (pre každú zmenu o 10 °C):   
— Zmena dolnej koncovej hodnoty výstupu%≤ 0,75≤ 1,0≤ 1,5
— Zmena hornej koncovej hodnoty výstupu%≤ 0,75≤ 1,0≤ 1,5
6.2.2Vplyv vlhkého tepla (teplota 40 °C ± 2 °C a vlhkosť 91% ~ 95%, po 48 hodinách testu izolačného odporu)MΩ  
— Medzi vstupnými svorkami a krytom≥2≥2  
— Medzi vstupnými svorkami a napájacími svorkami≥2≥2  
— Medzi napájacími svorkami a krytom≥2≥2  
6.2.3Vplyv napájacieho napätia (keď sa napájacie napätie zmení na kladné a záporné limity od nominálnej hodnoty):%  
— Zmena dolnej koncovej hodnoty výstupu%≤ 0,75≤ 1,0≤ 1,5
— Zmena hornej koncovej hodnoty výstupu%≤ 0,75≤ 1,0≤ 1,5
6.2.4Vplyv mechanických vibrácií:   
— Frekvencia vibrácií: 10 Hz ~ 150 Hz%≤ 1≤ 1,5≤ 2,5
— Amplitúda posunutia: 0,15 mm—Po skúške: Žiadne uvoľnenie spojovacích prvkov, žiadne mechanické poškodenie  
— Amplitúda zrýchlenia: 20 m/s²—Po skúške: Žiadne uvoľnenie spojovacích prvkov, žiadne mechanické poškodenie  
6.2.5Vplyv dopravy na životné prostredie:   
— Teplota: Najvyššia teplota: 55 °CNízka teplota: -40 °C 
— ŠokZrýchlenie: 100 m/s² ±10 m/s²Frekvencia opakovania impulzov: 60-krát/min ~ 100-krát/minČasy šokov: 1000 ± 100-krátVýška voľného pádu: 100 mm
6.2.6Odolnosť voči rádiofrekvenčnému elektromagnetickému poľu   
— Frekvencia: 80 MHz ~ 1000 MHz, Vzdialenosť: 3 m, Intenzita poľa: 3 V/m, AM 1 kHz, modulácia 80%%≤0,5≤1,0≤1,5

6.3 Vzhľad

Povrchová vrstva alebo pokovovanie kovu ovládača by malo byť hladké, neporušené a bez odlupovania, škrabancov alebo chýb. Upevňovacie prvky by mali byť bezpečné a pohyblivé časti by mali byť flexibilné a spoľahlivé. Ovládače s funkciami displeja by mali mať jasný, nepoškodený displej, bez úniku kvapaliny, chýbajúcich znakov alebo skresleného textu.

6.4 Stupeň ochrany krytu

Stupeň ochrany krytu inteligentného aktuátora by nemal byť nižší ako IP67 podľa normy GB4208-2008 a pre bežné aktuátory by nemal byť nižší ako IP65.

6.5 Prevedenie odolné voči výbuchu

Typ, hladina a teplotná skupina nevýbušného pohonu musia spĺňať požiadavky noriem GB 3836.1 a GB 3836.2. Jeho výroba a certifikácia musia byť v súlade s národnými predpismi.

7 testovacích metód

7. Testovacie metódy

7.1 Skúšobné podmienky

7.1.1 Podmienky prostredia

7.1.1.1 Referenčné atmosférické podmienky

Referenčný výkon aktuátora by sa mal testovať za nasledujúcich atmosférických podmienok:

  • Teplota okolia: 20 °C ± 2 °C;

  • Relatívna vlhkosť: 60% až 70%;

  • Atmosférický tlak: 86 kPa až 106 kPa.

7.1.1.2 Všeobecné atmosférické podmienky

Ak sa testy nevykonávajú za referenčných atmosférických podmienok, odporúča sa vykonať testy za nasledujúcich atmosférických podmienok:

  • Teplota okolia: 15 °C až 35 °C;

  • Relatívna vlhkosť: 45% až 75%;

  • Atmosférický tlak: 86 kPa až 106 kPa.

7.1.1.3 Iné podmienky prostredia

Okrem magnetického poľa Zeme by mali byť ostatné vonkajšie magnetické polia a mechanické vibrácie zanedbateľné.

7.1.2 Podmienky napájania

7.1.2.1 Nominálne hodnoty

Ako je uvedené v bode 4.2.2.

7.1.2.2 Tolerancie

Tolerancie pre testovacie podmienky sú nasledovné:

  • Menovité napätie: ±1%;

  • Menovitá frekvencia: ±1%;

  • Harmonický obsah: menej ako 5%.

7.2 Všeobecné skúšobné predpisy

7.2.1 Testovaný výrobok by mal byť v bežnej montážnej polohe. Napájací zdroj je možné pripojiť a predhriať na 1 hodinu, aby sa vnútorná teplota testovaného výrobku stabilizovala.

7.2.2 Nulovú polohu testovaného výrobku je možné pred skúškou nastaviť. Pokiaľ nie je uvedené inak, počas skúšky by sa nemala vykonávať žiadna úprava.

7.2.3 Pokiaľ nie je uvedené inak, testovaný výrobok a súvisiace testovacie zariadenie by sa mali pred meraniami stabilizovať za referenčných pracovných podmienok a mali by sa pozorovať a zaznamenať všetky pracovné podmienky, ktoré môžu ovplyvniť výsledky meraní.

7.2.4 Presnosť štandardných prístrojov použitých pri skúškach by mala byť uvedená v protokole o skúške a základná hranica chyby by mala byť menšia alebo rovná jednej tretine základnej hranice chyby testovaného výrobku. Rozsah prístroja by mal zodpovedať rozsahu nameraných hodnôt.

7.2.5 Počas testu by sa mal vstupný prúdový signál pomaly zvyšovať alebo znižovať, pričom by sa mal približovať k testovaným bodom v rovnakom smere a mal by sa zabezpečiť, aby nedošlo k prekročeniu. Zvyšujúci sa signál by sa mal považovať za kladný zdvih a klesajúci signál za spätný zdvih.

7.2.6 Pokiaľ nie je uvedené inak, výstupný hriadeľ (tyč) aktuátora by mal byť počas skúšky zaťažený menovitým zaťažením. Zaťaženie sa považuje za kladné, keď sa smer jeho pôsobenia zhoduje so smerom pohybu výstupného hriadeľa (tyče); inak sa považuje za záporné.

7.2.7 Pokiaľ nie je uvedené inak, testovacie meracie body by mali byť na 0%, 25%, 50%, 75% a 100% vstupného rozsahu. Každý testovací bod by sa mal merať trikrát v smere rastúceho aj klesajúceho signálu. Kontrola vo výrobe umožňuje meranie každého testovacieho bodu raz.

7.2.8 Pokiaľ nie je uvedené inak, ovplyvňujúce faktory testu by sa mali meniť iba v rámci špecifikovaných pracovných podmienok. Všetky ostatné pracovné podmienky by mali zostať konštantné za referenčných podmienok.

7.2.9 Ak nie je možné vykonať skúšky ovplyvňujúcich faktorov za referenčných atmosférických podmienok z dôvodu podmienok, skúška sa môže vykonať za všeobecných atmosférických podmienok.

7.2.10 Pokiaľ nie je uvedené inak, menovitý rozsah zdvihu pre skúšku je nasledovný:

  • Viacotáčkový: 10 otáčok;

  • Uhlový zdvih: 90°;

  • Lineárny zdvih: 16 mm.

7.3 Základná chyba

Základná chyba sa vypočíta pomalým zvyšovaním alebo znižovaním vstupného signálu, zaznamenávaním hodnôt vstupného signálu a hodnôt zdvihu výstupného hriadeľa (tyče) v kladnom aj spätnom smere zdvihu podľa vzorca (1).
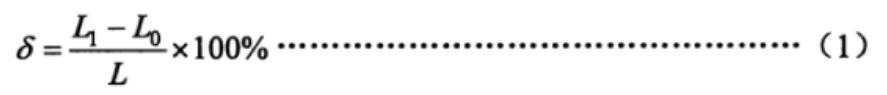
Vzorec (1)

Kde:

  • δ: Základná chyba, %;

  • L1: Hodnota zdvihu výstupného hriadeľa (tyče) v stupňoch (°), milimetroch (mm) alebo otáčkach (r);

  • Lo: Teoretická hodnota zdvihu výstupného hriadeľa (tyče) v stupňoch (°), milimetroch (mm) alebo otáčkach (r);

  • L: Menovitý rozsah zdvihu výstupného hriadeľa (tyče) v stupňoch (°), milimetroch (mm) alebo otáčkach (r).

Skontrolujte, či základná chyba v každom meracom bode prekračuje limit uvedený v 6.1.1.

7.4 Základná odchýlka výstupného signálu polohy

Výstupný signál polohy je pripojený k záťažovej impedancii 250 Ω a pohon sa uvedie do polohy „úplne zatvorené“. Nastavte výstupný signál polohy na 4 mA; pohon uveďte do polohy „úplne otvorené“ a nastavte výstupný signál polohy na 20 mA. Potom spustite pohon a zaznamenajte hodnoty výstupného signálu polohy v každom bode v kladnom aj spätnom smere zdvihu. Základná odchýlka sa vypočíta podľa vzorca (2).
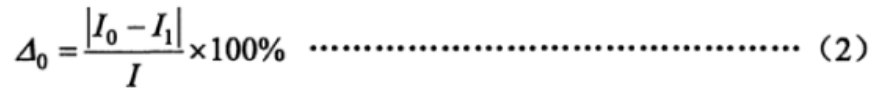
Vzorec (2)

Kde:

  • △0: Základná odchýlka výstupného signálu polohy, %;

  • Io: Teoretická hodnota výstupného signálu polohy v miliampéroch (mA);

  • I1: Nameraná hodnota výstupného signálu polohy v miliampéroch (mA);

  • I: Rozsah výstupného signálu polohy v miliampéroch (mA). (Pre 4 mA až 20 mA, I = 16 mA; pre 0 mA až 20 mA, I = 20 mA).

Skontrolujte, či základná odchýlka v každom meracom bode presahuje limit uvedený v bode 6.1.2.

7.5 Hysterézia

Hysterézia aktuátora je určená maximálnym algebraickým rozdielom medzi základnými chybami dopredného a spätného zdvihu meranými v každom skúšobnom bode, ako je určené v bodoch 7.3 a 7.4.

7.6 Mŕtva zóna

Pre regulačné pohony by sa mŕtva zóna mala merať pri 25%, 50% a 75% menovitého zdvihu. Kroky merania sú nasledovné:

  • Pomaly zvyšujte (alebo znižujte) vstupný signál, kým sa na výstupnom hriadeli (tyči) nestane citeľná zmena zdvihu, a zaznamenajte hodnotu vstupného signálu v tomto bode I (mA);

  • Potom pomaly znižujte (alebo zvyšujte) vstupný signál v opačnom smere, kým sa na výstupnom hriadeli (tyči) nestane citeľná zmena zdvihu, a zaznamenajte hodnotu vstupného signálu I² (mA).

Mŕtva zóna sa vypočíta podľa vzorca (3).
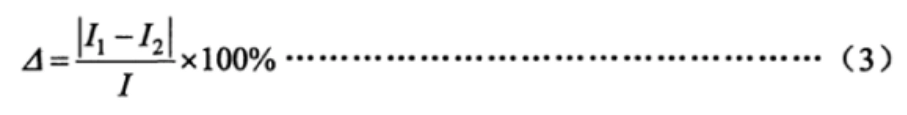
Vzorec (3)

Kde:

  • △: Mŕtva zóna, %.

7.7 Časové oneskorenie

Na vstupný signál regulačného aktuátora priveďte skokový signál 15% vstupného rozsahu, pomocou osciloskopu zaznamenajte krivku vstupného signálu a krivku výstupného signálu polohy a pozorujte časový rozdiel od počiatočného vstupného signálu do začiatku zmeny výstupného signálu, aby ste zistili, či prekračuje limit uvedený v bode 6.1.5.

7,8 Menovitá chyba času zdvihu

Na aktuátor aplikujte menovité zaťaženie 45% až 55%, aplikujte krokový signál dostatočný na to, aby sa výstupný hriadeľ (tyč) aktuátora posunul o menovitý zdvih a zaznamenajte čas, ktorý výstupný hriadeľ (tyč) potrebuje na posunutie o menovitý zdvih. Chyba menovitého času zdvihu sa vypočíta podľa vzorca (4).
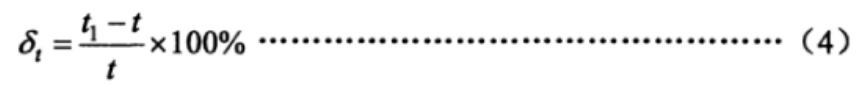
Vzorec (4)

Kde:

  • δt: Menovitá chyba času zdvihu, %;

  • t1: Nameraný čas, ktorý výstupný hriadeľ (tyč) potrebuje na dosiahnutie menovitého zdvihu v sekundách (s);

  • t: Teoretický menovitý čas zdvihu v sekundách (s).

7.9 Štartovacie charakteristiky

Na výstupný hriadeľ (tyč) pohonu aplikujte spätné menovité zaťaženie a zmeňte napájacie napätie na dolnú limitnú hodnotu. Potom priveďte vstupný signál a sledujte, či sa pohon môže normálne spustiť.

7.10 Chyba opakovateľnosti mechanizmu riadenia zdvihu

Pri pohonoch s mechanizmom riadenia zdvihu priložte na výstupný hriadeľ (tyč) menovité zaťaženie 25% až 30% a päťkrát striedavo ovládajte pohon v pohybe dopredu a dozadu. Pozorujte a zaznamenajte hodnoty zdvihu výstupného hriadeľa (tyče), keď sa mechanizmus riadenia zdvihu prepne. Vypočítajte chybu každej zaznamenanej hodnoty v porovnaní so základnou hodnotou a určte, či chyba presahuje limit uvedený v bode 6.1.8.

7.11 Izolačný odpor

Za bežných atmosférických podmienok a s nezaťaženým ovládačom odpojte napájanie testovaného výrobku a ponechajte hlavný vypínač v polohe „zapnuté“. Skratujte vstupné a napájacie svorky a potom pomocou 500 V DC tester izolačného odporu zmerajte izolačný odpor medzi svorkami podľa bodu 6.1.9.

7.12 Pevnosť izolácie

Za bežných atmosférických podmienok a s nezaťaženým ovládačom odpojte napájanie a nechajte hlavný vypínač v polohe „zapnuté“. Skratujte vstupné a napájacie svorky, potom podľa napätia a frekvencie špecifikovaných v bode 6.1.10 pomaly zvyšujte testovacie napätie z nuly na špecifikovanú hodnotu a držte ju 1 minútu. Sledujte, či nedošlo k prerušeniu alebo iskreniu, potom pomaly znižujte testovacie napätie na nulu a odpojte testovacie napájanie.

7.13 Zvýšenie teploty

Pred skúškou zmerajte odpor vinutí motora a výkonového transformátora za studena pomocou mostíka, potom nechajte 12 hodín nepretržite bežať podľa bodu 7.14 a ihneď zmerajte odpor vinutí motora a výkonového transformátora za tepla. Vypočítajte nárast teploty podľa vzorca (5).
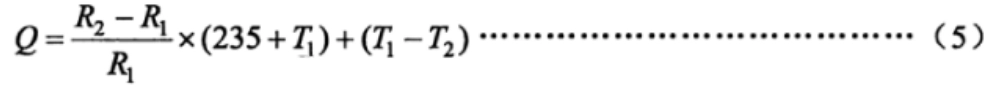
Vzorec (5)

Kde:

  • Q: Zvýšenie teploty v stupňoch Celzia (°C);

  • R₂: Teplý odpor vinutia v ohmoch (Ω);

  • R₁: Odpor vinutia za studena v ohmoch (Ω);

  • T1: Teplota miestnosti počas merania odolnosti voči chladu v stupňoch Celzia (°C);

  • T₂: Izbová teplota počas tepelnej odolnosti

7.14 Dlhodobá prevádzková stabilita

Pohon prevádzkujte v rámci jeho menovitého zdvihu a aplikujte menovité zaťaženie 30% s pracovným cyklom 20% až 80%. Vykonajte 48 hodín prevádzky podľa požiadaviek v bode 4.2.6 s počtom cyklov za hodinu. Po skúške overte, či pohon spĺňa požiadavky bodu 6.1.12.

7.15 Maximálna a minimálna chyba reprodukovateľnosti riadiaceho krútiaceho momentu a ťahu

Postup skúšky je nasledovný: a) Nainštalujte ovládač na testovaciu lavicu, nastavte hodnotu ochrany krútiaceho momentu v smere otvárania aj zatvárania na maximálnu hodnotu riadiaceho krútiaceho momentu alebo ťahu a postupne zaťažujte ovládač, kým sa nespustí alarm „preťaženia krútiaceho momentu“ alebo „preťaženia ťahu“. Zmerajte hodnotu výstupného krútiaceho momentu alebo ťahu. Zmerajte trikrát v každom smere a priemernú hodnotu vezmite ako základnú hodnotu výstupného krútiaceho momentu alebo ťahu. b) Nainštalujte ovládač na testovaciu lavicu, nastavte hodnotu ochrany krútiaceho momentu v smere otvárania aj zatvárania na minimálnu hodnotu riadiaceho krútiaceho momentu alebo ťahu a postupne zaťažujte ovládač, kým sa nespustí alarm „preťaženia krútiaceho momentu“ alebo „preťaženia ťahu“. Zmerajte hodnotu výstupného krútiaceho momentu alebo ťahu. Zmerajte trikrát v každom smere a priemernú hodnotu vezmite ako základnú hodnotu výstupného krútiaceho momentu alebo ťahu. c) Vypočítajte chybu reprodukovateľnosti riadiaceho krútiaceho momentu alebo ťahu podľa vzorca (6).
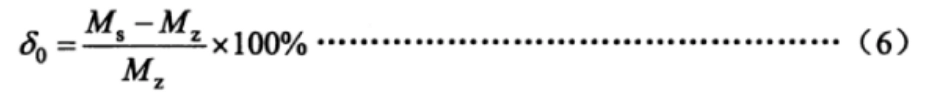
Vzorec 6:

V tomto vzorci:

  • δ0: Chyba reprodukovateľnosti riadiaceho krútiaceho momentu alebo ťahu v %

  • Ms: Nameraný výstupný krútiaci moment alebo hodnota ťahu v N·m (alebo ťah v N)

  • Mz: Základná hodnota výstupného krútiaceho momentu alebo ťahu v N·m (alebo ťah v N).

7.16 Manuálno-elektrický spínací mechanizmus

Postup skúšky je nasledovný: a) Kontrola spínača bez zaťaženia. Prepnite pohon z elektrického do manuálneho režimu, otáčajte ručným kolesom, aby ste otočili výstupný hriadeľ v smere a proti smeru hodinových ručičiek o aspoň jedno celé otočenie; potom ovládajte pohon elektricky, aby ste otočili výstupný hriadeľ v oboch smeroch o aspoň jedno celé otočenie. Opakujte dvakrát a potvrďte, či spĺňa požiadavky bodu 6.1.14. b) Kontrola zaťaženého spínača. Nainštalujte pohon na skúšobnú lavicu, nastavte ochranný moment v smere otvárania aj zatvárania na maximálny ovládací moment a postupne zaťažujte pohon, kým sa neaktivuje momentový spínač. Po zastavení bez odľahčenia zopakujte skúšku v časti a), aby ste potvrdili, či spĺňa požiadavky bodu 6.1.14.

7.17 Inteligentné funkcie

7.17.1 Funkcia displeja

Skontrolujte, či sú pracovné parametre, informácie o stave prevádzky, poruchové alarmy a ďalšie zobrazené informácie normálne a či je obsah zobrazenia úplný a jasný prostredníctvom rozhrania človek-stroj.

7.17.2 Funkcia nastavenia parametrov

Bez otvorenia elektrického krytu skontrolujte, či rozhranie človek-stroj umožňuje nastavenie parametrov, ako je zdvih, krútiaci moment, kalibrácia vstupného signálu prúdu a nastavenie výstupného signálu.

7.17.3 Funkcia konfigurácie na mieste

Bez otvorenia elektrického krytu použite rozhranie človek-stroj na nastavenie výstupov 4-polohových prepínačov aktuátora nasledovne: otvorená poloha zatvorená, otvorená poloha otvorená, zatvorená poloha zatvorená, zatvorená poloha otvorená. Spustite aktuátor do otvorenej a zatvorenej polohy a skontrolujte, či výstupy prepínačov spĺňajú nastavené požiadavky.

V prípade potreby skontrolujte správanie po výpadku napájania a upravte parametre, ako napríklad ochranu krútiaceho momentu.

7.17.4 Samodiagnostika porúch a funkcia alarmu

V stave bez zaťaženia pripojte napájanie k pohonu a odpojte kábel teploty motora od riadiaceho systému pohonu, aby ste skontrolovali, či sa spustil alarm prehriatia motora.

7.17.5 Funkcia samoadaptabilnej sekvencie výkonu

V prípade pohonov používajúcich trojfázové napájanie zmeňte fázovú postupnosť napájania a overte, či je smer spínania správny v režime lokálneho aj diaľkového ovládania.

7.17.6 Funkcia merania kontinuálneho výstupného krútiaceho momentu (ťahu)

Umiestnite ovládač na testovaciu lavicu a počas prevádzky priebežne menite aplikovaný krútiaci moment (ťah), aby ste sledovali, či sa zobrazené hodnoty krútiaceho momentu (ťahu) zodpovedajúcim spôsobom menia na rozhraní človek-stroj.

7.18 Hluk

V miestnosti so zatvorenými oknami a dverami a hlukom pozadia nepresahujúcim 45 dB vykonajte spustenie pohonu bez záťaže a zmerajte hluk vo vzdialenosti 1 meter od povrchu pohonu. Overte, či hluk spĺňa požiadavky v bode 6.1.16.

7.19 Plynulá regulácia rýchlosti (s frekvenčnou konverziou)

Nastavte ovládač tak, aby znížil rýchlosť po dosiahnutí cieľovej polohy, a otestujte, či sa rýchlosť mení v rámci stanoveného rozsahu pri rôznych podmienkach zaťaženia, aby ste potvrdili jeho súlad.

7.20 Vplyv teploty prostredia

V stave bez zaťaženia by mal byť aktuátor umiestnený do teplotnej testovacej komory. Testovacie teploty a postup testovania sú nasledovné:

  • Pre pohony s prevádzkovou teplotou okolia od -10 °C do 55 °C:

    • 20 °C (referenčná), 40 °C, 55 °C, 20 °C, 0 °C, -10 °C, 20 °C;

  • Pre pohony s prevádzkovou teplotou okolia od -20 °C do 60 °C:

    • 20 °C (referenčná), 40 °C, 60 °C, 20 °C, 0 °C, -20 °C, 20 °C;

  • Pre pohony s prevádzkovou teplotou okolia od -30 °C do 70 °C:

    • 20 °C (referenčná), 45 °C, 70 °C, 20 °C, 0 °C, -30 °C, 20 °C.

Ak sa na tom všetky strany dohodnú, skúšky sa môžu vykonať iba pri štyroch teplotných bodoch: 20 °C (referenčná teplota), maximálna teplota, minimálna teplota a 20 °C. Prípustná tolerancia v každom teplotnom bode je ±2 °C. V každom teplotnom bode by sa mala teplota udržiavať 2 hodiny, aby sa vnútorným komponentom výrobku umožnila tepelná stabilita. V polohách 0% a 100% pri plnom zdvihu by sa mali merať spodné a horné hodnoty proporcionálneho riadenia a výstupného signálu polohy. Mal by sa odpočítať priemer z troch meraní v každom teplotnom bode. Zmeny spodných a horných hodnôt v každom teplotnom bode pri zmene teploty o 10 °C by sa mali vypočítať pomocou vzorcov (7) a (8) a malo by sa potvrdiť, že výsledky spĺňajú požiadavky oddielu 6.2.1.
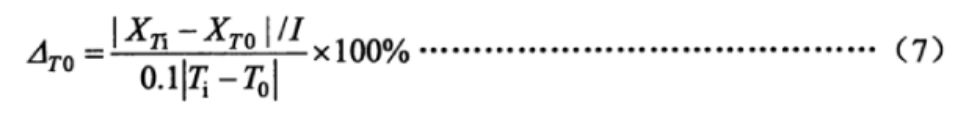
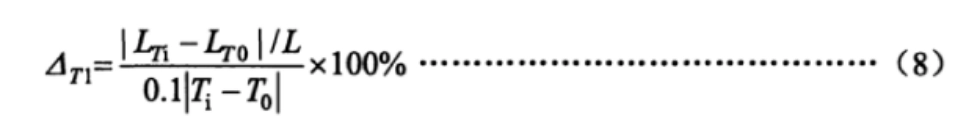
Kde:

  • △T0Zmena dolnej a hornej hodnoty výstupného signálu polohy pri zmene teploty o 10 °C v %;

  • XTiNamerané dolné a horné hodnoty výstupného signálu polohy pri susednej teplote v miliampéroch (mA);

  • XT0Namerané dolné a horné hodnoty výstupného signálu polohy pri počiatočnej teplote v miliampéroch (mA);

  • TiSusedná teplota v stupňoch Celzia (°C);

  • T0Počiatočná teplota v stupňoch Celzia (°C);

  • △T1Zmena dolnej a hornej hodnoty výstupného hriadeľa (tyče) pri zmene teploty o 10 °C, v %;

  • LTiNamerané hodnoty dolného a horného zdvihu výstupného hriadeľa (tyče) pri susednej teplote v stupňoch (°), milimetroch (mm) alebo otáčkach (r);

  • LT0Namerané hodnoty dolného a horného zdvihu výstupného hriadeľa (tyče) pri počiatočnej teplote v stupňoch (°), milimetroch (mm) alebo otáčkach (r).

7.21 Vplyv vlhkosti

Umiestnite ovládač do teplotnej a vlhkostnej komory, zvýšte teplotu na 40 °C ± 2 °C a upravte vlhkosť na 91% – 95%, pričom ju udržiavajte 48 hodín. Po skúške skontrolujte izolačný odpor ovládača podľa špecifikovaných parametrov.

7.22 Vplyv napájacieho napätia

V stave bez zaťaženia sa napájacie napätie pohonu nastaví z menovitej hodnoty na hornú aj dolnú medznú hodnotu. V polohách 0% a 100% plného zdvihu sa merajú dolné a horné hodnoty proporcionálneho riadenia a výstupov polohového signálu. V každom bode sa vypočíta priemer z troch meraní a zmeny dolnej medze a rozsahu sa vypočítajú pomocou vzorcov (9) a (10). Výsledky by sa mali overiť, či spĺňajú požiadavky časti 6.2.3.
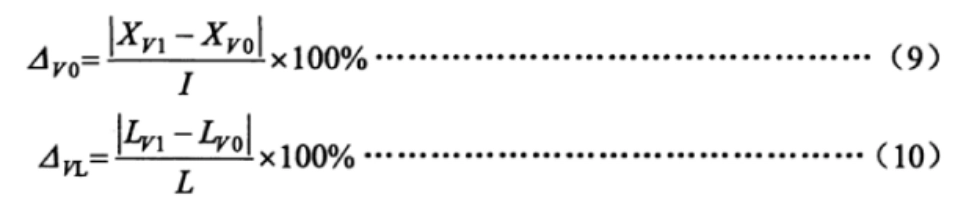
Kde:

  • △V0Zmena dolnej a hornej hodnoty výstupného signálu polohy pri zmene napájacieho napätia v %;

  • XV1: Namerané dolné a horné hodnoty výstupného signálu polohy pri hornom a dolnom medznom napätí v miliampéroch (mA);

  • XV0Namerané dolné a horné hodnoty výstupného signálu polohy pri menovitom napätí v miliampéroch (mA);

  • △VLZmena nízkych a vysokých hodnôt výstupného hriadeľa (tyče) pri zmene napájacieho napätia v %;

  • LV1Namerané hodnoty dolného a horného zdvihu výstupného hriadeľa (tyče) pri hornom a dolnom medznom napätí v stupňoch (°), milimetroch (mm) alebo otáčkach (r);

  • LV0Namerané hodnoty dolného a horného zdvihu výstupného hriadeľa (tyče) pri menovitom napätí v stupňoch (°), milimetroch (mm) alebo otáčkach (r).

7.23 Vplyv mechanických vibrácií

V stave bez zaťaženia je pohon nainštalovaný na vibračnom skúšobnom stole. Pohon sa prevádza do polôh 0% a 100% plného zdvihu. Vibrácie s rozptylovou frekvenciou sa aplikujú s frekvenciou 10 Hz až 150 Hz v troch vzájomne kolmých smeroch na identifikáciu rezonančného bodu. Ak sa nájde rezonančný bod, vibračné testy sa vykonávajú pri rezonančnej frekvencii počas 30 minút. Ak sa nenájde žiadny rezonančný bod, vykoná sa 30-minútový vibračný test pri frekvencii 150 Hz.

Počas skúšky sa merajú spodné a horné hodnoty výstupu aktuátora. Zmeny spodných a horných hodnôt sa vypočítavajú pomocou vzorcov (11) a (12). Výsledky by sa mali overiť, aby spĺňali požiadavky oddielu 6.2.4.
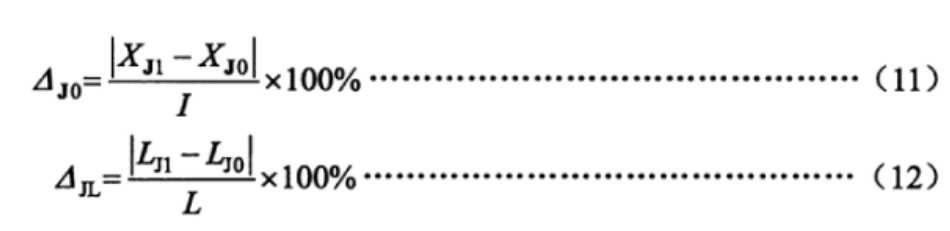
Kde:

  • △J0Zmena dolnej a hornej hodnoty výstupného signálu polohy v dôsledku mechanických vibrácií v %;

  • XJ1Namerané dolné a horné hodnoty výstupného signálu polohy počas vibračnej skúšky v miliampéroch (mA);

  • XJ0Namerané dolné a horné hodnoty výstupného signálu polohy pred vibračnou skúškou v miliampéroch (mA);

  • △JLZmena nízkych a vysokých hodnôt výstupného hriadeľa (tyče) v dôsledku mechanických vibrácií v %;

  • LJ1Namerané hodnoty dolného a horného zdvihu výstupného hriadeľa (tyče) počas vibračnej skúšky v stupňoch (°), milimetroch (mm) alebo otáčkach (r);

  • LJ0Namerané hodnoty dolného a horného zdvihu výstupného hriadeľa (tyče) pred vibračnou skúškou v stupňoch (°), milimetroch (mm) alebo otáčkach (r).

7.24 Vplyv dopravy na životné prostredie

Skúšky teploty, nárazov a voľného pádu sa musia vykonať podľa skúšobných parametrov uvedených v časti 6.2.5 tejto normy a metód v GB/T 25480. Po skúškach je možné nastaviť nulovú polohu, po čom nasleduje skúška výkonu a vizuálna kontrola.

Poznámka: Ak už bola vykonaná skúška vplyvu teploty prostredia pri teplote 55 °C (alebo vyššej), od skúšky pri vysokej teplote sa môže upustiť.

7.25 Odolnosť voči žiareniu z rádiofrekvenčného elektromagnetického poľa

V stave bez zaťaženia sa pohon presunie do polohy 50% plného zdvihu. Vyžarované elektromagnetické pole vo frekvenčnom rozsahu 80 MHz až 1000 MHz s intenzitou 3 V/m sa aplikuje vo vzdialenosti 3 metre od pohonu v súlade s požiadavkami normy GB/T 17626.3. Počas tejto skúšky sa pozorujú a zaznamenávajú zmeny výstupného signálu spätnej väzby polohy alebo hodnôt zdvihu výstupného hriadeľa (tyče), aby sa potvrdilo, že hodnoty spĺňajú požiadavky oddielu 6.2.6 tejto normy.

7.26 Odolnosť voči rýchlym elektrickým prechodovým javom/imunitným impulzom

V stave bez zaťaženia sa pohon presunie do polohy 50% plného zdvihu. Skúšobné napätie sa aplikuje podľa požiadaviek normy GB/T 17626.4, s kladným a záporným napätím 1000 V na napájacej svorke a kladným a záporným napätím 500 V na vstupnej svorke signálu. Počas tejto skúšky sa pozorujú a zaznamenávajú zmeny výstupného signálu spätnej väzby polohy alebo hodnôt zdvihu výstupného hriadeľa (tyče), aby sa potvrdilo, že hodnoty spĺňajú požiadavky oddielu 6.2.7 tejto normy.

7.27 Odolnosť voči prepätiu (impulzom)

V stave bez zaťaženia sa pohon presunie do polohy 50% plného zdvihu. Medzi napájací vodič pohonu a zem sa privedie kladné a záporné napätie 1 kV podľa normy GB/T 17626.5. Počas tejto skúšky sa pozorujú a zaznamenávajú zmeny výstupného signálu spätnej väzby polohy alebo hodnôt zdvihu výstupného hriadeľa (tyče), aby sa potvrdilo, že hodnoty spĺňajú požiadavky oddielu 6.2.8 tejto normy.

7.28 Odolnosť voči elektrostatickému výboju

V stave bez zaťaženia sa pohon presunie do polohy 50% plného zdvihu. Plášť pohonu je bezpečne uzemnený. Na pohon sa aplikuje kladný a záporný kontaktný výboj 4 kV a potom kladný a záporný vzduchový výboj 8 kV podľa požiadaviek normy GB/T 17626.2. Počas tejto skúšky sa pozorujú a zaznamenávajú zmeny výstupného signálu spätnej väzby polohy alebo hodnôt zdvihu výstupného hriadeľa (tyče), aby sa potvrdilo, že hodnoty spĺňajú požiadavky oddielu 6.2.9 tejto normy.

7.29 Odolnosť voči magnetickému poľu sieťovej frekvencie

V stave bez zaťaženia sa aktuátor umiestni na skúšobný stojan vonkajšieho magnetického poľa a presunie sa do polohy 50% plného zdvihu. Intenzita magnetického poľa je 400 A/m a smery testu sú X/Y/Z v súlade s normou GB/T 17626.8. Počas tohto testu sa pozorujú a zaznamenávajú zmeny výstupného signálu spätnej väzby polohy alebo hodnôt zdvihu výstupného hriadeľa (tyče), aby sa potvrdilo, že hodnoty spĺňajú požiadavky oddielu 6.2.10 tejto normy.

7.30 Vzhľad

Na kontrolu, či je povrch rovný a hladký, bez prasklín, otrepov alebo iných defektov, ktoré ovplyvňujú vzhľad, by sa mali použiť vizuálne a hmatové metódy. Povrchová úprava by mala byť bezpečne pripevnená, rovná, hladká a jednotnej farby, bez olejových škvŕn, preliačin alebo iného mechanického poškodenia. V prípade ovládačov s funkciami displeja by mal byť displej jasne viditeľný bez chýbajúcich znakov.

7.31 Úroveň ochrany krytu

Skúška krytia IP67 alebo IP65 by sa mala vykonať podľa metódy špecifikovanej v norme GB 4208—2008.

7.32 Prevedenie odolné voči výbuchu

Skúšky odolnosti voči výbuchu by mala vykonávať národne uznávaná skúšobná jednotka podľa požiadaviek noriem GB 3836.1 a GB 3836.2.
8 Pravidlá kontroly

8.1 Kontrola vo výrobe:

  • Každý aktuátor musí byť skontrolovaný a schválený oddelením kontroly kvality výrobcu. Až po vydaní certifikátu zhody výrobku týmto oddelením je možné výrobok odoslať.

  • Položky kontroly vo výrobe sú uvedené v tabuľke 3.

8.2 Typové skúšky:

  • Typové skúšky by sa mali vykonať za nasledujúcich okolností:

    • Identifikácia novovyvinutých produktov.

    • V prípade produktov v bežnej výrobe, ak dôjde k významným zmenám v štruktúre, materiáloch alebo procesoch, ktoré môžu ovplyvniť výkon produktu.

    • Ak to vyžadujú príslušné vnútroštátne orgány.

  • Ak bol produkt prerušený pred viac ako jedným rokom.

    • Ak sa výrobok nepretržite vyrába dlhšie ako tri roky.

  • Počas typových skúšok by metóda odberu vzoriek mala byť v súlade s ustanoveniami normy GB/T 18271.1—2000, oddiel 6.7.

8.3 Položky kontrolyTabuľka 3 uvádza špecifické položky pre kontrolu vo výrobe a typové skúšky s uvedením, ktoré položky sa vzťahujú na ktorý typ ovládača (nastaviteľný alebo spínací typ). Medzi kontrolované položky patria chyby, chyby opakovateľnosti, izolačný odpor atď.

Položky kontroly

Nie.PoložkaInšpekcia v továrniTypová kontrolaTyp úpravyTyp prepínačaTechnické požiadavkyTestovacia metóda
1Základná chyba△ △△6.1.17.3
2Základná odchýlka výstupného signálu polohy△△△△6.1.27.4
3Hysterézia△△△△6.1.37.5
4Mŕtva zóna△—△—6.1.47.6
5Časové oneskorenie——△—6.1.57.7
6Menovitá chyba času zdvihu△△△△6.1.67.8
7Štartovacie charakteristiky——△△6.1.77.9
8Chyba reprodukovateľnosti mechanizmu riadenia zdvihu——△△6.1.87.1
9Izolačný odpor△△△△6.1.97.11
10Izolačná pevnosť△△△△6.1.107.12
11Zvýšenie teploty— △△6.1.117.13
12Dlhodobá prevádzková stabilita——△△6.1.127.14
13Chyba reprodukovateľnosti maximálneho a minimálneho riadiaceho krútiaceho momentu a ťahu△△△△6.1.137.15
14Manuálno-elektrický prepínací mechanizmus△△△△6.1.147.16
15Základné funkcie inteligentného typu****6.1.157.17
16Hluk —△△6.1.167.18
17Plynulá (frekvenčná) regulácia rýchlosti△△△△6.1.177.19
18Vplyv teploty prostredia— △△6.2.17.2
19Vplyv vlhkého tepla  △△6.2.27.21
20Vplyv napätia napájacieho zdroja  △△6.2.37.22
21Vplyv mechanických vibrácií  △△6.2.47.23
22Vplyv dopravy na životné prostredie  △△6.2.57.24
23Odolnosť voči žiareniu rádiofrekvenčného elektromagnetického poľa ** 6.2.67.25
24Odolnosť voči rýchlym elektrickým prechodovým javom/burstom ** 6.2.77.26
25Odolnosť voči prepätiu (nárazu) ** 6.2.87.27
26Odolnosť voči elektrostatickému výboju——**6.2.97.28
27Odolnosť voči magnetickému poľu sieťovej frekvencie —**6.2.107.29
28Vzhľad△△△△6.37.3
29Úroveň ochrany krytu——△△6.47.31
30Výkon odolný voči výbuchu —△△6.57.32

Poznámka:

  • „△“ označuje položku, ktorú je potrebné skontrolovať.

  • „—“ označuje položku, ktorá nevyžaduje kontrolu.

  • „*“ označuje, že položka sa vzťahuje len na inteligentné ovládače.

9 Značenie, balenie a skladovanie

9.1 Značenie:

  • Na viditeľnom mieste na pohone by mal byť umiestnený typový štítok s nasledujúcimi informáciami:

    • Názov a ochranná známka výrobcu.

    • Názov a model produktu.

    • Hlavné technické parametre produktu.

    • Teplota prevádzkového prostredia.

    • Úroveň ochrany.

    • Podmienky napájania (napätie, prúd a frekvencia).

    • Dátum výroby a sériové číslo.

  • V prípade pohonov odolných voči výbuchu by mal okrem vyššie uvedeného štítok uvádzať aj:

    • Národný symbol nevýbušného zariadenia v pravom hornom rohu.

    • Nevýbušné prevedenie.

    • Číslo certifikátu odolného voči výbuchu.

9.2 Balenie:

  • Výrobky by mali byť balené v súlade s požiadavkami normy GB/T 13384. Baliaca škatuľa by mala obsahovať certifikát produktu, príslušné technické dokumenty a baliaci list.

  • Baliaci list by mal obsahovať nasledujúce informácie a mal by byť opečiatkovaný pečaťou inšpekčného personálu:

    • Názov a adresa výrobcu.

    • Názov a model produktu.

    • Názvy a počet priložených dokumentov.

    • Certifikát produktu.

    • Množstvo zabalených položiek.

    • Dátum balenia.

  • Obal by mal byť označený nasledujúcimi údajmi:

    • Názov výrobcu.

    • Názov a model produktu.

    • Pokyny ako „Touto stranou nahor“, „Zaobchádzajte opatrne“ atď.

    • Hrubá hmotnosť a vonkajšie rozmery (dĺžka × šírka × výška).

9.3 Skladovanie:

  • Výrobky by sa mali skladovať vo vetranom vnútornom prostredí s teplotným rozsahom -10 °C až 45 °C a relatívnou vlhkosťou nepresahujúcou 85%. Skladovacie prostredie by nemalo obsahovať škodlivé látky, ktoré by mohli spôsobiť koróziu výrobkov.

Tieto predpisy zabezpečujú kvalitu a výkon pohonov a zabraňujú poškodeniu počas prepravy a skladovania.