Spis treści
Przedmowa
1 Zakres
2 Odniesienia normatywne
3 Terminy i definicje
4 Klasyfikacja produktu i podstawowe parametry
4.1 Klasyfikacja produktu
4.2 Parametry podstawowe
5 podstawowych funkcji inteligentnych siłowników
5.1 Funkcja wyświetlania
5.2 Funkcja ustawiania parametrów
5.3 Funkcja konfiguracji na miejscu
5.4 Autodiagnostyka błędów i funkcja alarmu
5.5 Funkcja komunikacji
5.6 Inne funkcje
6 Wymagania
6.1 Podstawowe wymagania dotyczące wydajności
6.2 Wymagania dotyczące wydajności, na które wpływają czynniki wpływające
6.3 Wygląd
6.4 Poziom ochrony obudowy
6.5 Wydajność przeciwwybuchowa
7 metod testowych
7.1 Warunki testowe
7.2 Ogólne postanowienia testowe
7.3 Błąd podstawowy
7.4 Podstawowe odchylenie sygnału wyjściowego położenia
7.5 Histereza
7.6 Martwa strefa
7.7 Opóźnienie czasowe
7.8 Błąd znamionowego czasu skoku
7.9 Charakterystyka rozruchu
7.10 Błąd powtarzalności mechanizmu sterowania skokiem
7.11 Rezystancja izolacji
7.12 Wytrzymałość izolacji
7.13 Wzrost temperatury
7.14 Długoterminowa stabilność
7.15 Maksymalny i minimalny moment obrotowy sterowania i błąd powtarzalności ciągu
7.16 Mechanizm przełączania ręcznego i elektrycznego
7.17 Podstawowe funkcje inteligentnych siłowników
7.18 Hałas
7.19 Bezstopniowa regulacja prędkości (częstotliwości)
7.20 Wpływ temperatury otoczenia
7.21 Wpływ wilgoci i ciepła
7.22 Wpływ napięcia zasilania
7.23 Wpływ drgań mechanicznych
7.24 Wpływ środowiska transportowego
7.25 Odporność na zakłócenia elektromagnetyczne w polach o częstotliwości radiowej
7.26 Odporność elektromagnetyczna na szybkie impulsy przejściowe
7.27 Odporność na przepięcia (uderzenia)
7.28 Odporność na wyładowania elektrostatyczne
7.29 Odporność na pole magnetyczne o częstotliwości sieciowej
7.30 Wygląd
7.31 Poziom ochrony obudowy
7.32 Właściwości przeciwwybuchowe
8 zasad inspekcji
8.1 Inspekcja fabryczna
8.2 Badanie typu
9. Znakowanie, pakowanie i przechowywanie
9.1 Oznaczenia
9.2 Opakowanie
9.3 Przechowywanie
Tabela 1 Podstawowe wskaźniki techniczne wydajności
Tabela 2 Wskaźniki techniczne, na które wpływają czynniki wpływające
Tabela 3 Elementy kontroli
Przedmowa
Niniejsza norma została opracowana zgodnie z zasadami określonymi w GB/T1.1—2009.
Niniejsza norma zastępuje normę JB/T 8219-1999 „Siłowniki elektryczne do systemów pomiaru i sterowania procesami przemysłowymi”. Główne zmiany techniczne w porównaniu z normą JB/T 8219-1999 są następujące:
Zmieniono tytuł normy;
Zaktualizowano odniesienia normatywne (patrz rozdział 2);
W klasyfikacji produktów pierwotna klasyfikacja oparta na relacji pomiędzy wejściem i wyjściem siłownika została zmieniona na klasyfikację według metody sterowania, dzieląc ją na siłowniki typu przełącznikowego i siłowniki typu regulacyjnego (patrz 4.1.2); dodano metodę opartą na trybie napędu silnika (patrz 4.1.4); usunięto wskaźniki „charakterystyki tłumienia, szczeliny i strefy martwej” z wersji z 1999 r. (patrz 4.2 wersji z 1999 r.);
„Sygnał wejściowy siłownika proporcjonalnego” z oryginalnej normy został zmodyfikowany do preferowanego sygnału wejściowego dla siłowników regulacyjnych i siłowników przełączających (patrz 4.2.5);
Dodano podstawowe funkcje inteligentnych siłowników (patrz rozdział 5);
Klasy dokładności zostały zmienione z pierwotnego „Poziomu 1, 2,5, 5” na „Poziom 0,5, 1,0, 1,5, 2,5” (patrz Tabela 1); terminy „siłowniki elektryczne proporcjonalne” i „siłowniki elektryczne integralne” w pierwotnej Tabeli 1 zostały zmienione na „siłowniki regulacyjne” i „siłowniki przełącznikowe”;
Wymagania obejmują obecnie „maksymalne i minimalne błędy powtarzalności momentu obrotowego i ciągu sterującego”, „podstawowe funkcje inteligentnych siłowników”, „odporność na promieniowanie pola elektromagnetycznego o częstotliwości radiowej”, „odporność na grupę szybkich impulsów elektrycznych przejściowych”, „odporność na przepięcia (uderzenia)”, „odporność na wyładowania elektrostatyczne” i „odporność na pole magnetyczne o częstotliwości sieciowej” (patrz 6.1.13, 6.1.15, 6.2.6, 6.2.7, 6.2.8, 6.2.9, 6.2.10);
Niektóre metody testowe zostały zmodyfikowane lub dodane, np. dotyczące wzrostu temperatury (patrz 7.13), wpływu temperatury otoczenia (patrz 7.20), wpływu napięcia zasilania (patrz 7.22) itp.
Normę tę zaproponowała Chińska Federacja Przemysłu Maszynowego i podlega ona jurysdykcji Krajowego Komitetu Technicznego ds. Normalizacji Pomiarów, Kontroli i Automatyzacji Procesów Przemysłowych (SAC/TC124).
Ogólne i inteligentne siłowniki elektryczne do systemów sterowania procesami przemysłowymi
1 Zakres
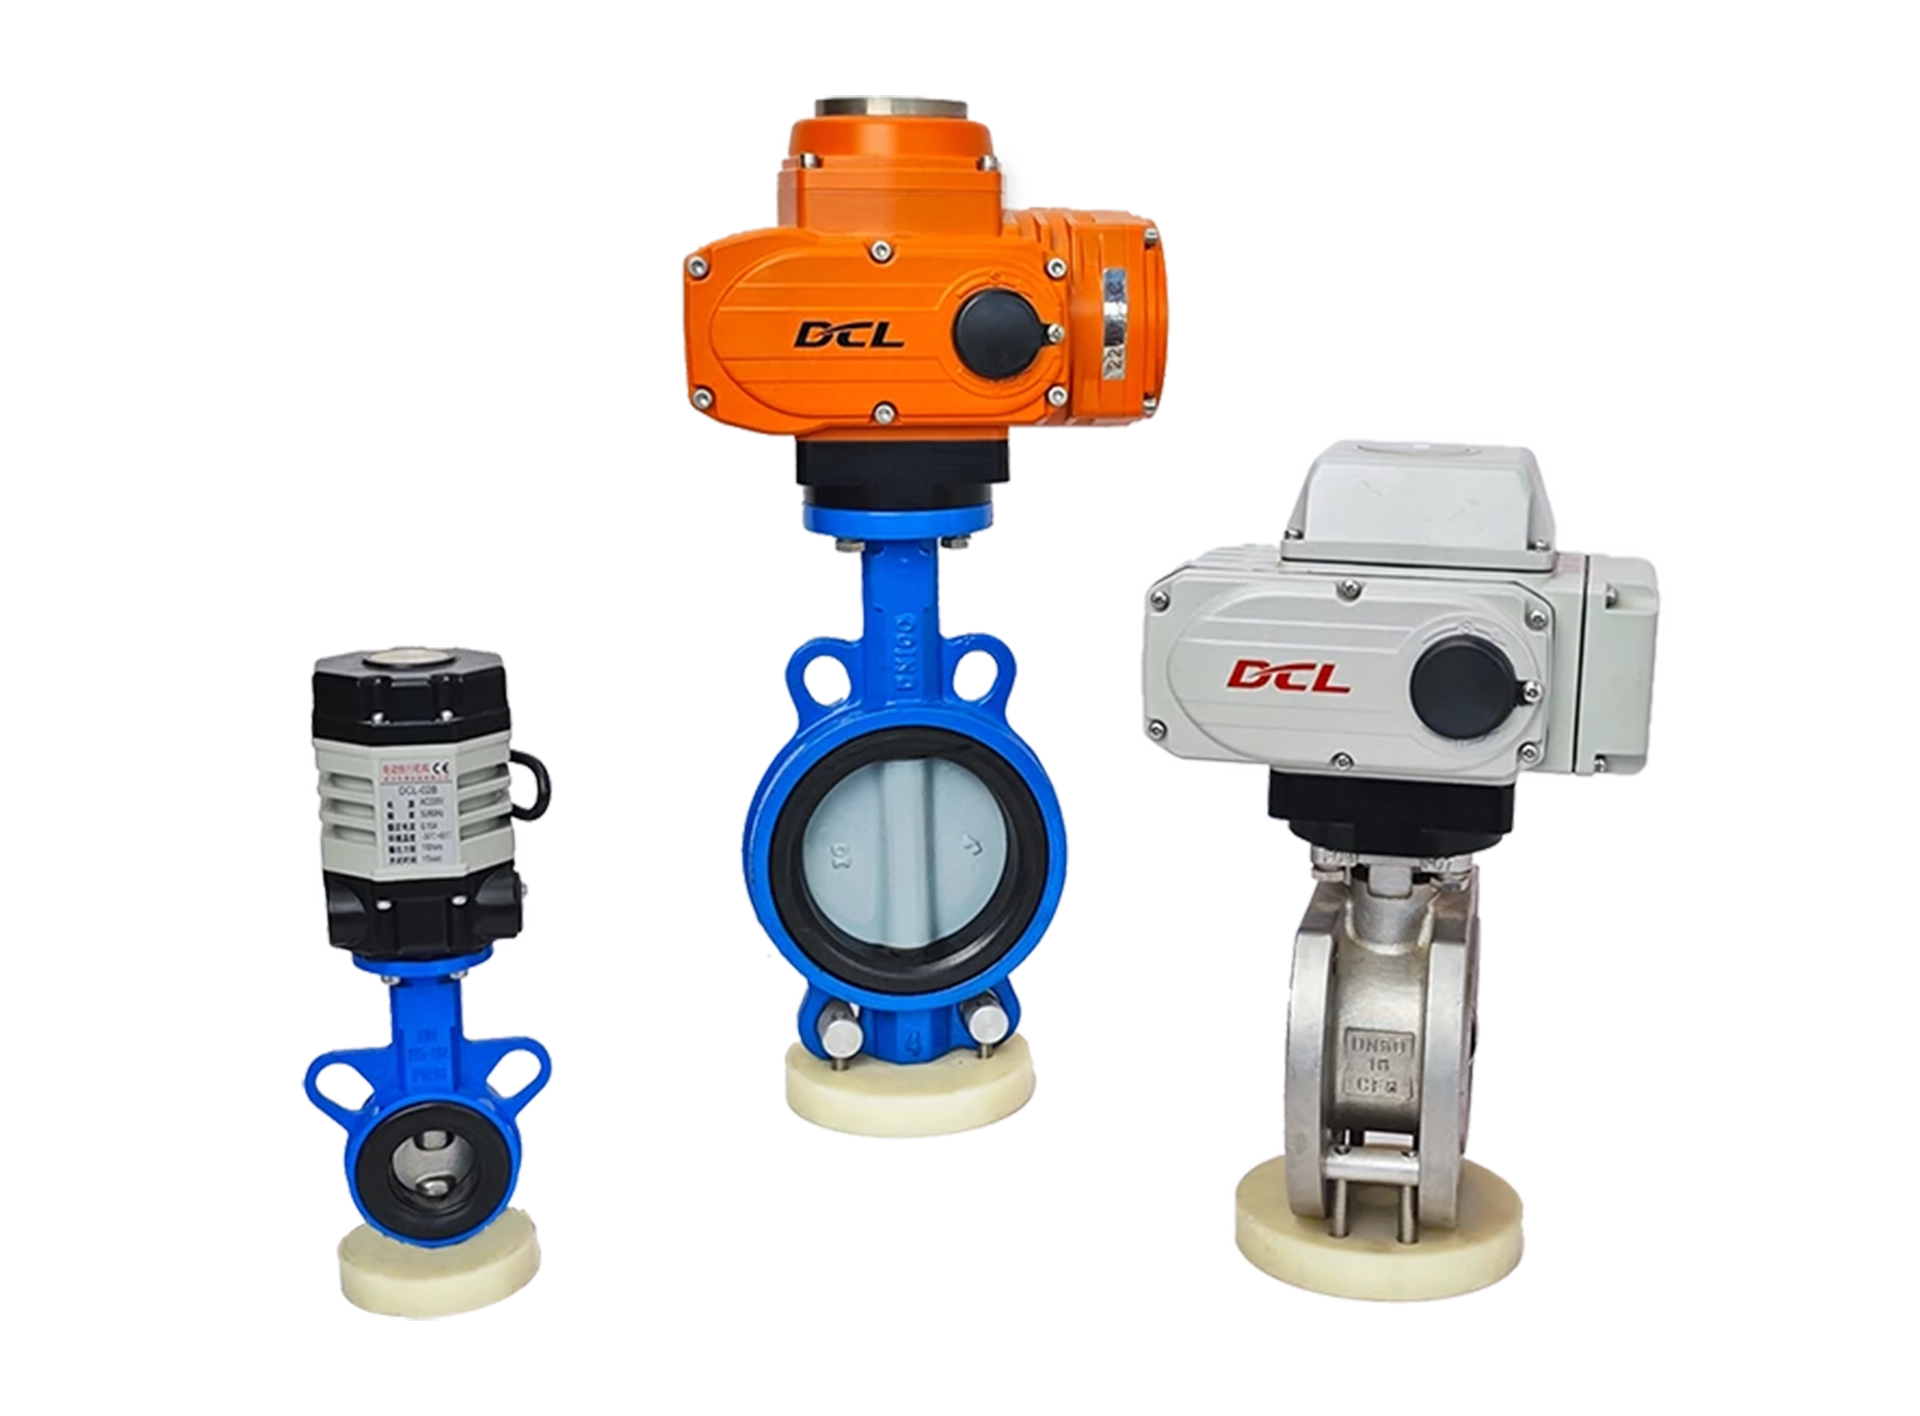
W niniejszej normie określono klasyfikację wyrobów, wymagania, metody badań, zasady kontroli, znakowania, pakowania i przechowywania zwykłych i inteligentnych siłowników elektrycznych stosowanych w systemach sterowania procesami przemysłowymi (zwanych dalej siłownikami).
Norma ta ma zastosowanie do wszystkich typów siłowników napędzanych silnikami, w tym siłowników o skoku kątowym, liniowym i wieloobrotowych.
2 Odniesienia normatywne
Poniższe dokumenty są niezbędne do stosowania niniejszego dokumentu. Odniesienia datowane mają zastosowanie wyłącznie do wskazanych wersji niniejszego dokumentu. W przypadku odniesień niedatowanych obowiązuje najnowsza wersja (wraz ze wszystkimi zmianami).
GB 3836.1 Atmosfery wybuchowe Część 1: Ogólne wymagania dotyczące sprzętu
GB 3836.2 Atmosfery wybuchowe Część 2: Urządzenia chronione osłonami ognioszczelnymi „d”
GB 4208-2008 Stopień ochrony obudowy (kod IP)
GB/T 13384 Ogólne warunki techniczne dotyczące pakowania wyrobów elektromechanicznych
GB/T 17626.2 Techniki badań i pomiarów zgodności elektromagnetycznej Badanie odporności na wyładowania elektrostatyczne
GB/T 17626.3 Techniki badań i pomiarów zgodności elektromagnetycznej Badanie odporności na promieniowanie pola elektromagnetycznego RF
GB/T 17626.4 Techniki testowania i pomiaru zgodności elektromagnetycznej Test odporności na szybkie przejściowe/seryjne stany elektryczne
GB/T 17626.5 Techniki testowania i pomiaru zgodności elektromagnetycznej Test odporności na przepięcia (wstrząsy)
GB/T 17626.8 Techniki badań i pomiarów kompatybilności elektromagnetycznej Badanie odporności na pole magnetyczne o częstotliwości sieciowej
GB/T 18271.1—2000 Ogólne metody i procedury oceny wydajności urządzeń pomiarowych i sterujących procesami Część 1: Zasady ogólne
GB/T 25480 Podstawowe warunki środowiskowe i metody badań dotyczące transportu i przechowywania przyrządów i mierników
GB/T 26815—2011 Terminologia dotycząca automatyki przemysłowej Terminologia dotycząca siłowników
3 Terminy i definicje
W niniejszym dokumencie stosuje się terminy i definicje zawarte w rozporządzeniu GB/T 26815—2011, a także te podane poniżej.
Maksymalny moment obrotowy sterujący:Maksymalny moment obrotowy, jaki siłownik może kontrolować podczas pracy.
Minimalny moment sterujący:Minimalny moment obrotowy, jaki siłownik może kontrolować podczas pracy.
Maksymalna siła ciągu:Maksymalny nacisk, jaki siłownik może kontrolować podczas pracy.
Minimalny ciąg sterowania:Minimalna siła ciągu, jaką siłownik może kontrolować podczas pracy.
4 Klasyfikacja produktu i podstawowe parametry
4.1 Klasyfikacja produktu
4.1.1 Klasyfikacja według typu przemieszczenia wyjściowego
Siłowniki klasyfikuje się na podstawie rodzaju przemieszczenia wyjściowego jako:
Uderzenie kątowe
Uderzenie liniowe
Wieloobrotowy
4.1.2 Klasyfikacja według metody kontroli
Siłowniki klasyfikuje się ze względu na metodę sterowania na:
Przełącznik typu
Typ regulacyjny
4.1.3 Klasyfikacja według środowiska pracy
Siłowniki klasyfikuje się ze względu na środowisko pracy jako:
Typ konwencjonalny
Typ przeciwwybuchowy
(Uwaga: W zależności od potrzeb można stosować inne typy.)
4.1.4 Klasyfikacja według trybu napędu silnika
Siłowniki klasyfikuje się według trybu napędu silnika na:
Typ kontaktu mechanicznego
Elektroniczny typ bezkontaktowy
4.2 Parametry podstawowe
4.2.1 Warunki środowiska pracy
Siłowniki powinny być w stanie działać w następujących warunkach:
Temperatura otoczenia: -10°C ~ 55°C lub -20°C ~ 60°C lub -30°C ~ 70°C
Wilgotność względna: nie przekraczająca 95%
Ciśnienie atmosferyczne: 86 kPa ~ 106 kPa
(Uwaga: W przypadku siłowników stosowanych w szczególnych środowiskach, warunki pracy należy określić w drodze konsultacji pomiędzy użytkownikiem i producentem.)
4.2.2 Warunki zasilania
Siłowniki do swojej pracy wykorzystują następujące źródła zasilania:
AC: jednofazowy (220±22) V; trójfazowy (380±38) V; częstotliwość (50±0,5) Hz; zawartość harmonicznych mniejsza niż 5%.
DC: (24±2,4)V; (48±4,8)V; Wartość szczytowa tętnienia mniejsza niż 5% napięcia zasilania.
(Uwaga: w przypadku specjalnych warunków zasilania należy skonsultować się z użytkownikiem i producentem.)
4.2.3 Obciążenie znamionowe
Obciążenie znamionowe siłowników dobiera się najlepiej z poniższego szeregu:
Skok kątowy [jednostka: niutonometry (N·m)]: 6, 16, 40, 100, 250, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, …
Skok liniowy [jednostka: niutony (N)]: 250, 400, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, 25000, 40000, 60000, …
Wieloobrotowe [jednostka: niutonometry (N·m)]: 16, 40, 100, 160, 250, 400, 600, 1000, 1600, 2500, …
(Uwaga: Producenci mogą wybrać inne serie w zależności od rzeczywistych warunków.)
4.2.4 Znamionowy skok
Wartość skoku znamionowego siłowników dobiera się najlepiej z poniższej serii:
Skok kątowy [jednostka: stopnie (°)]: 50, 70, 90, 120, 270, …
Skok liniowy [jednostka: milimetry (mm)]: 10, 16, 25, 40, 60, 100, 160, 250, 400, 600, 1000, …
Wieloobrotowe [jednostka: obroty (r)]: 5, 7, 10, 15, 20, 40, 80, 120, …
(Uwaga: Producenci mogą wybrać inne serie w zależności od rzeczywistych warunków.)
4.2.5 Sygnał wejściowy
4.2.5.1 Siłowniki regulacyjne najlepiej użyć następującego sygnału wejściowego:
Prąd stały 4 mA ~ 20 mA
(Uwaga: Można wybrać inne sygnały wejściowe zależnie od wymagań użytkownika.)
4.2.5.2 Siłowniki typu przełącznikowego należy najlepiej wykorzystać następujące sygnały wejściowe:
Styk pasywny, DC 24V, AC 220V
(Uwaga: Można wybrać inne sygnały wejściowe zależnie od wymagań użytkownika.)
4.2.6 Częstotliwość przełączania
Siłownik pracuje w trybie przerywanego, odwracalnego cyklu pracy. Dla cyklu pracy od 20% do 80%, liczba przełączeń na godzinę jest wybierana z następujących zakresów: 100, 320, 630, 1200, 1800.
Uwaga 1: Współczynnik wypełnienia odnosi się do stosunku czasu włączania silnika siłownika do czasu cyklu wyłączania silnika, wyrażony w procentach.
Uwaga 2: Współczynnik wypełnienia, częstotliwość przełączania i czas przełączania na godzinę mogą być określone inaczej w zależności od wymagań użytkownika.
5 podstawowych funkcji inteligentnych siłowników
5.1 Funkcja wyświetlania
Inteligentne siłowniki mogą wyświetlać parametry operacyjne, informacje o stanie pracy, zapytania sygnałowe, alarmy błędów itp. za pośrednictwem interfejsu człowiek-maszyna w języku chińskim (lub innym języku zależnie od wymagań użytkownika).
5.2 Funkcja ustawiania parametrów
Inteligentne siłowniki mogą ustawiać parametry robocze, takie jak skok i moment obrotowy, za pośrednictwem interfejsu człowiek-maszyna. Mogą również kalibrować sygnały wyjściowe prądu 4 mA–20 mA.
5.3 Funkcja konfiguracji na miejscu
Inteligentne siłowniki muszą mieć co najmniej następujące funkcje konfiguracji na miejscu:
Ustawienie na miejscu trybu styku przełącznika w celu wyprowadzenia stanu operacyjnego
Ustawianie na miejscu trybów sterowania zarówno zdalnego, jak i lokalnego
5.4 Autodiagnostyka błędów i funkcja alarmu
Inteligentne siłowniki mogą samodzielnie diagnozować nieprawidłowe warunki występujące podczas pracy (np. przegrzanie silnika, zanik fazy zasilania, zacinanie się zaworu) i automatycznie wyświetlać lokalnie informacje o błędach oraz zdalnie generować alarmy.
5.5 Funkcja komunikacji
Inteligentne siłowniki mogą być wyposażone w opcjonalne cyfrowe interfejsy komunikacyjne do sterowania komunikacją fieldbus. Używany protokół fieldbus powinien zostać przetestowany przez odpowiednią, autoryzowaną agencję testującą w celu potwierdzenia jego zgodności z odpowiednimi standardami fieldbus.
5.6 Inne funkcje
Inteligentne siłowniki mogą również spełniać następujące funkcje:
Co najmniej 4 wyjścia styków przełączających (z co najmniej 2 stykami przełączającymi, które zachowują swój stan po zaniku zasilania)
Funkcja samoadaptacji kolejności faz zasilania
Czujniki położenia powinny być w miarę możliwości bezkontaktowymi enkoderami absolutnymi, które nie wymagają zasilania bateryjnego
Czujniki momentu obrotowego mogą stale mierzyć wyjściowy moment obrotowy (siłę ciągu) siłownika
W przypadku sterowania o wysokiej precyzji lub w przypadkach wymagających wielostopniowej regulacji prędkości należy preferować siłowniki z funkcją bezstopniowej regulacji prędkości (częstotliwości)
6 Wymagania
6.1 Podstawowe wymagania dotyczące wydajności
Podstawowe parametry działania siłowników powinny odpowiadać specyfikacjom podanym w Tabeli 1.
Tabela 1: Specyfikacje techniczne dla wydajności podstawowej
| Klauzula nr | Przedmiot | Jednostka | Siłowniki regulacyjne | Siłowniki przełączające | Uwagi |
|---|---|---|---|---|---|
| 0,5 stopnia | Ocena 1.0 | 1,5 stopnia | |||
| 6.1.1 | Podstawowy błąd | % | ≤ ±0,5 | ≤ ±1,0 | ≤ ±1,5 |
| 6.1.2 | Błąd sygnału wyjściowego pozycji | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.3 | Histereza | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.4 | Strefa martwa (procent zakresu wejściowego) | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.5 | Opóźnienie czasowe | S | ≤ 1 | ||
| 6.1.6 | Błąd znamionowego czasu skoku | % | Nie przekraczające ±20 | ||
| 6.1.7 | Charakterystyka startowa | Normalny start, gdy napięcie zasilania spadnie do ujemnej wartości granicznej | |||
| 6.1.8 | Błąd powtarzania kontroli uderzeń | Wieloobrotowy: ≤ ±5° | Skok kątowy: ≤ ±1° | Skok liniowy: ≤ ±1% | |
| 6.1.9 | Odporność izolacji | MΩ | |||
| 6.1.9.1 | Między zaciskami wejściowymi a obudową | ≥20 | ≥50 | ||
| 6.1.9.2 | Między zaciskami wejściowymi a zaciskami zasilania | ≥50 | ≥50 | ||
| 6.1.9.3 | Między zaciskami zasilania a obudową | ≥50 | ≥50 | ||
| 6.1.10 | Wytrzymałość izolacji | Napięcie i częstotliwość testowa | Napięcie i częstotliwość testowa | Napięcie testowe dla siłowników sterowanych elektronicznie, bezkontaktowo, zgodnie z wymaganiami producenta | |
| 6.1.10.1 | Między zaciskami wejściowymi a obudową | 500 V, 50 Hz | 1500 V, 50 Hz | ||
| 6.1.10.2 | Między zaciskami wejściowymi a zaciskami zasilania | 1500 V, 50 Hz | 1500 V, 50 Hz | ||
| 6.1.10.3 | Między zaciskami zasilania a obudową | (Brak awarii lub łuku elektrycznego podczas testów) | Napięcie nominalne < 60 V: 500 V, 50 Hz | Napięcie nominalne 60 V~<130 V: 1000 V, 50 Hz | Napięcie nominalne 130 V~<250 V: 1500 V, 50 Hz |
| 6.1.11 | Wzrost temperatury | °C | ≤ 60 | ≤ 60 | |
| 6.1.12 | Stabilność pracy długoterminowej (po 48 godzinach pracy) | Podstawowy błąd powinien nadal spełniać 6.1.1 | Odchylenie sygnału wyjściowego pozycji powinno nadal spełniać punkt 6.1.2 | Histereza powinna nadal spełniać 6.1.3 | |
| 6.1.13 | Maksymalny i minimalny moment obrotowy sterowania i błąd powtarzalności ciągu | % | ≤ ±10 | ||
| 6.1.14 | Mechanizm przełączania ręczno-elektrycznego | Przełączanie ręcznie-elektryczne powinno być łatwe i niezawodne; koło ręczne nie powinno się obracać podczas pracy elektrycznej. | |||
| 6.1.15 | Podstawowe funkcje typu inteligentnego (dotyczy wyłącznie siłowników inteligentnych) | ||||
| a) Funkcja wyświetlania | Normalna | ||||
| b) Funkcja ustawiania parametrów | Normalna | ||||
| c) Funkcja konfiguracji na miejscu | |||||
| 1) Przełącz tryb kontaktu w celu wyprowadzenia bieżącego stanu | Normalna | ||||
| 2) Funkcja zdalnego i lokalnego sterowania przełącznikiem | Normalna | ||||
| d) Autodiagnostyka błędów i funkcja alarmu: | |||||
| 1) Alarm przegrzania silnika | Normalna | ||||
| 2) Alarm zaniku fazy zasilania | Normalna | ||||
| e) Funkcja samoadaptacyjna kolejności faz mocy | Normalna | ||||
| f) Funkcja ciągłego pomiaru momentu wyjściowego (siły ciągu) | Normalna | ||||
| 6.1.16 | Hałas (bez obciążenia) | ≤75 dB(A) | |||
| 6.1.17 | Bezstopniowa (zmienna częstotliwość) regulacja prędkości | Prędkość siłownika bez obciążenia może stale spadać od prędkości znamionowej niemal do zera; przy obciążeniu znamionowym 85% prędkość siłownika może spaść co najmniej do jednej dziesiątej prędkości znamionowej, przy błędzie prędkości nieprzekraczającym ±10%. | Dotyczy wyłącznie siłowników o bezstopniowej regulacji częstotliwości. |
6.2 Wymagania dotyczące wydajności, na które wpływają czynniki środowiskowe
Pod wpływem czynników środowiskowych działanie siłowników powinno nadal spełniać parametry podane w tabeli 2.
Tabela 2: Specyfikacje techniczne dotyczące wpływu czynników środowiskowych
| Klauzula nr | Przedmiot | Jednostka | Siłowniki regulacyjne | Siłowniki przełączające |
|---|---|---|---|---|
| 6.2.1 | Wpływ temperatury (na każdą zmianę o 10°C): | |||
| — Zmiana wartości minimalnej na wyjściu | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| — Zmiana wartości wyjściowej High End | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| 6.2.2 | Wpływ wilgoci i ciepła (temperatura 40°C ± 2°C i wilgotność 91%~95%, po 48-godzinnym teście rezystancji izolacji) | MΩ | ||
| — Pomiędzy zaciskami wejściowymi a obudową | ≥2 | ≥2 | ||
| — Pomiędzy zaciskami wejściowymi i zaciskami zasilania | ≥2 | ≥2 | ||
| — Pomiędzy zaciskami zasilania a obudową | ≥2 | ≥2 | ||
| 6.2.3 | Wpływ napięcia sieciowego (gdy napięcie sieciowe zmienia się w granicach dodatnich i ujemnych od wartości nominalnej): | % | ||
| — Zmiana wartości minimalnej na wyjściu | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| — Zmiana wartości wyjściowej High End | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| 6.2.4 | Wpływ drgań mechanicznych: | |||
| — Częstotliwość wibracji: 10Hz~150Hz | % | ≤ 1 | ≤ 1,5 | ≤ 2,5 |
| — Amplituda przemieszczenia: 0,15 mm | — | Po teście: Brak luzowania się elementów mocujących, brak uszkodzeń mechanicznych | ||
| — Amplituda przyspieszenia: 20 m/s² | — | Po teście: Brak luzowania się elementów mocujących, brak uszkodzeń mechanicznych | ||
| 6.2.5 | Wpływ transportu na środowisko: | |||
| — Temperatura: | Wysoka temperatura: 55°C | Niska temperatura: -40°C | ||
| — Szok | Przyspieszenie: 100m/s² ±10m/s² | Częstotliwość powtarzania impulsów: 60 razy/min~100 razy/min | Czasy wstrząsów: 1000 ±100 razy | Wysokość swobodnego spadania: 100 mm |
| 6.2.6 | Odporność na pole elektromagnetyczne o częstotliwości radiowej | |||
| — Częstotliwość: 80 MHz~1000 MHz, Odległość: 3 m, Siła pola: 3 V/m, AM 1 kHz, Modulacja 80% | % | ≤0,5 | ≤1,0 | ≤1,5 |
6.3 Wygląd
Metalowa powłoka lub platerowanie siłownika powinny być gładkie, nienaruszone i bez łuszczenia się, zarysowań ani skaz. Elementy złączne powinny być solidne, a części ruchome elastyczne i niezawodne. Siłowniki z funkcjami wyświetlania powinny mieć wyraźny, nieuszkodzony ekran wyświetlacza, bez wycieków cieczy, brakujących znaków i zniekształconego tekstu.
6.4 Stopień ochrony obudowy
Stopień ochrony obudowy inteligentnego siłownika nie powinien być niższy niż IP67 zgodnie z normą GB4208-2008, a w przypadku zwykłych siłowników nie powinien być niższy niż IP65.
6.5 Wydajność przeciwwybuchowa
Typ, poziom i grupa temperaturowa siłownika przeciwwybuchowego powinny spełniać wymagania norm GB 3836.1 i GB 3836.2. Jego produkcja i certyfikacja muszą być zgodne z przepisami krajowymi.
7 metod testowych
7. Metody testowania
7.1 Warunki testowe
7.1.1 Warunki środowiskowe
7.1.1.1 Warunki atmosferyczne odniesienia
Wydajność referencyjną siłownika należy testować w następujących warunkach atmosferycznych:
Temperatura otoczenia: 20°C ± 2°C;
Wilgotność względna: 60% do 70%;
Ciśnienie atmosferyczne: 86 kPa do 106 kPa.
7.1.1.2 Ogólne warunki atmosferyczne
Jeżeli badania nie są przeprowadzane w warunkach atmosferycznych odniesienia, zaleca się przeprowadzenie badań w następujących warunkach atmosferycznych:
Temperatura otoczenia: 15°C do 35°C;
Wilgotność względna: 45% do 75%;
Ciśnienie atmosferyczne: 86 kPa do 106 kPa.
7.1.1.3 Inne warunki środowiskowe
Poza polem magnetycznym Ziemi, inne zewnętrzne pola magnetyczne i drgania mechaniczne należy pominąć.
7.1.2 Warunki zasilania
7.1.2.1 Wartości nominalne
Zgodnie ze specyfikacją 4.2.2.
7.1.2.2 Tolerancje
Tolerancje dla warunków testowych są następujące:
Napięcie znamionowe: ±1%;
Częstotliwość znamionowa: ±1%;
Zawartość harmonicznych: poniżej 5%.
7.2 Ogólne przepisy testowe
7.2.1 Testowany produkt powinien znajdować się w normalnej pozycji montażowej. Można podłączyć zasilanie i podgrzewać je przez 1 godzinę, aby umożliwić ustabilizowanie się temperatury wewnętrznej testowanego produktu.
7.2.2 Pozycję zerową badanego produktu można skorygować przed testem. O ile nie zaznaczono inaczej, nie należy dokonywać żadnych korekt w trakcie testu.
7.2.3 Jeżeli nie określono inaczej, badany produkt i związany z nim sprzęt testowy należy ustabilizować w referencyjnych warunkach roboczych przed dokonaniem pomiarów, a wszystkie warunki robocze, które mogą mieć wpływ na wyniki pomiarów, należy zaobserwować i zapisać.
7.2.4 Dokładność standardowych przyrządów pomiarowych użytych w testach powinna być podana w raporcie z testów, a granica błędu podstawowego powinna być mniejsza lub równa jednej trzeciej granicy błędu podstawowego badanego produktu. Zakres przyrządu pomiarowego powinien odpowiadać zakresowi wartości mierzonych.
7.2.5 Podczas testu prądowy sygnał wejściowy powinien być powoli zwiększany lub zmniejszany, zbliżając się do punktów testowych w tym samym kierunku i zapobiegając przekroczeniu wartości granicznej. Sygnał narastający należy traktować jako skok dodatni, a sygnał malejący jako skok wsteczny.
7.2.6 O ile nie określono inaczej, wał wyjściowy (tłoczysko) siłownika powinien być obciążony obciążeniem znamionowym podczas testu. Obciążenie uznaje się za dodatnie, gdy kierunek jego działania pokrywa się z kierunkiem ruchu wału wyjściowego (tłoczyska); w przeciwnym razie uznaje się je za ujemne.
7.2.7 O ile nie określono inaczej, punkty pomiarowe powinny znajdować się w punktach 0%, 25%, 50%, 75% i 100% zakresu wejściowego. Każdy punkt pomiarowy należy zmierzyć trzykrotnie, zarówno w kierunku narastającym, jak i malejącym. Kontrola fabryczna pozwala na jednokrotny pomiar każdego punktu pomiarowego.
7.2.8 O ile nie określono inaczej, czynniki wpływające na badanie powinny zmieniać się wyłącznie w określonych warunkach pracy. Wszystkie pozostałe warunki pracy powinny pozostać stałe w warunkach odniesienia.
7.2.9 Jeżeli ze względu na uwarunkowania nie jest możliwe przeprowadzenie badań czynników wpływu w warunkach atmosferycznych odniesienia, badanie można przeprowadzić w ogólnych warunkach atmosferycznych.
7.2.10 Jeżeli nie określono inaczej, zakres skoku znamionowego dla testu jest następujący:
Wieloobrotowy: 10 obrotów;
Kąt nachylenia: 90°;
Skok liniowy: 16 mm.
7.3 Błąd podstawowy
Podstawowy błąd oblicza się poprzez powolne zwiększanie lub zmniejszanie sygnału wejściowego, rejestrując wartości sygnału wejściowego i wartości skoku wału wyjściowego (tłoczyska) zarówno w kierunku dodatnim, jak i odwrotnym, zgodnie ze wzorem (1).
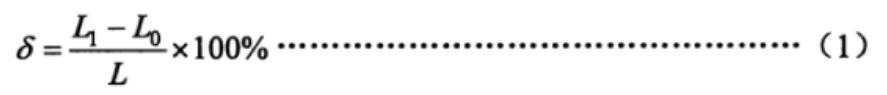
Formuła (1)
Gdzie:
δ: Błąd podstawowy, %;
L1: Wartość skoku wału wyjściowego (tłoczyska) w stopniach (°), milimetrach (mm) lub obrotach (r);
Lo: Teoretyczna wartość skoku wału wyjściowego (tłoczyska) w stopniach (°), milimetrach (mm) lub obrotach (r);
L: Zakres znamionowy skoku wału wyjściowego (tłoczyska) w stopniach (°), milimetrach (mm) lub obrotach (r).
Sprawdź czy błąd podstawowy w każdym punkcie pomiarowym przekracza limit określony w 6.1.1.
7.4 Pozycja sygnału wyjściowego Odchylenie podstawowe
Sygnał wyjściowy położenia jest podłączony do impedancji obciążenia 250 Ω, a siłownik jest ustawiony w pozycji „całkowicie zamkniętej”. Ustaw sygnał wyjściowy położenia na 4 mA; ustaw siłownik w pozycji „całkowicie otwartej” i ustaw sygnał wyjściowy położenia na 20 mA. Następnie uruchom siłownik i zanotuj wartości sygnału wyjściowego położenia w każdym punkcie, zarówno w kierunku dodatnim, jak i odwrotnym. Odchylenie podstawowe oblicza się zgodnie ze wzorem (2).
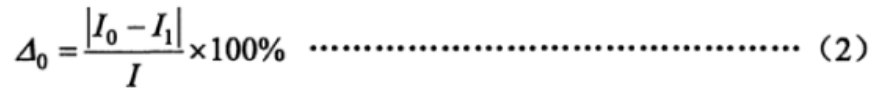
Wzór (2)
Gdzie:
△0: Odchylenie podstawowe sygnału wyjściowego pozycji, %;
Io: Teoretyczna wartość sygnału wyjściowego położenia w miliamperach (mA);
I1: Zmierzona wartość sygnału wyjściowego położenia, w miliamperach (mA);
I: Zakres sygnału wyjściowego położenia w miliamperach (mA). (Dla zakresu od 4 mA do 20 mA, I = 16 mA; dla zakresu od 0 mA do 20 mA, I = 20 mA).
Sprawdź czy odchylenie podstawowe w każdym punkcie pomiarowym przekracza limit określony w 6.1.2.
7.5 Histereza
Histereza siłownika jest określana na podstawie maksymalnej różnicy algebraicznej pomiędzy błędami podstawowymi skoku do przodu i do tyłu mierzonymi w każdym punkcie testowym, jak określono w pkt 7.3 i 7.4.
7.6 Martwa strefa
W przypadku siłowników regulacyjnych, martwą strefę należy mierzyć w punktach 25%, 50% i 75% skoku znamionowego. Kroki pomiaru są następujące:
Powoli zwiększaj (lub zmniejszaj) sygnał wejściowy, aż do momentu, gdy na wale wyjściowym (pręcie) nastąpi zauważalna zmiana skoku i zapisz wartość sygnału wejściowego w tym punkcie I (mA);
Następnie powoli zmniejszaj (lub zwiększaj) sygnał wejściowy w przeciwnym kierunku, aż do momentu, gdy na wale wyjściowym (pręcie) nastąpi zauważalna zmiana skoku, i zapisz wartość sygnału wejściowego I² (mA).
Strefę martwą oblicza się według wzoru (3).
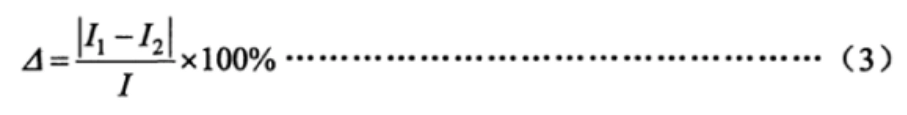
Wzór (3)
Gdzie:
△: Martwa strefa, %.
7.7 Opóźnienie czasowe
Przyłóż sygnał krokowy 15% zakresu wejściowego do zacisku sygnału wejściowego siłownika regulacyjnego, użyj oscyloskopu, aby zarejestrować krzywą sygnału wejściowego i krzywą sygnału wyjściowego położenia, a następnie obserwuj różnicę czasu od początkowego sygnału wejściowego do początku zmiany sygnału wyjściowego, aby sprawdzić, czy przekracza ona limit określony w punkcie 6.1.5.
7.8 Błąd znamionowego czasu skoku
Przyłóż obciążenie znamionowe siłownika od 45% do 55%, podaj sygnał krokowy wystarczający do przesunięcia wału wyjściowego (tłoczyska) siłownika o skok znamionowy i zapisz czas potrzebny wałowi wyjściowemu (tłoczysku) na przesunięcie się o skok znamionowy. Błąd czasu skoku znamionowego oblicza się zgodnie ze wzorem (4).
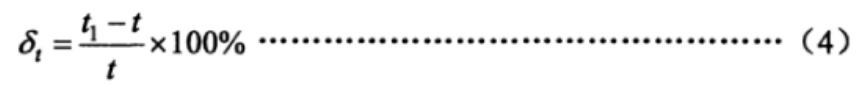
Wzór (4)
Gdzie:
δt: znamionowy błąd czasu skoku, %;
t1: Zmierzony czas potrzebny wałowi wyjściowemu (prętowi) na przesunięcie się o skok znamionowy, w sekundach (s);
t: Teoretyczny znamionowy czas skoku w sekundach (s).
7.9 Charakterystyka startu
Przyłóż obciążenie znamionowe o odwrotnym kierunku do wału wyjściowego (pręta) siłownika i zmień napięcie zasilania na dolną wartość graniczną. Następnie podaj sygnał wejściowy i sprawdź, czy siłownik uruchamia się prawidłowo.
7.10 Błąd powtarzalności mechanizmu sterowania skokiem
W przypadku siłowników z mechanizmem sterowania skokiem, należy przyłożyć obciążenie znamionowe od 25% do 30% na wał wyjściowy (tłoczysko) i pięć razy naprzemiennie uruchomić siłownik w ruchu do przodu i do tyłu. Obserwować i zapisywać wartości skoku wału wyjściowego (tłoczyska) w momencie przełączenia mechanizmu sterowania skokiem. Oblicz błąd każdej zarejestrowanej wartości w porównaniu z wartością bazową i sprawdź, czy błąd przekracza limit określony w punkcie 6.1.8.
7.11 Rezystancja izolacji
W normalnych warunkach atmosferycznych i przy nieobciążonym siłowniku, odłącz zasilanie testowanego produktu i pozostaw włącznik zasilania w pozycji „włączony”. Zewrzyj zaciski wejściowe i zasilania, a następnie użyj testera rezystancji izolacji 500 V DC do pomiaru rezystancji izolacji między zaciskami, zgodnie z punktem 6.1.9.
7.12 Wytrzymałość izolacji
W normalnych warunkach atmosferycznych i przy odciążonym siłowniku, odłącz zasilanie i pozostaw włącznik zasilania w pozycji „włączony”. Zewrzyj zaciski wejściowe i zasilania, a następnie, zgodnie z napięciem i częstotliwością określoną w punkcie 6.1.10, powoli podnieś napięcie testowe od zera do określonej wartości i utrzymaj przez 1 minutę. Sprawdź, czy występuje przebicie lub łuk elektryczny, a następnie powoli obniż napięcie testowe do zera i odłącz zasilanie testowe.
7.13 Wzrost temperatury
Przed testem należy zmierzyć rezystancję zimnego uzwojenia silnika i transformatora mocy za pomocą mostka, a następnie uruchomić go nieprzerwanie na 12 godzin zgodnie z punktem 7.14 i natychmiast zmierzyć rezystancję rozgrzanego uzwojenia silnika i transformatora mocy. Oblicz wzrost temperatury zgodnie ze wzorem (5).
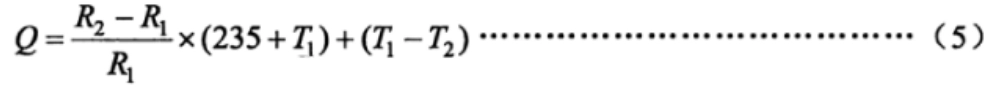
Wzór (5)
Gdzie:
P: Wzrost temperatury w stopniach Celsjusza (°C);
R₂: Rezystancja uzwojenia w stanie rozgrzanym, w omach (Ω);
R₁: Rezystancja uzwojenia w stanie zimnym, w omach (Ω);
T1: Temperatura pokojowa podczas pomiaru oporu zimnego, w stopniach Celsjusza (°C);
T₂: Temperatura pokojowa podczas oporu na gorąco
7.14 Długoterminowa stabilność działania
Uruchomić siłownik w zakresie jego skoku znamionowego i przyłożyć obciążenie równe 30% obciążenia znamionowego, przy cyklu pracy od 20% do 80%. Wykonać 48-godzinną pracę zgodnie z wymaganiami punktu 4.2.6, z liczbą cykli na godzinę. Po teście sprawdzić, czy siłownik spełnia wymagania punktu 6.1.12.
7.15 Maksymalny i minimalny moment obrotowy sterowania i błąd powtarzalności ciągu
Procedura testowa jest następująca: a) Zainstaluj siłownik na stanowisku testowym, ustaw wartość zabezpieczenia momentu obrotowego w obu kierunkach otwierania i zamykania na maksymalną wartość momentu sterującego lub ciągu, a następnie stopniowo obciążaj siłownik, aż zostanie wyzwolony alarm „przeciążenia momentu obrotowego” lub „przeciążenia ciągu”. Zmierz wyjściowy moment obrotowy lub wartość ciągu. Zmierz trzy razy w każdym kierunku i weź średnią wartość jako wartość bazową wyjściowego momentu obrotowego lub ciągu. b) Zainstaluj siłownik na stanowisku testowym, ustaw wartość zabezpieczenia momentu obrotowego w obu kierunkach otwierania i zamykania na minimalną wartość momentu sterującego lub ciągu, a następnie stopniowo obciążaj siłownik, aż zostanie wyzwolony alarm „przeciążenia momentu obrotowego” lub „przeciążenia ciągu”. Zmierz wyjściowy moment obrotowy lub wartość ciągu. Zmierz trzy razy w każdym kierunku i weź średnią wartość jako wartość bazową wyjściowego momentu obrotowego lub ciągu. c) Oblicz błąd powtarzalności sterującego momentu obrotowego lub ciągu zgodnie ze wzorem (6).
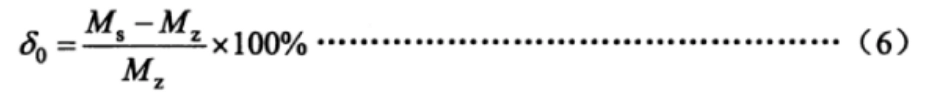
Formuła 6:
W tym wzorze:
δ0: Błąd powtarzalności momentu obrotowego lub ciągu sterującego w %
Ms: Zmierzony moment obrotowy wyjściowy lub wartość ciągu w N·m (lub ciągu w N)
Mz: Wartość bazowa momentu obrotowego lub ciągu wyjściowego w N·m (lub ciągu w N).
7.16 Mechanizm przełączania ręcznego i elektrycznego
Procedura testowa: a) Sprawdzenie wyłącznika bez obciążenia. Przełącz siłownik z trybu elektrycznego na ręczny, obróć pokrętło, aby obrócić wał wyjściowy zgodnie z ruchem wskazówek zegara i przeciwnie do ruchu wskazówek zegara o co najmniej jeden pełny obrót; następnie uruchom siłownik elektrycznie, aby obrócić wał wyjściowy w obu kierunkach o co najmniej jeden pełny obrót. Powtórz czynność dwukrotnie i sprawdź, czy spełnia ona wymagania punktu 6.1.14. b) Sprawdzenie wyłącznika pod obciążeniem. Zamontuj siłownik na stanowisku testowym, wyreguluj moment zabezpieczający w kierunku otwierania i zamykania do maksymalnego momentu sterującego i stopniowo obciążaj siłownik, aż do aktywacji wyłącznika momentu obrotowego. Po zatrzymaniu, bez odciążania, powtórz test w punkcie a), aby sprawdzić, czy spełnia on wymagania punktu 6.1.14.
7.17 Inteligentne funkcje
7.17.1 Funkcja wyświetlania
Sprawdź, czy parametry pracy, informacje o stanie działania, alarmy błędów i inne wyświetlane informacje są prawidłowe oraz czy treść wyświetlana jest kompletna i czytelna dla interfejsu człowiek-maszyna.
7.17.2 Funkcja ustawiania parametrów
Sprawdź bez otwierania pokrywy elektrycznej, czy interfejs człowiek-maszyna pozwala na ustawienie parametrów, takich jak skok, moment obrotowy, kalibracja sygnału wejściowego prądu i regulacja sygnału wyjściowego.
7.17.3 Funkcja konfiguracji na miejscu
Bez otwierania pokrywy elektrycznej, za pomocą interfejsu człowiek-maszyna ustaw wyjścia styków przełącznika 4-pozycyjnego siłownika w następujący sposób: pozycja otwarta-zamknięta, pozycja otwarta-otwarta, pozycja zamknięta-zamknięta, pozycja zamknięta-otwarta. Uruchom siłownik w pozycji otwartej i zamkniętej, sprawdzając, czy wyjścia styków przełącznika spełniają ustawione wymagania.
W razie potrzeby sprawdź zachowanie urządzenia po awarii zasilania i dostosuj parametry, takie jak zabezpieczenie momentu obrotowego.
7.17.4 Autodiagnostyka błędów i funkcja alarmu
W warunkach bez obciążenia należy włączyć zasilanie siłownika i odłączyć przewód pomiaru temperatury silnika od układu sterowania siłownika, aby sprawdzić, czy uruchomi się alarm przegrzania silnika.
7.17.5 Funkcja samoadaptacyjna ciągu potęgowego
W przypadku siłowników zasilanych prądem trójfazowym należy zmienić kolejność faz zasilania i sprawdzić, czy kierunek przełączania jest prawidłowy zarówno w trybie sterowania lokalnego, jak i zdalnego.
7.17.6 Funkcja pomiaru ciągłego momentu wyjściowego (siły ciągu)
Umieść siłownik na stanowisku testowym i podczas pracy zmieniaj w sposób ciągły przyłożony moment obrotowy (siłę ciągu), aby zaobserwować, czy wyświetlane wartości momentu obrotowego (siły ciągu) zmieniają się odpowiednio na interfejsie człowiek-maszyna.
7.18 Hałas
W pomieszczeniu z zamkniętymi oknami i drzwiami, w którym poziom hałasu nie przekracza 45 dB, należy uruchomić siłownik bez obciążenia i zmierzyć poziom hałasu w odległości 1 metra od powierzchni siłownika. Potwierdzić, że poziom hałasu spełnia wymagania określone w punkcie 6.1.16.
7.19 Bezstopniowa regulacja prędkości (konwersja częstotliwości)
Ustaw siłownik tak, aby zmniejszał prędkość po osiągnięciu pozycji docelowej, a następnie sprawdź, czy prędkość zmienia się w określonym zakresie przy różnych warunkach obciążenia, aby potwierdzić zgodność.
7.20 Wpływ temperatury na środowisko
W warunkach bez obciążenia siłownik należy umieścić w komorze testowej. Temperatury testowe i kolejność testów są następujące:
Do siłowników o temperaturze otoczenia roboczej od -10°C do 55°C:
20°C (odniesienie), 40°C, 55°C, 20°C, 0°C, -10°C, 20°C;
Do siłowników o temperaturze otoczenia roboczej od -20°C do 60°C:
20°C (odniesienie), 40°C, 60°C, 20°C, 0°C, -20°C, 20°C;
Do siłowników o temperaturze otoczenia roboczej od -30°C do 70°C:
20°C (temperatura odniesienia), 45°C, 70°C, 20°C, 0°C, -30°C, 20°C.
Jeśli wszystkie strony się na to zgodzą, testy mogą być przeprowadzone tylko w czterech punktach temperaturowych: 20°C (odniesienie), temperatura maksymalna, temperatura minimalna i 20°C. Dopuszczalna tolerancja w każdym punkcie temperatury wynosi ±2°C. W każdym punkcie temperatury temperatura powinna być utrzymywana przez 2 godziny, aby umożliwić wewnętrznym elementom produktu osiągnięcie stabilności termicznej. W położeniach pełnego skoku 0% i 100% należy zmierzyć wartości dolne i górne sygnału wyjściowego sterowania proporcjonalnego i położenia. Należy obliczyć średnią z trzech pomiarów w każdym punkcie temperatury. Zmiany wartości dolnych i górnych w każdym punkcie temperatury, gdy temperatura zmienia się o 10°C, należy obliczyć za pomocą wzorów (7) i (8) i należy potwierdzić, że wyniki spełniają wymagania określone w rozdziale 6.2.1.
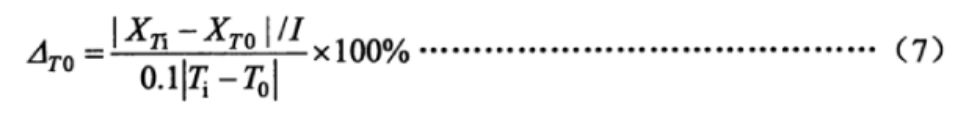
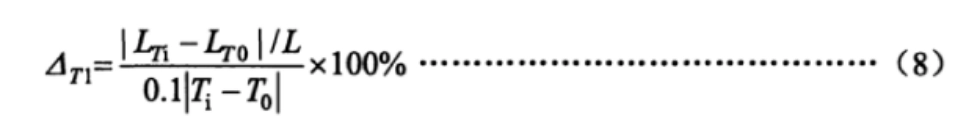
Gdzie:
△T0:Zmiana wartości dolnej i górnej sygnału wyjściowego położenia przy zmianie temperatury o 10°C w %;
XTi:Zmierzone wartości dolne i górne sygnału wyjściowego położenia przy sąsiedniej temperaturze, w miliamperach (mA);
XT0:Zmierzone wartości dolne i górne sygnału wyjściowego położenia w temperaturze początkowej, w miliamperach (mA);
Ty: Temperatura otoczenia w stopniach Celsjusza (°C);
T0:Temperatura początkowa w stopniach Celsjusza (°C);
△T1:Zmiana wartości dolnej i górnej wału wyjściowego (pręta) przy zmianie temperatury o 10°C w %;
LTi:Zmierzone wartości skoku dolnego i górnego wału wyjściowego (tłoczyska) przy sąsiedniej temperaturze, w stopniach (°), milimetrach (mm) lub obrotach (r);
LT0:Zmierzone wartości skoku dolnego i górnego wału wyjściowego (tłoczyska) przy temperaturze początkowej, w stopniach (°), milimetrach (mm) lub obrotach (r).
7.21 Wpływ wilgoci
Umieść siłownik w komorze temperaturowo-wilgotnościowej, podnieś temperaturę do 40°C ± 2°C i dostosuj wilgotność do 91%–95%, utrzymując ją przez 48 godzin. Po teście sprawdź rezystancję izolacji siłownika zgodnie ze specyfikacją.
7.22 Wpływ napięcia zasilania
W warunkach bez obciążenia napięcie zasilania siłownika jest regulowane od wartości nominalnej do górnej i dolnej wartości granicznej. W położeniach 0% i 100% pełnego skoku mierzone są wartości dolne i górne sygnału wyjściowego sterowania proporcjonalnego i sygnału położenia. W każdym punkcie obliczana jest średnia z trzech pomiarów, a zmiany dolnej granicy i zakresu obliczane są za pomocą wzorów (9) i (10). Wyniki należy zweryfikować pod kątem zgodności z wymaganiami określonymi w punkcie 6.2.3.
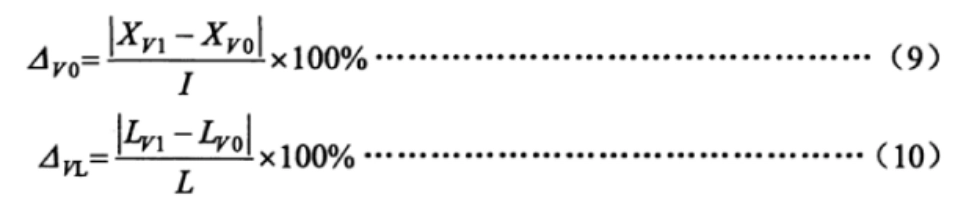
Gdzie:
△V0:Zmiana wartości dolnej i górnej sygnału wyjściowego położenia przy zmianie napięcia zasilania w %;
XV1:Zmierzone wartości dolne i górne sygnału wyjściowego położenia przy górnym i dolnym napięciu granicznym, w miliamperach (mA);
XV0:Zmierzone wartości dolne i górne sygnału wyjściowego położenia przy napięciu znamionowym, w miliamperach (mA);
△VL:Zmiana wartości dolnej i górnej wału wyjściowego (pręta) przy zmianie napięcia zasilania w %;
LV1:Zmierzone wartości skoku dolnego i górnego wału wyjściowego (pręta) przy górnym i dolnym napięciu granicznym, w stopniach (°), milimetrach (mm) lub obrotach (r);
LV0:Zmierzone wartości skoku dolnego i górnego wału wyjściowego (pręta) przy napięciu znamionowym, w stopniach (°), milimetrach (mm) lub obrotach (r).
7.23 Wpływ drgań mechanicznych
W warunkach bez obciążenia siłownik jest instalowany na stanowisku do testów wibracyjnych. Siłownik jest uruchamiany w obu położeniach pełnego skoku, 0% i 100%. W celu zidentyfikowania punktu rezonansowego stosuje się drgania o częstotliwości od 10 Hz do 150 Hz w trzech wzajemnie prostopadłych kierunkach. W przypadku znalezienia punktu rezonansowego przeprowadza się 30-minutowe testy wibracyjne z częstotliwością rezonansową. W przypadku braku punktu rezonansowego przeprowadza się 30-minutowy test wibracyjny z częstotliwością 150 Hz.
Podczas testu mierzone są wartości dolne i górne sygnału wyjściowego siłownika. Zmiany wartości dolnych i górnych oblicza się za pomocą wzorów (11) i (12). Wyniki należy zweryfikować pod kątem zgodności z wymaganiami określonymi w punkcie 6.2.4.
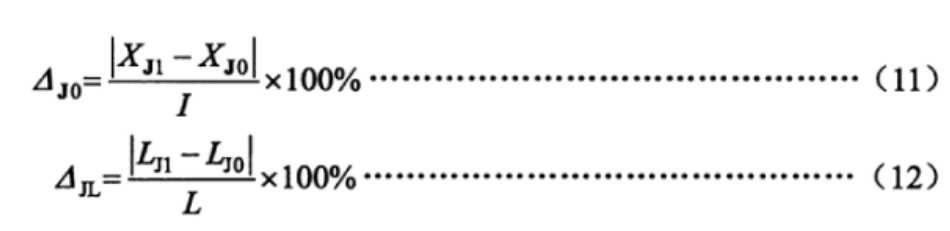
Gdzie:
△J0:Zmiana wartości dolnych i górnych sygnału wyjściowego położenia spowodowana drganiami mechanicznymi w %;
XJ1:Zmierzone wartości dolne i górne sygnału wyjściowego położenia podczas testu wibracyjnego, w miliamperach (mA);
XJ0:Zmierzone wartości dolne i górne sygnału wyjściowego położenia przed testem wibracyjnym, w miliamperach (mA);
△JL:Zmiana wartości dolnych i górnych wału wyjściowego (pręta) spowodowana drganiami mechanicznymi w %;
LJ1:Zmierzone wartości skoku dolnego i górnego wału wyjściowego (tłoczyska) podczas testu wibracyjnego, w stopniach (°), milimetrach (mm) lub obrotach (r);
LJ0:Zmierzone wartości skoku dolnego i górnego wału wyjściowego (tłoczyska) przed testem wibracyjnym, w stopniach (°), milimetrach (mm) lub obrotach (r).
7.24 Wpływ transportu na środowisko
Badania odporności na temperaturę, wstrząsy i swobodny upadek należy przeprowadzać zgodnie z parametrami badawczymi określonymi w rozdziale 6.2.5 niniejszej normy oraz metodami opisanymi w GB/T 25480. Po przeprowadzeniu badań można wyregulować położenie zerowe, a następnie przeprowadzić badania wydajności i kontrolę wizualną.
Uwaga: Jeżeli test wpływu temperatury otoczenia został już wykonany w temperaturze 55°C (lub wyższej), można pominąć test w wysokiej temperaturze.
7.25 Odporność na promieniowanie elektromagnetyczne o częstotliwości radiowej
W warunkach bez obciążenia siłownik jest przesuwany do pozycji 50% pełnego skoku. W odległości 3 metrów od siłownika przykładane jest pole elektromagnetyczne o częstotliwości od 80 MHz do 1000 MHz i natężeniu 3 V/m, zgodnie z wymaganiami normy GB/T 17626.3. Podczas tego testu obserwuje się i rejestruje zmiany sygnału wyjściowego sprzężenia zwrotnego położenia lub wartości skoku wału wyjściowego (tłoczyska) w celu potwierdzenia, że wartości te spełniają wymagania określone w punkcie 6.2.6 niniejszej normy.
7.26 Odporność na szybkie przejściowe/seryjne stany elektryczne
W warunkach bez obciążenia siłownik jest przesuwany do pozycji 50% pełnego skoku. Napięcie testowe jest przykładane zgodnie z wymaganiami normy GB/T 17626.4, z dodatnim i ujemnym napięciem 1000 V na zacisku zasilania oraz dodatnim i ujemnym napięciem 500 V na zacisku wejściowym sygnału. Podczas testu obserwuje się i rejestruje zmiany sygnału wyjściowego sprzężenia zwrotnego położenia lub wartości skoku wału wyjściowego (tłoczyska) w celu potwierdzenia, że wartości te spełniają wymagania określone w punkcie 6.2.7 niniejszej normy.
7.27 Odporność na przepięcia (impulsy)
W warunkach bez obciążenia siłownik jest przesuwany do pozycji 50% pełnego skoku. Między linią zasilania siłownika a masą przyłożone jest dodatnie i ujemne napięcie 1 kV, zgodnie z normą GB/T 17626.5. Podczas tego testu obserwuje się i rejestruje zmiany sygnału wyjściowego sprzężenia zwrotnego położenia lub wartości skoku wału wyjściowego (tłoczyska) w celu potwierdzenia, że wartości te spełniają wymagania określone w punkcie 6.2.8 tej normy.
7.28 Odporność na wyładowania elektrostatyczne
W warunkach bez obciążenia siłownik jest przesuwany do pozycji 50% pełnego skoku. Obudowa siłownika jest solidnie uziemiona. Do siłownika przykładane jest dodatnie i ujemne wyładowanie kontaktowe o napięciu 4 kV, a następnie dodatnie i ujemne wyładowanie powietrzne o napięciu 8 kV, zgodnie z wymaganiami normy GB/T 17626.2. Podczas tego testu obserwuje się i rejestruje zmiany sygnału wyjściowego sprzężenia zwrotnego położenia lub wartości skoku wału wyjściowego (tłoczyska) w celu potwierdzenia, że wartości te spełniają wymagania określone w punkcie 6.2.9 niniejszej normy.
7.29 Odporność na pole magnetyczne o częstotliwości sieciowej
W warunkach bez obciążenia siłownik umieszcza się na stanowisku testowym z zewnętrznym polem magnetycznym i przesuwa do pozycji 50%, odpowiadającej pełnemu skokowi. Natężenie pola magnetycznego wynosi 400 A/m, a kierunki testu to X/Y/Z, zgodnie z normą GB/T 17626.8. Podczas testu obserwuje się i rejestruje zmiany sygnału wyjściowego sprzężenia zwrotnego położenia lub wartości skoku wału wyjściowego (tłoczyska) w celu potwierdzenia, że wartości te spełniają wymagania określone w punkcie 6.2.10 niniejszej normy.
7.30 Wygląd
Należy sprawdzić wzrokowo i dotykowo, czy powierzchnia jest płaska i gładka, bez pęknięć, zadziorów i innych wad wpływających na wygląd. Powłoka powierzchniowa powinna być solidnie zamocowana, płaska, gładka i o jednolitym kolorze, bez plam oleju, wgnieceń ani innych uszkodzeń mechanicznych. W przypadku siłowników z funkcją wyświetlania, wyświetlacz powinien być wyraźnie widoczny, bez brakujących znaków.
7.31 Poziom ochrony obudowy
Test ochrony obudowy IP67 lub IP65 należy przeprowadzić zgodnie z metodą określoną w normie GB 4208—2008.
7.32 Właściwości przeciwwybuchowe
Badania odporności na wybuch powinny być przeprowadzane przez uznaną na szczeblu krajowym jednostkę badawczą, zgodnie z wymogami GB 3836.1 i GB 3836.2.
8 zasad inspekcji
8.1 Inspekcja fabryczna:
Każdy siłownik musi zostać sprawdzony i zatwierdzony przez dział kontroli jakości producenta. Wysyłka produktu jest możliwa dopiero po wydaniu przez dział kontroli certyfikatu zgodności.
Elementy podlegające przeglądowi fabrycznemu określono w Tabeli 3.
8.2 Badanie typu:
Badanie typu powinno być przeprowadzane w następujących okolicznościach:
Identyfikacja nowo opracowanych produktów.
W przypadku produktów będących w normalnej produkcji, jeżeli zaszły istotne zmiany w strukturze, materiałach lub procesach, które mogą mieć wpływ na wydajność produktu.
Jeżeli wymagają tego właściwe organy krajowe.
Jeśli produkt nie jest produkowany od ponad roku.
Jeżeli produkt jest produkowany nieprzerwanie przez okres dłuższy niż trzy lata.
Podczas badania typu metoda pobierania próbek powinna być zgodna z postanowieniami GB/T 18271.1—2000, sekcja 6.7.
8.3 Elementy kontroliTabela 3 zawiera listę konkretnych elementów podlegających kontroli fabrycznej i testom typu, wskazując, które elementy dotyczą danego typu siłownika (regulowanego lub przełączającego). Elementy kontroli obejmują błędy, błędy powtarzalności, rezystancję izolacji itp.
Elementy kontroli
| NIE. | Przedmiot | Inspekcja fabryczna | Kontrola typu | Rodzaj regulacji | Typ przełącznika | Wymagania techniczne | Metoda testowa |
|---|---|---|---|---|---|---|---|
| 1 | Podstawowy błąd | △ | △ | △ | 6.1.1 | 7.3 | |
| 2 | Pozycja sygnału wyjściowego Odchylenie podstawowe | △ | △ | △ | △ | 6.1.2 | 7.4 |
| 3 | Histereza | △ | △ | △ | △ | 6.1.3 | 7.5 |
| 4 | Martwa strefa | △ | — | △ | — | 6.1.4 | 7.6 |
| 5 | Opóźnienie czasowe | — | — | △ | — | 6.1.5 | 7.7 |
| 6 | Błąd znamionowego czasu skoku | △ | △ | △ | △ | 6.1.6 | 7.8 |
| 7 | Charakterystyka początkowa | — | — | △ | △ | 6.1.7 | 7.9 |
| 8 | Błąd powtarzalności mechanizmu sterowania skokiem | — | — | △ | △ | 6.1.8 | 7.1 |
| 9 | Odporność izolacji | △ | △ | △ | △ | 6.1.9 | 7.11 |
| 10 | Wytrzymałość izolacji | △ | △ | △ | △ | 6.1.10 | 7.12 |
| 11 | Wzrost temperatury | — | △ | △ | 6.1.11 | 7.13 | |
| 12 | Długoterminowa stabilność działania | — | — | △ | △ | 6.1.12 | 7.14 |
| 13 | Maksymalny i minimalny moment obrotowy sterowania i błąd powtarzalności ciągu | △ | △ | △ | △ | 6.1.13 | 7.15 |
| 14 | Mechanizm przełączania ręczno-elektrycznego | △ | △ | △ | △ | 6.1.14 | 7.16 |
| 15 | Podstawowe funkcje typu inteligentnego | * | * | * | * | 6.1.15 | 7.17 |
| 16 | Hałas | — | △ | △ | 6.1.16 | 7.18 | |
| 17 | Bezstopniowa regulacja prędkości (częstotliwości) | △ | △ | △ | △ | 6.1.17 | 7.19 |
| 18 | Wpływ temperatury na środowisko | — | △ | △ | 6.2.1 | 7.2 | |
| 19 | Wpływ wilgoci i ciepła | △ | △ | 6.2.2 | 7.21 | ||
| 20 | Wpływ napięcia zasilania | △ | △ | 6.2.3 | 7.22 | ||
| 21 | Wpływ wibracji mechanicznych | △ | △ | 6.2.4 | 7.23 | ||
| 22 | Wpływ transportu na środowisko | △ | △ | 6.2.5 | 7.24 | ||
| 23 | Odporność na promieniowanie pola elektromagnetycznego o częstotliwości radiowej | * | * | 6.2.6 | 7.25 | ||
| 24 | Odporność na szybkie przejściowe/symetryczne zakłócenia elektryczne | * | * | 6.2.7 | 7.26 | ||
| 25 | Odporność na przepięcia (uderzenia) | * | * | 6.2.8 | 7.27 | ||
| 26 | Odporność na wyładowania elektrostatyczne | — | — | * | * | 6.2.9 | 7.28 |
| 27 | Odporność na pole magnetyczne o częstotliwości sieciowej | — | * | * | 6.2.10 | 7.29 | |
| 28 | Wygląd | △ | △ | △ | △ | 6.3 | 7.3 |
| 29 | Poziom ochrony obudowy | — | — | △ | △ | 6.4 | 7.31 |
| 30 | Wydajność przeciwwybuchowa | — | △ | △ | 6.5 | 7.32 |
Uwaga:
„△” oznacza element, który należy sprawdzić.
„—” oznacza element, który nie wymaga kontroli.
„*” oznacza, że pozycja dotyczy wyłącznie siłowników inteligentnych.
9. Znakowanie, pakowanie i przechowywanie
9.1 Oznaczenia:
Na siłowniku w widocznym miejscu należy umieścić tabliczkę znamionową zawierającą następujące informacje:
Nazwa i znak towarowy producenta.
Nazwa i model produktu.
Główne parametry techniczne produktu.
Temperatura środowiska pracy.
Poziom ochrony.
Warunki zasilania (napięcie, prąd i częstotliwość).
Data produkcji i numer seryjny.
W przypadku siłowników przeciwwybuchowych, oprócz powyższych informacji, na tabliczce znamionowej powinny być również umieszczone następujące informacje:
Narodowy symbol odporności na wybuch w prawym górnym rogu.
Klasa przeciwwybuchowa.
Numer certyfikatu przeciwwybuchowości.
9.2 Opakowanie:
Produkty powinny być pakowane zgodnie z wymogami normy GB/T 13384. W opakowaniu powinien znajdować się certyfikat produktu, odpowiednia dokumentacja techniczna i lista pakowania.
Lista pakowania powinna zawierać następujące informacje i być ostemplowana pieczęcią personelu kontrolnego:
Nazwa i adres producenta.
Nazwa i model produktu.
Nazwy i ilości załączonych dokumentów.
Certyfikat produktu.
Ilość spakowanych przedmiotów.
Data pakowania.
Opakowanie powinno być oznaczone następującymi informacjami:
Nazwa producenta.
Nazwa i model produktu.
Instrukcje takie jak „Tą stroną do góry”, „Ostrożnie” itp.
Masa brutto i wymiary zewnętrzne (długość × szerokość × wysokość).
9.3 Przechowywanie:
Produkty należy przechowywać w wentylowanym pomieszczeniu zamkniętym, w temperaturze od -10°C do 45°C i wilgotności względnej nieprzekraczającej 85%. W pomieszczeniu nie powinny znajdować się szkodliwe substancje, które mogłyby powodować korozję produktów.
Przepisy te mają na celu zapewnienie jakości i wydajności siłowników oraz zapobieganie uszkodzeniom podczas transportu i przechowywania.