Sadržaj
Predgovor
1. Opseg
2 Normativne reference
3 Pojmovi i definicije
4 Klasifikacija proizvoda i osnovni parametri
4.1 Klasifikacija proizvoda
4.2 Osnovni parametri
5 osnovnih funkcija inteligentnih aktuatora
5.1 Funkcija zaslona
5.2 Funkcija podešavanja parametara
5.3 Funkcija konfiguracije na licu mjesta
5.4 Samodijagnostika kvara i funkcija alarma
5.5 Komunikacijska funkcija
5.6 Ostale funkcije
6 Zahtjevi
6.1 Osnovni zahtjevi za performanse
6.2 Zahtjevi za performanse pod utjecajem utjecajnih čimbenika
6.3 Izgled
6.4 Razina zaštite kućišta
6.5 Izvedba otporna na eksploziju
7 Metode ispitivanja
7.1 Uvjeti ispitivanja
7.2 Opće odredbe o ispitivanju
7.3 Osnovna pogreška
7.4 Osnovno odstupanje izlaznog signala položaja
7.5 Histereza
7.6 Mrtva zona
7.7 Vremensko kašnjenje
7,8 Nazivna pogreška vremena hoda
7.9 Karakteristike pokretanja
7.10 Pogreška ponovljivosti mehanizma za kontrolu hoda
7.11 Otpor izolacije
7.12 Čvrstoća izolacije
7.13 Porast temperature
7.14 Dugoročna stabilnost
7.15 Maksimalna i minimalna pogreška ponovljivosti upravljačkog momenta i potiska
7.16 Ručno-električni mehanizam preklapanja
7.17 Osnovne funkcije inteligentnih aktuatora
7.18 Buka
7.19 Kontinuirana (frekvencijska) regulacija brzine
7.20 Utjecaj temperature okoline
7.21 Utjecaj vlage i topline
7.22 Utjecaj napona napajanja
7.23 Utjecaj mehaničkih vibracija
7.24 Utjecaj prometnog okruženja
7.25 Otpornost na elektromagnetske smetnje u radiofrekventnim poljima
7.26 Elektromagnetska imunost na brze električne tranzijentne impulse
7.27 Otpornost na prenapone (udare)
7.28 Otpornost na elektrostatičko pražnjenje
7.29 Imunost na magnetsko polje mrežne frekvencije
7.30 Izgled
7.31 Razina zaštite kućišta
7.32 Izvedba otporna na eksploziju
8 Pravila inspekcije
8.1 Tvornički pregled
8.2 Tipno ispitivanje
9 Označavanje, pakiranje i skladištenje
9.1 Označavanje
9.2 Pakiranje
9.3 Skladištenje
Tablica 1 Osnovni tehnički pokazatelji uspješnosti
Tablica 2 Tehnički pokazatelji na koje utječu utjecajni čimbenici
Tablica 3 Stavke inspekcije
Predgovor
Ovaj standard je izrađen prema pravilima navedenima u GB/T1.1—2009.
Ova norma zamjenjuje JB/T 8219—1999 „Električni aktuatori za industrijske procesne mjerne i upravljačke sustave“. Glavne tehničke promjene u usporedbi s JB/T 8219—1999 su sljedeće:
Naslov standarda je promijenjen;
Normativne reference su ažurirane (vidi Poglavlje 2);
U klasifikaciji proizvoda, izvorna klasifikacija temeljena na odnosu između ulaza i izlaza aktuatora mijenja se u klasifikaciju prema metodi upravljanja, dijeleći je na aktuatore tipa prekidača i aktuatore tipa regulacije (vidi 4.1.2); dodana je metoda temeljena na načinu pogona motora (vidi 4.1.4); uklonjeni su pokazatelji „karakteristike prigušenja, zazora i mrtve zone“ iz verzije iz 1999. (vidi 4.2 verzije iz 1999.);
„Ulazni signal proporcionalnog aktuatora“ iz izvornog standarda modificiran je u preferirani ulazni signal za aktuatore regulacijskog tipa i aktuatore prekidačkog tipa (vidi 4.2.5);
Dodane su osnovne funkcije inteligentnih aktuatora (vidi Poglavlje 5);
Stupnjevi točnosti promijenjeni su s izvorne „Razina 1, 2,5, 5“ na „Razina 0,5, 1,0, 1,5, 2,5“ (vidi Tablicu 1); pojmovi „proporcionalni električni aktuatori“ i „integralni električni aktuatori“ u izvornoj Tablici 1 promijenjeni su u „regulacijski aktuatori“ i „prekidački aktuatori“;
Zahtjevi sada uključuju „maksimalne i minimalne pogreške ponovljivosti upravljačkog momenta i potiska“, „osnovne funkcije inteligentnih aktuatora“, „imunost na zračenje RF elektromagnetskog polja“, „imunost na grupu električnih brzih prijelaznih impulsa“, „imunost na prenapone (udare), „imunost na elektrostatičko pražnjenje“ i „imunost na magnetsko polje frekvencije napajanja“ (vidi 6.1.13, 6.1.15, 6.2.6, 6.2.7, 6.2.8, 6.2.9, 6.2.10);
Neke su metode ispitivanja modificirane ili dodane, kao što su porast temperature (vidi 7.13), učinci temperature okoline (vidi 7.20), učinci napona napajanja (vidi 7.22) itd.
Ovaj standard predložila je Kineska federacija strojogradnje, a pod nadležnošću je Nacionalnog tehničkog odbora za mjerenje i upravljanje industrijskim procesima i standardizaciju automatizacije (SAC/TC124).
Opći i inteligentni električni aktuatori za industrijske sustave upravljanja procesima
1. Opseg
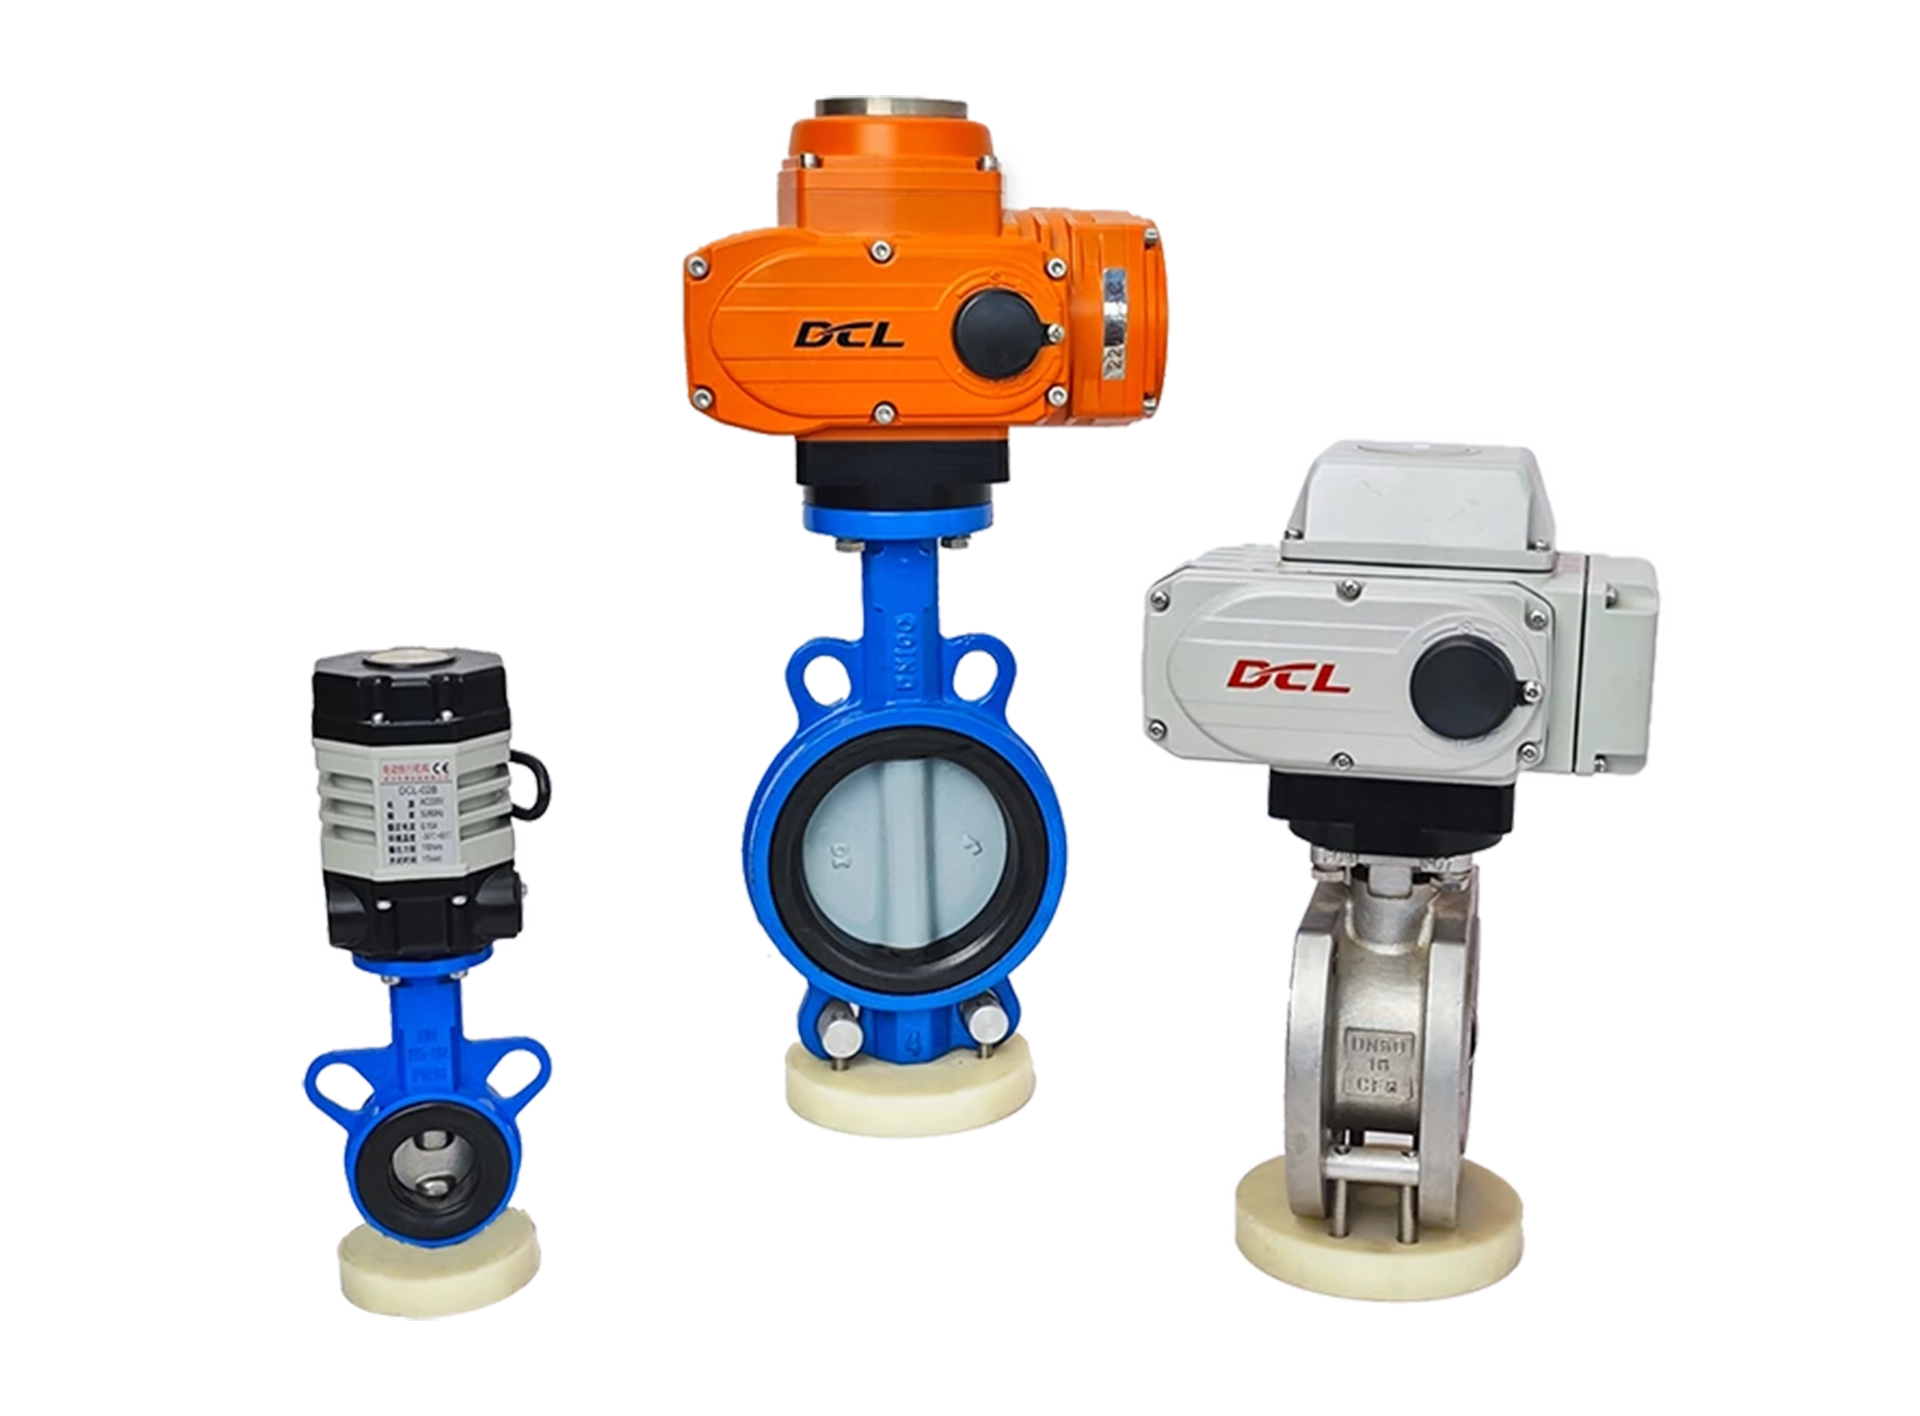
Ova norma specificira klasifikaciju proizvoda, zahtjeve, metode ispitivanja, pravila inspekcije, označavanje, pakiranje i skladištenje za obične i inteligentne električne aktuatore koji se koriste u industrijskim sustavima upravljanja procesima (u daljnjem tekstu: aktuatori).
Ova norma primjenjuje se na sve vrste aktuatora pokretanih motorima, uključujući aktuatore kutnog hoda, linearnog hoda i višerotacijske aktuatore.
2 Normativne reference
Sljedeći dokumenti su bitni za primjenu ovog dokumenta. Datirane reference primjenjuju se na ovaj dokument samo u navedenim verzijama. Za nedatirane reference primjenjuje se najnovija verzija (uključujući sve izmjene i dopune).
GB 3836.1 Eksplozivne atmosfere 1. dio: Opći zahtjevi za opremu
GB 3836.2 Eksplozivne atmosfere Dio 2: Oprema zaštićena vatrootpornim kućištima „d“
GB 4208-2008 stupanj zaštite kućišta (IP kod)
GB/T 13384 Opći tehnički uvjeti za pakiranje elektromehaničkih proizvoda
GB/T 17626.2 Ispitivanje elektromagnetske kompatibilnosti i tehnike mjerenja Ispitivanje imunosti na elektrostatičko pražnjenje
GB/T 17626.3 Ispitivanje elektromagnetske kompatibilnosti i tehnike mjerenja Ispitivanje imunosti na zračeno RF elektromagnetsko polje
GB/T 17626.4 Ispitivanje elektromagnetske kompatibilnosti i tehnike mjerenja Ispitivanje imunosti na brze električne prijelazne pojave/rafale
GB/T 17626.5 Ispitivanje elektromagnetske kompatibilnosti i tehnike mjerenja Ispitivanje imunosti na prenapone (udare)
GB/T 17626.8 Ispitivanje elektromagnetske kompatibilnosti i tehnike mjerenja Ispitivanje imunosti na magnetsko polje frekvencije napajanja
GB/T 18271.1—2000 Opće metode i postupci za ocjenjivanje performansi uređaja za mjerenje i upravljanje procesima 1. dio: Opća načela
GB/T 25480 Osnovni uvjeti okoline i metode ispitivanja za transport i skladištenje instrumenata i mjerača
GB/T 26815—2011 Terminologija instrumentacije industrijske automatizacije Terminologija aktuatora
3 Pojmovi i definicije
Na ovaj dokument primjenjuju se pojmovi i definicije iz GB/T 26815—2011, kao i oni u nastavku.
Maksimalni upravljački moment: Maksimalni okretni moment koji aktuator može kontrolirati tijekom rada.
Minimalni upravljački momentMinimalni moment koji aktuator može kontrolirati tijekom rada.
Maksimalni kontrolni potisak: Maksimalni potisak koji aktuator može kontrolirati tijekom rada.
Minimalni kontrolni potisakMinimalni potisak koji aktuator može kontrolirati tijekom rada.
4 Klasifikacija proizvoda i osnovni parametri
4.1 Klasifikacija proizvoda
4.1.1 Klasifikacija prema vrsti izlaznog pomaka
Aktuatori se klasificiraju prema vrsti izlaznog pomaka kao:
Kutni hod
Linearni hod
Višeokretni
4.1.2 Klasifikacija prema metodi upravljanja
Aktuatori se prema načinu upravljanja klasificiraju kao:
Prekidački tip
Regulacijski tip
4.1.3 Klasifikacija prema radnom okruženju
Aktuatori se klasificiraju prema radnom okruženju kao:
Konvencionalni tip
Tip otporan na eksploziju
(Napomena: Mogu se koristiti i druge vrste ovisno o zahtjevima.)
4.1.4 Klasifikacija prema načinu rada motora
Aktuatori se klasificiraju prema načinu rada motora kao:
Vrsta mehaničkog kontakta
Elektronički beskontaktni tip
4.2 Osnovni parametri
4.2.1 Radni uvjeti okoline
Pogoni bi trebali moći raditi pod sljedećim uvjetima:
Temperatura okoline: -10°C ~ 55°C, ili -20°C ~ 60°C, ili -30°C ~ 70°C
Relativna vlažnost: ne više od 95%
Atmosferski tlak: 86 kPa ~ 106 kPa
(Napomena: Za aktuatore koji se koriste u posebnim okruženjima, radne uvjete treba odrediti u dogovoru između korisnika i proizvođača.)
4.2.2 Uvjeti napajanja
Pogoni za rad koriste sljedeće izvore napajanja:
AC: Jednofazni (220±22) V; Trofazni (380±38) V; Frekvencija (50±0,5) Hz; Udio harmonika manji od 5%.
DC: (24±2,4) V; (48±4,8) V; Vrijednost vršnog valovitosti manja od 5% napona napajanja.
(Napomena: Za posebne uvjete napajanja, korisnik i proizvođač trebaju se konzultirati.)
4.2.3 Nazivno opterećenje
Nazivno opterećenje za aktuatore poželjno se bira iz sljedećih serija:
Kutni hod [jedinica: Newton-metri (N·m)]: 6, 16, 40, 100, 250, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, …
Linearni hod [jedinica: Newtoni (N)]: 250, 400, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, 25000, 40000, 60000, …
Višeokretni [jedinica: Newton-metri (N·m)]: 16, 40, 100, 160, 250, 400, 600, 1000, 1600, 2500, …
(Napomena: Proizvođači mogu odabrati druge serije na temelju stvarnih uvjeta.)
4.2.4 Nazivni hod
Nazivna vrijednost hoda za aktuatore poželjno se bira iz sljedećih serija:
Kutni hod [jedinica: stupnjevi (°)]: 50, 70, 90, 120, 270, …
Linearni hod [jedinica: milimetri (mm)]: 10, 16, 25, 40, 60, 100, 160, 250, 400, 600, 1000, …
Višeokretni [jedinica: okretaji (r)]: 5, 7, 10, 15, 20, 40, 80, 120, …
(Napomena: Proizvođači mogu odabrati druge serije na temelju stvarnih uvjeta.)
4.2.5 Ulazni signal
4.2.5.1 Regulacijski aktuatori poželjno bi trebalo koristiti sljedeći ulazni signal:
DC 4 mA ~ 20 mA
(Napomena: Drugi ulazni signali mogu se odabrati prema zahtjevima korisnika.)
4.2.5.2 Aktuatori tipa prekidača poželjno bi trebalo koristiti sljedeće ulazne signale:
Pasivni kontakt, DC 24V, AC 220V
(Napomena: Drugi ulazni signali mogu se odabrati prema zahtjevima korisnika.)
4.2.6 Frekvencija preklapanja
Pogon radi u intermitentnom reverzibilnom radnom ciklusu. Kada je radni ciklus između 20% i 80%, broj prebacivanja na sat odabire se iz sljedećeg niza: 100, 320, 630, 1200, 1800.
Napomena 1: Radni ciklus odnosi se na omjer vremena uključenja motora aktuatora i vremena ciklusa isključenja motora, izražen u postotku.
Napomena 2: Radni ciklus, učestalost prebacivanja i vrijeme prebacivanja po satu mogu se različito odrediti ovisno o zahtjevima korisnika.
5 osnovnih funkcija inteligentnih aktuatora
5.1 Funkcija zaslona
Inteligentni aktuatori mogu prikazivati radne parametre, informacije o radnom statusu, upite o signalima, alarme o greškama itd. putem sučelja čovjek-stroj, na kineskom (ili drugim jezicima prema zahtjevima korisnika).
5.2 Funkcija podešavanja parametara
Inteligentni aktuatori mogu postaviti radne parametre poput hoda i momenta putem sučelja čovjek-stroj. Također mogu kalibrirati izlazne strujne signale od 4mA do 20mA.
5.3 Funkcija konfiguracije na licu mjesta
Inteligentni aktuatori moraju imati barem sljedeće funkcije konfiguracije na licu mjesta:
Podešavanje načina rada kontakta prekidača za prikaz radnog stanja na licu mjesta
Podešavanje načina upravljanja na licu mjesta za daljinsko i lokalno upravljanje
5.4 Samodijagnostika kvara i funkcija alarma
Inteligentni aktuatori mogu sami dijagnosticirati abnormalne uvjete koji se javljaju tijekom rada (npr. pregrijavanje motora, gubitak faze napajanja, zaglavljivanje ventila) i automatski lokalno prikazivati informacije o grešci te daljinski ispuštati alarme.
5.5 Komunikacijska funkcija
Inteligentni aktuatori mogu biti opremljeni opcionalnim digitalnim komunikacijskim sučeljima za upravljanje komunikacijom putem fieldbusa. Korišteni fieldbus protokol treba testirati nadležna autoritativna agencija za testiranje kako bi se potvrdilo da je u skladu s odgovarajućim fieldbus standardima.
5.6 Ostale funkcije
Inteligentni aktuatori mogu imati i sljedeće funkcije:
Najmanje 4 izlaza prekidača (s najmanje 2 prekidača koji zadržavaju svoj status nakon nestanka napajanja)
Funkcija samoadaptacije slijeda faza napajanja
Senzori položaja trebali bi po mogućnosti biti beskontaktni apsolutni enkoderi koji ne zahtijevaju baterijsko napajanje.
Senzori momenta mogu kontinuirano mjeriti izlazni moment (potisak) aktuatora
Za visokopreciznu regulaciju ili slučajeve koji zahtijevaju višestupanjsku regulaciju brzine, treba dati prednost aktuatorima s funkcijama kontinuirane (frekvencijske) regulacije brzine.
6 Zahtjevi
6.1 Osnovni zahtjevi za performanse
Osnovne performanse aktuatora trebaju zadovoljavati specifikacije u Tablici 1.
Tablica 1: Tehničke specifikacije za osnovne performanse
| Članak br. | Artikal | Jedinica | Regulacijski aktuatori | Prekidački aktuatori | Napomene |
|---|---|---|---|---|---|
| 0,5 ocjena | 1.0 ocjena | 1,5 stupanj | |||
| 6.1.1 | Osnovna pogreška | % | ≤ ±0,5 | ≤ ±1,0 | ≤ ±1,5 |
| 6.1.2 | Pogreška izlaznog signala položaja | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.3 | Histereza | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.4 | Mrtva zona (postotak ulaznog raspona) | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.5 | Vremensko kašnjenje | s | ≤ 1 | ||
| 6.1.6 | Nazivna pogreška vremena hoda | % | Ne više od ±20 | ||
| 6.1.7 | Početne karakteristike | Normalni start kada napon napajanja padne na negativnu graničnu vrijednost | |||
| 6.1.8 | Pogreška ponavljanja kontrole zamaha | Višestruki okret: ≤ ±5° | Kutni hod: ≤ ±1° | Linearni hod: ≤ ±1% | |
| 6.1.9 | Otpor izolacije | MΩ | |||
| 6.1.9.1 | Između ulaznih terminala i kućišta | ≥20 | ≥50 | ||
| 6.1.9.2 | Između ulaznih terminala i terminala za napajanje | ≥50 | ≥50 | ||
| 6.1.9.3 | Između priključaka za napajanje i kućišta | ≥50 | ≥50 | ||
| 6.1.10 | Čvrstoća izolacije | Ispitni napon i frekvencija | Ispitni napon i frekvencija | Ispitni napon za elektronički upravljane, beskontaktno pogonjene aktuatore prema zahtjevima proizvođača | |
| 6.1.10.1 | Između ulaznih terminala i kućišta | 500 V, 50 Hz | 1500 V, 50 Hz | ||
| 6.1.10.2 | Između ulaznih terminala i terminala za napajanje | 1500 V, 50 Hz | 1500 V, 50 Hz | ||
| 6.1.10.3 | Između priključaka za napajanje i kućišta | (Nije bilo proboja ili luka tijekom testiranja) | Nazivni napon < 60 V: 500 V, 50 Hz | Nazivni napon 60V~<130V: 1000V, 50 Hz | Nazivni napon 130V~<250V: 1500 V, 50 Hz |
| 6.1.11 | Porast temperature | °C | ≤ 60 | ≤ 60 | |
| 6.1.12 | Dugotrajna stabilnost rada (nakon 48 sati rada) | Osnovna pogreška i dalje bi trebala zadovoljavati 6.1.1 | Odstupanje izlaznog signala položaja i dalje treba biti u skladu s 6.1.2 | Histereza bi i dalje trebala zadovoljavati 6.1.3 | |
| 6.1.13 | Maksimalna i minimalna pogreška ponavljanja upravljačkog momenta i potiska | % | ≤ ±10 | ||
| 6.1.14 | Ručno-električni preklopni mehanizam | Ručno-električno prebacivanje treba biti jednostavno i pouzdano; ručni kotač se ne smije okretati tijekom električnog rada. | |||
| 6.1.15 | Osnovne funkcije inteligentnog tipa (primjenjivo samo na inteligentne aktuatore) | ||||
| a) Funkcija zaslona | Normalan | ||||
| b) Funkcija podešavanja parametara | Normalan | ||||
| c) Funkcija konfiguracije na licu mjesta | |||||
| 1) Prebacivanje načina kontakta za prikaz statusa rada | Normalan | ||||
| 2) Funkcija daljinskog i lokalnog upravljanja prekidačem | Normalan | ||||
| d) Samodijagnostika kvara i funkcija alarma: | |||||
| 1) Alarm pregrijavanja motora | Normalan | ||||
| 2) Alarm za gubitak faze napajanja | Normalan | ||||
| e) Funkcija samoadaptivnog slijeda faza snage | Normalan | ||||
| f) Funkcija kontinuiranog mjerenja izlaznog momenta (potiska) | Normalan | ||||
| 6.1.16 | Buka (bez opterećenja) | ≤75 dB(A) | |||
| 6.1.17 | Kontinuirana (promjenjiva frekvencija) regulacija brzine | Brzina aktuatora bez opterećenja može se kontinuirano smanjivati od nazivne brzine do gotovo nule; s nazivnim opterećenjem 85%, brzina aktuatora može pasti barem na jednu desetinu nazivne brzine, s pogreškom brzine koja ne prelazi ±10%. | Primjenjivo samo na aktuatore s kontinuiranom promjenjivom frekvencijom brzine. |
6.2 Zahtjevi za performanse pod utjecajem čimbenika okoliša
Pod utjecajem čimbenika okoline, performanse aktuatora i dalje bi trebale zadovoljavati specifikacije u Tablici 2.
Tablica 2: Tehničke specifikacije za utjecaj čimbenika okoliša
| Članak br. | Artikal | Jedinica | Regulacijski aktuatori | Prekidački aktuatori |
|---|---|---|---|---|
| 6.2.1 | Utjecaj temperature (za svaku promjenu od 10°C): | |||
| — Promjena donje krajnje vrijednosti izlaza | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| — Promjena gornje izlazne vrijednosti | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| 6.2.2 | Utjecaj vlažne topline (temperatura 40°C ± 2°C i vlažnost 91%~95%, nakon 48 sati ispitivanja otpora izolacije) | MΩ | ||
| — Između ulaznih terminala i kućišta | ≥2 | ≥2 | ||
| — Između ulaznih terminala i terminala za napajanje | ≥2 | ≥2 | ||
| — Između energetskih priključaka i kućišta | ≥2 | ≥2 | ||
| 6.2.3 | Utjecaj napona napajanja (kada se napon napajanja promijeni u pozitivne i negativne granice od nominalne vrijednosti): | % | ||
| — Promjena donje krajnje vrijednosti izlaza | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| — Promjena gornje izlazne vrijednosti | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| 6.2.4 | Utjecaj mehaničkih vibracija: | |||
| — Frekvencija vibracija: 10Hz~150Hz | % | ≤ 1 | ≤ 1,5 | ≤ 2,5 |
| — Amplituda pomaka: 0,15 mm | — | Nakon ispitivanja: Nema otpuštanja pričvršćivača, nema mehaničkih oštećenja | ||
| — Amplituda ubrzanja: 20 m/s² | — | Nakon ispitivanja: Nema otpuštanja pričvršćivača, nema mehaničkih oštećenja | ||
| 6.2.5 | Utjecaj prometa na okoliš: | |||
| — Temperatura: | Najviša temperatura: 55°C | Niska temperatura: -40°C | ||
| — Šok | Ubrzanje: 100 m/s² ± 10 m/s² | Frekvencija ponavljanja pulsa: 60 puta/min ~ 100 puta/min | Vrijeme šoka: 1000 ± 100 puta | Visina slobodnog pada: 100 mm |
| 6.2.6 | Imunost na radiofrekvencijsko elektromagnetsko polje | |||
| — Frekvencija: 80 MHz~1000 MHz, Udaljenost: 3 m, Jačina polja: 3 V/m, AM 1 kHz, modulacija 80% | % | ≤0,5 | ≤1,0 | ≤1,5 |
6.3 Izgled
Metalni površinski premaz ili oplata aktuatora mora biti gladak, neoštećen i bez ljuštenja, ogrebotina ili mrlja. Pričvršćivači trebaju biti sigurni, a pokretni dijelovi fleksibilni i pouzdani. Aktuatori s funkcijama prikaza trebaju imati jasan, neoštećen zaslon, bez curenja tekućine, nedostajućih znakova ili iskrivljenog teksta.
6.4 Stupanj zaštite kućišta
Stupanj zaštite kućišta inteligentnog aktuatora ne smije biti manji od IP67 prema GB4208-2008, a za obične aktuatore ne smije biti manji od IP65.
6.5 Izvedba otporna na eksploziju
Tip, razina i temperaturna skupina protueksplozijskog aktuatora moraju ispunjavati zahtjeve GB 3836.1 i GB 3836.2. Njegova proizvodnja i certificiranje moraju biti u skladu s nacionalnim propisima.
7 Metode ispitivanja
7. Metode ispitivanja
7.1 Uvjeti ispitivanja
7.1.1 Uvjeti okoline
7.1.1.1 Referentni atmosferski uvjeti
Referentne performanse aktuatora treba ispitati u sljedećim atmosferskim uvjetima:
Temperatura okoline: 20°C ± 2°C;
Relativna vlažnost: 60% do 70%;
Atmosferski tlak: 86 kPa do 106 kPa.
7.1.1.2 Opći atmosferski uvjeti
Kada se ispitivanja ne provode pod referentnim atmosferskim uvjetima, preporučuje se provođenje ispitivanja pod sljedećim atmosferskim uvjetima:
Temperatura okoline: 15°C do 35°C;
Relativna vlažnost: 45% do 75%;
Atmosferski tlak: 86 kPa do 106 kPa.
7.1.1.3 Ostali uvjeti okoline
Osim Zemljinog magnetskog polja, ostala vanjska magnetska polja i mehaničke vibracije trebale bi biti zanemarive.
7.1.2 Uvjeti napajanja
7.1.2.1 Nominalne vrijednosti
Kao što je navedeno u točki 4.2.2.
7.1.2.2 Tolerancije
Tolerancije za uvjete ispitivanja su sljedeće:
Nazivni napon: ±1%;
Nazivna frekvencija: ±1%;
Harmonijski sadržaj: manji od 5%.
7.2 Opći propisi o ispitivanju
7.2.1 Ispitivani proizvod treba biti u svom normalnom položaju za ugradnju. Napajanje se može spojiti i prethodno zagrijati 1 sat kako bi se stabilizirala unutarnja temperatura ispitivanog proizvoda.
7.2.2 Nulta pozicija ispitivanog proizvoda može se podesiti prije ispitivanja. Osim ako nije drugačije navedeno, tijekom ispitivanja ne smije se vršiti nikakvo podešavanje.
7.2.3 Osim ako nije drugačije navedeno, ispitivani proizvod i pripadajuća ispitna oprema trebaju se stabilizirati u referentnim radnim uvjetima prije mjerenja, a sve radne uvjete koji mogu utjecati na rezultate mjerenja treba promatrati i zabilježiti.
7.2.4 Točnost standardnih instrumenata korištenih u ispitivanjima treba biti navedena u izvješću o ispitivanju, a osnovna granica pogreške treba biti manja ili jednaka jednoj trećini osnovne granice pogreške ispitivanog proizvoda. Raspon instrumenta treba odgovarati rasponu izmjerenih vrijednosti.
7.2.5 Tijekom ispitivanja, strujni ulazni signal treba polako povećavati ili smanjivati, približavajući se ispitnim točkama u istom smjeru, pazeći da nema prekoračenja. Povećavajući signal treba smatrati pozitivnim hodom, a smanjivajući signal obrnutim hodom.
7.2.6 Osim ako nije drugačije navedeno, izlazna osovina (šipka) aktuatora treba biti opterećena nazivnim opterećenjem tijekom ispitivanja. Opterećenje se smatra pozitivnim kada se smjer njegovog djelovanja podudara sa smjerom gibanja izlazne osovine (šipke); u suprotnom se smatra negativnim.
7.2.7 Osim ako nije drugačije navedeno, ispitne mjerne točke trebaju biti na 0%, 25%, 50%, 75% i 100% ulaznog raspona. Svaka ispitna točka treba se mjeriti tri puta u smjeru rastućeg i silaznog signala. Tvornički pregled omogućuje jedno mjerenje svake ispitne točke.
7.2.8 Osim ako nije drugačije navedeno, utjecajni faktori za ispitivanje trebaju se mijenjati samo unutar specificiranih radnih uvjeta. Svi ostali radni uvjeti trebaju ostati konstantni pod referentnim uvjetima.
7.2.9 Ako zbog uvjeta nije moguće provesti ispitivanja faktora utjecaja pod referentnim atmosferskim uvjetima, ispitivanje se može provesti pod općim atmosferskim uvjetima.
7.2.10 Osim ako nije drugačije navedeno, nazivni raspon hoda za ispitivanje je sljedeći:
Višeokretni: 10 okretaja;
Kutni hod: 90°;
Linearni hod: 16 mm.
7.3 Osnovna pogreška
Osnovna pogreška izračunava se sporim povećanjem ili smanjenjem ulaznog signala, bilježenjem vrijednosti ulaznog signala i vrijednosti hoda izlazne osovine (šipke) u pozitivnom i obrnutom smjeru hoda, prema formuli (1).
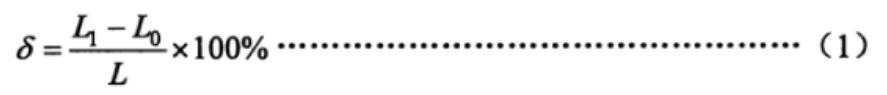
Formula (1)
Gdje:
δ: Osnovna pogreška, %;
L1: Vrijednost hoda izlazne osovine (šipke), u stupnjevima (°), milimetrima (mm) ili okretajima (r);
Lo: Teorijska vrijednost hoda izlazne osovine (šipke), u stupnjevima (°), milimetrima (mm) ili okretajima (r);
L: Nazivni raspon hoda izlazne osovine (šipke), u stupnjevima (°), milimetrima (mm) ili okretajima (r).
Provjerite prelazi li osnovna pogreška u svakoj točki mjerenja granicu navedenu u 6.1.1.
7.4 Osnovno odstupanje izlaznog signala položaja
Izlazni signal položaja spojen je na impedanciju opterećenja od 250 Ω, a aktuator se pokreće u položaj "potpuno zatvoreno". Podesite izlazni signal položaja na 4 mA; pokrenite aktuator u položaj "potpuno otvoreno" i podesite izlazni signal položaja na 20 mA. Zatim pokrenite aktuator i zabilježite vrijednosti izlaznog signala položaja u svakoj točki, i u pozitivnom i u obrnutom smjeru hoda. Osnovno odstupanje izračunava se prema formuli (2).
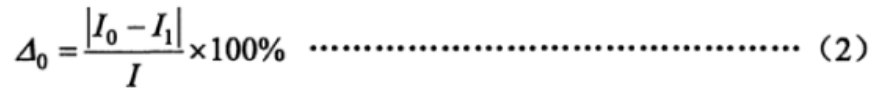
Formula (2)
Gdje:
△0: Osnovno odstupanje izlaznog signala položaja, %;
Io: Teorijska vrijednost izlaznog signala položaja, u miliamperima (mA);
I1: Izmjerena vrijednost izlaznog signala položaja, u miliamperima (mA);
I: Raspon izlaznog signala položaja, u miliamperima (mA). (Za 4 mA do 20 mA, I = 16 mA; za 0 mA do 20 mA, I = 20 mA).
Provjerite prelazi li osnovno odstupanje u svakoj točki mjerenja granicu navedenu u 6.1.2.
7.5 Histereza
Histereza aktuatora određena je maksimalnom algebarskom razlikom između osnovnih pogrešaka naprijed i natrag izmjerenih u svakoj ispitnoj točki, kako je određeno u 7.3 i 7.4.
7.6 Mrtva zona
Za regulacijske aktuatore, mrtvu zonu treba mjeriti na 25%, 50% i 75% nazivnog hoda. Koraci mjerenja su sljedeći:
Polako povećavajte (ili smanjite) ulazni signal dok se ne pojavi primjetna promjena hoda na izlaznoj osovini (šipki) i zabilježite vrijednost ulaznog signala u toj točki I (mA);
Zatim polako smanjite (ili povećajte) ulazni signal u suprotnom smjeru dok se ne pojavi primjetna promjena hoda na izlaznoj osovini (šipki) i zabilježite vrijednost ulaznog signala I² (mA).
Mrtva zona se izračunava prema formuli (3).
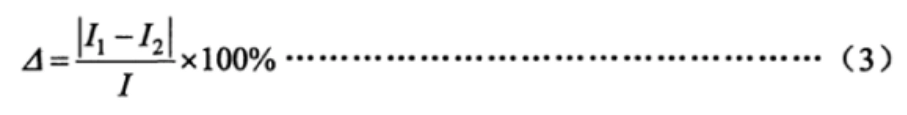
Formula (3)
Gdje:
△: Mrtva zona, %.
7.7 Vremensko kašnjenje
Primijenite skokoviti signal od 15% ulaznog raspona na ulazni signalni terminal regulacijskog aktuatora, upotrijebite osciloskop za snimanje krivulje ulaznog signala i krivulje izlaznog signala položaja te promatrajte vremensku razliku od početnog ulaznog signala do početka promjene izlaznog signala kako biste vidjeli prelazi li granicu navedenu u točki 6.1.5.
7,8 Nazivna pogreška vremena hoda
Primijenite 45% do 55% nazivnog opterećenja na aktuator, primijenite skokovni signal dovoljan za pomicanje izlazne osovine (šipke) aktuatora kroz nazivni hod i zabilježite vrijeme potrebno za pomicanje izlazne osovine (šipke) nazivnog hoda. Pogreška nazivnog vremena hoda izračunava se prema formuli (4).
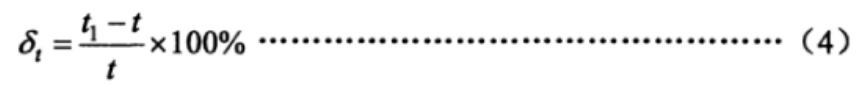
Formula (4)
Gdje:
δt: Nazivna pogreška vremena hoda, %;
t1: Izmjereno vrijeme potrebno za nazivni hod izlazne osovine (šipke), u sekundama (s);
t: Teoretsko nazivno vrijeme hoda, u sekundama (s).
7.9 Početne karakteristike
Primijenite obrnuto nazivno opterećenje na izlaznu osovinu (šipku) aktuatora i promijenite napon napajanja na donju graničnu vrijednost. Zatim primijenite ulazni signal i promatrajte može li se aktuator normalno pokrenuti.
7.10 Pogreška ponovljivosti mehanizma za upravljanje hodom
Za aktuatore s mehanizmom za regulaciju hoda, primijenite 25% do 30% nazivnog opterećenja na izlaznu osovinu (šipku) i naizmjenično pokrenite aktuator u hodu naprijed i natrag pet puta. Promatrajte i zabilježite vrijednosti hoda izlazne osovine (šipke) kada se mehanizam za regulaciju hoda preklopi. Izračunajte pogrešku svake zabilježene vrijednosti u usporedbi s osnovnom vrijednošću i utvrdite prelazi li pogreška granicu navedenu u točki 6.1.8.
7.11 Otpor izolacije
U općim atmosferskim uvjetima i s neopterećenim aktuatorom, isključite napajanje testiranog proizvoda i držite prekidač za napajanje u položaju "uključeno". Kratko spojite ulazne i priključne priključke, a zatim upotrijebite tester izolacijskog otpora od 500 V DC za mjerenje izolacijskog otpora između priključaka kako je navedeno u točki 6.1.9.
7.12 Čvrstoća izolacije
U općim atmosferskim uvjetima i s neopterećenim aktuatorom, isključite napajanje i držite prekidač za napajanje u položaju "uključeno". Kratko spojite ulazne i priključne priključke za napajanje, zatim, prema naponu i frekvenciji navedenoj u 6.1.10, polako podignite ispitni napon od nule do navedene vrijednosti i držite 1 minutu. Promatrajte ima li proboja ili iskrenja, a zatim polako snizite ispitni napon na nulu i isključite ispitno napajanje.
7.13 Porast temperature
Prije ispitivanja, izmjerite otpor namota motora i energetskog transformatora na hladno pomoću mosta, zatim pustite da radi kontinuirano 12 sati prema 7.14 i odmah izmjerite otpor namota motora i energetskog transformatora na vruće. Izračunajte porast temperature prema formuli (5).
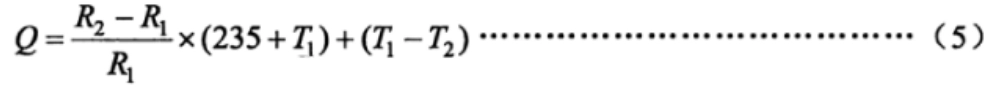
Formula (5)
Gdje:
P: Porast temperature, u Celzijusima (°C);
R₂: Otpor namota na vruće, u ohmima (Ω);
R₁: Otpor namota na hladnoću, u ohmima (Ω);
T1: Sobna temperatura tijekom mjerenja otpornosti na hladnoću, u Celzijusima (°C);
T₂: Sobna temperatura tijekom otpora na vrućinu
7.14 Dugoročna stabilnost rada
Pogon koristite unutar njegovog nazivnog hoda i primijenite nazivno opterećenje 30%, s radnim ciklusom od 20% do 80%. Izvršite 48 sati rada kako je propisano u točki 4.2.6, s brojem ciklusa na sat. Nakon ispitivanja provjerite ispunjava li pogon zahtjeve iz točke 6.1.12.
7.15 Maksimalna i minimalna pogreška reproducibilnosti upravljačkog momenta i potiska
Postupak ispitivanja je sljedeći: a) Postavite aktuator na ispitnu klupu, postavite vrijednost zaštite momenta u oba smjera, otvaranja i zatvaranja, na maksimalnu vrijednost upravljačkog momenta ili potiska i postupno opterećujte aktuator dok se ne aktivira alarm "preopterećenja momenta" ili "preopterećenja potiska". Izmjerite vrijednost izlaznog momenta ili potiska. Izmjerite tri puta u svakom smjeru i uzmite prosječnu vrijednost kao osnovnu vrijednost izlaznog momenta ili potiska. b) Postavite aktuator na ispitnu klupu, postavite vrijednost zaštite momenta u oba smjera, otvaranja i zatvaranja, na minimalnu vrijednost upravljačkog momenta ili potiska i postupno opterećujte aktuator dok se ne aktivira alarm "preopterećenja momenta" ili "preopterećenja potiska". Izmjerite vrijednost izlaznog momenta ili potiska. Izmjerite tri puta u svakom smjeru i uzmite prosječnu vrijednost kao osnovnu vrijednost izlaznog momenta ili potiska. c) Izračunajte pogrešku ponovljivosti upravljačkog momenta ili potiska prema formuli (6).
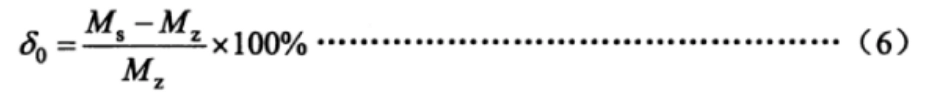
Formula 6:
U ovoj formuli:
δ0: Pogreška reproducibilnosti regulacijskog momenta ili potiska, u %
Ms: Izmjereni izlazni moment ili vrijednost potiska, u N·m (ili potisak u N)
Mz: Osnovna vrijednost izlaznog momenta ili potiska, u N·m (ili potiska u N).
7.16 Ručno-električni mehanizam prekidača
Postupak ispitivanja je sljedeći: a) Provjera sklopke u praznom hodu. Prebacite aktuator iz električnog u ručni način rada, okrenite ručni kotač kako biste okrenuli izlazno vratilo u smjeru kazaljke na satu i suprotno od smjera kazaljke na satu za barem jedan puni okret; zatim električno upravljajte aktuatorom kako biste okrenuli izlazno vratilo u oba smjera za barem jedan puni okret. Ponovite dva puta i potvrdite ispunjava li zahtjeve iz 6.1.14. b) Provjera sklopke pod opterećenjem. Postavite aktuator na ispitnu klupu, podesite zaštitni moment u smjeru otvaranja i zatvaranja na maksimalni upravljački moment i postupno opterećujte aktuator dok se sklopka momenta ne aktivira. Nakon zaustavljanja, bez rasterećenja, ponovite ispitivanje u dijelu a) kako biste potvrdili ispunjava li zahtjeve iz 6.1.14.
7.17 Inteligentne značajke
7.17.1 Funkcija zaslona
Provjerite jesu li radni parametri, informacije o statusu rada, alarmi o greškama i ostale informacije na zaslonu normalni te je li sadržaj zaslona potpun i jasan putem sučelja čovjek-stroj.
7.17.2 Funkcija podešavanja parametara
Bez otvaranja električnog poklopca provjerite omogućuje li sučelje čovjek-stroj postavljanje parametara kao što su hod, moment, kalibracija ulaznog signala struje i podešavanje izlaznog signala.
7.17.3 Funkcija konfiguracije na licu mjesta
Bez otvaranja električnog poklopca, upotrijebite sučelje čovjek-stroj za postavljanje izlaza 4-smjernih prekidača aktuatora na sljedeći način: otvoreni položaj zatvoreno, otvoreni položaj otvoreno, zatvoreni položaj zatvoreno, zatvoreni položaj otvoreno. Pokrenite aktuator u otvoreni i zatvoreni položaj, provjeravajući ispunjavaju li izlazi prekidača postavljene zahtjeve.
Ako je primjenjivo, provjerite ponašanje nakon nestanka struje i prilagodite parametre kao što je zaštita od momenta.
7.17.4 Samodijagnostika kvara i funkcija alarma
U uvjetima bez opterećenja, priključite napajanje na aktuator i odspojite kabel temperature motora iz upravljačkog sustava aktuatora kako biste provjerili je li se aktivirao alarm pregrijavanja motora.
7.17.5 Funkcija samoadaptivnog slijeda napajanja
Za aktuatore koji koriste trofazno napajanje, promijenite redoslijed faza napajanja i provjerite je li smjer prebacivanja ispravan i u lokalnom i u daljinskom načinu upravljanja.
7.17.6 Funkcija kontinuiranog mjerenja izlaznog momenta (potiska)
Postavite aktuator na ispitnu klupu i tijekom rada kontinuirano mijenjajte primijenjeni moment (potisak) kako biste promatrali mijenjaju li se prikazane vrijednosti momenta (potiska) na sučelju čovjek-stroj u skladu s tim.
7.18 Buka
U prostoriji sa zatvorenim prozorima i vratima i pozadinskom bukom koja ne prelazi 45 dB, izvršite pokretanje aktuatora bez opterećenja i izmjerite buku na udaljenosti od 1 metra od površine aktuatora. Potvrdite da buka zadovoljava zahtjeve u točki 6.1.16.
7.19 Kontinuirana regulacija brzine (pretvorba frekvencije)
Postavite aktuator da smanji brzinu kada dostigne ciljni položaj i testirajte mijenja li se brzina unutar navedenog raspona pri različitim uvjetima opterećenja kako biste potvrdili njegovu usklađenost.
7.20 Utjecaj temperature okoliša
U uvjetima bez opterećenja, aktuator treba postaviti u komoru za ispitivanje temperature. Temperature ispitivanja i redoslijed ispitivanja su sljedeći:
Za aktuatore s radnom temperaturom okoline od -10°C do 55°C:
20°C (referentna), 40°C, 55°C, 20°C, 0°C, -10°C, 20°C;
Za aktuatore s radnom temperaturom okoline od -20°C do 60°C:
20°C (referentna), 40°C, 60°C, 20°C, 0°C, -20°C, 20°C;
Za aktuatore s radnom temperaturom okoline od -30°C do 70°C:
20°C (referentna), 45°C, 70°C, 20°C, 0°C, -30°C, 20°C.
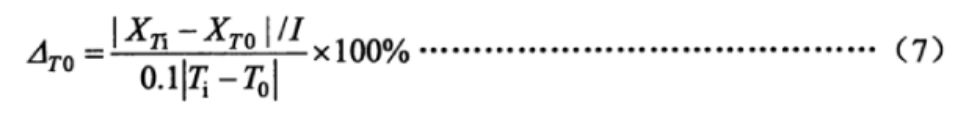
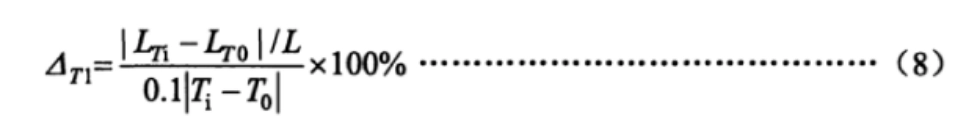
Ako se sve strane slože, ispitivanja se mogu provoditi na samo četiri temperaturne točke: 20 °C (referentna), maksimalna temperatura, minimalna temperatura i 20 °C. Dopuštena tolerancija na svakoj temperaturnoj točki je ±2 °C. Na svakoj temperaturnoj točki, temperatura se treba održavati 2 sata kako bi se unutarnjim komponentama proizvoda omogućila toplinska stabilnost. Na položajima punog hoda 0% i 100%, treba izmjeriti donje i gornje vrijednosti izlaznog signala proporcionalne regulacije i položaja. Treba uzeti prosjek triju mjerenja na svakoj temperaturnoj točki. Promjene donjih i gornjih vrijednosti na svakoj temperaturnoj točki, kada se temperatura promijeni za 10 °C, treba izračunati pomoću formula (7) i (8), te treba potvrditi da rezultati zadovoljavaju zahtjeve odjeljka 6.2.1.
Gdje:
△T0: Promjena donje i gornje vrijednosti izlaznog signala položaja kada se temperatura promijeni za 10°C, u %;
XTiIzmjerene donje i gornje vrijednosti izlaznog signala položaja na susjednoj temperaturi, u miliamperima (mA);
XT0Izmjerene donje i gornje vrijednosti izlaznog signala položaja na početnoj temperaturi, u miliamperima (mA);
TiSusjedna temperatura, u stupnjevima Celzija (°C);
T0Početna temperatura, u stupnjevima Celzija (°C);
△T1Promjena donje i gornje vrijednosti izlazne osovine (šipke) kada se temperatura promijeni za 10°C, u %;
LTiIzmjerene vrijednosti donjeg i gornjeg hoda izlazne osovine (šipke) na susjednoj temperaturi, u stupnjevima (°), milimetrima (mm) ili okretajima (r);
LT0Izmjerene vrijednosti donjeg i gornjeg hoda izlazne osovine (šipke) na početnoj temperaturi, u stupnjevima (°), milimetrima (mm) ili okretajima (r).
7.21 Utjecaj vlažnosti
Pogon postavite u komoru za mjerenje temperature i vlažnosti, povisite temperaturu na 40 °C ± 2 °C i podesite vlažnost na 91%–95%, održavajući je 48 sati. Nakon ispitivanja, provjerite otpor izolacije pogona prema specifikacijama.
7.22 Utjecaj napona napajanja
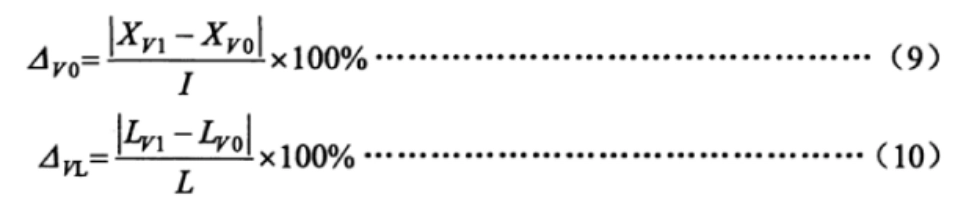
U uvjetima praznog hoda, napon napajanja aktuatora podešava se s nominalne vrijednosti na gornju i donju graničnu vrijednost. U položajima 0% i 100% punog hoda mjere se donje i gornje vrijednosti izlaza proporcionalnog upravljanja i signala položaja. Uzima se prosjek tri mjerenja u svakoj točki, a promjene donje granice i raspona izračunavaju se pomoću formula (9) i (10). Rezultate treba provjeriti kako bi se zadovoljili zahtjevi odjeljka 6.2.3.
Gdje:
△V0Promjena niske i visoke vrijednosti izlaznog signala položaja pri promjeni napona napajanja, u %;
XV1Izmjerene donje i gornje vrijednosti izlaznog signala položaja pri gornjem i donjem graničnom naponu, u miliamperima (mA);
XV0Izmjerene donje i gornje vrijednosti izlaznog signala položaja pri nazivnom naponu, u miliamperima (mA);
△VLPromjena donje i gornje vrijednosti izlazne osovine (šipke) pri promjeni napona napajanja, u %;
LV1Izmjerene vrijednosti donjeg i gornjeg hoda izlazne osovine (šipke) pri gornjem i donjem graničnom naponu, u stupnjevima (°), milimetrima (mm) ili okretajima (r);
LV0Izmjerene vrijednosti donjeg i gornjeg hoda izlazne osovine (šipke) pri nazivnom naponu, u stupnjevima (°), milimetrima (mm) ili okretajima (r).
7.23 Utjecaj mehaničkih vibracija
U uvjetima bez opterećenja, aktuator se postavlja na postolje za ispitivanje vibracija. Aktuator se pokreće u položaje 0% i 100% punog hoda. Vibracije frekvencije zamaha primjenjuju se na frekvenciji od 10 Hz do 150 Hz u tri međusobno okomita smjera kako bi se identificirala rezonantna točka. Ako se pronađe rezonantna točka, provode se vibracijska ispitivanja na rezonantnoj frekvenciji tijekom 30 minuta. Ako se ne pronađe rezonantna točka, provodi se vibracijsko ispitivanje u trajanju od 30 minuta na frekvenciji od 150 Hz.
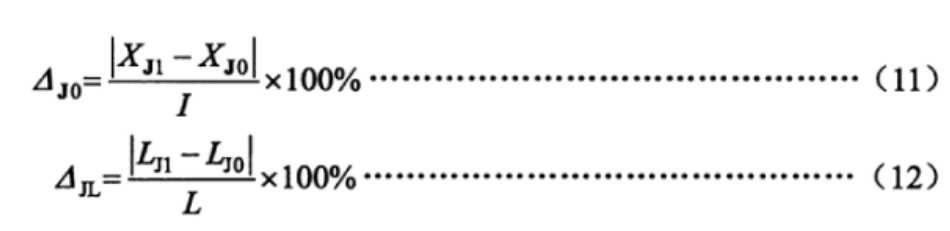
Tijekom ispitivanja mjere se donje i gornje vrijednosti izlaza aktuatora. Promjene donjih i gornjih vrijednosti izračunavaju se pomoću formula (11) i (12). Rezultate treba provjeriti kako bi se ispunili zahtjevi iz odjeljka 6.2.4.
Gdje:
△J0Promjena niske i visoke vrijednosti izlaznog signala položaja zbog mehaničkih vibracija u %;
XJ1Izmjerene donje i gornje vrijednosti izlaznog signala položaja tijekom ispitivanja vibracijama, u miliamperima (mA);
XJ0Izmjerene donje i gornje vrijednosti izlaznog signala položaja prije ispitivanja vibracijama, u miliamperima (mA);
△JLPromjena donjih i gornjih vrijednosti izlaznog vratila (šipke) zbog mehaničkih vibracija, u %;
LJ1Izmjerene vrijednosti donjeg i gornjeg hoda izlazne osovine (šipke) tijekom ispitivanja vibracijama, u stupnjevima (°), milimetrima (mm) ili okretajima (r);
LJ0Izmjerene vrijednosti donjeg i gornjeg hoda izlazne osovine (šipke) prije ispitivanja vibracijama, u stupnjevima (°), milimetrima (mm) ili okretajima (r).
7.24 Utjecaj prometa na okoliš
Ispitivanja temperature, udara i slobodnog pada moraju se provoditi prema parametrima ispitivanja navedenima u odjeljku 6.2.5 ovog standarda i metodama u GB/T 25480. Nakon ispitivanja, nulti položaj može se podesiti, nakon čega slijedi ispitivanje performansi i vizualni pregled.
Napomena: Ako je ispitivanje utjecaja temperature okoline već provedeno na 55 °C (ili više), ispitivanje na visokoj temperaturi može se odustati.
7.25 Imunost na zračenje radiofrekventnog elektromagnetskog polja
U uvjetima praznog hoda, aktuator se pomiče u položaj 50% punog hoda. Zračeno elektromagnetsko polje u frekvencijskom rasponu od 80 MHz do 1000 MHz intenziteta od 3 V/m primjenjuje se na udaljenosti od 3 metra od aktuatora, u skladu sa zahtjevima GB/T 17626.3. Tijekom ovog ispitivanja, promatraju se i bilježe promjene izlaznog signala povratne veze položaja ili vrijednosti hoda izlaznog vratila (šipke) kako bi se potvrdilo da vrijednosti zadovoljavaju zahtjeve odjeljka 6.2.6 ovog standarda.
7.26 Otpornost na brze električne prijelazne pojave/burstove
U uvjetima praznog hoda, aktuator se pomiče u položaj 50% punog hoda. Ispitni napon se primjenjuje u skladu sa zahtjevima GB/T 17626.4, s pozitivnim i negativnim 1000 V na priključku napajanja i pozitivnim i negativnim 500 V na ulaznom priključku signala. Tijekom ovog ispitivanja, promjene u izlaznom signalu povratne informacije o položaju ili vrijednostima hoda izlaznog vratila (šipke) promatraju se i bilježe kako bi se potvrdilo da vrijednosti zadovoljavaju zahtjeve odjeljka 6.2.7 ovog standarda.
7.27 Otpornost na prenapone (impulse)
U uvjetima praznog hoda, aktuator se pomiče u položaj 50% punog hoda. Pozitivan i negativni napon od 1 kV primjenjuje se između voda napajanja aktuatora i uzemljenja, u skladu s GB/T 17626.5. Tijekom ovog ispitivanja, promatraju se i bilježe promjene izlaznog signala povratne sprege položaja ili vrijednosti hoda izlaznog vratila (šipke) kako bi se potvrdilo da vrijednosti zadovoljavaju zahtjeve odjeljka 6.2.8 ovog standarda.
7.28 Otpornost na elektrostatičko pražnjenje
U uvjetima praznog hoda, aktuator se pomiče u položaj 50% punog hoda. Kućište aktuatora je sigurno uzemljeno. Na aktuator se primjenjuje pozitivno i negativno kontaktno pražnjenje od 4 kV, a zatim pozitivno i negativno zračno pražnjenje od 8 kV, u skladu sa zahtjevima GB/T 17626.2. Tijekom ovog ispitivanja, promatraju se i bilježe promjene izlaznog signala povratne sprege položaja ili vrijednosti hoda izlaznog vratila (šipke) kako bi se potvrdilo da vrijednosti zadovoljavaju zahtjeve odjeljka 6.2.9 ovog standarda.
7.29 Imunost na magnetsko polje mrežne frekvencije
U uvjetima bez opterećenja, aktuator se postavlja na ispitni stalak za vanjsko magnetsko polje i pomiče u položaj 50% punog hoda. Jačina magnetskog polja je 400 A/m, a smjerovi ispitivanja su X/Y/Z, u skladu s GB/T 17626.8. Tijekom ovog ispitivanja, promatraju se i bilježe promjene izlaznog signala povratne sprege položaja ili vrijednosti hoda izlaznog vratila (šipke) kako bi se potvrdilo da vrijednosti zadovoljavaju zahtjeve odjeljka 6.2.10 ovog standarda.
7.30 Izgled
Vizualnim i taktilnim metodama treba provjeriti je li površina ravna i glatka, bez pukotina, neravnina ili drugih nedostataka koji utječu na izgled. Površinski premaz treba biti sigurno pričvršćen, ravan, gladak i ujednačene boje, bez mrlja od ulja, udubljenja ili drugih mehaničkih oštećenja. Kod aktuatora s funkcijama prikaza, prikaz treba biti jasno vidljiv bez nedostajućih znakova.
7.31 Razina zaštite kućišta
Ispitivanje zaštite kućišta IP67 ili IP65 treba provesti prema metodi navedenoj u GB 4208—2008.
7.32 Izvedba otporna na eksploziju
Ispitivanja otpornosti na eksploziju trebaju provoditi nacionalno priznata ispitna jedinica, u skladu sa zahtjevima GB 3836.1 i GB 3836.2.
8 Pravila inspekcije
8.1 Tvornički pregled:
Svaki aktuator mora biti pregledan i odobren od strane odjela za kontrolu kvalitete proizvođača. Tek nakon što odjel za kontrolu izda certifikat o sukladnosti proizvoda, proizvod se može isporučiti.
Stavke tvorničke inspekcije navedene su u Tablici 3.
8.2 Tipsko ispitivanje:
Tipska ispitivanja treba provesti u sljedećim okolnostima:
Identifikacija novo razvijenih proizvoda.
Za proizvode u normalnoj proizvodnji, ako postoje značajne promjene u strukturi, materijalima ili procesima koje mogu utjecati na performanse proizvoda.
Ako to zahtijevaju nadležna nacionalna tijela.
Ako je proizvod prestao s proizvodnjom dulje od godinu dana.
Ako se proizvod kontinuirano proizvodi dulje od tri godine.
Tijekom tipskog ispitivanja, metoda uzorkovanja treba biti u skladu s odredbama GB/T 18271.1—2000, odjeljak 6.7.
8.3 Stavke inspekcijeTablica 3 navodi specifične stavke za tvornički pregled i tipsko ispitivanje, s naznakom koje se stavke odnose na koju vrstu aktuatora (podesivi ili tip prekidača). Stavke pregleda uključuju pogreške, pogreške ponovljivosti, otpor izolacije itd.
Stavke inspekcije
| Ne. | Artikal | Tvornički pregled | Tipska inspekcija | Vrsta prilagodbe | Vrsta prekidača | Tehnički zahtjevi | Metoda ispitivanja |
|---|---|---|---|---|---|---|---|
| 1 | Osnovna pogreška | △ | △ | △ | 6.1.1 | 7.3 | |
| 2 | Osnovno odstupanje izlaznog signala položaja | △ | △ | △ | △ | 6.1.2 | 7.4 |
| 3 | Histereza | △ | △ | △ | △ | 6.1.3 | 7.5 |
| 4 | Mrtva zona | △ | — | △ | — | 6.1.4 | 7.6 |
| 5 | Vremensko kašnjenje | — | — | △ | — | 6.1.5 | 7.7 |
| 6 | Nazivna pogreška vremena hoda | △ | △ | △ | △ | 6.1.6 | 7.8 |
| 7 | Početne karakteristike | — | — | △ | △ | 6.1.7 | 7.9 |
| 8 | Pogreška reproducibilnosti mehanizma kontrole hoda | — | — | △ | △ | 6.1.8 | 7.1 |
| 9 | Otpor izolacije | △ | △ | △ | △ | 6.1.9 | 7.11 |
| 10 | Čvrstoća izolacije | △ | △ | △ | △ | 6.1.10 | 7.12 |
| 11 | Porast temperature | — | △ | △ | 6.1.11 | 7.13 | |
| 12 | Dugoročna stabilnost rada | — | — | △ | △ | 6.1.12 | 7.14 |
| 13 | Maksimalna i minimalna pogreška reproducibilnosti upravljačkog momenta i potiska | △ | △ | △ | △ | 6.1.13 | 7.15 |
| 14 | Ručno-električni preklopni mehanizam | △ | △ | △ | △ | 6.1.14 | 7.16 |
| 15 | Osnovne funkcije inteligentnog tipa | * | * | * | * | 6.1.15 | 7.17 |
| 16 | Buka | — | △ | △ | 6.1.16 | 7.18 | |
| 17 | Kontinuirana (frekvencijska) regulacija brzine | △ | △ | △ | △ | 6.1.17 | 7.19 |
| 18 | Utjecaj temperature okoline | — | △ | △ | 6.2.1 | 7.2 | |
| 19 | Utjecaj vlažne topline | △ | △ | 6.2.2 | 7.21 | ||
| 20 | Utjecaj napona napajanja | △ | △ | 6.2.3 | 7.22 | ||
| 21 | Utjecaj mehaničkih vibracija | △ | △ | 6.2.4 | 7.23 | ||
| 22 | Utjecaj prometa na okoliš | △ | △ | 6.2.5 | 7.24 | ||
| 23 | Imunost na zračenje radiofrekventnog elektromagnetskog polja | * | * | 6.2.6 | 7.25 | ||
| 24 | Otpornost na brze električne prijelazne pojave/burstove | * | * | 6.2.7 | 7.26 | ||
| 25 | Otpornost na prenapone (udare) | * | * | 6.2.8 | 7.27 | ||
| 26 | Otpornost na elektrostatičko pražnjenje | — | — | * | * | 6.2.9 | 7.28 |
| 27 | Imunost na magnetsko polje frekvencije napajanja | — | * | * | 6.2.10 | 7.29 | |
| 28 | Izgled | △ | △ | △ | △ | 6.3 | 7.3 |
| 29 | Razina zaštite kućišta | — | — | △ | △ | 6.4 | 7.31 |
| 30 | Eksplozivna zaštita | — | △ | △ | 6.5 | 7.32 |
Bilješka:
„△“ označava stavku koju je potrebno pregledati.
„—“ označava stavku koja ne zahtijeva pregled.
„*“ označava da se stavka odnosi samo na inteligentne aktuatore.
9 Označavanje, pakiranje i skladištenje
9.1 Označavanje:
Na vidljivo mjesto na aktuatoru treba postaviti natpisnu pločicu s sljedećim informacijama:
Naziv i zaštitni znak proizvođača.
Naziv i model proizvoda.
Glavni tehnički parametri proizvoda.
Temperatura radne okoline.
Razina zaštite.
Uvjeti napajanja (napon, struja i frekvencija).
Datum proizvodnje i serijski broj.
Za aktuatore otporne na eksploziju, uz gore navedeno, natpisna pločica treba također prikazivati:
Nacionalni simbol za eksplozijsku zaštitu u gornjem desnom kutu.
Klasa otporna na eksploziju.
Broj certifikata o protueksplozijskoj zaštiti.
9.2 Pakiranje:
Proizvodi trebaju biti pakirani u skladu sa zahtjevima GB/T 13384. Pakirna kutija treba sadržavati certifikat proizvoda, relevantne tehničke dokumente i popis za pakiranje.
Popis za pakiranje treba sadržavati sljedeće podatke i biti ovjeren pečatom inspekcijskog osoblja:
Naziv i adresa proizvođača.
Naziv i model proizvoda.
Nazivi i količine priloženih dokumenata.
Certifikat proizvoda.
Količina zapakiranih artikala.
Datum pakiranja.
Ambalaža treba biti označena sljedećim podacima:
Naziv proizvođača.
Naziv i model proizvoda.
Upute poput „Ovom stranom prema gore“, „Pažljivo rukujte“ itd.
Bruto težina i vanjske dimenzije (duljina × širina × visina).
9.3 Skladištenje:
Proizvode treba skladištiti u prozračenom zatvorenom prostoru s temperaturnim rasponom od -10°C do 45°C i relativnom vlagom koja ne prelazi 85%. Skladišno okruženje ne smije sadržavati štetne tvari koje bi mogle uzrokovati koroziju proizvoda.
Ovi propisi osiguravaju kvalitetu i performanse aktuatora te sprječavaju oštećenja tijekom transporta i skladištenja.