プロセス制御システム用普通型および智能型電気実行機械 JB/T 8219—2016

目次

  • 序文

  • 1 範囲

  • 2 規範的参照

  • 3. 用語と定義

  • 4. 製品分類と基本パラメータ

    • 4.1 製品分類

    • 4.2 基本パラメータ

  • インテリジェントアクチュエータの5つの基本機能

    • 5.1 表示機能

    • 5.2 パラメータ設定機能

    • 5.3 現地設定機能

    • 5.4 故障自己診断および警報機能

    • 5.5 通信機能

    • 5.6 その他の機能

  • 6つの要件

    • 6.1 基本的な性能要件

    • 6.2 影響要因によって左右される性能要件

    • 6.3 外観

    • 6.4 筐体の保護レベル

    • 6.5 防爆性能

  • 7つの試験方法

    • 7.1 試験条件

    • 7.2 一般的な試験規定

    • 7.3 基本的なエラー

    • 7.4 位置出力信号の基本偏差

    • 7.5 ヒステリシス

    • 7.6 デッドゾーン

    • 7.7 時間遅延

    • 7.8 定格ストローク時間誤差

    • 7.9 スタートアップの特徴

    • 7.10 ストローク制御機構の再現性誤差

    • 7.11 絶縁抵抗

    • 7.12 絶縁強度

    • 7.13 気温上昇

    • 7.14 長期安定性

    • 7.15 最大および最小制御トルクと推力の再現性誤差

    • 7.16 手動・電気切替機構

    • 7.17 インテリジェントアクチュエータの基本機能

    • 7.18 騒音

    • 7.19 無段階(周波数)速度調整

    • 7.20 環境温度の影響

    • 7.21 湿度と熱の影響

    • 7.22 電源電圧の影響

    • 7.23 機械的振動の影響

    • 7.24 輸送環境の影響

    • 7.25 無線周波数電磁界に対する電磁干渉耐性

    • 7.26 電気的高速過渡パルスに対する電磁耐性

    • 7.27 サージ(衝撃)耐性

    • 7.28 静電気放電耐性

    • 7.29 電源周波数磁場耐性

    • 7.30 外観

    • 7.31 筐体の保護等級

    • 7.32 防爆性能

  • 8つの検査規則

    • 8.1 工場検査

    • 8.2 型式試験

  • 9. マーキング、包装、保管

    • 9.1 採点

    • 9.2 包装

    • 9.3 ストレージ

表1 基本的なパフォーマンス技術指標
表2 影響要因によって影響を受ける技術指標
表3 検査項目

序文

この規格は、GB/T1.1—2009に規定された規則に従って作成された。
この規格は、JB/T 8219—1999「産業プロセス計測および制御システム用電動アクチュエータ」に代わるものです。JB/T 8219—1999との主な技術的変更点は以下のとおりです。

  • 規格の名称が変更されました。

  • 規範的参照事項が更新されました(第2章を参照)。

  • 製品分類において、アクチュエータの入出力関係に基づく従来の分類を制御方式による分類に変更し、スイッチ式アクチュエータと制御式アクチュエータに分けました(4.1.2参照)。モータ駆動方式に基づく分類を追加しました(4.1.4参照)。1999年版の「減衰特性、ギャップ、デッドゾーン」のインジケータを削除しました(1999年版の4.2参照)。

  • 元の規格の「比例アクチュエータ入力信号」は、制御型アクチュエータおよびスイッチ型アクチュエータに適した入力信号に変更されています(4.2.5を参照)。

  • インテリジェントアクチュエータの基本機能が追加されました(第5章を参照)。

  • 精度等級は、元の「レベル1、2.5、5」から「レベル0.5、1.0、1.5、2.5」に変更されました(表1参照)。また、元の表1の「比例電動アクチュエータ」と「積分電動アクチュエータ」という用語は、「制御型アクチュエータ」と「スイッチ型アクチュエータ」に変更されました。

  • 要求事項には、「最大および最小制御トルクと推力の再現性誤差」、「インテリジェントアクチュエータの基本機能」、「RF電磁界放射耐性」、「電気的高速過渡パルス群耐性」、「サージ(衝撃)耐性」、「静電放電耐性」、「商用周波数磁場耐性」が含まれます(6.1.13、6.1.15、6.2.6、6.2.7、6.2.8、6.2.9、6.2.10を参照)。

  • 温度上昇(7.13参照)、環境温度の影響(7.20参照)、電源電圧の影響(7.22参照)など、いくつかの試験方法が変更または追加されました。
    この規格は中国機械工業連合会によって提案され、国家工業プロセス計測制御自動化標準化技術委員会(SAC/TC124)の管轄下にあります。

産業プロセス制御システム向け汎用およびインテリジェント電動アクチュエータ

1 範囲

この規格は、産業プロセス制御システムで使用される一般およびインテリジェント電動アクチュエータ(以下、アクチュエータという)の製品分類、要求事項、試験方法、検査規則、表示、包装、保管について規定する。
この規格は、角度ストローク式アクチュエータ、直線ストローク式アクチュエータ、多回転式アクチュエータなど、モーター駆動のあらゆるタイプのアクチュエータに適用されます。

2 規範的参照

この文書を適用するには、以下の文書が不可欠です。日付付きの参照文書は、指定されたバージョンのみに適用されます。日付のない参照文書については、最新版(すべての改訂版を含む)が適用されます。

  • GB 3836.1 爆発性雰囲気 第1部:機器 一般要件

  • GB 3836.2 爆発性雰囲気 パート 2: 耐圧防爆筐体で保護された機器 “d”

  • GB 4208-2008 筐体保護等級(IPコード)

  • GB/T 13384 電気機械製品の包装に関する一般技術条件

  • GB/T 17626.2 電磁両立性試験及び測定技術 静電放電耐性試験

  • GB/T 17626.3 電磁両立性試験及び測定技術 放射RF電磁界耐性試験

  • GB/T 17626.4 電磁両立性試験及び測定技術 電気的高速過渡/バースト耐性試験

  • GB/T 17626.5 電磁両立性試験及び測定技術 サージ(衝撃)耐性試験

  • GB/T 17626.8 電磁両立性試験及び測定技術 商用周波数磁場耐性試験

  • GB/T 18271.1—2000 プロセス計測および制御装置の性能評価のための一般的な方法および手順 第1部:一般原則

  • GB/T 25480 計測機器及び計器の輸送及び保管に関する基本環境条件及び試験方法

  • GB/T 26815—2011 産業オートメーション計測機器用語 アクチュエータ用語

3. 用語と定義

GB/T 26815—2011に記載されている用語および定義、ならびに以下の用語および定義は、この文書に適用されます。

  • 最大制御トルクアクチュエータが動作中に制御できる最大トルク。

  • 最小制御トルクアクチュエータが動作中に制御できる最小トルク。

  • 最大制御推力アクチュエータが動作中に制御できる最大推力。

  • 最小制御推力アクチュエータが動作中に制御できる最小推力。

4. 製品分類と基本パラメータ

4.1 製品分類

4.1.1 出力変位タイプによる分類
アクチュエータは、出力変位の種類に基づいて以下のように分類されます。

  • 角張ったストローク

  • 直線的なストローク

  • マルチターン

4.1.2 管理方法による分類
アクチュエータは制御方式によって以下のように分類されます。

  • スイッチタイプ

  • 調節型

4.1.3 作業環境による分類
アクチュエータは、動作環境に基づいて以下のように分類されます。

  • 従来型

  • 防爆型
    (注:要件に応じて他のタイプを使用することも可能です。)

4.1.4 モータ駆動方式による分類
アクチュエータは、モータ駆動方式によって以下のように分類されます。

  • 機械式接触タイプ

  • 電子式非接触型

4.2 基本パラメータ

4.2.1 作業環境条件
アクチュエータは、以下の条件下で動作できる必要があります。

  • 周囲温度:-10℃~55℃、または-20℃~60℃、または-30℃~70℃

  • 相対湿度:95%を超えないこと

  • 大気圧:86 kPa ~ 106 kPa
    (注:特殊な環境で使用されるアクチュエータについては、使用者と製造業者との協議を通じて動作条件を決定する必要があります。)

4.2.2 電源供給条件
アクチュエータは、動作に以下の電源を使用します。

  • AC: 単相 (220±22)V、三相 (380±38)V、周波数 (50±0.5)Hz、高調波含有量 5% 未満。

  • DC: (24±2.4)V; (48±4.8)V; リップルピーク値は電源電圧の5%未満。
    (注:特別な電源供給条件については、ユーザーと製造元が相談してください。)

4.2.3 定格荷重
アクチュエータの定格負荷は、好ましくは以下のシリーズから選択される。

  • 角ストローク[単位: ニュートンメートル(N·m)]: 6、16、40、100、250、600、1000、1600、2500、4000、6000、10000、16000、…

  • 直線ストローク [単位: ニュートン (N)]: 250、400、600、1000、1600、2500、4000、6000、10000、16000、25000、40000、60000、…

  • 多回転 [単位: ニュートンメートル (N·m)]: 16、40、100、160、250、400、600、1000、1600、2500、…
    (注:メーカーは実際の状況に応じて他のシリーズを選択する場合があります。)

4.2.4 定格ストローク
アクチュエータの定格ストローク値は、好ましくは以下のシリーズから選択される。

  • 角度ストローク[単位:度(°)]:50、70、90、120、270、…

  • 直線ストローク[単位:ミリメートル(mm)]:10、16、25、40、60、100、160、250、400、600、1000、…

  • 複数回転 [単位: 回転数 (r)]: 5、7、10、15、20、40、80、120、…
    (注:メーカーは実際の状況に応じて他のシリーズを選択する場合があります。)

4.2.5 入力信号
4.2.5.1 制御型アクチュエータ 入力信号には、できれば以下のものを使用することが望ましい。

  • DC 4 mA ~ 20 mA
    (注:その他の入力信号は、ユーザーの要件に応じて選択できます。)

4.2.5.2 スイッチ型アクチュエータ 入力信号には、以下のものを使用することが望ましい。

  • パッシブコンタクト、DC 24V、AC 220V
    (注:その他の入力信号は、ユーザーの要件に応じて選択できます。)

4.2.6 スイッチング周波数
アクチュエータは断続的な可逆デューティサイクルで動作します。デューティサイクルが20%から80%の間にある場合、1時間あたりのスイッチ数は、100、320、630、1200、1800のいずれかのシリーズから選択されます。
注1:デューティサイクルとは、アクチュエータのモータのオン時間とオフ時間の比率をパーセントで表したものです。
注2:デューティサイクル、スイッチング周波数、および1時間あたりのスイッチング時間は、ユーザーの要件に基づいて異なる値を指定できます。

インテリジェントアクチュエータの5つの基本機能

5.1 表示機能
インテリジェントアクチュエータは、ヒューマンマシンインターフェースを介して、動作パラメータ、動作状態情報、信号照会、故障アラームなどを中国語(またはユーザーの要求に応じた他の言語)で表示できます。

5.2 パラメータ設定機能
インテリジェントアクチュエータは、ヒューマンマシンインターフェースを介して、ストロークやトルクなどの動作パラメータを設定できます。また、4mA~20mAの電流出力信号を校正することも可能です。

5.3 現地設定機能
インテリジェントアクチュエータは、少なくとも以下の現場設定機能を備えている必要があります。

  • 動作状態を出力するためのスイッチ接点モードの現場設定

  • 遠隔制御と現地制御の両方に対応した制御モードの現場設定

5.4 故障自己診断および警報機能
インテリジェントアクチュエータは、動作中に発生する異常状態(例えば、モータの過熱、電源相の喪失、バルブの詰まりなど)を自己診断し、故障情報をローカルに自動的に表示し、遠隔でアラームを出力することができます。

5.5 通信機能
インテリジェントアクチュエータには、フィールドバス通信制御用のオプションのデジタル通信インターフェースを装備できます。使用するフィールドバスプロトコルは、関連する権威ある試験機関による試験を受け、該当するフィールドバス規格に準拠していることを確認する必要があります。

5.6 その他の機能
インテリジェントアクチュエータは、以下の機能も備えている場合があります。

  • 少なくとも4つのスイッチ接点出力(うち2つ以上は電源喪失後も状態を保持するスイッチ接点)

  • 電力相順自己適応機能

  • 位置センサは、バッテリー駆動を必要としない非接触式アブソリュートエンコーダが望ましい。

  • トルクセンサーはアクチュエータの出力トルク(推力)を連続的に測定できます。

  • 高精度制御や多段階速度制御が必要な場合には、無段階(周波数)速度制御機能を備えたアクチュエータが望ましい。

6つの要件

6.1 基本的な性能要件
アクチュエータの基本性能は、表1の仕様を満たす必要があります。

表1:基本性能に関する技術仕様

条項番号アイテムユニット制御アクチュエータスイッチアクチュエータ備考
   0.5グレード1.0評価1.5グレード
6.1.1基本エラー%≤ ±0.5≤ ±1.0≤ ±1.5
6.1.2位置出力信号誤差%≤ 0.5≤ 1.0≤ 1.5
6.1.3ヒステリシス%≤ 0.5≤ 1.0≤ 1.5
6.1.4デッドゾーン(入力範囲の割合)%≤ 0.5≤ 1.0≤ 1.5
6.1.5時間遅延s≤ 1  
6.1.6定格ストローク時間誤差%±20を超えない  
6.1.7開始特性 電源電圧が負の限界値まで低下すると、通常起動します。  
6.1.8ストローク制御繰り返しエラー マルチターン:≤ ±5°角度ストローク:≤ ±1°直線ストローク:≤ ±1%
6.1.9絶縁抵抗MΩ   
6.1.9.1入力端子と筐体の間20歳以上50歳以上  
6.1.9.2入力端子と電源端子の間50歳以上50歳以上  
6.1.9.3電源端子と筐体の間50歳以上50歳以上  
6.1.10断熱強度 試験電圧と周波数試験電圧と周波数メーカーの要件に従って、電子制御式非接触駆動アクチュエータの試験電圧を測定する。
6.1.10.1入力端子と筐体の間500V、50Hz1500V、50Hz  
6.1.10.2入力端子と電源端子の間1500V、50Hz1500V、50Hz  
6.1.10.3電源端子と筐体の間(試験中に故障やアーク放電は発生しませんでした)定格電圧 < 60V: 500V、50Hz定格電圧60V~<130V:1000V、50Hz定格電圧130V~<250V:1500V、50Hz
6.1.11気温上昇°C≤ 60≤ 60 
6.1.12長期運転安定性(48時間稼働後) 基本エラーは依然として6.1.1を満たす必要がある位置出力信号の偏差は、6.1.2の基準を満たす必要がある。ヒステリシスは依然として6.1.3を満たす必要がある
6.1.13最大および最小制御トルクと推力の繰り返し誤差%≤ ±10  
6.1.14手動・電動切替機構 手動・電気切り替えは容易かつ確実に行えるべきであり、電気操作中はハンドルが回転してはならない。  
6.1.15インテリジェント型アクチュエータの基本機能(インテリジェントアクチュエータのみに適用)    
a) 表示機能普通    
b) パラメータ設定機能普通    
c) 現地設定機能     
1) 動作状態を出力するためのスイッチ接点モード普通    
2) リモートおよびローカルスイッチ制御機能普通    
d) 故障自己診断および警報機能:     
1) モーター過熱アラーム普通    
2) 電源相喪失警報普通    
e) 電力相順自己適応機能普通    
f) 出力トルク(推力)連続測定機能普通    
6.1.16騒音(無負荷時) ≤75 dB(A)  
6.1.17無段階(可変周波数)速度制御 無負荷時のアクチュエータ速度は定格速度からほぼゼロまで連続的に低下します。定格負荷85%の場合、アクチュエータ速度は少なくとも定格速度の10分の1まで低下し、速度誤差は±10%を超えません。無段階可変周波数速度アクチュエータにのみ適用されます。 

6.2 環境要因によって影響を受ける性能要件
環境要因の影響下においても、アクチュエータの性能は表2の仕様を満たす必要がある。

表2:環境要因の影響に関する技術仕様

条項番号アイテムユニット制御アクチュエータスイッチアクチュエータ
6.2.1温度変化の影響(10℃変化ごと):   
— 出力下限値の変更%≤ 0.75≤ 1.0≤ 1.5
— 出力の上限値の変化%≤ 0.75≤ 1.0≤ 1.5
6.2.2湿熱影響試験(温度40℃±2℃、湿度91%~95%、48時間後の絶縁抵抗試験)MΩ  
— 入力端子と筐体の間2以上2以上  
— 入力端子と電源端子の間2以上2以上  
— 電源端子と住宅の間2以上2以上  
6.2.3電源電圧の影響(電源電圧が公称値から正負の許容範囲に変化した場合):%  
— 出力下限値の変更%≤ 0.75≤ 1.0≤ 1.5
— 出力の上限値の変化%≤ 0.75≤ 1.0≤ 1.5
6.2.4機械的振動の影響:   
振動周波数:10Hz~150Hz%≤ 1≤ 1.5≤ 2.5
— 変位振幅:0.15 mm—テスト後:留め具の緩みなし、機械的損傷なし  
— 加速度振幅:20 m/s²—テスト後:留め具の緩みなし、機械的損傷なし  
6.2.5輸送環境への影響:   
- 温度: 最高温度:55℃最低気温:-40℃ 
— 衝撃加速度:100m/s² ±10m/s²パルス繰り返し周波数:60回/分~100回/分衝撃回数:1000±100回自由落下高さ:100mm
6.2.6無線周波数電磁界耐性   
周波数:80MHz~1000MHz、距離:3m、電界強度:3V/m、AM 1kHz、80%変調%≤0.5≤1.0≤1.5

6.3 外観

アクチュエータの金属表面コーティングまたはメッキは、滑らかで損傷がなく、剥がれ、傷、または欠陥がない状態である必要があります。留め具はしっかりと固定され、可動部は柔軟で信頼性が高い必要があります。表示機能を備えたアクチュエータは、液漏れ、文字の欠落、または文字化けのない、鮮明で損傷のない表示画面を備えている必要があります。

6.4 筐体の保護等級

GB4208-2008の規定によれば、インテリジェントアクチュエータの筐体の保護等級はIP67以上である必要があり、通常のアクチュエータの場合はIP65以上である必要がある。

6.5 防爆性能

防爆アクチュエータの種類、レベル、および温度グループは、GB 3836.1およびGB 3836.2の要件を満たす必要があります。また、その製造および認証は、国の規制に従って行われなければなりません。

7つの試験方法

7.試験方法

7.1 試験条件

7.1.1 環境条件

7.1.1.1 基準大気条件

アクチュエータの基準性能は、以下の大気条件下で試験する必要があります。

  • 周囲温度:20℃±2℃

  • 相対湿度:60%~70%

  • 大気圧:86kPa~106kPa。

7.1.1.2 一般的な大気の状態

基準となる大気条件下で試験を実施しない場合は、以下の大気条件下で試験を実施することを推奨します。

  • 周囲温度:15℃~35℃

  • 相対湿度:45%~75%

  • 大気圧:86kPa~106kPa。

7.1.1.3 その他の環境条件

地球の磁場を除き、その他の外部磁場および機械的振動は無視できるものとする。

7.1.2 電源状態

7.1.2.1 公称値

4.2.2項に規定されているとおり。

7.1.2.2 許容誤差

試験条件の許容範囲は以下のとおりです。

  • 定格電圧:±1%;

  • 定格周波数:±1%;

  • 高調波含有量:5%未満。

7.2 一般的な試験規則

7.2.1 試験対象製品は、通常の設置位置に設置してください。電源を接続し、1時間予熱することで、試験対象製品の内部温度を安定させることができます。

7.2.2 試験対象製品のゼロ位置は、試験前に調整することができます。特に指定がない限り、試験中は調整を行わないでください。

7.2.3 特に指定がない限り、測定を行う前に、試験対象製品および関連する試験機器を基準となる動作条件下で安定させ、測定結果に影響を与える可能性のあるすべての動作条件を観察し、記録しなければならない。

7.2.4 試験報告書には、試験に使用した標準機器の精度を明記し、その基本誤差限界は、試験対象製品の基本誤差限界の3分の1以下でなければならない。また、機器の測定範囲は、測定値の範囲と一致していなければならない。

7.2.5 試験中は、入力電流信号をゆっくりと増減させ、試験点に同じ方向に近づけながら、オーバーシュートが発生しないようにする必要があります。信号の増加を正のストローク、信号の低下を逆のストロークとみなします。

7.2.6 特に指定がない限り、試験中はアクチュエータの出力軸(ロッド)に定格荷重をかける必要があります。荷重の作用方向が出力軸(ロッド)の運動方向と一致する場合、荷重は正とみなされ、そうでない場合は負とみなされます。

7.2.7 特に指定がない限り、テスト測定ポイントは入力範囲の0%、25%、50%、75%、および100%に設定してください。各テストポイントは、信号増加方向と信号減少方向の両方で3回測定してください。工場検査では、各テストポイントを1回測定すれば十分です。

7.2.8 特に指定がない限り、試験に影響を与える要因は、指定された作業条件の範囲内でのみ変化するものとする。その他のすべての作業条件は、基準条件の下で一定に保たれるものとする。

7.2.9 諸事情により基準大気条件下で影響係数試験を実施できない場合は、一般大気条件下で試験を実施することができる。

7.2.10 特に指定がない限り、試験における定格ストローク範囲は以下のとおりです。

  • 複数ターン:10ターン

  • ストローク角度:90°

  • 直線ストローク:16mm。

7.3 基本的なエラー

基本誤差は、入力信号をゆっくりと増減させ、入力信号値と出力軸(ロッド)のストローク値を正方向と逆方向の両方で記録することにより、式(1)に従って計算されます。
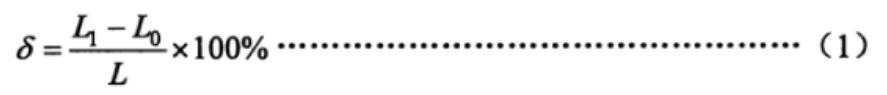
式(1)

どこ:

  • δ: 基本誤差、%;

  • L1: 出力軸(ロッド)のストローク値(度(°)、ミリメートル(mm)、または回転数(r))。

  • Lo: 出力軸(ロッド)の理論上のストローク値(度(°)、ミリメートル(mm)、または回転数(r))。

  • L:出力軸(ロッド)の定格ストローク範囲。度(°)、ミリメートル(mm)、または回転数(r)で表す。

各測定点における基本誤差が6.1.1で規定された制限値を超えていないか確認してください。

7.4 位置出力信号の基本偏差

位置出力信号を250Ωの負荷インピーダンスに接続し、アクチュエータを「全閉」位置まで動作させる。位置出力信号を4mAに調整し、アクチュエータを「全開」位置まで動作させ、位置出力信号を20mAに調整する。次に、アクチュエータを動作させ、正方向と逆方向の両方のストローク方向の各点での位置出力信号値を記録する。基本偏差は式(2)に従って計算される。
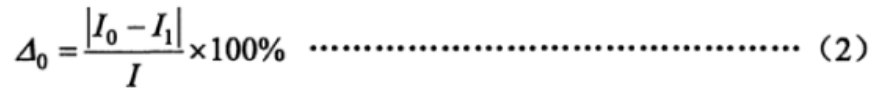
式(2)

どこ:

  • △0: 位置出力信号の基本偏差、%;

  • Io: 位置出力信号の理論値(ミリアンペア(mA)単位)

  • I1:位置出力信号の測定値(ミリアンペア(mA)単位)

  • I:位置出力信号の範囲(ミリアンペア(mA)単位)。(4mA~20mAの場合、I = 16mA。0mA~20mAの場合、I = 20mA)。

各測定点における基本偏差が6.1.2で規定された制限値を超えていないか確認してください。

7.5 ヒステリシス

アクチュエータのヒステリシスは、7.3および7.4で決定されたように、各テストポイントで測定された順方向および逆方向ストロークの基本誤差間の最大代数差によって決定されます。

7.6 デッドゾーン

制御アクチュエータの場合、デッドゾーンは定格ストロークの25%、50%、および75%で測定する必要があります。測定手順は次のとおりです。

  • 出力軸(ロッド)で目に見えるストロークの変化が生じるまで入力信号をゆっくりと増加(または減少)させ、その時点での入力信号値 I(mA)を記録します。

  • 次に、出力軸(ロッド)で知覚できるストロークの変化が発生するまで、入力信号を反対方向にゆっくりと減少(または増加)させ、入力信号値 I²(mA)を記録します。

デッドゾーンは式(3)に従って計算されます。
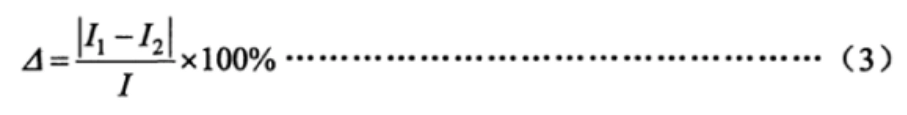
式(3)

どこ:

  • △:デッドゾーン、%。

7.7 時間遅延

制御アクチュエータの入力信号端子に、入力範囲の15%のステップ信号を入力し、オシロスコープを使用して入力信号曲線と位置出力信号曲線を記録し、初期入力信号から出力信号の変化開始までの時間差が6.1.5で規定された制限を超えていないかを確認します。

7.8 定格ストローク時間誤差

アクチュエータに定格負荷の45%~55%を加え、アクチュエータの出力軸(ロッド)を定格ストロークまで移動させるのに十分なステップ信号を加え、出力軸(ロッド)が定格ストロークまで移動するのにかかる時間を記録します。定格ストローク時間誤差は式(4)に従って計算されます。
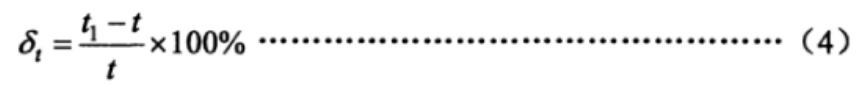
式(4)

どこ:

  • δt: 定格ストローク時間誤差、%;

  • t1: 出力軸(ロッド)が定格ストロークを移動するのに要した時間(秒)。

  • t: 理論上の定格ストローク時間(秒)。

7.9 始動特性

アクチュエータの出力軸(ロッド)に逆定格負荷をかけ、電源電圧を下限値に変更します。その後、入力信号を印加し、アクチュエータが正常に起動するかどうかを確認します。

7.10 ストローク制御機構の再現性誤差

ストローク制御機構を備えたアクチュエータの場合、定格負荷の25%~30%を出力軸(ロッド)に加え、アクチュエータを正逆ストロークで交互に5回作動させます。ストローク制御機構が切り替わる際の出力軸(ロッド)のストローク値を観測し、記録します。記録された各値と基準値との誤差を計算し、誤差が6.1.8で規定された制限値を超えているかどうかを判定します。

7.11 絶縁抵抗

一般的な大気条件下でアクチュエータに負荷がかかっていない状態で、試験対象製品への電源供給を切り離し、電源スイッチを「オン」の位置に保持します。入力端子と電源端子を短絡させ、6.1.9項に規定されているように、500V DC絶縁抵抗計を使用して端子間の絶縁抵抗を測定します。

7.12 絶縁強度

一般的な大気条件下でアクチュエータに負荷がかかっていない状態で、電源を切り、電源スイッチを「オン」の位置に保持します。入力端子と電源端子を短絡させ、6.1.10項に規定されている電圧と周波数に従って、試験電圧をゼロから規定値までゆっくりと上昇させ、1分間保持します。絶縁破壊やアーク放電が発生していないか確認した後、試験電圧をゆっくりとゼロまで下げ、試験電源を切ります。

7.13 気温上昇

試験前にブリッジを使用してモータと電力変圧器の巻線の冷間抵抗を測定し、7.14に従って12時間連続運転した後、直ちにモータと電力変圧器の巻線の高温抵抗を測定します。式(5)に従って温度上昇を計算します。
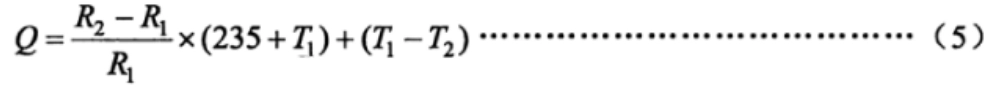
式(5)

どこ:

  • Q:気温上昇(摂氏)

  • R₂:巻線の高温抵抗(オーム(Ω)単位)

  • R₁:巻線の冷間抵抗(オーム(Ω))

  • T1:耐寒性測定時の室温(摂氏)(℃)

  • T₂:高温抵抗時の室温

7.14 長期運転安定性

アクチュエータを定格ストローク内で動作させ、定格負荷の30%を、デューティサイクル20%~80%で印加します。4.2.6で規定されているとおり、1時間あたりのサイクル数で48時間動作させます。テスト後、アクチュエータが6.1.12の要件を満たしているかどうかを確認します。

7.15 最大および最小制御トルクと推力の再現性誤差

試験手順は次のとおりです。 a) アクチュエータを試験台に設置し、開閉方向のトルク保護値を最大制御トルクまたは推力値に設定し、「トルク過負荷」または「推力過負荷」アラームが作動するまでアクチュエータに徐々に負荷をかけます。出力トルクまたは推力値を測定します。各方向で 3 回測定し、その平均値を出力トルクまたは推力の基準値とします。 b) アクチュエータを試験台に設置し、開閉方向のトルク保護値を最小制御トルクまたは推力値に設定し、「トルク過負荷」または「推力過負荷」アラームが作動するまでアクチュエータに徐々に負荷をかけます。出力トルクまたは推力値を測定します。各方向で 3 回測定し、その平均値を出力トルクまたは推力の基準値とします。 c) 式 (6) に従って制御トルクまたは推力の再現性誤差を計算します。
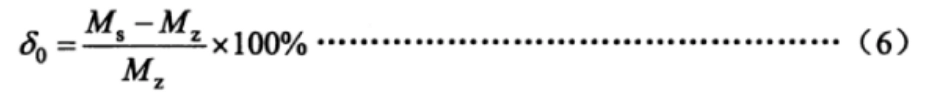
フォーミュラ6:

この式では:

  • δ0:%における制御トルクまたは推力の再現性誤差

  • Ms:測定された出力トルクまたは推力値(N・m単位、または推力(N単位))

  • Mz: 出力トルクまたは推力の基準値(N・m単位、または推力(N単位))。

7.16 手動・電動切替機構

試験手順は次のとおりです。 a) 無負荷スイッチチェック。アクチュエータを電動モードから手動モードに切り替え、ハンドホイールを回して出力軸を時計回りと反時計回りに少なくとも 1 回転させます。次に、アクチュエータを電気的に操作して出力軸を両方向に少なくとも 1 回転させます。これを 2 回繰り返し、6.1.14 の要件を満たしているかどうかを確認します。 b) 負荷スイッチチェック。アクチュエータを試験台に取り付け、開閉方向の保護トルクを最大制御トルクに調整し、トルクスイッチが作動するまでアクチュエータに徐々に負荷をかけます。停止後、負荷を解除せずに、a) の試験を繰り返して 6.1.14 の要件を満たしているかどうかを確認します。

7.17 インテリジェント機能

7.17.1 表示機能

ヒューマンマシンインターフェースを通して、動作パラメータ、動作状態情報、故障アラーム、その他の表示情報が正常であるか、また表示内容が完全かつ明確であるかを確認します。

7.17.2 パラメータ設定機能

電気カバーを開けずに、ヒューマンマシンインターフェースでストローク、トルク、電流入力信号の校正、出力信号の調整などのパラメータを設定できるかどうかを確認してください。

7.17.3 オンサイト設定機能

電気カバーを開けずに、ヒューマンマシンインターフェースを使用して、アクチュエータの4方向スイッチ接点出力を次のように設定します。開位置→閉、開位置→開、閉位置→閉、閉位置→開。アクチュエータを開位置と閉位置に起動し、スイッチ接点出力が設定された要件を満たしているかどうかを確認します。

該当する場合は、停電後の動作を確認し、トルク保護などのパラメータを調整してください。

7.17.4 故障自己診断および警報機能

無負荷状態でアクチュエータに電源を投入し、アクチュエータの制御システムからモータ温度リード線を外して、モータ過熱アラームが作動するかどうかを確認します。

7.17.5 電力シーケンス自己適応機能

三相電源を使用するアクチュエータの場合、電源の相順を変更し、ローカル制御モードとリモート制御モードの両方でスイッチング方向が正しいかどうかを確認してください。

7.17.6 連続出力トルク(推力)測定機能

アクチュエータを試験台に設置し、動作中に印加トルク(推力)を連続的に変化させて、ヒューマンマシンインターフェースに表示されるトルク(推力)の値がそれに応じて変化するかどうかを観察する。

7.18 騒音

窓とドアを閉め、周囲の騒音レベルが45dBを超えない部屋で、アクチュエータを無負荷状態で起動し、アクチュエータ表面から1メートル離れた位置で騒音を測定します。騒音が6.1.16の要件を満たしていることを確認してください。

7.19 無段階(周波数変換)速度制御

アクチュエータが目標位置に到達した際に速度を落とすように設定し、さまざまな負荷条件下で速度が規定範囲内に収まるかどうかをテストして、仕様に適合していることを確認する。

7.20 環境温度への影響

無負荷状態で、アクチュエータを温度試験チャンバー内に設置する必要があります。試験温度と試験手順は以下のとおりです。

  • 動作周囲温度が-10℃~55℃のアクチュエータの場合:

    • 20℃(基準)、40℃、55℃、20℃、0℃、-10℃、20℃。

  • 動作周囲温度が-20℃~60℃のアクチュエータの場合:

    • 20℃(基準)、40℃、60℃、20℃、0℃、-20℃、20℃。

  • 動作周囲温度が-30℃~70℃のアクチュエータの場合:

    • 20℃(基準)、45℃、70℃、20℃、0℃、-30℃、20℃。

関係者全員が同意すれば、テストは 20 °C (基準)、最高温度、最低温度、および 20 °C の 4 つの温度ポイントでのみ実施できます。各温度ポイントでの許容誤差は ±2 °C です。各温度ポイントでは、製品の内部コンポーネントが熱的に安定するまで、温度を 2 時間維持する必要があります。フル ストロークの 0% および 100% の位置で、比例制御および位置信号出力の下限値と上限値を測定する必要があります。各温度ポイントで 3 回の測定の平均を取る必要があります。温度が 10 °C 変化したときの各温度ポイントでの下限値と上限値の変化は、式 (7) および (8) を使用して計算し、結果がセクション 6.2.1 の要件を満たしていることを確認する必要があります。
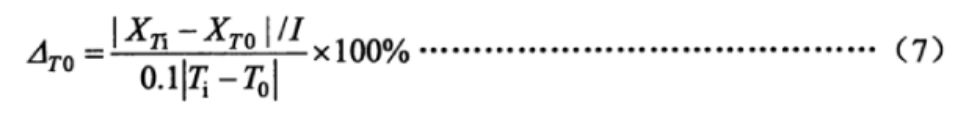
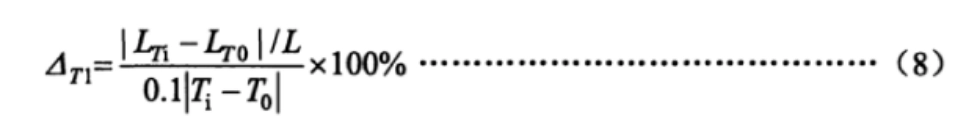
どこ:

  • △T0: %において、温度が10℃変化したときの位置出力信号の低値と高値の変化。

  • XTi: 隣接する温度における位置出力信号の測定された最低値と最高値(ミリアンペア(mA)単位)

  • XT0: 開始温度における位置出力信号の測定された最低値と最高値(ミリアンペア(mA)単位)

  • ティ隣接する温度(摂氏度(℃))

  • T0開始温度(摂氏度)

  • △T1: %において、温度が10℃変化したときの出力軸(ロッド)の低端値と高端値の変化。

  • LTi: 隣接する温度における出力軸(ロッド)の測定された低速および高速ストローク値(度(°)、ミリメートル(mm)、または回転数(r))。

  • LT0: 開始温度における出力軸(ロッド)の測定された低速および高速ストローク値(度(°)、ミリメートル(mm)、または回転数(r))。

7.21 湿度の影響

アクチュエータを恒温恒湿槽に入れ、温度を40℃±2℃に上げ、湿度を91%~95%に調整し、48時間維持する。試験後、規定に従ってアクチュエータの絶縁抵抗を確認する。

7.22 電源電圧の影響

無負荷状態では、アクチュエータの電源電圧を公称値から上限値と下限値の両方に調整します。全ストロークの0%位置と100%位置で、比例制御信号出力と位置信号出力の下限値と上限値を測定します。各ポイントで3回の測定値の平均を取り、式(9)と(10)を用いて下限値と範囲の変化を計算します。結果は、6.2.3項の要件を満たしていることを確認する必要があります。
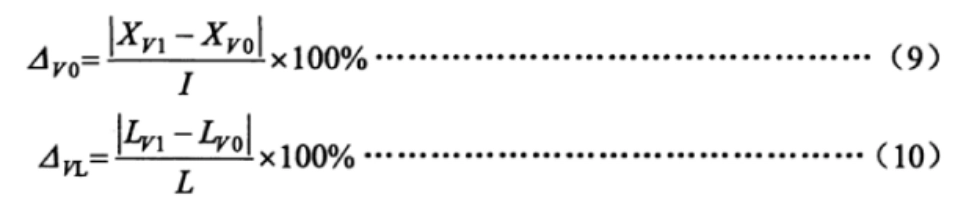
どこ:

  • △V0: 電源電圧の変化に伴う位置出力信号の低値と高値の変化(%)

  • XV1: 上限電圧と下限電圧における位置出力信号の測定値の下限値と上限値(ミリアンペア(mA)単位)。

  • XV0: 公称電圧における位置出力信号の測定された低値と高値(ミリアンペア(mA)単位)。

  • △VL: % における、電源電圧の変化に伴う出力軸 (ロッド) の低端値と高端値の変化。

  • LV1: 出力軸(ロッド)の測定された低および高ストローク値(上限および下限電圧時、度(°)、ミリメートル(mm)、または回転数(r)単位)。

  • LV0: 定格電圧における出力軸(ロッド)の測定された低速および高速ストローク値(度(°)、ミリメートル(mm)、または回転数(r))。

7.23 機械的振動の影響

無負荷状態で、アクチュエータを振動試験台に設置します。アクチュエータを全ストロークの0%位置と100%位置の両方まで動かします。共振点を特定するために、互いに直交する3方向に10Hz~150Hzの周波数でスイープ周波数振動を加えます。共振点が見つかった場合は、その共振周波数で30分間振動試験を実施します。共振点が見つからない場合は、150Hzの周波数で30分間振動試験を実施します。

試験中、アクチュエータの出力の下限値と上限値が測定される。下限値と上限値の変化は、式(11)と(12)を用いて計算される。結果は、6.2.4項の要件を満たしていることを確認する必要がある。
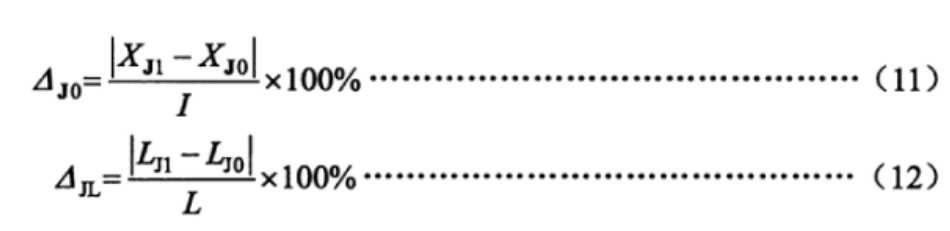
どこ:

  • △J0: %における、機械的振動による位置出力信号の低端値と高端値の変化。

  • XJ1振動試験中の位置出力信号の測定値の下限値と上限値(ミリアンペア(mA)単位)

  • XJ0振動試験前の位置出力信号の測定値の下限値と上限値(ミリアンペア(mA)単位)

  • △JL: % における、機械的振動による出力軸 (ロッド) の低端値と高端値の変化。

  • LJ1: 振動試験中に測定された出力軸(ロッド)の低速および高速ストローク値(度(°)、ミリメートル(mm)、または回転数(r))。

  • LJ0: 振動試験前の出力軸(ロッド)の測定された低速および高速ストローク値(度(°)、ミリメートル(mm)、または回転数(r))。

7.24 輸送による環境影響

温度試験、衝撃試験、および自由落下試験は、本規格の6.2.5項に規定された試験パラメータおよびGB/T 25480に規定された方法に従って実施する。試験後、ゼロ位置を調整し、性能試験および目視検査を行う。

注:環境温度影響試験が既に55℃(またはそれ以上)で実施されている場合は、高温試験は免除されます。

7.25 無線周波数電磁界放射耐性

無負荷状態で、アクチュエータを全ストロークの50%位置まで移動させます。GB/T 17626.3の要件に従い、アクチュエータから3メートル離れた位置に、周波数範囲80MHz~1000MHz、強度3V/mの放射電磁界を印加します。この試験中、位置フィードバック出力信号または出力軸(ロッド)ストローク値の変化を観測および記録し、これらの値が本規格の6.2.6項の要件を満たしていることを確認します。

7.26 電気的高速過渡現象/バースト耐性

無負荷状態で、アクチュエータを全ストロークの50%位置まで移動させます。試験電圧はGB/T 17626.4の要件に従って印加され、電源端子には正負1000V、信号入力端子には正負500Vが印加されます。この試験中、位置フィードバック出力信号または出力軸(ロッド)ストローク値の変化を観測および記録し、これらの値が本規格の6.2.7項の要件を満たしていることを確認します。

7.27 サージ(インパルス)耐性

無負荷状態で、アクチュエータを全ストロークの50%位置まで移動させます。GB/T 17626.5に従って、アクチュエータの電源線と接地線の間に正負1kVの電圧を印加します。この試験中、位置フィードバック出力信号または出力軸(ロッド)ストローク値の変化を観測および記録し、これらの値が本規格の6.2.8項の要件を満たしていることを確認します。

7.28 静電気放電耐性

無負荷状態で、アクチュエータを全ストロークの50%位置まで移動します。アクチュエータのシェルは確実に接地されます。GB/T 17626.2の要件に従って、アクチュエータに正負4kVの接触放電、続いて正負8kVの気中放電を印加します。この試験中、位置フィードバック出力信号または出力軸(ロッド)ストローク値の変化を観察し、記録して、これらの値が本規格の6.2.9項の要件を満たしていることを確認します。

7.29 電源周波数磁場耐性

無負荷状態で、アクチュエータを外部磁場試験台に設置し、全ストロークの50%位置まで移動させます。磁場強度は400 A/m、試験方向はGB/T 17626.8に準拠してX/Y/Zです。この試験中、位置フィードバック出力信号または出力軸(ロッド)ストローク値の変化を観測および記録し、これらの値が本規格の6.2.10項の要件を満たしていることを確認します。

7.30 外観

表面が平坦で滑らかであり、ひび割れ、バリ、その他の外観に影響を与える欠陥がないことを、目視および触覚で確認する必要があります。表面コーティングはしっかりと密着しており、平坦で滑らかで、色が均一であり、油染み、凹み、その他の機械的損傷がない必要があります。表示機能を備えたアクチュエータの場合、表示は文字の欠落がなく、はっきりと見える必要があります。

7.31 筐体保護等級

IP67またはIP65の筐体保護試験は、GB 4208—2008に規定された方法に従って実施する必要があります。

7.32 防爆性能

防爆試験は、GB 3836.1およびGB 3836.2の要件に従って、国家的に認められた試験機関によって実施されなければならない。
8つの検査規則

8.1 工場検査:

  • 各アクチュエータは、製造元の品質検査部門による検査と承認を受けなければなりません。検査部門が製品適合証明書を発行した後でなければ、製品は出荷できません。

  • 工場検査項目は表3に示されています。

8.2 型テスト:

  • 型テストは、以下の状況下で実施する必要があります。

    • 新開発製品の特定。

    • 通常生産されている製品の場合、製品の性能に影響を与える可能性のある構造、材料、またはプロセスにおける重大な変更があった場合。

    • 関係する国の当局が必要とする場合。

  • 製品が販売中止されてから1年以上経過している場合。

    • 製品が3年以上継続生産されている場合。

  • 型式試験中は、サンプリング方法はGB/T 18271.1—2000、第6.7項の規定に準拠しなければならない。

8.3 検査項目表3は、工場検査および型式試験の具体的な項目を示しており、どの項目がどのタイプのアクチュエータ(調整式またはスイッチ式)に適用されるかが示されています。検査項目には、誤差、再現性誤差、絶縁抵抗などが含まれます。

検査項目

いいえ。アイテム工場検査型式検査調整タイプスイッチタイプ技術要件試験方法
1基本エラー△ △△6.1.17.3
2位置出力信号の基本偏差△△△△6.1.27.4
3ヒステリシス△△△△6.1.37.5
4デッドゾーン△—△—6.1.47.6
5時間遅延——△—6.1.57.7
6定格ストローク時間誤差△△△△6.1.67.8
7初期特性——△△6.1.77.9
8ストローク制御機構の再現性誤差——△△6.1.87.1
9絶縁抵抗△△△△6.1.97.11
10断熱強度△△△△6.1.107.12
11気温上昇— △△6.1.117.13
12長期運用安定性——△△6.1.127.14
13最大および最小制御トルクと推力の再現性誤差△△△△6.1.137.15
14手動・電動切替機構△△△△6.1.147.16
15知能型の基本機能****6.1.157.17
16ノイズ —△△6.1.167.18
17無段階(周波数)速度調整△△△△6.1.177.19
18環境温度の影響— △△6.2.17.2
19湿気による熱影響  △△6.2.27.21
20電源電圧の影響  △△6.2.37.22
21機械的振動衝撃  △△6.2.47.23
22環境への影響  △△6.2.57.24
23無線周波数電磁界放射耐性 ** 6.2.67.25
24電気的高速過渡現象/バースト耐性 ** 6.2.77.26
25サージ(衝撃)耐性 ** 6.2.87.27
26静電気放電耐性——**6.2.97.28
27電源周波数磁場耐性 —**6.2.107.29
28外観△△△△6.37.3
29筐体保護等級——△△6.47.31
30防爆性能 —△△6.57.32

注:

  • 「△」は検査が必要な項目を示します。

  • 「—」は検査が不要な品目を示します。

  • 「*」は、その項目がインテリジェントタイプのアクチュエータにのみ適用されることを示します。

9. マーキング、包装、保管

9.1 採点:

  • アクチュエータの目立つ場所に、以下の情報を示す銘板を取り付けてください。

    • 製造業者名および商標。

    • 製品名と型番。

    • 製品の主な技術仕様。

    • 動作環境温度。

    • 保護レベル。

    • 電源供給条件(電圧、電流、周波数)。

    • 製造年月日とシリアル番号。

  • 防爆型アクチュエータの場合、上記に加えて、銘板には以下の情報も表示する必要があります。

    • 右上隅に国の防爆マークが表示されています。

    • 防爆等級。

    • 防爆証明書番号。

9.2 包装:

  • 製品はGB/T 13384の要件に従って梱包する必要があります。梱包箱には、製品証明書、関連技術文書、および梱包明細書を同梱する必要があります。

  • 梱包明細書には以下の情報を含め、検査担当者の印鑑を押印する必要があります。

    • 製造業者名と住所。

    • 製品名と型番。

    • 添付書類の名称と数量。

    • 製品証明書。

    • 梱包された商品の数量。

    • 梱包日。

  • 包装には以下の詳細を記載する必要があります。

    • 製造元名。

    • 製品名と型番。

    • 「この面を上にして」「取り扱い注意」などの指示。

    • 総重量および外形寸法(長さ×幅×高さ)。

9.3 ストレージ:

  • 製品は、温度範囲が-10℃~45℃、相対湿度が85%を超えない、換気の良い屋内環境に保管してください。保管環境には、製品の腐食を引き起こす可能性のある有害物質が含まれていてはなりません。

これらの規制は、アクチュエータの品質と性能を保証し、輸送中および保管中の損傷を防止するものです。