





7. Metode Pengujian
7.1 Kondisi Pengujian
7.1.1 Kondisi Lingkungan
7.1.1.1 Kondisi Atmosfer Referensi
Kinerja referensi aktuator harus diuji dalam kondisi atmosfer berikut:
Suhu lingkungan: 20°C ± 2°C;
Kelembaban relatif: 60% hingga 70%;
Tekanan atmosfer: 86 kPa hingga 106 kPa.
7.1.1.2 Kondisi Atmosfer Umum
Jika pengujian tidak dilakukan dalam kondisi atmosfer referensi, disarankan untuk melakukan pengujian dalam kondisi atmosfer berikut:
Suhu lingkungan: 15°C hingga 35°C;
Kelembaban relatif: 45% hingga 75%;
Tekanan atmosfer: 86 kPa hingga 106 kPa.
7.1.1.3 Kondisi Lingkungan Lainnya
Selain medan magnet Bumi, medan magnet eksternal lainnya dan getaran mekanis seharusnya dapat diabaikan.
7.1.2 Kondisi Daya
7.1.2.1 Nilai Nominal
Sebagaimana ditentukan dalam 4.2.2.
7.1.2.2 Toleransi
Toleransi untuk kondisi pengujian adalah sebagai berikut:
Tegangan terukur: ±1%;
Frekuensi terukur: ±1%;
Kandungan harmonik: kurang dari 5%.
7.2 Peraturan Umum Pengujian
7.2.1 Produk yang diuji harus berada pada posisi pemasangan normalnya. Catu daya dapat dihubungkan dan dipanaskan terlebih dahulu selama 1 jam agar suhu internal produk yang diuji stabil.
7.2.2 Posisi nol produk yang diuji dapat disesuaikan sebelum pengujian. Kecuali dinyatakan lain, tidak boleh dilakukan penyesuaian selama pengujian.
7.2.3 Kecuali dinyatakan lain, produk yang diuji dan peralatan pengujian terkait harus distabilkan dalam kondisi kerja referensi sebelum pengukuran dilakukan, dan semua kondisi kerja yang dapat memengaruhi hasil pengukuran harus diamati dan dicatat.
7.2.4 Keakuratan instrumen standar yang digunakan dalam pengujian harus dinyatakan dalam laporan pengujian, dan batas kesalahan dasar harus kurang dari atau sama dengan sepertiga dari batas kesalahan dasar produk yang diuji. Rentang instrumen harus sesuai dengan rentang nilai yang diukur.
7.2.5 Selama pengujian, sinyal input arus harus dinaikkan atau diturunkan secara perlahan, mendekati titik uji ke arah yang sama, memastikan tidak terjadi overshoot. Sinyal yang meningkat harus dianggap sebagai langkah positif, dan sinyal yang menurun sebagai langkah balik.
7.2.6 Kecuali dinyatakan lain, poros keluaran (batang) aktuator harus diberi beban nominal selama pengujian. Beban dianggap positif jika arah aksinya bertepatan dengan arah gerakan poros keluaran (batang); jika tidak, beban dianggap negatif.
7.2.7 Kecuali dinyatakan lain, titik pengukuran uji harus berada pada 0%, 25%, 50%, 75%, dan 100% dari rentang input. Setiap titik uji harus diukur tiga kali baik dalam arah sinyal yang meningkat maupun menurun. Inspeksi pabrik memungkinkan pengukuran setiap titik uji hanya sekali.
7.2.8 Kecuali dinyatakan lain, faktor-faktor yang memengaruhi pengujian hanya boleh berubah dalam kondisi kerja yang ditentukan. Semua kondisi kerja lainnya harus tetap konstan dalam kondisi referensi.
7.2.9 Jika pengujian faktor pengaruh tidak dapat dilakukan dalam kondisi atmosfer referensi karena kondisi tertentu, pengujian dapat dilakukan dalam kondisi atmosfer umum.
7.2.10 Kecuali dinyatakan lain, rentang langkah terukur untuk pengujian adalah sebagai berikut:
Putaran ganda: 10 putaran;
Sudut langkah: 90°;
Langkah linier: 16 mm.
7.3 Kesalahan Dasar
Kesalahan dasar dihitung dengan perlahan-lahan meningkatkan atau menurunkan sinyal masukan, mencatat nilai sinyal masukan dan nilai langkah poros keluaran (batang) dalam arah langkah positif dan terbalik, sesuai dengan Rumus (1).
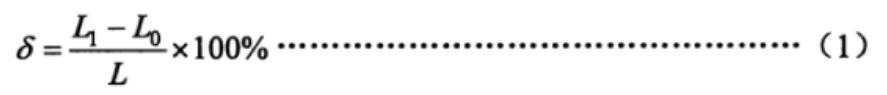
Rumus (1)
Di mana:
δ: Kesalahan dasar, %;
L1: Nilai langkah poros keluaran (batang), dalam derajat (°), milimeter (mm), atau putaran (r);
Lo: Nilai langkah teoritis poros keluaran (batang), dalam derajat (°), milimeter (mm), atau putaran (r);
L: Rentang langkah terukur poros keluaran (batang), dalam derajat (°), milimeter (mm), atau putaran (r).
Periksa apakah kesalahan dasar pada setiap titik pengukuran melebihi batas yang ditentukan dalam 6.1.1.
7.4 Posisi Sinyal Keluaran Penyimpangan Dasar
Sinyal keluaran posisi dihubungkan ke impedansi beban 250Ω, dan aktuator dijalankan ke posisi “tertutup penuh”. Atur sinyal keluaran posisi ke 4 mA; jalankan aktuator ke posisi “terbuka penuh”, dan atur sinyal keluaran posisi ke 20 mA. Kemudian, jalankan aktuator dan catat nilai sinyal keluaran posisi pada setiap titik baik dalam arah langkah positif maupun negatif. Deviasi dasar dihitung sesuai dengan Rumus (2).
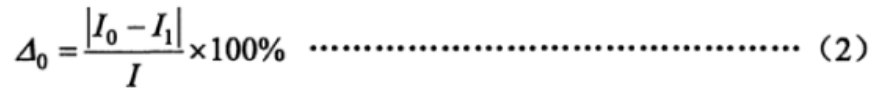
Rumus (2)
Di mana:
△0: Penyimpangan dasar sinyal keluaran posisi, %;
Io: Nilai teoritis sinyal keluaran posisi, dalam miliampere (mA);
I1: Nilai terukur dari sinyal keluaran posisi, dalam miliampere (mA);
I: Rentang sinyal keluaran posisi, dalam miliampere (mA). (Untuk 4 mA hingga 20 mA, I = 16 mA; untuk 0 mA hingga 20 mA, I = 20 mA).
Periksa apakah deviasi dasar pada setiap titik pengukuran melebihi batas yang ditentukan dalam 6.1.2.
7.5 Histeresis
Histeresis aktuator ditentukan oleh perbedaan aljabar maksimum antara kesalahan dasar langkah maju dan mundur yang diukur pada setiap titik uji, sebagaimana ditentukan dalam 7.3 dan 7.4.
7.6 Zona Mati
Untuk mengatur aktuator, zona mati harus diukur pada 25%, 50%, dan 75% dari langkah nominal. Langkah-langkah pengukurannya adalah sebagai berikut:
Tingkatkan (atau kurangi) sinyal input secara perlahan hingga terjadi perubahan langkah yang terlihat pada poros (batang) keluaran dan catat nilai sinyal input pada titik ini I (mA);
Kemudian, secara perlahan kurangi (atau tingkatkan) sinyal input ke arah yang berlawanan hingga terjadi perubahan langkah yang terlihat pada poros (batang) keluaran dan catat nilai sinyal input I² (mA).
Zona mati dihitung menurut Rumus (3).
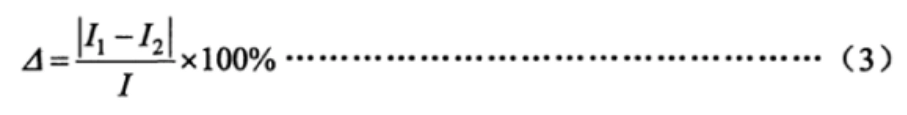
Rumus (3)
Di mana:
△: Zona mati, %.
7.7 Penundaan Waktu
Berikan sinyal langkah 15% dari rentang input ke terminal sinyal input aktuator pengatur, gunakan osiloskop untuk merekam kurva sinyal input dan kurva sinyal output posisi, dan amati perbedaan waktu dari sinyal input awal hingga awal perubahan sinyal output untuk melihat apakah melebihi batas yang ditentukan dalam 6.1.5.
7.8 Kesalahan Waktu Langkah Terukur
Terapkan 45% hingga 55% dari beban nominal pada aktuator, terapkan sinyal langkah yang cukup untuk menggerakkan poros keluaran (batang) aktuator melalui langkah nominal, dan catat waktu yang dibutuhkan poros keluaran (batang) untuk bergerak sejauh langkah nominal. Kesalahan waktu langkah nominal dihitung sesuai dengan Rumus (4).
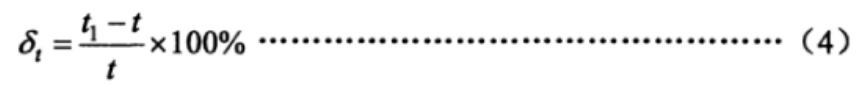
Rumus (4)
Di mana:
δt: Kesalahan waktu langkah terukur, %;
t1: Waktu terukur yang dibutuhkan poros keluaran (batang) untuk bergerak sejauh langkah nominal, dalam detik (s);
t: Waktu kayuhan terukur teoritis, dalam detik (s).
7.9 Karakteristik Awal
Berikan beban berlawanan arah pada poros keluaran (batang) aktuator, dan ubah tegangan catu daya ke nilai batas bawah. Kemudian berikan sinyal masukan dan amati apakah aktuator dapat beroperasi secara normal.
7.10 Kesalahan Pengulangan Mekanisme Kontrol Stroke
Untuk aktuator dengan mekanisme kontrol langkah, berikan beban nominal 25% hingga 30% ke poros keluaran (batang) dan operasikan aktuator secara bergantian pada langkah maju dan mundur sebanyak lima kali. Amati dan catat nilai langkah poros keluaran (batang) ketika mekanisme kontrol langkah beralih. Hitung kesalahan setiap nilai yang dicatat dibandingkan dengan nilai dasar dan tentukan apakah kesalahan tersebut melebihi batas yang ditentukan dalam 6.1.8.
7.11 Resistansi Isolasi
Dalam kondisi atmosfer umum dan dengan aktuator tanpa beban, lepaskan catu daya ke produk yang diuji dan biarkan sakelar daya pada posisi "on". Hubungkan singkat terminal input dan daya, kemudian gunakan penguji resistansi isolasi 500V DC untuk mengukur resistansi isolasi antara terminal seperti yang ditentukan dalam 6.1.9.
7.12 Kekuatan Isolasi
Dalam kondisi atmosfer umum dan dengan aktuator tanpa beban, lepaskan catu daya dan biarkan sakelar daya pada posisi "on". Hubungkan singkat terminal input dan daya, kemudian sesuai dengan tegangan dan frekuensi yang ditentukan dalam 6.1.10, naikkan tegangan uji secara perlahan dari nol ke nilai yang ditentukan dan tahan selama 1 menit. Amati apakah ada kerusakan atau percikan api, kemudian turunkan tegangan uji secara perlahan ke nol dan lepaskan daya uji.
7.13 Kenaikan Suhu
Sebelum pengujian, ukur resistansi dingin kumparan motor dan transformator daya menggunakan jembatan, kemudian jalankan terus menerus selama 12 jam sesuai dengan 7.14 dan segera ukur resistansi panas kumparan motor dan transformator daya. Hitung kenaikan suhu sesuai dengan Rumus (5).
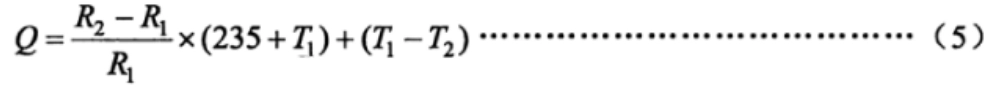
Rumus (5)
Di mana:
T: Kenaikan suhu, dalam Celsius (°C);
R₂: Hambatan panas kumparan, dalam ohm (Ω);
R₁: Hambatan dingin kumparan, dalam ohm (Ω);
T1: Suhu ruangan selama pengukuran resistansi dingin, dalam Celsius (°C);
T₂: Suhu ruangan selama pengujian resistansi panas
7.14 Stabilitas Operasi Jangka Panjang
Operasikan aktuator dalam batas langkah nominalnya dan berikan beban nominal sebesar 30%, dengan siklus kerja 20% hingga 80%. Lakukan pengoperasian selama 48 jam seperti yang dipersyaratkan dalam 4.2.6, dengan jumlah siklus per jam. Setelah pengujian, verifikasi apakah aktuator memenuhi persyaratan 6.1.12.
7.15 Kesalahan Reproduksi Torsi dan Dorongan Kontrol Maksimum dan Minimum
Prosedur pengujian sebagai berikut: a) Pasang aktuator pada bangku uji, atur nilai proteksi torsi pada arah buka dan tutup ke nilai torsi atau dorong kontrol maksimum, dan secara bertahap bebani aktuator hingga alarm “kelebihan torsi” atau “kelebihan dorong” berbunyi. Ukur nilai torsi atau dorong keluaran. Ukur tiga kali pada setiap arah dan ambil nilai rata-rata sebagai nilai dasar torsi atau dorong keluaran. b) Pasang aktuator pada bangku uji, atur nilai proteksi torsi pada arah buka dan tutup ke nilai torsi atau dorong kontrol minimum, dan secara bertahap bebani aktuator hingga alarm “kelebihan torsi” atau “kelebihan dorong” berbunyi. Ukur nilai torsi atau dorong keluaran. Ukur tiga kali pada setiap arah dan ambil nilai rata-rata sebagai nilai dasar torsi atau dorong keluaran. c) Hitung kesalahan reproduksibilitas torsi atau dorong kontrol sesuai dengan rumus (6).
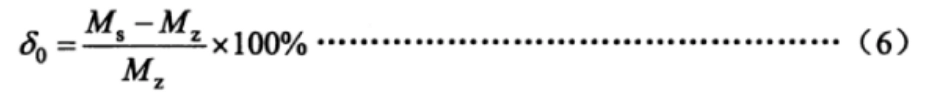
Formula 6:
Dalam rumus ini:
δ0: Kesalahan reproduksibilitas torsi atau daya dorong kontrol, dalam %
Ms: Nilai torsi atau daya dorong keluaran yang diukur, dalam N·m (atau daya dorong dalam N)
Mz: Nilai dasar torsi atau daya dorong keluaran, dalam N·m (atau daya dorong dalam N).
7.16 Mekanisme Sakelar Manual-Elektrik
Prosedur pengujian sebagai berikut: a) Pemeriksaan sakelar tanpa beban. Alihkan aktuator dari mode elektrik ke mode manual, putar roda tangan untuk memutar poros keluaran searah jarum jam dan berlawanan arah jarum jam setidaknya satu putaran penuh; kemudian, operasikan aktuator secara elektrik untuk memutar poros keluaran ke kedua arah setidaknya satu putaran penuh. Ulangi dua kali dan konfirmasikan apakah memenuhi persyaratan 6.1.14. b) Pemeriksaan sakelar berbeban. Pasang aktuator pada bangku uji, atur torsi proteksi ke arah buka dan tutup hingga torsi kontrol maksimum, dan secara bertahap beri beban pada aktuator hingga sakelar torsi aktif. Setelah berhenti, tanpa melepaskan beban, ulangi pengujian pada bagian a) untuk mengkonfirmasi apakah memenuhi persyaratan 6.1.14.
7.17 Fitur Cerdas
7.17.1 Fungsi Tampilan
Periksa apakah parameter kerja, informasi status operasi, alarm kesalahan, dan informasi tampilan lainnya normal, dan apakah konten tampilan lengkap dan jelas melalui antarmuka manusia-mesin.
7.17.2 Fungsi Pengaturan Parameter
Tanpa membuka penutup listrik, periksa apakah antarmuka manusia-mesin memungkinkan pengaturan parameter seperti langkah, torsi, kalibrasi sinyal input arus, dan penyesuaian sinyal output.
7.17.3 Fungsi Konfigurasi di Lokasi
Tanpa membuka penutup listrik, gunakan antarmuka manusia-mesin untuk mengatur keluaran kontak sakelar 4 arah aktuator sebagai berikut: posisi terbuka tertutup, posisi terbuka terbuka, posisi tertutup tertutup, posisi tertutup terbuka. Nyalakan aktuator ke posisi terbuka dan tertutup, periksa apakah keluaran kontak sakelar memenuhi persyaratan yang telah ditetapkan.
Jika perlu, periksa perilaku setelah pemadaman listrik dan sesuaikan parameter seperti perlindungan torsi.
7.17.4 Fungsi Diagnosa Mandiri dan Alarm Kerusakan
Dalam kondisi tanpa beban, berikan daya ke aktuator dan lepaskan kabel suhu motor dari sistem kontrol aktuator untuk memeriksa apakah alarm panas berlebih motor terpicu.
7.17.5 Fungsi Adaptif Mandiri Urutan Daya
Untuk aktuator yang menggunakan daya tiga fasa, ubah urutan fasa catu daya dan pastikan arah pengalihan sudah benar baik dalam mode kendali lokal maupun jarak jauh.
7.17.6 Fungsi Pengukuran Torsi Keluaran Kontinu (Daya Dorong)
Letakkan aktuator pada bangku uji, dan selama pengoperasian, ubah torsi (dorongan) yang diterapkan secara terus menerus untuk mengamati apakah nilai torsi (dorongan) yang ditampilkan berubah sesuai pada antarmuka manusia-mesin.
7.18 Kebisingan
Di dalam ruangan dengan jendela dan pintu tertutup dan kebisingan latar belakang tidak melebihi 45 dB, lakukan pengaktifan aktuator tanpa beban dan ukur kebisingan pada jarak 1 meter dari permukaan aktuator. Konfirmasikan bahwa kebisingan memenuhi persyaratan pada 6.1.16.
7.19 Pengaturan Kecepatan Tanpa Langkah (Konversi Frekuensi)
Atur aktuator untuk mengurangi kecepatan saat mencapai posisi target, dan uji apakah kecepatan berubah dalam rentang yang ditentukan pada kondisi beban yang berbeda untuk memastikan kesesuaiannya.
7.20 Dampak Suhu Lingkungan
Dalam kondisi tanpa beban, aktuator harus ditempatkan di dalam ruang uji suhu. Suhu uji dan urutan pengujian adalah sebagai berikut:
Untuk aktuator dengan suhu lingkungan kerja -10°C hingga 55°C:
20°C (referensi), 40°C, 55°C, 20°C, 0°C, -10°C, 20°C;
Untuk aktuator dengan suhu lingkungan kerja -20°C hingga 60°C:
20°C (referensi), 40°C, 60°C, 20°C, 0°C, -20°C, 20°C;
Untuk aktuator dengan suhu lingkungan kerja -30°C hingga 70°C:
20°C (referensi), 45°C, 70°C, 20°C, 0°C, -30°C, 20°C.
Jika disetujui oleh semua pihak, pengujian dapat dilakukan hanya pada empat titik suhu: 20°C (referensi), suhu maksimum, suhu minimum, dan 20°C. Toleransi yang diperbolehkan pada setiap titik suhu adalah ±2°C. Pada setiap titik suhu, suhu harus dipertahankan selama 2 jam agar komponen internal produk mencapai stabilitas termal. Pada posisi 0% dan 100% pada langkah penuh, nilai batas bawah dan batas atas dari kontrol proporsional dan keluaran sinyal posisi harus diukur. Rata-rata dari tiga pengukuran pada setiap titik suhu harus diambil. Perubahan nilai batas bawah dan batas atas pada setiap titik suhu, ketika suhu berubah sebesar 10°C, harus dihitung menggunakan rumus (7) dan (8), dan harus dipastikan bahwa hasilnya memenuhi persyaratan bagian 6.2.1.
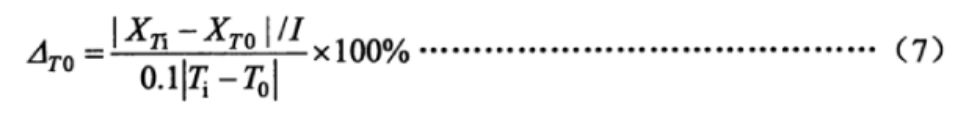
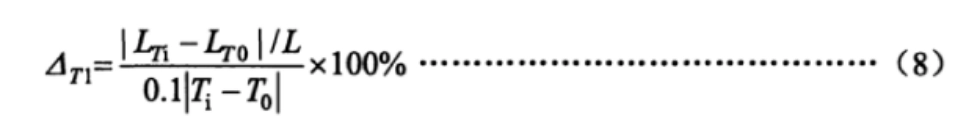
Di mana:
△T0: Perubahan nilai batas bawah dan atas sinyal keluaran posisi ketika suhu berubah sebesar 10°C, pada %;
XTi: Nilai batas bawah dan atas terukur dari sinyal keluaran posisi pada suhu yang berdekatan, dalam miliampere (mA);
XT0: Nilai batas bawah dan atas sinyal keluaran posisi yang terukur pada suhu awal, dalam miliampere (mA);
Ti: Suhu di sekitarnya, dalam derajat Celsius (°C);
T0: Suhu awal, dalam derajat Celsius (°C);
△T1: Perubahan nilai batas bawah dan atas poros keluaran (batang) ketika suhu berubah sebesar 10°C, pada %;
LTiNilai langkah terendah dan tertinggi yang terukur dari poros keluaran (batang) pada suhu yang berdekatan, dalam derajat (°), milimeter (mm), atau putaran (r);
LT0: Nilai langkah terendah dan tertinggi yang terukur dari poros keluaran (batang) pada suhu awal, dalam derajat (°), milimeter (mm), atau putaran (r).
7.21 Dampak Kelembapan
Tempatkan aktuator di dalam ruang suhu dan kelembaban, naikkan suhu hingga 40°C ± 2°C, dan atur kelembaban ke 91%–95%, pertahankan selama 48 jam. Setelah pengujian, periksa resistansi isolasi aktuator sesuai spesifikasi.
7.22 Pengaruh Tegangan Catu Daya
Dalam kondisi tanpa beban, tegangan catu daya aktuator disesuaikan dari nilai nominal ke nilai batas atas dan bawah. Pada posisi 0% dan 100% dari langkah penuh, nilai batas bawah dan batas atas dari keluaran sinyal kontrol proporsional dan posisi diukur. Rata-rata dari tiga pengukuran pada setiap titik diambil, dan perubahan batas bawah dan rentang dihitung menggunakan rumus (9) dan (10). Hasilnya harus diverifikasi untuk memenuhi persyaratan bagian 6.2.3.
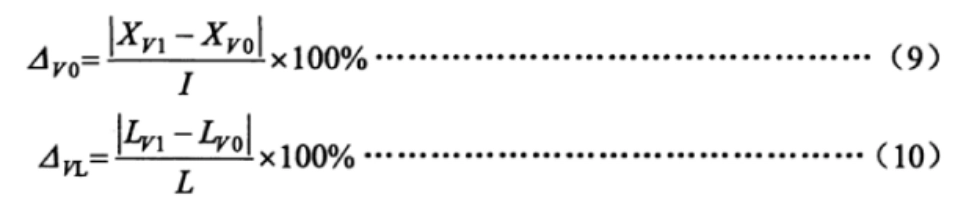
Di mana:
△V0: Perubahan nilai batas bawah dan atas sinyal keluaran posisi ketika tegangan catu daya berubah, pada %;
XV1: Nilai batas bawah dan atas terukur dari sinyal keluaran posisi pada tegangan batas atas dan bawah, dalam miliampere (mA);
XV0: Nilai batas bawah dan atas terukur dari sinyal keluaran posisi pada tegangan nominal, dalam miliampere (mA);
△VL: Perubahan nilai ujung bawah dan atas poros (batang) keluaran ketika tegangan catu daya berubah, pada %;
LV1Nilai langkah terendah dan tertinggi yang terukur dari poros keluaran (batang) pada tegangan batas atas dan bawah, dalam derajat (°), milimeter (mm), atau putaran (r);
LV0: Nilai langkah terendah dan tertinggi yang terukur dari poros keluaran (batang) pada tegangan nominal, dalam derajat (°), milimeter (mm), atau putaran (r).
7.23 Pengaruh Getaran Mekanis
Dalam kondisi tanpa beban, aktuator dipasang pada dudukan uji getaran. Aktuator dijalankan ke posisi 0% dan 100% dari langkah penuh. Getaran frekuensi sapuan diterapkan pada frekuensi 10Hz hingga 150Hz dalam tiga arah yang saling tegak lurus untuk mengidentifikasi titik resonansi. Jika titik resonansi ditemukan, uji getaran dilakukan pada frekuensi resonansi selama 30 menit. Jika tidak ditemukan titik resonansi, uji getaran 30 menit dilakukan pada frekuensi 150Hz.
Selama pengujian, nilai batas bawah dan batas atas keluaran aktuator diukur. Perubahan pada nilai batas bawah dan batas atas dihitung menggunakan rumus (11) dan (12). Hasilnya harus diverifikasi untuk memenuhi persyaratan bagian 6.2.4.
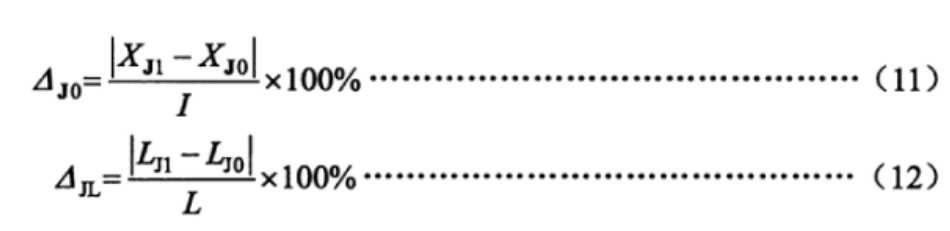
Di mana:
△J0: Perubahan nilai batas bawah dan atas sinyal keluaran posisi akibat getaran mekanis, pada %;
XJ1: Nilai terendah dan tertinggi yang terukur dari sinyal keluaran posisi selama uji getaran, dalam miliampere (mA);
XJ0Nilai terendah dan tertinggi yang terukur dari sinyal keluaran posisi sebelum uji getaran, dalam miliampere (mA);
△JL: Perubahan nilai batas bawah dan atas poros keluaran (batang) akibat getaran mekanis, pada %;
LJ1Nilai langkah terendah dan tertinggi yang diukur pada poros keluaran (batang) selama uji getaran, dalam derajat (°), milimeter (mm), atau putaran (r);
LJ0Nilai langkah terendah dan tertinggi yang diukur pada poros keluaran (batang) sebelum uji getaran, dalam derajat (°), milimeter (mm), atau putaran (r).
7.24 Dampak Lingkungan Transportasi
Pengujian suhu, guncangan, dan jatuh bebas harus dilakukan sesuai dengan parameter pengujian yang ditentukan dalam bagian 6.2.5 standar ini dan metode dalam GB/T 25480. Setelah pengujian, posisi nol dapat disesuaikan, diikuti dengan pengujian kinerja dan inspeksi visual.
Catatan: Jika uji pengaruh suhu lingkungan telah dilakukan pada suhu 55°C (atau lebih tinggi), uji suhu tinggi dapat ditiadakan.
7.25 Kekebalan Radiasi Medan Elektromagnetik Frekuensi Radio
Dalam kondisi tanpa beban, aktuator digerakkan ke posisi 50% pada langkah penuh. Medan elektromagnetik yang dipancarkan dalam rentang frekuensi 80 MHz hingga 1000 MHz dengan intensitas 3V/m diterapkan pada jarak 3 meter dari aktuator, sesuai dengan persyaratan GB/T 17626.3. Selama pengujian ini, perubahan sinyal keluaran umpan balik posisi atau nilai langkah poros (batang) keluaran diamati dan dicatat untuk memastikan bahwa nilai-nilai tersebut memenuhi persyaratan bagian 6.2.6 dari standar ini.
7.26 Kekebalan Transien/Ledakan Listrik Cepat
Dalam kondisi tanpa beban, aktuator digerakkan ke posisi 50% pada langkah penuh. Tegangan uji diterapkan sesuai dengan persyaratan GB/T 17626.4, dengan tegangan positif dan negatif 1000V pada terminal catu daya dan tegangan positif dan negatif 500V pada terminal input sinyal. Selama pengujian ini, perubahan sinyal keluaran umpan balik posisi atau nilai langkah poros (batang) keluaran diamati dan dicatat untuk memastikan bahwa nilai-nilai tersebut memenuhi persyaratan bagian 6.2.7 dari standar ini.
7.27 Kekebalan Lonjakan (Impuls)
Dalam kondisi tanpa beban, aktuator digerakkan ke posisi 50% pada langkah penuh. Tegangan positif dan negatif 1kV diterapkan antara saluran catu daya aktuator dan ground, sesuai dengan GB/T 17626.5. Selama pengujian ini, perubahan sinyal keluaran umpan balik posisi atau nilai langkah poros (batang) keluaran diamati dan dicatat untuk memastikan bahwa nilai-nilai tersebut memenuhi persyaratan bagian 6.2.8 dari standar ini.
7.28 Kekebalan terhadap Pelepasan Muatan Elektrostatik
Dalam kondisi tanpa beban, aktuator digerakkan ke posisi 50% pada langkah penuh. Cangkang aktuator dihubungkan ke ground dengan aman. Pelepasan kontak positif dan negatif 4kV dan kemudian pelepasan udara positif dan negatif 8kV diterapkan pada aktuator, sesuai dengan persyaratan GB/T 17626.2. Selama pengujian ini, perubahan sinyal keluaran umpan balik posisi atau nilai langkah poros (batang) keluaran diamati dan dicatat untuk memastikan bahwa nilai-nilai tersebut memenuhi persyaratan bagian 6.2.9 dari standar ini.
7.29 Daya Frekuensi Kekebalan Medan Magnet
Dalam kondisi tanpa beban, aktuator ditempatkan pada dudukan uji medan magnet eksternal dan digerakkan ke posisi 50% pada langkah penuh. Kekuatan medan magnet adalah 400 A/m, dan arah pengujian adalah X/Y/Z, sesuai dengan GB/T 17626.8. Selama pengujian ini, perubahan sinyal keluaran umpan balik posisi atau nilai langkah poros (batang) keluaran diamati dan dicatat untuk memastikan bahwa nilai-nilai tersebut memenuhi persyaratan bagian 6.2.10 dari standar ini.
7.30 Penampilan
Metode visual dan taktil harus digunakan untuk memeriksa apakah permukaan rata dan halus, tanpa retak, gerigi, atau cacat lain yang memengaruhi penampilan. Lapisan permukaan harus terpasang dengan aman, rata, halus, dan warnanya seragam, tanpa noda minyak, lekukan, atau kerusakan mekanis lainnya. Untuk aktuator dengan fungsi tampilan, tampilan harus terlihat jelas tanpa karakter yang hilang.
7.31 Tingkat Perlindungan Enklosur
Pengujian perlindungan selubung IP67 atau IP65 harus dilakukan sesuai dengan metode yang ditentukan dalam GB 4208—2008.
7.32 Kinerja Tahan Ledakan
Pengujian tahan ledakan harus dilakukan oleh unit pengujian yang diakui secara nasional, sesuai dengan persyaratan GB 3836.1 dan GB 3836.2.


 English (UK)
 香港中文
 繁體中文
 English (Canada)
 English (South Africa)
 English (Australia)
 English (New Zealand)
 English
 Español de Puerto Rico
 Français du Canada
 Español de México
 Español de Chile
 Español de Colombia
 Español de Uruguay
 עִבְרִית
 Nederlands (België)
 Français de Belgique
 Eesti
 Latviešu valoda
 Lietuvių kalba
 Français
 Deutsch
 Norsk nynorsk
 Deutsch (Österreich)
 Slovenčina
 Deutsch (Schweiz)
 Italiano
 Bahasa Indonesia
 Español
 Português
 Pусский
 Türkçe
 Indonesia