





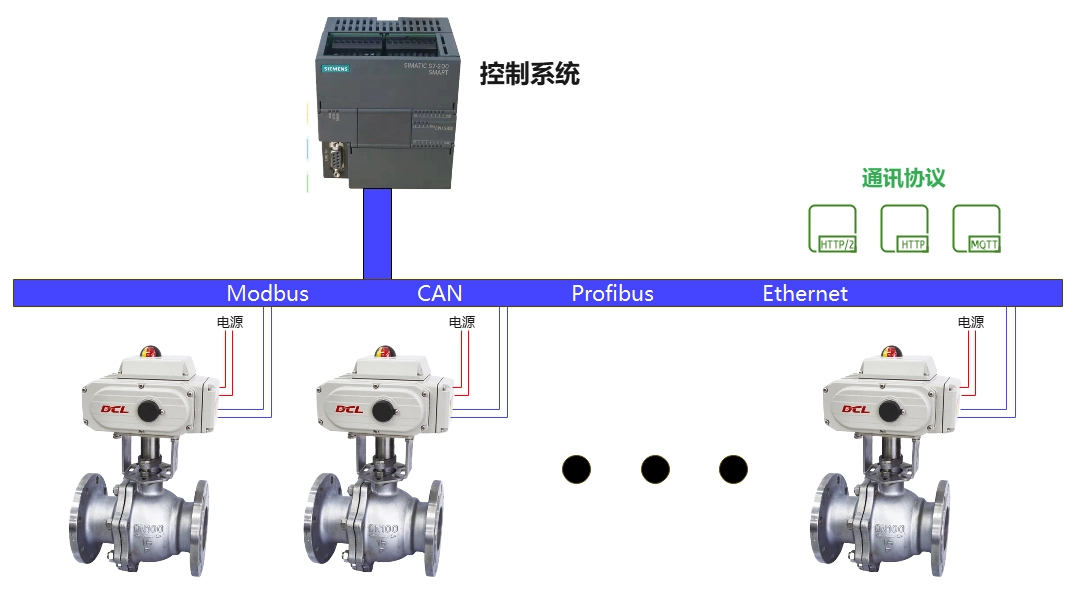
מפעילי DCL תומכים בפרוטוקול Modbus-RTU. בהתייחס למדריך יישום זה, ניתן לחבר מפעילי DCL ל-Modbus.
לוּחַ
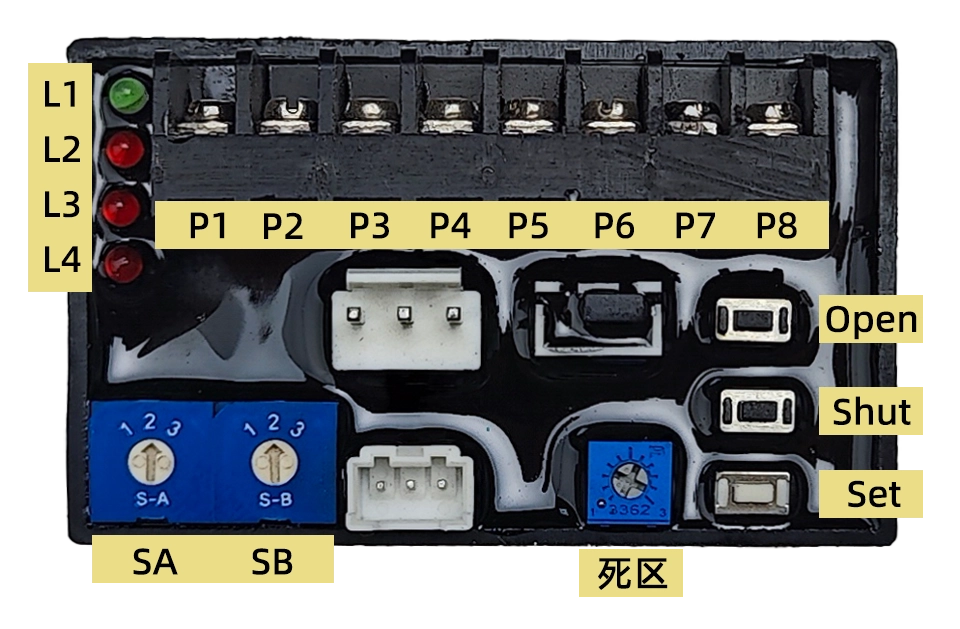
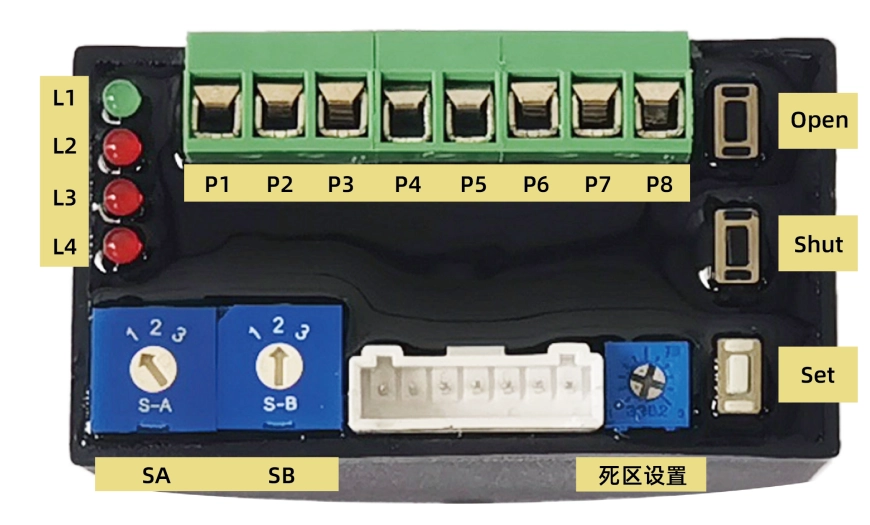
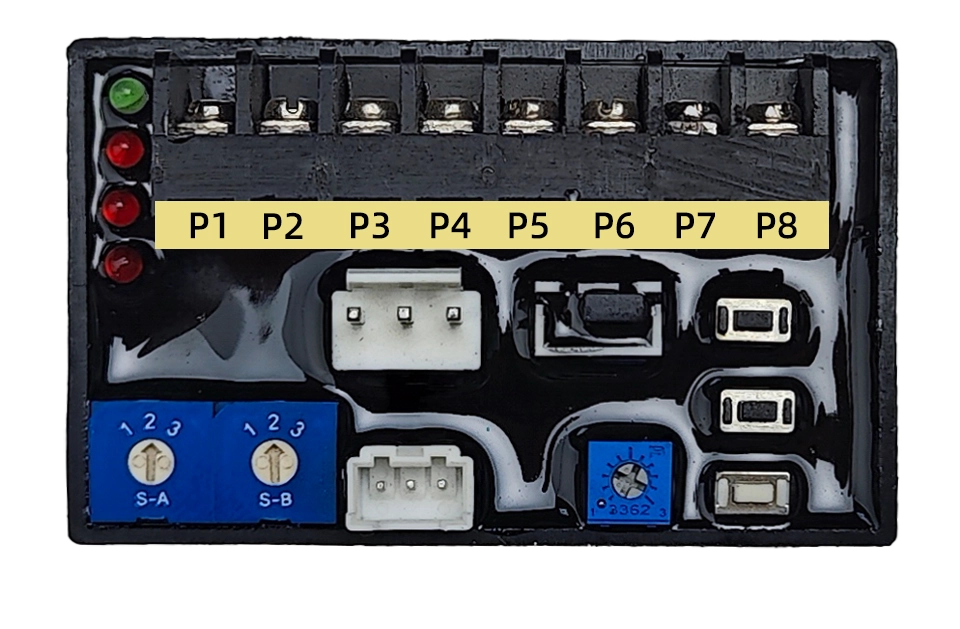
1. הגדרת ממשק
P1: 220VAC N
P2: 220VAC L
P3: קלט 4-20mA –
P4: קלט 4-20mA+
P5: פלט 4-20mA-
P6: פלט 4-20mA+
P7:RS485 A
P8:RS485 B
2. כפתור
לִפְתוֹחַ: משמש במצב הגדרה. לחץ על כפתור זה כדי לפתוח את המפעיל ושחרר אותו לעצירה. לחץ בו זמנית על כפתורי הגדרה ופתיחה כדי לקבוע את מצב הפתיחה המלאה.
לִסְגוֹר: משמש במצב הגדרה. לחץ על כפתור זה כדי לסגור את המפעיל תוך שחרורו לעצירה. לחץ בו זמנית על כפתורי הגדרה ופתיחה כדי להגדיר את מצב הסגירה המלאה.
מַעֲרֶכֶת: משמש במצב הגדרה. השתמשו בשילוב עם לחצן זה יחד עם לחצנים אחרים כדי להגדיר את הפרמטרים.
3. החלף
דרום אפריקה: הגדר מצב פעולה
1-אפנון רגיל
2-מצב הגדרה
3-אפנון הפוך
ס.ב.: הגדר מיקום בטיחות (ברירת מחדל מוגדרת ל-2)
1 - סעו לפתיחה מלאה
2 - שמור על מיקום
3 - סעו לסגירה מלאה
4. היסטרזיס
הגדר ערך היסטרזיס מ-0.5% עד 5% כאשר סקאלה אחת מייצגת 0.5%
המפעיל לא ישנה את מיקום השסתום עד שהפער בין אות הקלט המצוין למיקום השסתום הנוכחי יהיה גדול מערך ההיסטרזיס.
5. אינדיקציה
L1ירוק, חיווי הפעלה;
L2אדום, שגיאת אות קלט, נדלק כאשר אות הקלט חורג מהטווח;
L3אדום, שגיאת פוטנציומטר, דולק כאשר הפוטנציומטר אינו תקין או חוט החיבור שבור;
L4אדום, שגיאת תקוע, נדלק כאשר לא ניתן להניע את המפעיל לפתיחה או סגירה.
לְהַקִים
העבר את SA למצב 2 כדי להיכנס למצב הגדרה. לאחר מכן תוכל להגדיר את טווח סיבוב הפעולה, להגדיר את מיקום הבטיחות, לכייל את אות הקלט והפלט וכו'.
1. הגדרת טווח פעולה
הגדר מיקום סגירה מלאה:
- לחץ על כפתור KO/KC כדי להניע את השסתום למצב סגור לחלוטין.
- לחץ לחיצה ממושכת על כפתור KS ולאחר מכן על כפתור KC עד ש-L2 יופעל כ-3-4 שניות לאחר מכן, מה שאומר שהגדרת מצב סגירה מלאה הושלמה.
- עכשיו אתה יכול לשחרר את 2 הכפתורים האלה.
הגדר מצב פתוח לחלוטין:
- לחץ על כפתור KO/KC כדי להניע את השסתום למצב פתוח לחלוטין.
- לחץ לחיצה ממושכת על כפתור KS ולאחר מכן על כפתור KO עד ש-L2 יופעל כ-3-4 שניות לאחר מכן, מה שאומר שהגדרת מצב פתוח לחלוטין הושלמה.
- עכשיו אתה יכול לשחרר את 2 הכפתורים האלה.
הערה: כאשר מצב פתיחה וסגירה מלאים מוגדרים עם אותו מצב, התצורה תתבצע בהצלחה. אך המפעיל לא יסתובב במצב אפנון.
2. הגדרת פרמטרי Modbus
- אוגרים מ- 0x0040 עד 0x0042 משמשים לקביעת פרמטרי תקשורת.
- ראשית, היכנסו למצב הגדרה על ידי כתיבת הערך 0xA501 לרגיסטר 0x0040, לאחר מכן הגדר את מזהה העבד וקצב הבאוד על ידי כתיבת ערכים לרגיסטרים 0x0041 ו-0x0042.
- פרמטרים חדשים יעודכנו ב-1S.
- צא ממצב הגדרה על ידי כתיבת 0x0000 כדי לרשום 0x0040.
התחל את המודולציה
העבר את SA ל-1 כדי להתחיל את המודולציה.
- לאחר ההפעלה, המפעיל מתחיל כברירת מחדל לעקוב אחר אות הקלט 4-20mA לצורך אפנון.
- שליחת פקודות דרך modbus מאפשרת למפעיל לעבוד במצב בקרת תקשורת ולחזור אוטומטית למצב בקרה אנלוגי לאחר כיבוי והדלקה מחדש של המפעיל.
אפנון עם 4-20mA
- המפעיל יניע את השסתום למצב הספציפי כפי שמייצג אות הקלט 4-20mA.
- אות הפלט של 4-20mA יפלוט את מיקום השסתום בזמן אמת.
- יציאת "ON/OFF Open" תפליט אות יעיל (מתחבר ל-COM) כאשר השסתום יונע למצב פתוח לחלוטין.
- יציאת "ON/OFF Shut" תפליט אות יעיל (מתחבר ל-COM) כאשר השסתום יונע למצב סגירה מלאה.
- המפעיל יניע את השסתום למצב בטיחות כאשר אספקת החשמל מנותקת או שיש תקלה באות הקלט.
- המפעיל יחזור למצב אפנון לאחר החזרת אספקת החשמל ואות הקלט.
הערה: ניתן להפעיל את SW2 ל-3 כדי להפעיל את הפעולה ההפוכה. במקרה כזה, ערך קלט של 4mA יועבר כ-20mA, וערך קלט של 20mA יועבר כ-4mA. כך שהאפנון הוא בדיוק כמו במצב הפוך.
אפנון עם Modbus-RTU/RS485
שכבת חומרה
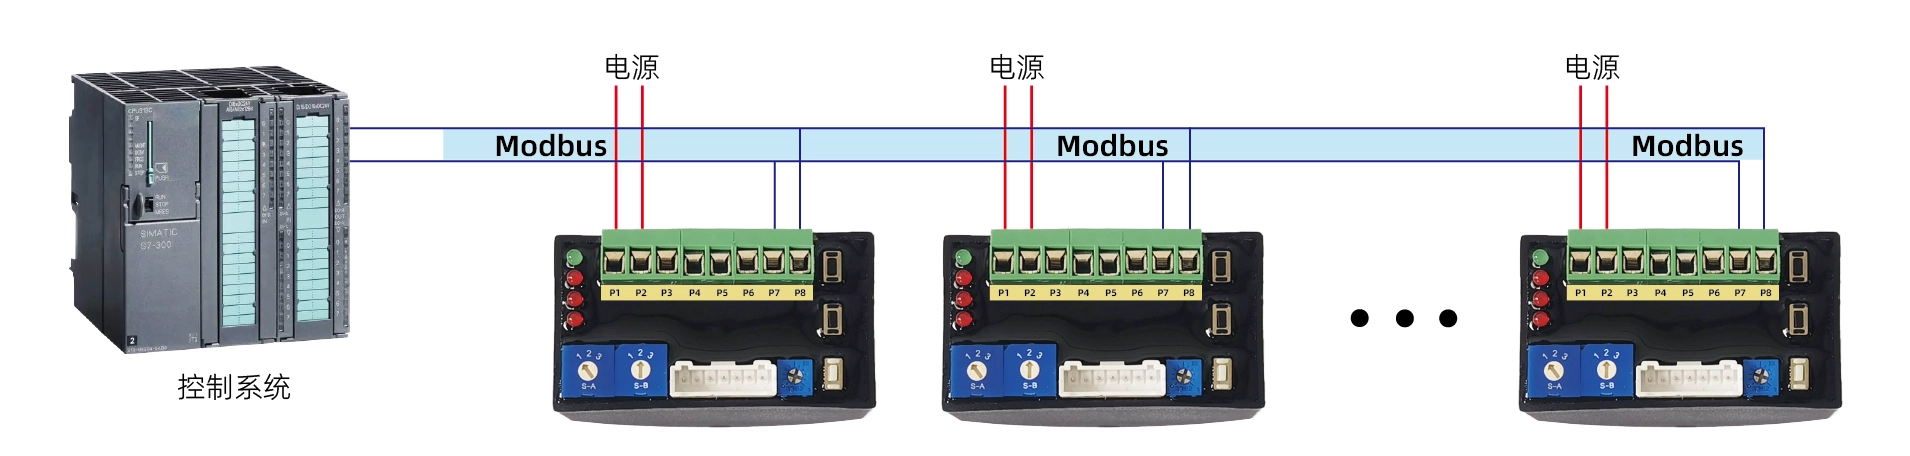
- מפעיל DCL תומך בפרוטוקול Modbus-RTU, RS485 משמש בשכבה הפיזית.
- מזהה עבד: ברירת מחדל 1
- קצב באוד: ניתן להגדרה עם ערך ברירת מחדל 9600
- פורמט נתונים RS485: סיבית התחלה אחת + 8 סיבית נתונים + סיבית עצירה אחת (ללא בדיקת זוגיות)
1. ממשק
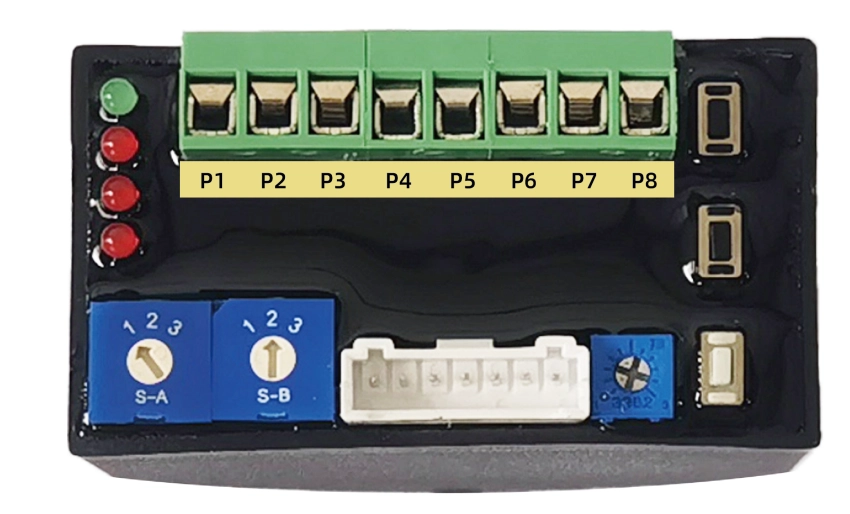
P1: ספק כוח –
P2: ספק כוח +
P7:RS485 A
P8:RS485 B
P3~P6: שמור (4~20mA/0~10V)
2. תרשים חיבור
שכבת היישומים
1. ADU
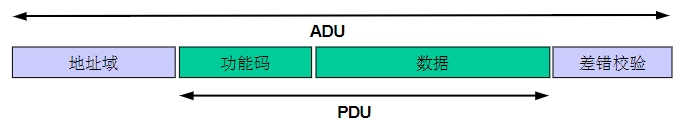
2. קודי פונקציה
| תְעוּדַת זֶהוּת | שֵׁם | לְתַאֵר |
|---|---|---|
| 0x03 | קרא מספר רגיסטרים | במכשיר מרוחק, השתמש בקוד פונקציה זה כדי לקרוא את תוכן הבלוקים העוקבים באוגר ההחזקה. |
| 0x06 | כתוב אוגר יחיד | במכשיר מרוחק, השתמש בקוד פונקציה זה כדי לכתוב אוגר יחיד |
| 0x10 | כתוב מספר רגיסטרים | במכשיר מרוחק, השתמש בקוד פונקציה זה כדי לכתוב בלוקי אוגרים עוקבים (1 עד כ-120 אוגרים) |
3. הגדרת פרמטרי תקשורת
- אוגרים מ- 0x0040 עד 0x0042 משמשים לקביעת פרמטרי תקשורת.
- ראשית, היכנסו למצב הגדרה על ידי כתיבת הערך 0xA501 לרגיסטר 0x0040, לאחר מכן הגדר את מזהה העבד וקצב הבאוד על ידי כתיבת ערכים לרגיסטרים 0x0041 ו-0x0042.
- פרמטרים חדשים יעודכנו ב-1S.
- צא ממצב הגדרה על ידי כתיבת 0x0000 כדי לרשום 0x0040.
4. איפוס פרמטרי התקשורת לערך ברירת המחדל
- הגדר את SA ו-SB ל-2.
- החזיקו את KS יותר מ-3 שניות, הנורית האדומה תהבהב, כעת שחררו את KS.
- לאחר מכן, החזק את KC למשך יותר מ-3 שניות, הנורית האדומה תהבהב שוב, שחרר את KC.
- כעת פרמטרי התקשורת יאופסו לערך ברירת המחדל (זיהוי עבד ל-1, קצב באוד ל-9600).
זה משמש כאשר פרמטרי התקשורת חסרים.
5、רשימת רישום
| כתובת רישום | ביט רישום | קבוצת אותות | שם האות | ערך מינימלי | ערך מקסימלי | חֶברָה | קריאה/כתיבה | סוּג | טבלת האמת | לְתַאֵר |
|---|---|---|---|---|---|---|---|---|---|---|
| 0x0010 | ב15-ב5 | \ | \ | \ | \ | \ | r/w | משושה | שמור 0 | לִשְׁמוֹר |
| ב5 | \ | \ | \ | \ | \ | r/w | משושה | שמור 0 | לִשְׁמוֹר | |
| ב4 | לִשְׁלוֹט | לְהַפְסִיק | \ | \ | \ | r/w | משושה | 1: עצור, 0: רגיל | תפסיק לרוץ | |
| ב3 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר | |
| ב2 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר | |
| ב1-ב0 | לִשְׁלוֹט | מצב | \ | \ | \ | r/w | משושה | 1: בקרת תקשורת | מודל בקרה | |
| 0x0011 | b15-b0 | לִשְׁלוֹט | הגדר תואר פתוח | 0 | 10000 | % | r/w | int/hex | 0-10000 מתאים לפתיחה של 0-100% | שלוט בפתיחת השסתום (מקדם יחס 1/100) |
| 0x0012 | b15-b0 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
| 0x0013 | b15-b0 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
| 0x0014 | b15-b0 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
| 0x0015 | b15-b0 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
| 0x0016 | b15-b0 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
| 0x0017 | b15-b0 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
| 0x0018 | ב15-ב6 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
| ב5 | מידע | מיקום שגיאה | \ | \ | \ | ר | משושה | 1: תקלה באיתות המיקום | סימן תקלה של אות מיקום | |
| ב4 | מידע | אות טעות | \ | \ | \ | ר | משושה | 1: תקלה באות הקלט | דגל תקלה של אות קלט | |
| ב3 | מידע | דגל מומנט-over | \ | \ | \ | ר | משושה | 1: עומס יתר | דגל עומס יתר | |
| ב2 | מידע | דגל תקוע | \ | \ | \ | ר | משושה | 1: סיבוב חסום | שלט חסימה | |
| ב1 | מידע | openRunFlag | \ | \ | \ | ר | משושה | 1: סגירת השסתום | סימן פתיחת שסתום | |
| ב0 | מידע | סגורRunFlag | \ | \ | \ | ר | משושה | 1: פתיחת השסתום | סימן סגירת שסתום | |
| 0x0019 | b15-b0 | מידע | openDegree | 0 | 10000 | % | ר | int/hex | 0-10000 מתאים לפתיחה של 0-100% | פתיחת שסתום נוכחית (מקדם יחס 1/100) |
| 0x001A | b15-b0 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
| 0x001B | b15-b0 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
| 0x001C | b15-b0 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
| 0x001D | b15-b0 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
| 0x001E | b15-b0 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
| 0x001F | b15-b0 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
| 0x0040 | b15-b0 | תצורה | מצב cfg | 1 | 127 | \ | rw | משושה | 0x0000: היכנס למצב רגיל | בחירת מצב, ניתן לשנות פרמטרי תצורה רק במצב תצורה |
| 0x0041 | b15-b0 | תצורה | cmm_addr | 1 | 127 | \ | rw | משושה | 1~127 | הגדר כתובת תקשורת |
| 0x0042 | b15-b0 | תצורה | cmm_baudrate | \ | \ | \ | rw | משושה | 0: קצב באוד 4800 | קצב באוד מוגדר |
| 0x0043 | b15-b0 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
| 0x0044 | b15-b0 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
| 0x0045 | b15-b0 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
| 0x0046 | b15-b0 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
| 0x0047 | b15-b0 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
| 0x0048 | b15-b0 | \ | \ | \ | \ | \ | ר | משושה | שמור 0 | לִשְׁמוֹר |
נתוני תקשורת הדגמה
1. קבע מיקום
היכנס למצב בקרת מודבוס:
שידור→◇01 10 00 10 00 01 02 00 01 65 00
Rx←◆01 10 00 10 00 01 00 0C
הגדרת מיקום: 0%
Tx→◇01 10 00 11 00 01 02 00 00 A5 11
מרשם←◆01 10 00 11 00 01 51 סמ"ק
הגדרת מיקום: 50% (5000 -> 0x1388)
Tx→◇01 10 00 11 00 01 02 13 88 A8 47
מרשם←◆01 10 00 11 00 01 51 סמ"ק
הגדרת מיקום: 100% (10000 -> 0x2710)
Tx→◇01 10 00 11 00 01 02 27 10 BF 2D
מרשם←◆01 10 00 11 00 01 51 סמ"ק
לְהַפְסִיק
Tx→◇01 10 00 10 00 01 02 00 11 64 CC
Rx←◆01 10 00 10 00 01 00 0C
2. קבל עמדה
Tx→◇01 03 00 18 00 02 44 0C
Rx←◆01 03 04 00 30 00 00 FA 3C
3. הגדר את מזהה Modbus Slave
היכנס למצב הגדרות
Tx→◇01 10 00 40 00 01 02 A5 01 12 00
Rx←◆01 10 00 40 00 01 00 1D
הגדר את מזהה העבד ל-2
שידור→◇01 10 00 41 00 01 02 00 02 28 80
מרשם←◆01 10 00 41 00 01 51 יום
יציאה ממצב הגדרות
Tx→◇02 10 00 40 00 01 02 A5 00 C7 30
Rx←◆02 10 00 40 00 01 00 2E
4. הגדרת קצב באוד של מודבוס
היכנס למצב הגדרות
Tx→◇01 10 00 40 00 01 02 A5 01 12 00
Rx←◆01 10 00 40 00 01 00 1D
הגדר את קצב הבאוד ל-9600
Tx→◇01 10 00 42 00 01 02 00 01 68 B2
Rx←◆01 10 00 42 00 01 A1 DD
יציאה ממצב הגדרות
Tx→◇01 10 00 40 00 01 02 A5 00 D3 C0
Rx←◆01 10 00 40 00 01 00 1D


 English (UK)
 香港中文
 繁體中文
 English (Canada)
 English (South Africa)
 English (Australia)
 English (New Zealand)
 English
 Español de Puerto Rico
 Français du Canada
 Español de México
 Español de Chile
 Español de Colombia
 Español de Uruguay
 עִבְרִית
 Nederlands (België)
 Français de Belgique
 Eesti
 Latviešu valoda
 Lietuvių kalba
 Français
 Deutsch
 Norsk nynorsk
 Deutsch (Österreich)
 Slovenčina
 Deutsch (Schweiz)
 Italiano