

Sisukord
Eessõna
1 Ulatus
2 Normatiivsed viited
3 terminit ja definitsiooni
4 Toote klassifikatsioon ja põhiparameetrid
4.1 Toote klassifikatsioon
4.2 Põhiparameetrid
Intelligentsete ajamite 5 põhifunktsiooni
5.1 Ekraani funktsioon
5.2 Parameetrite seadistusfunktsioon
5.3 Kohapealse konfiguratsiooni funktsioon
5.4 Vea enesediagnostika ja häirefunktsioon
5.5 Sidefunktsioon
5.6 Muud funktsioonid
6 Nõuded
6.1 Põhilised jõudlusnõuded
6.2 Mõjutavate tegurite poolt mõjutatud toimivusnõuded
6.3 Välimus
6.4 Korpuse kaitsetase
6.5 Plahvatuskindel jõudlus
7 katsemeetodit
7.1 Katsetingimused
7.2 Üldised testimissätted
7.3 Põhiviga
7.4 Positsiooni väljundsignaali põhihälve
7.5 Hüsterees
7.6 Surnud tsoon
7.7 Viivitus
7.8 Nimikäiguaja viga
7.9 Käivitusomadused
7.10 Löögi juhtimismehhanismi korduvusviga
7.11 Isolatsioonitakistus
7.12 Isolatsioonitugevus
7.13 Temperatuuri tõus
7.14 Pikaajaline stabiilsus
7.15 Maksimaalse ja minimaalse juhtimismomendi ja tõukejõu korduvuse viga
7.16 Käsitsi-elektriline lülitusmehhanism
7.17 Intelligentsete ajamite põhifunktsioonid
7.18 Müra
7.19 Sujuv (sagedus) kiiruse reguleerimine
7.20 Keskkonnatemperatuuri mõju
7.21 Niiskuse ja kuumuse mõju
7.22 Toitepinge mõju
7.23 Mehaanilise vibratsiooni mõju
7.24 Transpordikeskkonna mõju
7.25 Elektromagnetiliste häirete immuunsus raadiosagedusväljade suhtes
7.26 Elektromagnetiline immuunsus kiirete elektriliste siirdeimpulsside suhtes
7.27 Liigpinge (löögi) immuunsus
7.28 Elektrostaatilise laengu immuunsus
7.29 Võimsussageduse magnetvälja immuunsus
7.30 Välimus
7.31 Korpuse kaitsetase
7.32 Plahvatuskindel jõudlus
8 Kontrollireeglid
8.1 Tehase kontroll
8.2 Tüübikatse
9 Märgistamine, pakendamine ja ladustamine
9.1 Märgistus
9.2 Pakendamine
9.3 Ladustamine
Tabel 1. Põhilised tehnilised tulemusnäitajad
Tabel 2 Mõjutavate tegurite poolt mõjutatud tehnilised näitajad
Tabel 3 Kontrollitavad punktid
Eessõna
See standard on koostatud vastavalt standardile GB/T1.1—2009.
See standard asendab standardit JB/T 8219—1999 „Elektrilised ajamid tööstusprotsesside mõõtmise ja juhtimissüsteemidele”. Peamised tehnilised muudatused võrreldes standardiga JB/T 8219—1999 on järgmised:
Standardi pealkirja on muudetud;
Normatiivseid viiteid on ajakohastatud (vt 2. peatükk);
Tooteklassifikatsioonis on algne ajami sisendi ja väljundi vahelise seose põhjal põhinev klassifikatsioon muudetud juhtimismeetodi alusel põhinevaks klassifikatsiooniks, jagades selle lülititüüpi ajamiteks ja reguleerimistüüpi ajamiteks (vt 4.1.2); lisatud on mootori ajamirežiimil põhinev meetod (vt 4.1.4); 1999. aasta versioonis olevad „summutuskarakteristikute, pilu ja surnud tsooni” näitajad on eemaldatud (vt 1999. aasta versiooni punkt 4.2);
Algsest standardist pärit „proportsionaalse ajami sisendsignaali” on muudetud reguleerimistüüpi ja lülititüüpi ajamite eelistatud sisendsignaaliks (vt 4.2.5);
Lisatud on intelligentsete ajamite põhifunktsioonid (vt 5. peatükk);
Täpsusastmeid on muudetud algsest „Tase 1, 2,5, 5“ väärtuseks „Tase 0,5, 1,0, 1,5, 2,5“ (vt tabel 1); algses tabelis 1 olevad terminid „proportsionaalsed elektrilised ajamid“ ja „integraalsed elektrilised ajamid“ on muudetud väärtusteks „reguleerivad ajamid“ ja „lülitiga ajamid“;
Nõuded hõlmavad nüüd „maksimaalseid ja minimaalseid juhtimismomendi ja tõukejõu korduvusvigu“, „intelligentsete ajamite põhifunktsioone“, „raadiosagedusliku elektromagnetvälja kiirguskindlust“, „elektriliste kiirete siirdeimpulsside grupi immuunsust“, „impulsi (löögi) immuunsust“, „elektrostaatilise laengu immuunsust“ ja „võrgusagedusliku magnetvälja immuunsust“ (vt 6.1.13, 6.1.15, 6.2.6, 6.2.7, 6.2.8, 6.2.9, 6.2.10);
Mõningaid katsemeetodeid on muudetud või lisatud, näiteks temperatuuri tõus (vt 7.13), keskkonnatemperatuuri mõjud (vt 7.20), toitepinge mõjud (vt 7.22) jne.
Selle standardi pakkus välja Hiina Masinatööstuse Föderatsioon ning see kuulub tööstusprotsesside mõõtmise ja juhtimise ning automatiseerimise standardimise riikliku tehnilise komitee (SAC/TC124) jurisdiktsiooni alla.
Üldised ja intelligentsed elektriajamid tööstuslike protsesside juhtimissüsteemidele
1 Ulatus
See standard määrab kindlaks tööstusprotsesside juhtimissüsteemides kasutatavate tavaliste ja intelligentsete elektriajamite (edaspidi ajamid) tooteklassifikatsiooni, nõuded, katsemeetodid, kontrollireeglid, märgistuse, pakendamise ja ladustamise.
See standard on kohaldatav igat tüüpi mootoriga töötavatele ajamitele, sealhulgas nurkkäiguga, lineaarkäiguga ja mitme pöördega ajamitele.
2 Normatiivsed viited
Järgmised dokumendid on käesoleva dokumendi kohaldamiseks olulised. Dateeritud viited kehtivad käesolevale dokumendile ainult määratud versioonides. Dateerimata viidete puhul kehtib uusim versioon (koos kõigi muudatustega).
GB 3836.1 Plahvatusohtlikud atmosfäärid 1. osa: Seadmete üldised nõuded
GB 3836.2 Plahvatusohtlikud atmosfäärid 2. osa: Leegikindlate korpustega kaitstud seadmed „d”
GB 4208-2008 Korpuse kaitseklass (IP-kood)
GB/T 13384 Elektromehaaniliste toodete pakendamise üldised tehnilised tingimused
GB/T 17626.2 Elektromagnetilise ühilduvuse testimis- ja mõõtmistehnikad. Elektrostaatilise laengu immuunsuse test.
GB/T 17626.3 Elektromagnetilise ühilduvuse testimis- ja mõõtmistehnikad. Kiirgusliku raadiosagedusliku elektromagnetvälja immuunsuse test
GB/T 17626.4 Elektromagnetilise ühilduvuse testimis- ja mõõtmistehnikad. Elektrilise kiire siirde/purske immuunsuse test.
GB/T 17626.5 Elektromagnetilise ühilduvuse testimis- ja mõõtmistehnikad. Ülepinge (löögi) immuunsuse test
GB/T 17626.8 Elektromagnetilise ühilduvuse testimis- ja mõõtmistehnikad. Võimsus- ja sagedusmagnetvälja immuunsuse test
GB/T 18271.1—2000 Protsessi mõõtmise ja juhtimisseadmete toimivuse hindamise üldised meetodid ja protseduurid. 1. osa: Üldpõhimõtted
GB/T 25480 Põhilised keskkonnatingimused ja katsemeetodid instrumentide ja mõõteriistade transportimiseks ja ladustamiseks
GB/T 26815—2011 Tööstusautomaatika instrumentide terminoloogia Täiturmehhanismide terminoloogia
3 terminit ja definitsiooni
Käesolevale dokumendile kehtivad nii standardis GB/T 26815—2011 kui ka allpool esitatud terminid ja definitsioonid.
Maksimaalne juhtimismomentMaksimaalne pöördemoment, mida ajam saab töö ajal juhtida.
Minimaalne juhtimismomentMinimaalne pöördemoment, mida ajam saab töö ajal juhtida.
Maksimaalne tõukejõudMaksimaalne tõukejõud, mida ajam saab töö ajal juhtida.
Minimaalne juhtimisjõudMinimaalne tõukejõud, mida ajam töö ajal juhtida suudab.
4 Toote klassifikatsioon ja põhiparameetrid
4.1 Toote klassifikatsioon
4.1.1 Klassifikatsioon väljundväljasurve tüübi järgi
Väljundvõimsuse tüübi järgi liigitatakse ajamid järgmiselt:
Nurkkäik
Lineaarne käik
Mitmekordne pööre
4.1.2 Klassifikatsioon kontrollimeetodi järgi
Täiturmehhanismid liigitatakse juhtimismeetodi järgi järgmiselt:
Lüliti tüüpi
Reguleeriv tüüp
4.1.3 Töökeskkonna järgi liigitamine
Töökeskkonna järgi liigitatakse ajamid järgmiselt:
Tavapärane tüüp
Plahvatuskindel tüüp
(Märkus: Vajadusel saab kasutada ka teisi tüüpe.)
4.1.4 Mootori ajami režiimi järgi klassifitseerimine
Täiturmehhanismid liigitatakse mootori ajami režiimi järgi järgmiselt:
Mehaaniline kontakttüüp
Elektrooniline kontaktivaba tüüp
4.2 Põhiparameetrid
4.2.1 Töökeskkonna tingimused
Täiturmehhanismid peaksid suutma töötada järgmistel tingimustel:
Ümbritseva õhu temperatuur: -10°C ~ 55°C või -20°C ~ 60°C või -30°C ~ 70°C
Suhteline õhuniiskus: mitte üle 95%
Atmosfäärirõhk: 86 kPa ~ 106 kPa
(Märkus: Erikeskkondades kasutatavate ajamite puhul tuleks töötingimused kindlaks määrata kasutaja ja tootja vaheliste konsultatsioonide teel.)
4.2.2 Toiteallika tingimused
Täiturmehhanismid kasutavad töötamiseks järgmisi toiteallikaid:
Vahelduvvool: ühefaasiline (220±22)V; kolmefaasiline (380±38)V; sagedus (50±0,5)Hz; harmooniliste sisaldus alla 5%.
Alalisvool: (24±2,4)V; (48±4,8)V; Pulsatsiooni tippväärtus on väiksem kui 5% toitepingest.
(Märkus: Spetsiifiliste toiteallika tingimuste korral peaksid kasutaja ja tootja omavahel konsulteerima.)
4.2.3 Nimikoormus
Täiturmehhanismide nimikoormus valitakse eelistatavalt järgmisest seeriast:
Nurkkäik [ühik: njuutonmeetrid (N·m)]: 6, 16, 40, 100, 250, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, …
Lineaarkäik [ühik: njuuton (N)]: 250, 400, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, 25000, 40000, 60000, …
Mitmekordne [ühik: njuutonmeetrid (N·m)]: 16, 40, 100, 160, 250, 400, 600, 1000, 1600, 2500, …
(Märkus: Tootjad võivad tegelike tingimuste põhjal valida ka teisi seeriaid.)
4.2.4 Nimikäigu pikkus
Täiturmehhanismide nimikäigu väärtus valitakse eelistatavalt järgmisest seeriast:
Nurkkäik [ühik: kraadid (°)]: 50, 70, 90, 120, 270, …
Lineaarne käik [ühik: millimeetrid (mm)]: 10, 16, 25, 40, 60, 100, 160, 250, 400, 600, 1000, …
Mitmekordne [ühik: pöörded (r)]: 5, 7, 10, 15, 20, 40, 80, 120, …
(Märkus: Tootjad võivad tegelike tingimuste põhjal valida ka teisi seeriaid.)
4.2.5 Sisendsignaal
4.2.5.1 Reguleeriva tüüpi ajamid eelistatavalt tuleks kasutada järgmist sisendsignaali:
Alalisvool 4 mA ~ 20 mA
(Märkus: Teisi sisendsignaale saab valida vastavalt kasutaja vajadustele.)
4.2.5.2 Lülititüüpi ajamid eelistatavalt tuleks kasutada järgmisi sisendsignaale:
Passiivne kontakt, DC 24V, AC 220V
(Märkus: Teisi sisendsignaale saab valida vastavalt kasutaja vajadustele.)
4.2.6 Lülitussagedus
Täiturmootor töötab vahelduva pöördrežiimiga töötsükli režiimis. Kui töötsükkel on vahemikus 20% kuni 80%, valitakse lülituste arv tunnis järgmistest seeriatest: 100, 320, 630, 1200, 1800.
Märkus 1: Töötsükkel viitab ajami mootori sisselülitusaja ja mootori väljalülitustsükli aja suhtele, väljendatuna protsentides.
Märkus 2: Töötsüklit, lülitussagedust ja lülitusaega tunnis saab kasutaja vajaduste põhjal erinevalt määrata.
Intelligentsete ajamite 5 põhifunktsiooni
5.1 Ekraani funktsioon
Intelligentsed ajamid saavad kuvada tööparameetreid, tööoleku teavet, signaalipäringuid, rikkehäireid jne inimese ja masina liidese kaudu hiina keeles (või muudes keeltes vastavalt kasutaja vajadustele).
5.2 Parameetrite seadistusfunktsioon
Intelligentsed ajamid saavad inimese ja masina liidese kaudu seadistada tööparameetreid, nagu käik ja pöördemoment. Samuti saavad nad kalibreerida 4mA–20mA voolu väljundsignaale.
5.3 Kohapealse konfiguratsiooni funktsioon
Intelligentsetel ajamitel peavad olema vähemalt järgmised kohapealsed konfiguratsioonifunktsioonid:
Tööoleku väljastamiseks mõeldud lüliti kontaktrežiimi kohapealne seadistamine
Kohapealne juhtimisrežiimide seadistamine nii kaugjuhtimise kui ka lokaalse juhtimise jaoks
5.4 Vea enesediagnostika ja häirefunktsioon
Intelligentsed ajamid suudavad ise diagnoosida töö ajal esinevaid ebanormaalseid olukordi (nt mootori ülekuumenemine, toitefaasi kadu, klapi kinnikiilumine) ning kuvada automaatselt lokaalselt rikketeavet ja edastada alarme kaugjuhtimise teel.
5.5 Sidefunktsioon
Intelligentseid ajamid saab varustada valikuliste digitaalsete sideliidestega väljasiini kommunikatsiooni juhtimiseks. Kasutatavat väljasiini protokolli peaks testima vastav autoriteetne testimisasutus, et kinnitada selle vastavust vastavatele väljasiini standarditele.
5.6 Muud funktsioonid
Intelligentsetel ajamitel võivad olla ka järgmised funktsioonid:
Vähemalt 4 lülituskontakti väljundit (vähemalt 2 lülituskontakti säilitavad oma oleku ka pärast voolukatkestust)
Toitefaaside järjestuse isekohandumise funktsioon
Positsiooniandurid peaksid eelistatavalt olema kontaktivabad absoluutsed enkoodrid, mis ei vaja akutoidet.
Pöördemomendi andurid suudavad pidevalt mõõta ajami väljundmomenti (tõukejõudu)
Suure täpsusega juhtimiseks või mitmeastmelise kiiruse juhtimiseks tuleks eelistada astmevaba (sagedusliku) kiiruse juhtimise funktsiooniga ajameid.
6 Nõuded
6.1 Põhilised jõudlusnõuded
Täiturmehhanismide põhijõudlus peaks vastama tabelis 1 esitatud spetsifikatsioonidele.
Tabel 1: Põhilise jõudluse tehnilised andmed
| Klausli nr. | Ese | Ühik | Reguleerivad ajamid | Lüliti ajamid | Märkused |
|---|---|---|---|---|---|
| 0,5 aste | 1.0 klass | 1.5 klass | |||
| 6.1.1 | Põhiline viga | % | ≤ ±0,5 | ≤ ±1,0 | ≤ ±1,5 |
| 6.1.2 | Positsiooni väljundsignaali viga | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.3 | Hüsterees | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.4 | Surnud tsoon (sisendvahemiku protsent) | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.5 | Aja viivitus | s | ≤ 1 | ||
| 6.1.6 | Nimikäiguaja viga | % | Mitte üle ±20 | ||
| 6.1.7 | Käivitusomadused | Tavaline käivitus, kui toitepinge langeb negatiivse piirväärtuseni | |||
| 6.1.8 | Löögikontrolli kordusviga | Mitmekordne pööre: ≤ ±5° | Nurkkäik: ≤ ±1° | Lineaarne käik: ≤ ±1% | |
| 6.1.9 | Isolatsioonitakistus | MΩ | |||
| 6.1.9.1 | Sisendklemmide ja korpuse vahel | ≥20 | ≥50 | ||
| 6.1.9.2 | Sisendklemmide ja toiteklemmide vahel | ≥50 | ≥50 | ||
| 6.1.9.3 | Toiteklemmide ja korpuse vahel | ≥50 | ≥50 | ||
| 6.1.10 | Isolatsiooni tugevus | Testpinge ja -sagedus | Testpinge ja -sagedus | Elektrooniliselt juhitavate, kontaktivabade ajamite testpinge vastavalt tootja nõuetele | |
| 6.1.10.1 | Sisendklemmide ja korpuse vahel | 500 V, 50 Hz | 1500 V, 50 Hz | ||
| 6.1.10.2 | Sisendklemmide ja toiteklemmide vahel | 1500 V, 50 Hz | 1500 V, 50 Hz | ||
| 6.1.10.3 | Toiteklemmide ja korpuse vahel | (Testimise ajal ei olnud läbilööki ega kaarlahendust) | Nimipinge < 60V: 500 V, 50 Hz | Nimipinge 60V~<130V: 1000V, 50 Hz | Nimipinge 130V~<250V: 1500 V, 50 Hz |
| 6.1.11 | Temperatuuri tõus | °C | ≤ 60 | ≤ 60 | |
| 6.1.12 | Pikaajaline tööstabiilsus (pärast 48 töötundi) | Põhiviga peaks ikkagi vastama punktile 6.1.1 | Positsiooni väljundsignaali hälve peaks ikkagi vastama punktile 6.1.2 | Hüsterees peaks ikkagi vastama punktile 6.1.3 | |
| 6.1.13 | Maksimaalse ja minimaalse juhtimismomendi ja tõukejõu kordumisviga | % | ≤ ±10 | ||
| 6.1.14 | Manuaalne-elektriline lülitusmehhanism | Käsitsi-elektrilise lülitamine peaks olema lihtne ja usaldusväärne; käsiratas ei tohiks elektrilise töötamise ajal pöörelda. | |||
| 6.1.15 | Intelligentse tüübi põhifunktsioonid (kehtib ainult intelligentsete ajamite kohta) | ||||
| a) Ekraani funktsioon | Tavaline | ||||
| b) Parameetri seadistusfunktsioon | Tavaline | ||||
| c) Kohapealse konfiguratsiooni funktsioon | |||||
| 1) Tööoleku kuvamiseks lülitage kontaktrežiim välja | Tavaline | ||||
| 2) Kaug- ja lokaalse lüliti juhtimise funktsioon | Tavaline | ||||
| d) Vea enesediagnostika ja häirefunktsioon: | |||||
| 1) Mootori ülekuumenemise alarm | Tavaline | ||||
| 2) Toitefaasi kadumise alarm | Tavaline | ||||
| e) Toitefaaside järjestuse isekohanduv funktsioon | Tavaline | ||||
| f) Väljundmomendi (tõukejõu) pideva mõõtmise funktsioon | Tavaline | ||||
| 6.1.16 | Müra (koormuseta) | ≤75 dB(A) | |||
| 6.1.17 | Astmevaba (muutuva sagedusega) kiiruse reguleerimine | Koormuseta ajami kiirus võib pidevalt väheneda nimikiirusest peaaegu nullini; nimikoormuse 85% korral võib ajami kiirus langeda vähemalt kümnendikuni nimikiirusest, kiiruse veaga mitte üle ±10%. | Kehtib ainult astmevabalt muudetava sagedusega kiirusega ajamite puhul. |
6.2 Keskkonnateguritest mõjutatud toimivusnõuded
Keskkonnategurite mõjul peaks ajamite jõudlus ikkagi vastama tabelis 2 esitatud spetsifikatsioonidele.
Tabel 2: Keskkonnategurite mõju tehnilised kirjeldused
| Klausli nr. | Ese | Ühik | Reguleerivad ajamid | Lüliti ajamid |
|---|---|---|---|---|
| 6.2.1 | Temperatuuri mõju (iga 10 °C muutuse kohta): | |||
| — Väljundi alumise otsa väärtuse muutus | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| — Väljundväärtuse muutus kõrgeima lõppväärtusega | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| 6.2.2 | Niiske kuumuse mõju (temperatuur 40 °C ± 2 °C ja õhuniiskus 91%~95%, pärast 48-tunnist isolatsioonitakistuse testi) | MΩ | ||
| — Sisendklemmide ja korpuse vahel | ≥2 | ≥2 | ||
| — Sisendklemmide ja toiteklemmide vahel | ≥2 | ≥2 | ||
| — Toiteklemmide ja korpuse vahel | ≥2 | ≥2 | ||
| 6.2.3 | Toitepinge mõju (kui toitepinge muutub nimiväärtusest positiivsesse ja negatiivsesse piiri): | % | ||
| — Väljundi alumise otsa väärtuse muutus | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| — Väljundväärtuse muutus kõrgeima lõppväärtusega | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| 6.2.4 | Mehaanilise vibratsiooni mõju: | |||
| — Vibratsiooni sagedus: 10Hz~150Hz | % | ≤ 1 | ≤ 1,5 | ≤ 2,5 |
| — Nihke amplituud: 0,15 mm | — | Pärast testi: Kinnitusdetailid ei ole lahti tulnud ega mehaanilisi kahjustusi tekkinud | ||
| — Kiirenduse amplituud: 20 m/s² | — | Pärast testi: Kinnitusdetailid ei ole lahti tulnud ega mehaanilisi kahjustusi tekkinud | ||
| 6.2.5 | Transpordi keskkonnamõju: | |||
| — Temperatuur: | Kõrge temperatuur: 55°C | Madal temperatuur: -40°C | ||
| — Šokk | Kiirendus: 100 m/s² ±10 m/s² | Impulsi korduse sagedus: 60 korda/min ~ 100 korda/min | Šoki ajad: 1000 ±100 korda | Vabalangemise kõrgus: 100 mm |
| 6.2.6 | Raadiosagedusliku elektromagnetvälja immuunsus | |||
| — Sagedus: 80 MHz~1000 MHz, kaugus: 3 m, väljatugevus: 3 V/m, AM 1 kHz, 80% modulatsioon | % | ≤0,5 | ≤1,0 | ≤1,5 |
6.3 Välimus
Täiturmehhanismi metallpinnakate või -plaat peaks olema sile, terve ning ilma koorumise, kriimustuste ja plekkideta. Kinnitusdetailid peaksid olema kindlalt paigas ning liikuvad osad peaksid olema painduvad ja töökindlad. Ekraanifunktsioonidega ajamitel peaks olema selge ja kahjustamata ekraan, millel ei tohi olla vedelikulekkeid, puuduvaid märke ega moonutatud teksti.
6.4 Korpuse kaitseaste
Intelligentse ajami korpuse kaitseklass ei tohiks olla madalam kui IP67 vastavalt standardile GB4208-2008 ja tavaliste ajamite puhul vähemalt IP65.
6.5 Plahvatuskindel jõudlus
Plahvatuskindla ajami tüüp, tase ja temperatuurigrupp peaksid vastama standardite GB 3836.1 ja GB 3836.2 nõuetele. Selle tootmine ja sertifitseerimine peavad vastama riiklikele eeskirjadele.
7 katsemeetodit
7. Katsemeetodid
7.1 Katsetingimused
7.1.1 Keskkonnatingimused
7.1.1.1 Võrdluslikud atmosfääritingimused
Täiturmehhanismi võrdlusjõudlust tuleks testida järgmistes atmosfääritingimustes:
Ümbritseva õhu temperatuur: 20 °C ± 2 °C;
Suhteline õhuniiskus: 60% kuni 70%;
Atmosfäärirõhk: 86 kPa kuni 106 kPa.
7.1.1.2 Üldised atmosfääritingimused
Kui katseid ei tehta võrdlusatmosfääritingimustes, on soovitatav katsed teha järgmistes atmosfääritingimustes:
Ümbritseva õhu temperatuur: 15–35 °C;
Suhteline õhuniiskus: 45% kuni 75%;
Atmosfäärirõhk: 86 kPa kuni 106 kPa.
7.1.1.3 Muud keskkonnatingimused
Peale Maa magnetvälja peaksid muud välised magnetväljad ja mehaanilised vibratsioonid olema tühised.
7.1.2 Toitetingimused
7.1.2.1 Nimiväärtused
Nagu on täpsustatud punktis 4.2.2.
7.1.2.2 Tolerantsid
Katsetingimuste tolerantsid on järgmised:
Nimipinge: ±1%;
Nimisagedus: ±1%;
Harmooniline sisu: vähem kui 5%.
7.2 Üldised katsereeglid
7.2.1 Testitav toode peaks olema oma tavapärases paigaldusasendis. Toiteallika võib ühendada ja 1 tunni jooksul eelsoojendada, et testitava toote sisetemperatuur stabiliseeruks.
7.2.2 Testitava toote nullpunkti saab enne testi reguleerida. Kui pole teisiti täpsustatud, ei tohiks testi ajal reguleerimist teha.
7.2.3 Kui ei ole teisiti sätestatud, tuleks testitud toode ja sellega seotud testimisseadmed enne mõõtmiste tegemist stabiliseerida võrdlustöötingimustes ning kõiki töötingimusi, mis võivad mõõtmistulemusi mõjutada, tuleks jälgida ja registreerida.
7.2.4 Katsetes kasutatud standardseadmete täpsus tuleks esitada katseprotokollis ning baasvea piir peaks olema väiksem või võrdne ühe kolmandikuga testitud toote baasvea piirist. Seadme mõõtepiirkond peaks vastama mõõdetud väärtuste vahemikule.
7.2.5 Testi ajal tuleks voolu sisendsignaali aeglaselt suurendada või vähendada, lähenedes testpunktidele samas suunas, vältides ülepinget. Kasvavat signaali tuleks käsitleda positiivse käiguna ja kahanevat signaali tagasikäiguna.
7.2.6 Kui ei ole teisiti täpsustatud, tuleks ajami väljundvõlli (varda) katse ajal koormata nimikoormusega. Koormust loetakse positiivseks, kui selle toimesuund langeb kokku väljundvõlli (varda) liikumissuunaga; vastasel juhul loetakse see negatiivseks.
7.2.7 Kui pole teisiti täpsustatud, peaksid testmõõtmispunktid asuma sisendvahemiku punktides 0%, 25%, 50%, 75% ja 100%. Iga testpunkti tuleks mõõta kolm korda nii kasvava kui ka kahaneva signaali suunas. Tehasekontroll võimaldab iga testpunkti mõõta üks kord.
7.2.8 Kui ei ole teisiti sätestatud, peaksid katse mõjutegurid muutuma ainult kindlaksmääratud töötingimuste piires. Kõik muud töötingimused peaksid võrdlustingimustes jääma samaks.
7.2.9 Kui mõjutegurite katseid ei ole võimalik läbi viia võrdlusatmosfääritingimustes, saab katse läbi viia üldistes atmosfääritingimustes.
7.2.10 Kui pole teisiti täpsustatud, on katse nimikäigu vahemik järgmine:
Mitmekordne pööre: 10 pööret;
Nurkkäik: 90°;
Lineaarne käik: 16 mm.
7.3 Põhiviga
Baasviga arvutatakse sisendsignaali aeglase suurendamise või vähendamise teel, registreerides sisendsignaali väärtused ja väljundvõlli (varda) käigu väärtused nii positiivses kui ka vastassuunas vastavalt valemile (1).
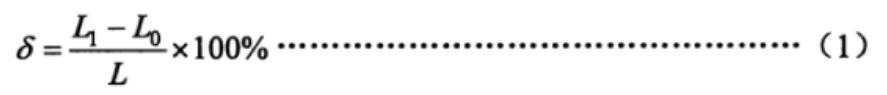
Valem (1)
Kus:
δ: baasviga, %;
L1: Väljundvõlli (varda) käigu väärtus kraadides (°), millimeetrites (mm) või pööretes (r);
Lo: Väljundvõlli (varda) teoreetiline käigupikkus kraadides (°), millimeetrites (mm) või pööretes (r);
L: Väljundvõlli (varda) nimikäigu vahemik kraadides (°), millimeetrites (mm) või pööretes (r).
Kontrollige, kas iga mõõtepunkti baasviga ületab punktis 6.1.1 määratud piiri.
7.4 Positsiooni väljundsignaali põhihälve
Asendi väljundsignaal ühendatakse 250 Ω koormustakistusega ja ajam viiakse asendisse „täielikult suletud“. Reguleerige asendi väljundsignaal 4 mA-ni; viige ajam asendisse „täielikult avatud“ ja reguleerige asendi väljundsignaal 20 mA-ni. Seejärel käivitage ajam ja registreerige asendi väljundsignaali väärtused igas punktis nii positiivses kui ka vastassuunas. Põhihälve arvutatakse valemi (2) abil.
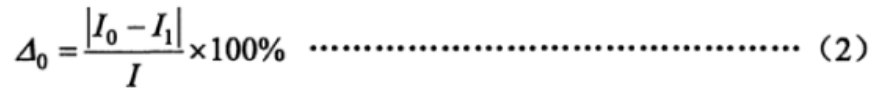
Valem (2)
Kus:
△0: Positsiooni väljundsignaali põhihälve, %;
Io: positsiooni väljundsignaali teoreetiline väärtus milliamprites (mA);
I1: Positsioneerimisväljundsignaali mõõdetud väärtus milliamprites (mA);
I: Positsioneerimisväljundsignaali vahemik milliamprites (mA). (4 mA kuni 20 mA puhul I = 16 mA; 0 mA kuni 20 mA puhul I = 20 mA).
Kontrollige, kas iga mõõtepunkti põhihälve ületab punktis 6.1.2 määratud piiri.
7.5 Hüsterees
Täiturmehhanismi hüsterees määratakse kindlaks igas katsepunktis mõõdetud edasi- ja tagasikäigu põhivigade maksimaalse algebralise erinevuse abil, nagu on kindlaks määratud punktides 7.3 ja 7.4.
7.6 Surnud tsoon
Reguleerivate ajamite puhul tuleks surnud tsooni mõõta nimikäigu punktide 25%, 50% ja 75% juures. Mõõtmisetapid on järgmised:
Suurendage (või vähendage) sisendsignaali aeglaselt, kuni väljundvõllil (vardal) toimub tajutav käigu muutus, ja registreerige sisendsignaali väärtus selles punktis I (mA);
Seejärel vähendage (või suurendage) sisendsignaali aeglaselt vastassuunas, kuni väljundvõllil (vardal) toimub tajutav käigu muutus ja registreerige sisendsignaali väärtus I² (mA).
Surnud tsoon arvutatakse valemi (3) järgi.
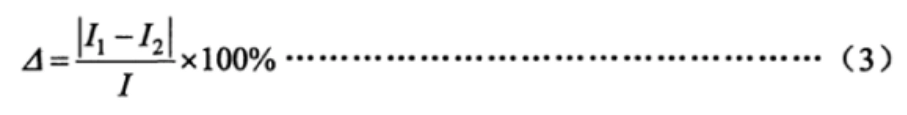
Valem (3)
Kus:
△: Surnud tsoon, %.
7.7 Viivitus
Rakendage reguleeriva ajami sisendsignaali klemmile sisendvahemiku 15% astmelist signaali, salvestage ostsilloskoobi abil sisendsignaali kõver ja positsiooni väljundsignaali kõver ning jälgige ajavahet esialgse sisendsignaali ja väljundsignaali muutuse alguse vahel, et näha, kas see ületab punktis 6.1.5 määratud piiri.
7.8 Nimikäiguaja viga
Rakendage ajamile nimikoormust 45% kuni 55%, rakendage astmesignaali, mis on piisav, et liigutada ajamiga väljundvõlli (varda) nimikäigu ulatuses, ja registreerige väljundvõlli (varda) nimikäigu läbimiseks kuluv aeg. Nimikäigu aja viga arvutatakse valemi (4) abil.
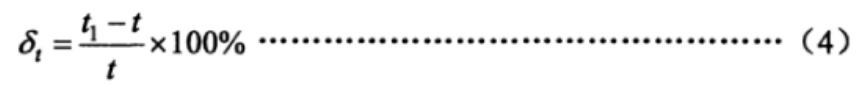
Valem (4)
Kus:
δt: Nimikäigu aja viga, %;
t1: Mõõdetud aeg, mis kulub väljundvõllil (vardal) nimikäigu läbimiseks sekundites (s);
t: Teoreetiline nimikäigu aeg sekundites (s).
7.9 Käivitusomadused
Rakendage ajami väljundvõllile (vardale) vastupidist nimikoormust ja muutke toitepinget alumise piirväärtuseni. Seejärel rakendage sisendsignaali ja jälgige, kas ajam käivitub normaalselt.
7.10 Löögikontrolli mehhanismi korduvuse viga
Käigu juhtimismehhanismiga ajamite puhul rakendage väljundvõllile (vardale) nimikoormust 25% kuni 30% ja laske ajamil viis korda vaheldumisi edasi- ja tagasikäigul käia. Jälgige ja registreerige väljundvõlli (varda) käigu väärtused, kui käigu juhtimismehhanism lülitub. Arvutage iga registreeritud väärtuse viga võrreldes baasväärtusega ja määrake, kas viga ületab punktis 6.1.8 määratud piiri.
7.11 Isolatsioonitakistus
Üldistes atmosfääritingimustes ja koormamata ajamil ühendage testitava toote toiteallikas lahti ja hoidke toitelüliti asendis „sisse“. Lühistage sisend- ja toiteklemmid ning seejärel mõõtke klemmide vahelist isolatsioonitakistust 500 V alalisvoolu isolatsioonitakistuse testeriga, nagu on täpsustatud punktis 6.1.9.
7.12 Isolatsioonitugevus
Üldistes atmosfääritingimustes ja koormamata ajamil ühendage toiteallikas lahti ja hoidke toitelülitit asendis „sisse“. Lühistage sisend- ja toiteklemmid ning seejärel tõstke punktis 6.1.10 määratud pinge ja sageduse kohaselt aeglaselt testpinget nullist määratud väärtuseni ja hoidke seda 1 minut. Jälgige, kas esineb läbilööke või kaarleeke, seejärel langetage testpinget aeglaselt nullini ja ühendage testtoide lahti.
7.13 Temperatuuri tõus
Enne katset mõõtke silla abil mootori ja jõutrafo mähiste külmatakistust, seejärel laske mootoril pidevalt 12 tundi töötada vastavalt punktile 7.14 ja mõõtke kohe mootori ja jõutrafo mähiste kuumtakistust. Arvutage temperatuuri tõus valemi (5) abil.
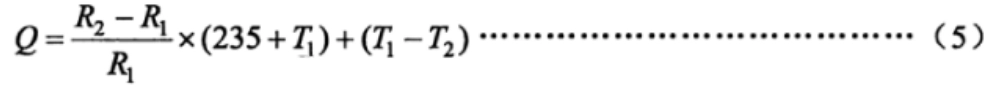
Valem (5)
Kus:
Q: Temperatuuri tõus Celsiuse järgi (°C);
R₂: Mähise kuumtakistus oomides (Ω);
R₁: Mähise külmatakistus oomides (Ω);
T1: Toatemperatuur külmakindluse mõõtmise ajal, Celsiuse järgi (°C);
T₂: Toatemperatuur kuumuskindluse ajal
7.14 Pikaajaline töö stabiilsus
Käitage ajamit selle nimikäigu piires ja rakendage nimikoormusest 30% töötsükliga 20% kuni 80%. Tehke 48 tundi tööd vastavalt punktile 4.2.6, tsüklite arvuga tunnis. Pärast katset kontrollige, kas ajam vastab punkti 6.1.12 nõuetele.
7.15 Maksimaalse ja minimaalse juhtimismomendi ja tõukejõu reprodutseeritavuse viga
Katseprotseduur on järgmine: a) Paigaldage ajam katsestendile, seadistage pöördemomendi kaitseväärtus nii avamis- kui ka sulgemissuunas maksimaalsele juhtpöördemomendile või tõukejõule ja koormake ajamit järk-järgult, kuni käivitub „pöördemomendi ülekoormuse” või „tõukejõu ülekoormuse” alarm. Mõõtke väljundpöördemomendi või tõukejõu väärtust. Mõõtke kolm korda mõlemas suunas ja võtke keskmine väärtus väljundpöördemomendi või tõukejõu baasväärtuseks. b) Paigaldage ajam katsestendile, seadistage pöördemomendi kaitseväärtus nii avamis- kui ka sulgemissuunas minimaalsele juhtpöördemomendile või tõukejõule ja koormake ajamit järk-järgult, kuni käivitub „pöördemomendi ülekoormuse” või „tõukejõu ülekoormuse” alarm. Mõõtke väljundpöördemomendi või tõukejõu väärtust. Mõõtke kolm korda mõlemas suunas ja võtke keskmine väärtus väljundpöördemomendi või tõukejõu baasväärtuseks. c) Arvutage juhtpöördemomendi või tõukejõu reprodutseeritavusviga valemi (6) abil.
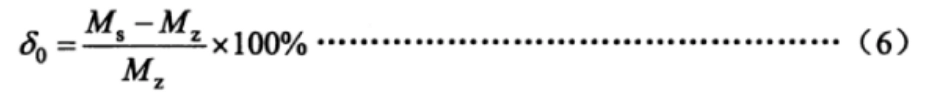
Valem 6:
Selles valemis:
δ0: Juhtimismomendi või -tõukejõu reprodutseeritavusviga % puhul
Ms: Mõõdetud väljundpöördemoment või tõukejõu väärtus N·m-des (või tõukejõud N-des)
Mz: Väljundpöördemomendi või tõukejõu baasväärtus N·m-des (või tõukejõud N-des).
7.16 Manuaalne-elektriline lülitimehhanism
Katseprotseduur on järgmine: a) Koormuseta lüliti kontroll. Lülitage ajam elektrilisest režiimist käsitsi režiimi, pöörake käsiratast, et pöörata väljundvõlli päripäeva ja vastupäeva vähemalt ühe täispöörde võrra; seejärel juhtige ajamit elektriliselt, et pöörata väljundvõlli mõlemas suunas vähemalt ühe täispöörde võrra. Korrake kaks korda ja veenduge, et see vastab punkti 6.1.14 nõuetele. b) Koormuseta lüliti kontroll. Paigaldage ajam katsestendile, reguleerige kaitsemomenti nii avamis- kui ka sulgemissuunas maksimaalse juhtmomendini ja koormake ajamit järk-järgult, kuni pöördemomendi lüliti aktiveerub. Pärast seiskamist ilma koormust maha võtmata korrake a) osas kirjeldatud katset, et kinnitada, kas see vastab punkti 6.1.14 nõuetele.
7.17 Nutikad funktsioonid
7.17.1 Ekraani funktsioon
Kontrollige, kas tööparameetrid, tööoleku teave, rikketeated ja muu kuvatav teave on normaalsed ning kas kuvatav sisu on inimese ja masina liidese kaudu täielik ja selge.
7.17.2 Parameetrite seadistusfunktsioon
Elektrikatet avamata kontrollige, kas inimese ja masina liides võimaldab seadistada parameetreid, nagu käik, pöördemoment, voolu sisendsignaali kalibreerimine ja väljundsignaali reguleerimine.
7.17.3 Kohapealse konfiguratsiooni funktsioon
Ilma elektrikatet avamata seadistage inimene-masin liides abil ajami 4-suunalise lüliti kontakti väljundid järgmiselt: avatud-asend suletud, avatud-asend avatud, suletud-asend suletud, suletud-asend avatud. Käivitage ajam avatud ja suletud asenditesse, kontrollides, kas lüliti kontakti väljundid vastavad seatud nõuetele.
Vajadusel kontrollige käitumist pärast voolukatkestust ja kohandage parameetreid, näiteks pöördemomendi kaitset.
7.17.4 Vea enesediagnostika ja häirefunktsioon
Koormuseta olekus lülitage ajam sisse ja eemaldage mootori temperatuuri juhe ajamiga juhtsüsteemist, et kontrollida, kas mootori ülekuumenemise alarm on käivitunud.
7.17.5 Toitejärjestuse isekohanduv funktsioon
Kolmefaasilist toidet kasutavate ajamite puhul muutke toiteallika faasijärjestust ja veenduge, et lülitussuund on õige nii lokaalses kui ka kaugjuhtimisrežiimis.
7.17.6 Pideva väljundmomendi (tõukejõu) mõõtmise funktsioon
Asetage ajam katsestendile ja muutke töötamise ajal rakendatavat pöördemomenti (tõukejõudu) pidevalt, et jälgida, kas kuvatavad pöördemomendi (tõukejõu) väärtused muutuvad vastavalt inimese ja masina liidesel.
7.18 Müra
Ruumis, kus aknad ja uksed on suletud ning taustamüra ei ületa 45 dB, käivitage ajami koormuseta ja mõõtke müra ajami pinnast 1 meetri kaugusel. Veenduge, et müra vastab punktis 6.1.16 esitatud nõuetele.
7.19 Sujuv (sagedusmuunduriga) kiiruse reguleerimine
Seadke ajam sihtasendi saavutamisel kiirust vähendama ja kontrollige, kas kiirus muutub erinevate koormustingimuste korral etteantud vahemikus, et kinnitada selle vastavust.
7.20 Keskkonnatemperatuuri mõju
Koormuseta tingimustes tuleks ajam asetada temperatuurikatsekambrisse. Katsetemperatuurid ja katsejärjestus on järgmised:
Täiturmehhanismidele, mille töötemperatuur on -10 °C kuni 55 °C:
20 °C (võrdlustemperatuur), 40 °C, 55 °C, 20 °C, 0 °C, -10 °C, 20 °C;
Täiturmehhanismidele, mille töötemperatuur on -20 °C kuni 60 °C:
20 °C (võrdlustemperatuur), 40 °C, 60 °C, 20 °C, 0 °C, -20 °C, 20 °C;
Täiturmehhanismidele, mille töötemperatuur on -30 °C kuni 70 °C:
20 °C (võrdlustemperatuur), 45 °C, 70 °C, 20 °C, 0 °C, -30 °C, 20 °C.
Kui kõik osapooled on kokku leppinud, võib katseid läbi viia ainult neljas temperatuuripunktis: 20 °C (kontrolltemperatuur), maksimaalne temperatuur, minimaalne temperatuur ja 20 °C. Lubatud hälve igas temperatuuripunktis on ±2 °C. Igas temperatuuripunktis tuleks temperatuuri hoida 2 tundi, et toote sisemised komponendid saavutaksid termilise stabiilsuse. Täiskäigu asendites 0% ja 100% tuleks mõõta proportsionaalse juhtimise ja asendisignaali väljundi alumise ja ülemise otsa väärtused. Igas temperatuuripunktis tuleks võtta kolme mõõtmise keskmine. Alam- ja ülemise otsa väärtuste muutused igas temperatuuripunktis, kui temperatuur muutub 10 °C võrra, tuleks arvutada valemite (7) ja (8) abil ning tuleks kinnitada, et tulemused vastavad punkti 6.2.1 nõuetele.
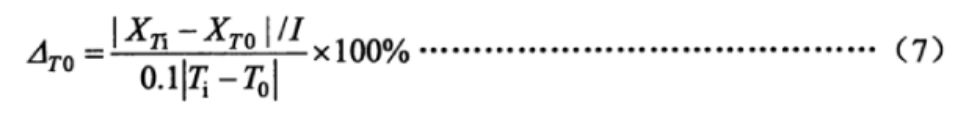
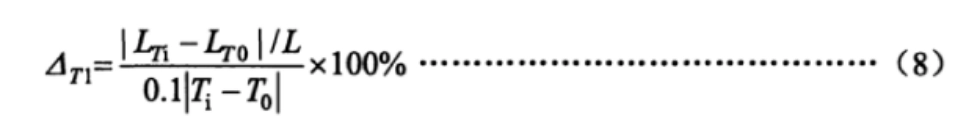
Kus:
△T0: Positsiooni väljundsignaali alumise ja ülemise piiri väärtuste muutus temperatuuri muutumisel 10 °C võrra %-s;
XTiPositsioneerimisväljundsignaali mõõdetud alumine ja ülemine väärtus külgneval temperatuuril milliamprites (mA);
XT0: Positsioneerimisväljundsignaali mõõdetud alumine ja ülemine väärtus algtemperatuuril milliamprites (mA);
TiLähedalasuv temperatuur Celsiuse kraadides (°C);
T0Algtemperatuur Celsiuse kraadides (°C);
△T1Väljundvõlli (varda) alumise ja ülemise piiri väärtuste muutus temperatuuri muutumisel 10 °C võrra, % puhul;
LTi: Väljundvõlli (varda) mõõdetud alumise ja ülemise otsa käigu väärtused külgneval temperatuuril kraadides (°), millimeetrites (mm) või pööretes (r);
LT0: Väljundvõlli (varda) mõõdetud alumise ja ülemise otsa käigu väärtused algtemperatuuril kraadides (°), millimeetrites (mm) või pööretes (r).
7.21 Niiskuse mõju
Asetage ajam temperatuuri- ja niiskuskambrisse, tõstke temperatuur 40 °C ± 2 °C-ni ja reguleerige niiskustase 48 tunniks vahemikku 91%–95%. Pärast katset kontrollige ajami isolatsioonitakistust vastavalt ettenähtud väärtusele.
7.22 Toitepinge mõju
Koormuseta olekus reguleeritakse ajami toitepinget nimiväärtusest nii ülemise kui ka alumise piirväärtuseni. Täiskäigu asendites 0% ja 100% mõõdetakse proportsionaalse juhtimise ja asendisignaali väljundite alumise ja ülemise otsa väärtused. Igas punktis võetakse kolme mõõtmise keskmine ja alumise piiri ja vahemiku muutused arvutatakse valemite (9) ja (10) abil. Tulemused tuleks kontrollida, et need vastaksid punkti 6.2.3 nõuetele.
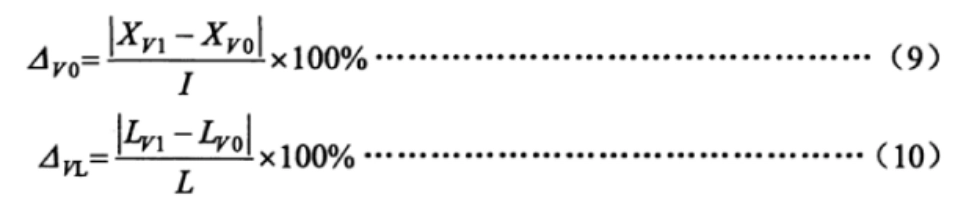
Kus:
△V0Positsiooni väljundsignaali alumise ja ülemise piiri väärtuste muutus toitepinge muutumisel mudelis %;
XV1Positsioneerimisväljundsignaali mõõdetud alumine ja ülemine väärtus ülemise ja alumise piirpinge juures milliamprites (mA);
XV0: Positsioneerimisväljundsignaali mõõdetud alumine ja ülemine väärtus nimipingel milliamprites (mA);
△VLVäljundvõlli (varda) alumise ja ülemise otsa väärtuste muutus toitepinge muutumisel, % puhul;
LV1: Väljundvõlli (varda) mõõdetud alumise ja ülemise otsa käigu väärtused ülemise ja alumise piirpinge juures kraadides (°), millimeetrites (mm) või pööretes (r);
LV0: Väljundvõlli (varda) mõõdetud alumise ja ülemise otsa käigu väärtused nimipingel kraadides (°), millimeetrites (mm) või pööretes (r).
7.23 Mehaanilise vibratsiooni mõju
Koormuseta tingimustes paigaldatakse ajam vibratsioonikatse stendile. Ajam käivitatakse täiskäigu mõlemasse asendisse 0% ja 100%. Resonantsipunkti tuvastamiseks rakendatakse kolmes teineteisega risti asetsevas suunas pühkimissagedusega vibratsiooni sagedusel 10 Hz kuni 150 Hz. Kui resonantsipunkt leitakse, viiakse läbi vibratsioonikatsed resonantsisagedusel 30 minutit. Kui resonantsipunkti ei leita, viiakse läbi 30-minutiline vibratsioonikatse sagedusel 150 Hz.
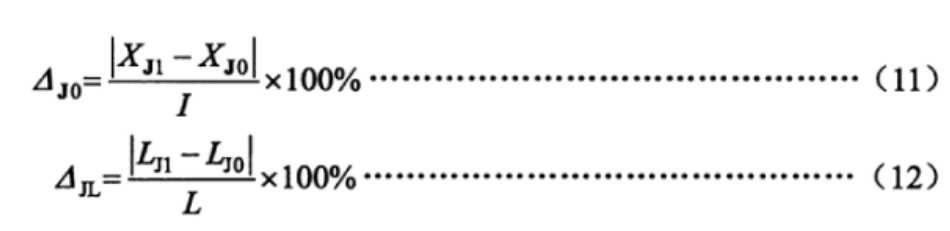
Katse ajal mõõdetakse ajami väljundi alumist ja ülemist otsa väärtusi. Alumise ja ülemise otsa väärtuste muutused arvutatakse valemite (11) ja (12) abil. Tulemused tuleks kontrollida, et need vastaksid punkti 6.2.4 nõuetele.
Kus:
△J0Mehaanilise vibratsiooni põhjustatud positsiooni väljundsignaali alumise ja ülemise otsa väärtuste muutus %-s;
XJ1Vibratsioonitesti ajal mõõdetud positsiooni väljundsignaali alumine ja ülemine väärtus milliamprites (mA);
XJ0Vibratsioonikatse eel mõõdetud positsiooni väljundsignaali alumine ja ülemine väärtus milliamprites (mA);
△JLVäljundvõlli (varda) alumise ja ülemise otsa väärtuste muutus mehaanilise vibratsiooni tõttu mudelis %;
LJ1Vibratsioonikatse ajal mõõdetud väljundvõlli (varda) alumise ja ülemise otsa käigu väärtused kraadides (°), millimeetrites (mm) või pööretes (r);
LJ0: Väljundvõlli (varda) mõõdetud alumise ja ülemise otsa käigu väärtused enne vibratsioonikatset kraadides (°), millimeetrites (mm) või pööretes (r).
7.24 Transpordi keskkonnamõju
Temperatuuri-, löögi- ja vabalangemiskatsed tuleb läbi viia vastavalt käesoleva standardi punktis 6.2.5 määratletud katseparameetritele ja GB/T 25480 meetoditele. Pärast katseid saab nullasendit reguleerida, millele järgneb toimivuskatse ja visuaalne kontroll.
Märkus: Kui keskkonnatemperatuuri mõju katse on juba tehtud temperatuuril 55 °C (või kõrgemal), võib kõrgtemperatuuri katse ära jätta.
7.25 Raadiosagedusliku elektromagnetvälja kiirguskindlus
Koormuseta tingimustes liigutatakse ajam täiskäigu asendisse 50%. Ajamile 3 meetri kaugusele rakendatakse vastavalt standardi GB/T 17626.3 nõuetele kiirgatud elektromagnetvälja sagedusvahemikus 80 MHz kuni 1000 MHz intensiivsusega 3V/m. Selle katse käigus jälgitakse ja registreeritakse asendi tagasiside väljundsignaali või väljundvõlli (varda) käigu väärtuste muutusi, et kinnitada väärtuste vastavust käesoleva standardi punkti 6.2.6 nõuetele.
7.26 Kiirete elektriliste siirde-/pursete immuunsus
Koormuseta tingimustes liigutatakse ajam täiskäigu asendisse 50%. Katsepinget rakendatakse vastavalt standardi GB/T 17626.4 nõuetele, kusjuures toiteklemmile rakendatakse positiivset ja negatiivset 1000 V pinget ning signaali sisendklemmile positiivset ja negatiivset 500 V pinget. Selle katse käigus jälgitakse ja registreeritakse asendi tagasiside väljundsignaali või väljundvõlli (varda) käigu väärtuste muutusi, et kinnitada väärtuste vastavust käesoleva standardi punkti 6.2.7 nõuetele.
7.27 Liigpinge (impulss) immuunsus
Koormuseta asendis liigutatakse ajam täiskäigu asendisse 50%. Ajami toiteliini ja maanduse vahele rakendatakse positiivne ja negatiivne 1 kV pinge vastavalt standardile GB/T 17626.5. Selle katse käigus jälgitakse ja registreeritakse asendi tagasiside väljundsignaali või väljundvõlli (varda) käigu väärtuste muutusi, et kinnitada väärtuste vastavust käesoleva standardi punkti 6.2.8 nõuetele.
7.28 Elektrostaatilise laengu immuunsus
Koormuseta tingimustes liigutatakse ajam täiskäigu asendisse 50%. Täiturmehhanismi korpus on kindlalt maandatud. Täiturmehhanismile rakendatakse positiivset ja negatiivset 4 kV kontaktlahendust ning seejärel positiivset ja negatiivset 8 kV õhklahendust, järgides standardi GB/T 17626.2 nõudeid. Selle katse käigus jälgitakse ja registreeritakse asendi tagasiside väljundsignaali või väljundvõlli (varda) käigu väärtuste muutusi, et kinnitada väärtuste vastavust käesoleva standardi punkti 6.2.9 nõuetele.
7.29 Võimsussageduse magnetvälja immuunsus
Koormuseta tingimustes asetatakse ajam välisele magnetvälja katsestendile ja liigutatakse täiskäigu asendisse 50%. Magnetvälja tugevus on 400 A/m ja katsesuunad on X/Y/Z vastavalt standardile GB/T 17626.8. Selle katse käigus jälgitakse ja registreeritakse asendi tagasiside väljundsignaali või väljundvõlli (varda) käigu väärtuste muutusi, et kinnitada väärtuste vastavust käesoleva standardi punkti 6.2.10 nõuetele.
7.30 Välimus
Visuaalsete ja kombatavate meetodite abil tuleks kontrollida, kas pind on tasane ja sile, ilma pragude, ebatasaste elementide või muude välimust mõjutavate defektideta. Pinnakate peaks olema kindlalt kinnitatud, tasane, sile ja ühtlase värvusega, ilma õliplekkide, mõlkide või muude mehaaniliste kahjustusteta. Kuvarifunktsioonidega ajamite puhul peaks ekraan olema selgelt nähtav ilma puuduvate märkideta.
7.31 Korpuse kaitsetase
IP67 või IP65 kaitseklassi katse tuleks läbi viia vastavalt standardis GB 4208—2008 määratletud meetodile.
7.32 Plahvatuskindel jõudlus
Plahvatuskindlad katsed peaks läbi viima riiklikult tunnustatud katseüksus vastavalt standardite GB 3836.1 ja GB 3836.2 nõuetele.
8 Kontrollireeglid
8.1 Tehase kontroll:
Iga ajamit peab kontrollima ja heaks kiitma tootja kvaliteedikontrolli osakond. Alles pärast seda, kui kontrolliosakond on väljastanud toote vastavussertifikaadi, võib toote tarnida.
Tehase kontrollitavad punktid on täpsustatud tabelis 3.
8.2 Tüübikatsetused:
Tüübikatsetused tuleks läbi viia järgmistel asjaoludel:
Uute toodete identifitseerimine.
Tavapärases tootmises olevate toodete puhul, kui struktuuris, materjalides või protsessides on toimunud olulisi muutusi, mis võivad mõjutada toote toimivust.
Kui seda nõuavad asjaomased riiklikud asutused.
Kui toote tootmine on kestnud üle aasta.
Kui toodet on pidevalt toodetud kauem kui kolm aastat.
Tüübikatsetuste ajal peaks proovivõtumeetod vastama standardi GB/T 18271.1—2000 jaotise 6.7 sätetele.
8.3 Kontrollitavad punktidTabelis 3 on loetletud tehasekontrolli ja tüübikatsetuse konkreetsed punktid, mis näitavad, millised punktid kehtivad konkreetse ajami tüübi (reguleeritava või lülitiga) kohta. Kontrollitavate punktide hulka kuuluvad vead, korduvusvead, isolatsioonitakistus jne.
Kontrollitavad esemed
| Ei. | Ese | Tehase kontroll | Tüübikontroll | Korrigeerimise tüüp | Lüliti tüüp | Tehnilised nõuded | Katsemeetod |
|---|---|---|---|---|---|---|---|
| 1 | Põhiline viga | △ | △ | △ | 6.1.1 | 7.3 | |
| 2 | Positsiooni väljundsignaali põhihälve | △ | △ | △ | △ | 6.1.2 | 7.4 |
| 3 | Hüsterees | △ | △ | △ | △ | 6.1.3 | 7.5 |
| 4 | Surnud tsoon | △ | — | △ | — | 6.1.4 | 7.6 |
| 5 | Aja viivitus | — | — | △ | — | 6.1.5 | 7.7 |
| 6 | Nimikäiguaja viga | △ | △ | △ | △ | 6.1.6 | 7.8 |
| 7 | Käivitusomadused | — | — | △ | △ | 6.1.7 | 7.9 |
| 8 | Löögikontrolli mehhanismi reprodutseeritavuse viga | — | — | △ | △ | 6.1.8 | 7.1 |
| 9 | Isolatsioonitakistus | △ | △ | △ | △ | 6.1.9 | 7.11 |
| 10 | Isolatsiooni tugevus | △ | △ | △ | △ | 6.1.10 | 7.12 |
| 11 | Temperatuuri tõus | — | △ | △ | 6.1.11 | 7.13 | |
| 12 | Pikaajaline töö stabiilsus | — | — | △ | △ | 6.1.12 | 7.14 |
| 13 | Maksimaalse ja minimaalse juhtimismomendi ja tõukejõu reprodutseeritavuse viga | △ | △ | △ | △ | 6.1.13 | 7.15 |
| 14 | Manuaalne-elektriline lülitusmehhanism | △ | △ | △ | △ | 6.1.14 | 7.16 |
| 15 | Intelligentse tüübi põhifunktsioonid | * | * | * | * | 6.1.15 | 7.17 |
| 16 | Müra | — | △ | △ | 6.1.16 | 7.18 | |
| 17 | Astmevaba (sageduse) kiiruse reguleerimine | △ | △ | △ | △ | 6.1.17 | 7.19 |
| 18 | Keskkonnatemperatuuri mõju | — | △ | △ | 6.2.1 | 7.2 | |
| 19 | Niiske kuumuse mõju | △ | △ | 6.2.2 | 7.21 | ||
| 20 | Toitepinge mõju | △ | △ | 6.2.3 | 7.22 | ||
| 21 | Mehaanilise vibratsiooni mõju | △ | △ | 6.2.4 | 7.23 | ||
| 22 | Transpordi keskkonnamõju | △ | △ | 6.2.5 | 7.24 | ||
| 23 | Raadiosagedusliku elektromagnetvälja kiirguskindlus | * | * | 6.2.6 | 7.25 | ||
| 24 | Elektriline kiire siirde-/purskekindlus | * | * | 6.2.7 | 7.26 | ||
| 25 | Impulsi (löögi) immuunsus | * | * | 6.2.8 | 7.27 | ||
| 26 | Elektrostaatilise laengu immuunsus | — | — | * | * | 6.2.9 | 7.28 |
| 27 | Võimsus-sageduse magnetvälja immuunsus | — | * | * | 6.2.10 | 7.29 | |
| 28 | Välimus | △ | △ | △ | △ | 6.3 | 7.3 |
| 29 | Korpuse kaitsetase | — | — | △ | △ | 6.4 | 7.31 |
| 30 | Plahvatuskindel jõudlus | — | △ | △ | 6.5 | 7.32 |
Märkus:
„△” tähistab eset, mida tuleb kontrollida.
„—“ tähistab eset, mida pole vaja kontrollida.
„*“ tähistab, et see punkt kehtib ainult intelligentse tüüpi ajamite kohta.
9 Märgistamine, pakendamine ja ladustamine
9.1 Märgistus:
Ajamile tuleks nähtavale kohale kinnitada tüübisilt, millel on järgmine teave:
Tootja nimi ja kaubamärk.
Toote nimi ja mudel.
Toote peamised tehnilised parameetrid.
Töökeskkonna temperatuur.
Kaitsetase.
Toiteallika tingimused (pinge, voolutugevus ja sagedus).
Tootmiskuupäev ja seerianumber.
Plahvatuskindlate ajamite puhul peaks lisaks ülaltoodule andmeplaadil olema ka:
Riiklik plahvatuskindla sümbol paremas ülanurgas.
Plahvatuskindel klass.
Plahvatuskindla sertifikaadi number.
9.2 Pakendamine:
Tooted tuleks pakendada vastavalt standardi GB/T 13384 nõuetele. Pakkekarp peaks sisaldama tootesertifikaati, asjakohaseid tehnilisi dokumente ja pakkimisnimekirja.
Pakkimisnimekiri peaks sisaldama järgmist teavet ja olema tembeldatud kontrollipersonali pitseriga:
Tootja nimi ja aadress.
Toote nimi ja mudel.
Lisatud dokumentide nimed ja kogused.
Toote sertifikaat.
Pakendatud esemete kogus.
Pakkimise kuupäev.
Pakendil peaksid olema järgmised andmed:
Tootja nimi.
Toote nimi ja mudel.
Juhised, näiteks „See pool ülespoole”, „Käsitse ettevaatlikult” jne.
Brutokaal ja välismõõtmed (pikkus × laius × kõrgus).
9.3 Ladustamine:
Tooteid tuleks hoida ventileeritavas sisekeskkonnas temperatuurivahemikus -10 °C kuni 45 °C ja suhtelise õhuniiskuse korral mitte üle 85%. Ladustamiskeskkond ei tohiks sisaldada kahjulikke aineid, mis võivad tooteid korrosiooni tekitada.
Need eeskirjad tagavad ajamite kvaliteedi ja jõudluse ning hoiavad ära kahjustused transportimise ja ladustamise ajal.