

Tabla de contenido
Prefacio
1 Alcance
2 Referencias normativas
3. Términos y definiciones
4. Clasificación de productos y parámetros básicos
4.1 Clasificación de productos
4.2 Parámetros básicos
5 funciones básicas de los actuadores inteligentes
5.1 Función de visualización
5.2 Función de configuración de parámetros
5.3 Función de configuración in situ
5.4 Autodiagnóstico de fallos y función de alarma
5.5 Función de comunicación
5.6 Otras funciones
6 Requisitos
6.1 Requisitos básicos de rendimiento
6.2 Requisitos de rendimiento afectados por factores influyentes
6.3 Apariencia
6.4 Nivel de protección del recinto
6.5 Rendimiento a prueba de explosiones
7 métodos de prueba
7.1 Condiciones de la prueba
7.2 Disposiciones generales sobre las pruebas
7.3 Error básico
7.4 Desviación básica de la señal de salida de posición
7.5 Histéresis
7.6 Zona muerta
7.7 Retardo de tiempo
7,8 Error de tiempo de carrera nominal
7.9 Características de la puesta en marcha
7.10 Error de repetibilidad del mecanismo de control del ictus
7.11 Resistencia de aislamiento
7.12 Resistencia del aislamiento
7.13 Aumento de temperatura
7.14 Estabilidad a largo plazo
7.15 Error de repetibilidad del par de control y del empuje máximo y mínimo
7.16 Mecanismo de conmutación manual-eléctrico
7.17 Funciones básicas de los actuadores inteligentes
7.18 Ruido
7.19 Regulación de velocidad continua (frecuencia)
7.20 Influencia de la temperatura ambiental
7.21 Influencia de la humedad y el calor
7.22 Influencia de la tensión de alimentación
7.23 Influencia de la vibración mecánica
7.24 Influencia del entorno del transporte
7.25 Inmunidad a las interferencias electromagnéticas en campos de radiofrecuencia
7.26 Inmunidad electromagnética a pulsos eléctricos transitorios rápidos
7.27 Inmunidad al aumento (impacto)
7.28 Inmunidad a las descargas electrostáticas
7.29 Inmunidad al campo magnético de frecuencia de potencia
7.30 Apariencia
7.31 Nivel de protección del recinto
7.32 Rendimiento a prueba de explosiones
8 Reglas de inspección
8.1 Inspección de fábrica
8.2 Prueba de tipo
9. Marcado, embalaje y almacenamiento
9.1 Calificación
9.2 Embalaje
9.3 Almacenamiento
Tabla 1. Indicadores técnicos básicos de rendimiento.
Tabla 2. Indicadores técnicos afectados por factores influyentes.
Tabla 3 Elementos de inspección
Prefacio
Esta norma se elaboró de acuerdo con las reglas establecidas en GB/T1.1—2009.
Esta norma sustituye a la JB/T 8219—1999 “Actuadores eléctricos para sistemas de medición y control de procesos industriales”. Los principales cambios técnicos con respecto a la JB/T 8219—1999 son los siguientes:
Se ha cambiado el título de la norma;
Las referencias normativas se han actualizado (véase el capítulo 2);
En la clasificación del producto, la clasificación original basada en la relación entre la entrada y la salida del actuador se cambia a una clasificación por método de control, dividiéndola en actuadores de tipo interruptor y actuadores de tipo regulador (véase 4.1.2); se ha añadido un método basado en el modo de accionamiento del motor (véase 4.1.4); se han eliminado los indicadores de "características de amortiguación, holgura y zona muerta" de la versión de 1999 (véase 4.2 de la versión de 1999);
La “señal de entrada del actuador proporcional” de la norma original se modifica a la señal de entrada preferida para actuadores de tipo regulador y actuadores de tipo interruptor (véase 4.2.5);
Se han añadido las funciones básicas de los actuadores inteligentes (véase el capítulo 5);
Los grados de precisión se han cambiado de los originales “Nivel 1, 2.5, 5” a “Nivel 0.5, 1.0, 1.5, 2.5” (véase la Tabla 1); los términos “actuadores eléctricos proporcionales” y “actuadores eléctricos integrales” en la Tabla 1 original se han modificado a “actuadores de tipo regulador” y “actuadores de tipo interruptor”;
Los requisitos ahora incluyen “errores de repetibilidad de par de control y empuje máximos y mínimos”, “funciones básicas de actuadores inteligentes”, “inmunidad a la radiación de campo electromagnético de RF”, “inmunidad a grupos de pulsos transitorios eléctricos rápidos”, “inmunidad a sobretensiones (impactos)”, “inmunidad a descargas electrostáticas” e “inmunidad a campos magnéticos de frecuencia industrial” (ver 6.1.13, 6.1.15, 6.2.6, 6.2.7, 6.2.8, 6.2.9, 6.2.10);
Se han modificado o añadido algunos métodos de prueba, como el aumento de temperatura (véase 7.13), los efectos de la temperatura ambiente (véase 7.20), los efectos de la tensión de la fuente de alimentación (véase 7.22), etc.
Esta norma es propuesta por la Federación de la Industria de Maquinaria de China y está bajo la jurisdicción del Comité Técnico Nacional para la Normalización de la Medición, el Control y la Automatización de Procesos Industriales (SAC/TC124).
Actuadores eléctricos generales e inteligentes para sistemas de control de procesos industriales.
1 Alcance
Esta norma especifica la clasificación del producto, los requisitos, los métodos de ensayo, las reglas de inspección, el marcado, el embalaje y el almacenamiento de los actuadores eléctricos ordinarios e inteligentes utilizados en los sistemas de control de procesos industriales (en adelante, denominados actuadores).
Esta norma es aplicable a todo tipo de actuadores accionados por motores, incluidos los actuadores de carrera angular, de carrera lineal y de múltiples vueltas.
2 Referencias normativas
Los siguientes documentos son esenciales para la aplicación de este documento. Las referencias con fecha solo son aplicables a las versiones especificadas. Para las referencias sin fecha, se aplicará la versión más reciente (incluidas todas las modificaciones).
GB 3836.1 Atmósferas explosivas Parte 1: Requisitos generales del equipo
GB 3836.2 Atmósferas explosivas Parte 2: Equipos protegidos por recintos antideflagrantes “d”
Clasificación de protección de la carcasa según GB 4208-2008 (Código IP)
GB/T 13384 Condiciones técnicas generales para el embalaje de productos electromecánicos
GB/T 17626.2 Técnicas de prueba y medición de compatibilidad electromagnética. Prueba de inmunidad a descargas electrostáticas.
GB/T 17626.3 Técnicas de prueba y medición de compatibilidad electromagnética. Prueba de inmunidad a campos electromagnéticos de radiofrecuencia radiactiva.
GB/T 17626.4 Técnicas de prueba y medición de compatibilidad electromagnética. Prueba de inmunidad a transitorios/ráfagas eléctricas rápidas.
GB/T 17626.5 Técnicas de prueba y medición de compatibilidad electromagnética. Prueba de inmunidad a sobretensiones (choques).
GB/T 17626.8 Técnicas de prueba y medición de compatibilidad electromagnética. Prueba de inmunidad a campos magnéticos de frecuencia industrial.
GB/T 18271.1—2000 Métodos y procedimientos generales para la evaluación del rendimiento de los dispositivos de medición y control de procesos. Parte 1: Principios generales.
GB/T 25480 Condiciones ambientales básicas y métodos de ensayo para el transporte y almacenamiento de instrumentos y medidores
GB/T 26815—2011 Terminología de instrumentación para automatización industrial Terminología de actuadores
3. Términos y definiciones
Los términos y definiciones que figuran en GB/T 26815—2011, así como los que se indican a continuación, se aplican a este documento.
Par de control máximo: El par máximo que el actuador puede controlar durante el funcionamiento.
Par de control mínimo: El par mínimo que el actuador puede controlar durante el funcionamiento.
Empuje de control máximo: El empuje máximo que el actuador puede controlar durante el funcionamiento.
Empuje de control mínimo: El empuje mínimo que el actuador puede controlar durante el funcionamiento.
4. Clasificación de productos y parámetros básicos
4.1 Clasificación de productos
4.1.1 Clasificación por tipo de desplazamiento de salida
Los actuadores se clasifican según el tipo de desplazamiento de salida de la siguiente manera:
Trazo angular
Trazo lineal
Multivuelta
4.1.2 Clasificación por método de control
Los actuadores se clasifican según su método de control de la siguiente manera:
Tipo interruptor
De tipo regulador
4.1.3 Clasificación por entorno de trabajo
Los actuadores se clasifican según su entorno de trabajo de la siguiente manera:
Tipo convencional
Tipo a prueba de explosiones
(Nota: Se pueden utilizar otros tipos según los requisitos).
4.1.4 Clasificación por modo de accionamiento del motor
Los actuadores se clasifican según su modo de accionamiento del motor de la siguiente manera:
Tipo de contacto mecánico
Tipo electrónico sin contacto
4.2 Parámetros básicos
4.2.1 Condiciones del entorno laboral
Los actuadores deben poder funcionar bajo las siguientes condiciones:
Temperatura ambiente: -10 °C ~ 55 °C, o -20 °C ~ 60 °C, o -30 °C ~ 70 °C
Humedad relativa: no superior a 95%
Presión atmosférica: 86 kPa ~ 106 kPa
(Nota: Para actuadores utilizados en entornos especiales, las condiciones de funcionamiento deben determinarse mediante consulta entre el usuario y el fabricante).
4.2.2 Condiciones de la fuente de alimentación
Los actuadores utilizan las siguientes fuentes de alimentación para su funcionamiento:
CA: Monofásica (220±22)V; Trifásica (380±38)V; Frecuencia (50±0,5)Hz; Contenido armónico inferior a 5%.
CC: (24±2,4)V; (48±4,8)V; Valor pico de rizado menor que 5% de la tensión de alimentación.
(Nota: Para condiciones especiales de suministro eléctrico, el usuario y el fabricante deben consultar).
4.2.3 Carga nominal
La carga nominal para los actuadores se elige preferiblemente de la siguiente serie:
Carrera angular [unidad: Newton-metros (N·m)]: 6, 16, 40, 100, 250, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, …
Carrera lineal [unidad: Newtons (N)]: 250, 400, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, 25000, 40000, 60000, …
Multivuelta [unidad: Newton-metros (N·m)]: 16, 40, 100, 160, 250, 400, 600, 1000, 1600, 2500, …
(Nota: Los fabricantes pueden seleccionar otras series en función de las condiciones reales).
4.2.4 Carrera nominal
Preferiblemente, el valor de carrera nominal para los actuadores se elige de la siguiente serie:
Trazo angular [unidad: grados (°)]: 50, 70, 90, 120, 270, …
Recorrido lineal [unidad: milímetros (mm)]: 10, 16, 25, 40, 60, 100, 160, 250, 400, 600, 1000, …
Multivuelta [unidad: vueltas (r)]: 5, 7, 10, 15, 20, 40, 80, 120, …
(Nota: Los fabricantes pueden seleccionar otras series en función de las condiciones reales).
4.2.5 Señal de entrada
4.2.5.1 Actuadores de tipo regulador Preferiblemente, debería utilizarse la siguiente señal de entrada:
CC 4 mA ~ 20 mA
(Nota: Se pueden seleccionar otras señales de entrada según los requisitos del usuario).
4.2.5.2 Actuadores de tipo interruptor Preferiblemente, se deben utilizar las siguientes señales de entrada:
Contacto pasivo, CC 24V, CA 220V
(Nota: Se pueden seleccionar otras señales de entrada según los requisitos del usuario).
4.2.6 Frecuencia de conmutación
El actuador funciona con un ciclo de trabajo reversible intermitente. Cuando el ciclo de trabajo se encuentra entre 20% y 80%, el número de conmutaciones por hora se selecciona de la siguiente serie: 100, 320, 630, 1200, 1800.
Nota 1: El ciclo de trabajo se refiere a la relación entre el tiempo de encendido del motor del actuador y el tiempo de apagado del motor, expresado como un porcentaje.
Nota 2: El ciclo de trabajo, la frecuencia de conmutación y el tiempo de conmutación por hora pueden especificarse de forma diferente según los requisitos del usuario.
5 funciones básicas de los actuadores inteligentes
5.1 Función de visualización
Los actuadores inteligentes pueden mostrar parámetros operativos, información sobre el estado de funcionamiento, consultas de señales, alarmas de fallos, etc., a través de una interfaz hombre-máquina, en chino (u otros idiomas según los requisitos del usuario).
5.2 Función de configuración de parámetros
Los actuadores inteligentes pueden configurar parámetros de funcionamiento como la carrera y el par a través de la interfaz hombre-máquina. También pueden calibrar señales de salida de corriente de 4 mA a 20 mA.
5.3 Función de configuración in situ
Los actuadores inteligentes deben tener al menos las siguientes funciones de configuración in situ:
Configuración in situ del modo de contacto del interruptor para la salida del estado operativo
Configuración in situ de los modos de control tanto para control remoto como local.
5.4 Autodiagnóstico de fallos y función de alarma
Los actuadores inteligentes pueden autodiagnosticar las condiciones anormales que se producen durante el funcionamiento (por ejemplo, sobrecalentamiento del motor, pérdida de fase de la alimentación, atasco de la válvula) y mostrar automáticamente la información de fallos localmente y emitir alarmas de forma remota.
5.5 Función de comunicación
Los actuadores inteligentes pueden equiparse con interfaces de comunicación digital opcionales para el control mediante bus de campo. El protocolo de bus de campo utilizado debe ser probado por un organismo de pruebas autorizado para confirmar que cumple con los estándares correspondientes.
5.6 Otras funciones
Los actuadores inteligentes también pueden tener las siguientes funciones:
Al menos 4 salidas de contacto de interruptor (con no menos de 2 contactos de interruptor que conserven su estado después de una pérdida de energía).
Función de autoadaptación de la secuencia de fase de potencia
Los sensores de posición deben ser preferiblemente codificadores absolutos sin contacto que no requieran alimentación por batería.
Los sensores de par pueden medir continuamente el par de salida (empuje) del actuador.
Para un control de alta precisión o en casos que requieran un control de velocidad multietapa, se deben preferir los actuadores con funciones de control de velocidad (frecuencia) continuo.
6 Requisitos
6.1 Requisitos básicos de rendimiento
El rendimiento básico de los actuadores debe cumplir con las especificaciones de la Tabla 1.
Tabla 1: Especificaciones técnicas para el rendimiento básico
| Cláusula No. | Artículo | Unidad | Regulación de actuadores | Actuadores de interruptor | Observaciones |
|---|---|---|---|---|---|
| 0.5 Grado | Calificación 1.0 | 1.5 Grado | |||
| 6.1.1 | Error básico | % | ≤ ±0,5 | ≤ ±1,0 | ≤ ±1,5 |
| 6.1.2 | Error de señal de salida de posición | % | ≤ 0,5 | ≤ 1.0 | ≤ 1,5 |
| 6.1.3 | Histéresis | % | ≤ 0,5 | ≤ 1.0 | ≤ 1,5 |
| 6.1.4 | Zona muerta (porcentaje del rango de entrada) | % | ≤ 0,5 | ≤ 1.0 | ≤ 1,5 |
| 6.1.5 | Retardo de tiempo | s | ≤ 1 | ||
| 6.1.6 | Error de tiempo de carrera nominal | % | No exceda ±20 | ||
| 6.1.7 | Características iniciales | Arranque normal cuando la tensión de alimentación cae al valor límite negativo. | |||
| 6.1.8 | Error de repetición en el control del derrame cerebral | Vueltas múltiples: ≤ ±5° | Trazo angular: ≤ ±1° | Desplazamiento lineal: ≤ ±1% | |
| 6.1.9 | Resistencia de aislamiento | MΩ | |||
| 6.1.9.1 | Entre los terminales de entrada y la carcasa | ≥20 | ≥50 | ||
| 6.1.9.2 | Entre los terminales de entrada y los terminales de alimentación | ≥50 | ≥50 | ||
| 6.1.9.3 | Entre los terminales de alimentación y la carcasa | ≥50 | ≥50 | ||
| 6.1.10 | Fuerza de aislamiento | Tensión y frecuencia de prueba | Tensión y frecuencia de prueba | Tensión de prueba para actuadores controlados electrónicamente y accionados sin contacto según los requisitos del fabricante. | |
| 6.1.10.1 | Entre los terminales de entrada y la carcasa | 500 V, 50 Hz | 1500 V, 50 Hz | ||
| 6.1.10.2 | Entre los terminales de entrada y los terminales de alimentación | 1500 V, 50 Hz | 1500 V, 50 Hz | ||
| 6.1.10.3 | Entre los terminales de alimentación y la carcasa | (No se produjo ninguna avería ni arco eléctrico durante las pruebas) | Tensión nominal < 60 V: 500 V, 50 Hz | Tensión nominal 60V~<130V: 1000V, 50 Hz | Tensión nominal 130V~<250V: 1500V, 50 Hz |
| 6.1.11 | Aumento de temperatura | °C | ≤ 60 | ≤ 60 | |
| 6.1.12 | Estabilidad de funcionamiento a largo plazo (después de 48 horas de funcionamiento) | El error básico aún debería cumplir con el criterio 6.1.1. | La desviación de la señal de salida de posición aún debe cumplir con 6.1.2 | La histéresis aún debe cumplir con 6.1.3 | |
| 6.1.13 | Par de control máximo y mínimo y error de repetición de empuje | % | ≤ ±10 | ||
| 6.1.14 | Mecanismo de conmutación manual-eléctrico | La conmutación manual-eléctrica debe ser sencilla y fiable; el volante no debe girar durante el funcionamiento eléctrico. | |||
| 6.1.15 | Funciones básicas de tipo inteligente (solo aplicable a actuadores inteligentes) | ||||
| a) Función de visualización | Normal | ||||
| b) Función de configuración de parámetros | Normal | ||||
| c) Función de configuración in situ | |||||
| 1) Modo de contacto del interruptor para la salida del estado de funcionamiento | Normal | ||||
| 2) Función de control remoto y local mediante interruptor | Normal | ||||
| d) Función de autodiagnóstico de fallos y alarma: | |||||
| 1) Alarma de sobrecalentamiento del motor | Normal | ||||
| 2) Alarma de pérdida de fase de alimentación | Normal | ||||
| e) Función de auto-adaptación de la secuencia de fases de potencia | Normal | ||||
| f) Función de medición continua del par de salida (empuje) | Normal | ||||
| 6.1.16 | Ruido (sin carga) | ≤75 dB(A) | |||
| 6.1.17 | Regulación de velocidad continua (frecuencia variable) | Sin carga, la velocidad del actuador puede disminuir continuamente desde la velocidad nominal hasta casi cero; con una carga nominal de 85%, la velocidad del actuador puede caer al menos a una décima parte de la velocidad nominal, con un error de velocidad que no excede ±10%. | Aplicable únicamente a actuadores de velocidad de frecuencia variable continua. |
6.2 Requisitos de rendimiento afectados por factores ambientales
Bajo la influencia de factores ambientales, el rendimiento de los actuadores debe seguir cumpliendo las especificaciones de la Tabla 2.
Tabla 2: Especificaciones técnicas para el impacto de los factores ambientales
| Cláusula No. | Artículo | Unidad | Regulación de actuadores | Actuadores de interruptor |
|---|---|---|---|---|
| 6.2.1 | Efecto de la temperatura (por cada cambio de 10 °C): | |||
| — Cambio del valor mínimo de salida | % | ≤ 0,75 | ≤ 1.0 | ≤ 1,5 |
| — Cambio de valor máximo de salida | % | ≤ 0,75 | ≤ 1.0 | ≤ 1,5 |
| 6.2.2 | Impacto térmico húmedo (temperatura 40 °C ± 2 °C y humedad 91%~95%, después de 48 h de prueba de resistencia de aislamiento) | MΩ | ||
| — Entre los terminales de entrada y la carcasa | ≥2 | ≥2 | ||
| — Entre los terminales de entrada y los terminales de alimentación | ≥2 | ≥2 | ||
| — Entre los terminales de energía y la vivienda | ≥2 | ≥2 | ||
| 6.2.3 | Impacto de la tensión de alimentación (cuando la tensión de alimentación cambia a los límites positivos y negativos del valor nominal): | % | ||
| — Cambio del valor mínimo de salida | % | ≤ 0,75 | ≤ 1.0 | ≤ 1,5 |
| — Cambio de valor máximo de salida | % | ≤ 0,75 | ≤ 1.0 | ≤ 1,5 |
| 6.2.4 | Impacto de la vibración mecánica: | |||
| — Frecuencia de vibración: 10 Hz ~ 150 Hz | % | ≤ 1 | ≤ 1,5 | ≤ 2,5 |
| — Amplitud de desplazamiento: 0,15 mm | — | Tras la prueba: No se aflojaron los sujetadores ni se produjeron daños mecánicos. | ||
| — Amplitud de aceleración: 20 m/s² | — | Tras la prueba: No se aflojaron los sujetadores ni se produjeron daños mecánicos. | ||
| 6.2.5 | Impacto ambiental del transporte: | |||
| - Temperatura: | Temperatura máxima: 55 °C | Temperatura baja: -40 °C | ||
| - Choque | Aceleración: 100 m/s² ±10 m/s² | Frecuencia de repetición de pulsos: 60 veces/min ~ 100 veces/min | Número de impactos: 1000 ±100 veces | Altura de caída libre: 100 mm |
| 6.2.6 | Inmunidad a campos electromagnéticos de radiofrecuencia | |||
| — Frecuencia: 80 MHz~1000 MHz, Distancia: 3 m, Intensidad de campo: 3 V/m, AM 1 kHz, Modulación 80% | % | ≤0,5 | ≤1.0 | ≤1,5 |
6.3 Apariencia
El recubrimiento o chapado de la superficie metálica del actuador debe ser liso, estar intacto y libre de descamación, rayones o imperfecciones. Los sujetadores deben estar seguros y las piezas móviles deben ser flexibles y confiables. Los actuadores con funciones de visualización deben tener una pantalla clara y sin daños, sin fugas de líquido, caracteres faltantes ni texto ilegible.
6.4 Grado de protección de la carcasa
El grado de protección de la carcasa del actuador inteligente no debe ser inferior a IP67 según la norma GB4208-2008, y para los actuadores convencionales, no debe ser inferior a IP65.
6.5 Rendimiento a prueba de explosiones
El tipo, el nivel y el grupo de temperatura del actuador antiexplosivo deben cumplir con los requisitos de las normas GB 3836.1 y GB 3836.2. Su producción y certificación deben ajustarse a la normativa nacional.
7 métodos de prueba
7. Métodos de prueba
7.1 Condiciones de la prueba
7.1.1 Condiciones ambientales
7.1.1.1 Condiciones atmosféricas de referencia
El rendimiento de referencia del actuador debe probarse bajo las siguientes condiciones atmosféricas:
Temperatura ambiente: 20°C ± 2°C;
Humedad relativa: 60% a 70%;
Presión atmosférica: de 86 kPa a 106 kPa.
7.1.1.2 Condiciones atmosféricas generales
Cuando las pruebas no se realizan bajo condiciones atmosféricas de referencia, se recomienda realizarlas bajo las siguientes condiciones atmosféricas:
Temperatura ambiente: de 15 °C a 35 °C;
Humedad relativa: 45% a 75%;
Presión atmosférica: de 86 kPa a 106 kPa.
7.1.1.3 Otras condiciones ambientales
A excepción del campo magnético terrestre, otros campos magnéticos externos y vibraciones mecánicas deberían ser insignificantes.
7.1.2 Condiciones de alimentación
7.1.2.1 Valores nominales
Como se especifica en 4.2.2.
7.1.2.2 Tolerancias
Las tolerancias para las condiciones de prueba son las siguientes:
Tensión nominal: ±1%;
Frecuencia nominal: ±1%;
Contenido armónico: menos de 5%.
7.2 Reglamento general de pruebas
7.2.1 El producto a ensayar debe estar en su posición de instalación habitual. Se puede conectar la fuente de alimentación y precalentarla durante 1 hora para que la temperatura interna del producto se estabilice.
7.2.2 La posición cero del producto sometido a prueba puede ajustarse antes de la prueba. Salvo que se indique lo contrario, no se debe realizar ningún ajuste durante la prueba.
7.2.3 Salvo que se especifique lo contrario, el producto sometido a prueba y el equipo de prueba relacionado deben estabilizarse en condiciones de trabajo de referencia antes de realizar las mediciones, y deben observarse y registrarse todas las condiciones de trabajo que puedan afectar a los resultados de la medición.
7.2.4 En el informe de ensayo se debe indicar la precisión de los instrumentos estándar utilizados, y el margen de error básico debe ser inferior o igual a un tercio del margen de error básico del producto ensayado. El rango del instrumento debe coincidir con el rango de los valores medidos.
7.2.5 Durante la prueba, la señal de entrada actual debe incrementarse o disminuirse lentamente, aproximándose a los puntos de prueba en la misma dirección, evitando así cualquier sobreimpulso. El incremento de la señal se considera el movimiento positivo y la disminución, el movimiento inverso.
7.2.6 Salvo que se especifique lo contrario, el eje de salida (varilla) del actuador debe soportar la carga nominal durante la prueba. La carga se considera positiva cuando su dirección de acción coincide con la dirección de movimiento del eje de salida (varilla); de lo contrario, se considera negativa.
7.2.7 Salvo que se especifique lo contrario, los puntos de medición de prueba deben ubicarse en 0%, 25%, 50%, 75% y 100% del rango de entrada. Cada punto de prueba debe medirse tres veces, tanto en la dirección de la señal ascendente como en la descendente. La inspección de fábrica permite medir cada punto de prueba una sola vez.
7.2.8 Salvo que se especifique lo contrario, los factores que influyen en la prueba solo deben modificarse dentro de las condiciones de trabajo especificadas. Todas las demás condiciones de trabajo deben permanecer constantes en las condiciones de referencia.
7.2.9 Si, debido a las condiciones, no es posible realizar pruebas de factores de influencia en condiciones atmosféricas de referencia, la prueba puede realizarse en condiciones atmosféricas generales.
7.2.10 Salvo que se especifique lo contrario, el rango de carrera nominal para la prueba es el siguiente:
Multiturno: 10 turnos;
Ángulo de carrera: 90°;
Recorrido lineal: 16 mm.
7.3 Error básico
El error básico se calcula aumentando o disminuyendo lentamente la señal de entrada, registrando los valores de la señal de entrada y los valores de carrera del eje de salida (varilla) en ambas direcciones de carrera positiva y inversa, según la fórmula (1).
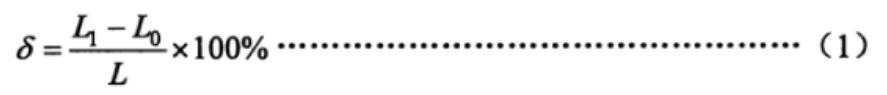
Fórmula (1)
Dónde:
δ: Error básico, %;
L1: Valor de carrera del eje de salida (varilla), en grados (°), milímetros (mm) o vueltas (r);
Lo: Valor teórico de la carrera del eje de salida (varilla), en grados (°), milímetros (mm) o vueltas (r);
L: Rango de carrera nominal del eje de salida (varilla), en grados (°), milímetros (mm) o vueltas (r).
Compruebe si el error básico en cada punto de medición supera el límite especificado en 6.1.1.
7.4 Desviación básica de la señal de salida de posición
La señal de salida de posición se conecta a una impedancia de carga de 250 Ω y el actuador se acciona hasta la posición de "cerrado total". Ajuste la señal de salida de posición a 4 mA; accione el actuador hasta la posición de "abierto total" y ajuste la señal de salida de posición a 20 mA. A continuación, accione el actuador y registre los valores de la señal de salida de posición en cada punto, tanto en sentido positivo como inverso. La desviación básica se calcula según la fórmula (2).
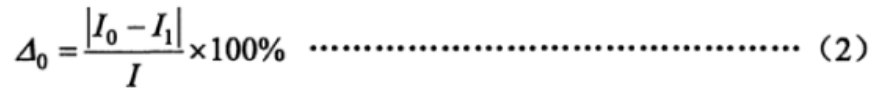
Fórmula (2)
Dónde:
△0: Desviación básica de la señal de salida de posición, %;
Io: Valor teórico de la señal de salida de posición, en miliamperios (mA);
I1: Valor medido de la señal de salida de posición, en miliamperios (mA);
I: Rango de la señal de salida de posición, en miliamperios (mA). (Para 4 mA a 20 mA, I = 16 mA; para 0 mA a 20 mA, I = 20 mA).
Compruebe si la desviación básica en cada punto de medición supera el límite especificado en 6.1.2.
7.5 Histéresis
La histéresis del actuador está determinada por la máxima diferencia algebraica entre los errores básicos de las carreras de avance y retroceso medidas en cada punto de prueba, como se determina en 7.3 y 7.4.
7.6 Zona muerta
Para la regulación de actuadores, la zona muerta debe medirse a 25%, 50% y 75% de la carrera nominal. Los pasos de medición son los siguientes:
Aumente (o disminuya) lentamente la señal de entrada hasta que se produzca un cambio perceptible en la carrera en el eje (varilla) de salida y registre el valor de la señal de entrada en este punto I (mA);
Luego, disminuya (o aumente) lentamente la señal de entrada en la dirección opuesta hasta que se produzca un cambio perceptible en la carrera en el eje (varilla) de salida y registre el valor de la señal de entrada I² (mA).
La zona muerta se calcula según la fórmula (3).
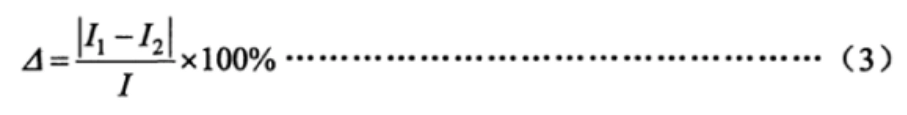
Fórmula (3)
Dónde:
△: Zona muerta, %.
7.7 Retardo de tiempo
Aplique una señal escalón de 15% del rango de entrada al terminal de señal de entrada del actuador regulador, utilice un osciloscopio para registrar la curva de la señal de entrada y la curva de la señal de salida de posición, y observe la diferencia de tiempo desde la señal de entrada inicial hasta el inicio del cambio de la señal de salida para ver si excede el límite especificado en 6.1.5.
7,8 Error de tiempo de carrera nominal
Aplique una carga nominal de 45% a 55% al actuador, aplique una señal escalón suficiente para mover el eje de salida (varilla) del actuador a través de la carrera nominal y registre el tiempo que tarda el eje de salida (varilla) en recorrer dicha carrera. El error de tiempo de carrera nominal se calcula según la fórmula (4).
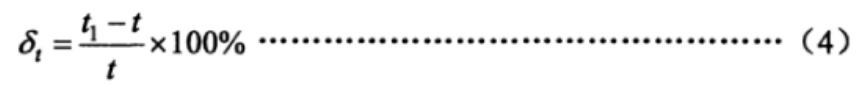
Fórmula (4)
Dónde:
δt: Error de tiempo de carrera nominal, %;
t1: Tiempo medido para que el eje de salida (varilla) recorra la carrera nominal, en segundos (s);
t: Tiempo de carrera nominal teórico, en segundos (s).
7.9 Características iniciales
Aplique una carga nominal inversa al eje de salida (varilla) del actuador y cambie la tensión de alimentación al valor límite inferior. A continuación, aplique la señal de entrada y observe si el actuador arranca con normalidad.
7.10 Error de repetibilidad del mecanismo de control de carrera
Para actuadores con mecanismo de control de carrera, aplique una carga nominal de 25% a 30% al eje de salida (varilla) y accione el actuador alternativamente en las carreras de avance y retroceso cinco veces. Observe y registre los valores de carrera del eje de salida (varilla) cuando el mecanismo de control de carrera cambie de estado. Calcule el error de cada valor registrado con respecto al valor base y determine si el error excede el límite especificado en 6.1.8.
7.11 Resistencia de aislamiento
En condiciones atmosféricas normales y con el actuador sin carga, desconecte la alimentación del producto a ensayar y mantenga el interruptor de encendido en la posición de "encendido". Cortocircuite los terminales de entrada y alimentación y, a continuación, utilice un comprobador de resistencia de aislamiento de 500 V CC para medir la resistencia de aislamiento entre los terminales, tal como se especifica en el apartado 6.1.9.
7.12 Resistencia del aislamiento
En condiciones atmosféricas normales y con el actuador sin carga, desconecte la alimentación y mantenga el interruptor de encendido en la posición de "encendido". Cortocircuite los terminales de entrada y alimentación y, según la tensión y la frecuencia especificadas en 6.1.10, aumente lentamente la tensión de prueba desde cero hasta el valor especificado y manténgala durante 1 minuto. Observe si se produce alguna descarga o arco eléctrico; a continuación, reduzca lentamente la tensión de prueba a cero y desconecte la alimentación de prueba.
7.13 Aumento de temperatura
Antes de la prueba, mida la resistencia en frío de los devanados del motor y del transformador de potencia con un puente rectificador. A continuación, haga funcionar el motor de forma continua durante 12 horas, según lo indicado en el apartado 7.14, e inmediatamente mida la resistencia en caliente de los devanados del motor y del transformador de potencia. Calcule el aumento de temperatura según la fórmula (5).
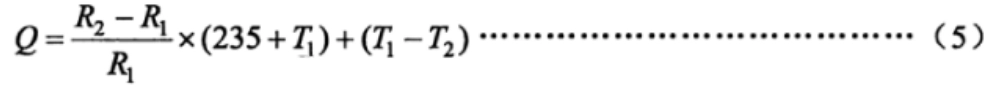
Fórmula (5)
Dónde:
P: Aumento de temperatura, en grados Celsius (°C);
R₂: Resistencia en caliente del devanado, en ohmios (Ω);
R₁: Resistencia en frío del devanado, en ohmios (Ω);
T1: Temperatura ambiente durante la medición de la resistencia al frío, en grados Celsius (°C);
T₂: Temperatura ambiente durante la resistencia en caliente
7.14 Estabilidad operativa a largo plazo
Opere el actuador dentro de su carrera nominal y aplique 30% de la carga nominal, con un ciclo de trabajo de 20% a 80%. Realice 48 horas de operación según lo requerido en 4.2.6, con el número de ciclos por hora. Después de la prueba, verifique si el actuador cumple con los requisitos de 6.1.12.
7.15 Error de reproducibilidad del par de control y del empuje máximo y mínimo
Procedimiento de prueba: a) Instale el actuador en el banco de pruebas, ajuste el valor de protección de par en ambas direcciones (apertura y cierre) al valor máximo de par de control o empuje, y cargue gradualmente el actuador hasta que se active una alarma de "sobrecarga de par" o "sobrecarga de empuje". Mida el valor de par de salida o empuje. Realice tres mediciones en cada dirección y tome el valor promedio como valor base del par de salida o empuje. b) Instale el actuador en el banco de pruebas, ajuste el valor de protección de par en ambas direcciones (apertura y cierre) al valor mínimo de par de control o empuje, y cargue gradualmente el actuador hasta que se active una alarma de "sobrecarga de par" o "sobrecarga de empuje". Mida el valor de par de salida o empuje. Realice tres mediciones en cada dirección y tome el valor promedio como valor base del par de salida o empuje. c) Calcule el error de reproducibilidad del par de control o empuje según la fórmula (6).
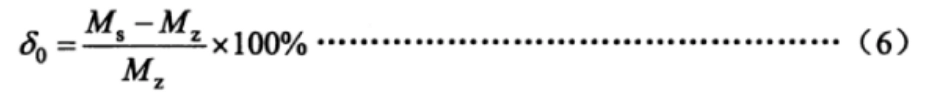
Fórmula 6:
En esta fórmula:
δ0: Error de reproducibilidad del par de control o empuje, en %
Ms: Valor de par o empuje de salida medido, en N·m (o empuje en N)
Mz: Valor base del par de salida o empuje, en N·m (o empuje en N).
7.16 Mecanismo de interruptor manual-eléctrico
Procedimiento de prueba: a) Verificación del interruptor sin carga. Cambie el actuador de modo eléctrico a manual, gire el volante para hacer girar el eje de salida en sentido horario y antihorario al menos una vuelta completa; luego, accione el actuador eléctricamente para hacer girar el eje de salida en ambas direcciones al menos una vuelta completa. Repita dos veces y confirme si cumple con los requisitos de 6.1.14. b) Verificación del interruptor con carga. Instale el actuador en el banco de pruebas, ajuste el par de protección en ambas direcciones (apertura y cierre) al par de control máximo y cargue gradualmente el actuador hasta que se active el interruptor de par. Después de detenerse, sin descargar, repita la prueba del apartado a) para confirmar si cumple con los requisitos de 6.1.14.
7.17 Características inteligentes
7.17.1 Función de visualización
Compruebe, a través de la interfaz hombre-máquina, si los parámetros de funcionamiento, la información sobre el estado operativo, las alarmas de fallos y demás información mostrada son normales, y si el contenido de la pantalla es completo y claro.
7.17.2 Función de configuración de parámetros
Sin abrir la cubierta eléctrica, compruebe si la interfaz hombre-máquina permite configurar parámetros como la carrera, el par, la calibración de la señal de entrada de corriente y el ajuste de la señal de salida.
7.17.3 Función de configuración in situ
Sin abrir la cubierta eléctrica, utilice la interfaz hombre-máquina para configurar las salidas de contacto del interruptor de 4 vías del actuador de la siguiente manera: posición abierta-cerrada, posición abierta-abierta, posición cerrada-cerrada, posición cerrada-abierta. Ponga en marcha el actuador en las posiciones de apertura y cierre, comprobando que las salidas de contacto del interruptor cumplan con los requisitos establecidos.
Si procede, compruebe el comportamiento tras un fallo de alimentación y ajuste parámetros como la protección contra par motor.
7.17.4 Autodiagnóstico de fallos y función de alarma
En condiciones de vacío, aplique energía al actuador y desconecte el cable de temperatura del motor del sistema de control del actuador para comprobar si se activa la alarma de sobrecalentamiento del motor.
7.17.5 Función de auto-adaptación de la secuencia de potencia
Para los actuadores que utilizan alimentación trifásica, cambie la secuencia de fases de la fuente de alimentación y confirme que la dirección de conmutación sea correcta tanto en el modo de control local como en el de control remoto.
7.17.6 Función de medición continua del par de salida (empuje)
Coloque el actuador en el banco de pruebas y, durante el funcionamiento, cambie continuamente el par (empuje) aplicado para observar si los valores de par (empuje) mostrados en la interfaz hombre-máquina cambian en consecuencia.
7.18 Ruido
En una habitación con las ventanas y puertas cerradas y un nivel de ruido ambiental que no supere los 45 dB, realice una puesta en marcha sin carga del actuador y mida el ruido a una distancia de 1 metro de la superficie del actuador. Confirme que el ruido cumple con los requisitos del apartado 6.1.16.
7.19 Regulación de velocidad continua (conversión de frecuencia)
Configure el actuador para que reduzca la velocidad al alcanzar la posición objetivo y compruebe si la velocidad varía dentro del rango especificado en diferentes condiciones de carga para confirmar su conformidad.
7.20 Impacto de la temperatura ambiental
En condiciones de vacío, el actuador debe colocarse en una cámara de prueba de temperatura. Las temperaturas y la secuencia de prueba son las siguientes:
Para actuadores con una temperatura ambiente de funcionamiento de -10 °C a 55 °C.:
20°C (referencia), 40°C, 55°C, 20°C, 0°C, -10°C, 20°C;
Para actuadores con una temperatura ambiente de funcionamiento de -20 °C a 60 °C.:
20°C (referencia), 40°C, 60°C, 20°C, 0°C, -20°C, 20°C;
Para actuadores con una temperatura ambiente de funcionamiento de -30 °C a 70 °C.:
20°C (referencia), 45°C, 70°C, 20°C, 0°C, -30°C, 20°C.
Si todas las partes lo acuerdan, las pruebas se pueden realizar en solo cuatro puntos de temperatura: 20 °C (referencia), la temperatura máxima, la temperatura mínima y 20 °C. La tolerancia permitida en cada punto de temperatura es de ±2 °C. En cada punto de temperatura, la temperatura debe mantenerse durante 2 horas para permitir que los componentes internos del producto alcancen la estabilidad térmica. En las posiciones 0% y 100% del recorrido completo, se deben medir los valores mínimo y máximo de la señal de control proporcional y de la señal de posición de salida. Se debe tomar el promedio de tres mediciones en cada punto de temperatura. Los cambios en los valores mínimo y máximo en cada punto de temperatura, cuando la temperatura cambia en 10 °C, deben calcularse utilizando las fórmulas (7) y (8), y debe confirmarse que los resultados cumplen con los requisitos de la sección 6.2.1.
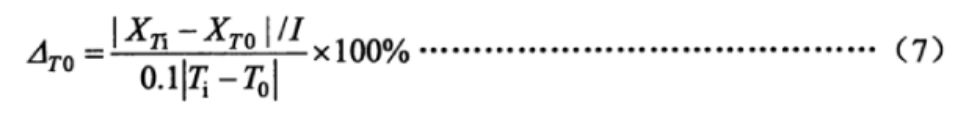
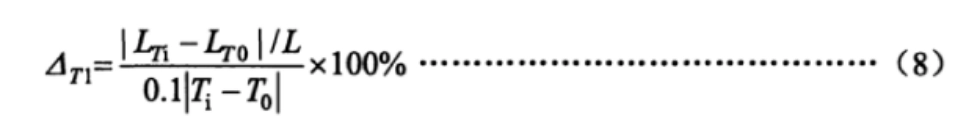
Dónde:
△T0: El cambio en los valores de extremo inferior y superior de la señal de salida de posición cuando la temperatura cambia en 10 °C, en %;
XTi: Los valores medidos de extremo inferior y superior de la señal de salida de posición a la temperatura adyacente, en miliamperios (mA);
XT0: Los valores medidos de extremo inferior y superior de la señal de salida de posición a la temperatura inicial, en miliamperios (mA);
Ti: La temperatura adyacente, en grados Celsius (°C);
T0: La temperatura inicial, en grados Celsius (°C);
△T1: El cambio en los valores de extremo inferior y superior del eje de salida (varilla) cuando la temperatura cambia en 10 °C, en %;
LTi: Los valores medidos de carrera mínima y máxima del eje de salida (varilla) a la temperatura adyacente, en grados (°), milímetros (mm) o revoluciones (r);
LT0: Los valores medidos de carrera mínima y máxima del eje de salida (varilla) a la temperatura inicial, en grados (°), milímetros (mm) o revoluciones (r).
7.21 Impacto de la humedad
Coloque el actuador en una cámara de temperatura y humedad controladas, eleve la temperatura a 40 °C ± 2 °C y ajuste la humedad a 91%–95%, manteniéndola durante 48 horas. Tras la prueba, compruebe la resistencia de aislamiento del actuador según las especificaciones.
7.22 Influencia de la tensión de alimentación
En condiciones de vacío, la tensión de alimentación del actuador se ajusta desde el valor nominal hasta los límites superior e inferior. En las posiciones 0% y 100% del recorrido completo, se miden los valores mínimo y máximo de las señales de control proporcional y de posición. Se toma el promedio de tres mediciones en cada punto y se calculan las variaciones en el límite inferior y el rango mediante las fórmulas (9) y (10). Los resultados deben verificarse para cumplir con los requisitos de la sección 6.2.3.
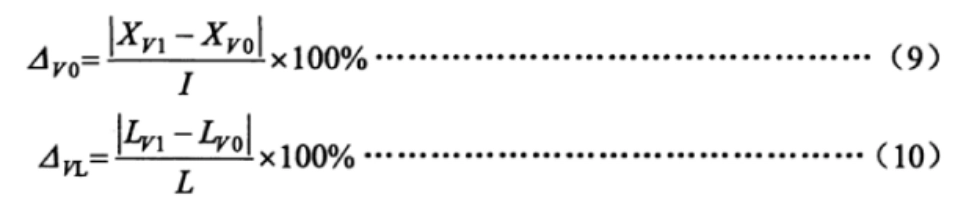
Dónde:
△V0: El cambio en los valores de extremo bajo y alto de la señal de salida de posición cuando cambia el voltaje de la fuente de alimentación, en %;
XV1: Los valores medidos de extremo inferior y extremo superior de la señal de salida de posición en los voltajes límite superior e inferior, en miliamperios (mA);
XV0: Los valores medidos de extremo inferior y superior de la señal de salida de posición a la tensión nominal, en miliamperios (mA);
△VL: El cambio en los valores de extremo inferior y superior del eje de salida (varilla) cuando cambia el voltaje de la fuente de alimentación, en %;
LV1: Los valores medidos de carrera mínima y máxima del eje de salida (varilla) en los voltajes límite superior e inferior, en grados (°), milímetros (mm) o rotaciones (r);
LV0: Los valores medidos de carrera mínima y máxima del eje de salida (varilla) a la tensión nominal, en grados (°), milímetros (mm) o revoluciones (r).
7.23 Influencia de la vibración mecánica
En condiciones de vacío, el actuador se instala en un banco de pruebas de vibración. El actuador se acciona hasta las posiciones 0% y 100% de su recorrido completo. Se aplica una vibración de barrido de frecuencia de 10 Hz a 150 Hz en tres direcciones perpendiculares entre sí para identificar el punto de resonancia. Si se encuentra un punto de resonancia, se realizan pruebas de vibración a dicha frecuencia durante 30 minutos. Si no se encuentra ningún punto de resonancia, se realiza una prueba de vibración de 30 minutos a una frecuencia de 150 Hz.
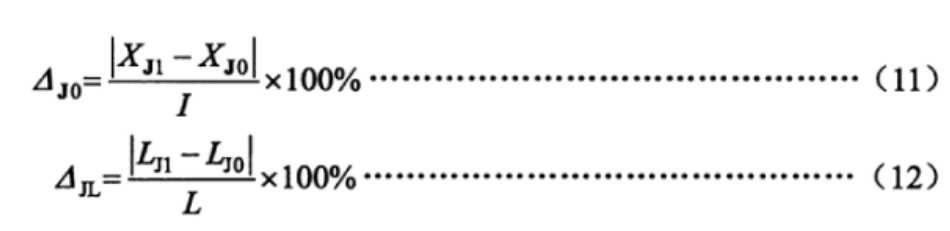
Durante la prueba, se miden los valores mínimo y máximo de la salida del actuador. Las variaciones en estos valores se calculan mediante las fórmulas (11) y (12). Los resultados deben verificarse para cumplir con los requisitos de la sección 6.2.4.
Dónde:
△J0: El cambio en los valores de extremo bajo y alto de la señal de salida de posición debido a la vibración mecánica, en %;
XJ1: Los valores medidos de los extremos inferior y superior de la señal de salida de posición durante la prueba de vibración, en miliamperios (mA);
XJ0: Los valores medidos de los extremos inferior y superior de la señal de salida de posición antes de la prueba de vibración, en miliamperios (mA);
△JL: El cambio en los valores de extremo inferior y superior del eje de salida (varilla) debido a la vibración mecánica, en %;
LJ1: Los valores medidos de carrera mínima y máxima del eje de salida (varilla) durante la prueba de vibración, en grados (°), milímetros (mm) o rotaciones (r);
LJ0: Los valores medidos de carrera mínima y máxima del eje de salida (varilla) antes de la prueba de vibración, en grados (°), milímetros (mm) o rotaciones (r).
7.24 Impacto ambiental del transporte
Las pruebas de temperatura, impacto y caída libre se realizarán de acuerdo con los parámetros de prueba especificados en la sección 6.2.5 de esta norma y los métodos de GB/T 25480. Tras las pruebas, se puede ajustar la posición cero, seguida de pruebas de rendimiento e inspección visual.
Nota: Si la prueba de influencia de la temperatura ambiente ya se ha realizado a 55 °C (o superior), se puede prescindir de la prueba de alta temperatura.
7.25 Inmunidad a la radiación de campos electromagnéticos de radiofrecuencia
En condiciones de vacío, el actuador se desplaza a la posición 50% de carrera completa. Se aplica un campo electromagnético radiado en el rango de frecuencia de 80 MHz a 1000 MHz con una intensidad de 3 V/m a una distancia de 3 metros del actuador, de acuerdo con los requisitos de la norma GB/T 17626.3. Durante esta prueba, se observan y registran los cambios en la señal de salida de retroalimentación de posición o en los valores de carrera del eje de salida (varilla) para confirmar que los valores cumplen con los requisitos de la sección 6.2.6 de esta norma.
7.26 Inmunidad a transitorios/ráfagas eléctricas rápidas
En condiciones de vacío, el actuador se desplaza a la posición 50% de carrera completa. La tensión de prueba se aplica según los requisitos de la norma GB/T 17626.4, con 1000 V positivos y negativos en el terminal de alimentación y 500 V positivos y negativos en el terminal de entrada de señal. Durante esta prueba, se observan y registran los cambios en la señal de salida de retroalimentación de posición o en los valores de carrera del eje de salida (varilla) para confirmar que los valores cumplen con los requisitos de la sección 6.2.7 de esta norma.
7.27 Inmunidad ante sobretensiones (impulsos)
En condiciones de vacío, el actuador se desplaza a la posición 50% de carrera completa. Se aplica una tensión positiva y negativa de 1 kV entre la línea de alimentación del actuador y tierra, según la norma GB/T 17626.5. Durante esta prueba, se observan y registran los cambios en la señal de salida de retroalimentación de posición o en los valores de carrera del eje de salida (varilla) para confirmar que dichos valores cumplen con los requisitos de la sección 6.2.8 de esta norma.
7.28 Inmunidad a las descargas electrostáticas
En condiciones de vacío, el actuador se desplaza a la posición 50% de carrera completa. La carcasa del actuador está conectada a tierra de forma segura. Se aplica al actuador una descarga de contacto positiva y negativa de 4 kV y, posteriormente, una descarga de aire positiva y negativa de 8 kV, de acuerdo con los requisitos de la norma GB/T 17626.2. Durante esta prueba, se observan y registran los cambios en la señal de salida de retroalimentación de posición o en los valores de carrera del eje de salida (varilla) para confirmar que dichos valores cumplen con los requisitos de la sección 6.2.9 de esta norma.
7.29 Inmunidad al campo magnético de frecuencia de potencia
En condiciones de vacío, el actuador se coloca en el banco de pruebas de campo magnético externo y se mueve a la posición 50% de carrera completa. La intensidad del campo magnético es de 400 A/m y las direcciones de prueba son X/Y/Z, de acuerdo con la norma GB/T 17626.8. Durante esta prueba, se observan y registran los cambios en la señal de salida de retroalimentación de posición o en los valores de carrera del eje de salida (varilla) para confirmar que los valores cumplen con los requisitos de la sección 6.2.10 de esta norma.
7.30 Apariencia
Se deben utilizar métodos visuales y táctiles para comprobar que la superficie sea plana y lisa, sin grietas, rebabas ni otros defectos que afecten a su apariencia. El recubrimiento de la superficie debe estar bien adherido, ser plano, liso y de color uniforme, sin manchas de aceite, hendiduras ni otros daños mecánicos. En el caso de actuadores con funciones de visualización, esta debe ser claramente visible y no debe faltar ningún carácter.
7.31 Nivel de protección del recinto
La prueba de protección de la carcasa IP67 o IP65 debe realizarse según el método especificado en la norma GB 4208—2008.
7.32 Rendimiento a prueba de explosiones
Las pruebas a prueba de explosiones deben ser realizadas por una unidad de pruebas reconocida a nivel nacional, de acuerdo con los requisitos de las normas GB 3836.1 y GB 3836.2.
8 Reglas de inspección
8.1 Inspección de fábrica:
Cada actuador debe ser inspeccionado y aprobado por el departamento de control de calidad del fabricante. Solo después de que dicho departamento emita un certificado de conformidad, el producto podrá ser enviado.
Los elementos de la inspección de fábrica se especifican en la Tabla 3.
8.2 Pruebas de tipo:
Las pruebas de tipo deben realizarse en las siguientes circunstancias:
La identificación de productos de reciente desarrollo.
Para productos en producción normal, si existen cambios significativos en la estructura, los materiales o los procesos que puedan afectar el rendimiento del producto.
Si así lo exigen las autoridades nacionales competentes.
Si el producto ha sido descontinuado hace más de un año.
Si el producto ha estado en producción continua durante más de tres años.
Durante las pruebas de tipo, el método de muestreo debe cumplir con lo dispuesto en la sección 6.7 de la norma GB/T 18271.1—2000.
8.3 Elementos de inspecciónLa Tabla 3 enumera los elementos específicos para la inspección de fábrica y las pruebas de tipo, indicando qué elementos corresponden a cada tipo de actuador (ajustable o de interruptor). Los elementos de inspección incluyen errores, errores de repetibilidad, resistencia de aislamiento, etc.
Elementos de inspección
| No. | Artículo | Inspección de fábrica | Inspección de tipo | Tipo de ajuste | Tipo de interruptor | Requisitos técnicos | Método de prueba |
|---|---|---|---|---|---|---|---|
| 1 | Error básico | △ | △ | △ | 6.1.1 | 7.3 | |
| 2 | Desviación básica de la señal de salida de posición | △ | △ | △ | △ | 6.1.2 | 7.4 |
| 3 | Histéresis | △ | △ | △ | △ | 6.1.3 | 7.5 |
| 4 | Zona muerta | △ | — | △ | — | 6.1.4 | 7.6 |
| 5 | Retardo de tiempo | — | — | △ | — | 6.1.5 | 7.7 |
| 6 | Error de tiempo de carrera nominal | △ | △ | △ | △ | 6.1.6 | 7.8 |
| 7 | Características iniciales | — | — | △ | △ | 6.1.7 | 7.9 |
| 8 | Error de reproducibilidad del mecanismo de control del accidente cerebrovascular | — | — | △ | △ | 6.1.8 | 7.1 |
| 9 | Resistencia de aislamiento | △ | △ | △ | △ | 6.1.9 | 7.11 |
| 10 | Fuerza de aislamiento | △ | △ | △ | △ | 6.1.10 | 7.12 |
| 11 | Aumento de temperatura | — | △ | △ | 6.1.11 | 7.13 | |
| 12 | Estabilidad operativa a largo plazo | — | — | △ | △ | 6.1.12 | 7.14 |
| 13 | Error de reproducibilidad del par de control y del empuje máximo y mínimo | △ | △ | △ | △ | 6.1.13 | 7.15 |
| 14 | Mecanismo de conmutación manual-eléctrico | △ | △ | △ | △ | 6.1.14 | 7.16 |
| 15 | Funciones básicas de tipo inteligente | * | * | * | * | 6.1.15 | 7.17 |
| 16 | Ruido | — | △ | △ | 6.1.16 | 7.18 | |
| 17 | Regulación de velocidad (frecuencia) continua | △ | △ | △ | △ | 6.1.17 | 7.19 |
| 18 | Impacto de la temperatura ambiental | — | △ | △ | 6.2.1 | 7.2 | |
| 19 | Impacto por calor húmedo | △ | △ | 6.2.2 | 7.21 | ||
| 20 | Impacto de la tensión de la fuente de alimentación | △ | △ | 6.2.3 | 7.22 | ||
| 21 | Impacto de vibración mecánica | △ | △ | 6.2.4 | 7.23 | ||
| 22 | Impacto ambiental del transporte | △ | △ | 6.2.5 | 7.24 | ||
| 23 | Inmunidad a la radiación de campos electromagnéticos de radiofrecuencia | * | * | 6.2.6 | 7.25 | ||
| 24 | Inmunidad a transitorios/ráfagas eléctricas rápidas | * | * | 6.2.7 | 7.26 | ||
| 25 | Inmunidad por aumento (impacto) | * | * | 6.2.8 | 7.27 | ||
| 26 | Inmunidad a las descargas electrostáticas | — | — | * | * | 6.2.9 | 7.28 |
| 27 | Inmunidad al campo magnético de frecuencia de potencia | — | * | * | 6.2.10 | 7.29 | |
| 28 | Apariencia | △ | △ | △ | △ | 6.3 | 7.3 |
| 29 | Nivel de protección del recinto | — | — | △ | △ | 6.4 | 7.31 |
| 30 | Rendimiento a prueba de explosiones | — | △ | △ | 6.5 | 7.32 |
Nota:
“△” indica un elemento que necesita ser inspeccionado.
El símbolo “—” indica un artículo que no requiere inspección.
El símbolo “*” indica que el elemento solo es aplicable a actuadores de tipo inteligente.
9. Marcado, embalaje y almacenamiento
9.1 Calificación:
Se debe colocar una placa de identificación en un lugar visible del actuador, indicando la siguiente información:
Nombre y marca comercial del fabricante.
Nombre y modelo del producto.
Principales parámetros técnicos del producto.
Temperatura ambiente de funcionamiento.
Nivel de protección.
Condiciones de la fuente de alimentación (tensión, corriente y frecuencia).
Fecha de fabricación y número de serie.
En el caso de actuadores a prueba de explosiones, además de lo anterior, la placa de identificación también debe mostrar:
El símbolo nacional a prueba de explosiones en la esquina superior derecha.
Grado a prueba de explosiones.
Número de certificado a prueba de explosiones.
9.2 Embalaje:
Los productos deben embalarse de acuerdo con los requisitos de la norma GB/T 13384. La caja de embalaje debe incluir un certificado de producto, la documentación técnica pertinente y una lista de empaque.
La lista de empaque debe incluir la siguiente información y estar sellada con el sello del personal de inspección:
Nombre y dirección del fabricante.
Nombre y modelo del producto.
Los nombres y cantidades de los documentos adjuntos.
Certificado del producto.
Cantidad de artículos empacados.
Fecha de envasado.
El embalaje debe estar marcado con los siguientes datos:
Nombre del fabricante.
Nombre y modelo del producto.
Instrucciones como “Este lado hacia arriba”, “Manipular con cuidado”, etc.
Peso bruto y dimensiones externas (largo × ancho × alto).
9.3 Almacenamiento:
Los productos deben almacenarse en un ambiente interior ventilado, con una temperatura comprendida entre -10 °C y 45 °C y una humedad relativa que no supere el 85 %. El lugar de almacenamiento no debe contener sustancias nocivas que puedan corroer los productos.
Estas normativas garantizan la calidad y el rendimiento de los actuadores y evitan daños durante el transporte y el almacenamiento.