





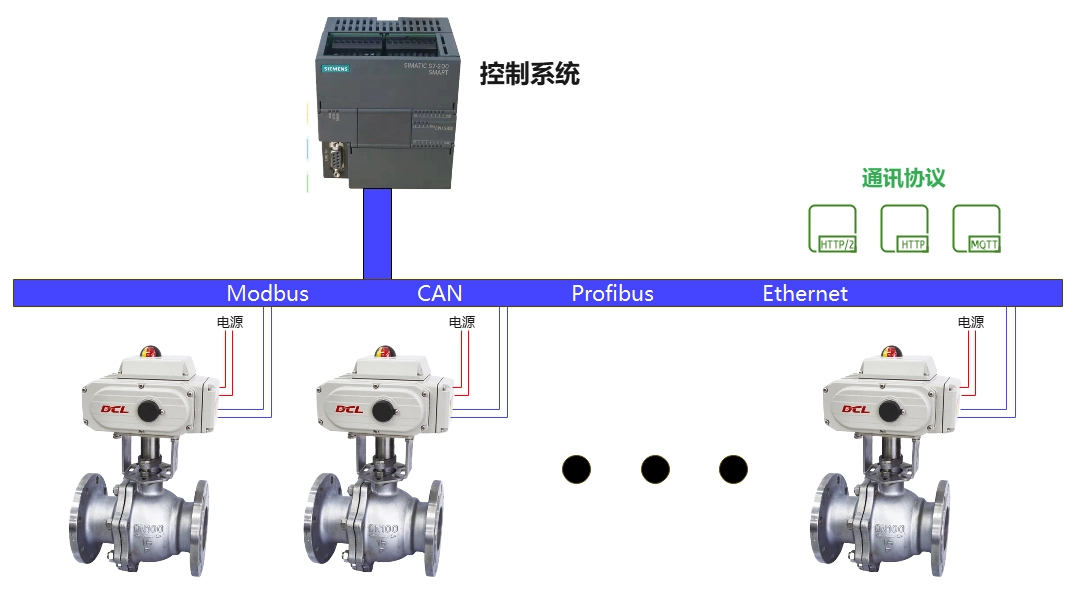
Aktuator DCL mendukung protokol Modbus-RTU. Dengan merujuk pada manual aplikasi ini, Anda dapat menghubungkan aktuator DCL ke Modbus.
Panel
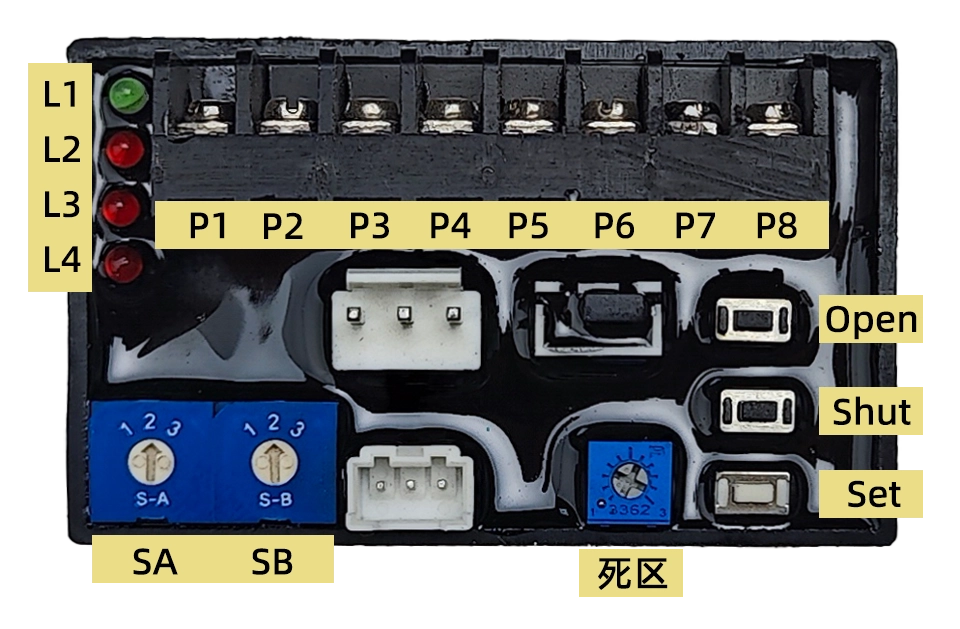
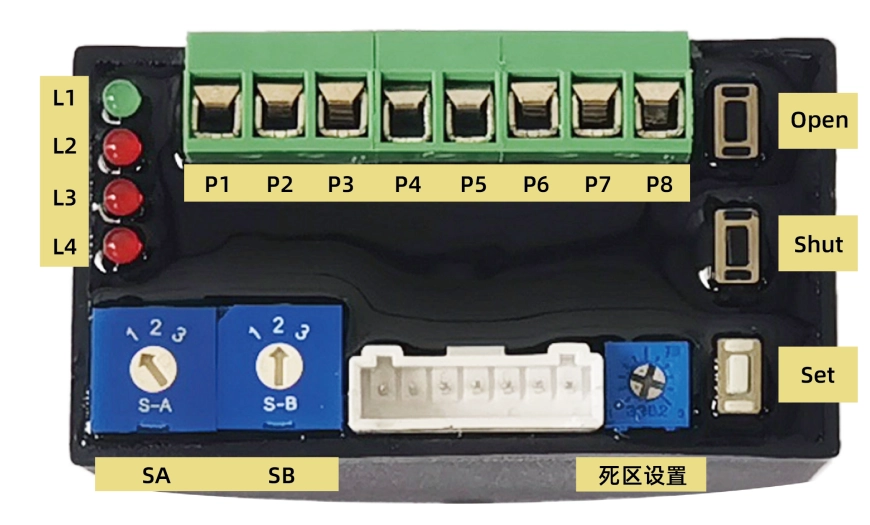
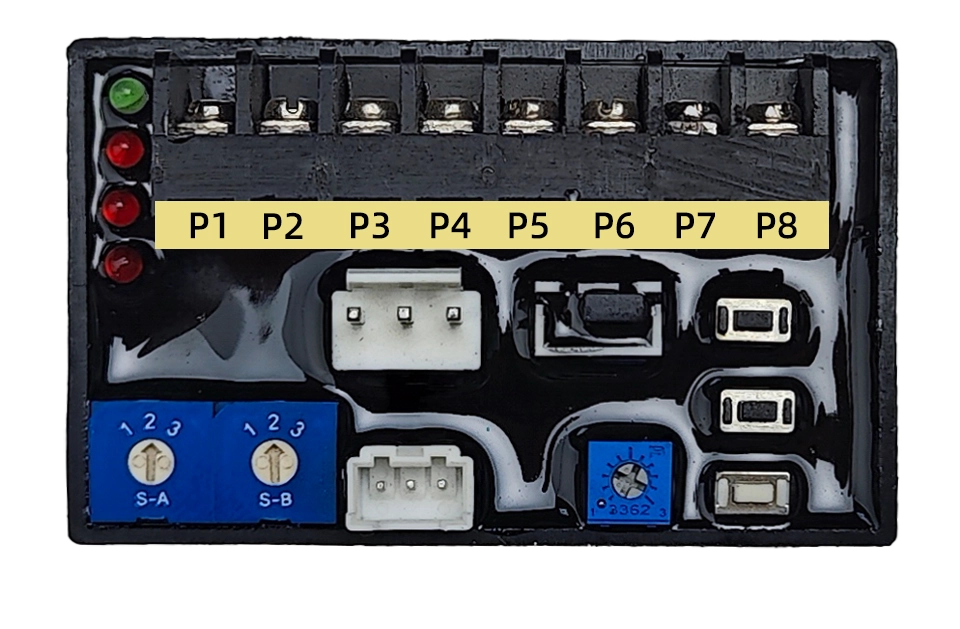
1. Definisi Antarmuka
P1: 220VAC N
P2: 220VAC L
P3: Input 4-20mA –
P4: Input 4-20mA+
P5: Output 4-20mA-
P6: Output 4-20mA+
P7: RS485 A
P8: RS485 B
2. Tombol
MembukaDigunakan dalam mode pengaturan. Tekan tombol ini untuk membuka aktuator, lalu lepaskan untuk menghentikannya. Tekan Set dan Open secara bersamaan untuk mengatur posisi terbuka penuh.
DitutupDigunakan dalam mode pengaturan. Tekan tombol ini untuk menutup aktuator, lalu lepaskan untuk menghentikannya. Tekan Set dan Open secara bersamaan untuk mengatur posisi tertutup sepenuhnya.
MengaturDigunakan dalam mode pengaturan. Kombinasikan tombol ini dengan tombol lain untuk mengatur parameter.
3. Beralih
SA: Atur mode operasi
1–Modulasi Normal
2–Pengaturan Mode
3–Modulasi Terbalik
SB: Atur Posisi Keamanan (Pengaturan default adalah 2)
1–Upaya untuk Membuka Sepenuhnya
2–Pertahankan Posisi
3–Putar hingga Tertutup Sepenuhnya
4. Histeresis
Tetapkan nilai histeresis dari 0,5% hingga 5% dengan satu skala menunjukkan 0,5%.
Aktuator tidak akan mengubah posisi katup sampai selisih antara posisi yang ditunjukkan oleh sinyal input dan posisi katup saat ini menjadi lebih besar dari nilai histeresis.
5. Indikasi
L1: Hijau, Indikator Daya;
L2: Merah, Kesalahan sinyal input, menyala saat sinyal input melebihi jangkauan;
L3: Merah, Kesalahan potensiometer, menyala saat potensiometer tidak normal atau kabel penghubung putus;
L4: Merah, Kesalahan macet, menyala ketika aktuator tidak dapat digerakkan untuk membuka atau menutup.
Mendirikan
Alihkan SA ke 2 untuk masuk ke mode pengaturan. Kemudian Anda dapat mengatur rentang rotasi operasi, mengatur posisi pengaman, mengkalibrasi sinyal input dan output, dan lain sebagainya.
1. Atur Rentang Operasi
Atur ke Posisi Tertutup Sepenuhnya:
- Tekan tombol KO/KC untuk menggerakkan katup ke posisi tertutup sepenuhnya.
- Tekan dan tahan tombol KS lalu tombol KC hingga L2 menyala sekitar 3-4 detik kemudian, yang berarti konfigurasi posisi tertutup sepenuhnya telah selesai.
- Sekarang Anda bisa melepaskan kedua tombol ini.
Atur Posisi Terbuka Penuh:
- Tekan tombol KO/KC untuk menggerakkan katup ke posisi terbuka penuh.
- Tekan dan tahan tombol KS lalu tombol KO hingga L2 menyala sekitar 3-4 detik kemudian, yang berarti konfigurasi posisi terbuka penuh telah selesai.
- Sekarang Anda bisa melepaskan kedua tombol ini.
Catatan: Jika posisi buka dan tutup penuh dikonfigurasi pada posisi yang sama, konfigurasi akan berhasil dilakukan. Namun, aktuator tidak akan berputar dalam mode modulasi.
2. Mengatur Parameter Modbus
- Register dari 0x0040 hingga 0x0042 digunakan untuk mengatur parameter komunikasi.
- Pertama, masuk ke mode pengaturan dengan menulis nilai 0xA501 ke register 0x0040, kemudian atur ID slave dan baud rate dengan menulis nilai ke register 0x0041 dan 0x0042.
- Parameter baru akan diperbarui dalam 1 detik.
- Keluar dari mode pengaturan dengan menulis 0x0000 ke register 0x0040.
Mulai Modulasi
Putar SA ke 1 untuk memulai modulasi.
- Setelah dinyalakan, aktuator secara default akan mengikuti sinyal input 4-20mA untuk modulasi.
- Pengiriman perintah melalui Modbus memungkinkan aktuator untuk bekerja dalam mode kontrol komunikasi dan secara otomatis kembali ke mode kontrol analog setelah aktuator dimatikan dan dihidupkan kembali.
Modulasi dengan 4-20mA
- Aktuator akan menggerakkan katup ke posisi tertentu sesuai dengan sinyal input 4-20mA.
- Sinyal keluaran 4-20mA akan menampilkan posisi katup secara real time.
- Output “ON/OFF Terbuka” akan mengeluarkan sinyal efektif (terhubung ke COM) ketika katup digerakkan ke posisi terbuka penuh.
- “Output ON/OFF Shut” akan mengeluarkan sinyal efektif (terhubung ke COM) ketika katup digerakkan ke posisi tertutup sepenuhnya.
- Aktuator akan menggerakkan katup ke posisi Aman ketika daya listrik terputus atau sinyal masukan mengalami gangguan.
- Aktuator akan kembali ke mode modulasi setelah daya suplai dan sinyal input pulih.
Catatan: Anda dapat memutar SW2 ke 3 untuk mengaktifkan operasi terbalik. Dalam hal ini, nilai input 4mA akan ditransfer sebagai 20mA, dan 20mA akan ditransfer sebagai 4mA. Jadi modulasinya seperti terbalik.
Modulasi dengan Modbus-RTU/RS485
Lapisan Perangkat Keras
- Aktuator DCL mendukung Protokol Modbus-RTU, sedangkan RS485 digunakan pada lapisan fisik.
- ID Budak: Nilai default adalah 1
- Kecepatan Baud: Dapat dikonfigurasi dengan nilai default 9600
- Format Data RS485: 1 bit awal + 8 bit data + 1 bit berhenti (tanpa pengecekan paritas)
1. Antarmuka
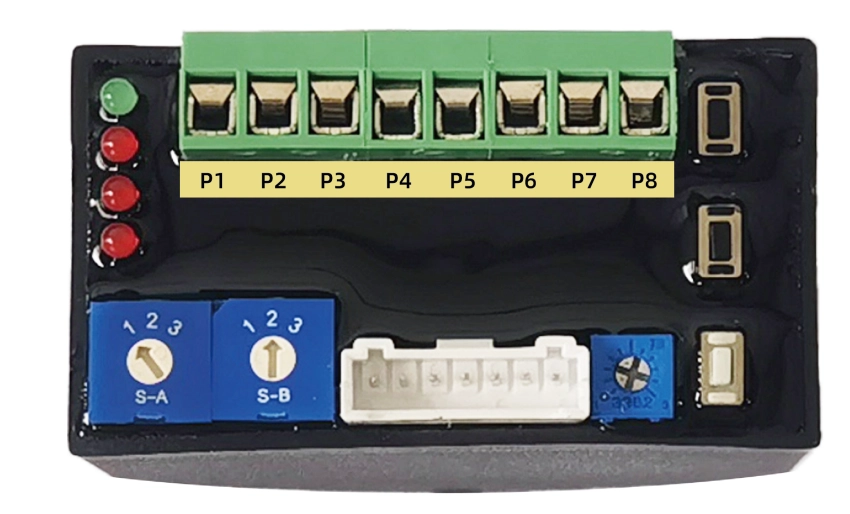
P1: Catu daya –
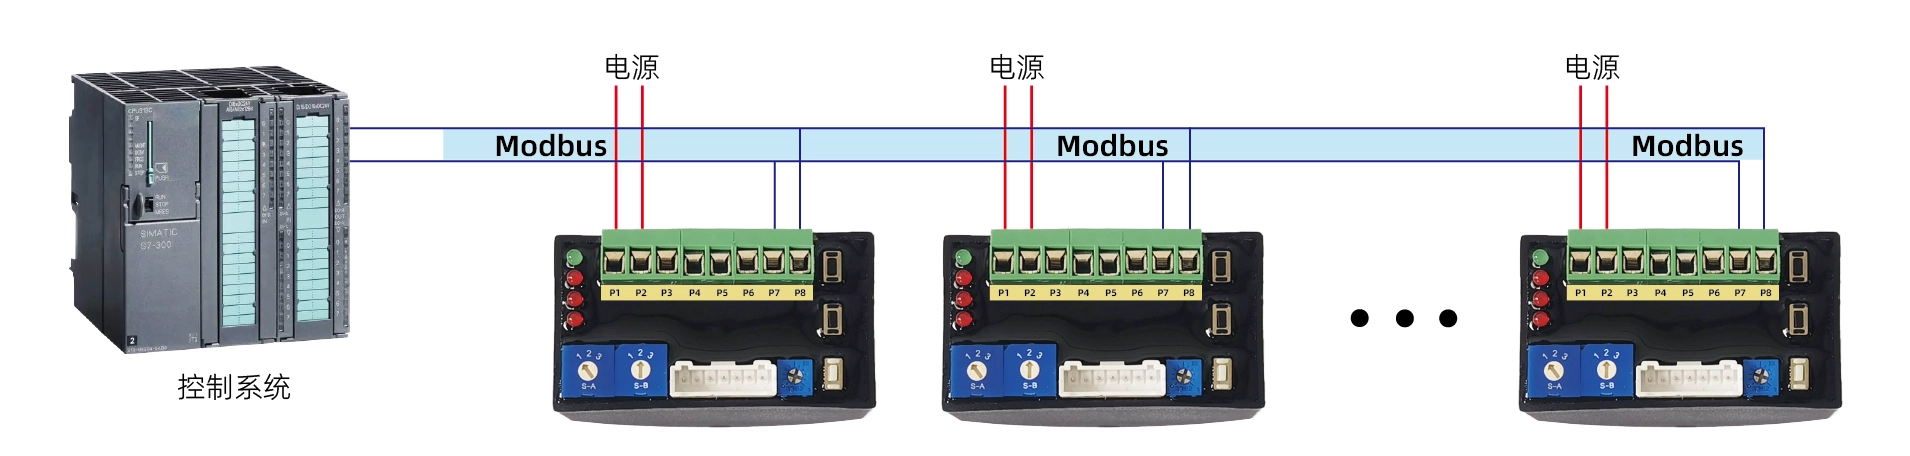
P2: Catu daya+
P7: RS485 A
P8: RS485 B
P3~P6: Dicadangkan (4~20mA/0~10V)
2. Diagram Koneksi
Lapisan Aplikasi
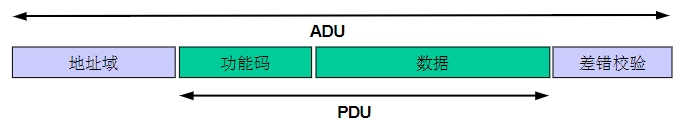
1、ADU
2. Kode Fungsi
| PENGENAL | nama | menggambarkan |
|---|---|---|
| 0x03 | Membaca beberapa register | Pada perangkat jarak jauh, gunakan kode fungsi ini untuk membaca isi blok berurutan dalam register tahan (hold register). |
| 0x06 | Tulis satu register | Pada perangkat jarak jauh, gunakan kode fungsi ini untuk menulis ke satu register. |
| 0x10 | Tulis beberapa register | Pada perangkat jarak jauh, gunakan kode fungsi ini untuk menulis blok register berurutan (1 hingga sekitar 120 register). |
3. Mengatur Parameter Komunikasi
- Register dari 0x0040 hingga 0x0042 digunakan untuk mengatur parameter komunikasi.
- Pertama, masuk ke mode pengaturan dengan menulis nilai 0xA501 ke register 0x0040, kemudian atur ID slave dan baud rate dengan menulis nilai ke register 0x0041 dan 0x0042.
- Parameter baru akan diperbarui dalam 1 detik.
- Keluar dari mode pengaturan dengan menulis 0x0000 ke register 0x0040.
4. Atur Ulang Parameter Komunikasi ke Nilai Default
- Atur SA dan SB ke 2.
- Tahan tombol KS selama lebih dari 3 detik, LED merah akan berkedip, lalu lepaskan tombol KS.
- Kemudian tahan KC selama lebih dari 3 detik, LED merah akan berkedip lagi, lepaskan KC.
- Sekarang parameter komunikasi akan diatur ulang ke nilai default (ID slave ke 1, baud rate ke 9600).
Ini digunakan ketika parameter komunikasi hilang.
5. Daftar Registrasi
| Alamat terdaftar | Bit register | Kelompok sinyal | Nama sinyal | nilai minimum | Nilai maksimum | Perusahaan | Membaca/Menulis | jenis | Tabel kebenaran | menggambarkan |
|---|---|---|---|---|---|---|---|---|---|---|
| 0x0010 | b15-b5 | \ | \ | \ | \ | \ | r/w | heksadesimal | Pertahankan 0 | mempertahankan |
| b5 | \ | \ | \ | \ | \ | r/w | heksadesimal | Pertahankan 0 | mempertahankan | |
| b4 | kontrol | berhenti | \ | \ | \ | r/w | heksadesimal | 1: Berhenti, 0: Normal | Berhenti berlari | |
| b3 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan | |
| b2 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan | |
| b1-b0 | kontrol | mode | \ | \ | \ | r/w | heksadesimal | 1: Kontrol komunikasi | Model kontrol | |
| 0x0011 | b15-b0 | kontrol | Atur Derajat Terbuka | 0 | 10000 | % | r/w | int/hex | 0-10000 sesuai dengan bukaan 0-100% | Kendalikan pembukaan katup (koefisien rasio 1/100) |
| 0x0012 | b15-b0 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
| 0x0013 | b15-b0 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
| 0x0014 | b15-b0 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
| 0x0015 | b15-b0 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
| 0x0016 | b15-b0 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
| 0x0017 | b15-b0 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
| 0x0018 | b15-b6 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
| b5 | informasi | Posisi kesalahan | \ | \ | \ | R | heksadesimal | 1: Kerusakan sinyal posisi | Tanda kesalahan sinyal posisi | |
| b4 | informasi | sinyal kesalahan | \ | \ | \ | R | heksadesimal | 1: Kerusakan Sinyal Input | Bendera kesalahan sinyal masukan | |
| b3 | informasi | Bendera Torsi berlebih | \ | \ | \ | R | heksadesimal | 1: Kelebihan Beban | Bendera Kelebihan Beban | |
| b2 | informasi | Bendera macet | \ | \ | \ | R | heksadesimal | 1: Rotasi terblokir | Tanda penghalang | |
| b1 | informasi | openRunFlag | \ | \ | \ | R | heksadesimal | 1: Menutup katup | Tanda pembukaan katup | |
| b0 | informasi | tutupRunFlag | \ | \ | \ | R | heksadesimal | 1: Membuka katup | Tanda penutupan katup | |
| 0x0019 | b15-b0 | informasi | Gelar terbuka | 0 | 10000 | % | R | int/hex | 0-10000 sesuai dengan bukaan 0-100% | Pembukaan katup saat ini (koefisien rasio 1/100) |
| 0x001A | b15-b0 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
| 0x001B | b15-b0 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
| 0x001C | b15-b0 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
| 0x001D | b15-b0 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
| 0x001E | b15-b0 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
| 0x001F | b15-b0 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
| 0x0040 | b15-b0 | konfigurasi | cfgMode | 1 | 127 | \ | rw | heksadesimal | 0x0000: Masuk ke mode normal | Pemilihan mode, parameter konfigurasi hanya dapat diubah dalam mode konfigurasi. |
| 0x0041 | b15-b0 | konfigurasi | cmm_addr | 1 | 127 | \ | rw | heksadesimal | 1~127 | Tetapkan alamat komunikasi |
| 0x0042 | b15-b0 | konfigurasi | kecepatan baud cmm | \ | \ | \ | rw | heksadesimal | 0: Kecepatan baud 4800 | atur kecepatan baud |
| 0x0043 | b15-b0 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
| 0x0044 | b15-b0 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
| 0x0045 | b15-b0 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
| 0x0046 | b15-b0 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
| 0x0047 | b15-b0 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
| 0x0048 | b15-b0 | \ | \ | \ | \ | \ | R | heksadesimal | Pertahankan 0 | mempertahankan |
Data Komunikasi Demo
1. Atur Posisi
Masuk ke Mode Kontrol Modbus:
Tx→◇01 10 00 10 00 01 02 00 01 65 00
Rx←◆01 10 00 10 00 01 00 0C
Atur Posisi: 0%
Tx→◇01 10 00 11 00 01 02 00 00 A5 11
Rx←◆01 10 00 11 00 01 51 CC
Atur Posisi: 50% (5000 -> 0x1388)
Tx→◇01 10 00 11 00 01 02 13 88 A8 47
Rx←◆01 10 00 11 00 01 51 CC
Atur Posisi: 100% (10000 -> 0x2710)
Tx→◇01 10 00 11 00 01 02 27 10 BF 2D
Rx←◆01 10 00 11 00 01 51 CC
Berhenti
Tx→◇01 10 00 10 00 01 02 00 11 64 CC
Rx←◆01 10 00 10 00 01 00 0C
2. Dapatkan Posisi
Tx→◇01 03 00 18 00 02 44 0C
Rx←◆01 03 04 00 30 00 00 FA 3C
3. Atur ID Slave Modbus
Masuk ke Mode Pengaturan
Tx→◇01 10 00 40 00 01 02 A5 01 12 00
Rx←◆01 10 00 40 00 01 00 1D
Atur ID Slave ke 2
Tx→◇01 10 00 41 00 01 02 00 02 28 80
Rx←◆01 10 00 41 00 01 51 DD
Keluar dari Mode Pengaturan
Tx→◇02 10 00 40 00 01 02 A5 00 C7 30
Rx←◆02 10 00 40 00 01 00 2E
4. Atur Kecepatan Baud Modbus
Masuk ke Mode Pengaturan
Tx→◇01 10 00 40 00 01 02 A5 01 12 00
Rx←◆01 10 00 40 00 01 00 1D
Atur Baud Rate ke 9600
Tx→◇01 10 00 42 00 01 02 00 01 68 B2
Rx←◆01 10 00 42 00 01 A1 DD
Keluar dari Mode Pengaturan
Tx→◇01 10 00 40 00 01 02 A5 00 D3 C0
Rx←◆01 10 00 40 00 01 00 1D


 English (UK)
 香港中文
 繁體中文
 English (Canada)
 English (South Africa)
 English (Australia)
 English (New Zealand)
 English
 Español de Puerto Rico
 Français du Canada
 Español de México
 Español de Chile
 Español de Colombia
 Español de Uruguay
 עִבְרִית
 Nederlands (België)
 Français de Belgique
 Eesti
 Latviešu valoda
 Lietuvių kalba
 Français
 Deutsch
 Norsk nynorsk
 Deutsch (Österreich)
 Slovenčina
 Deutsch (Schweiz)
 Italiano
 Bahasa Indonesia
 Español
 Português
 Pусский
 Türkçe
 Indonesia