Obsah
Předmluva
1 Rozsah působnosti
2 Normativní odkazy
3 Pojmy a definice
4 Klasifikace produktu a základní parametry
4.1 Klasifikace produktu
4.2 Základní parametry
5 základních funkcí inteligentních aktuátorů
5.1 Funkce displeje
5.2 Nastavení parametrů Funkce
5.3 Funkce konfigurace na místě
5.4 Samodiagnostika poruch a funkce alarmu
5.5 Komunikační funkce
5.6 Další funkce
6 Požadavky
6.1 Základní požadavky na výkon
6.2 Požadavky na výkon ovlivněné ovlivňujícími faktory
6.3 Vzhled
6.4 Úroveň ochrany krytu
6.5 Provedení v nevýbušném provedení
7 zkušebních metod
7.1 Zkušební podmínky
7.2 Obecná ustanovení o zkouškách
7.3 Základní chyba
7.4 Základní odchylka výstupního signálu polohy
7.5 Hystereze
7.6 Mrtvá zóna
7.7 Časové zpoždění
7,8 Jmenovitá chyba doby zdvihu
7.9 Charakteristiky spouštění
7.10 Chyba opakovatelnosti mechanismu řízení zdvihu
7.11 Izolační odpor
7.12 Izolační pevnost
7.13 Vzestup teploty
7.14 Dlouhodobá stabilita
7.15 Maximální a minimální chyba opakovatelnosti regulačního momentu a tahu
7.16 Manuálně-elektrický spínací mechanismus
7.17 Základní funkce inteligentních aktuátorů
7.18 Hluk
7.19 Plynulá (frekvenční) regulace rychlosti
7.20 Vliv teploty prostředí
7.21 Vliv vlhkosti a tepla
7.22 Vliv napájecího napětí
7.23 Vliv mechanických vibrací
7.24 Vliv dopravního prostředí
7.25 Odolnost vůči elektromagnetickému rušení vysokofrekvenčními poli
7.26 Elektromagnetická imunita vůči rychlým elektrickým přechodovým impulzům
7.27 Odolnost vůči přepětí (nárazu)
7.28 Odolnost vůči elektrostatickému výboji
7.29 Odolnost vůči magnetickému poli síťového kmitočtu
7.30 Vzhled
7.31 Úroveň ochrany krytu
7.32 Provedení odolné proti výbuchu
8 Pravidla inspekce
8.1 Inspekce ve výrobním závodě
8.2 Typová zkouška
9 Značení, balení a skladování
9.1 Značení
9.2 Balení
9.3 Skladování
Tabulka 1 Základní technické ukazatele výkonnosti
Tabulka 2 Technické ukazatele ovlivněné ovlivňujícími faktory
Tabulka 3 Položky kontroly
Předmluva
Tato norma byla vypracována podle pravidel uvedených v GB/T1.1—2009.
Tato norma nahrazuje normu JB/T 8219—1999 „Elektrické aktuátory pro systémy měření a řízení průmyslových procesů“. Hlavní technické změny oproti normě JB/T 8219—1999 jsou následující:
Název normy byl změněn;
Normativní odkazy byly aktualizovány (viz kapitola 2);
V klasifikaci produktů se původní klasifikace založená na vztahu mezi vstupem a výstupem aktuátoru mění na klasifikaci podle způsobu řízení, přičemž se dělí na aktuátory spínacího typu a aktuátory regulačního typu (viz 4.1.2); byla přidána metoda založená na režimu pohonu motoru (viz 4.1.4); indikátory „tlumicí charakteristiky, mezera a mrtvá zóna“ z verze z roku 1999 byly odstraněny (viz 4.2 verze z roku 1999);
„Vstupní signál proporcionálního aktuátoru“ z původní normy je upraven na preferovaný vstupní signál pro regulační aktuátory a spínací aktuátory (viz 4.2.5);
Byly přidány základní funkce inteligentních aktuátorů (viz kapitola 5);
Stupně přesnosti byly změněny z původních „Úroveň 1, 2,5, 5“ na „Úroveň 0,5, 1,0, 1,5, 2,5“ (viz tabulka 1); termíny „proporcionální elektrické pohony“ a „integrální elektrické pohony“ v původní tabulce 1 byly upraveny na „regulační pohony“ a „spínací pohony“.
Požadavky nyní zahrnují „maximální a minimální chyby opakovatelnosti krouticího momentu a tahu“, „základní funkce inteligentních aktuátorů“, „odolnost vůči záření vysokofrekvenčního elektromagnetického pole“, „odolnost vůči skupinovým elektrickým rychlým přechodovým jevům“, „odolnost vůči přepětí (nárazům), „odolnost vůči elektrostatickému výboji“ a „odolnost vůči magnetickému poli síťové frekvence“ (viz 6.1.13, 6.1.15, 6.2.6, 6.2.7, 6.2.8, 6.2.9, 6.2.10);
Některé zkušební metody byly upraveny nebo doplněny, jako například nárůst teploty (viz 7.13), vliv teploty prostředí (viz 7.20), vliv napájecího napětí (viz 7.22) atd.
Tuto normu navrhla Čínská federace strojírenského průmyslu a spadá pod jurisdikci Národního technického výboru pro měření, řízení a automatizaci průmyslových procesů (SAC/TC124).
Obecné a inteligentní elektrické pohony pro systémy řízení průmyslových procesů
1 Rozsah působnosti
Tato norma specifikuje klasifikaci výrobků, požadavky, zkušební metody, pravidla inspekce, značení, balení a skladování pro běžné a inteligentní elektrické pohony používané v systémech řízení průmyslových procesů (dále jen „pohony“).
Tato norma platí pro všechny typy pohonů poháněných motory, včetně pohonů s úhlovým zdvihem, lineárním zdvihem a víceotáčkových pohonů.
2 Normativní odkazy
Následující dokumenty jsou nezbytné pro použití tohoto dokumentu. Datované odkazy se vztahují na tento dokument pouze v uvedených verzích. Pro nedatované odkazy platí nejnovější verze (včetně všech změn).
GB 3836.1 Výbušné atmosféry Část 1: Obecné požadavky na zařízení
GB 3836.2 Výbušné atmosféry Část 2: Zařízení chráněná nehořlavými kryty „d“
Stupeň krytí dle GB 4208-2008 (kód IP)
GB/T 13384 Všeobecné technické podmínky pro balení elektromechanických výrobků
GB/T 17626.2 Zkouška elektromagnetické kompatibility a měřicí techniky Zkouška odolnosti proti elektrostatickému výboji
GB/T 17626.3 Zkouška elektromagnetické kompatibility a měřicí techniky Zkouška imunity vůči vyzařovanému RF elektromagnetickému poli
GB/T 17626.4 Zkouška elektromagnetické kompatibility a měřicí techniky Zkouška odolnosti proti rychlým elektrickým přechodovým jevům/burstům
GB/T 17626.5 Zkouška elektromagnetické kompatibility a měřicí techniky Zkouška odolnosti proti přepětí (rázům)
GB/T 17626.8 Zkouška elektromagnetické kompatibility a měřicí techniky Zkouška imunity vůči magnetickému poli síťového kmitočtu
GB/T 18271.1—2000 Obecné metody a postupy pro hodnocení výkonu zařízení pro měření a regulaci procesů Část 1: Obecné zásady
GB/T 25480 Základní podmínky prostředí a zkušební metody pro přepravu a skladování přístrojů a měřidel
GB/T 26815—2011 Terminologie přístrojů pro průmyslovou automatizaci Terminologie aktuátorů
3 Pojmy a definice
Pro tento dokument platí termíny a definice uvedené v normě GB/T 26815—2011, jakož i níže uvedené termíny.
Maximální regulační moment: Maximální točivý moment, který může pohon ovládat během provozu.
Minimální regulační momentMinimální točivý moment, který může pohon ovládat během provozu.
Maximální tah pro řízení: Maximální tah, který může pohon ovládat během provozu.
Minimální tah řízeníMinimální tah, který může pohon ovládat během provozu.
4 Klasifikace produktu a základní parametry
4.1 Klasifikace produktu
4.1.1 Klasifikace podle typu výstupního posunutí
Pohony se klasifikují podle typu výstupního posuvu jako:
Úhlový zdvih
Lineární zdvih
Víceotáčkový
4.1.2 Klasifikace podle metody řízení
Pohony se podle způsobu ovládání dělí na:
Typ spínače
Regulační typ
4.1.3 Klasifikace podle pracovního prostředí
Pohony se dělí podle pracovního prostředí na:
Konvenční typ
Typ odolný proti výbuchu
(Poznámka: V závislosti na požadavcích lze použít i jiné typy.)
4.1.4 Klasifikace podle režimu pohonu motoru
Pohony se podle režimu pohonu motoru klasifikují jako:
Typ mechanického kontaktu
Elektronický bezkontaktní typ
4.2 Základní parametry
4.2.1 Podmínky pracovního prostředí
Pohony by měly být schopny pracovat za následujících podmínek:
Okolní teplota: -10 °C ~ 55 °C, nebo -20 °C ~ 60 °C, nebo -30 °C ~ 70 °C
Relativní vlhkost: nepřesahující 95 °C (95 °F)
Atmosférický tlak: 86 kPa ~ 106 kPa
(Poznámka: U pohonů používaných ve speciálních prostředích by měly být pracovní podmínky stanoveny konzultací mezi uživatelem a výrobcem.)
4.2.2 Podmínky napájení
Pohony používají k provozu následující napájecí zdroje:
AC: Jednofázový (220±22) V; Třífázový (380±38) V; Frekvence (50±0,5) Hz; Obsah harmonických menší než 5%.
DC: (24±2,4) V; (48±4,8) V; Špičková hodnota zvlnění menší než 5% napájecího napětí.
(Poznámka: V případě zvláštních podmínek napájení by se měl uživatel poradit s výrobcem.)
4.2.3 Jmenovité zatížení
Jmenovité zatížení pohonů se přednostně volí z následujících řad:
Úhlový zdvih [jednotka: Newtonmetry (N·m)]: 6, 16, 40, 100, 250, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, …
Lineární zdvih [jednotka: Newtony (N)]: 250, 400, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, 25000, 40000, 60000, …
Víceotáčkový [jednotka: Newtonmetry (N·m)]: 16, 40, 100, 160, 250, 400, 600, 1000, 1600, 2500, …
(Poznámka: Výrobci si mohou vybrat jiné řady na základě skutečných podmínek.)
4.2.4 Jmenovitý zdvih
Jmenovitá hodnota zdvihu pro pohony se přednostně volí z následujících řad:
Úhlový zdvih [jednotka: stupně (°)]: 50, 70, 90, 120, 270, …
Lineární zdvih [jednotka: milimetry (mm)]: 10, 16, 25, 40, 60, 100, 160, 250, 400, 600, 1000, …
Víceotáčkový [jednotka: otáčky (r)]: 5, 7, 10, 15, 20, 40, 80, 120, …
(Poznámka: Výrobci si mohou vybrat jiné řady na základě skutečných podmínek.)
4.2.5 Vstupní signál
4.2.5.1 Regulační pohony by se měl nejlépe použít následující vstupní signál:
DC 4 mA ~ 20 mA
(Poznámka: Jiné vstupní signály lze zvolit dle požadavků uživatele.)
4.2.5.2 Spínací aktuátory by se měly nejlépe používat následující vstupní signály:
Pasivní kontakt, DC 24V, AC 220V
(Poznámka: Jiné vstupní signály lze zvolit dle požadavků uživatele.)
4.2.6 Spínací frekvence
Pohon pracuje s přerušovaným reverzibilním pracovním cyklem. Pokud je pracovní cyklus mezi 20% a 80%, počet sepnutí za hodinu se volí z následujících řad: 100, 320, 630, 1200, 1800.
Poznámka 1: Pracovní cyklus se vztahuje k poměru doby zapnutí motoru pohonu k době cyklu vypnutí motoru, vyjádřenému v procentech.
Poznámka 2: Pracovní cyklus, frekvence spínání a doba spínání za hodinu lze specifikovat odlišně na základě požadavků uživatele.
5 základních funkcí inteligentních aktuátorů
5.1 Funkce displeje
Inteligentní pohony mohou zobrazovat provozní parametry, informace o provozním stavu, dotazy na signály, poruchové alarmy atd. prostřednictvím rozhraní člověk-stroj v čínštině (nebo jiných jazycích dle požadavků uživatele).
5.2 Nastavení parametrů Funkce
Inteligentní aktuátory dokáží nastavit pracovní parametry, jako je zdvih a točivý moment, prostřednictvím rozhraní člověk-stroj. Mohou také kalibrovat proudové výstupní signály 4mA–20mA.
5.3 Funkce konfigurace na místě
Inteligentní pohony musí mít alespoň následující funkce pro konfiguraci na místě:
Nastavení režimu spínacího kontaktu pro výstup provozního stavu na místě
Nastavení režimů ovládání na místě pro dálkové i místní ovládání
5.4 Samodiagnostika poruch a funkce alarmu
Inteligentní pohony dokáží samy diagnostikovat abnormální stavy, ke kterým dochází během provozu (např. přehřátí motoru, výpadek napájecí fáze, zaseknutí ventilu), a automaticky lokálně zobrazovat informace o poruchách a na dálku generovat alarmy.
5.5 Komunikační funkce
Inteligentní pohony mohou být vybaveny volitelnými digitálními komunikačními rozhraními pro řízení komunikace přes sběrnici Fieldbus. Použitý protokol sběrnice Fieldbus by měl být testován příslušnou autoritativní zkušební agenturou, aby se potvrdilo, že splňuje odpovídající standardy sběrnice Fieldbus.
5.6 Další funkce
Inteligentní aktuátory mohou mít také následující funkce:
Alespoň 4 výstupy spínacích kontaktů (s nejméně 2 spínacími kontakty, které si zachovávají svůj stav i po výpadku napájení)
Funkce samoadaptace sledu fází napájení
Snímače polohy by měly být nejlépe bezkontaktní absolutní enkodéry, které nevyžadují bateriové napájení.
Snímače momentu mohou nepřetržitě měřit výstupní moment (tah) aktuátoru
Pro vysoce přesné řízení nebo případy vyžadující vícestupňové řízení otáček by měly být upřednostňovány pohony s plynulou (frekvenční) regulací otáček.
6 Požadavky
6.1 Základní požadavky na výkon
Základní výkon pohonů by měl splňovat specifikace v tabulce 1.
Tabulka 1: Technické specifikace pro základní výkon
| Článek č. | Položka | Jednotka | Regulační pohony | Aktuátory spínačů | Poznámky |
|---|---|---|---|---|---|
| 0,5 stupně | 1.0 stupeň | 1,5 stupně | |||
| 6.1.1 | Základní chyba | % | ≤ ±0,5 | ≤ ±1,0 | ≤ ±1,5 |
| 6.1.2 | Chyba signálu výstupu polohy | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.3 | Hystereze | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.4 | Mrtvá zóna (procento vstupního rozsahu) | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.5 | Časové zpoždění | s | ≤ 1 | ||
| 6.1.6 | Jmenovitá chyba doby zdvihu | % | Nepřesahující ±20 | ||
| 6.1.7 | Charakteristiky spuštění | Normální start, když napájecí napětí klesne na zápornou mezní hodnotu | |||
| 6.1.8 | Chyba opakování kontroly záběru | Víceotáčkový: ≤ ±5° | Úhlový zdvih: ≤ ±1° | Lineární zdvih: ≤ ±1% | |
| 6.1.9 | Izolační odpor | MΩ | |||
| 6.1.9.1 | Mezi vstupními svorkami a pouzdrem | ≥20 | ≥50 | ||
| 6.1.9.2 | Mezi vstupními svorkami a napájecími svorkami | ≥50 | ≥50 | ||
| 6.1.9.3 | Mezi napájecími svorkami a pouzdrem | ≥50 | ≥50 | ||
| 6.1.10 | Izolační pevnost | Zkušební napětí a frekvence | Zkušební napětí a frekvence | Zkušební napětí pro elektronicky řízené, bezkontaktně poháněné aktuátory dle požadavků výrobce | |
| 6.1.10.1 | Mezi vstupními svorkami a pouzdrem | 500 V, 50 Hz | 1500 V, 50 Hz | ||
| 6.1.10.2 | Mezi vstupními svorkami a napájecími svorkami | 1500 V, 50 Hz | 1500 V, 50 Hz | ||
| 6.1.10.3 | Mezi napájecími svorkami a pouzdrem | (Během testování nedošlo k žádnému průrazu ani oblouku) | Jmenovité napětí < 60 V: 500 V, 50 Hz | Jmenovité napětí 60V~<130V: 1000V, 50 Hz | Jmenovité napětí 130 V~<250 V: 1500 V, 50 Hz |
| 6.1.11 | Zvýšení teploty | °C | ≤ 60 | ≤ 60 | |
| 6.1.12 | Dlouhodobá provozní stabilita (po 48 hodinách provozu) | Základní chyba by měla stále splňovat 6.1.1 | Odchylka výstupního signálu polohy by měla stále splňovat požadavky bodu 6.1.2 | Hystereze by měla stále splňovat bod 6.1.3 | |
| 6.1.13 | Maximální a minimální chyba opakování regulačního momentu a tahu | % | ≤ ±10 | ||
| 6.1.14 | Manuálně-elektrický spínací mechanismus | Přepínání mezi ručním a elektrickým pohonem by mělo být snadné a spolehlivé; ruční kolo by se během elektrického provozu nemělo otáčet. | |||
| 6.1.15 | Základní funkce inteligentního typu (platí pouze pro inteligentní aktuátory) | ||||
| a) Funkce displeje | Normální | ||||
| b) Funkce nastavení parametrů | Normální | ||||
| c) Funkce konfigurace na místě | |||||
| 1) Přepněte kontaktní režim pro výstup provozního stavu | Normální | ||||
| 2) Funkce dálkového a místního ovládání spínačů | Normální | ||||
| d) Funkce autodiagnostiky poruch a alarmu: | |||||
| 1) Alarm přehřátí motoru | Normální | ||||
| 2) Alarm výpadku napájecí fáze | Normální | ||||
| e) Funkce samoadaptace sledu fází výkonu | Normální | ||||
| f) Funkce kontinuálního měření výstupního momentu (tahu) | Normální | ||||
| 6.1.16 | Hluk (bez zátěže) | ≤75 dB(A) | |||
| 6.1.17 | Plynulá (s proměnnou frekvencí) regulace otáček | Otáčky pohonu bez zatížení se mohou plynule snižovat z jmenovitých otáček téměř na nulu; s jmenovitým zatížením 85% mohou otáčky pohonu klesnout alespoň na jednu desetinu jmenovitých otáček, přičemž chyba otáček nepřesahuje ±10%. | Platí pouze pro plynulé pohony s proměnnou frekvencí otáček. |
6.2 Požadavky na výkon ovlivněné faktory prostředí
I pod vlivem faktorů prostředí by výkon pohonů měl stále splňovat specifikace uvedené v tabulce 2.
Tabulka 2: Technické specifikace pro vliv faktorů prostředí
| Článek č. | Položka | Jednotka | Regulační pohony | Aktuátory spínačů |
|---|---|---|---|---|
| 6.2.1 | Vliv teploty (pro každých 10 °C změny): | |||
| — Změna dolní koncové hodnoty výstupu | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| — Změna výstupní horní mezní hodnoty | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| 6.2.2 | Vliv vlhkého tepla (teplota 40 °C ± 2 °C a vlhkost 91%~95%, po 48 hodinách testu izolačního odporu) | MΩ | ||
| — Mezi vstupními svorkami a pouzdrem | ≥2 | ≥2 | ||
| — Mezi vstupními svorkami a napájecími svorkami | ≥2 | ≥2 | ||
| — Mezi napájecími svorkami a pouzdrem | ≥2 | ≥2 | ||
| 6.2.3 | Dopad napájecího napětí (při změně napájecího napětí od jmenovité hodnoty do kladných a záporných hodnot): | % | ||
| — Změna dolní koncové hodnoty výstupu | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| — Změna výstupní horní mezní hodnoty | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| 6.2.4 | Vliv mechanických vibrací: | |||
| — Frekvence vibrací: 10 Hz ~ 150 Hz | % | ≤ 1 | ≤ 1,5 | ≤ 2,5 |
| — Amplituda posunutí: 0,15 mm | — | Po zkoušce: Žádné uvolnění spojovacích prvků, žádné mechanické poškození | ||
| — Amplituda zrychlení: 20 m/s² | — | Po zkoušce: Žádné uvolnění spojovacích prvků, žádné mechanické poškození | ||
| 6.2.5 | Dopad dopravy na životní prostředí: | |||
| — Teplota: | Nejvyšší teplota: 55 °C | Nízká teplota: -40 °C | ||
| — Šok | Zrychlení: 100 m/s² ±10 m/s² | Frekvence opakování pulzů: 60krát/min ~ 100krát/min | Počet šoků: 1000 ± 100krát | Výška volného pádu: 100 mm |
| 6.2.6 | Odolnost vůči rádiofrekvenčnímu elektromagnetickému poli | |||
| — Frekvence: 80 MHz~1000 MHz, Vzdálenost: 3 m, Intenzita pole: 3 V/m, AM 1 kHz, modulace 80% | % | ≤0,5 | ≤1,0 | ≤1,5 |
6.3 Vzhled
Povrchová vrstva kovu nebo pokovení aktuátoru by měla být hladká, neporušená a bez olupování, škrábanců nebo skvrn. Upevňovací prvky by měly být bezpečné a pohyblivé části by měly být pružné a spolehlivé. Aktuátory s funkcemi zobrazení by měly mít jasnou, nepoškozenou obrazovku, bez úniku kapaliny, chybějících znaků nebo zkresleného textu.
6.4 Stupeň krytí pouzdra
Stupeň krytí inteligentního pohonu by měl být nejméně IP67 dle normy GB4208-2008 a u běžných pohonů nejméně IP65.
6.5 Provedení v nevýbušném provedení
Typ, hladina a teplotní skupina nevýbušného pohonu by měly splňovat požadavky norem GB 3836.1 a GB 3836.2. Jeho výroba a certifikace musí být v souladu s národními předpisy.
7 zkušebních metod
7. Zkušební metody
7.1 Zkušební podmínky
7.1.1 Podmínky prostředí
7.1.1.1 Referenční atmosférické podmínky
Referenční výkon aktuátoru by měl být testován za následujících atmosférických podmínek:
Okolní teplota: 20 °C ± 2 °C;
Relativní vlhkost: 60% až 70%;
Atmosférický tlak: 86 kPa až 106 kPa.
7.1.1.2 Obecné atmosférické podmínky
Pokud se zkoušky neprovádějí za referenčních atmosférických podmínek, doporučuje se provést zkoušky za následujících atmosférických podmínek:
Okolní teplota: 15 °C až 35 °C;
Relativní vlhkost: 45% až 75%;
Atmosférický tlak: 86 kPa až 106 kPa.
7.1.1.3 Další podmínky prostředí
Kromě magnetického pole Země by ostatní vnější magnetická pole a mechanické vibrace měly být zanedbatelné.
7.1.2 Podmínky napájení
7.1.2.1 Jmenovité hodnoty
Jak je uvedeno v bodě 4.2.2.
7.1.2.2 Tolerance
Tolerance pro zkušební podmínky jsou následující:
Jmenovité napětí: ±1%;
Jmenovitá frekvence: ±1%;
Obsah harmonických: menší než 5%.
7.2 Obecné zkušební předpisy
7.2.1 Testovaný výrobek by měl být ve své normální instalační poloze. Napájecí zdroj lze připojit a předehřát po dobu 1 hodiny, aby se vnitřní teplota testovaného výrobku stabilizovala.
7.2.2 Nulovou polohu testovaného výrobku lze před zkouškou upravit. Pokud není uvedeno jinak, během zkoušky by se neměla provádět žádná úprava.
7.2.3 Pokud není uvedeno jinak, měl by být testovaný výrobek a související testovací zařízení před měřením stabilizovány za referenčních pracovních podmínek a měly by být pozorovány a zaznamenány všechny pracovní podmínky, které mohou ovlivnit výsledky měření.
7.2.4 Přesnost standardních přístrojů použitých při zkouškách by měla být uvedena ve zkušebním protokolu a mez základní chyby by měla být menší nebo rovna jedné třetině meze základní chyby testovaného výrobku. Rozsah přístroje by měl odpovídat rozsahu naměřených hodnot.
7.2.5 Během testu by měl být vstupní proudový signál pomalu zvyšován nebo snižován, přičemž by se měl přibližovat k testovaným bodům ve stejném směru a neměl by docházet k překmitům. Rostoucí signál by měl být považován za kladný zdvih a klesající signál za zpětný zdvih.
7.2.6 Pokud není uvedeno jinak, výstupní hřídel (tyč) aktuátoru by měla být během zkoušky zatížena jmenovitým zatížením. Zatížení se považuje za kladné, pokud směr jeho působení odpovídá směru pohybu výstupní hřídele (tyče); v opačném případě se považuje za záporné.
7.2.7 Pokud není uvedeno jinak, měly by se testovací měřicí body nacházet na 0%, 25%, 50%, 75% a 100% vstupního rozsahu. Každý testovací bod by měl být měřen třikrát ve směru rostoucího i klesajícího signálu. Kontrola ve výrobě umožňuje jedno měření každého testovacího bodu.
7.2.8 Pokud není uvedeno jinak, měly by se faktory ovlivňující zkoušku měnit pouze v rámci specifikovaných pracovních podmínek. Všechny ostatní pracovní podmínky by měly zůstat za referenčních podmínek konstantní.
7.2.9 Pokud není z důvodu daných podmínek možné provést zkoušky ovlivňujících faktorů za referenčních atmosférických podmínek, lze zkoušku provést za běžných atmosférických podmínek.
7.2.10 Pokud není uvedeno jinak, je jmenovitý rozsah zdvihu pro zkoušku následující:
Víceotáčkový: 10 otáček;
Úhlový zdvih: 90°;
Lineární zdvih: 16 mm.
7.3 Základní chyba
Základní chyba se vypočítá pomalým zvyšováním nebo snižováním vstupního signálu, zaznamenáváním hodnot vstupního signálu a hodnot zdvihu výstupní hřídele (tyče) v kladném i zpětném směru zdvihu podle vzorce (1).
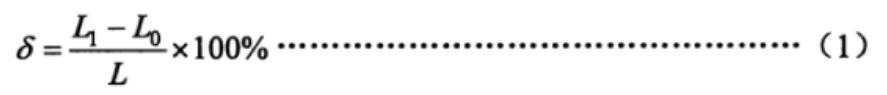
Vzorec (1)
Kde:
δ: Základní chyba, %;
L1: Hodnota zdvihu výstupní hřídele (pístnice) ve stupních (°), milimetrech (mm) nebo otáčkách (r);
Lo: Teoretická hodnota zdvihu výstupní hřídele (pístnice) ve stupních (°), milimetrech (mm) nebo otáčkách (r);
L: Jmenovitý rozsah zdvihu výstupní hřídele (pístnice) ve stupních (°), milimetrech (mm) nebo otáčkách (r).
Zkontrolujte, zda základní chyba v každém bodě měření překračuje limit stanovený v 6.1.1.
7.4 Základní odchylka výstupního signálu polohy
Výstupní signál polohy je připojen k zátěžové impedanci 250 Ω a pohon se uvede do polohy „plně zavřeno“. Nastavte výstupní signál polohy na 4 mA; pohon se uvede do polohy „plně otevřeno“ a nastavte výstupní signál polohy na 20 mA. Poté se pohon uvede do provozu a zaznamenejte hodnoty výstupního signálu polohy v každém bodě v kladném i zpětném směru zdvihu. Základní odchylka se vypočítá podle vzorce (2).
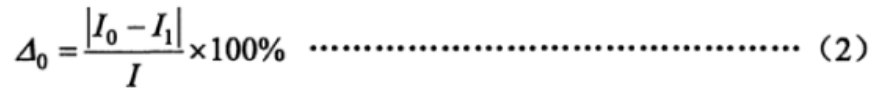
Vzorec (2)
Kde:
△0: Základní odchylka výstupního signálu polohy, %;
Io: Teoretická hodnota výstupního signálu polohy v miliampérech (mA);
I1: Naměřená hodnota výstupního signálu polohy v miliampérech (mA);
I: Rozsah výstupního signálu polohy v miliampérech (mA). (Pro 4 mA až 20 mA, I = 16 mA; pro 0 mA až 20 mA, I = 20 mA).
Zkontrolujte, zda základní odchylka v každém bodě měření překračuje limit stanovený v 6.1.2.
7.5 Hystereze
Hystereze aktuátoru je určena maximálním algebraickým rozdílem mezi základními chybami dopředného a zpětného zdvihu měřenými v každém zkušebním bodě, jak je stanoveno v 7.3 a 7.4.
7.6 Mrtvá zóna
U regulačních pohonů by se mrtvá zóna měla měřit v bodech 25%, 50% a 75% jmenovitého zdvihu. Postup měření je následující:
Pomalu zvyšujte (nebo snižujte) vstupní signál, dokud nedojde k znatelné změně zdvihu na výstupní hřídeli (tyči), a v tomto bodě zaznamenejte hodnotu vstupního signálu I (mA);
Pak pomalu snižujte (nebo zvyšujte) vstupní signál v opačném směru, dokud nedojde k znatelné změně zdvihu na výstupní hřídeli (tyči), a zaznamenejte hodnotu vstupního signálu I² (mA).
Mrtvá zóna se vypočítá podle vzorce (3).
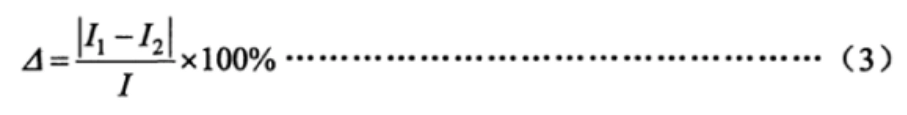
Vzorec (3)
Kde:
△: Mrtvá zóna, %.
7.7 Časové zpoždění
Na vstupní signálový terminál regulačního aktuátoru přiveďte skokový signál 15% vstupního rozsahu, pomocí osciloskopu zaznamenejte křivku vstupního signálu a křivku signálu výstupní polohy a sledujte časový rozdíl od počátečního vstupního signálu do začátku změny výstupního signálu, abyste zjistili, zda nepřesahuje limit uvedený v bodě 6.1.5.
7,8 Jmenovitá chyba doby zdvihu
Na aktuátor aplikujte jmenovité zatížení 45% až 55%, aplikujte krokový signál dostatečný k posunutí výstupní hřídele (tyče) aktuátoru o jmenovitý zdvih a zaznamenejte čas, za který se výstupní hřídel (tyč) posune o jmenovitý zdvih. Chyba jmenovitého času zdvihu se vypočítá podle vzorce (4).
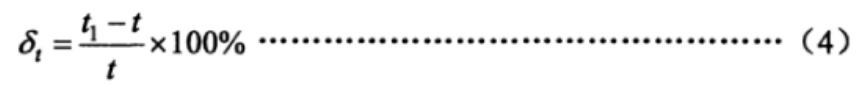
Vzorec (4)
Kde:
δt: Jmenovitá chyba doby zdvihu, %;
t1: Naměřený čas, za který výstupní hřídel (tyč) dosáhne jmenovitého zdvihu, v sekundách (s);
t: Teoretická jmenovitá doba zdvihu v sekundách (s).
7.9 Charakteristiky spouštění
Na výstupní hřídel (tyč) pohonu aplikujte opačné jmenovité zatížení a změňte napájecí napětí na spodní mezní hodnotu. Poté přiveďte vstupní signál a sledujte, zda se pohon může normálně spustit.
7.10 Chyba opakovatelnosti mechanismu řízení zdvihu
U pohonů s mechanismem regulace zdvihu přiložte na výstupní hřídel (tyč) jmenovité zatížení 25% až 30% a pětkrát střídavě provádějte zdvih vpřed a vzad. Pozorujte a zaznamenejte hodnoty zdvihu výstupní hřídele (tyče) při přepnutí mechanismu regulace zdvihu. Vypočítejte chybu každé zaznamenané hodnoty ve srovnání se základní hodnotou a určete, zda chyba překračuje limit uvedený v bodě 6.1.8.
7.11 Izolační odpor
Za běžných atmosférických podmínek a s nezatíženým pohonem odpojte napájení testovaného výrobku a ponechte hlavní vypínač v poloze „zapnuto“. Zkratujte vstupní a napájecí svorky a poté pomocí měřiče izolačního odporu 500 V DC změřte izolační odpor mezi svorkami, jak je uvedeno v bodě 6.1.9.
7.12 Izolační pevnost
Za běžných atmosférických podmínek a s nezatíženým pohonem odpojte napájení a ponechte hlavní vypínač v poloze „zapnuto“. Zkratujte vstupní a napájecí svorky a poté v souladu s napětím a frekvencí specifikovaným v bodě 6.1.10 pomalu zvyšujte zkušební napětí z nuly na specifikovanou hodnotu a držte ji 1 minutu. Sledujte, zda nedošlo k průrazu nebo oblouku, poté pomalu snižte zkušební napětí na nulu a odpojte zkušební napájení.
7.13 Vzestup teploty
Před zkouškou změřte odpor vinutí motoru a výkonového transformátoru za studena pomocí můstku, poté nechte 12 hodin nepřetržitě běžet dle bodu 7.14 a ihned změřte odpor vinutí motoru a výkonového transformátoru za tepla. Vypočítejte nárůst teploty podle vzorce (5).
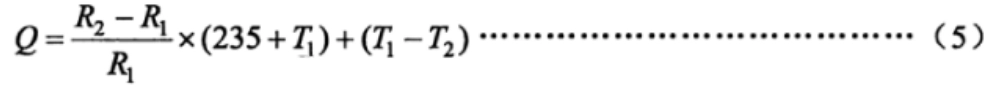
Vzorec (5)
Kde:
Q: Vzestup teploty v jednotkách Celsia (°C);
R₂: Odpor vinutí za tepla v ohmech (Ω);
R₁: Odpor vinutí za studena v ohmech (Ω);
T1: Teplota místnosti během měření odolnosti proti chladu, ve stupních Celsia (°C);
T₂: Pokojová teplota během tepelného odporu
7.14 Dlouhodobá provozní stabilita
Pohon provozujte v rámci jeho jmenovitého zdvihu a aplikujte jmenovité zatížení 30% s pracovním cyklem 20% až 80%. Proveďte 48 hodin provozu dle požadavků v bodě 4.2.6 s počtem cyklů za hodinu. Po zkoušce ověřte, zda pohon splňuje požadavky bodu 6.1.12.
7.15 Maximální a minimální chyba reprodukovatelnosti regulačního momentu a tahu
Postup zkoušky: a) Nainstalujte pohon na zkušební stolici, nastavte hodnotu ochrany momentu v otevíracím i zavíracím směru na maximální hodnotu regulačního momentu nebo tahu a postupně zatěžujte pohon, dokud se nespustí alarm „přetížení momentu“ nebo „přetížení tahu“. Změřte hodnotu výstupního momentu nebo tahu. Změřte třikrát v každém směru a průměrnou hodnotu považujte za základní hodnotu výstupního momentu nebo tahu. b) Nainstalujte pohon na zkušební stolici, nastavte hodnotu ochrany momentu v otevíracím i zavíracím směru na minimální hodnotu regulačního momentu nebo tahu a postupně zatěžujte pohon, dokud se nespustí alarm „přetížení momentu“ nebo „přetížení tahu“. Změřte hodnotu výstupního momentu nebo tahu. Změřte třikrát v každém směru a průměrnou hodnotu považujte za základní hodnotu výstupního momentu nebo tahu. c) Vypočítejte chybu reprodukovatelnosti regulačního momentu nebo tahu podle vzorce (6).
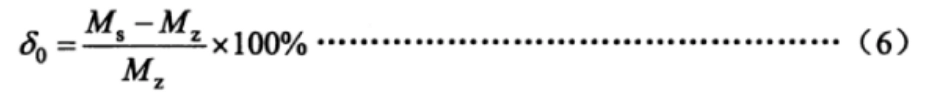
Vzorec 6:
V tomto vzorci:
δ0: Chyba reprodukovatelnosti regulačního momentu nebo tahu v %
Ms: Naměřený výstupní točivý moment nebo hodnota tahu v N·m (nebo tah v N)
Mz: Základní hodnota výstupního točivého momentu nebo tahu v N·m (nebo tahu v N).
7.16 Manuálně-elektrický spínací mechanismus
Postup zkoušky je následující: a) Kontrola spínače bez zátěže. Přepněte pohon z elektrického do ručního režimu, otáčením ručního kola otočte výstupní hřídel ve směru a proti směru hodinových ručiček o alespoň jednu celou otáčku; poté elektricky ovládejte pohon tak, aby se výstupní hřídel otočila v obou směrech o alespoň jednu celou otáčku. Opakujte dvakrát a ověřte, zda splňuje požadavky bodu 6.1.14. b) Kontrola zatíženého spínače. Nainstalujte pohon na zkušební stolici, nastavte ochranný moment v otevíracím i zavíracím směru na maximální ovládací moment a postupně zatěžujte pohon, dokud se momentový spínač neaktivuje. Po zastavení bez odlehčení opakujte zkoušku v části a), abyste ověřili, zda splňuje požadavky bodu 6.1.14.
7.17 Inteligentní funkce
7.17.1 Funkce displeje
Zkontrolujte, zda jsou provozní parametry, informace o stavu provozu, poruchové alarmy a další zobrazované informace normální a zda je obsah displeje úplný a jasný prostřednictvím rozhraní člověk-stroj.
7.17.2 Nastavení parametrů Funkce
Bez otevření krytu elektrického rozvaděče zkontrolujte, zda rozhraní člověk-stroj umožňuje nastavení parametrů, jako je zdvih, točivý moment, kalibrace vstupního proudového signálu a úprava výstupního signálu.
7.17.3 Funkce konfigurace na místě
Bez otevření elektrického krytu nastavte pomocí rozhraní člověk-stroj výstupy 4polohových spínačů pohonu takto: otevřená poloha zavřeno, otevřená poloha otevřeno, zavřená poloha zavřeno, zavřená poloha otevřeno. Spusťte pohon do otevřené a zavřené polohy a zkontrolujte, zda výstupy spínačů splňují nastavené požadavky.
V případě potřeby zkontrolujte chování po výpadku napájení a upravte parametry, jako je ochrana proti krouticímu momentu.
7.17.4 Samodiagnostika poruch a funkce alarmu
V bezzátěžovém stavu zapojte napájení do pohonu a odpojte vodič teploty motoru od řídicího systému pohonu, abyste zkontrolovali, zda se spustil alarm přehřátí motoru.
7.17.5 Funkce samoadaptační sekvence napájení
U pohonů používajících třífázové napájení změňte sled fází napájecího zdroje a ověřte, zda je směr spínání správný v režimu místního i dálkového ovládání.
7.17.6 Funkce kontinuálního měření výstupního momentu (tahu)
Umístěte aktuátor na zkušební stolici a během provozu plynule měňte aplikovaný krouticí moment (tah), abyste sledovali, zda se zobrazené hodnoty krouticího momentu (tahu) odpovídajícím způsobem mění na rozhraní člověk-stroj.
7.18 Hluk
V místnosti se zavřenými okny a dveřmi a hlukem v pozadí nepřesahujícím 45 dB proveďte spuštění pohonu bez zátěže a změřte hluk ve vzdálenosti 1 metru od povrchu pohonu. Ověřte, zda hluk splňuje požadavky v bodě 6.1.16.
7.19 Plynulá regulace otáček (s frekvenční konverzí)
Nastavte pohon tak, aby po dosažení cílové polohy snížil rychlost, a otestujte, zda se rychlost při různých podmínkách zatížení mění v daném rozsahu, abyste ověřili jeho shodu.
7.20 Vliv teploty prostředí
Za podmínek bez zatížení by měl být pohon umístěn do teplotní zkušební komory. Zkušební teploty a postup zkoušek jsou následující:
Pro pohony s provozní teplotou okolí -10 °C až 55 °C:
20 °C (referenční), 40 °C, 55 °C, 20 °C, 0 °C, -10 °C, 20 °C;
Pro pohony s provozní teplotou okolí -20 °C až 60 °C:
20 °C (referenční), 40 °C, 60 °C, 20 °C, 0 °C, -20 °C, 20 °C;
Pro pohony s provozní teplotou okolí -30 °C až 70 °C:
20 °C (referenční), 45 °C, 70 °C, 20 °C, 0 °C, -30 °C, 20 °C.
Pokud se na tom všechny strany dohodnou, lze zkoušky provádět pouze ve čtyřech teplotních bodech: 20 °C (referenční), maximální teplota, minimální teplota a 20 °C. Přípustná tolerance v každém teplotním bodě je ±2 °C. V každém teplotním bodě by měla být teplota udržována po dobu 2 hodin, aby vnitřní součásti výrobku dosáhly tepelné stability. V polohách 0% a 100% při plném zdvihu by měly být změřeny spodní a horní hodnoty proporcionálního řízení a výstupního signálu polohy. Měl by být vypočítán průměr ze tří měření v každém teplotním bodě. Změny spodních a horních hodnot v každém teplotním bodě při změně teploty o 10 °C by měly být vypočítány pomocí vzorců (7) a (8) a mělo by být potvrzeno, že výsledky splňují požadavky oddílu 6.2.1.
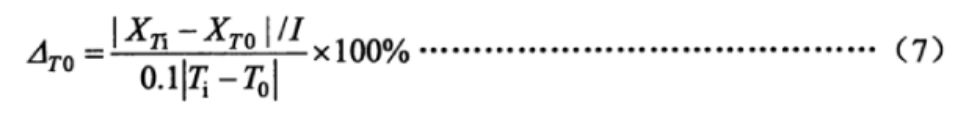
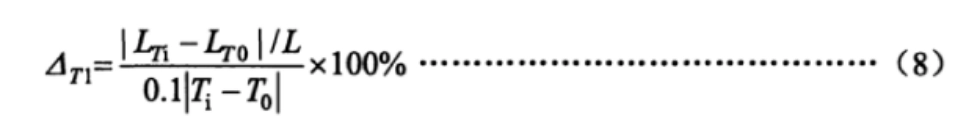
Kde:
△T0Změna dolní a horní mezní hodnoty výstupního signálu polohy při změně teploty o 10 °C v %;
XTiNaměřené hodnoty nízké a vysoké meze výstupního signálu polohy při sousední teplotě v miliampérech (mA);
XT0Naměřené dolní a horní hodnoty výstupního signálu polohy při počáteční teplotě v miliampérech (mA);
TiTeplota v okolí ve stupních Celsia (°C);
T0Počáteční teplota ve stupních Celsia (°C);
△T1Změna nízkých a vysokých hodnot výstupní hřídele (pístnice) při změně teploty o 10 °C, v %;
LTiNaměřené hodnoty dolního a horního zdvihu výstupní hřídele (pístnice) při dané teplotě ve stupních (°), milimetrech (mm) nebo otáčkách (r);
LT0Naměřené hodnoty dolního a horního zdvihu výstupní hřídele (pístnice) při počáteční teplotě ve stupních (°), milimetrech (mm) nebo otáčkách (r).
7.21 Vliv vlhkosti
Umístěte pohon do teplotní a vlhkostní komory, zvyšte teplotu na 40 °C ± 2 °C a upravte vlhkost na 91%–95%, kterou udržujte po dobu 48 hodin. Po zkoušce zkontrolujte izolační odpor pohonu dle specifikace.
7.22 Vliv napájecího napětí
V režimu bez zatížení se napájecí napětí pohonu nastaví z nominální hodnoty na horní i dolní mezní hodnoty. V polohách 0% a 100% plného zdvihu se měří dolní a horní mezní hodnoty proporcionálního řízení a výstupů polohového signálu. V každém bodě se vypočítá průměr tří měření a změny dolní meze a rozsahu se vypočítají pomocí vzorců (9) a (10). Výsledky by měly být ověřeny tak, aby splňovaly požadavky oddílu 6.2.3.
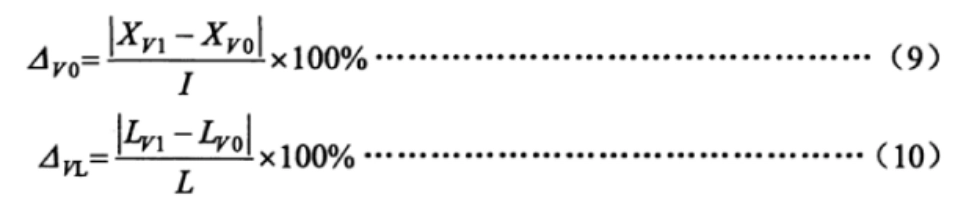
Kde:
△V0Změna nízkých a vysokých hodnot výstupního signálu polohy při změně napájecího napětí v %;
XV1Naměřené dolní a horní hodnoty výstupního signálu polohy při horním a dolním mezním napětí v miliampérech (mA);
XV0Naměřené hodnoty spodní a horní meze výstupního signálu polohy při jmenovitém napětí v miliampérech (mA);
△VLZměna nízkých a vysokých hodnot výstupní hřídele (tyče) při změně napájecího napětí v %;
LV1Naměřené hodnoty dolního a horního zdvihu výstupní hřídele (pístnice) při horním a dolním mezním napětí ve stupních (°), milimetrech (mm) nebo otáčkách (r);
LV0Naměřené hodnoty dolního a horního zdvihu výstupní hřídele (pístnice) při jmenovitém napětí ve stupních (°), milimetrech (mm) nebo otáčkách (r).
7.23 Vliv mechanických vibrací
Za podmínek bez zatížení je pohon instalován na vibrační zkušební stanici. Pohon se provede do poloh 0% a 100% plného zdvihu. Vibrace s rozmítací frekvencí se aplikují s frekvencí 10 Hz až 150 Hz ve třech vzájemně kolmých směrech pro identifikaci rezonančního bodu. Pokud je nalezen rezonanční bod, provádějí se vibrační zkoušky při rezonanční frekvenci po dobu 30 minut. Pokud není nalezen žádný rezonanční bod, provádí se 30minutová vibrační zkouška při frekvenci 150 Hz.
Během zkoušky se měří spodní a horní hodnoty výstupu akčního členu. Změny spodních a horních hodnot se vypočítají pomocí vzorců (11) a (12). Výsledky by měly být ověřeny tak, aby splňovaly požadavky oddílu 6.2.4.
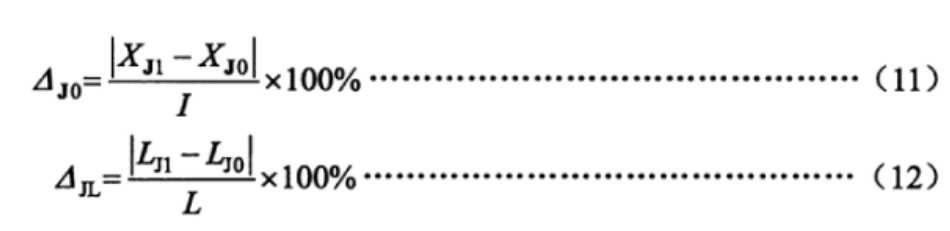
Kde:
△J0Změna nízkých a vysokých hodnot výstupního signálu polohy v důsledku mechanických vibrací v %;
XJ1Naměřené nízké a vysoké hodnoty výstupního signálu polohy během vibrační zkoušky v miliampérech (mA);
XJ0Naměřené hodnoty nízké a vysoké hodnoty výstupního signálu polohy před vibrační zkouškou v miliampérech (mA);
△JLZměna nízkých a vysokých hodnot výstupní hřídele (tyče) v důsledku mechanických vibrací v %;
LJ1Naměřené hodnoty dolního a horního zdvihu výstupní hřídele (pístnice) během vibrační zkoušky ve stupních (°), milimetrech (mm) nebo otáčkách (r);
LJ0Naměřené hodnoty dolního a horního zdvihu výstupní hřídele (pístnice) před vibrační zkouškou ve stupních (°), milimetrech (mm) nebo otáčkách (r).
7.24 Dopad dopravy na životní prostředí
Zkoušky teplotou, rázy a volným pádem se provedou podle zkušebních parametrů specifikovaných v oddíle 6.2.5 této normy a metod v GB/T 25480. Po zkouškách lze seřídit nulovou polohu a následně provést funkční zkoušku a vizuální kontrolu.
Poznámka: Pokud již byla provedena zkouška vlivu teploty prostředí při 55 °C (nebo vyšší), lze od zkoušky při vysokých teplotách upustit.
7.25 Odolnost vůči záření elektromagnetického pole rádiových frekvencí
Za podmínek bez zatížení se pohon přesune do polohy 50% plného zdvihu. Vyzařované elektromagnetické pole ve frekvenčním rozsahu 80 MHz až 1000 MHz s intenzitou 3 V/m je aplikováno ve vzdálenosti 3 metrů od pohonu v souladu s požadavky normy GB/T 17626.3. Během této zkoušky se pozorují a zaznamenávají změny výstupního signálu zpětné vazby polohy nebo hodnot zdvihu výstupního hřídele (tyče), aby se potvrdilo, že hodnoty splňují požadavky oddílu 6.2.6 této normy.
7.26 Odolnost vůči rychlým elektrickým přechodovým jevům/burstům
Za podmínek bez zatížení se pohon přesune do polohy 50% plného zdvihu. Zkušební napětí se přivede v souladu s požadavky normy GB/T 17626.4, s kladným a záporným napětím 1000 V na napájecí svorce a kladným a záporným napětím 500 V na vstupní signální svorce. Během této zkoušky se pozorují a zaznamenávají změny výstupního signálu zpětné vazby polohy nebo hodnot zdvihu výstupní hřídele (tyče), aby se potvrdilo, že hodnoty splňují požadavky oddílu 6.2.7 této normy.
7.27 Odolnost vůči přepětí (impulsům)
V režimu bez zatížení se pohon přesune do polohy 50% plného zdvihu. Mezi napájecí vodič pohonu a zem se přivede kladné a záporné napětí 1 kV, jak je uvedeno v normě GB/T 17626.5. Během této zkoušky se pozorují a zaznamenávají změny výstupního signálu zpětné vazby polohy nebo hodnot zdvihu výstupní hřídele (tyče), aby se potvrdilo, že hodnoty splňují požadavky oddílu 6.2.8 této normy.
7.28 Odolnost vůči elektrostatickému výboji
Za podmínek bez zatížení se pohon přesune do polohy 50% plného zdvihu. Plášť pohonu je bezpečně uzemněn. Na pohon se aplikuje kladný a záporný kontaktní výboj 4 kV a poté kladný a záporný vzduchový výboj 8 kV v souladu s požadavky normy GB/T 17626.2. Během této zkoušky se pozorují a zaznamenávají změny výstupního signálu zpětné vazby polohy nebo hodnot zdvihu výstupní hřídele (tyče), aby se potvrdilo, že hodnoty splňují požadavky oddílu 6.2.9 této normy.
7.29 Odolnost vůči magnetickému poli síťového kmitočtu
Za podmínek bez zatížení se pohon umístí na zkušební stojan externího magnetického pole a přesune se do polohy 50% plného zdvihu. Intenzita magnetického pole je 400 A/m a směry zkoušky jsou X/Y/Z v souladu s normou GB/T 17626.8. Během této zkoušky se pozorují a zaznamenávají změny výstupního signálu zpětné vazby polohy nebo hodnot zdvihu výstupní hřídele (tyče), aby se potvrdilo, že hodnoty splňují požadavky oddílu 6.2.10 této normy.
7.30 Vzhled
Vizuální a hmatové metody by měly kontrolovat, zda je povrch rovný a hladký, bez prasklin, otřepů nebo jiných vad, které ovlivňují vzhled. Povrchová úprava by měla být bezpečně připevněna, rovná, hladká a jednotné barvy, bez olejových skvrn, promáčklin nebo jiného mechanického poškození. U aktuátorů s funkcí displeje by měl být displej jasně viditelný bez chybějících znaků.
7.31 Úroveň ochrany krytu
Zkouška krytí IP67 nebo IP65 by měla být provedena podle metody specifikované v normě GB 4208—2008.
7.32 Provedení odolné proti výbuchu
Zkoušky odolnosti proti výbuchu by měly být prováděny celostátně uznávanou zkušební jednotkou v souladu s požadavky norem GB 3836.1 a GB 3836.2.
8 Pravidla inspekce
8.1 Inspekce ve výrobním závodě:
Každý pohon musí být zkontrolován a schválen oddělením kontroly kvality výrobce. Teprve poté, co oddělení kontroly vydá certifikát shody výrobku, může být výrobek odeslán.
Položky kontroly ve výrobě jsou uvedeny v tabulce 3.
8.2 Typové zkoušky:
Typové zkoušky by měly být provedeny za následujících okolností:
Identifikace nově vyvinutých produktů.
U produktů v běžné výrobě, pokud dojde k významným změnám ve struktuře, materiálech nebo procesech, které mohou ovlivnit výkon produktu.
Pokud to vyžadují příslušné národní orgány.
Pokud byl produkt přerušen před více než jedním rokem.
Pokud se produkt vyrábí nepřetržitě déle než tři roky.
Během typových zkoušek by měla metoda odběru vzorků splňovat ustanovení normy GB/T 18271.1—2000, oddíl 6.7.
8.3 Položky kontrolyTabulka 3 uvádí specifické položky pro kontrolu ve výrobě a typové zkoušky s uvedením, které položky se vztahují na který typ aktuátoru (nastavitelný nebo spínací typ). Mezi kontrolované položky patří chyby, chyby opakovatelnosti, izolační odpor atd.
Kontrolní položky
| Žádný. | Položka | Inspekce továrny | Typová kontrola | Typ úpravy | Typ přepínače | Technické požadavky | Zkušební metoda |
|---|---|---|---|---|---|---|---|
| 1 | Základní chyba | △ | △ | △ | 6.1.1 | 7.3 | |
| 2 | Základní odchylka výstupního signálu polohy | △ | △ | △ | △ | 6.1.2 | 7.4 |
| 3 | Hystereze | △ | △ | △ | △ | 6.1.3 | 7.5 |
| 4 | Mrtvá zóna | △ | — | △ | — | 6.1.4 | 7.6 |
| 5 | Časové zpoždění | — | — | △ | — | 6.1.5 | 7.7 |
| 6 | Jmenovitá chyba doby zdvihu | △ | △ | △ | △ | 6.1.6 | 7.8 |
| 7 | Počáteční charakteristiky | — | — | △ | △ | 6.1.7 | 7.9 |
| 8 | Chyba reprodukovatelnosti mechanismu řízení zdvihu | — | — | △ | △ | 6.1.8 | 7.1 |
| 9 | Izolační odpor | △ | △ | △ | △ | 6.1.9 | 7.11 |
| 10 | Izolační pevnost | △ | △ | △ | △ | 6.1.10 | 7.12 |
| 11 | Zvýšení teploty | — | △ | △ | 6.1.11 | 7.13 | |
| 12 | Dlouhodobá provozní stabilita | — | — | △ | △ | 6.1.12 | 7.14 |
| 13 | Chyba reprodukovatelnosti maximálního a minimálního regulačního momentu a tahu | △ | △ | △ | △ | 6.1.13 | 7.15 |
| 14 | Manuálně-elektrický spínací mechanismus | △ | △ | △ | △ | 6.1.14 | 7.16 |
| 15 | Základní funkce inteligentního typu | * | * | * | * | 6.1.15 | 7.17 |
| 16 | Hluk | — | △ | △ | 6.1.16 | 7.18 | |
| 17 | Plynulá (frekvenční) regulace otáček | △ | △ | △ | △ | 6.1.17 | 7.19 |
| 18 | Dopad teploty prostředí | — | △ | △ | 6.2.1 | 7.2 | |
| 19 | Vliv vlhkého tepla | △ | △ | 6.2.2 | 7.21 | ||
| 20 | Vliv napájecího napětí | △ | △ | 6.2.3 | 7.22 | ||
| 21 | Vliv mechanických vibrací | △ | △ | 6.2.4 | 7.23 | ||
| 22 | Dopad dopravy na životní prostředí | △ | △ | 6.2.5 | 7.24 | ||
| 23 | Odolnost vůči záření rádiového kmitočtu a elektromagnetického pole | * | * | 6.2.6 | 7.25 | ||
| 24 | Odolnost vůči rychlým elektrickým přechodovým jevům/burstům | * | * | 6.2.7 | 7.26 | ||
| 25 | Odolnost vůči přepětí (nárazu) | * | * | 6.2.8 | 7.27 | ||
| 26 | Odolnost vůči elektrostatickým výbojům | — | — | * | * | 6.2.9 | 7.28 |
| 27 | Odolnost vůči magnetickému poli síťové frekvence | — | * | * | 6.2.10 | 7.29 | |
| 28 | Vzhled | △ | △ | △ | △ | 6.3 | 7.3 |
| 29 | Úroveň ochrany krytu | — | — | △ | △ | 6.4 | 7.31 |
| 30 | Provedení odolné proti výbuchu | — | △ | △ | 6.5 | 7.32 |
Poznámka:
„△“ označuje položku, kterou je třeba zkontrolovat.
„—“ označuje položku, která nevyžaduje kontrolu.
„*“ označuje, že položka platí pouze pro inteligentní pohony.
9 Značení, balení a skladování
9.1 Značení:
Na viditelném místě pohonu by měl být umístěn typový štítek s následujícími informacemi:
Název a ochranná známka výrobce.
Název a model produktu.
Hlavní technické parametry produktu.
Teplota provozního prostředí.
Úroveň ochrany.
Podmínky napájení (napětí, proud a frekvence).
Datum výroby a sériové číslo.
U pohonů v nevýbušném provedení by měl typový štítek kromě výše uvedeného uvádět také:
Národní symbol nevýbušného provedení v pravém horním rohu.
Nevýbušné provedení.
Číslo certifikátu pro nevýbušné provedení.
9.2 Balení:
Výrobky by měly být baleny v souladu s požadavky normy GB/T 13384. Balicí krabice by měla obsahovat certifikát výrobku, příslušné technické dokumenty a balicí list.
Balicí list by měl obsahovat následující informace a být orazítkován pečetí inspekčního personálu:
Název a adresa výrobce.
Název a model produktu.
Názvy a množství přiložených dokumentů.
Certifikát produktu.
Množství zabalených položek.
Datum balení.
Obal by měl být označen následujícími údaji:
Název výrobce.
Název a model produktu.
Pokyny jako „Touto stranou nahoru“, „Zacházejte opatrně“ atd.
Celková hmotnost a vnější rozměry (délka × šířka × výška).
9.3 Skladování:
Výrobky by měly být skladovány ve větraném vnitřním prostředí s teplotním rozsahem -10 °C až 45 °C a relativní vlhkostí nepřesahující 85%. Skladovací prostředí by nemělo obsahovat škodlivé látky, které by mohly způsobit korozi výrobků.
Tyto předpisy zajišťují kvalitu a výkon pohonů a zabraňují poškození během přepravy a skladování.