工業製程控制系統以普通型及智慧型電動執行機構 JB/T 8219—2016

目錄

  • 前言

  • 1 範圍

  • 2 規範性引用文件

  • 3 術語和定義

  • 4 產品分類與基本參數

    • 4.1 產品分類

    • 4.2 基本參數

  • 智慧型執行器的5個基本功能

    • 5.1 顯示功能

    • 5.2 參數設定功能

    • 5.3 現場配置功能

    • 5.4 故障自診斷與警報功能

    • 5.5 通訊功能

    • 5.6 其他功能

  • 6 項要求

    • 6.1 基本性能要求

    • 6.2 受影響因素影響的性能要求

    • 6.3 外觀

    • 6.4 外殼的防護等級

    • 6.5 防爆性能

  • 7 測試方法

    • 7.1 測試條件

    • 7.2 一般測試規定

    • 7.3 基本錯誤

    • 7.4 位置輸出訊號的基本偏差

    • 7.5 滯後

    • 7.6 死區

    • 7.7 時間延遲

    • 7.8 額定擊球時間誤差

    • 7.9 啟動特點

    • 7.10 行程控制機構的重複性誤差

    • 7.11 絕緣電阻

    • 7.12 絕緣強度

    • 7.13 溫度上升

    • 7.14 長期穩定性

    • 7.15 最大和最小控制扭矩和推力重複性誤差

    • 7.16 手動-電動切換機構

    • 7.17 智慧型執行器的基本功能

    • 7.18 噪音

    • 7.19 無段(頻率)調速

    • 7.20 環境溫度的影響

    • 7.21 濕度和溫度的影響

    • 7.22 電源電壓的影響

    • 7.23 機械振動的影響

    • 7.24 交通環境的影響

    • 7.25 抗射頻場電磁幹擾能力

    • 7.26 對快速瞬態電脈衝的電磁抗擾性

    • 7.27 激增(衝擊)免疫

    • 7.28 靜電放電抗擾度

    • 7.29 工頻磁場抗擾度

    • 7.30 外觀

    • 7.31 外殼的防護等級

    • 7.32 防爆性能

  • 8. 檢查規則

    • 8.1 工廠檢驗

    • 8.2 型式試驗

  • 9. 標記、包裝和儲存

    • 9.1 標記

    • 9.2 包裝

    • 9.3 存儲

表1 基本性能技術指標
表2 受影響因素影響的技術指標
表3 檢查項目

前言

本標準是根據GB/T1.1—2009中給出的規則制定的。
本標準取代 JB/T 8219—1999《工業製程測量與控制系統用電動致動器》。與 JB/T 8219—1999 相比,主要技術變更如下:

  • 該標準的標題已更改;

  • 規範性引用已更新(見第 2 章);

  • 在產品分類中,原先基於致動器輸入輸出關係的分類改為按控制方式分類,分為開關型執行器和調節型執行器(見 4.1.2);增加了基於馬達驅動方式的分類方法(見 4.1.4);刪除了 1999 年版中的「阻尼特性、間隙和死區」指標(見 1999 年版)指標(見 1999 年版);

  • 原標準中的「比例執行器輸入訊號」被修改為調節型致動器和開關型致動器的優選輸入訊號(見 4.2.5);

  • 增加了智慧型執行器的基本功能(請參閱第 5 章);

  • 精度等級已從原來的「1級、2.5級、5級」改為「0.5級、1.0級、1.5級、2.5級」(見表1);原表1中的「比例電動執行器」和「積分電動執行器」已修改為「調節型執行器」和「開關型執行器」;

  • 現在的要求包括「最大和最小控制扭矩和推力重複性誤差」、「智慧型執行器的基本功能」、「射頻電磁場輻射抗擾度」、「電快速瞬變脈衝群抗擾度」、「突波(衝擊)抗擾度」、「靜電放電抗擾度」和「工頻磁場抗擾度」(見6.1.13、6.1.15、6.2.6、6.2.7、6.2.8、6.2.9、6.2.10);

  • 一些測試方法已經修改或添加,例如溫度升高(見 7.13)、環境溫度影響(見 7.20)、電源電壓影響(見 7.22)等。
    本標準由中國機械工業聯合會提出,並由全國工業製程測量與控制及自動化標準化技術委員會(SAC/TC124)管轄。

用於工業製程控制系統的通用和智慧型電動執行器

1 範圍

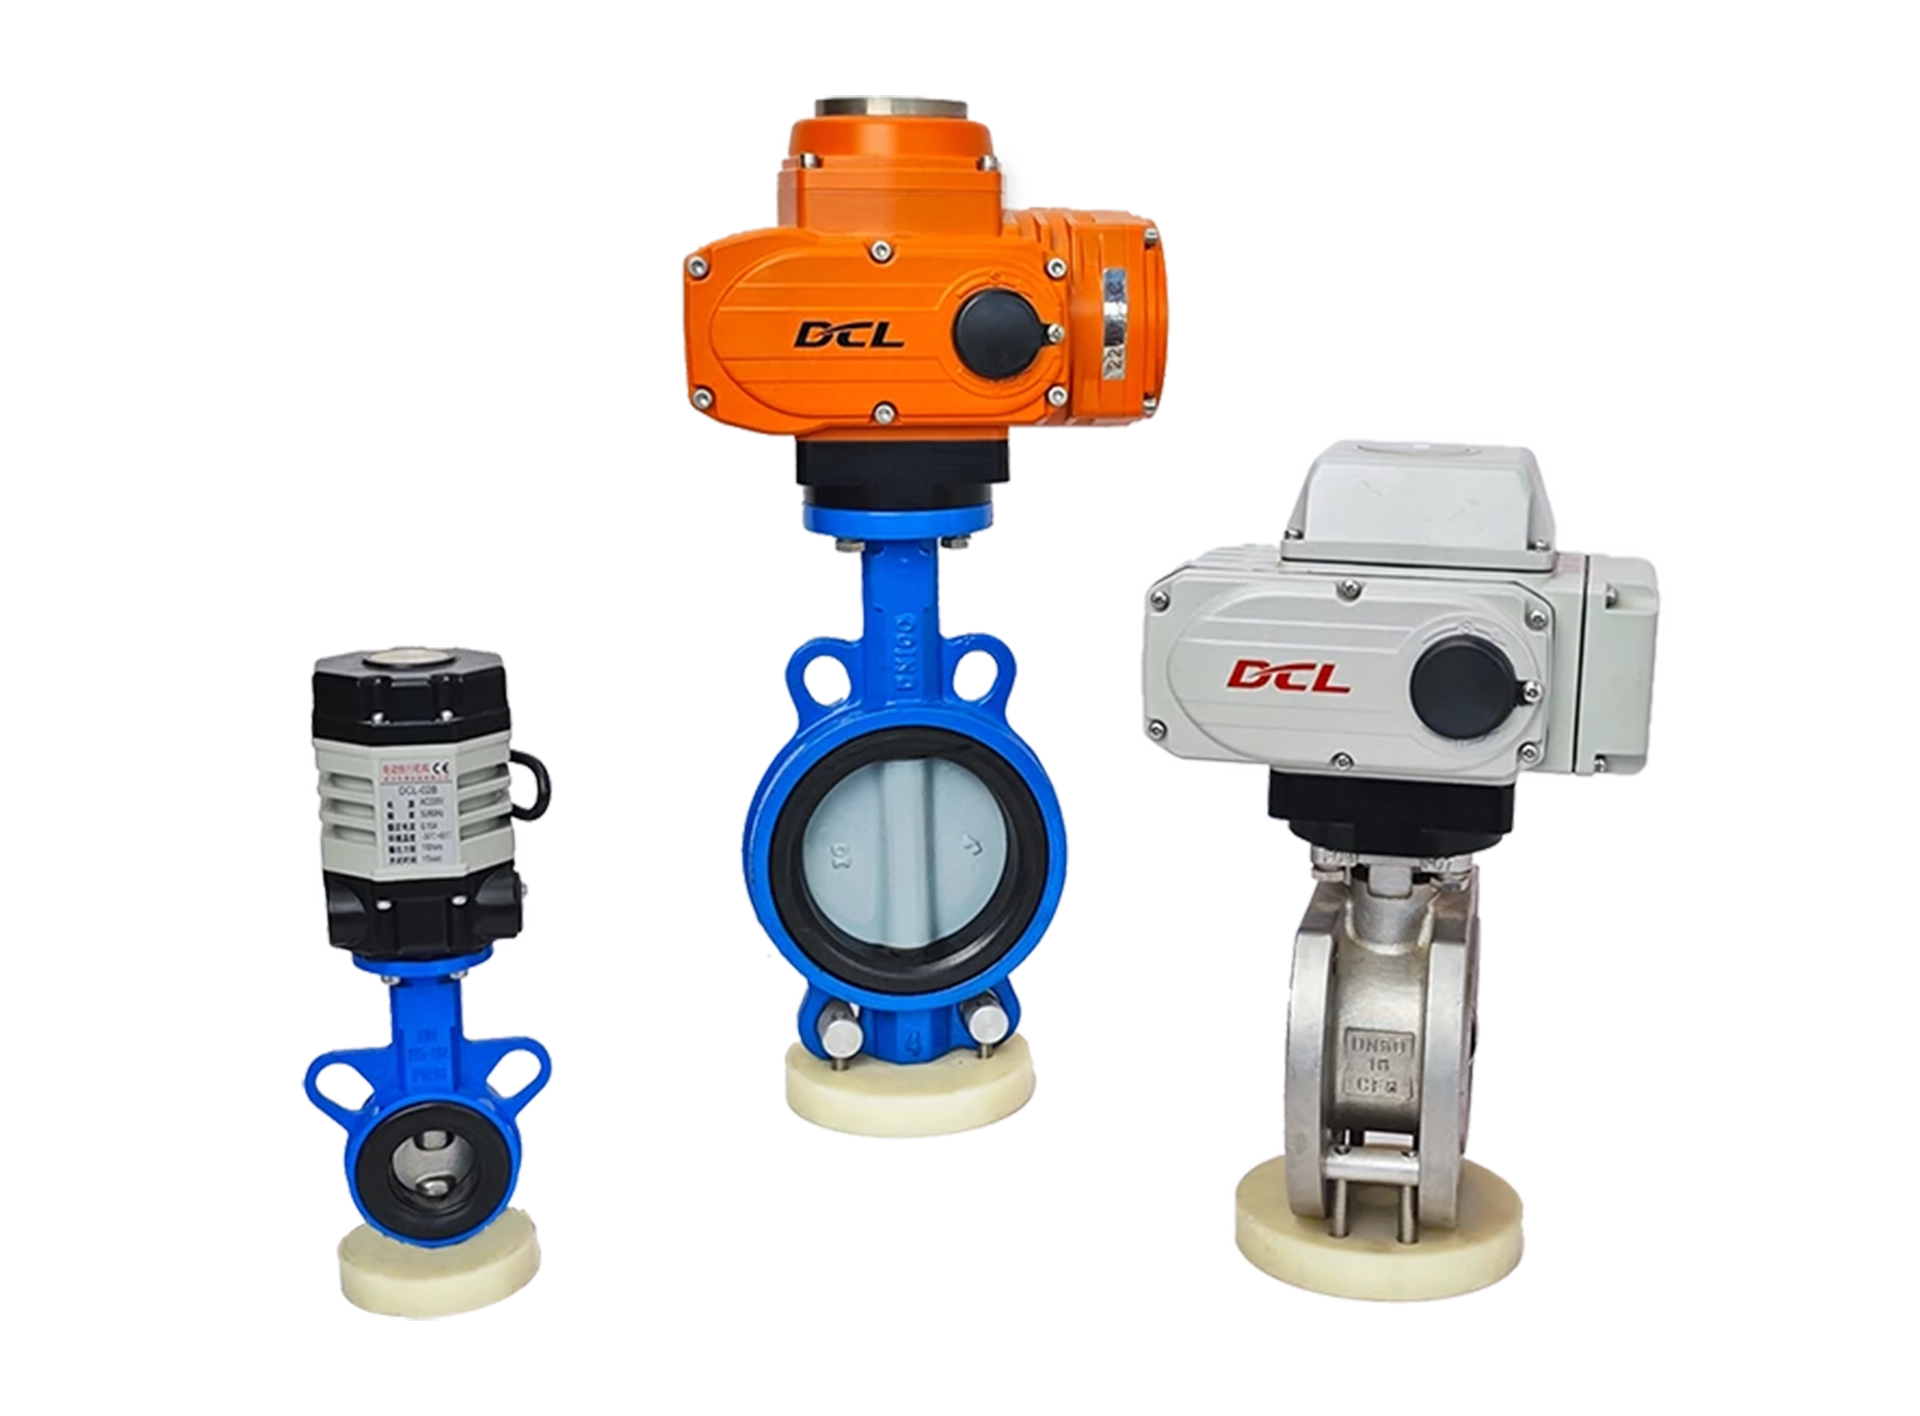
本標準規定了工業製程控制系統中使用的普通和智慧電動執行器(以下簡稱執行器)的產品分類、要求、測試方法、檢驗規則、標記、包裝和儲存方式。
本標準適用於所有由馬達驅動的執行器,包括角行程執行器、線行程執行器和多圈執行器。

2 規範性引用文件

以下文件對於本文件的應用至關重要。標明日期的參考文獻僅適用於指定版本。對於未標明日期的參考文獻,適用最新版本(包括所有修訂)。

  • GB 3836.1 爆炸性氣體環境 第1部分:設備通用需求

  • GB 3836.2 爆炸性氣體環境 第 2 部分:防爆外殼保護的設備“d”

  • GB 4208-2008 外殼防護等級(IP 代碼)

  • GB/T 13384 機電產品包裝通用技術條件

  • GB/T 17626.2 電磁相容性試驗與量測技術 靜電放電抗擾度試驗

  • GB/T 17626.3 電磁相容性試驗與量測技術 輻射射頻電磁場抗擾度試驗

  • GB/T 17626.4 電磁相容性試驗與量測技術 電快速瞬變/脈衝群抗擾度試驗

  • GB/T 17626.5 電磁相容性試驗與測量技術 突波(衝擊)抗擾度試驗

  • GB/T 17626.8 電磁相容性試驗與量測技術 工頻磁場抗擾度試驗

  • GB/T 18271.1—2000 製程測量與控制裝置效能評估的通用方法與程序 第1部分:一般原則

  • GB/T 25480 儀器運輸和儲存的基本環境條件和試驗方法

  • GB/T 26815—2011 工業自動化儀表術語 執行器術語

3 術語和定義

GB/T 26815—2011 中的術語和定義以及以下術語和定義均適用於本文件。

  • 最大控制扭矩:執行器在運作過程中能夠控制的最大扭力。

  • 最小控制扭矩:執行器在運作過程中能夠控制的最小扭力。

  • 最大控制推力:執行器在運作期間可以控制的最大推力。

  • 最小控制推力:執行器在運作期間可控制的最小推力。

4 產品分類與基本參數

4.1 產品分類

4.1.1 依輸出排氣量類型分類
根據輸出位移類型,執行器可分為以下幾類:

  • 角度筆畫

  • 直線筆畫

  • 多圈

4.1.2 依控制方法分類
依控制方式,執行器可分為以下幾類:

  • 開關型

  • 調節型

4.1.3 依工作環境分類
依工作環境,執行器可分為以下幾類:

  • 常規型

  • 防爆型
    (註:也可依需求使用其他類型。)

4.1.4 依馬達驅動模式分類
執行器依馬達驅動方式可分為:

  • 機械接觸類型

  • 電子非接觸式

4.2 基本參數

4.2.1 工作環境條件
執行器應能夠在以下條件下運作:

  • 環境溫度:-10°C ~ 55°C,或 -20°C ~ 60°C,或 -30°C ~ 70°C

  • 相對濕度:不超過 95%

  • 大氣壓力強:86 kPa ~ 106 kPa
    (註:對於在特殊環境下使用的執行器,其工作條件應由使用者與製造商協商決定。)

4.2.2 電源條件
執行器使用以下電源進行操作:

  • 交流電:單相(220±22)V;三相(380±38)V;頻率(50±0.5)Hz;諧波含量小於5%。

  • 直流:(24±2.4)V;(48±4.8)V;漣波峰值小於電源電壓的5%。
    (註:特殊電源條件請使用者諮詢製造商。)

4.2.3 額定負載
執行器的額定負載最好從以下系列中選擇:

  • 角行程 [單位:牛頓米 (N·m)]:6、16、40、100、250、600、1000、1600、2500、4000、6000、10000、16000、…

  • 線性行程 [單位:牛頓 (N)]:250、400、600、1000、1600、2500、4000、6000、10000、16000、25000、40000、60000、…

  • 多圈數 [單位:牛頓米 (N·m)]:16、40、100、160、250、400、600、1000、1600、2500、…
    (附註:製造商可能會根據實際情況選擇其他系列。)

4.2.4 額定划水
執行器的額定行程值最好從以下系列中選擇:

  • 角度筆畫 [單位:度數 (°)]:50、70、90、120、270、…

  • 線性行程 [單位:毫米 (mm)]:10、16、25、40、60、100、160、250、400、600、1000、…

  • 多圈數 [單位:圈數 (r)]:5、7、10、15、20、40、80、120、…
    (附註:製造商可能會根據實際情況選擇其他系列。)

4.2.5 輸入訊號
4.2.5.1 調節型執行器 最好使用以下輸入訊號:

  • 直流 4 mA ~ 20 mA
    (註:其他輸入訊號可依使用者需求選擇。)

4.2.5.2 開關式執行器 最好使用以下輸入訊號:

  • 被動接點,直流24V,交流220V
    (註:其他輸入訊號可依使用者需求選擇。)

4.2.6 開關頻率
此執行器在間歇可逆佔空比下工作。當佔空比在 20% 和 80% 之間時,每小時的開關次數可從以下系列中選擇:100、320、630、1200、1800。
註 1:佔空比是指執行器馬達通電時間與馬達斷電週期時間的比率,以百分比表示。
註2:佔空比、開關頻率和每小時開關時間可依使用者要求進行不同設定。

智慧型執行器的5個基本功能

5.1 顯示功能
智慧型執行器可以透過人機介面以中文(或其他根據使用者要求的語言)顯示運作參數、運作狀態資訊、訊號查詢、故障警報等。

5.2 參數設定功能
智慧型執行器可以透過人機介面設定行程和扭力等工作參數,還可以校準4mA-20mA的電流輸出訊號。

5.3 現場配置功能
智慧型執行器必須至少具備以下現場配置功能:

  • 現場設定開關觸點模式以輸出運轉狀態

  • 現場設定遠端和本地控制的控制模式

5.4 故障自診斷與警報功能
智慧型執行器能夠自我診斷運作過程中發生的異常情況(例如,馬達過熱、電源缺相、閥門卡住),並自動在本地顯示故障訊息,同時遠端輸出警報。

5.5 通訊功能
智慧執行器可配備可選的數位通訊接口,用於現場匯流排通訊控制。所使用的現場匯流排協議應由相關權威測試機構進行測試,以確認其符合相應的現場匯流排標準。

5.6 其他功能
智慧型執行器還可能具有以下功能:

  • 至少 4 個開關接點輸出(其中不少於 2 個開關接點在斷電後能保持其狀態)

  • 功率相序自適應功能

  • 位置感測器最好是無需電池供電的非接觸式絕對編碼器。

  • 扭力感測器可以持續測量執行器的輸出扭力(推力)。

  • 對於高精度控製或需要多階速度控制的場合,應優先選擇具有無階(頻率)速度控制功能的執行器。

6 項要求

6.1 基本性能要求
執行器的基本性能應符合表 1 中的規格。

表1:基本性能技術規格

條款編號物品單元調節執行器開關執行器評論
   0.5級1.0 等級1.5級
6.1.1基本錯誤%≤ ±0.5≤ ±1.0≤ ±1.5
6.1.2位置輸出訊號誤差%≤ 0.5≤ 1.0≤ 1.5
6.1.3磁滯%≤ 0.5≤ 1.0≤ 1.5
6.1.4死區(輸入範圍的百分比)%≤ 0.5≤ 1.0≤ 1.5
6.1.5時間延遲s≤ 1  
6.1.6額定擊球時間誤差%不超過±20  
6.1.7起始特徵 當電源電壓降至負限值時,正常啟動  
6.1.8擊球控制重複誤差 多圈旋轉:≤ ±5°角度行程:≤±1°線性行程:≤±1%
6.1.9絕緣電阻百萬歐   
6.1.9.1輸入端子和外殼之間≥20≥50  
6.1.9.2輸入端子和電源端子之間≥50≥50  
6.1.9.3電源端子和外殼之間≥50≥50  
6.1.10絕緣強度 測試電壓和頻率測試電壓和頻率根據製造商的要求,測試電子控制非接觸式驅動致動器的電壓。
6.1.10.1輸入端子和外殼之間500伏,50赫茲1500伏,50赫茲  
6.1.10.2輸入端子和電源端子之間1500伏,50赫茲1500伏,50赫茲  
6.1.10.3電源端子和外殼之間(測試過程中未發生故障或電弧)額定電壓 < 60V:500V,50Hz額定電壓 60V~<130V:1000V,50 Hz額定電壓 130V~<250V:1500V,50Hz
6.1.11氣溫上升攝氏度≤ 60≤ 60 
6.1.12長期運轉穩定性(運轉 48 小時後) 基本錯誤仍應符合 6.1.1 的要求。位置輸出訊號偏差仍應符合 6.1.2 的要求。滯後仍應符合 6.1.3 的規定。
6.1.13最大和最小控制扭矩和推力重複誤差%≤ ±10  
6.1.14手動-電動切換機構 手動-電動切換應簡單可靠;電動操作時手輪不應轉動。  
6.1.15智慧型基本功能(僅適用於智慧型執行器)    
a) 顯示功能普通的    
b) 參數設定功能普通的    
c) 現場配置功能     
1)切換觸點模式以輸出運轉狀態普通的    
2)遠端和本地開關控制功能普通的    
d) 故障自診斷與警報功能:     
1)電機過熱警報普通的    
2)電源缺相警報普通的    
e) 功率相序自適應功能普通的    
f) 輸出扭力(推力)連續測量功能普通的    
6.1.16雜訊(空載) ≤75 dB(A)  
6.1.17無段(變頻)調速 空載執行器速度可以從額定速度連續下降到接近零;負載 85% 時,執行器速度至少可以下降到額定速度的十分之一,速度誤差不超過 ±10%。僅適用於無段變頻調速執行器。 

6.2 受環境因素影響的性能要求
在環境因素的影響下,執行器的性能仍應符合表 2 中的規格。

表2:環境因素影響的技術規範

條款編號物品單元調節執行器開關執行器
6.2.1溫度影響(每變化 10°C):   
— 輸出低端值變化%≤ 0.75≤ 1.0≤ 1.5
— 輸出高端價值變化%≤ 0.75≤ 1.0≤ 1.5
6.2.2濕熱衝擊(溫度 40°C ± 2°C,濕度 91%~95%,48 小時測試後絕緣電阻)百萬歐  
— 輸入端子與外殼之間≥2≥2  
— 輸入端子與電源端子之間≥2≥2  
— 電力終端與住房之間≥2≥2  
6.2.3電源電壓影響(當電源電壓偏離標稱值並超出正負限值時):%  
— 輸出低端值變化%≤ 0.75≤ 1.0≤ 1.5
— 輸出高端價值變化%≤ 0.75≤ 1.0≤ 1.5
6.2.4機械振動衝擊:   
— 振動頻率:10Hz~150Hz%≤ 1≤ 1.5≤ 2.5
— 位移幅度:0.15 毫米—測試後:緊固件未鬆動,未發生機械損壞  
— 加速度振幅:20 公尺/秒²—測試後:緊固件未鬆動,未發生機械損壞  
6.2.5交通環境影響:   
- 溫度: 高溫:55°C最低溫度:-40°C 
- 震驚加速度:100公尺/秒²±10公尺/秒²脈衝重複頻率:60次/分鐘~100次/分鐘衝擊次數:1000±100次自由落體高度:100毫米
6.2.6射頻電磁場抗擾度   
頻率:80 MHz~1000 MHz,距離:3 米,場強:3 V/m,調幅 1 kHz,80% 調變%≤0.5≤1.0≤1.5

6.3 外觀

執行器的金屬表面塗層或鍍層應光滑、完好無損,無剝落、刮痕或瑕疵。緊固件應牢固,活動部件應靈活可靠。帶有顯示功能的執行器應具有清晰、無損壞的顯示屏,無液體洩漏、字元缺失或文字亂碼。

6.4 外殼防護等級

根據GB4208-2008標準,智慧型執行器外殼的防護等級應不低於IP67,而普通執行器的防護等級應不低於IP65。

6.5 防爆性能

防爆執行器的類型、等級和溫度組別應符合GB 3836.1和GB 3836.2的要求。其生產和認證必須符合國家規定。

7 測試方法

7. 測試方法

7.1 測試條件

7.1.1 環境條件

7.1.1.1 參考大氣條件

執行器的參考性能應在以下大氣條件下進行測試:

  • 環境溫度:20°C ± 2°C;

  • 相對濕度:60% 至 70%;

  • 大氣壓力:86 kPa 至 106 kPa。

7.1.1.2 一般大氣條件

當測試不在參考大氣條件下進行時,建議在以下大氣條件下進行測試:

  • 環境溫度:15°C 至 35°C;

  • 相對濕度:45% 至 75%;

  • 大氣壓力:86 kPa 至 106 kPa。

7.1.1.3 其他環境條件

除了地球磁場之外,其他外部磁場和機械振動可以忽略。

7.1.2 電源條件

7.1.2.1 名義值

如 4.2.2 所述。

7.1.2.2 公差

測試條件的容差範圍如下:

  • 額定電壓:±1%;

  • 額定頻率:±1%;

  • 諧波含量:小於 5%。

7.2 一般測試規定

7.2.1 測試產品應處於正常安裝位置。可連接電源並預熱1小時,使測試產品的內部溫度穩定。

7.2.2 測試前可以調整被測產品的零位。除非另有規定,測試過程中不得進行任何調整。

7.2.3 除非另有規定,因此被測產品和相關測試設備應在參考工作條件下穩定後再進行測量,並且應觀察並記錄所有可能影響測量結果的工作條件。

7.2.4 測試報告中應註明測試中所用標準儀器的精度,且其基本誤差限值應小於或等於被測產品基本誤差限值的三分之一。儀器的量程應與測量值的範圍相符。

7.2.5 測試過程中,電流輸入訊號應緩慢增加或減少,並沿同一方向接近測試點,確保無過衝。增加訊號應視為正向行程,減少訊號應視為反向行程。

7.2.6 除非另有規定,執行器的輸出軸(桿)在測試期間應承受額定負載。當載荷的作用方向與輸出軸(桿)的運動方向一致時,此載荷為正;否則,此載荷為負。

7.2.7 除非另有規定,否則測試測量點應位於輸入範圍的 0%、25%、50%、75% 和 100% 處。每個測試點應在訊號遞增和遞減方向上分別測量三次。出廠檢驗允許每個測試點測量一次。

7.2.8 除非另有規定,否則試驗的影響因素只能在規定的工作條件下改變。所有其他工作條件應在參考條件下保持不變。

7.2.9 如果由於條件原因無法在參考大氣條件下進行影響因子試驗,則可以在一般大氣條件下進行試驗。

7.2.10 除非另有規定,否則測試的額定行程範圍如下:

  • 多圈:10圈;

  • 角度行程:90°;

  • 線性行程:16 毫米。

7.3 基本錯誤

基本誤差的計算方法是:緩慢增加或減少輸入訊號,記錄輸入訊號值和輸出軸(桿)在正向和反向行程方向上的行程值,依照公式(1)計算。
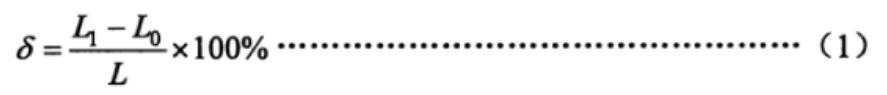
方程式(1)

在哪裡:

  • δ:基本誤差,%;

  • L1:輸出軸(桿)的行程值,以度(°)、毫米(mm)或圈數(r)表示;

  • Lo:輸出軸(桿)的理論行程值,以度(°)、毫米(mm)或圈數(r)表示;

  • L:輸出軸(桿)的額定行程範圍,以度(°)、毫米(mm)或圈數(r)表示。

檢查每個測量點的基本誤差是否超過 6.1.1 中規定的限值。

7.4 位置輸出訊號基本偏差

將位置輸出訊號連接至 250Ω 負載阻抗,並將執行器運轉至「全閉」位置。將位置輸出訊號調整至 4mA;將執行器運轉至「全開」位置,並將位置輸出訊號調整至 20mA。然後,運行執行器並記錄正反向行程中各點的位置輸出訊號值。基本偏差根據公式 (2) 計算。
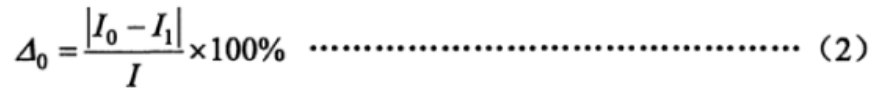
公式(2)

在哪裡:

  • △0:位置輸出訊號基本偏差,%;

  • Io:位置輸出訊號的理論值,單位為毫安培(mA);

  • I1:位置輸出訊號的測量值,單位為毫安培(mA);

  • I:位置輸出訊號的範圍,單位為毫安培 (mA)。 (4 mA 至 20 mA 時,I = 16 mA;0 mA 至 20 mA 時,I = 20 mA)。

檢查每個測量點的基本偏差是否超過 6.1.2 中規定的限值。

7.5 滯後

執行器的滯後性由在每個測試點測量的正向和反向行程基本誤差之間的最大代數差決定,如 7.3 和 7.4 所述。

7.6 死區

對於調節執行器,應在額定行程的 25%、50% 和 75% 處測量死區。測量步驟如下:

  • 緩慢增加(或減少)輸入訊號,直到輸出軸(桿)出現可察覺的行程變化,並記錄此時的輸入訊號值 I (mA);

  • 然後緩慢地向相反方向減小(或增大)輸入訊號,直到輸出軸(桿)發生明顯的行程變化,並記錄輸入訊號值 I² (mA)。

死區依公式(3)計算。
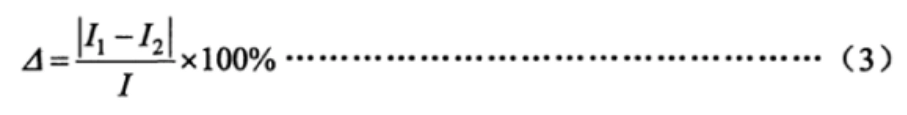
公式(3)

在哪裡:

  • △:死區,%。

7.7 時間延遲

將輸入範圍為 15% 的階躍訊號施加到調節執行器的輸入訊號端,使用示波器記錄輸入訊號曲線和位置輸出訊號曲線,觀察從初始輸入訊號到輸出訊號開始變化的時間差,看是否超過 6.1.5 中規定的限值。

7.8 額定擊球時間誤差

在致動器上施加額定負載的 45% 至 55%,施加足以使致動器輸出軸(桿)移動額定行程的階躍訊號,並記錄輸出軸(桿)移動額定行程所需的時間。額定行程時間誤差依公式(4)計算。
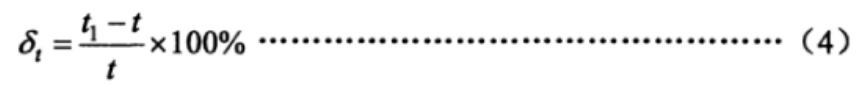
公式(4)

在哪裡:

  • δt:額定衝程時間誤差,%;

  • t1:輸出軸(桿)移動額定行程所需的測量時間,以秒(s)為單位;

  • t:理論額定衝程時間,以秒(s)為單位。

7.9 起始特徵

在執行器的輸出軸(桿)上施加反向額定負載,並將電源電壓調至下限值。然後施加輸入訊號,觀察執行器是否能正常啟動。

7.10 行程控制機構重複性誤差

對於具有行程控制機構的執行器,在輸出軸(桿)上施加額定負載的 25% 至 30%,並交替進行正向和反向行程操作五次。觀察並記錄行程控制機構切換時輸出軸(桿)的行程值。計算每個記錄值與基準值之間的誤差,並確定該誤差是否超過 6.1.8 中規定的限值。

7.11 絕緣電阻

在一般大氣條件下,且執行器處於卸載狀態時,斷開被測產品的電源,並將電源開關保持在「開」的位置。將輸入端子和電源端子短路,然後使用 500V 直流絕緣電阻測試器測量端子之間的絕緣電阻,測量方法請參閱 6.1.9 節。

7.12 絕緣強度

在一般大氣條件下,且執行器處於卸載狀態時,請斷開電源並將電源開關保持在「開」的位置。將輸入端和電源端短路,然後根據6.1.10中規定的電壓和頻率,將測試電壓從零緩慢升至規定值並保持1分鐘。觀察是否有擊穿或電弧現象,然後緩慢將測試電壓降至零並斷開測試電源。

7.13 溫度上升

試驗前,使用電橋測量馬達和電力變壓器繞組的冷態電阻,然後依照7.14節規定連續運轉12小時,並立即測量馬達和電力變壓器繞組的熱態電阻。根據公式(5)計算溫升。
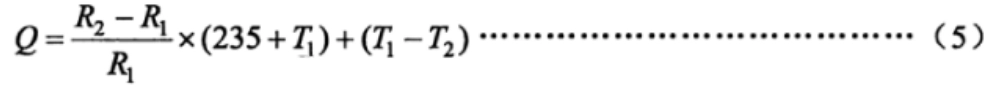
公式(5)

在哪裡:

  • 問:溫度上升值,單位為攝氏度(°C);

  • R₂:繞組的熱電阻,單位為歐姆(Ω);

  • R₁:繞組的冷態電阻,單位為歐姆(Ω);

  • T1:測量冷電阻時的室溫,單位為攝氏度(°C);

  • T₂:耐熱期間的室溫

7.14 長期運轉穩定性

在額定行程範圍內操作執行器,並施加額定負載的 30%,佔空比為 20% 至 80%。依照 4.2.6 的要求進行 48 小時的運行,並記錄每小時的循環次數。測試結束後,驗證執行器是否符合 6.1.12 的要求。

7.15 最大和最小控制扭矩和推力重複性誤差

測試步驟如下:a) 將致動器安裝在試驗台上,將開啟和關閉方向的扭力保護值皆設定為最大控制扭力或推力值,並逐漸載入致動器直至觸發「扭力過載」或「推力過載」警報。測量輸出扭力或推力值。每個方向測量三次,取平均值作為輸出扭力或推力的基準值。 b) 將致動器安裝在試驗台上,將開啟和關閉方向的扭力保護值皆設定為最小控制扭力或推力值,並逐漸載入致動器直到觸發「扭力過載」或「推力過載」警報。測量輸出扭力或推力值。每個方向測量三次,取平均值作為輸出扭力或推力的基準值。 c) 根據公式(6)計算控制扭力或推力的重複性誤差。
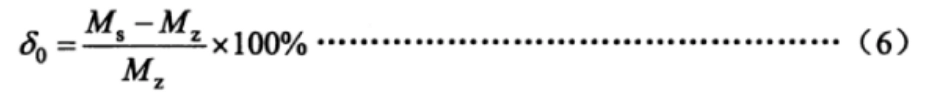
第六方程式:

在這個公式中:

  • δ0:% 中控制扭力或推力的重複性誤差

  • Ms:測量的輸出扭力或推力值,單位為 N·m(或推力,單位為 N)

  • Mz:輸出扭力或推力的基準值,單位為 N·m(或推力,單位為 N)。

7.16 手動-電動開關機構

測試步驟如下:a) 空載開關檢查。將執行器從電動模式切換到手動模式,轉動手輪使輸出軸順時針和逆時針各旋轉至少一整圈;然後,用電動方式操作執行器,使輸出軸雙向各旋轉至少一整圈。重複兩次,確認是否符合 6.1.14 的要求。 b) 負載開關檢查。將執行器安裝在試驗台上,將開啟和關閉方向的保護扭力調整至最大控制扭矩,並逐漸增加致動器的負載,直到扭矩開關動作。停止載入後,無需卸載,重複 a) 部分的測試,確認是否符合 6.1.14 的要求。

7.17 智能功能

7.17.1 顯示功能

透過人機介面檢查工作參數、運作狀態資訊、故障警報等顯示訊息是否正常,顯示內容是否完整清晰。

7.17.2 參數設定功能

在不打開電氣蓋的情況下,檢查人機介面是否允許設定行程、扭力、電流輸入訊號校準和輸出訊號調整等參數。

7.17.3 現場配置功能

無需打開電氣蓋,透過人機介面將執行器的四路開關接點輸出設定為:開位閉合、開位斷開、閉合、閉合斷開。啟動執行器至開位和閉合位置,檢查開關接點輸出是否符合設定要求。

如果適用,檢查斷電後的運作情況,並調整扭力保護等參數。

7.17.4 故障自診斷與警報功能

在空載條件下,給執行器通電,斷開執行器控制系統的馬達溫度線,檢查馬達過熱警報是否觸發。

7.17.5 功率序列自適應功能

對於使用三相電源的執行器,改變電源的相序,並確認在本地控制和遠端控制模式下切換方向是否正確。

7.17.6 連續輸出扭力(推力)測量功能

將執行器放置在測試台上,並在運作過程中不斷改變施加的扭力(推力),觀察人機介面上顯示的扭力(推力)值是否會相應變化。

7.18 噪音

在門窗緊閉、背景噪音不超過 45 分貝的房間內,對致動器進行空載啟動,並在距離執行器表面 1 公尺處測量噪音。確認噪音符合 6.1.16 中的要求。

7.19 無段(變頻)調速

設定執行器在到達目標位置時減速,並在不同的負載條件下測試速度是否在規定的範圍內變化,以確認其符合要求。

7.20 環境溫度影響

在空載條件下,應將執行器置於溫度測試箱中。測試溫度和測試順序如下:

  • 適用於工作環境溫度為-10°C至55°C的執行器:

    • 20°C(參考值),40°C,55°C,20°C,0°C,-10°C,20°C;

  • 適用於工作環境溫度為-20°C至60°C的執行器:

    • 20°C(參考值),40°C,60°C,20°C,0°C,-20°C,20°C;

  • 適用於工作環境溫度為-30°C至70°C的執行器:

    • 20°C(參考值),45°C,70°C,20°C,0°C,-30°C,20°C。

經各方同意,測試可在四個溫度點進行:20°C(參考溫度)、最高溫度、最低溫度和20°C。每個溫度點的允許偏差為±2°C。在每個溫度點,溫度應保持2小時,以使產品內部組件達到熱穩定性。在全行程的0%和100%位置,應測量比例控制和位置訊號輸出的低端值和高端值。每個溫度點應取三次測量的平均值。當溫度變化10°C時,每個溫度點的低端值和高端值的變化量應使用公式(7)和(8)計算,並確認結果符合6.2.1節的要求。
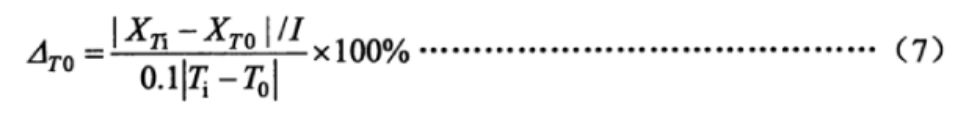
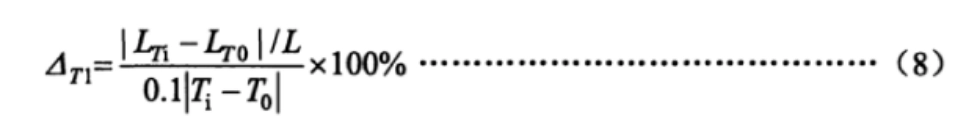
在哪裡:

  • △T0:當溫度變化 10°C 時,% 位置輸出訊號的低端值和高端值的變化;

  • XTi:相鄰溫度下位置輸出訊號的測量低端值和高端值,單位為毫安培(mA);

  • XT0:在起始溫度下,位置輸出訊號的測量低端值和高端值,單位為毫安培(mA);

  • 鈦相鄰溫度,單位為攝氏度(°C);

  • 到起始溫度,單位為攝氏度(°C);

  • △T1:當溫度變化 10°C 時,% 輸出軸(桿)低端值和高端值的變化;

  • LTi:在相鄰溫度下,以度(°)、毫米(mm)或轉數(r)為單位,測量輸出軸(桿)的低端和高端行程值;

  • LT0:在起始溫度下,輸出軸(桿)的測量低端和高端行程值,以度(°)、毫米(mm)或轉數(r)表示。

7.21 濕度影響

將執行器置於溫濕度試驗箱中,將溫度升至 40°C ± 2°C,並將濕度調整至 91%–95%,保持 48 小時。測試結束後,依規定檢查執行器的絕緣電阻。

7.22 電源電壓的影響

在空載條件下,將致動器的電源電壓從標稱值調整至上限值和下限值。在全行程的 0% 和 100% 位置,測量比例控制和位置訊號輸出的低限值和高限值。每個點取三次測量的平均值,並使用公式 (9) 和 (10) 計算下限值和量程的變化。結果應符合 6.2.3 節的要求。
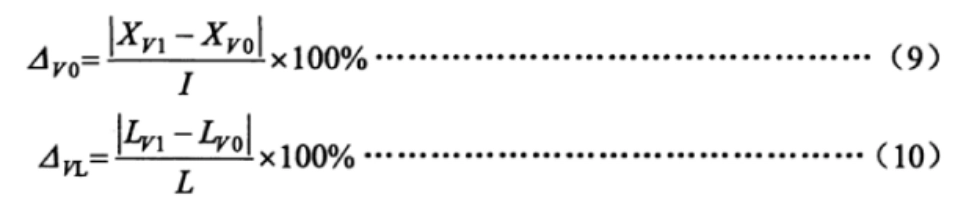
在哪裡:

  • △V0:當電源電壓變化時,位置輸出訊號的低端值和高端值的變化,在 % 中;

  • XV1:在上限電壓和下限電壓下,位置輸出訊號的測量低端值和高端值,單位為毫安培(mA);

  • XV0:在額定電壓下,位置輸出訊號的測量低端值和高端值,單位為毫安培(mA);

  • △VL:當電源電壓變化時,% 輸出軸(桿)低端值和高端值的變化;

  • LV1:在上限電壓和下限電壓下,輸出軸(桿)的測量低端和高端行程值,以度(°)、毫米(mm)或轉數(r)表示;

  • LV0:在額定電壓下,輸出軸(桿)的測量低端和高端行程值,以度(°)、毫米(mm)或轉數(r)表示。

7.23 機械振動的影響

在空載條件下,將執行器安裝在震動試驗台上。執行器分別運作至全行程的 0% 和 100% 位置。在三個相互垂直的方向上,以 10Hz 至 150Hz 的頻率進行掃頻振動,以確定共振點。如果找到共振點,則在該共振頻率下進行 30 分鐘的振動試驗。如果未找到共振點,則在 150Hz 的頻率下進行 30 分鐘的振動試驗。

測試過程中,測量執行器輸出的低端值和高端值。低端值和高端值的變化分別使用公式(11)和(12)計算。結果應符合6.2.4節的要求。
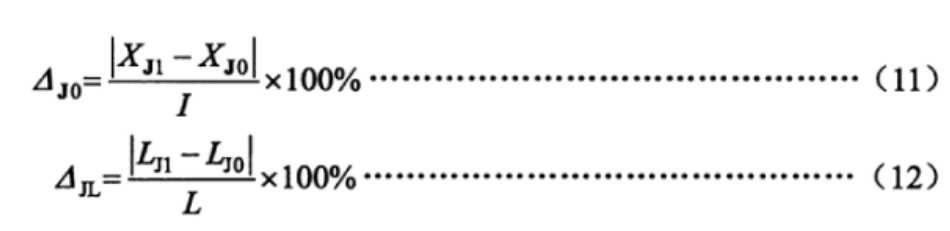
在哪裡:

  • △J0:由於機械振動引起的 % 位置輸出訊號的低端值和高端值的變化;

  • XJ1:振動試驗期間位置輸出訊號的測量低端值和高端值,單位為毫安培(mA);

  • XJ0:振動試驗前位置輸出訊號的測量低端值和高端值,單位為毫安培(mA);

  • △JL:由於機械振動,% 輸出軸(桿)低端值和高端值的變化;

  • LJ1:振動測試期間測得的輸出軸(桿)的低端和高端行程值,以度(°)、毫米(mm)或轉數(r)表示;

  • LJ0:振動測試前,輸出軸(桿)的低端和高端行程測量值,以度(°)、毫米(mm)或轉數(r)表示。

7.24 交通運輸環境影響

溫度試驗、衝擊試驗和自由落體試驗應依照本標準第6.2.5節規定的試驗參數和GB/T 25480的方法進行。試驗後,可以調整零位,然後進行性能測試和外觀檢查。

注意:如果環境溫度影響試驗已在 55°C(或更高)下進行,則可以免除高溫試驗。

7.25 射頻電磁場輻射抗擾度

在空載條件下,將執行器移至全行程的 50% 位置。依照 GB/T 17626.3 的要求,在距離致動器 3 公尺處施加頻率範圍為 80 MHz 至 1000 MHz、強度為 3 V/m 的輻射電磁場。在此測試過程中,觀察並記錄位置回饋輸出訊號或輸出軸(桿)行程值的變化,以確認這些值符合本標準 6.2.6 節的要求。

7.26 電快速瞬變/脈衝串抗擾度

在空載條件下,將執行器移至全行程的 50% 位置。依照 GB/T 17626.4 的要求施加測試電壓,電源端施加正負 1000V 電壓,訊號輸入端施加正負 500V 電壓。測試過程中,觀察並記錄位置回饋輸出訊號或輸出軸(桿)行程值的變化,以確認其符合本標準 6.2.7 節的要求。

7.27 湧入(脈衝)免疫

在空載條件下,將執行器移至全行程的 50% 位置。依照 GB/T 17626.5 標準,在致動器的電源線和接地之間施加正負 1kV 電壓。在此測試過程中,觀察並記錄位置回饋輸出訊號或輸出軸(桿)行程值的變化,以確認這些值符合本標準 6.2.8 節的要求。

7.28 靜電放電抗擾度

在空載條件下,將執行器移至全行程的 50% 位置。執行器外殼已牢固接地。依照 GB/T 17626.2 的要求,對致動器施加正負極 4kV 接觸放電,然後施加正負極 8kV 空氣放電。在此試驗過程中,觀察並記錄位置回饋輸出訊號或輸出軸(桿)行程值的變化,以確認其符合本標準 6.2.9 節的要求。

7.29 工頻磁場抗擾度

在空載條件下,將致動器置於外磁場試驗台上,並移至全行程的50%位置。磁場強度為400 A/m,試驗方向為X/Y/Z,符合GB/T 17626.8標準。試驗過程中,觀察並記錄位置回授輸出訊號或輸出軸(桿)行程值的變化,以確認其符合本標準6.2.10節的要求。

7.30 外觀

應採用目視和觸覺方法檢查表面是否平整光滑,無裂痕、毛邊或其他影響外觀的缺陷。表面塗層應牢固附著,平整光滑,顏色均勻,無油漬、凹痕或其他機械損傷。對於具有顯示功能的執行器,顯示幕應清晰可見,無字元缺失。

7.31 外殼防護等級

IP67 或 IP65 外殼防護性能測試應依照 GB 4208—2008 所規定的方法進行。

7.32 防爆性能

防爆試驗應由國家認可的試驗單位依照GB 3836.1和GB 3836.2的要求進行。
8. 檢查規則

8.1 工廠檢驗:

  • 每個執行器都必須經過製造商品質檢驗部門的檢驗和批准。只有在檢驗部門簽發產品合格證書後,產品才能出貨。

  • 工廠檢驗項目詳見表3。

8.2 型式試驗:

  • 在下列情況下應進行類型測試:

    • 對新開發產品的識別。

    • 對於正常生產的產品,如果結構、材料或製程發生重大變化,可能會影響產品性能。

    • 如相關國家主管機關要求。

  • 如果該產品已停產一年以上。

    • 如果該產品已連續生產三年以上。

  • 型式試驗期間,抽樣方法應符合GB/T 18271.1—2000第6.7節的規定。

8.3 檢查項目表3列出了工廠檢驗和型式試驗的具體項目,並指明了哪些項目適用於哪種類型的執行器(可調式或開關式)。檢驗項目包括誤差、重複性誤差、絕緣電阻等。

檢查項目

不。物品工廠檢驗型式檢驗調整類型開關類型技術要求測試方法
1基本錯誤△ △△6.1.17.3
2位置輸出訊號基本偏差△△△△6.1.27.4
3磁滯△△△△6.1.37.5
4死區△—△—6.1.47.6
5時間延遲——△—6.1.57.7
6額定擊球時間誤差△△△△6.1.67.8
7初始特徵——△△6.1.77.9
8中風控制機制重複性誤差——△△6.1.87.1
9絕緣電阻△△△△6.1.97.11
10絕緣強度△△△△6.1.107.12
11氣溫上升— △△6.1.117.13
12長期運作穩定性——△△6.1.127.14
13最大和最小控制扭矩和推力重複性誤差△△△△6.1.137.15
14手動-電動切換機構△△△△6.1.147.16
15智慧型基本功能****6.1.157.17
16噪音 —△△6.1.167.18
17無段(頻率)調速△△△△6.1.177.19
18環境溫度影響— △△6.2.17.2
19濕熱影響  △△6.2.27.21
20電源電壓影響  △△6.2.37.22
21機械振動衝擊  △△6.2.47.23
22交通運輸環境影響  △△6.2.57.24
23射頻電磁場輻射抗擾度 ** 6.2.67.25
24電快速瞬變/脈衝串抗擾度 ** 6.2.77.26
25激增(衝擊)免疫 ** 6.2.87.27
26靜電放電抗擾度——**6.2.97.28
27工頻磁場抗擾度 —**6.2.107.29
28外貌△△△△6.37.3
29外殼防護等級——△△6.47.31
30防爆性能 —△△6.57.32

筆記:

  • 「△」表示需要檢查的項目。

  • 「—」表示無需檢查的項目。

  • “*”表示該項目僅適用於智慧型執行器。

9. 標記、包裝和儲存

9.1 標記:

  • 執行器上應在顯眼位置貼上銘牌,銘牌上應標示以下資訊:

    • 製造商名稱和商標。

    • 產品名稱和型號。

    • 產品的主要技術參數。

    • 工作環境溫度。

    • 防護等級。

    • 電源條件(電壓、電流和頻率)。

    • 生產日期和序號。

  • 對於防爆執行器,除了上述內容外,銘牌還應顯示:

    • 右上角是國家防爆標誌。

    • 防爆等級。

    • 防爆證書編號。

9.2 包裝:

  • 產品包裝應符合GB/T 13384的要求。包裝盒內應包含產品合格證、相關技術文件及裝箱單。

  • 裝箱單應包含以下信息,並加蓋檢驗人員的印章:

    • 製造商名稱和地址。

    • 產品名稱和型號。

    • 所附文件的名稱和數量。

    • 產品證書。

    • 包裝物品數量。

    • 包裝日期。

  • 包裝上應標示以下資訊:

    • 製造商名稱。

    • 產品名稱和型號。

    • 諸如「此面朝上」、「小心輕放」等說明。

    • 毛重和外部尺寸(長×寬×高)。

9.3 存儲:

  • 產品應儲存在通風良好的室內環境中,溫度範圍為-10℃至45℃,相對濕度不超過85%。儲存環境中不應含有可能導致產品腐蝕的有害物質。

這些規定確保執行器的品質和性能,並防止在運輸和儲存過程中損壞。