





7. Testmethoden
7.1 Testomstandigheden
7.1.1 Omgevingsomstandigheden
7.1.1.1 Referentieatmosferische omstandigheden
De referentieprestaties van de actuator moeten worden getest onder de volgende atmosferische omstandigheden:
Omgevingstemperatuur: 20°C ± 2°C;
Relatieve luchtvochtigheid: 60% tot 70%;
Atmosferische druk: 86 kPa tot 106 kPa.
7.1.1.2 Algemene atmosferische omstandigheden
Wanneer tests niet onder referentie-atmosferische omstandigheden worden uitgevoerd, wordt aanbevolen om tests onder de volgende atmosferische omstandigheden uit te voeren:
Omgevingstemperatuur: 15°C tot 35°C;
Relatieve luchtvochtigheid: 45% tot 75%;
Atmosferische druk: 86 kPa tot 106 kPa.
7.1.1.3 Overige omgevingsomstandigheden
Afgezien van het aardmagnetisch veld, zouden andere externe magnetische velden en mechanische trillingen verwaarloosbaar moeten zijn.
7.1.2 Stroomomstandigheden
7.1.2.1 Nominale waarden
Zoals gespecificeerd in 4.2.2.
7.1.2.2 Toleranties
De toleranties voor de testomstandigheden zijn als volgt:
Nominale spanning: ±1%;
Nominale frequentie: ±1%;
Harmonische inhoud: minder dan 5%.
7.2 Algemene testvoorschriften
7.2.1 Het te testen product moet zich in de normale installatiepositie bevinden. De voeding kan worden aangesloten en gedurende 1 uur worden voorverwarmd, zodat de interne temperatuur van het te testen product kan stabiliseren.
7.2.2 De nulpositie van het te testen product kan vóór de test worden aangepast. Tenzij anders vermeld, mogen er tijdens de test geen aanpassingen worden gedaan.
7.2.3 Tenzij anders vermeld, dienen het te testen product en de bijbehorende testapparatuur te worden gestabiliseerd onder referentiewerkomstandigheden voordat metingen worden verricht, en dienen alle werkomstandigheden die de meetresultaten kunnen beïnvloeden, te worden geobserveerd en vastgelegd.
7.2.4 De nauwkeurigheid van de standaardinstrumenten die bij de tests zijn gebruikt, moet in het testrapport worden vermeld. De basisfoutmarge moet kleiner of gelijk zijn aan een derde van de basisfoutmarge van het geteste product. Het meetbereik van het instrument moet overeenkomen met het meetbereik van de waarden.
7.2.5 Tijdens de test moet het ingangssignaal langzaam worden verhoogd of verlaagd, waarbij de testpunten in dezelfde richting worden benaderd en overschrijding wordt voorkomen. Het verhogende signaal wordt beschouwd als de positieve puls en het verlagende signaal als de negatieve puls.
7.2.6 Tenzij anders aangegeven, moet de uitgaande as (stang) van de actuator tijdens de test belast worden met de nominale belasting. De belasting wordt als positief beschouwd wanneer de werkingsrichting ervan samenvalt met de bewegingsrichting van de uitgaande as (stang); anders wordt deze als negatief beschouwd.
7.2.7 Tenzij anders aangegeven, dienen de testmeetpunten zich te bevinden op 0%, 25%, 50%, 75% en 100% van het ingangsbereik. Elk testpunt dient driemaal te worden gemeten, zowel in de richting van het stijgende als het dalende signaal. Bij fabrieksinspectie is het toegestaan elk testpunt eenmaal te meten.
7.2.8 Tenzij anders vermeld, mogen de beïnvloedende factoren voor de test alleen binnen de gespecificeerde bedrijfsomstandigheden veranderen. Alle andere bedrijfsomstandigheden moeten onder referentieomstandigheden constant blijven.
7.2.9 Als het door omstandigheden niet mogelijk is om invloedfactortests uit te voeren onder referentieatmosferische omstandigheden, kan de test worden uitgevoerd onder algemene atmosferische omstandigheden.
7.2.10 Tenzij anders vermeld, is het nominale slagbereik voor de test als volgt:
Meerdere omwentelingen: 10 omwentelingen;
Slaghoek: 90°;
Lineaire slag: 16 mm.
7.3 Basisfout
De basisfout wordt berekend door het ingangssignaal langzaam te verhogen of te verlagen, waarbij de waarden van het ingangssignaal en de slagwaarden van de uitgaande as (stang) in zowel de positieve als de negatieve slagrichting worden geregistreerd, volgens formule (1).
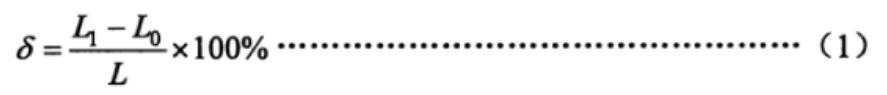
Formule (1)
Waar:
δ: Basisfout, %;
L1: Slagwaarde van de uitgaande as (stang), in graden (°), millimeters (mm) of omwentelingen (r);
Lo: Theoretische slagwaarde van de uitgaande as (stang), in graden (°), millimeters (mm) of omwentelingen (r);
L: Nominaal slagbereik van de uitgaande as (stang), in graden (°), millimeters (mm) of omwentelingen (r).
Controleer of de basisfout bij elk meetpunt de in 6.1.1 gespecificeerde limiet overschrijdt.
7.4 Basisafwijking van het positie-uitgangssignaal
Het positie-uitgangssignaal wordt aangesloten op een belastingsimpedantie van 250 Ω en de actuator wordt naar de "volledig gesloten" positie gebracht. Stel het positie-uitgangssignaal in op 4 mA; breng de actuator naar de "volledig open" positie en stel het positie-uitgangssignaal in op 20 mA. Beweeg vervolgens de actuator en registreer de waarden van het positie-uitgangssignaal op elk punt in zowel de positieve als de negatieve slagrichting. De basisafwijking wordt berekend volgens formule (2).
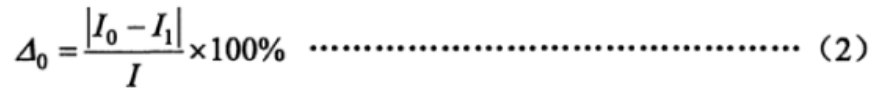
Formule (2)
Waar:
△0: Basisafwijking van het positie-uitgangssignaal, %;
Io: Theoretische waarde van het positie-uitgangssignaal, in milliampère (mA);
I1: Gemeten waarde van het positie-uitgangssignaal, in milliampère (mA);
I: Bereik van het positie-uitgangssignaal, in milliampère (mA). (Voor 4 mA tot 20 mA, I = 16 mA; voor 0 mA tot 20 mA, I = 20 mA).
Controleer of de basisafwijking bij elk meetpunt de in 6.1.2 gespecificeerde limiet overschrijdt.
7.5 Hysterese
De hysterese van de actuator wordt bepaald door het maximale algebraïsche verschil tussen de basisfouten van de voorwaartse en achterwaartse slagen, gemeten op elk testpunt, zoals bepaald in 7.3 en 7.4.
7.6 Dode zone
Voor het regelen van actuatoren moet de dode zone worden gemeten bij 25%, 50% en 75% van de nominale slag. De meetstappen zijn als volgt:
Verhoog (of verlaag) het ingangssignaal langzaam totdat er een merkbare verandering in de slag van de uitgaande as (stang) optreedt en noteer de waarde van het ingangssignaal op dit punt I (mA);
Verlaag (of verhoog) vervolgens langzaam het ingangssignaal in de tegenovergestelde richting totdat er een merkbare verandering in de slag van de uitgaande as (stang) optreedt en noteer de waarde van het ingangssignaal I² (mA).
De dode zone wordt berekend volgens formule (3).
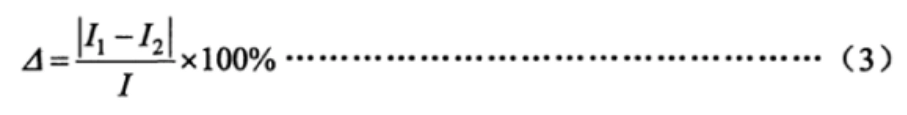
Formule (3)
Waar:
△: Dode zone, %.
7.7 Tijdsvertraging
Breng een stapsignaal van 15% binnen het ingangsbereik aan op de ingangssignaalterminal van de regelactuator, gebruik een oscilloscoop om de ingangssignaalcurve en de positie-uitgangssignaalcurve vast te leggen en observeer het tijdsverschil tussen het begin van het ingangssignaal en het begin van de verandering in het uitgangssignaal om te controleren of dit de in 6.1.5 gespecificeerde limiet overschrijdt.
7.8 Nominale slagtijdfout
Breng 45% tot 55% van de nominale belasting op de actuator aan, geef een stapsignaal dat voldoende is om de uitgaande as (stang) van de actuator door de nominale slag te bewegen, en registreer de tijd die de uitgaande as (stang) nodig heeft om de nominale slag te voltooien. De fout in de nominale slagtijd wordt berekend volgens formule (4).
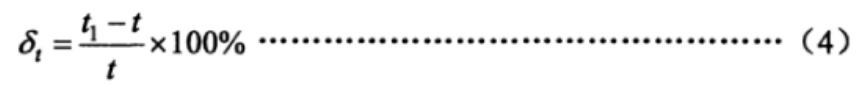
Formule (4)
Waar:
δt: Nominale slagtijdfout, %;
t1: Gemeten tijd die de uitgaande as (stang) nodig heeft om de nominale slag te maken, in seconden (s);
t: Theoretische nominale slagtijd, in seconden (s).
7.9 Startkenmerken
Plaats een omgekeerde nominale belasting op de uitgaande as (stang) van de actuator en verander de voedingsspanning naar de ondergrenswaarde. Voer vervolgens het ingangssignaal toe en observeer of de actuator normaal kan starten.
7.10 Herhaalbaarheidsfout van het slagregelmechanisme
Voor actuatoren met een slagregelmechanisme, breng 25% tot 30% van de nominale belasting aan op de uitgaande as (stang) en bedien de actuator vijf keer afwisselend in de voorwaartse en achterwaartse slag. Observeer en registreer de slagwaarden van de uitgaande as (stang) wanneer het slagregelmechanisme schakelt. Bereken de fout van elke geregistreerde waarde ten opzichte van de basiswaarde en bepaal of de fout de in 6.1.8 gespecificeerde limiet overschrijdt.
7.11 Isolatieweerstand
Onder normale atmosferische omstandigheden en met de actuator onbelast, koppelt u de stroomtoevoer naar het te testen product los en laat u de aan/uit-schakelaar in de stand "aan" staan. Sluit de ingangs- en voedingsaansluitingen kort en gebruik vervolgens een 500V DC isolatieweerstandsmeter om de isolatieweerstand tussen de aansluitingen te meten zoals gespecificeerd in 6.1.9.
7.12 Isolatiesterkte
Onder normale atmosferische omstandigheden en met de actuator onbelast, schakelt u de stroomtoevoer uit en laat u de aan/uit-schakelaar in de stand "aan" staan. Sluit de ingangs- en voedingsaansluitingen kort en verhoog vervolgens, volgens de in 6.1.10 gespecificeerde spanning en frequentie, de testspanning langzaam van nul naar de gespecificeerde waarde en houd deze gedurende 1 minuut aan. Observeer of er doorslag of vonkvorming optreedt, verlaag vervolgens de testspanning langzaam naar nul en schakel de testvoeding uit.
7.13 Temperatuurstijging
Meet vóór de test de koude weerstand van de motor en de wikkelingen van de transformator met behulp van een brugschakeling. Laat de motor vervolgens 12 uur ononderbroken draaien volgens paragraaf 7.14 en meet direct daarna de warme weerstand van de motor en de wikkelingen van de transformator. Bereken de temperatuurstijging volgens formule (5).
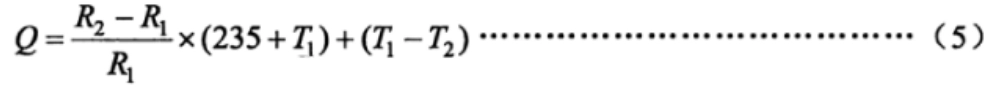
Formule (5)
Waar:
V: Temperatuurstijging, in Celsius (°C);
R₂: Warme weerstand van de wikkeling, in ohm (Ω);
R₁: Koude weerstand van de wikkeling, in ohm (Ω);
T1: Kamertemperatuur tijdens de meting van de koudebestendigheid, in Celsius (°C);
T₂: Kamertemperatuur tijdens verhitting
7.14 Stabiliteit van de werking op lange termijn
Bedien de actuator binnen zijn nominale slag en pas 30% van de nominale belasting toe, met een inschakelduur van 20% tot 80%. Voer 48 uur bedrijfstijd uit zoals vereist in 4.2.6, met het aantal cycli per uur. Controleer na de test of de actuator voldoet aan de eisen van 6.1.12.
7.15 Reproduceerbaarheidsfout van maximaal en minimaal regelkoppel en stuwkracht
Testprocedure als volgt: a) Installeer de actuator op de testbank, stel de koppelbeveiligingswaarde in zowel de open- als de sluitrichting in op de maximale regelkoppel- of stuwkrachtwaarde en belast de actuator geleidelijk totdat een alarm voor "koppeloverbelasting" of "stuwkrachtoverbelasting" wordt geactiveerd. Meet de uitgaande koppel- of stuwkrachtwaarde. Meet driemaal in elke richting en neem de gemiddelde waarde als basiswaarde voor de uitgaande koppel- of stuwkracht. b) Installeer de actuator op de testbank, stel de koppelbeveiligingswaarde in zowel de open- als de sluitrichting in op de minimale regelkoppel- of stuwkrachtwaarde en belast de actuator geleidelijk totdat een alarm voor "koppeloverbelasting" of "stuwkrachtoverbelasting" wordt geactiveerd. Meet de uitgaande koppel- of stuwkrachtwaarde. Meet driemaal in elke richting en neem de gemiddelde waarde als basiswaarde voor de uitgaande koppel- of stuwkracht. c) Bereken de reproduceerbaarheidsfout van de regelkoppel- of stuwkracht volgens formule (6).
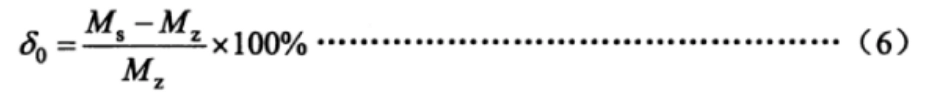
Formule 6:
In deze formule:
δ0: Reproduceerbaarheidsfout van het regelkoppel of de stuwkracht, in %
Ms: Gemeten uitgangskoppel of stuwkrachtwaarde, in N·m (of stuwkracht in N)
Mz: Basiswaarde van het uitgangskoppel of de stuwkracht, in N·m (of stuwkracht in N).
7.16 Handmatig-elektrisch schakelmechanisme
Testprocedure als volgt: a) Controle van de schakelaar zonder belasting. Schakel de actuator van elektrische naar handmatige modus, draai aan het handwiel om de uitgaande as minstens één volledige omwenteling met de klok mee en tegen de klok in te draaien; bedien vervolgens de actuator elektrisch om de uitgaande as minstens één volledige omwenteling in beide richtingen te draaien. Herhaal dit tweemaal en controleer of aan de eisen van 6.1.14 wordt voldaan. b) Controle van de schakelaar onder belasting. Installeer de actuator op de testbank, stel het beveiligingskoppel in zowel de open- als de sluitrichting in op het maximale regelkoppel en belast de actuator geleidelijk totdat de koppelschakelaar activeert. Na het stoppen, zonder de actuator te ontlasten, herhaalt u de test van deel a) om te controleren of aan de eisen van 6.1.14 wordt voldaan.
7.17 Intelligente functies
7.17.1 Weergavefunctie
Controleer via de gebruikersinterface of de werkparameters, de statusinformatie, de foutmeldingen en andere weergegeven informatie normaal zijn en of de weergegeven inhoud volledig en duidelijk is.
7.17.2 Parameterinstellingsfunctie
Controleer, zonder de elektrische behuizing te openen, of de gebruikersinterface het mogelijk maakt om parameters in te stellen zoals slag, koppel, kalibratie van het stroomingangssignaal en aanpassing van het uitgangssignaal.
7.17.3 Configuratiefunctie op locatie
Zonder de elektrische kap te openen, gebruikt u de gebruikersinterface om de uitgangen van de 4-wegschakelaar van de actuator als volgt in te stellen: open-stand gesloten, open-stand open, gesloten-stand gesloten, gesloten-stand open. Beweeg de actuator naar de open en gesloten stand en controleer of de uitgangen van de schakelaar aan de ingestelde eisen voldoen.
Controleer indien van toepassing het gedrag na stroomuitval en pas parameters zoals koppelbeveiliging aan.
7.17.4 Foutdiagnose en alarmfunctie
Schakel in onbelaste toestand de stroom naar de actuator in en koppel de temperatuursensor van de motor los van het besturingssysteem van de actuator om te controleren of het alarm voor oververhitting van de motor wordt geactiveerd.
7.17.5 Zelfaanpassende functie van de vermogenssequentie
Voor actuatoren die werken op driefasenstroom, moet u de fasevolgorde van de voeding wijzigen en controleren of de schakelrichting correct is, zowel in de lokale als in de externe bedieningsmodus.
7.17.6 Continue uitgangskoppel (stuwkracht) meetfunctie
Plaats de actuator op de testbank en verander tijdens de werking continu het toegepaste koppel (stuwkracht) om te observeren of de weergegeven koppel- (stuwkracht)waarden dienovereenkomstig veranderen op de gebruikersinterface.
7.18 Geluid
Voer in een ruimte met gesloten ramen en deuren en een achtergrondgeluid van maximaal 45 dB een onbelaste opstart van de actuator uit en meet het geluid op een afstand van 1 meter van het actuatoroppervlak. Controleer of het geluid voldoet aan de eisen in 6.1.16.
7.19 Traploze (frequentieomzetting) snelheidsregeling
Stel de actuator zo in dat de snelheid afneemt wanneer de gewenste positie is bereikt, en test of de snelheid binnen het gespecificeerde bereik verandert bij verschillende belastingomstandigheden om de naleving te bevestigen.
7.20 Impact van de omgevingstemperatuur
Onder onbelaste omstandigheden moet de actuator in een temperatuurtestkamer worden geplaatst. De testtemperaturen en de testvolgorde zijn als volgt:
Voor actuatoren met een omgevingstemperatuur van -10°C tot 55°C.:
20°C (referentie), 40°C, 55°C, 20°C, 0°C, -10°C, 20°C;
Voor actuatoren met een omgevingstemperatuur van -20°C tot 60°C.:
20°C (referentie), 40°C, 60°C, 20°C, 0°C, -20°C, 20°C;
Voor actuatoren met een omgevingstemperatuur van -30°C tot 70°C.:
20°C (referentie), 45°C, 70°C, 20°C, 0°C, -30°C, 20°C.
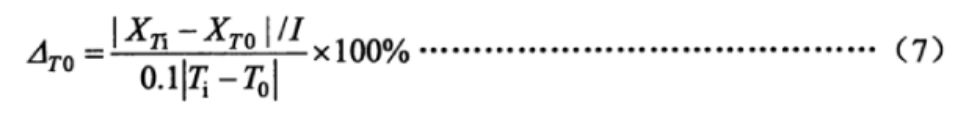
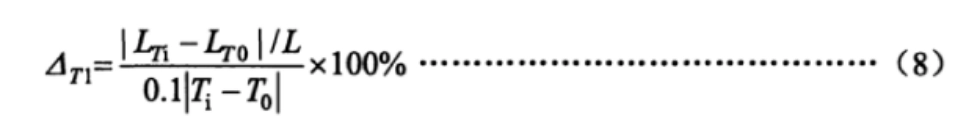
Indien alle partijen hiermee instemmen, kunnen tests worden uitgevoerd bij slechts vier temperatuurpunten: 20 °C (referentie), de maximumtemperatuur, de minimumtemperatuur en 20 °C. De toegestane tolerantie bij elk temperatuurpunt is ±2 °C. Bij elk temperatuurpunt moet de temperatuur gedurende 2 uur worden aangehouden om de interne componenten van het product thermisch stabiel te laten worden. Bij de volledige slagposities 0% en 100% moeten de lage en hoge waarden van de proportionele regeling en het positiesignaal worden gemeten. Het gemiddelde van drie metingen bij elk temperatuurpunt moet worden genomen. De veranderingen in de lage en hoge waarden bij elk temperatuurpunt, wanneer de temperatuur met 10 °C verandert, moeten worden berekend met behulp van formules (7) en (8), en er moet worden bevestigd dat de resultaten voldoen aan de eisen van paragraaf 6.2.1.
Waar:
△T0: De verandering in de lage en hoge waarden van het positie-uitgangssignaal wanneer de temperatuur met 10°C verandert, in %;
XTi: De gemeten lage en hoge waarden van het positie-uitgangssignaal bij de aangrenzende temperatuur, in milliampère (mA);
XT0: De gemeten lage en hoge waarden van het positie-uitgangssignaal bij de begintemperatuur, in milliampère (mA);
Ti: De aangrenzende temperatuur, in graden Celsius (°C);
T0: De begintemperatuur, in graden Celsius (°C);
△T1: De verandering in de lage en hoge eindwaarden van de uitgaande as (stang) wanneer de temperatuur met 10°C verandert, in %;
LTi: De gemeten lage en hoge slagwaarden van de uitgaande as (stang) bij de betreffende temperatuur, in graden (°), millimeters (mm) of omwentelingen (r);
LT0: De gemeten lage en hoge slagwaarden van de uitgaande as (stang) bij de begintemperatuur, in graden (°), millimeters (mm) of omwentelingen (r).
7.21 Impact van luchtvochtigheid
Plaats de actuator in een temperatuur- en vochtigheidskamer, verhoog de temperatuur tot 40 °C ± 2 °C en stel de luchtvochtigheid in op 91%–95%. Houd deze waarden gedurende 48 uur aan. Controleer na de test de isolatieweerstand van de actuator zoals gespecificeerd.
7.22 Invloed van de voedingsspanning
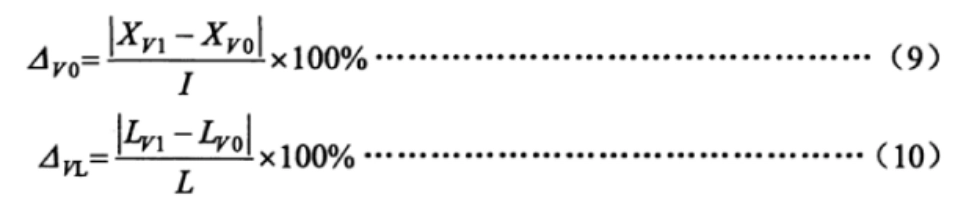
Onder onbelaste omstandigheden wordt de voedingsspanning van de actuator aangepast van de nominale waarde naar zowel de boven- als de ondergrens. Bij de posities 0% en 100% van de volledige slag worden de onder- en bovengrenswaarden van de proportionele regel- en positiesignaaluitgangen gemeten. Het gemiddelde van drie metingen op elk punt wordt genomen en de veranderingen in de ondergrens en het bereik worden berekend met behulp van formules (9) en (10). De resultaten moeten worden gecontroleerd om te voldoen aan de eisen van paragraaf 6.2.3.
Waar:
△V0: De verandering in de lage en hoge waarden van het positie-uitgangssignaal wanneer de voedingsspanning verandert, in %;
XV1: De gemeten lage en hoge waarden van het positie-uitgangssignaal bij de boven- en ondergrensspanningen, in milliampère (mA);
XV0: De gemeten lage en hoge waarden van het positie-uitgangssignaal bij de nominale spanning, in milliampère (mA);
△VL: De verandering in de lage en hoge waarden van de uitgaande as (stang) bij een verandering van de voedingsspanning, in %;
LV1: De gemeten lage en hoge slagwaarden van de uitgaande as (stang) bij de boven- en ondergrensspanningen, in graden (°), millimeters (mm) of omwentelingen (r);
LV0: De gemeten lage en hoge slagwaarden van de uitgaande as (stang) bij de nominale spanning, in graden (°), millimeters (mm) of omwentelingen (r).
7.23 Invloed van mechanische trillingen
Onder onbelaste omstandigheden wordt de actuator op een trillingstestbank gemonteerd. De actuator wordt in beweging gebracht tot zowel de 0%- als de 100%-positie van de volledige slag. Er wordt een frequentiesweep toegepast met een frequentie van 10 Hz tot 150 Hz in drie onderling loodrechte richtingen om het resonantiepunt te bepalen. Indien een resonantiepunt wordt gevonden, worden trillingstests gedurende 30 minuten uitgevoerd op de resonantiefrequentie. Indien geen resonantiepunt wordt gevonden, wordt een trillingstest van 30 minuten uitgevoerd op een frequentie van 150 Hz.
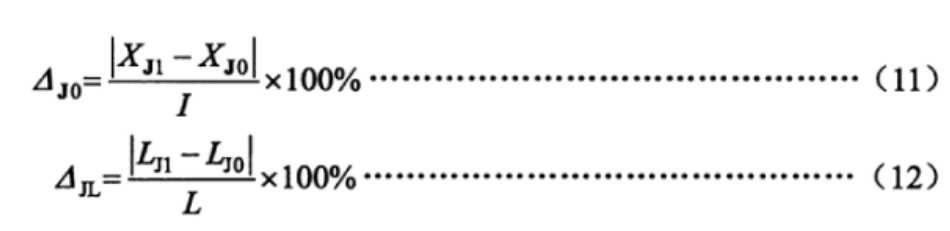
Tijdens de test worden de lage en hoge waarden van de actuatoruitvoer gemeten. De veranderingen in de lage en hoge waarden worden berekend met behulp van formules (11) en (12). De resultaten moeten worden geverifieerd om te voldoen aan de eisen van paragraaf 6.2.4.
Waar:
△J0: De verandering in de lage en hoge waarden van het positie-uitgangssignaal als gevolg van mechanische trillingen, in %;
XJ1: De gemeten lage en hoge waarden van het positie-uitgangssignaal tijdens de trillingstest, in milliampère (mA);
XJ0: De gemeten lage en hoge waarden van het positie-uitgangssignaal vóór de trillingstest, in milliampère (mA);
△JL: De verandering in de lage en hoge eindwaarden van de uitgaande as (stang) als gevolg van mechanische trillingen, in %;
LJ1: De gemeten lage en hoge slagwaarden van de uitgaande as (stang) tijdens de trillingstest, in graden (°), millimeters (mm) of omwentelingen (r);
LJ0: De gemeten lage en hoge slagwaarden van de uitgaande as (stang) vóór de trillingstest, in graden (°), millimeters (mm) of omwentelingen (r).
7.24 Milieu-impact van transport
Temperatuur-, schok- en valproeven moeten worden uitgevoerd volgens de testparameters gespecificeerd in paragraaf 6.2.5 van deze norm en de methoden in GB/T 25480. Na de tests kan de nulpositie worden aangepast, waarna prestatietests en visuele inspectie volgen.
Opmerking: Als de test naar de invloed van de omgevingstemperatuur al is uitgevoerd bij 55 °C (of hoger), kan de test bij hoge temperatuur achterwege worden gelaten.
7.25 Immuniteit tegen elektromagnetische straling van radiofrequente velden
Onder onbelaste omstandigheden wordt de actuator naar de 50%-positie van de volledige slag bewogen. Een uitgestraald elektromagnetisch veld in het frequentiebereik van 80 MHz tot 1000 MHz met een intensiteit van 3 V/m wordt op een afstand van 3 meter van de actuator aangelegd, conform de eisen van GB/T 17626.3. Tijdens deze test worden de veranderingen in het positiefeedbacksignaal of de slagwaarden van de uitgaande as (stang) waargenomen en geregistreerd om te bevestigen dat de waarden voldoen aan de eisen van paragraaf 6.2.6 van deze norm.
7.26 Immuniteit tegen snelle elektrische transiënten/bursts
Onder onbelaste omstandigheden wordt de actuator naar de 50%-positie van de volledige slag bewogen. De testspanning wordt aangelegd volgens de eisen van GB/T 17626.4, met een positieve en negatieve spanning van 1000 V op de voedingsaansluiting en een positieve en negatieve spanning van 500 V op de signaalingang. Tijdens deze test worden de veranderingen in het positiefeedbacksignaal of de slagwaarden van de uitgaande as (stang) waargenomen en geregistreerd om te bevestigen dat de waarden voldoen aan de eisen van paragraaf 6.2.7 van deze norm.
7.27 Impuls-immuniteit
Onder onbelaste omstandigheden wordt de actuator naar de 50%-positie van de volledige slag bewogen. Een positieve en negatieve spanning van 1 kV wordt aangelegd tussen de voedingslijn van de actuator en aarde, conform GB/T 17626.5. Tijdens deze test worden de veranderingen in het positiefeedbacksignaal of de slagwaarden van de uitgaande as (stang) waargenomen en geregistreerd om te bevestigen dat de waarden voldoen aan de eisen van paragraaf 6.2.8 van deze norm.
7.28 Immuniteit tegen elektrostatische ontladingen
Onder onbelaste omstandigheden wordt de actuator naar de 50%-positie van de volledige slag bewogen. De behuizing van de actuator is stevig geaard. Positieve en negatieve contactontlading van 4 kV en vervolgens positieve en negatieve luchtontlading van 8 kV worden op de actuator toegepast, conform de eisen van GB/T 17626.2. Tijdens deze test worden de veranderingen in het positiefeedbacksignaal of de slagwaarden van de uitgaande as (stang) waargenomen en geregistreerd om te bevestigen dat de waarden voldoen aan de eisen van paragraaf 6.2.9 van deze norm.
7.29 Immuniteit voor magnetische velden bij netfrequentie
Onder onbelaste omstandigheden wordt de actuator op de testbank met extern magnetisch veld geplaatst en naar de 50%-positie van de volledige slag bewogen. De magnetische veldsterkte bedraagt 400 A/m en de testrichtingen zijn X/Y/Z, conform GB/T 17626.8. Tijdens deze test worden de veranderingen in het positiefeedbacksignaal of de slagwaarden van de uitgaande as (stang) waargenomen en geregistreerd om te bevestigen dat de waarden voldoen aan de eisen van paragraaf 6.2.10 van deze norm.
7.30 Uiterlijk
Visuele en tactiele methoden moeten worden gebruikt om te controleren of het oppervlak vlak en glad is, zonder scheuren, bramen of andere defecten die het uiterlijk beïnvloeden. De oppervlaktecoating moet stevig bevestigd, vlak, glad en egaal van kleur zijn, zonder olievlekken, deuken of andere mechanische beschadigingen. Bij actuatoren met een displayfunctie moet het display duidelijk zichtbaar zijn, zonder ontbrekende tekens.
7.31 Beschermingsniveau van de behuizing
De IP67- of IP65-beschermingstest voor behuizingen moet worden uitgevoerd volgens de methode zoals gespecificeerd in GB 4208-2008.
7.32 Explosieveilige prestaties
Explosiebestendigheidstests moeten worden uitgevoerd door een nationaal erkende testinstantie, conform de eisen van GB 3836.1 en GB 3836.2.


 English (UK)
 香港中文
 繁體中文