
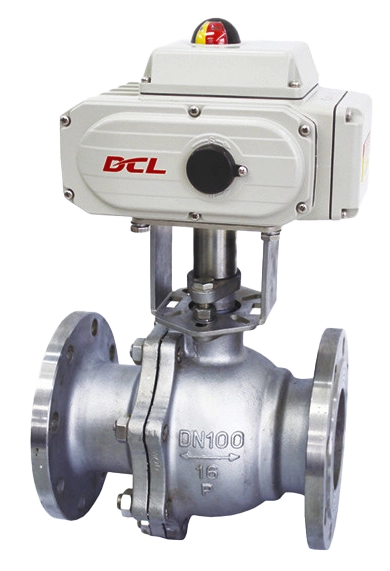
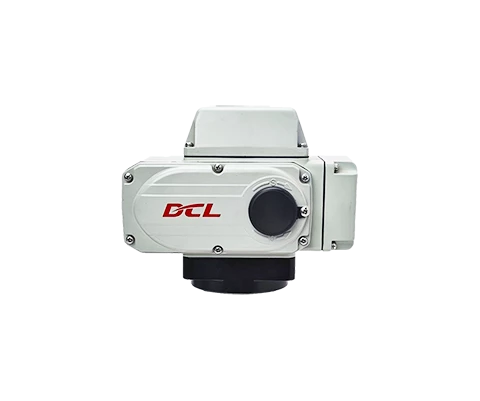
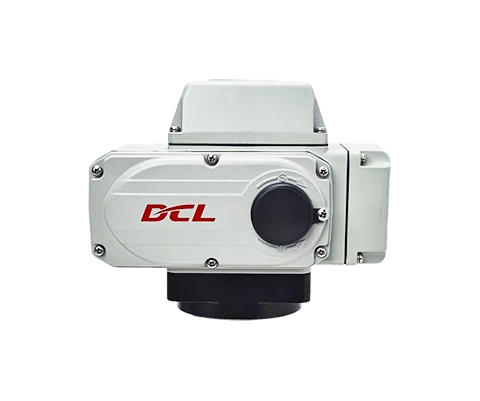
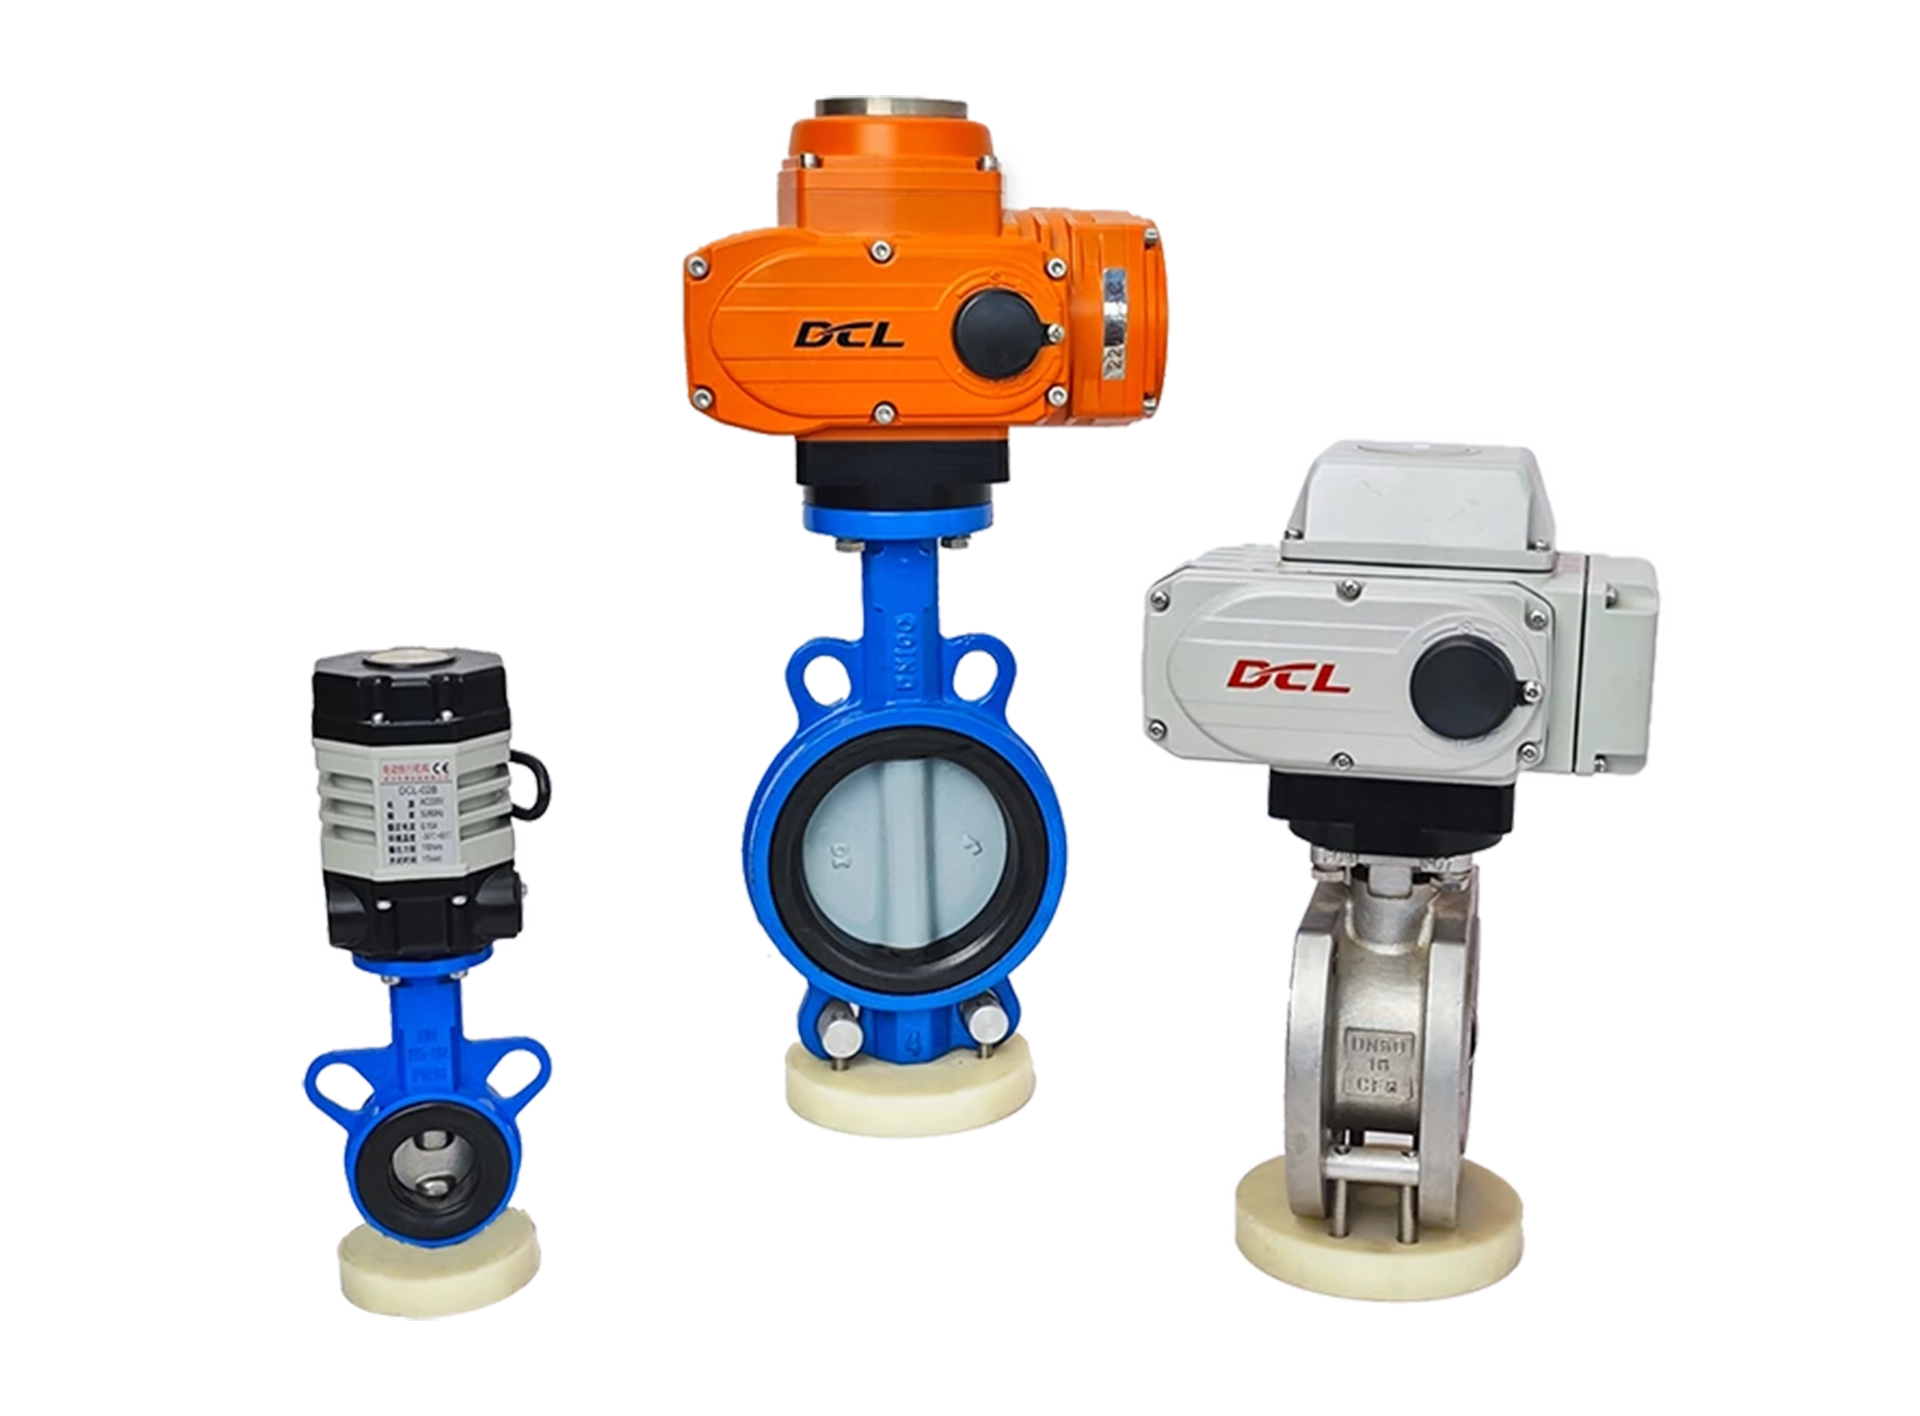
Actionneur étanche aux intempéries
Utilisé directement à l'extérieur sans protection supplémentaire
Applicable aux vannes à demi-tour
IP68
Direction du mouvement
Tour partiel
Amortisseur
0 - 90° | 0 - 360°
Couple/Temps de fonctionnement
20 - 2500Nm
4S - 75S
Type de fonction
Modulation
Avancement par à-coups - Positionnement
Marche/Arrêt
Tension d'alimentation
24 V CC
24 V CA
110 V CA
220 V CA
380 V CA
Signal d'entrée/sortie
4~20 mA
0~10V
Interface d'E/S
Operational with fieldbus
Modbus-RTU
Modbus-ASCII
CAN
Ethernet
Options supplémentaires
Protection contre le surcouple
Retour sécurisé
Déshumidification
Diagnostic
Type de fonction
Modulation
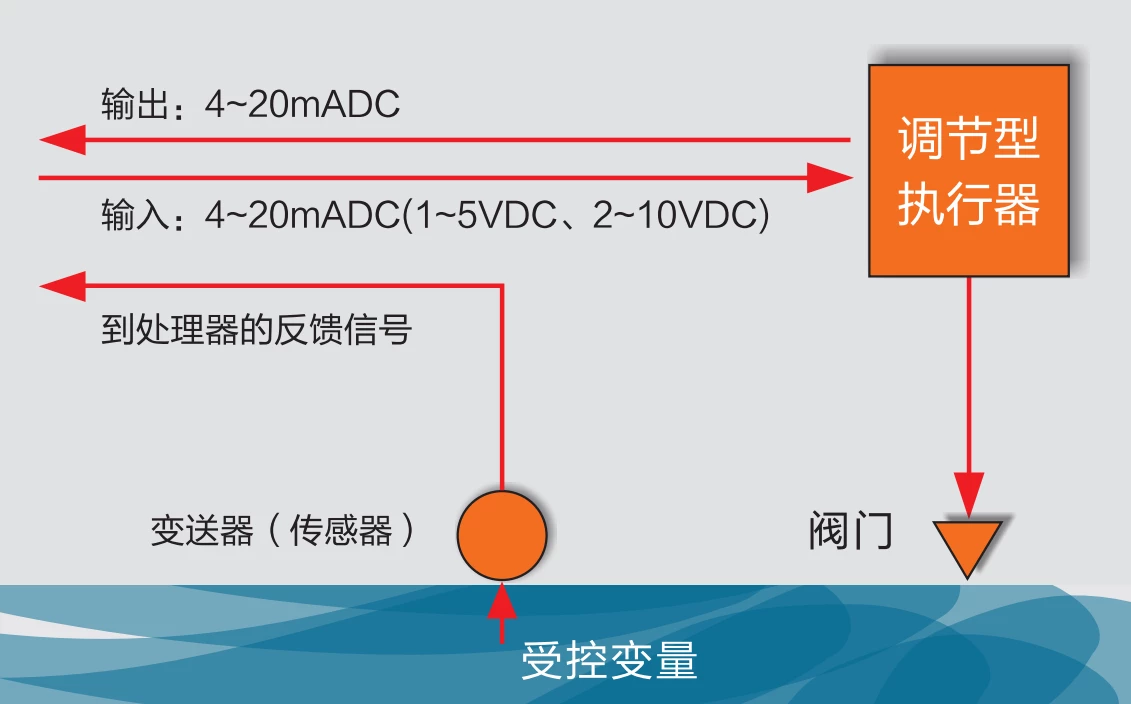
L'actionneur lit la valeur de position cible à partir du système de contrôle via 4-20mA, 2-10V ou un bus de terrain tel que modbus, ethernet, etc.
L'actionneur amène ensuite la vanne à la position cible grâce à un algorithme de contrôle interne.
L'actionneur transmettra en permanence la position de la vanne en temps réel via 4-20 mA, 2-10 V ou bus de terrain.
Fonctionnant en mode de service S4, l'actionneur peut démarrer 1200 fois par heure.
Marche/Arrêt
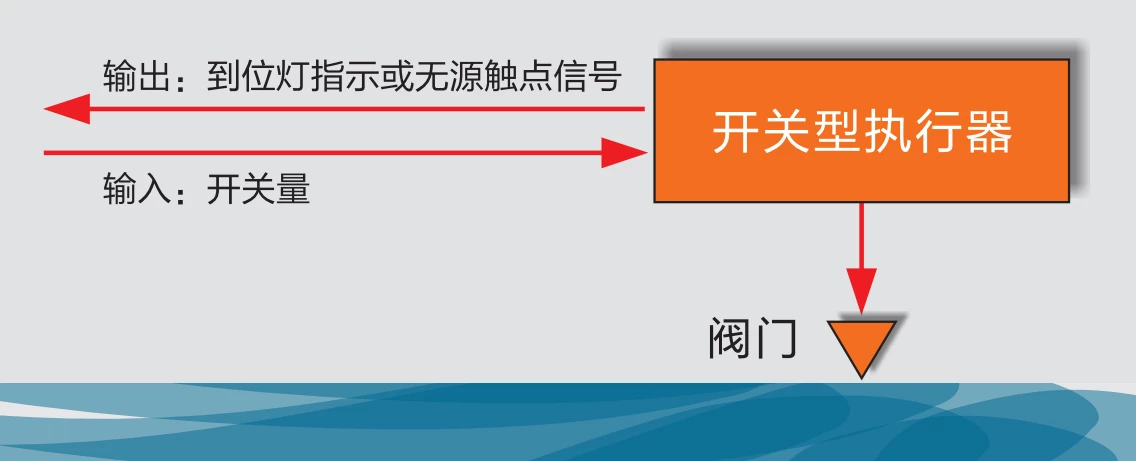
L'actionneur lit l'exigence d'ouverture ou de fermeture du système de contrôle via une interface d'E/S telle qu'un signal passif ou un signal actif 24VDC/220VAC.
L'actionneur amène ensuite la vanne à la position finale OUVERTE ou FERMÉE selon le signal d'entrée requis.
L'actionneur émettra un signal de retour d'information OUVERT ou FERMÉ lorsque la position finale sera atteinte.
Fonctionnant en mode de service S2, l'actionneur peut actionner la vanne en continu pendant 15 minutes.
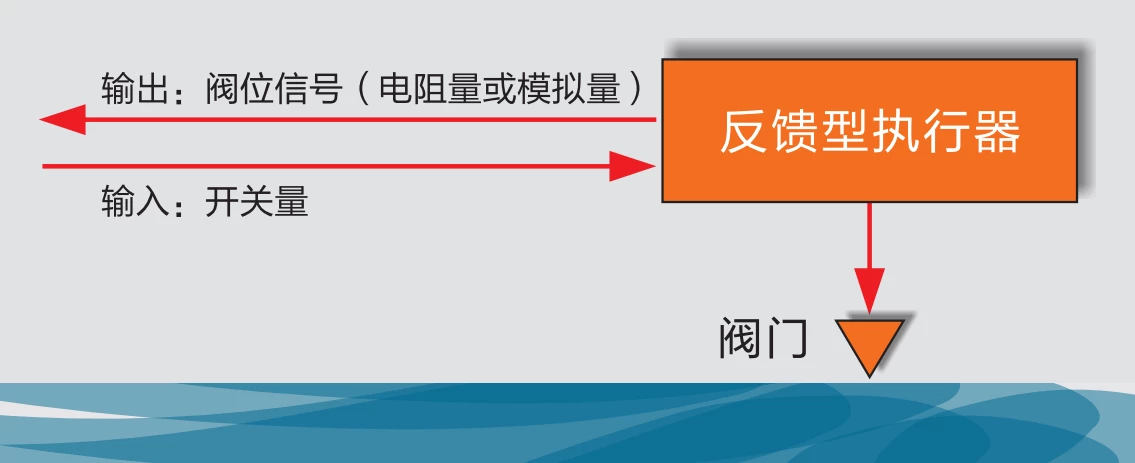
Avancement par à-coups - Positionnement
L'actionneur lit le signal d'ouverture ou de fermeture progressive provenant du système de commande via une interface d'E/S alimentée par un signal actif de 24 V CC/220 V CA.
L'actionneur actionne ensuite la vanne par incréments, selon un schéma spécifié par le signal d'entrée par à-coups.
L'actionneur fournira toujours la position de la vanne en temps réel sous forme de valeur de résistance de potentiomètre ou Valeur 4-20mA/2-10V.
Fonctionnant en mode de service S2, l'actionneur peut actionner la vanne en continu pendant 15 minutes.
Caractéristiques
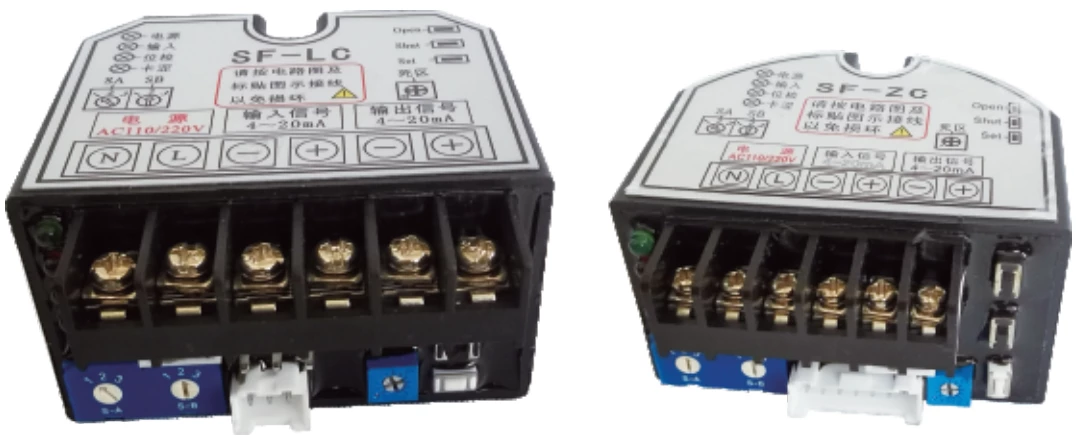
Unité de contrôle entièrement encapsulée
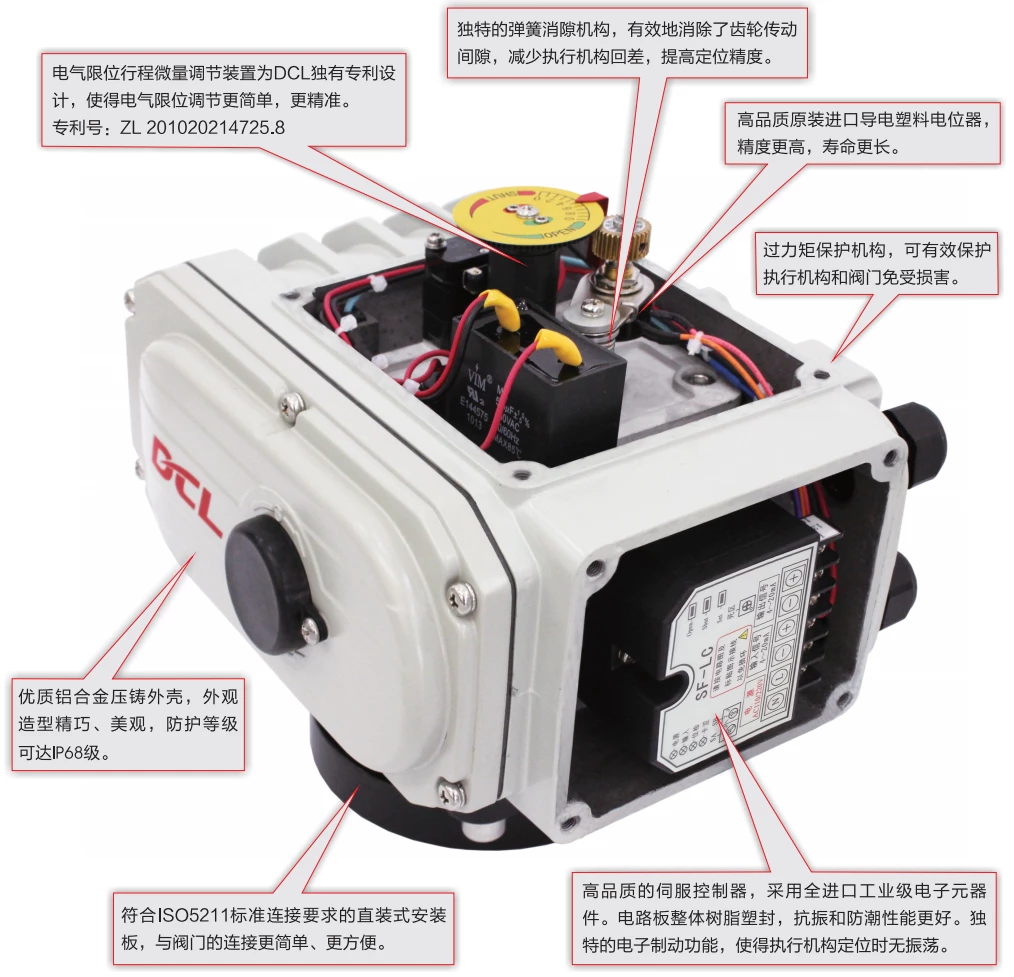
L'unité de commande est entièrement encapsulée dans du polyuréthane. Cela améliore considérablement sa résistance à l'humidité, à la condensation, au sel et aux vibrations.Utilisable dans des environnements difficiles tels qu'une humidité élevée, la poussière, de fortes variations de température, des vibrations, etc.
Avec un circuit de protection contre les surtensions et les transitoires électriques de 6 kV, la commande est stable. à Le fonctionnement de la vanne est garanti même dans les environnements électromagnétiques les plus défavorables.
Grâce à un algorithme d'auto-ajustement, l'actionneur peut maintenir sa précision malgré différentes conditions de charge et l'usure mécanique au fil du temps.
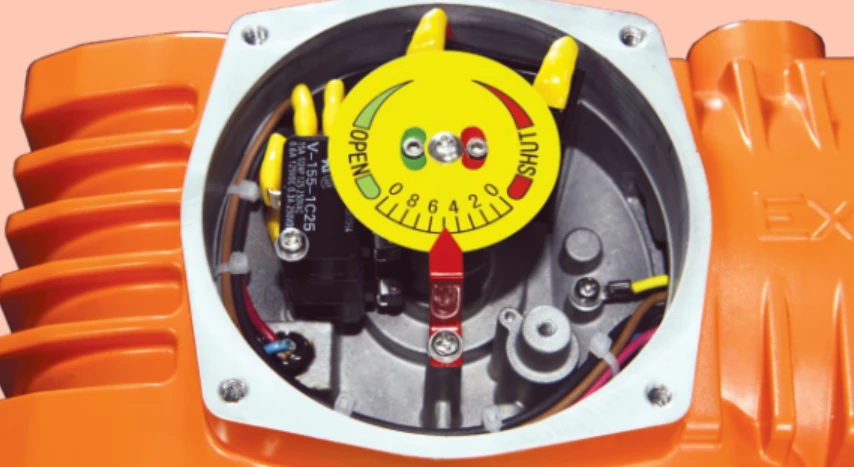
Interrupteur de fin de course facile à utiliser
Grâce à la conception brevetée du commutateur de fin de course de DCL, la position finale d'ouverture et de fermeture de l'actionneur peut être facilement configurée à l'aide d'une simple clé hexagonale.
Par ailleurs, la fonction de micro-réglage du commutateur de fin de course permet d'améliorer la précision lors du réglage de la position finale.
Brevet n° ZL 201020214725.8
Moteur avec protection contre la surchauffe
DCL a spécialement conçu le moteur pour répondre aux exigences de l'actionneur, afin que le moteur de l'actionneur DCL puisse fournir un couple de démarrage élevé tout en maintenant un rendement élevé pendant la phase de démarrage, minimisant ainsi l'élévation de température. Le moteur possède un faible moment d'inertie afin de garantir une modulation de haute précision.
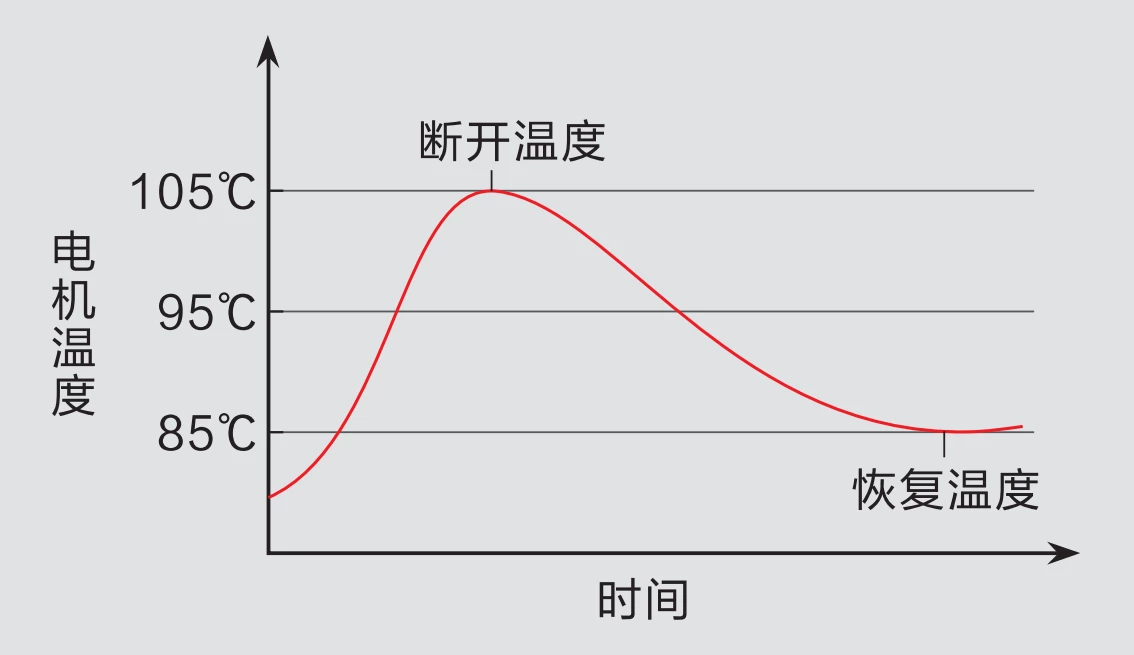
Un dispositif de protection contre la surchauffe est monté dans le moteur et coupe l'alimentation électrique lorsque la température du moteur dépasse la température limite (105℃/85℃ peuvent être sélectionnés en fonction du scénario d'application) et rétablit l'alimentation électrique lorsque la température revient en dessous de la température normale.
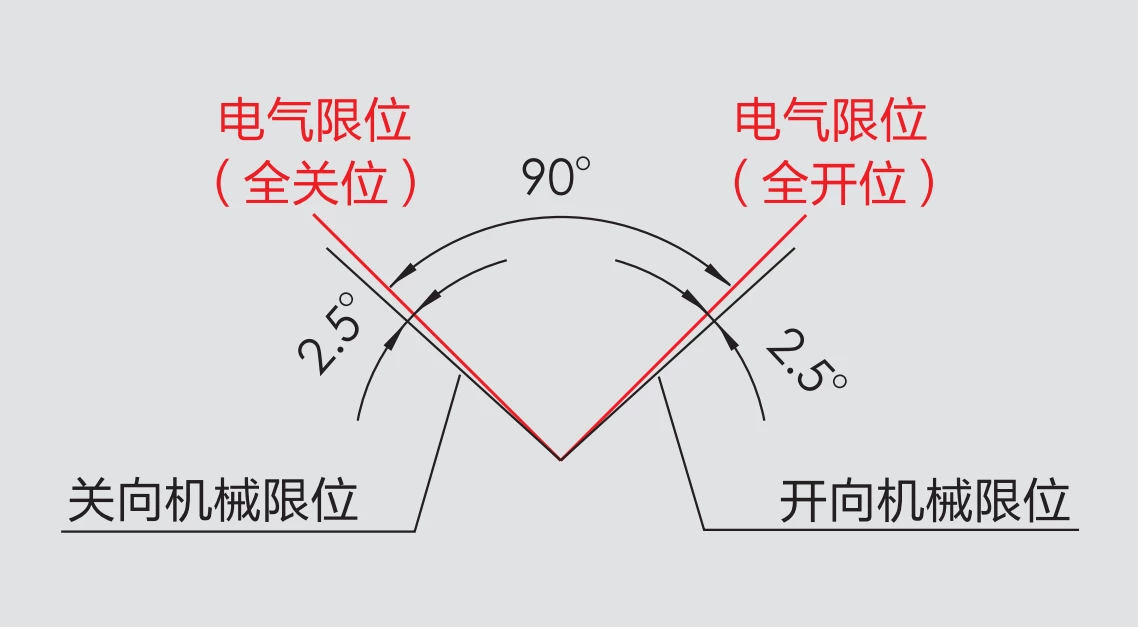
Limiteur de position double
Deux dispositifs de limitation de position protègent la vanne contre les dommages causés par un dépassement de l'angle de rotation.
Des interrupteurs de fin de course électriques sont montés aux deux extrémités des positions OUVERTE et FERMÉ. L'alimentation du moteur est ainsi coupée pour arrêter la manœuvre de la vanne une fois la position limite atteinte.
Deux limiteurs mécaniques sont montés sur l'arbre de sortie afin de protéger la vanne contre les dépassements de sa course. En fonctionnement normal, le limiteur mécanique est inactif car le contacteur de fin de course électrique est placé en amont et se déclenche avant que l'arbre de sortie n'atteigne la position de limitation mécanique.
Options supplémentaires
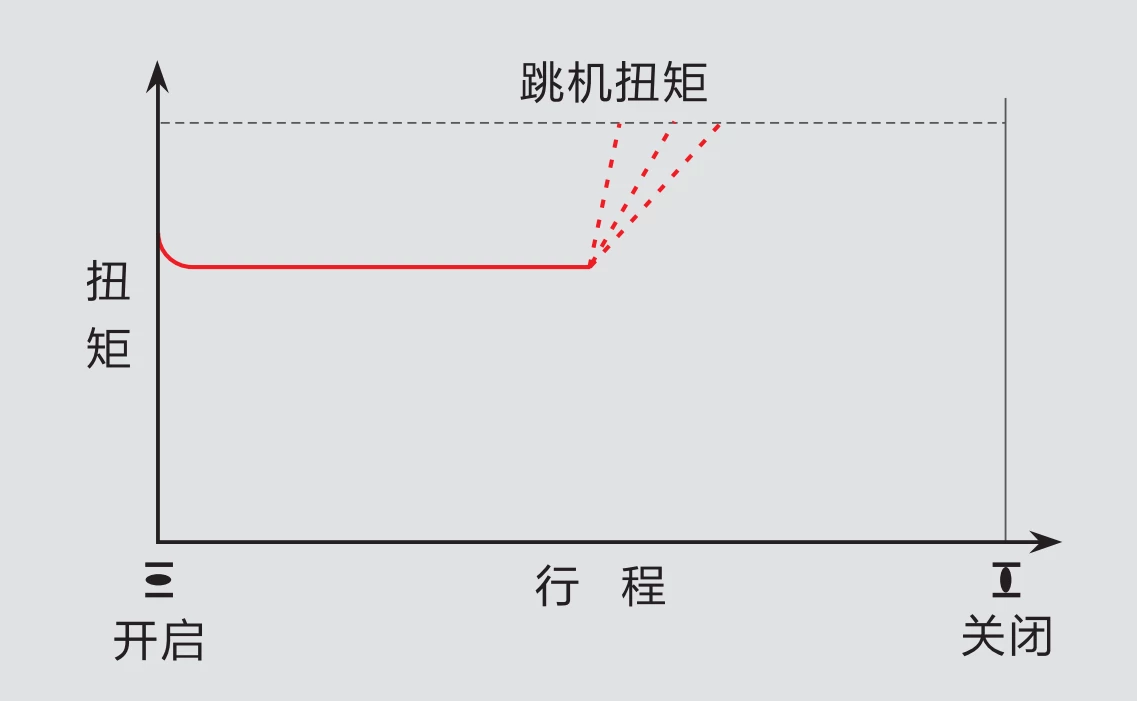
Protection contre le surcouple
Lorsque la vanne est bloquée pour une raison quelconque, comme la présence d'impuretés solides dans le liquide ou un dysfonctionnement de certains éléments, mécanique Lors de la manœuvre de la vanne, le couple sur l'arbre de sortie de l'actionneur augmentera brusquement au-delà de la valeur limite de couple, puis l'actionneur déclenchera une protection contre le surcouple pour arrêter la manœuvre de la vanne afin de la protéger contre tout dommage.
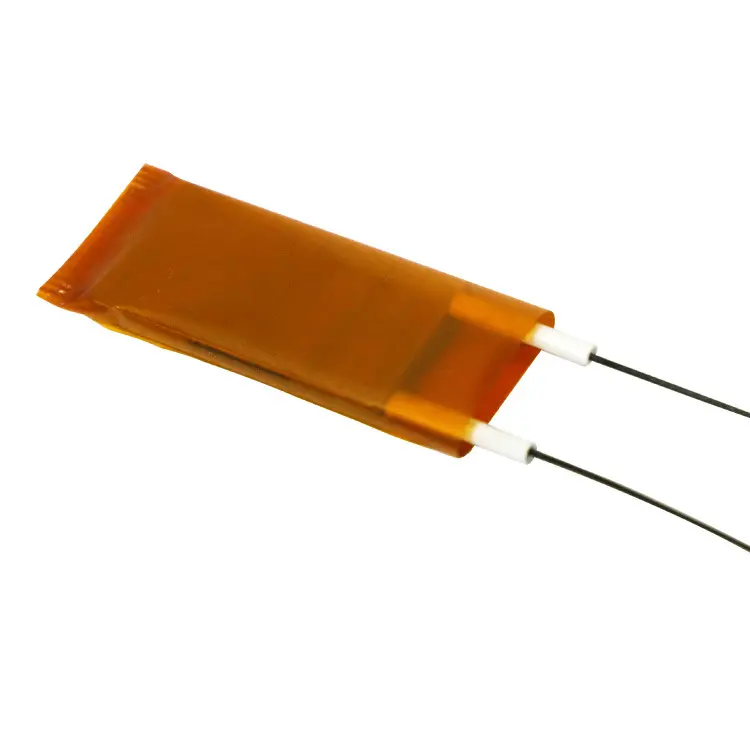
Déshumidification
Vous pouvez sélectionner l'option de déshumidification sur l'actionneur DCL. Un élément chauffant électrique PTC sera alors intégré à l'actionneur afin de réduire l'humidité et de protéger le circuit contre les dysfonctionnements dus aux fortes variations de température causées par la condensation.
Le chauffage PTC restera en mode de fonctionnement tant que l'actionneur sera alimenté.
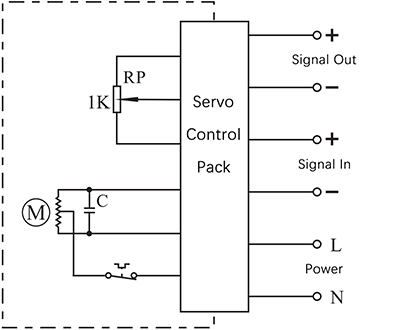
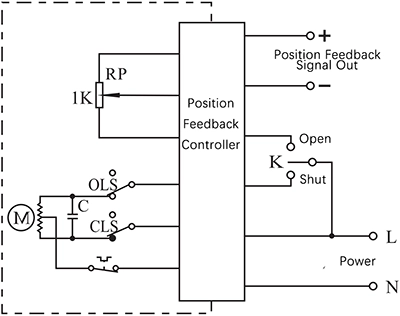
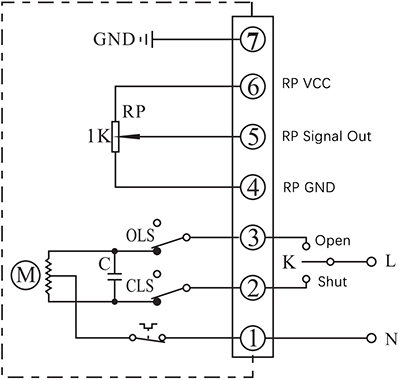
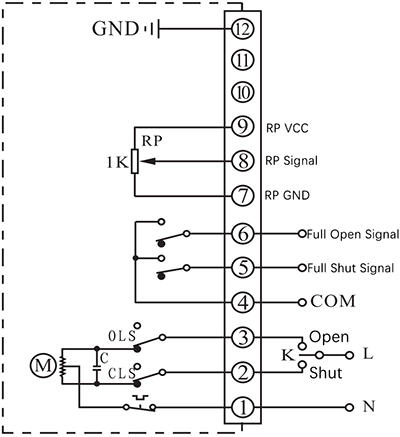
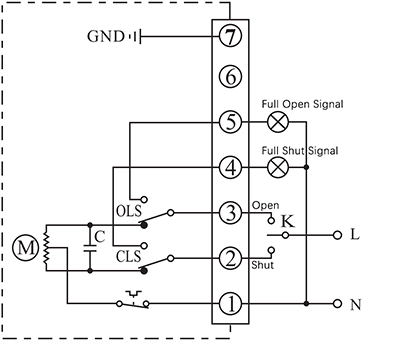
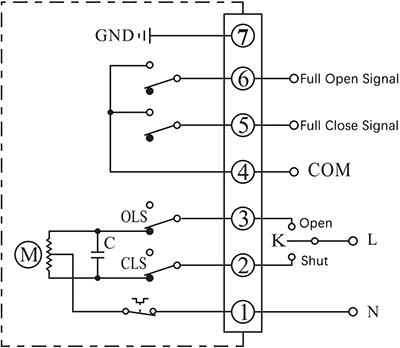
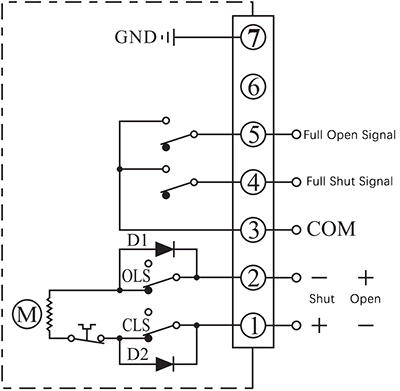
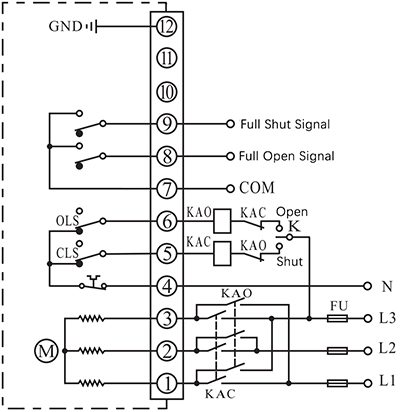
Circuit Diagram
Modulation
E - Modulation avec une unité de contrôle
- Entrée : 4~20 mA / 0~10 V
- Sortie : 4~20 mA / 0~10 V
- Bus de terrain : Modbus / CAN
- IIoT : DTU WiFi/LoRa/4G
Avancement par à-coups et positionnement
F - Avec une unité de positionnement
- Actionneur de commande pour ouvrir ou fermer avec K
- The real-time valve position will be send out as a 4-20mA signal
C - Avec un potentiomètre 1KΩ/500Ω
- Actionneur de commande pour ouvrir ou fermer avec K
- La position de la vanne en temps réel sera transmise sous forme de valeur de résistance du potentiomètre.
D - Avec un potentiomètre et un retour de position finale
- Actionneur de commande pour ouvrir ou fermer avec K
- La position de la vanne en temps réel sera transmise sous forme de valeur de résistance du potentiomètre.
- La borne de sortie de la position finale OUVERTE/FERMÉE enverra l'événement sous forme de signal passif lorsque la position finale sera atteinte.
MARCHE - ARRÊT
A - Avec 2 sorties de signal de position finale actives
- Actionneur de commande pour ouvrir ou fermer avec K
- La borne de sortie de la position finale OUVERTE/FERMÉE enverra l'événement sous la forme d'un signal actif de 220 V CA lorsque la position finale sera atteinte.
B - Avec 2 interrupteurs de fin de course passifs
- Actionneur de commande pour ouvrir ou fermer avec K
- La borne de sortie de la position finale OUVERTE/FERMÉE enverra l'événement sous forme de signal passif lorsque la position finale sera atteinte.
Moteur à courant continu G avec 2 interrupteurs de fin de course
- Actionneur de commande pour s'ouvrir ou se fermer en fonction du sens d'alimentation entre les bornes 1 et 2
- La borne de sortie de la position finale OUVERTE/FERMÉE enverra l'événement sous forme de signal passif lorsque la position finale sera atteinte.
Moteur triphasé 380 V CA H avec 2 interrupteurs de fin de course
- Actionneur de commande permettant l'ouverture ou la fermeture par un onduleur externe afin de modifier la phase de l'alimentation électrique.
- La borne de sortie de la position finale OUVERTE/FERMÉE enverra l'événement sous forme de signal passif lorsque la position finale sera atteinte.
Note:
- Le circuit à l'intérieur du cadre en pointillés représente le circuit interne de l'actionneur. Le circuit extérieur illustre le branchement électrique nécessaire à l'utilisation de l'actionneur.
- Si vous avez d'autres exigences spécifiques concernant le raccordement du circuit, n'hésitez pas à contacter notre assistance technique.
Basic Parameters
| Model | Angle de balancement | Couple/Temps de fonctionnement | Duty Type | Tension d'alimentation | Signal d'entrée/sortie | Options supplémentaires |
|---|---|---|---|---|---|---|
| DCL-05 | 0 - 360° | 50Nm/20s Optionnel avec 20 Nm/4 s 30 Nm/10 s 50 Nm/60 s | MARCHE - ARRÊT Modulation Avancement par à-coups - Positionnement | 24 V CC 24 V CA 110 V CA 220 V CA 380 V CA | 4-20 mA 0-10V Interface d'E/S Optional with field bus Modbus-RTU Modbus-ASCII CAN Ethernet | Over torque protection Retour sécurisé Déshumidification Bus de terrain |
| DCL-10 | 0 - 360° | 100 Nm/30 s Optionnel avec 20 Nm/4 s 30 Nm/10 s 50 Nm/60 s | MARCHE - ARRÊT Modulation Avancement par à-coups - Positionnement | 24 V CC 24 V CA 110 V CA 220 V CA 380 V CA | 4-20 mA 0-10V Interface d'E/S Optional with field bus Modbus-RTU Modbus-ASCII CAN Ethernet | Over torque protection Retour sécurisé Déshumidification Bus de terrain |
| DCL-20 | 0 - 90° | 200Nm/30s Optionnel avec 100Nm/15s 200Nm/60s | MARCHE - ARRÊT Modulation Avancement par à-coups - Positionnement | 24 V CC 24 V CA 110 V CA 220 V CA 380 V CA | 4-20 mA 0-10V Interface d'E/S Optional with field bus Modbus-RTU Modbus-ASCII CAN Ethernet | Over torque protection Retour sécurisé Déshumidification Bus de terrain |
| DCL-40 | 0 - 90° | 400Nm/30s Optionnel avec 200Nm/15s 400Nm/60s | MARCHE - ARRÊT Modulation Avancement par à-coups - Positionnement | 24 V CC 24 V CA 110 V CA 220 V CA 380 V CA | 4-20 mA 0-10V Interface d'E/S Optional with field bus Modbus-RTU Modbus-ASCII CAN Ethernet | Over torque protection Retour sécurisé Déshumidification Bus de terrain |
| DCL-60 | 0 - 90° | 600Nm/45s | MARCHE - ARRÊT Modulation Avancement par à-coups - Positionnement | 24 V CC 24 V CA 110 V CA 220 V CA 380 V CA | 4-20 mA 0-10V Interface d'E/S Optional with field bus Modbus-RTU Modbus-ASCII CAN Ethernet | Over torque protection Retour sécurisé Déshumidification Bus de terrain |
| DCL-100 | 0 - 90° | 1000Nm/30s Optionnel avec 500Nm/15s | MARCHE - ARRÊT Modulation Avancement par à-coups - Positionnement | 110 V CA 220 V CA 380 V CA | 4-20 mA 0-10V Interface d'E/S Optional with field bus Modbus-RTU Modbus-ASCII CAN Ethernet | Over torque protection Retour sécurisé Déshumidification Bus de terrain |
| DCL-160 | 0 - 90° | 1600Nm/48s | MARCHE - ARRÊT Modulation Avancement par à-coups - Positionnement | 110 V CA 220 V CA 380 V CA | 4-20 mA 0-10V Interface d'E/S Optional with field bus Modbus-RTU Modbus-ASCII CAN Ethernet | Over torque protection Retour sécurisé Déshumidification Bus de terrain |
| DCL-250 | 0 - 90° | 2500Nm/75s | MARCHE - ARRÊT Modulation Avancement par à-coups - Positionnement | 110 V CA 220 V CA 380 V CA | 4-20 mA 0-10V Interface d'E/S Optional with field bus Modbus-RTU Modbus-ASCII CAN Ethernet | Over torque protection Retour sécurisé Déshumidification Bus de terrain |
Recommend actuator to drive a butterfly valve
Recommend actuator to drive a Ball valve
Recommend actuator to drive a ventilation valve
Recommend valve to be driven by DCL weather-proof actuator
| Model | Torque (Nm) | Butterfly Valve (≤ PN1.0MPa) | Ball Valve (≤ PN1.6MPa) | Ventilation Valve (≤ PN0.1MPa) |
|---|---|---|---|---|
| DCL-05 | 50 | DN50~65 | DN40 | DN50~80 |
| DCL-10 | 100 | DN80~100 | DN50~65 | DN100~200 |
| DCL-20 | 200 | DN125~150 | DN80~100 | DN250~300 |
| DCL-40 | 400 | DN200 | DN125 | DN350~450 |
| DCL-60 | 600 | DN250 | DN150 | DN500~600 |
| DCL-100 | 1000 | DN300 | DN200 | DN700~800 |
| DCL-160 | 1600 | DN350~400 | DN250 | DN900 |
| DCL-250 | 2500 | DN450~600 | DN300~350 | DN1000~1200 |
Note: The recommendations in the above table is for reference only in common application scenario, the specific torque needed to drive the valve is depended up on the real application case.
It is recommended to choose an actuator with 1.1-1.3 times of torque than the value that was finalized after evaluation of torque requirement of valve and liquid pressure in the pipe. This would improve the robust performance in most worst case.
View actuators with different torque
50 Nm/20 s
————————–
Optionnel avec
20 Nm/4 S
30 Nm/10 s
50 Nm/60 s
50 Nm/100 s
100 Nm/30 s
————————–
Optionnel avec
50 Nm/15 s
100 Nm/60 s
200 Nm/30 s
————————–
Optionnel avec
100 Nm/15 s
200 Nm/60 s
400 Nm/30 s
————————–
Optionnel avec
200 Nm/15 s
400 Nm/60 s
1000 Nm/30 s
————————–
Optionnel avec
1000 Nm/30 s
500 Nm/15 s