







Actionneur ultra-petit
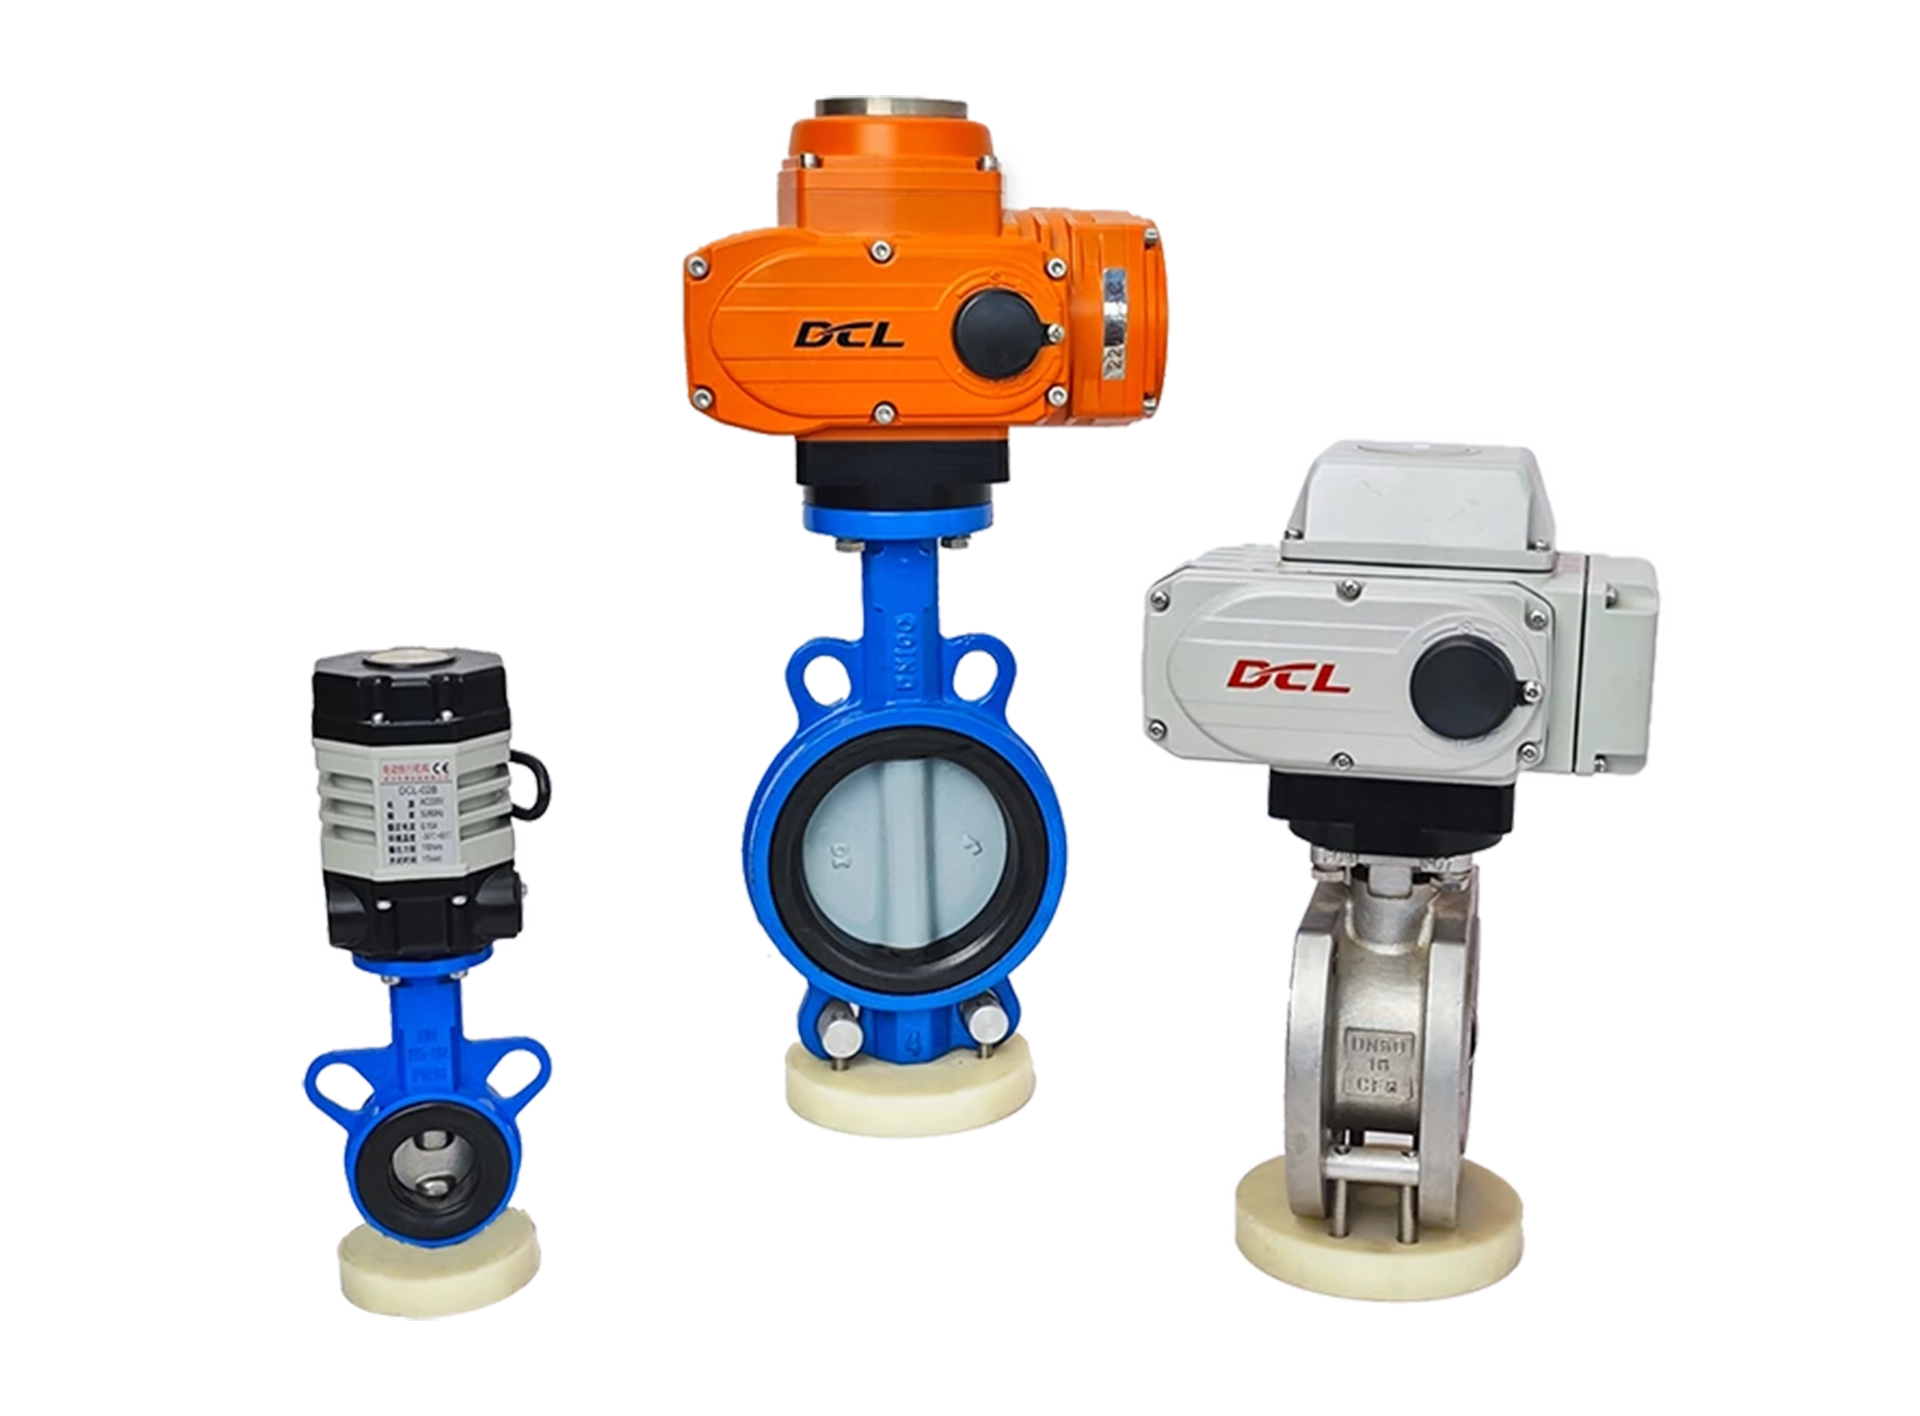
DCL-02
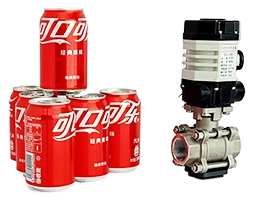
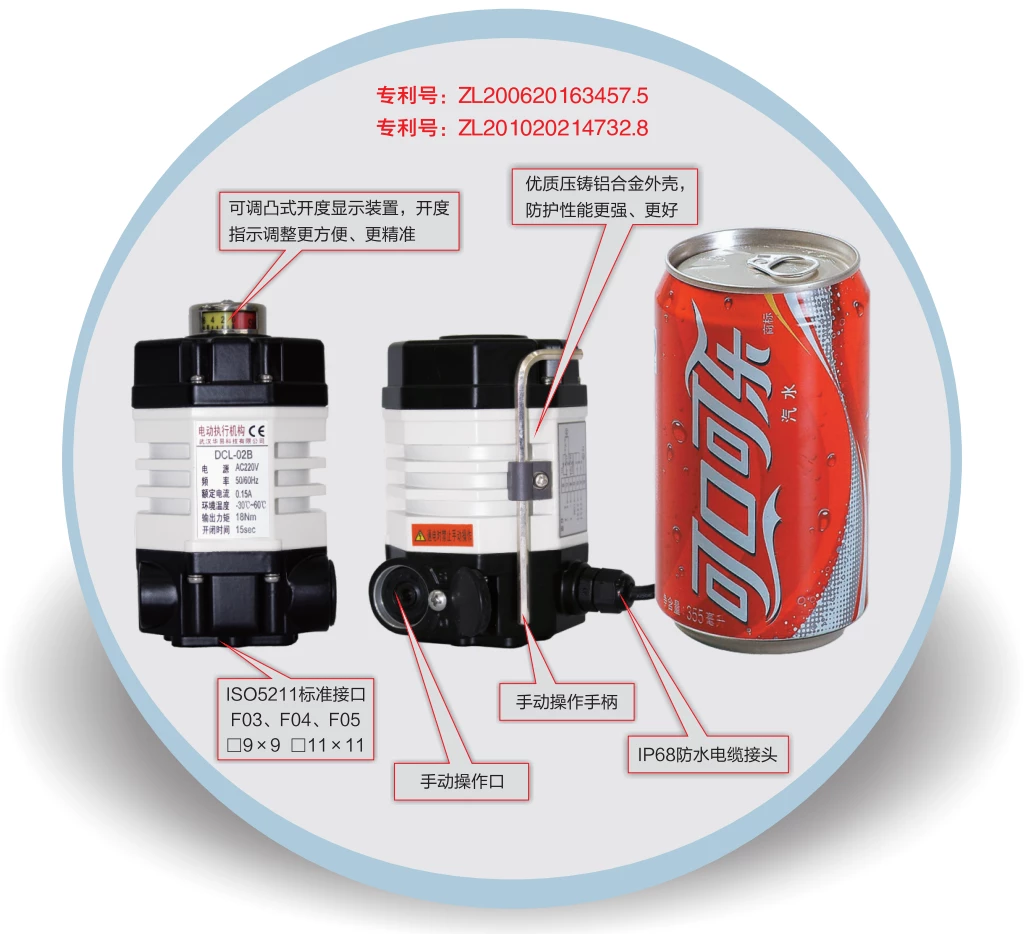
- Petit format, identique à celui d'une canette de cola
- Coque en alliage d'aluminium haute résistance pour une protection optimale.
- Hautes performances en matière d'interférences électromagnétiques.
Direction du mouvement
Tour partiel
Amortisseur
0 - 270°
Couple/Temps de fonctionnement
9~18Nm
7~60S
Type de fonction
Modulation
Marche/Arrêt
Tension d'alimentation
24 V CC
110 V CA
220 V CA
Signal d'entrée/sortie
4 - 20 mA
0 - 10 V
Interface d'E/S
Options supplémentaires
Déshumidification
Type de fonction
Modulation
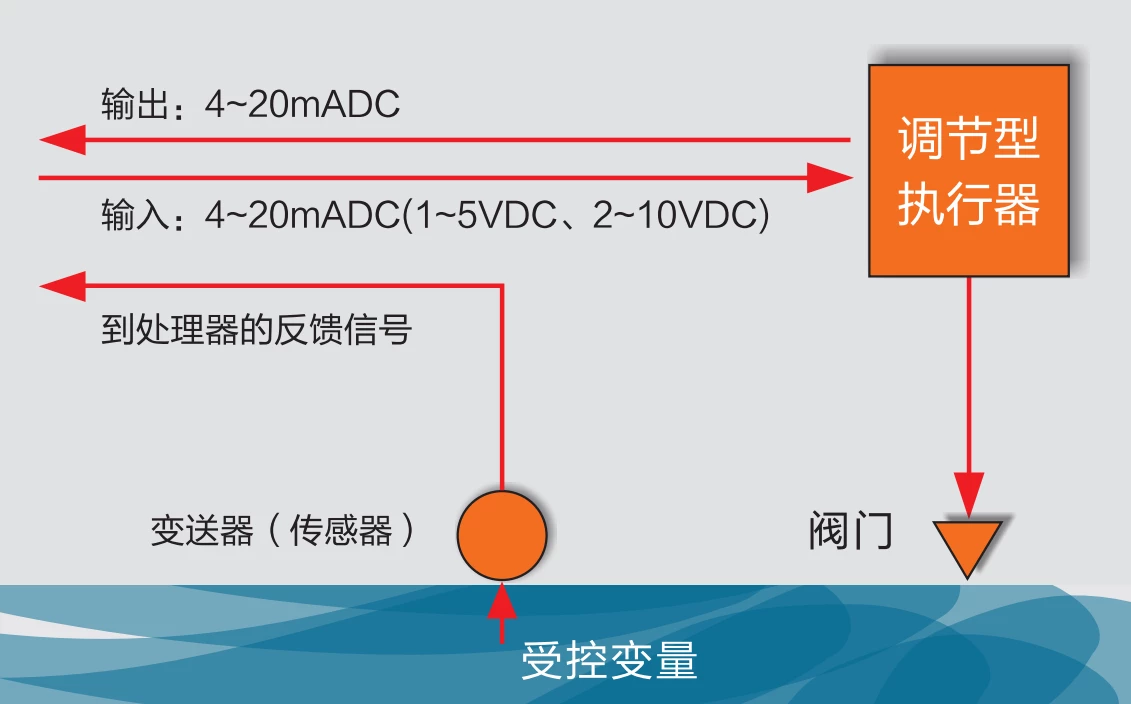
L'actionneur lit la valeur de position cible à partir du système de contrôle via 4-20mA, 2-10V ou un bus de terrain tel que modbus, ethernet, etc.
L'actionneur amène ensuite la vanne à la position cible grâce à un algorithme de contrôle interne.
L'actionneur transmettra en permanence la position de la vanne en temps réel via 4-20 mA, 2-10 V ou bus de terrain.
Fonctionnant en mode de service S4, l'actionneur peut démarrer 1200 fois par heure.
Marche/Arrêt
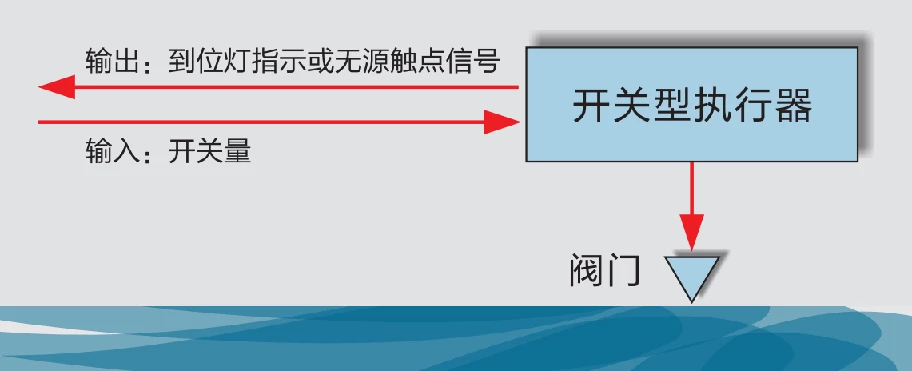
L'actionneur lit l'exigence d'ouverture ou de fermeture du système de contrôle via une interface d'E/S telle qu'un signal passif ou un signal actif 24VDC/220VAC.
L'actionneur amène ensuite la vanne à la position finale OUVERTE ou FERMÉE selon le signal d'entrée requis.
L'actionneur émettra un signal de retour d'information OUVERT ou FERMÉ lorsque la position finale sera atteinte.
Fonctionnant en mode de service S2, l'actionneur peut actionner la vanne en continu pendant 15 minutes.
Caractéristiques
Moteur avec protection contre la surchauffe
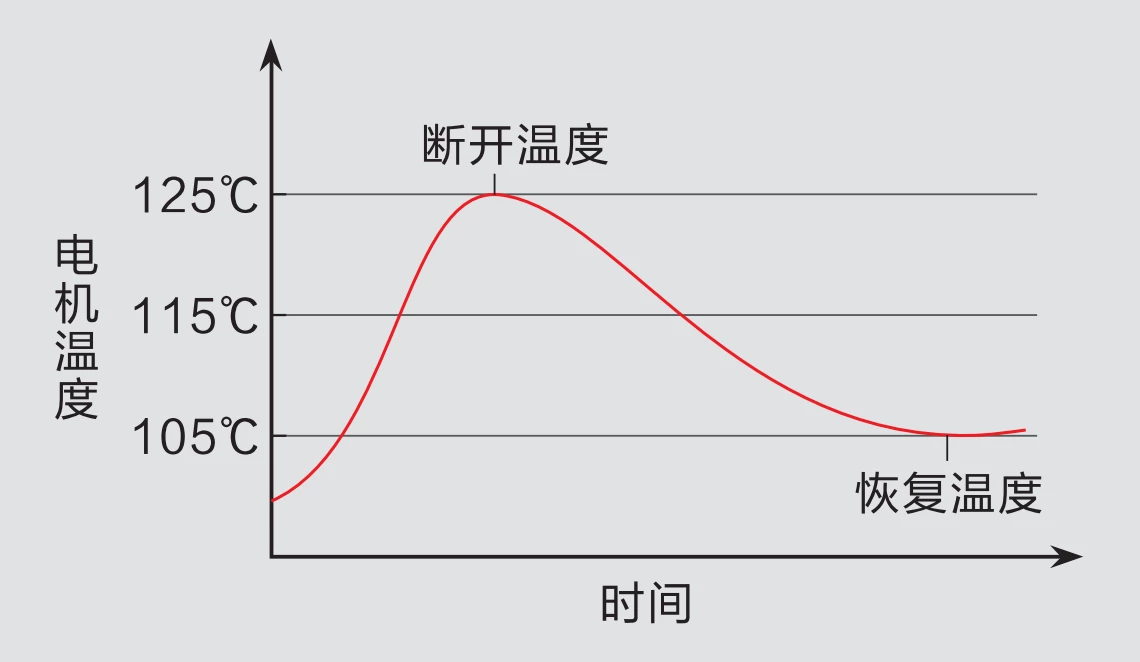
DCL a spécialement conçu le moteur pour répondre aux exigences de l'actionneur, afin que le moteur de l'actionneur DCL puisse fournir un couple de démarrage élevé tout en maintenant un rendement élevé pendant la phase de démarrage, minimisant ainsi l'élévation de température. Le moteur possède un faible moment d'inertie afin de garantir une modulation de haute précision.
Un dispositif de protection contre la surchauffe est monté dans le moteur et coupe l'alimentation électrique lorsque la température du moteur dépasse la température limite (105℃/85℃ peuvent être sélectionnés en fonction du scénario d'application) et rétablit l'alimentation électrique lorsque la température revient en dessous de la température normale.
Limiteur de position double
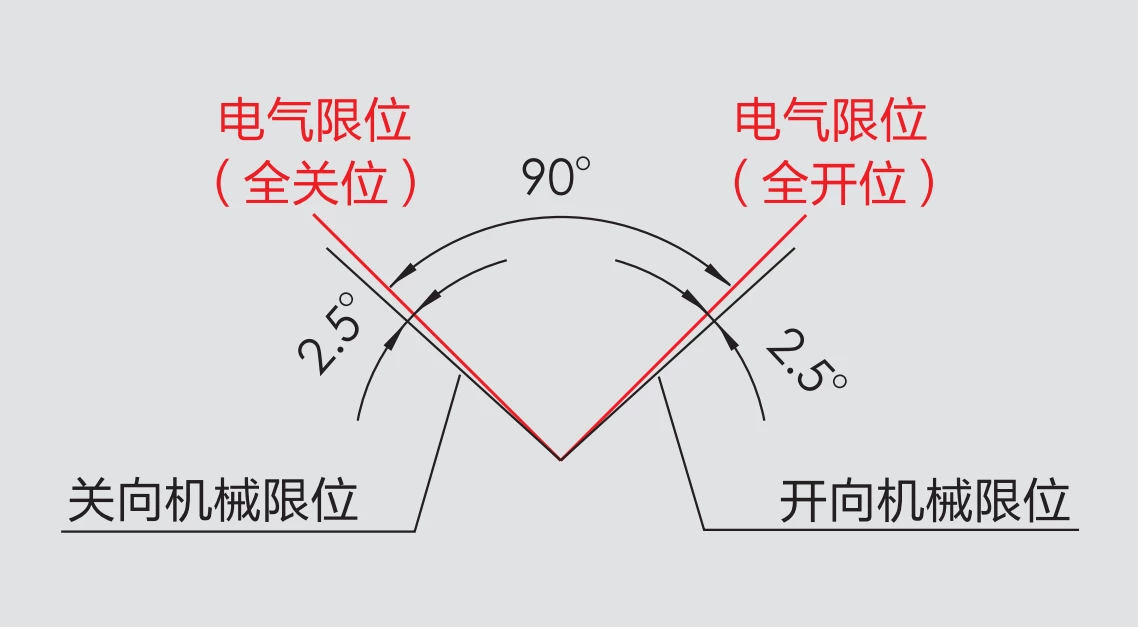
Deux dispositifs de limitation de position protègent la vanne contre les dommages causés par un dépassement de l'angle de rotation.
Des interrupteurs de fin de course électriques sont montés aux deux extrémités des positions OUVERTE et FERMÉ. L'alimentation du moteur est ainsi coupée pour arrêter la manœuvre de la vanne une fois la position limite atteinte.
Deux limiteurs mécaniques sont montés sur l'arbre de sortie afin de protéger la vanne contre les dépassements de sa course. En fonctionnement normal, le limiteur mécanique est inactif car le contacteur de fin de course électrique est placé en amont et se déclenche avant que l'arbre de sortie n'atteigne la position de limitation mécanique.
Paramètres techniques
| Alimentation | DC24V, AC24V, AC110V, AC220V |
| Couple/temps standard | 18Nm/15S |
| Couple/temps optionnel | 9Nm/7S, 18Nm/60S |
| Plage d'angles de rotation | 0~90° |
| Puissance/courant du moteur | DC24V:8W / 0.7A AC24V:6W / 1.3A AC110V: 6W / 0.3A AC220V:6W / 0.15A |
| Circuit de commande | DC24V: E-type/G-type |
| Poids | 1.2kg |
| Résistance d'isolement | DC24V/AC24V:100MΩ/250VDC AC110V/AC220V:100MΩ/500VDC |
| Tension de tenue | DC24V/AC24V : 500 V CA pendant 1 minute |
| Niveau étanche | IP67 |
| Installation orientation | Installation à 360° sous tous les angles |
| Interface électrique | 7-core cable connection |
| Température de fonctionnement | -25℃ ~ +55℃ |
| Selection of fuses | DC24V:2A AC24V:3A AC110V/AC220V:1A |
| DCL-02 Adjustable Control Parameters | |
| Signal d'entrée | 4~20 mA, 0~10 V étalonnage arbitraire |
| Signal de sortie | 4~20 mA, 0~10 V étalonnage arbitraire |
| Bus | 485/Modbus/CAN |
| Internet des objets | Wi-Fi/LoRa/4G |
| Erreur de base | ≤±1% |
| Check back | ≤1% |
| Hystérèse | Adaptive Hysteresis, customized |
| Repositionnement des temps | 0 fois |
| Erreur de répétabilité | ≤1% |
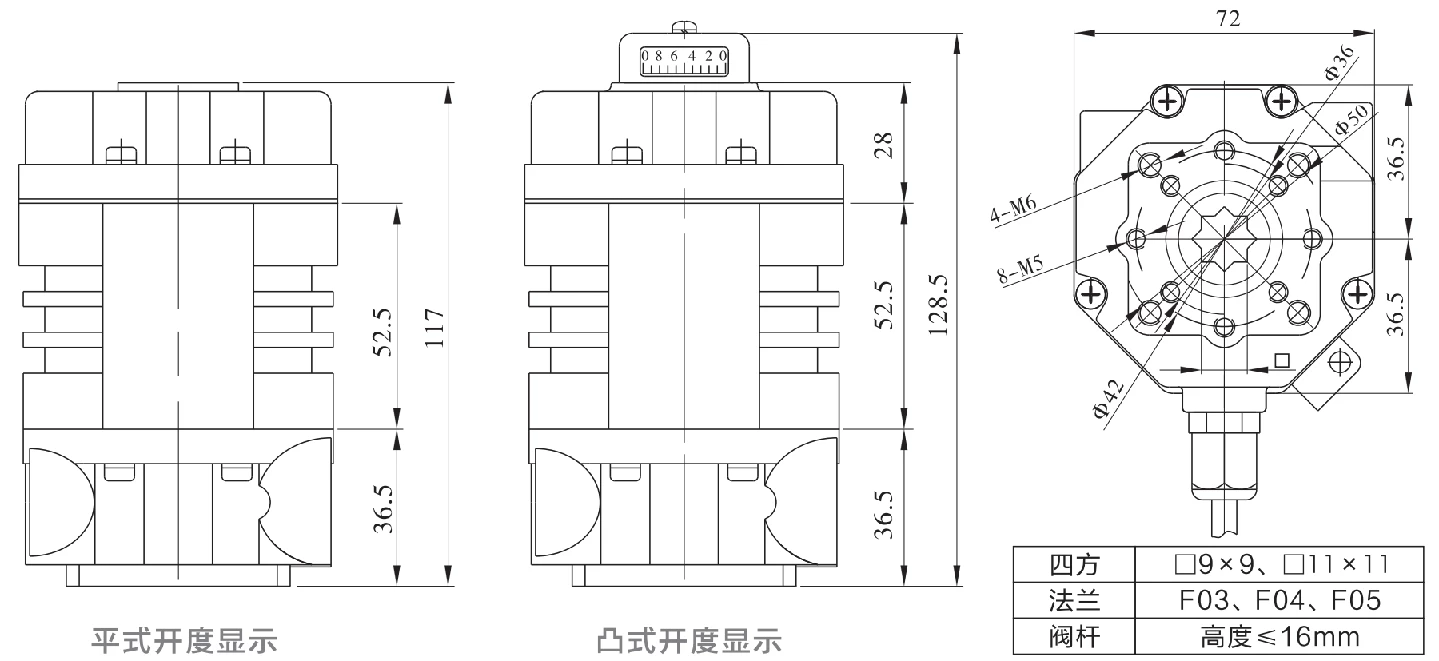
Dimensions
Circuit d'application
Modulation
E - Modulation avec une unité de contrôle
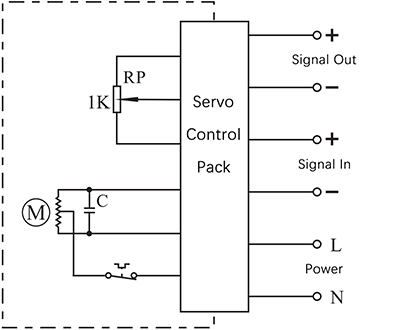
- Entrée : 4~20 mA / 0~10 V
- Sortie : 4~20 mA / 0~10 V
Détails de connexion :
- Raccordement de la ligne d'alimentation AC85-220V à L et du neutre à N.
- Connexion de la source de signal d'entrée 4-20mA/2-10V du système de contrôle à l'entrée-/+.
- Connectez la sortie -/+ au système pour envoyer la position de la vanne en temps réel.
Marche/Arrêt
A - Avec 2 sorties de signal de position finale actives
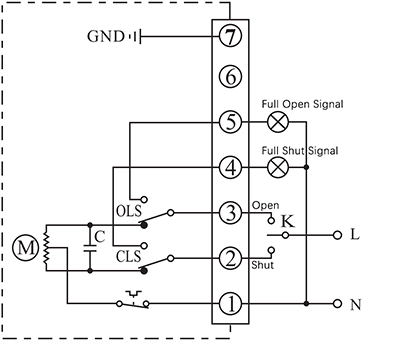
- Actionneur de commande pour ouvrir ou fermer avec K
- La borne de sortie de la position finale OUVERTE/FERMÉE enverra l'événement sous la forme d'un signal actif de 220 V CA lorsque la position finale sera atteinte.
Détails de connexion :
- Raccordez le neutre de l'alimentation AC85-220V à P1.
- Mettez le commutateur de la ligne AC85-220V sur FERMÉ (P2) pour fermer la vanne.
- Mettez la ligne AC85-220V sur OUVERT (P3) pour ouvrir la vanne.
- P5 est une borne OPEN en position finale qui fournira une source AC220V pouvant être utilisée pour alimenter un voyant lumineux lorsque l'actionneur a atteint la position finale ouverte.
- P6 est une borne OUVERTE en position finale qui fournira une source de courant alternatif de 220 V pouvant être utilisée pour alimenter un voyant lumineux lorsque l'actionneur a atteint la position fermée.
- Reliez la terre à P7.
B - With 2 passive end-position switche
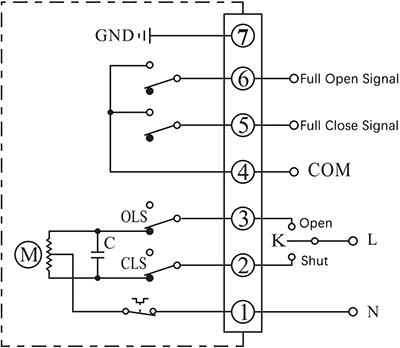
- Actionneur de commande pour ouvrir ou fermer avec K
- La borne de sortie de la position finale OUVERTE/FERMÉE enverra l'événement sous forme de signal passif lorsque la position finale sera atteinte.
Détails de connexion :
- Raccordez le neutre de l'alimentation AC85-220V à P1.
- Mettez le commutateur de la ligne AC85-220V sur FERMÉ (P2) pour fermer la vanne.
- Mettez la ligne AC85-220V sur OUVERT (P3) pour ouvrir la vanne.
- P4 est le COM pour le signal de contact passif de position finale OUVERT/FERMÉ qui est normalement connecté au signal GND.
- P5 est la borne OPEN de fin de course qui sera connectée à COM lorsque l'actionneur atteindra la position d'ouverture finale.
- P6 est la borne de fermeture de fin de course qui sera connectée à COM lorsque l'actionneur atteindra la position de fermeture finale.
- Reliez la terre à P7.
Moteur à courant continu G avec 2 interrupteurs de fin de course
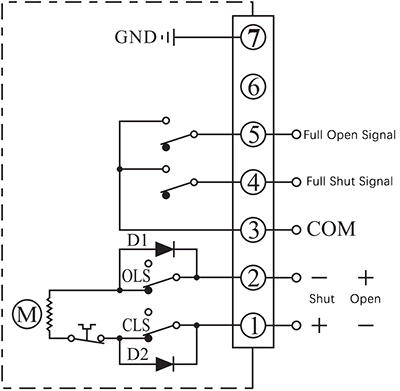
- Actionneur de commande pour s'ouvrir ou se fermer en fonction du sens d'alimentation entre les bornes 1 et 2
- La borne de sortie de la position finale OUVERTE/FERMÉE enverra l'événement sous forme de signal passif lorsque la position finale sera atteinte.
Détails de connexion :
- Connecter le DC24V+ à P1 et le DC24V- à P2 pour fermer la vanne.
- Connecter DC24V+ à P2 et DC24V- à P1 pour fermer la vanne.
- P3 est le COM pour le signal de contact passif de position finale OUVERT/FERMÉ qui est normalement connecté au signal GND.
- P4 est la borne OPEN de fin de course qui sera connectée à COM lorsque l'actionneur atteindra la position d'ouverture finale.
- P5 est la borne de fermeture en fin de course qui sera connectée à COM lorsque l'actionneur atteindra la position de fermeture.
- Reliez la terre à P7.
Note:
- Le circuit à l'intérieur du cadre en pointillés représente le circuit interne de l'actionneur. Le circuit extérieur illustre le branchement électrique nécessaire à l'utilisation de l'actionneur.
- Si vous avez d'autres exigences spécifiques concernant le raccordement du circuit, n'hésitez pas à contacter notre assistance technique.


 English (UK)
 香港中文
 繁體中文
 English (Canada)
 English (South Africa)
 English (Australia)
 English (New Zealand)
 English
 Español de Puerto Rico
 Français du Canada
 Español de México
 Español de Chile
 Español de Colombia
 Español de Uruguay
 עִבְרִית
 Nederlands (België)
 Français de Belgique
 Eesti
 Latviešu valoda
 Lietuvių kalba
 Français
 Deutsch
 Norsk nynorsk
 Deutsch (Österreich)
 Slovenčina
 Deutsch (Schweiz)
 Italiano