
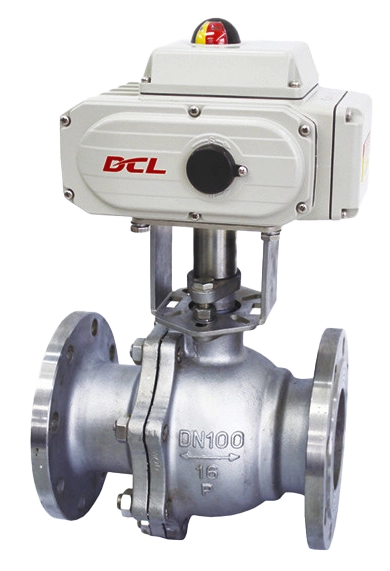
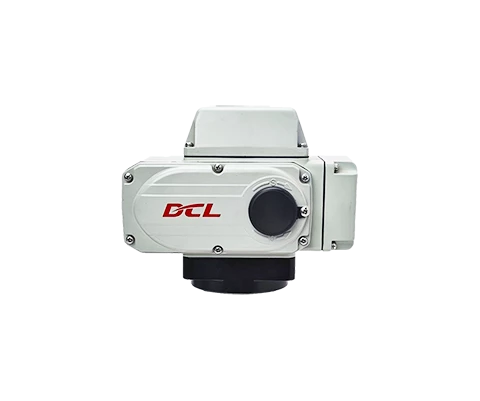
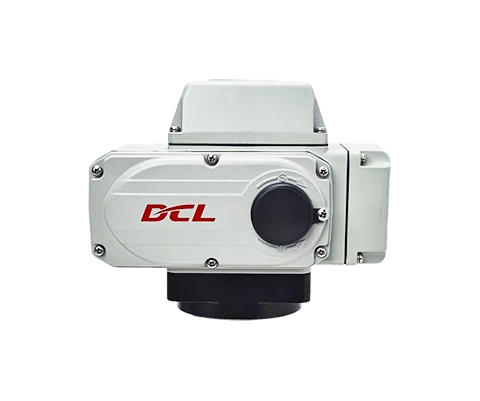
ตัวกระตุ้นแบบหมุนเร็ว
ใช้ในสถานการณ์ที่ต้องการปรับวาล์วหรือแดมเปอร์อย่างรวดเร็ว
สามารถใช้งานกลางแจ้งได้โดยตรงโดยไม่ต้องมีการป้องกันเพิ่มเติม
เหมาะสำหรับวาล์วแบบหมุนบางส่วน
IP68
ทิศทางการเคลื่อนที่
รอบครึ่ง
แดมเปอร์
0 - 90° | 0 - 360°
เวลาใช้งาน/แรงบิด
2S~12S
15~1200 นิวตันเมตร
ประเภทของหน้าที่
การปรับระดับ
การเคลื่อนที่ทีละน้อย - การจัดตำแหน่ง
เปิด - ปิด
แรงดันไฟฟ้าขาเข้า
DC24V
AC24V
AC110V
AC220V
AC380V
สัญญาณอินพุต/เอาต์พุต
4~20mA
0~10V
อินเทอร์เฟซ IO
ใช้งานร่วมกับฟิลด์บัส
โมดบัส-อาร์ทู
โมดบัส-เอเอสซีไอ
CAN
อีเธอร์เน็ต
ตัวเลือกเพิ่มเติม
ระบบป้องกันแรงบิดเกิน
การกลับสู่สถานะปลอดภัย
การลดความชื้น
การวินิจฉัย
ประเภทของหน้าที่
การปรับระดับ
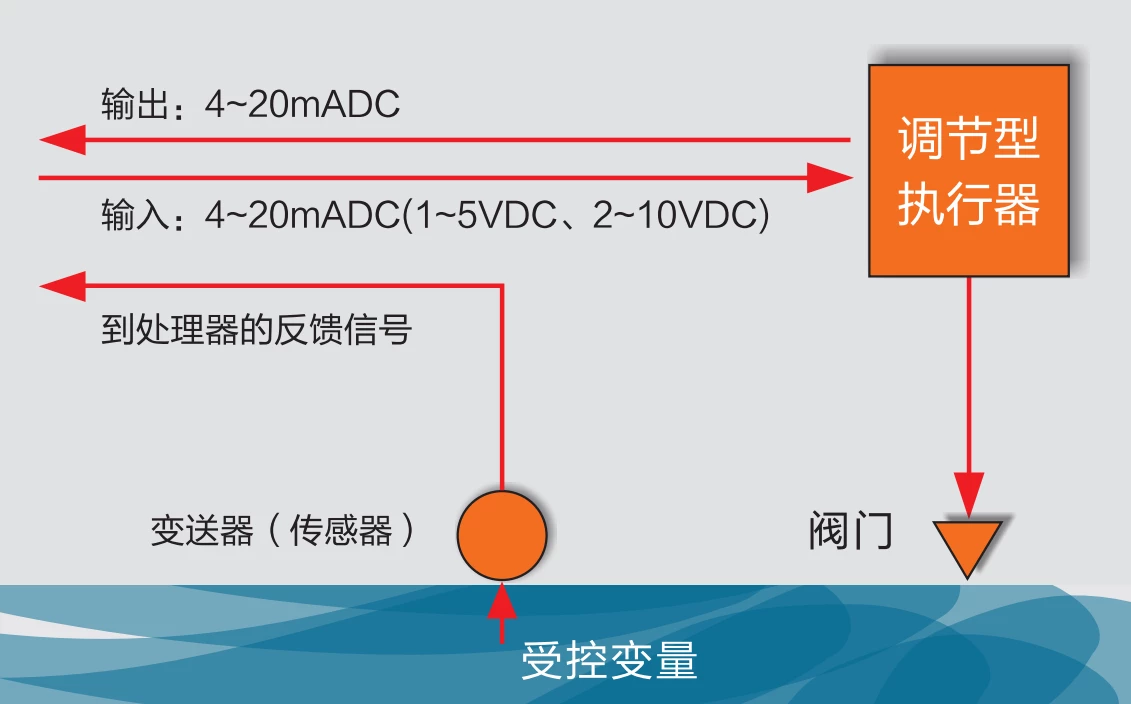
ตัวกระตุ้นจะอ่านค่าตำแหน่งเป้าหมายจากระบบควบคุมผ่านทาง 4-20mA, 2-10V หรือฟิลด์บัส เช่น โมดบัส อีเธอร์เน็ต และอื่นๆ
จากนั้นตัวขับเคลื่อนจะขับวาล์วไปยังตำแหน่งเป้าหมายโดยใช้อัลกอริธึมควบคุมภายใน
ตัวกระตุ้นจะส่งสัญญาณตำแหน่งวาล์วแบบเรียลไทม์ออกมาเสมอผ่านทาง 4-20mA, 2-10V หรือฟิลด์บัส
เมื่อใช้งานในโหมด S4 ตัวกระตุ้นสามารถสตาร์ทได้ 1200 ครั้งต่อชั่วโมง
เปิด - ปิด
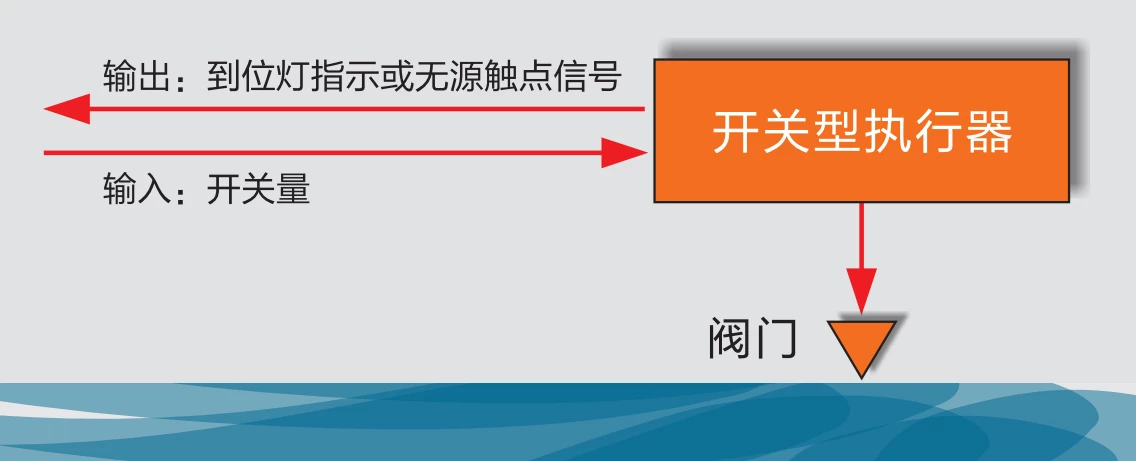
ตัวกระตุ้นจะอ่านค่าความต้องการเปิดหรือปิดจากระบบควบคุมผ่านอินเทอร์เฟซ IO เช่น สัญญาณแบบพาสซีฟหรือสัญญาณแอคทีฟ 24VDC/220VAC
จากนั้นตัวขับเคลื่อนจะขับวาล์วไปยังตำแหน่งสุดท้ายคือ เปิด หรือ ปิด ตามสัญญาณอินพุตที่ต้องการ
ตัวกระตุ้นจะส่งสัญญาณป้อนกลับเป็น OPEN หรือ CLOSE เมื่อถึงตำแหน่งสุดท้าย
เมื่อใช้งานในโหมด S2 ตัวขับเคลื่อนสามารถขับเคลื่อนวาล์วได้อย่างต่อเนื่องเป็นเวลา 15 นาที
การเคลื่อนที่ทีละน้อย - การจัดตำแหน่ง
ตัวกระตุ้นจะอ่านสัญญาณเปิดหรือปิดแบบค่อยเป็นค่อยไปจากระบบควบคุมผ่านอินเทอร์เฟซ IO ที่ป้อนด้วยสัญญาณแอคทีฟ 24VDC/220VAC
จากนั้นตัวขับเคลื่อนจะขับวาล์วด้วยระยะการเคลื่อนที่ทีละขั้นตามที่กำหนดโดยสัญญาณอินพุตแบบค่อยๆ ขยับทีละนิด
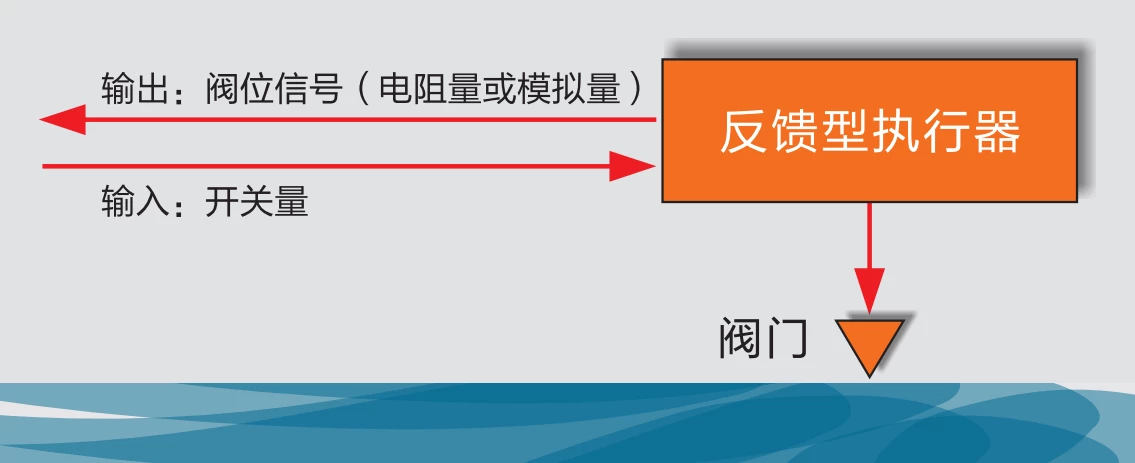
ตัวกระตุ้นจะส่งสัญญาณตำแหน่งวาล์วแบบเรียลไทม์ออกมาเป็นค่าความต้านทานของโพเทนชิโอมิเตอร์เสมอ ค่า 4-20mA/2-10V
เมื่อใช้งานในโหมด S2 ตัวขับเคลื่อนสามารถขับเคลื่อนวาล์วได้อย่างต่อเนื่องเป็นเวลา 15 นาที
คุณสมบัติ
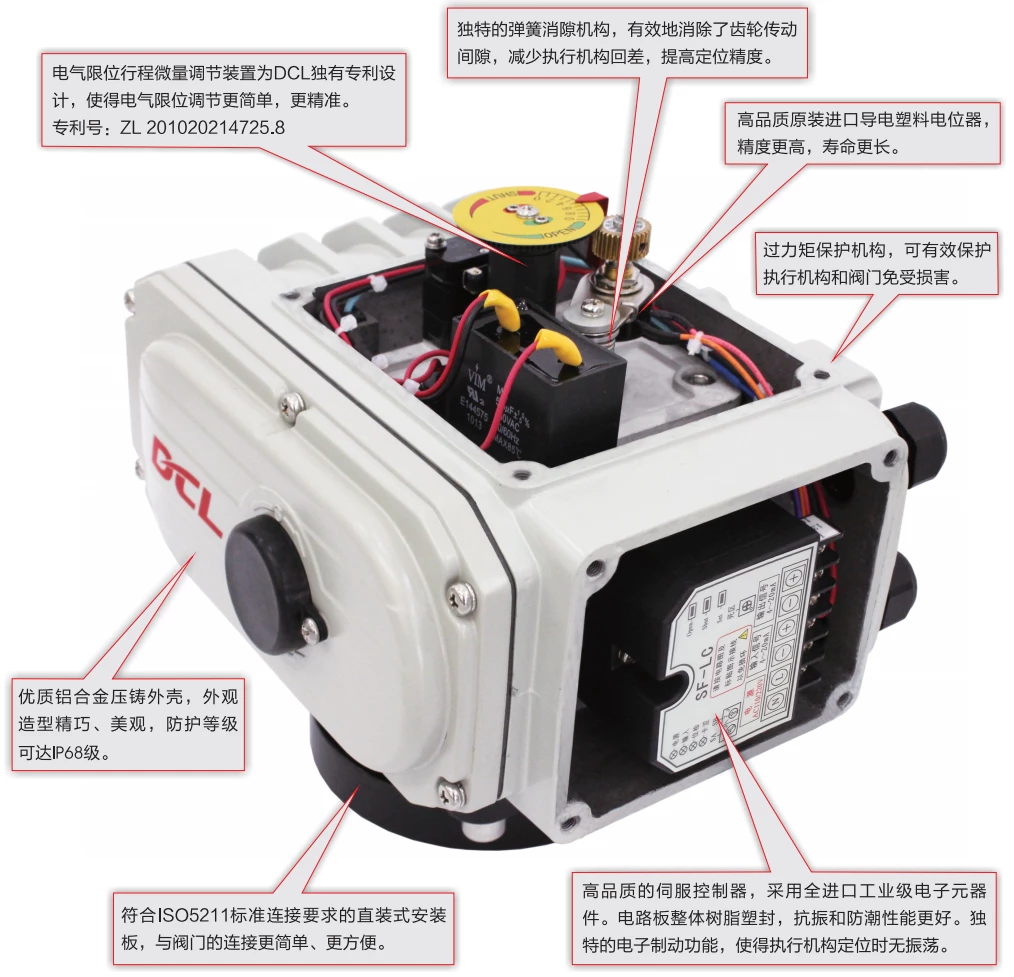
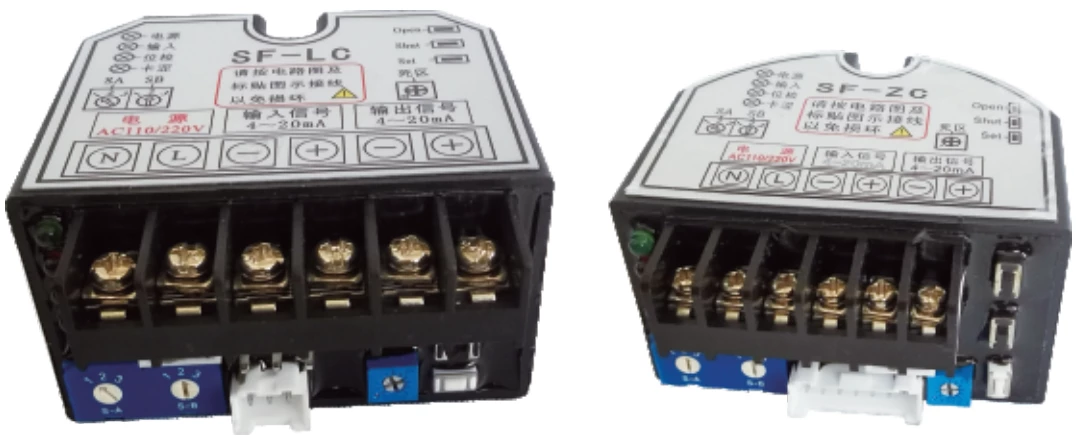
ชุดควบคุมแบบหุ้มอย่างสมบูรณ์
ชุดควบคุมถูกหุ้มด้วยโพลียูรีเทนอย่างสมบูรณ์ ซึ่งช่วยเพิ่มประสิทธิภาพในการป้องกันความชื้น การควบแน่น เกลือ และการสั่นสะเทือนได้อย่างมาก ดังนั้นจึงเป็น...สามารถใช้งานได้ในสภาพแวดล้อมที่รุนแรง เช่น ความชื้นสูง ฝุ่นละออง การเปลี่ยนแปลงอุณหภูมิอย่างรวดเร็ว การสั่นสะเทือน เป็นต้น
ด้วยวงจร EFT 6kV และวงจรป้องกันไฟกระชาก ทำให้สามารถควบคุมได้อย่างเสถียร ถึง วาล์วสามารถทำงานได้อย่างมั่นใจแม้ในสภาพแวดล้อมทางแม่เหล็กไฟฟ้าที่เลวร้ายที่สุด
ด้วยอัลกอริธึมการปรับตัวเอง ตัวกระตุ้นสามารถรักษาความแม่นยำไว้ได้แม้ในสภาวะการรับน้ำหนักที่แตกต่างกันและการสึกหรอทางกลเมื่อเวลาผ่านไป
สวิตช์จำกัดการทำงานที่ใช้งานง่าย
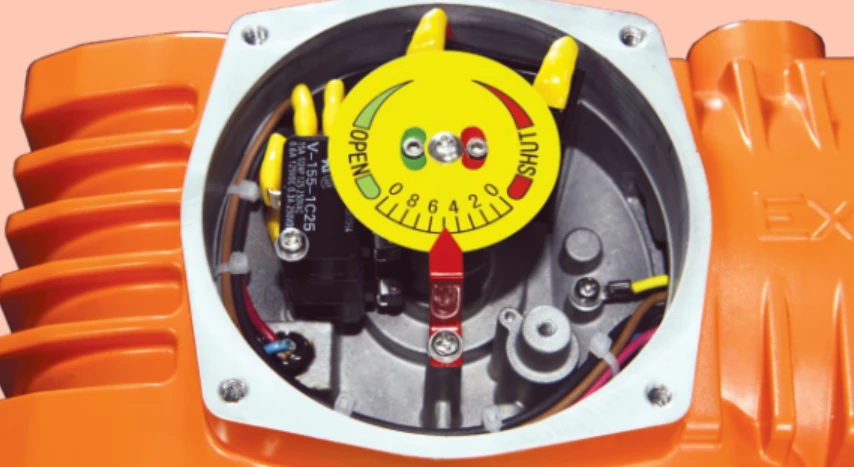
ด้วยการออกแบบสวิตช์จำกัดที่ได้รับการจดสิทธิบัตรของ DCL ตำแหน่งสุดท้ายของการเปิดและปิดของแอคชูเอเตอร์สามารถตั้งค่าได้อย่างง่ายดายโดยใช้เพียงประแจหกเหลี่ยมเท่านั้น
ในขณะเดียวกัน คุณสมบัติการปรับละเอียดของสวิตช์จำกัดสามารถช่วยเพิ่มความแม่นยำในการตั้งตำแหน่งสุดท้ายได้
สิทธิบัตรเลขที่ ZL 201020214725.8
มอเตอร์พร้อมระบบป้องกันความร้อนสูงเกิน
DCL ออกแบบมอเตอร์เป็นพิเศษให้เหมาะสมกับความต้องการของแอคทูเอเตอร์ เพื่อให้มอเตอร์ในแอคทูเอเตอร์ของ DCL สามารถจ่ายแรงบิดเริ่มต้นสูง ในขณะที่ยังคงรักษาประสิทธิภาพสูงในระยะเริ่มต้น เพื่อลดอุณหภูมิที่เพิ่มขึ้นให้น้อยที่สุด ในขณะเดียวกัน มอเตอร์มีโมเมนต์ความเฉื่อยต่ำ เพื่อให้มั่นใจได้ถึงความแม่นยำสูงในการควบคุม
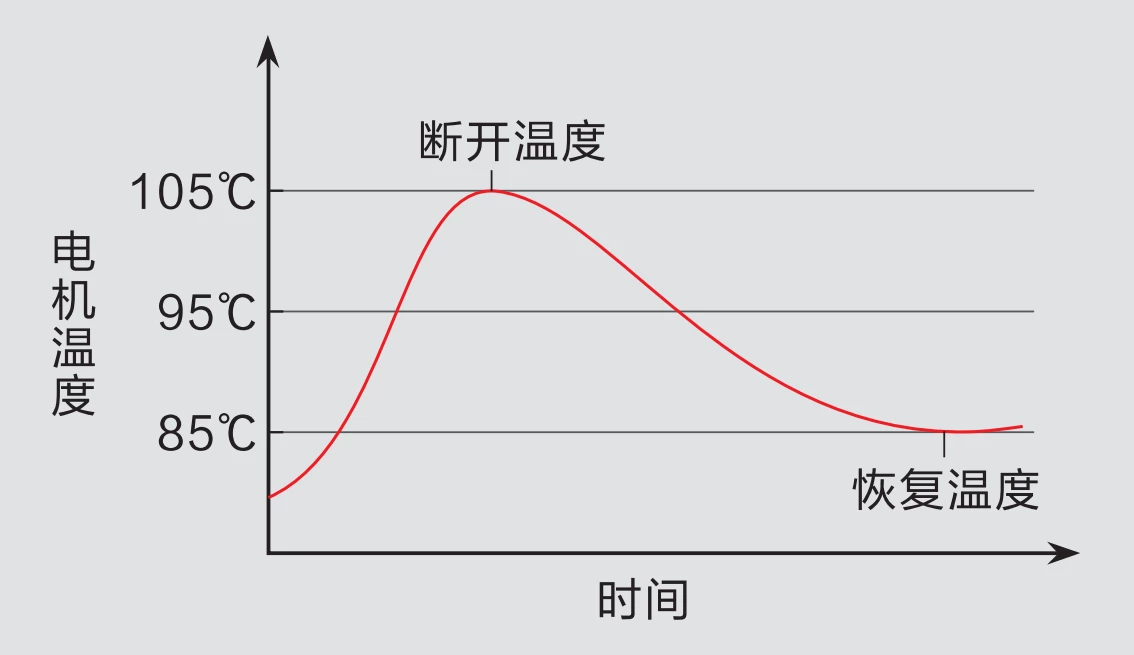
มอเตอร์มีอุปกรณ์ป้องกันความร้อนสูงเกิน ซึ่งจะตัดกระแสไฟเมื่ออุณหภูมิของมอเตอร์สูงกว่าอุณหภูมิที่กำหนดไว้ (สามารถเลือกได้ที่ 105℃/85℃ ตามสถานการณ์การใช้งาน) และจะต่อกระแสไฟอีกครั้งเมื่ออุณหภูมิกลับสู่ระดับปกติ
ตัวจำกัดตำแหน่งคู่
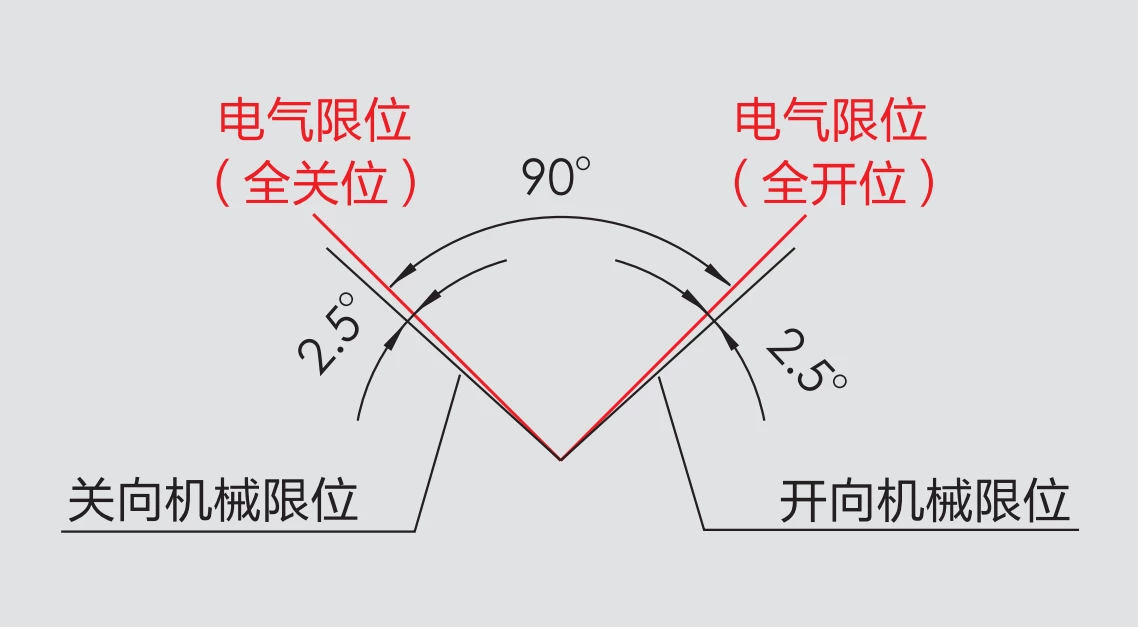
มีอุปกรณ์จำกัดตำแหน่ง 2 ตัวเพื่อป้องกันวาล์วจากความเสียหายที่เกิดจากการใช้งานเกินมุมแกว่ง
สวิตช์จำกัดทางไฟฟ้าติดตั้งอยู่ที่ตำแหน่งสุดขั้วทั้งสองด้าน คือ ตำแหน่งเปิดและตำแหน่งปิด ดังนั้นกระแสไฟฟ้าที่จ่ายให้กับมอเตอร์จะถูกตัดออกเพื่อหยุดการทำงานของวาล์วเมื่อถึงตำแหน่งสุดขั้วที่กำหนดไว้
นอกจากนี้ ยังมีตัวจำกัดเชิงกล 2 ตัวติดตั้งอยู่บนเพลาส่งกำลังเพื่อป้องกันไม่ให้วาล์วแกว่งเกินช่วงระยะการเคลื่อนที่ ตัวจำกัดเชิงกลจะไม่ทำงานในระหว่างการทำงานปกติ เนื่องจากสวิตช์จำกัดไฟฟ้าอยู่ข้างหน้าตัวจำกัดเชิงกลและจะทำงานก่อนที่เพลาส่งกำลังจะถึงตำแหน่งที่จำกัดเชิงกลไว้
ตัวเลือกเพิ่มเติม
ระบบป้องกันแรงบิดเกิน
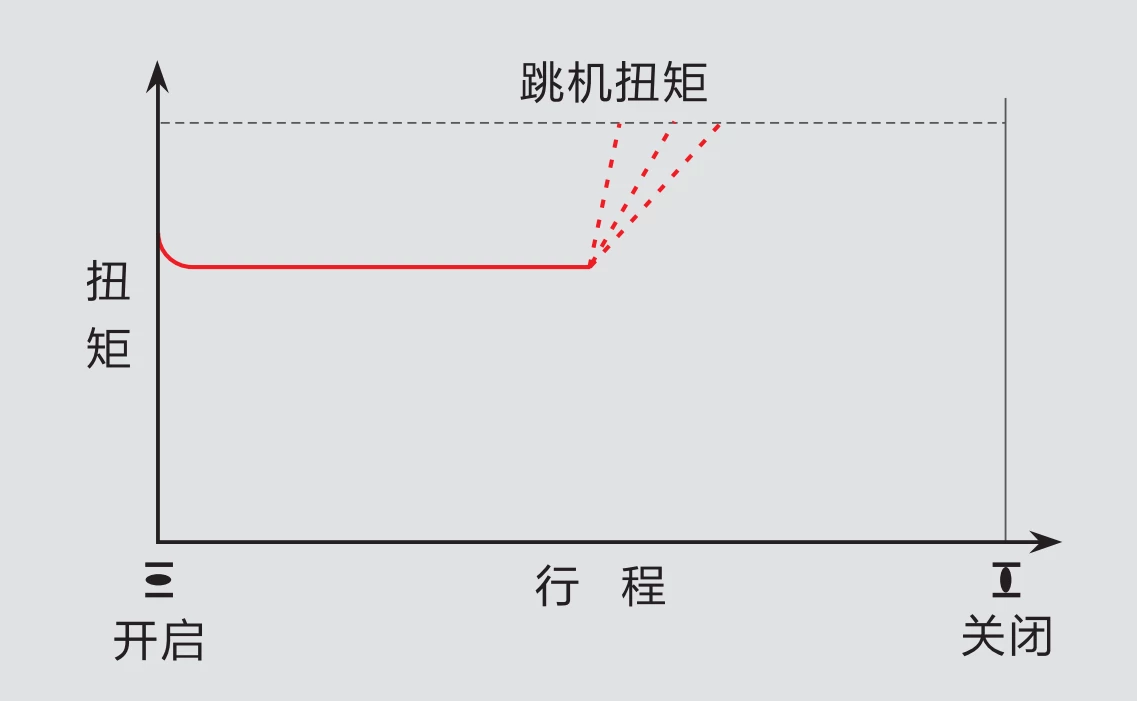
เมื่อวาล์วติดขัดด้วยเหตุผลบางประการ เช่น มีสิ่งเจือปนที่เป็นของแข็งในของเหลว หรือเกิดความผิดปกติในบางส่วน กลไก ในกรณีที่ชิ้นส่วนต่างๆ ทำงาน แรงบิดบนเพลาส่งกำลังของแอคชูเอเตอร์จะเพิ่มขึ้นอย่างรวดเร็วเกินค่าแรงบิดจำกัดเมื่อขับวาล์ว แอคชูเอเตอร์จะทำงานเพื่อป้องกันแรงบิดเกินและหยุดการขับวาล์วเพื่อป้องกันความเสียหายของวาล์ว
การลดความชื้น
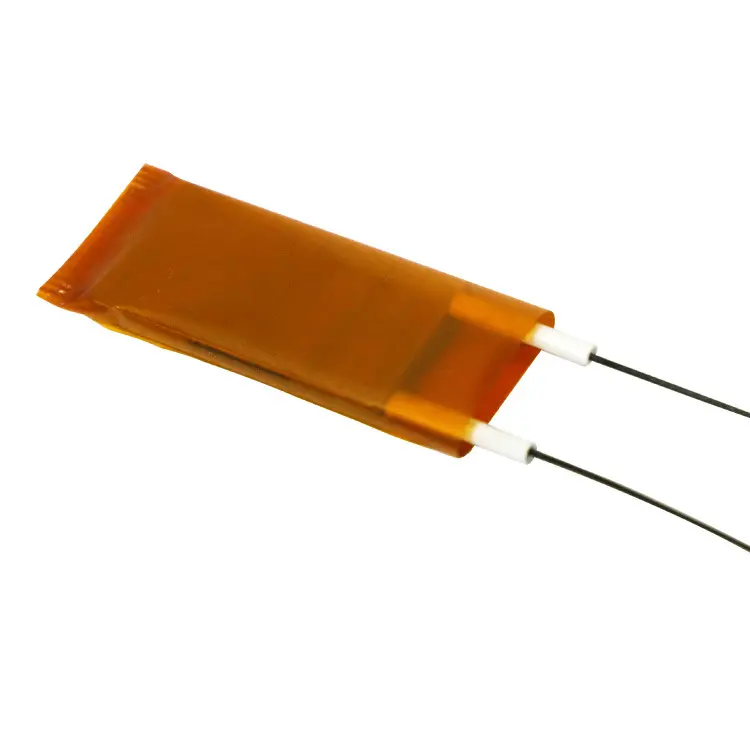
คุณสามารถเลือกตัวเลือกการลดความชื้นในแอคชูเอเตอร์ DCL ได้ จากนั้นจะมีการติดตั้งฮีตเตอร์ไฟฟ้า PTC ในแอคชูเอเตอร์เพื่อลดความชื้น ป้องกันวงจรจากการทำงานผิดพลาดในสภาวะที่มีการเปลี่ยนแปลงอุณหภูมิสูงเนื่องจากการควบแน่น
ฮีตเตอร์ PTC จะทำงานตราบใดที่ยังมีกระแสไฟฟ้าจ่ายให้กับตัวกระตุ้น
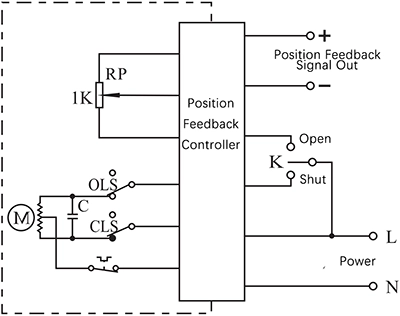
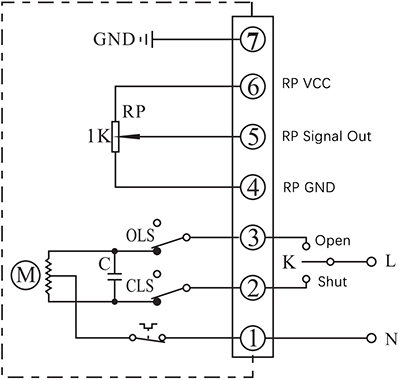
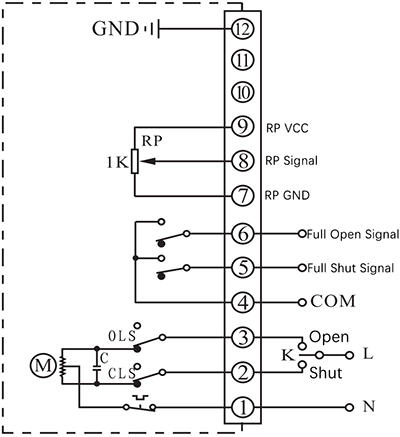
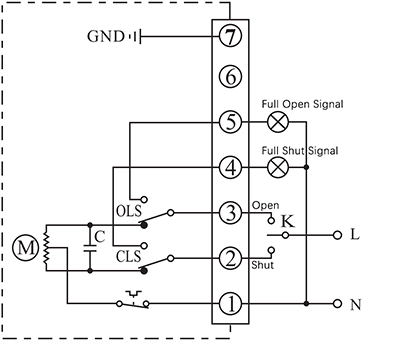
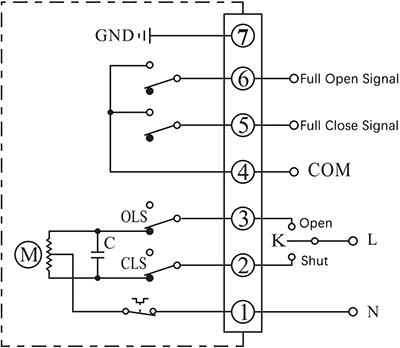
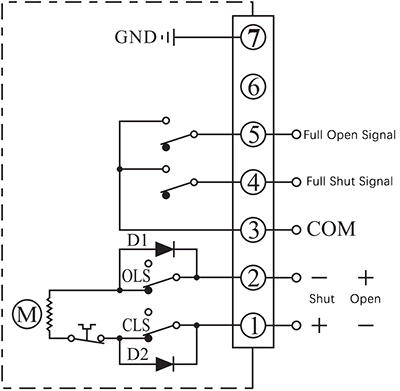
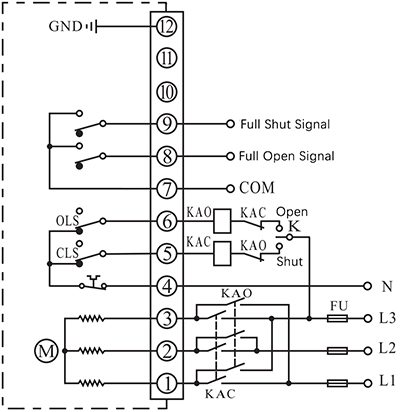
แผนผังวงจร
การปรับระดับ
E - การปรับระดับด้วยหน่วยควบคุม
- อินพุต: 4~20mA / 0~10V
- เอาต์พุต: 4~20mA / 0~10V
- ฟิลด์บัส: โมดบัส / แคน
- IIoT: WIFI/LoRA/4G DTU
การขยับทีละนิดและการจัดตำแหน่ง
F - พร้อมหน่วยกำหนดตำแหน่ง
- ควบคุมแอคชูเอเตอร์เพื่อเปิดหรือปิดด้วย K
- ตำแหน่งวาล์วแบบเรียลไทม์จะถูกส่งออกเป็นสัญญาณ 4-20mA
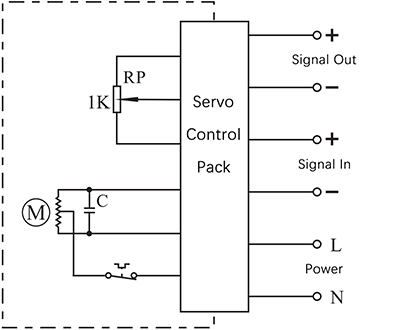
C - โดยใช้โพเทนชิโอมิเตอร์ขนาด 1KΩ/500Ω
- ควบคุมแอคชูเอเตอร์เพื่อเปิดหรือปิดด้วย K
- ตำแหน่งของวาล์วแบบเรียลไทม์จะถูกส่งออกมาในรูปของค่าความต้านทานของโพเทนชิโอมิเตอร์
D - พร้อมโพเทนชิโอมิเตอร์และระบบป้อนกลับตำแหน่งสุดท้าย
- ควบคุมแอคชูเอเตอร์เพื่อเปิดหรือปิดด้วย K
- ตำแหน่งของวาล์วแบบเรียลไทม์จะถูกส่งออกมาในรูปของค่าความต้านทานของโพเทนชิโอมิเตอร์
- ขั้วเอาต์พุตของตำแหน่งสุดท้าย OPEN/CLOSE จะส่งสัญญาณเหตุการณ์ออกมาในรูปแบบสัญญาณพาสซีฟเมื่อถึงตำแหน่งสุดท้ายแล้ว
เปิด - ปิด
A - มีเอาต์พุตสัญญาณตำแหน่งสุดท้ายที่ใช้งานได้ 2 ช่อง
- ควบคุมแอคชูเอเตอร์เพื่อเปิดหรือปิดด้วย K
- ขั้วต่อเอาต์พุตของตำแหน่งสุดท้าย OPEN/CLOSE จะส่งสัญญาณเหตุการณ์ออกมาเป็นสัญญาณไฟ 220VAC เมื่อถึงตำแหน่งสุดท้ายแล้ว
B - พร้อมสวิตช์ตำแหน่งปลายแบบพาสซีฟ 2 ตัว
- ควบคุมแอคชูเอเตอร์เพื่อเปิดหรือปิดด้วย K
- ขั้วเอาต์พุตของตำแหน่งสุดท้าย OPEN/CLOSE จะส่งสัญญาณเหตุการณ์ออกมาในรูปแบบสัญญาณพาสซีฟเมื่อถึงตำแหน่งสุดท้ายแล้ว
G - มอเตอร์ DC พร้อมสวิตช์กำหนดตำแหน่งปลาย 2 ตัว
- ควบคุมแอคทูเอเตอร์ให้เปิดหรือปิดโดยกำหนดทิศทางการจ่ายไฟระหว่างขั้วต่อ 1 และ 2
- ขั้วเอาต์พุตของตำแหน่งสุดท้าย OPEN/CLOSE จะส่งสัญญาณเหตุการณ์ออกมาในรูปแบบสัญญาณพาสซีฟเมื่อถึงตำแหน่งสุดท้ายแล้ว
H - มอเตอร์ 3 เฟส 380VAC พร้อมสวิตช์ตำแหน่งปลาย 2 ตัว
- ควบคุมแอคทูเอเตอร์ให้เปิดหรือปิดโดยใช้อินเวอร์เตอร์ภายนอกเพื่อเปลี่ยนเฟสของกระแสไฟฟ้าที่จ่าย
- ขั้วเอาต์พุตของตำแหน่งสุดท้าย OPEN/CLOSE จะส่งสัญญาณเหตุการณ์ออกมาในรูปแบบสัญญาณพาสซีฟเมื่อถึงตำแหน่งสุดท้ายแล้ว
หมายเหตุ:
- วงจรภายในกรอบเส้นประคือวงจรภายในของแอคชูเอเตอร์ ในขณะที่วงจรภายนอกเป็นการสาธิตการเชื่อมต่อทางไฟฟ้าสำหรับการใช้งานแอคชูเอเตอร์
- หากคุณมีข้อกำหนดเฉพาะเพิ่มเติมเกี่ยวกับการเชื่อมต่อวงจร กรุณาติดต่อฝ่ายสนับสนุนทางเทคนิคของเราได้ทุกเมื่อ
พารามิเตอร์พื้นฐาน
| แบบอย่าง | มุมเหวี่ยง | เวลาใช้งาน/แรงบิด | ประเภทหน้าที่ | แรงดันไฟฟ้าขาเข้า | สัญญาณอินพุต/เอาต์พุต | ตัวเลือกเพิ่มเติม |
|---|---|---|---|---|---|---|
| DCL-K05 | 0 - 270° | 6 วินาที/30 นิวตันเมตร เลือกได้กับ 2 วินาที/15 นิวตันเมตร 3 วินาที/15 นิวตันเมตร 5 วินาที/30 นิวตันเมตร | เปิด - ปิด การปรับระดับ การเคลื่อนที่ทีละน้อย - การจัดตำแหน่ง | DC24V AC24V AC110V AC220V AC380V | 4-20mA 0-10V อินเทอร์เฟซ IO ใช้งานร่วมกับฟิลด์บัสได้ (เป็นตัวเลือกเสริม) โมดบัส-อาร์ทู โมดบัส-เอเอสซีไอ CAN อีเธอร์เน็ต | ระบบป้องกันแรงบิดเกิน การกลับสู่สถานะปลอดภัย การลดความชื้น บัสภาคสนาม |
| DCL-K10 | 0 - 90° | 2 วินาที/25 นิวตันเมตร เลือกได้กับ 4s/50Nm 8 วินาที/80 นิวตันเมตร | เปิด - ปิด การปรับระดับ การเคลื่อนที่ทีละน้อย - การจัดตำแหน่ง | DC24V AC24V AC110V AC220V AC380V | 4-20mA 0-10V อินเทอร์เฟซ IO ใช้งานร่วมกับฟิลด์บัสได้ (เป็นตัวเลือกเสริม) โมดบัส-อาร์ทู โมดบัส-เอเอสซีไอ CAN อีเธอร์เน็ต | ระบบป้องกันแรงบิดเกิน การกลับสู่สถานะปลอดภัย การลดความชื้น บัสภาคสนาม |
| DCL-K20 | 0 - 90° | 8 วินาที/200 นิวตันเมตร เลือกได้กับ 2 วินาที/50 นิวตันเมตร 4s/100Nm | เปิด - ปิด การปรับระดับ การเคลื่อนที่ทีละน้อย - การจัดตำแหน่ง | DC24V AC24V AC110V AC220V AC380V | 4-20mA 0-10V อินเทอร์เฟซ IO ใช้งานร่วมกับฟิลด์บัสได้ (เป็นตัวเลือกเสริม) โมดบัส-อาร์ทู โมดบัส-เอเอสซีไอ CAN อีเธอร์เน็ต | ระบบป้องกันแรงบิดเกิน การกลับสู่สถานะปลอดภัย การลดความชื้น บัสภาคสนาม |
| DCL-K40 | 0 - 90° | 8 วินาที/330 นิวตันเมตร เลือกได้กับ 2 วินาที/80 นิวตันเมตร 4s/160Nm | เปิด - ปิด การปรับระดับ การเคลื่อนที่ทีละน้อย - การจัดตำแหน่ง | DC24V AC24V AC110V AC220V AC380V | 4-20mA 0-10V อินเทอร์เฟซ IO ใช้งานร่วมกับฟิลด์บัสได้ (เป็นตัวเลือกเสริม) โมดบัส-อาร์ทู โมดบัส-เอเอสซีไอ CAN อีเธอร์เน็ต | ระบบป้องกันแรงบิดเกิน การกลับสู่สถานะปลอดภัย การลดความชื้น บัสภาคสนาม |
| DCL-K100 | 0 - 90° | 12 วินาที/1200 นิวตันเมตร เลือกได้กับ 4s/500Nm 8 วินาที/800 นิวตันเมตร | เปิด - ปิด การปรับระดับ การเคลื่อนที่ทีละน้อย - การจัดตำแหน่ง | DC24V AC24V AC110V AC220V AC380V | 4-20mA 0-10V อินเทอร์เฟซ IO ใช้งานร่วมกับฟิลด์บัสได้ (เป็นตัวเลือกเสริม) โมดบัส-อาร์ทู โมดบัส-เอเอสซีไอ CAN อีเธอร์เน็ต | ระบบป้องกันแรงบิดเกิน การกลับสู่สถานะปลอดภัย การลดความชื้น บัสภาคสนาม |
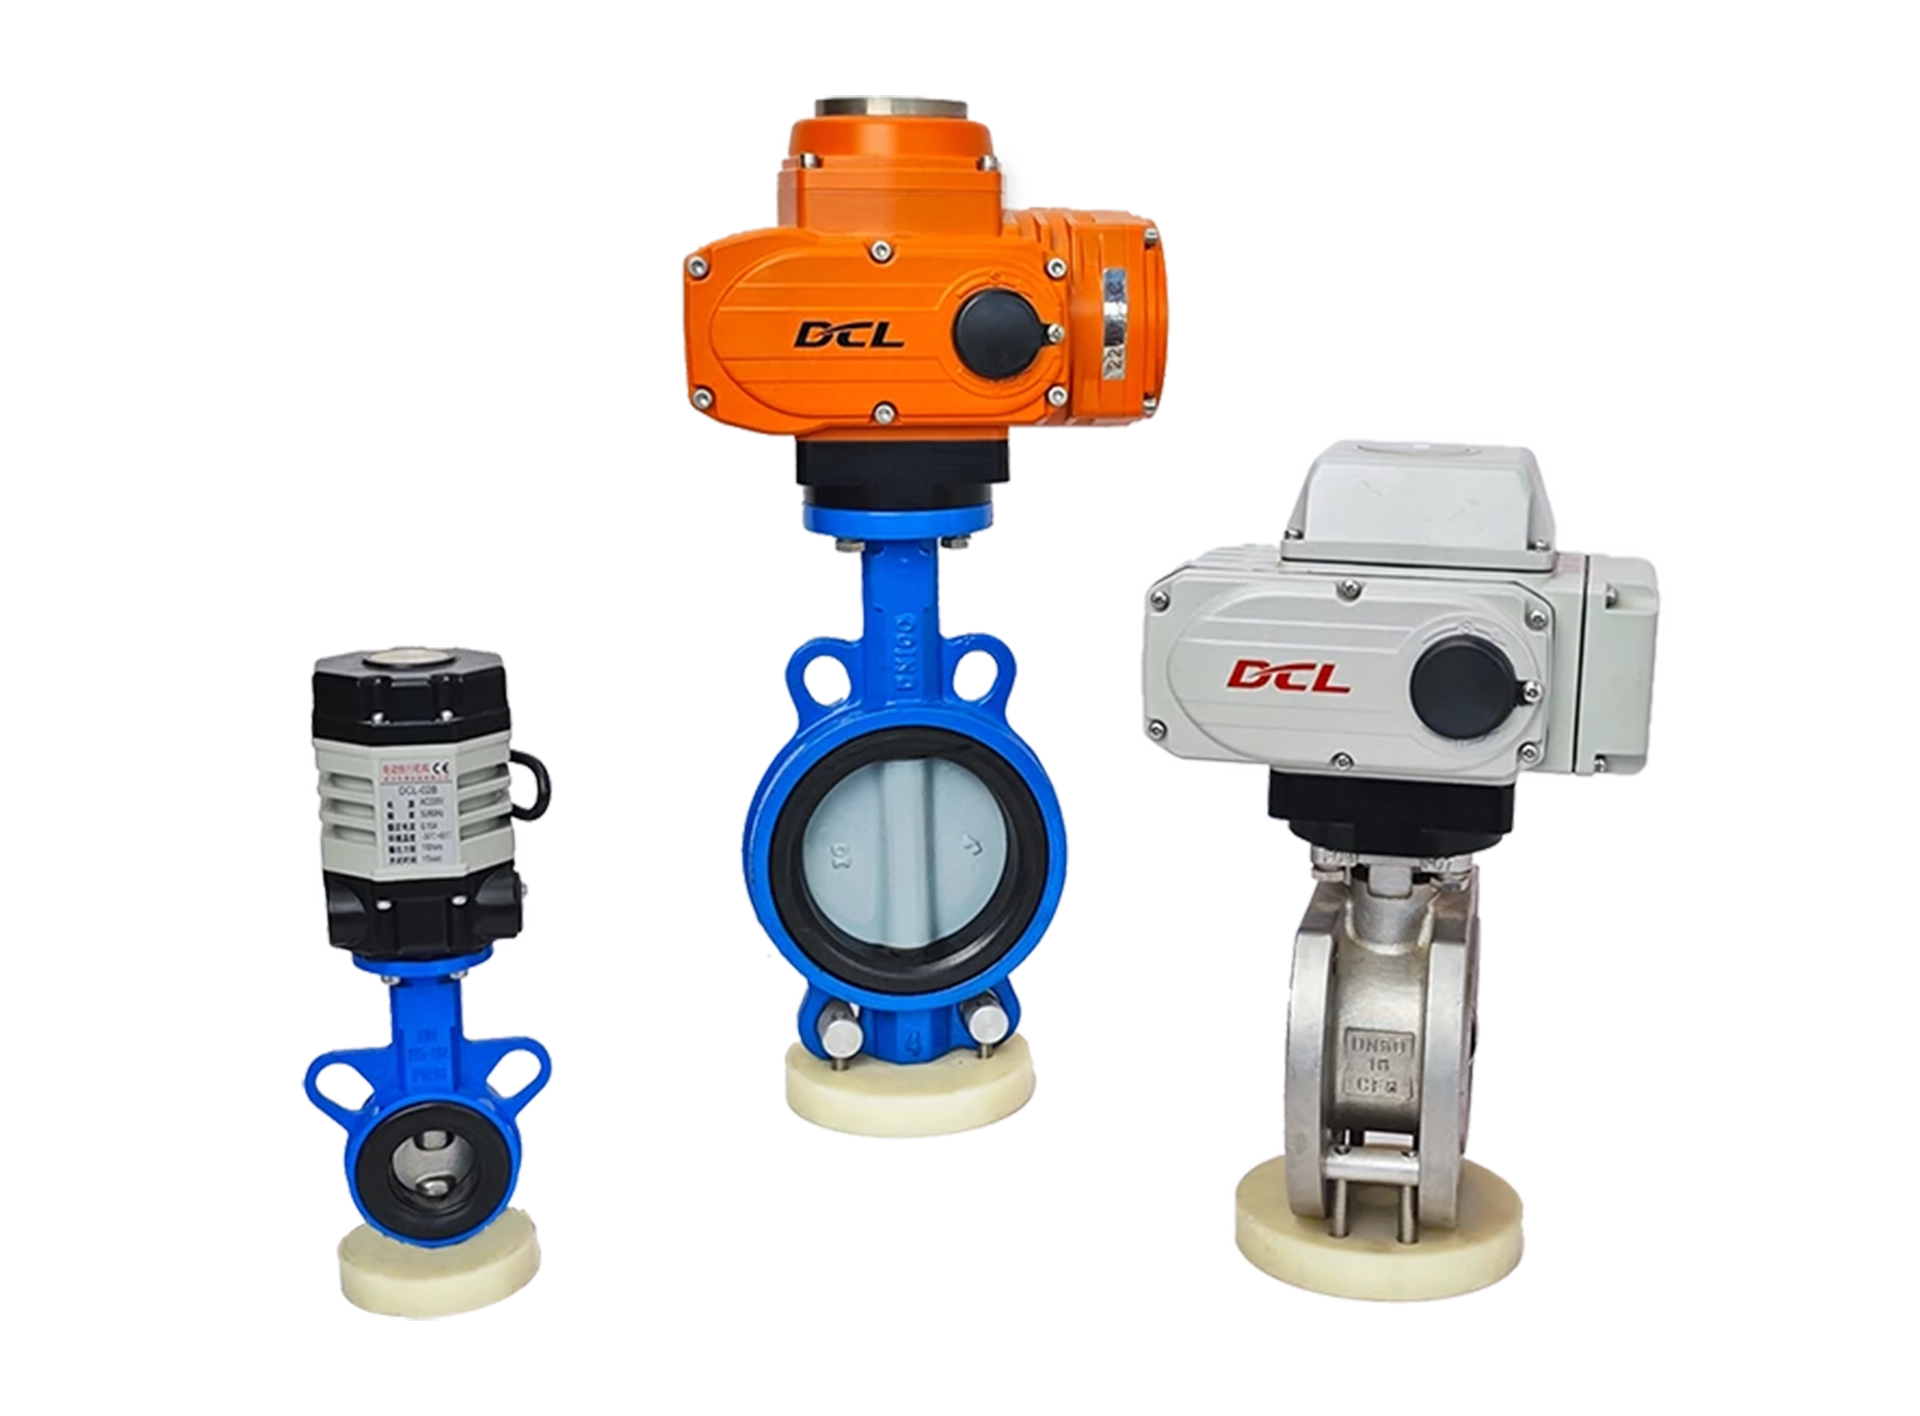
แนะนำแอคชูเอเตอร์สำหรับขับวาล์วผีเสื้อ
แนะนำแอคชูเอเตอร์สำหรับขับบอลวาล์ว
แนะนำให้ใช้แอคชูเอเตอร์ในการขับเคลื่อนวาล์วระบายอากาศ
แนะนำให้ใช้แอคชูเอเตอร์กันน้ำของ DCL ในการขับเคลื่อนวาล์ว
หมายเหตุ: ข้อแนะนำในตารางด้านบนใช้สำหรับการอ้างอิงในกรณีการใช้งานทั่วไปเท่านั้น แรงบิดที่จำเป็นในการขับเคลื่อนวาล์วจะขึ้นอยู่กับกรณีการใช้งานจริง
ขอแนะนำให้เลือกใช้แอคชูเอเตอร์ที่มีแรงบิดมากกว่าค่าที่ได้จากการประเมินความต้องการแรงบิดของวาล์วและแรงดันของเหลวในท่อประมาณ 1.1-1.3 เท่า วิธีนี้จะช่วยเพิ่มประสิทธิภาพการทำงานให้ทนทานยิ่งขึ้นในกรณีที่เลวร้ายที่สุด
เลือกแอคชูเอเตอร์ตามแรงบิดที่แตกต่างกัน
6 วินาที/30 นิวตันเมตร
———————–
เลือกได้กับ
2 วินาที/15 นิวตันเมตร
3 วินาที/15 นิวตันเมตร
5 วินาที/30 นิวตันเมตร
2 วินาที/25 นิวตันเมตร
———————–
เลือกได้กับ
4s/50Nm
8 วินาที/80 นิวตันเมตร
8 วินาที/200 นิวตันเมตร
———————–
เลือกได้กับ
2 วินาที/50 นิวตันเมตร
4s/100Nm
8 วินาที/330 นิวตันเมตร
———————–
เลือกได้กับ
2 วินาที/80 นิวตันเมตร
4s/160Nm
12 วินาที/1200 นิวตันเมตร
———————–
เลือกได้กับ
4s/500Nm
8 วินาที/800 นิวตันเมตร