





Při použití elektrických aktuátorů pro ochranu proti rušení analogový signál 4–20 mA výrazně překonává analogový signál 2–10 V. Proč tomu tak je?
Analýza signálu 2–10 V
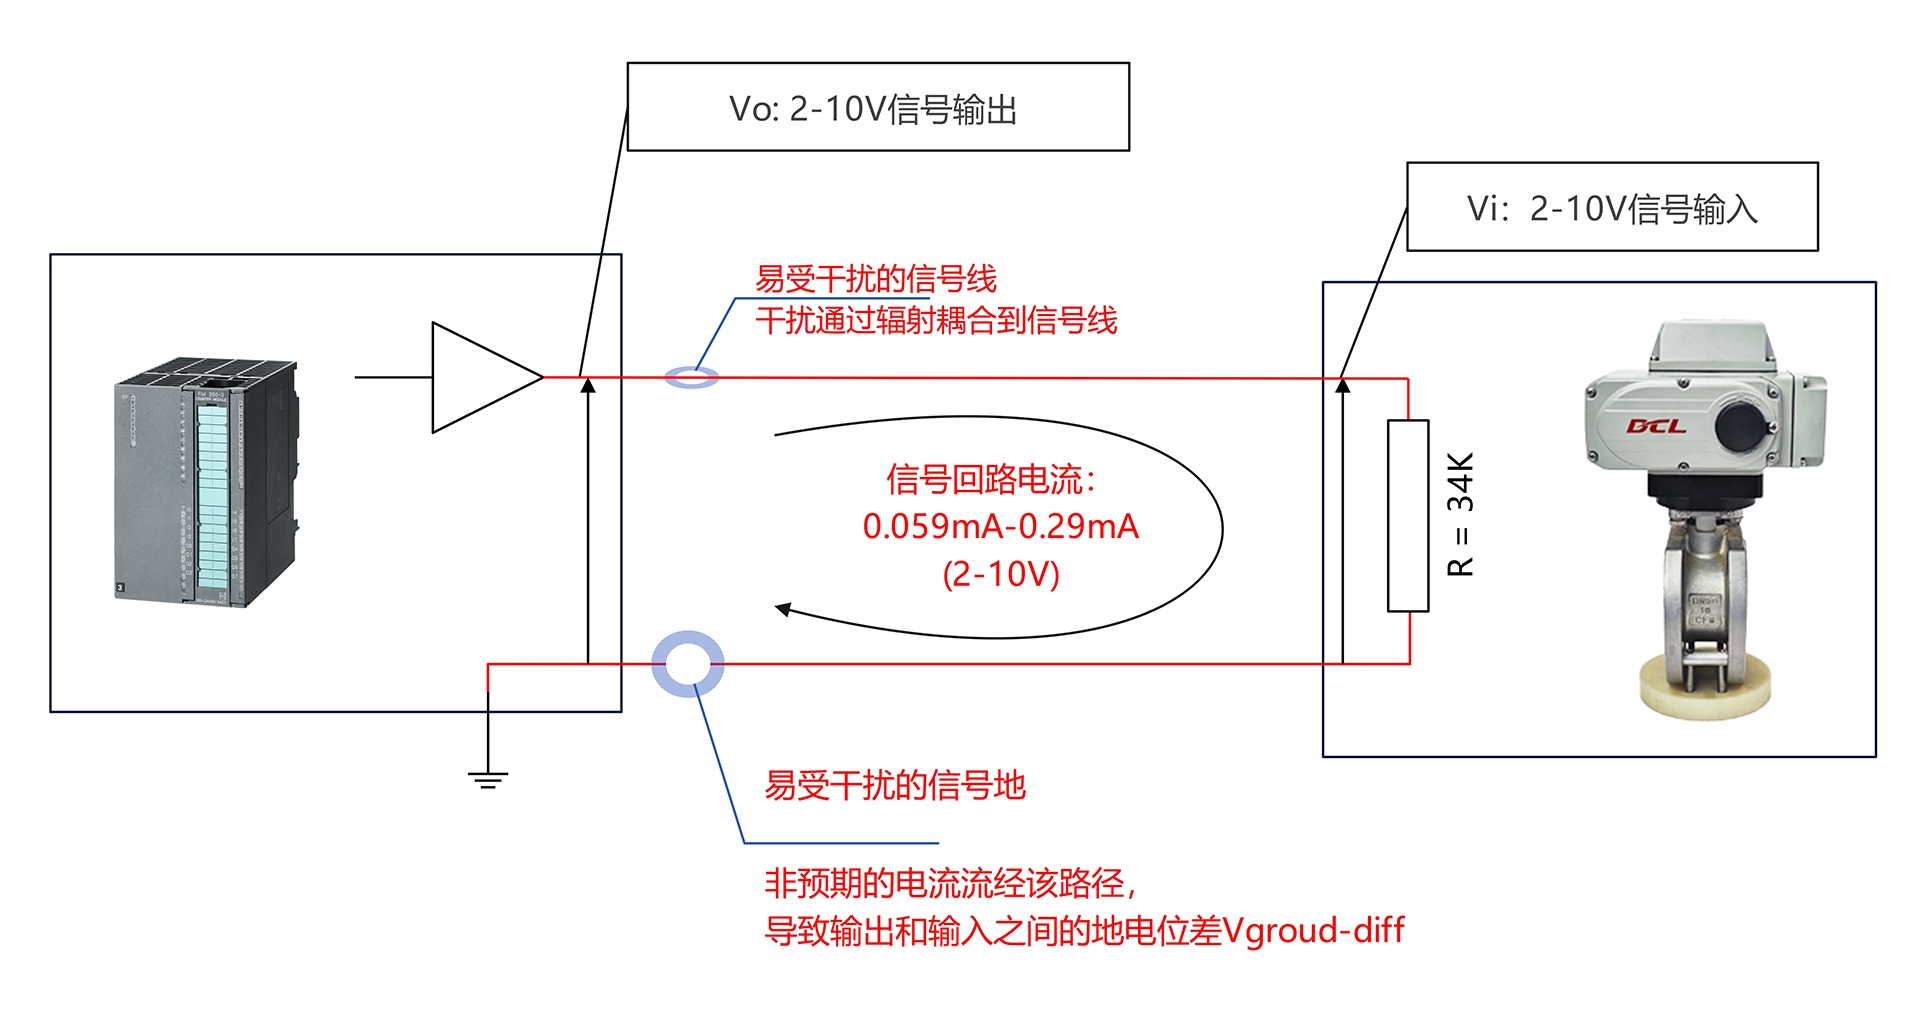
Diagram ochrany proti rušení pro signál 2–10 V (inteligentní řízení DCL Huayi)
Jak je znázorněno na výše uvedeném diagramu:
Při použití 2–10 V je vstupní proud signálu kvůli vyššímu vstupnímu odporu modulu (R=34K) velmi nízký (0,059 mA – 0,29 mA). Důsledkem je, že poměr signálu k šumu podél této cesty je velmi nízký, což znamená špatnou vodivostní a radiační ochranu proti rušení. Jinými slovy, z hlediska elektronického návrhu je to nejzranitelnější část.
V signálové cestě 2–10 V může výstupní zařízení zajistit správnost výstupního napětí (Vo) pouze na straně regulátoru (protože bod zpětné vazby napětí je blízko výstupního pinu). Na druhou stranu nelze zaručit správnost vstupního napětí (Vi) na straně akčního členu, protože Vi=Vo+Všum+Vzemě−rozdílVi = Vo + V_{šum} + V_{rozdíl země}, kde VšumV_{šum} a Vground−diffV_{ground-diff} jsou vysoce náchylné k rušení, což způsobuje nevyhnutelné přechodné změny.
Délka signálního kabelu 2–10 V, jeho vnitřní odpor a stínění významně ovlivňují odolnost signálu 2–10 V proti rušení. Čím delší je kabel, tím vyšší je vnitřní odpor a čím horší je stínění, tím horší je odolnost signálu 2–10 V vůči rušení. Proto se 2–10 V běžně používá pro komunikaci na velmi krátké vzdálenosti.
Analýza signálu 4–20 mA
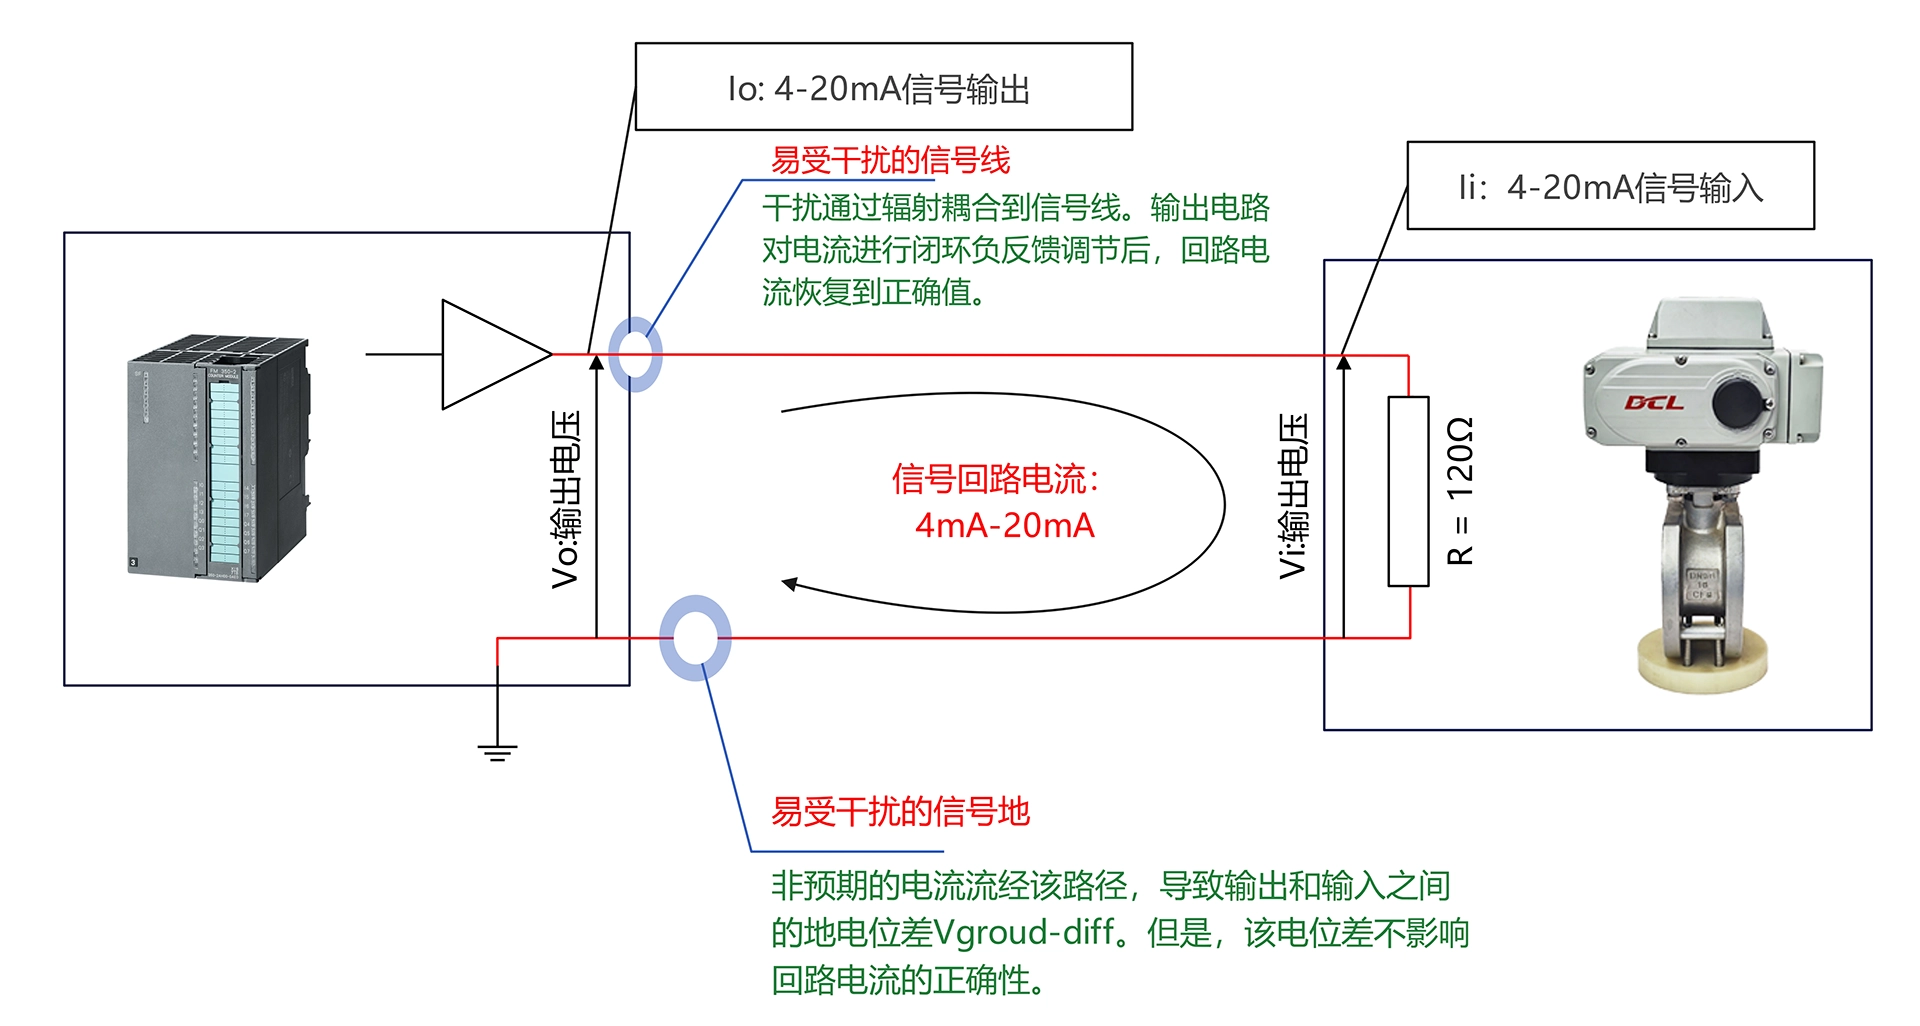
Diagram ochrany proti rušení pro signál 4–20 mA (inteligentní řízení DCL Huayi)
Ve srovnání s 2–10 V řeší signál 4–20 mA dvě kritické slabiny signálu 2–10 V. Jak je znázorněno na výše uvedeném diagramu:
Při použití 4–20 mA je vstupní proud signálu vzhledem k nižšímu vstupnímu odporu modulu (R=120 ohmů) relativně vysoký (4 mA – 20 mA). To má za následek vyšší poměr signálu k šumu podél této cesty, což znamená lepší vodivostní a radiační rušení. V důsledku toho je signál 4–20 mA mnohem obtížnější rušit.
V signálové cestě 4–20 mA může výstupní zařízení zajistit správnost celého proudu výstupní smyčky, včetně proudu na výstupní straně i proudu na vstupu akčního členu. Je to proto, že cílem vzorkování zpětné vazby výstupního obvodu je proud na výstupním konci smyčky 4–20 mA a proud je v celé signální smyčce stejný. Proto musí být proud vzorkovaný na konci akčního členu stejný jako výstupní proud z regulátoru. I za přítomnosti rušení a nekonzistencí zemního potenciálu může výstupní obvod 4–20 mA zajistit správnost signálního proudu prostřednictvím aktivního nastavení negativní zpětné vazby.
Délka signálního kabelu 4–20 mA a jeho vnitřní odpor mají malý vliv na odolnost signálu 4–20 mA proti rušení. Proto se pro komunikaci na dlouhé vzdálenosti běžně používá signál 4–20 mA.
Závěr
Závěrem lze říci, že signál 4–20 mA má v průmyslovém prostředí výrazně lepší odolnost proti rušení než signál 2–10 V. To platí i pro aplikace zahrnující elektrické pohony.


 English (UK)
 香港中文
 繁體中文
 English (Canada)
 English (South Africa)
 English (Australia)
 English (New Zealand)
 English
 Español de Puerto Rico
 Français du Canada
 Español de México
 Español de Chile
 Español de Colombia
 Español de Uruguay
 עִבְרִית
 Nederlands (België)
 Français de Belgique
 Eesti
 Latviešu valoda
 Lietuvių kalba
 Français
 Deutsch
 Norsk nynorsk
 Deutsch (Österreich)
 Slovenčina
 Deutsch (Schweiz)
 Italiano
 Bahasa Indonesia